Proračun tokova snaga i naponskih stanja je najviše proučavani i verovatno najvažniji problem u analizi elektroenergetskih sistema. Njegovi rezultati se dalje koriste u drugim oblastima, kao što su planiranje, eksploatacija, upravljanje i drugi.
U suštini, on se sastoji u proračunu fazora napona u čvorovima elektroenergetske mreže u stacionarnom stanju sa sinusoidnom pobudom, pri čemu su konfiguracija i parametri mreže poznati, a terminalni (granični) uslovi unapred poznati. Tek naknadno (na osnovu proračunatih kompleksnih fazora napona čvorova) pristupa se proračunu tokova aktivnih i reaktivnih snaga, kao i gubitaka u sistemu.
Svakom čvoru i=1,2,⋯,N u elektroenergetskoj mreži može se pridružiti sledećih šest promenljivih:
–Aktivna i reaktivna snaga priključenih generatora Pgi i Qgi, respektivno;
–Aktivna i reaktivna snaga priključenih potrošača Ppi i Qpi, respektivno;
–Moduo i argument fazora napona Vi i θi, respektivno.
Uvođenjem pojmova aktivnih i reaktivnih injektiranja, definisanih kao:
PiQi=Pgi−Ppi=Qgi−Qpi;i=1,2,⋯,N,
broj promenljivih po čvoru svodi se na četiri: Pi, Qi, Vi i θi (i=1,2,⋯,N), što za mrežu od N nezavisnih čvorova daje ukupno 4N promenljivih.
Model tokova snaga
Za proračun tokova snaga po pravilu se koristi admitantni model.
Koristi se sistem relativnih jedinica, pošto je postupak svođenja potpuno nepraktičan za velike mreže.
Napred definisani admitantni model mreže je:
I=YBUSV
I – N-dimenzioni kompleksni vektor struja injektiranja nezavisnih čvorova;
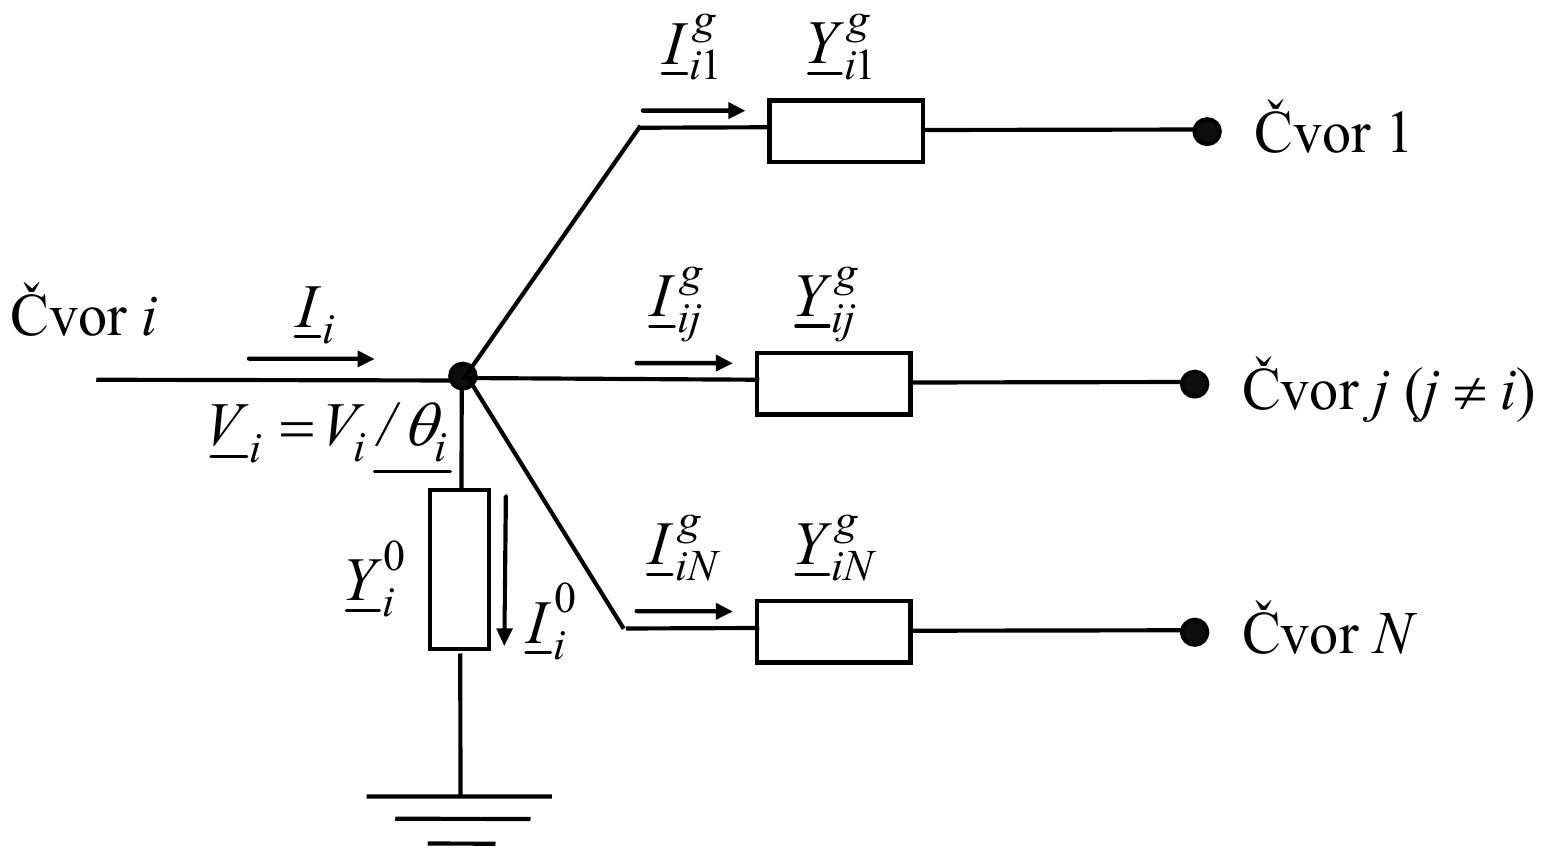
Poređenjem prethodna dva izraza potvrđuju se ranije izvedeni izrazi za matricu admitansi nezavisnih čvorova:
Yij=⎩⎨⎧Yi0+j∈αi∑Yijg,−Yijg,i=ji=j.
Vrlo je važno praviti razliku između elementa matrice admitansi nezavisnih čvorova na poziciji ij (Yij) i admitanse grane između i-tog i j-tog čvora (Yijg), koji su Yij=Yijg i vezani su prethodnim izrazom.
Takođe, treba se podsetiti veze između impedanse i admitanse grane, koje su ranije izvedene:
Yijg=Gijg+jBijg=Zijg1=Rijg+jXijg1,
gde je:
Gijg=(Rijg)2+(Xijg)2Rijg;
Bijg=−(Rijg)2+(Xijg)2Xijg.
Iz prethodno izvedenog izraza za matricu admitansi nezavisnih čvorova YBUS, sledi da je ona simetrična, pa važi da je Yij=Yji, odnosno YBUS=YBUST.
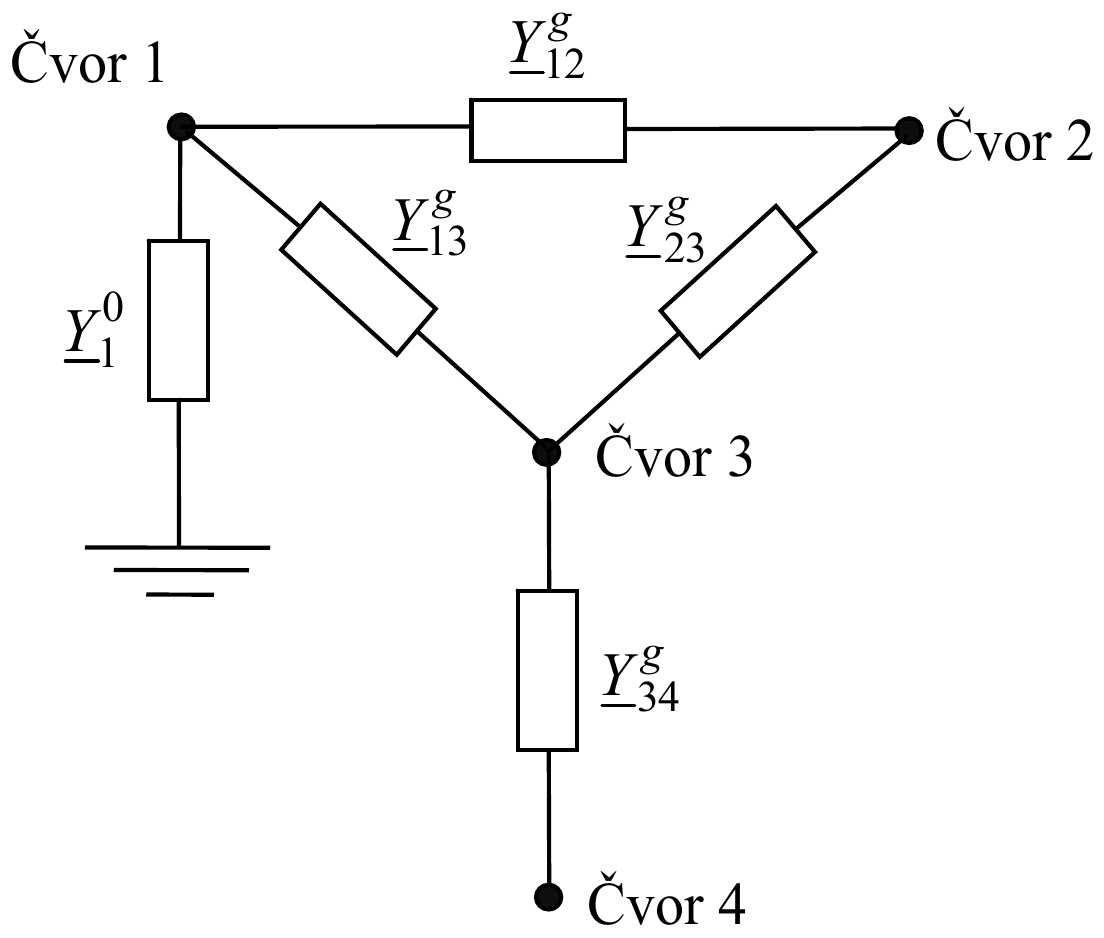
Primer formiranja matrice admitansi nezavisnih čvorova:
Dobijeni rezultat potvrđuje simetriju matrice admitansi nezavisnih čvorova.
U prethodnim izrazima je izvođena matrica admitansi (kompleksna) nezavisnih čvorova. U proračunima tokova snaga rešava se sistem realnih jednačina, tako da u njemu figurišu realne matrice konduktansi i susceptansi nezavisnih čvorova. U principu, one se mogu dobiti razdvajanjem matrice admitansi nezavisnih čvorova na realni i imaginarni deo (YBUS=GBUS+jBBUS), ili posebnim formiranjem tih delova na analogan način:
Gij=⎩⎨⎧Gi0+j∈αi∑Gijg,−Gijg,i=ji=j,
Bij=⎩⎨⎧Bi0+j∈αi∑Bijg,−Bijg,i=ji=j,
Iz prethodnog izvođenja važno je uočiti da ako bi u matrici admitansi nezavisnih čvorova YBUS (isto važi za matrice GBUS i BBUS) bilo Yi0=0 (i=1,2,⋯,N), ona bi postala singularna, jer bi tada svaki od elemenata na glavnoj dijagonali bio jednak negativnom zbiru elemenata u toj vrsti ili koloni.
Jednačine injektiranja
Polazeći od prethodno izvedene kompleksne jednačine injektiranja
i njenog razdvajanja na realni i imaginarni deo, dobijaju se sledeće dve jednačine aktivnih i reaktivnih injektiranja u čvorovima, odnosno jednačine bilansa snaga u čvorovima:
gde λ podrazumeva funkciju mreže (praktično zavisnost od YBUS).
Klasifikacija čvorova
Prethodni sistem jednačina injektiranja daje 2N skalarnih jednačina (N je broj čvorova u sistemu).
Međutim, svaki čvor karakterišu sledeće nepoznate: Pi, Qi, Vi i θi. To znači da je ukupan broj nepoznatih u sistemu 4N.
Dakle, problem se može rešiti ako se u svakom čvoru unapred specificiraju po dve nepoznate, čime se broj nepoznatih svodi na broj jednačina (2N).
U zavisnosti od toga koje se nepoznate unapred specificiraju, a koje se kao nepoznate proračunavaju, vrši se klasifikacija čvorova. Ona je izvršena na bazi prirode problema koji se rešava.
1. Potrošački ili PQ-čvorovi. Njihov ukupan broj je NPQ, a u njima su po pravilu potrošnje veće od proizvodnje. U ovim čvorovima zadaju se aktivna i reaktivna injektiranja (Pisp i Qisp). Nepoznate promenljive su moduli i fazni uglovi napona (Vi i θi). Ovi čvorovi opisuju se kompleksnim jednačinama:
Si=Sisp=Pisp+jQisp;i∈αPQ.
2. Naponski kontrolisani ili PV-čvorovi. Njihov ukupan broj je NPV, a u njima je uglavnom proizvodnja veća od potrošnje. Zavisno od načina na koji se održavaju zadati naponi, ovi čvorovi se dele u dve podgrupe:
2a. Generatorski ili PVG-čvorovi. Njihov ukupan broj je NPVG. U njima su specificirana aktivna injektiranja (Pisp) i moduli fazora napona (Visp), pri čemu se moduli fazora napona održavaju promenom injektiranja reaktivnih snaga (Qi). Druga nepoznata je fazni ugao napona (θi). Ovi čvorovi opisuju se jednačinama:
Pi=Pisp;Vi=Visp;i∈αPVG.
2b. Transformatorski ili PVT-čvorovi. Njihov ukupan broj je NPVT. U njima se specificirani moduli fazora napona (Visp) održavaju promenom odnosa transformacije regulacionog transformatora vezanog u nekoj grani incidentnoj čvoru. U ovim čvorovima zadaju se aktivna i reaktivna injektiranja (Pisp i Qisp) i moduli fazora napona (Visp), dok su nepoznate promenljive fazni uglovi napona (θi) i nenominalni odnos transformacije (aki) regulacionog transformatora u grani između k-tog i i-tog čvora, čijom se promenom održava moduo napona u tom čvoru (Vi). Ovi čvorovi opisuju se jednačinama:
3. Referentno-balansni (SL) čvor. Najčešće postoji samo jedan SL-čvor (SL – "Slack") u mreži. Koncept balansnog čvora neophodan, jer su Joule-ovi gubici unapred nepoznati, pa se ne može egzaktno izvršiti uravnoteženje potrošnje (zajedno sa gubicima) i proizvodnje na generatorima u svim čvorovima. U tu svrhu obično se koristi neki od naponski kontrolisanih (generatorskih) čvorova (obično sa najvećom mogućnošću u pogledu proizvodnje aktivne snage). Balansni čvor ujedno igra ulogu i referentnog čvora za merenje faznih uglova napona. U ovom čvoru unapred se zadaju moduo (Visp) i fazni ugao napona (θisp, obično θisp=0), a aktivna i reaktivna injektiranja proračunavaju se naknadno, na kraju postupka rešavanja. Ovaj čvor opisuje se jednačinama:
Vi=Visp;θi=θisp;i∈αSL.
Očigledno je:
NPQ+NPV+1=N.
Tip čvora
Unapred zadate promenljive
Nepoznate promenljive
Ukupan broj nepoznatih
PQ;i∈αPQ
Pisp, Qisp
Vi, θi
2NPQ
PV
PVG;i∈αPVG
Pisp, Visp
Qi, θi
2NPVG
PVT;i∈αPVT
Pisp, Qisp, Visp
θi, aki
2NPVT
SL;i∈αSL
Visp, θisp
Pi, Qi
2
Broj pojedinih promenljivih
2(NPQ+NPVG+1)+3NPVT=2N+NPVT
2(NPQ+NPVG+NPVT+1)=2N
2N
Opšti postupak proračuna tokova snaga
Prethodno specificirani sistem jednačina odgovara broju nepoznatih u sistemu.
Međutim, sistem jednačina je nelinearan i nema opšte rešenje (zbog transcendentnosti jednačina), pa se rešava numerički (iterativno), kako bi se odredilo fizički prihvatljivo rešenje.
Opšti postupak proračuna tokova snaga sastoji se iz sledećih koraka:
1. Specifikacija ulaznih podataka:
–Numeracija čvorova i topologija mreže.
–Električni parametri grana mreže (redne i otočne admitanse Yijg i Yijg0).
2. Identifikacija i klasifikacija čvorova (na osnovu numeričkih podataka iz prvog koraka i fizičke prirode problema) na PQ, PVG, PVT i SL čvorove. Formiranje 2N-dimenzionog vektora nepoznatih.
Prethodni sistem jednačina daje rešenje za NPQ+NPV faznih uglova napona i NPQ modula napona.
To znači da se posle ovog koraka, uključujući specificirane vrednosti, raspolaže sa fazorima napona u svim čvorovima, čime je mreža potpuno određena.
6. Proračun preostalih nepoznatih u problemu: injektiranja reaktivnih snaga u PV-čvorovima i aktivnih snaga u SL-čvoru, primenom standardnih izraza za injektiranja u funkciji fazora napona čvorova:
7. Proračun tokova snaga po granama (na jedan od napred opisanih načina).
8. Proračun gubitaka aktivne i reaktivne snage u sistemu (na jedan od napred opisanih načina).
Metode rešavanja tokova snaga
Opšte osobine ovog proračuna su:
•Generalno se koriste jednačine pisane na bazi jednačina nezavisnih čvorova (čvor-grana model), pošto na taj način ima manje jednačina.
•Koristi se admitantni model, odnosno matrica YBUS (slabo popunjena i simetrična matrica). ZBUS je puna matrica i teška za formiranje (postupak inverzije matrice YBUS je neprimenljiv; postupci formiranja matrice ZBUS se neće posebno obrađivati).
•Svi metodi su u suštini iterativni, pošto nema eksplicitnog rešenja specificiranog sistema nelinearnih jednačina (danas postoje predlozi neiterativnog rešavanja, ali to još uvek nije našlo masovniju primenu).
•Istorijski razvoj metoda: Gauss-ov metod, Gauss-Seidel-ov metod, Newton-ov metod, Newton-Raphson-ov metod, raspregnuti (na primer, Stott-ov) metodi. Industrijski modeli obavezno koriste tehniku retkih matrica.
Kriterijumi konvergencije
Posle specifikacije čvorova vrlo je važno definisati kriterijum konvergencije iterativnog algoritma.
Najčešći kriterijumi konvergencije su:
1. Razlika injektiranih od specificiranih aktivnih i reaktivnih snaga. Imajući u vidu specifikaciju čvorova, ovaj kriterijum se svodi na:
Vrednost pragova konvergencije obično su: εP,εQ=(0,01−0,001) r.j.
2. Promena izračunatog modula napona u dve susedne iteracije u svim PQ-čvorovima (i∈αPQ):
∣ΔVi∣=Vi(k)−Vi(k−1)≤εV.
Vrednost praga konvergencije obično je: εV=(0,01−0,0001) r.j.
U praksi se više koristi prvi kriterijum konvergencije, osim u specifičnim slučajevima kada to nije moguće.
Gauss-ov metod
Kao što je već rečeno, ovaj metod iterativno admitantnu formu jednačina injektiranja:
I=YBUSV.
Konceptualno, rešenje se sprovodi na sledeći način:
Rešenje se inicira pretpostavljajući početnu vrednost napona u svim čvorovima, osim referentno-balansnog čvora, u kome su unapred specificirani moduo i ugao fazora napona).
Zatim se proračunavaju struje injektiranja u čvorovima:
Ii=Vi∗Pi−jQi;i=1,2,⋯,N;i∈/αSL.
S druge strane, sa zemlja-čvorom kao referentnim, po I Kirchhoffovom zakonu primenjenom na čvorove mogu se napisati sledeće jednačine za napone:
U prethodnom proračunu moraju se uvažiti i reaktivna ograničenja u generatorski naponski kontrolisanim čvorovima (tipa PVG). Ova ograničenja po pravilu ne postoje u transformatorski naponski kontrolisanim čvorovima (tipa PVT).
U njima se reaktivna injektiranja proračunavaju iz izraza:
Ako se u nekoj iteraciji naruši reaktivno ograničenje u PVG čvoru Qimin≤Qi(k)≤Qimax, on se prevodi u PQ-čvor, pri čemu mu se reaktivno opterećenje fiksira na dostignutoj granici. Na taj način u sledećoj iteraciji ima se jedan PQ-čvor više i jedan PV-čvor manje. Međutim, može se desiti da se u sledećoj iteraciji reaktivno injektiranje ponovo vrati u dozvoljene granice, kada se tip čvora ponovo vraća u originalan (PVG). U praksi se najčešće u prvih nekoliko iteracija (dok se ne približi rešenju) ne proveravaju reaktivna ograničenja, a kasnije se za narušena ograničenja čvor prevodi u negativnu vrednost (na primer, sa 2 na −2), kako bi se naznačilo da to nije originalno PQ-čvor i da ga treba vratiti u originalan tip, ako je to moguće.
Prethodni metod je izložen u kompleksnom domenu, mada se u praksi po istoj metodologiji on sprovodi sa algebarskim jednačinama (proračun u kompleksnom domenu obično je sporiji), po praktično istoj metodologiji i sa komplikovanijim izrazima.
Ovaj iterativni metod rešavanja modela tokova snaga je jednostavan, ali vrlo sporo konvergira (opšta osobina Gauss-ovog metoda u svim oblastima), zbog slabe matematičke sprege između čvorova (slaba popunjenost matrice YBUS). Promena napona utiče samo na susedne čvorove. Zato se primenjuju razna ubrzanja, od kojih će jedno biti objašnjeno u nastavku.
Gauss-Seidel-ov metod
Modifikacija koju je u Gauss-ov metod uneo Seidel sastoji se u tome da se ne čeka da se proračunaju naponi svih čvorova, pa da se tek onda izvrši njihova smena. Pošto se proračun sprovodi čvor po čvor (osim referentno-balansnog čvora), ideja je da se proračunati napon jednog čvora odmah iskoristi za proračun napona ostalih čvorova. To znači da je iterativna šema proračuna:
Struje injektiranja u prethodnim izrazima izračunavaju se na isti način kao kod Gauss-ovog modela. Sve ostale napomene (na primer, u vezi reaktivnih ograničenja, kriterijuma konvergencije i sl.) koje su analizirane u Gauss-ovom modelu važe i ovde.
Prednost ovog metoda je što se greške u pretpostavljenim (ili izračunatim u prethodnoj iteraciji) naponima ne prenose na sve čvorove, već se unutar jedne iteracije svi izračunati naponi odmah koriste, što povoljno utiče na ubrzanje konvergencije.
Predloženi postupak popravlja konvergenciju, ali ona i dalje može biti spora. Da bi se ona dodatno popravila primenjuje se SOR (Successive Over Relaxation) metod ubrzanja. On se sastoji u tome da se posle svake iteracije primenjuje sukcesivna korekcija napona u PQ-čvorovima. Umesto priraštaja napona ΔVi(k+1)=Vi(k+1)−Vi(k) za sledeću iteraciju primenjuje se njegova otežana vrednost αΔVi(k+1), pri čemu je 1≤α≤2. Jedna od varijanti jeste da se različita pojačanja koriste za realni i imaginarni deo napona, odnosno da se različita pojačanja koriste za pojedine čvorove, ili njihove grupe.
Problem prethodnog pristupa je što ne postoje generalne preporuke za usvajanje faktora ubrzanja, već se za svaki sistem (pa čak i radno stanje) mora vršiti njihova optimizacija, što je dosta nepraktično.
Dakle, generalni zaključak je da Gauss-ov algoritam (i njegove modifikacije) ima sporu, ali stabilnu konvergenciju (ovaj algoritam će uvek konvergirati, samo je pitanje za koliko iteracija). Zato su u njemu za broj potrebnih iteracija od posebne važnosti inicijalne vrednosti napona čvorova.
Međutim, i pored ovih nedostataka ovi modeli imaju svoju primenu. Pošto metode zasnovane na gradijentima (koje će biti obrađivane u nastavku) jako zavise od inicijalnog napona (za loše inicijalno pogađanje može se desiti i da ne konvergiraju), onda se u praksi Gauss-ov tip algoritma može koristiti za grubo približavanje rešenju, a onda se gradijentnim metodama iz tako dobijenog dobrog inicijalnog rešenja i vrlo malo iteracija nalazi konačno rešenje. Zato praktično svi profesionalni softverski paketi koji računaju tokove snaga u svojim opcijama imaju i Gauss-ov (ili Gauss-Seidel-ov) algoritam.
Newton-Raphson-ov metod
Ovaj metod u suštini predstavlja n-dimenzionu generalizaciju Newton-Raphson-ovog metoda za rešavanje nelinearnih jednačina sa jednom promenljivom. Metod se sastoji u aproksimaciji nelinearnog problema linearnim u okolini neke radne tačke, i u postupnom približavanju konačnom rešenju u više iteracija.
Zato će metodologija biti prikazana na funkciji jedne promenljive.
Ako je f(x)=0 nelinearna diferencijabilna funkcija sa jednom nepoznatom i ako je x(0) početna procena rešenja, može se u okolini x(0) funkcija razviti u Taylor-ov red, pa ako se zadrži samo na linearnom razvoju, dobija se:
f(x)=f(x(0))+f′(x(0))(x−x(0))=0.
Rešenje ove jednačine je:
x=x(1)=x(0)−f′(x(0))f(x(0))=x(0)−Δx(1).
Dakle, u opštem slučaju prelaz sa jedne na drugu iteraciju daje formulu:
x(k+1)=x(k)−f′(x(k))f(x(k))=x(k)−Δx(k+1).
Vrlo je važna dobra procena početnog pogađanja, jer to smanjuje broj potrebnih iteracija, ili čak može dovesti do divergencije rešenja.
Generalizacijom postupka za n-dimenzionu funkciju je:
U ovom slučaju najveći problem je što se pri svakoj iteraciji mora izračunavati i vršiti inverzija matrice Jacobijana. Proračun tokova snaga je funkcija realnog vremena i mora se brzo sprovesti, a inverzija matrice drastično usporava proračun.
Iterativna proračuna sastoji se iz dva dela:
1. Linearizacija nelinearne vektorske funkcije F(X)=0 u okolini nekog rešenja X(k):
F(X)=F(X(k))+J(k)ΔX(k)=0.
2. Vrši se popravka rešenja:
ΔX(k+1)=−[J(k)]−1F(X(k)),
koja koriguje rešenje:
X(k+1)=X(k)+ΔX(k+1),
posle čega se vrši provera kriterijuma konvergencije:
X(k+1)−X(k)≤ε.
Primena opšteg Newton-Raphson-ovog metoda na proračun tokova snaga
Polazi se od napred definisanih jednačina aktivnih i reaktivnih injektiranja:
Drugačiji zapis prethodne jednačine (takođe izveden ranije) je:
Φ(θ,V,P,λ)⋯⋯⋯⋯Ψ(θ,V,Q,λ)=0⋯0.
U nastavku će biti pretpostavljeno da u sistemu nema PVT-čvorova. Njihov uticaj na proračun biće naknadno analiziran.
Cilj proračuna (objašnjeno napred u koracima sprovođenja proračuna tokova snaga) je:
•Naći NPQ modula napona i NPQ faznih uglova napona u PQ-čvorovima.
•Naći NPV faznih uglova napona u PV-čvorovima.
To znači da posle klasifikacije čvorova i specifikacije promenljivih ostaje da se istovremeno reši 2NPQ+NPV jednačina sa isto toliko nepoznatih (videti Opšti postupak proračuna tokova snaga).
Često se u osnovnoj linearizovanoj jednačini (odnosno u iterativnoj šemi) priraštaji napona ΔVi u PQ-čvorovima dele sa Vi. Na taj način dobija se vektor priraštaja tih napona:
[VΔV]={ViΔVi};i∈αPQ,
gde količnik VΔV predstavlja simboličku predstavu vektora, čiji su elementi ViΔVi.
Na ovaj način dobija se simetrija elemenata Jacobijeve matrice van glavne dijagonale, pa prethodna iterativna šema prelazi u:
Prethodnim postupkom dobija se manje izračunavanja prilikom formiranja Jacobiana, ali i bolja konvergencija rešenja.
Rešenje prethodnih linearizovanih jednačina daje rešenje korekcija Δθ i ΔV (ili ΔV/V), a ona sa druge strane daju rešenje promenljivih stanja u sledećoj iteraciji:
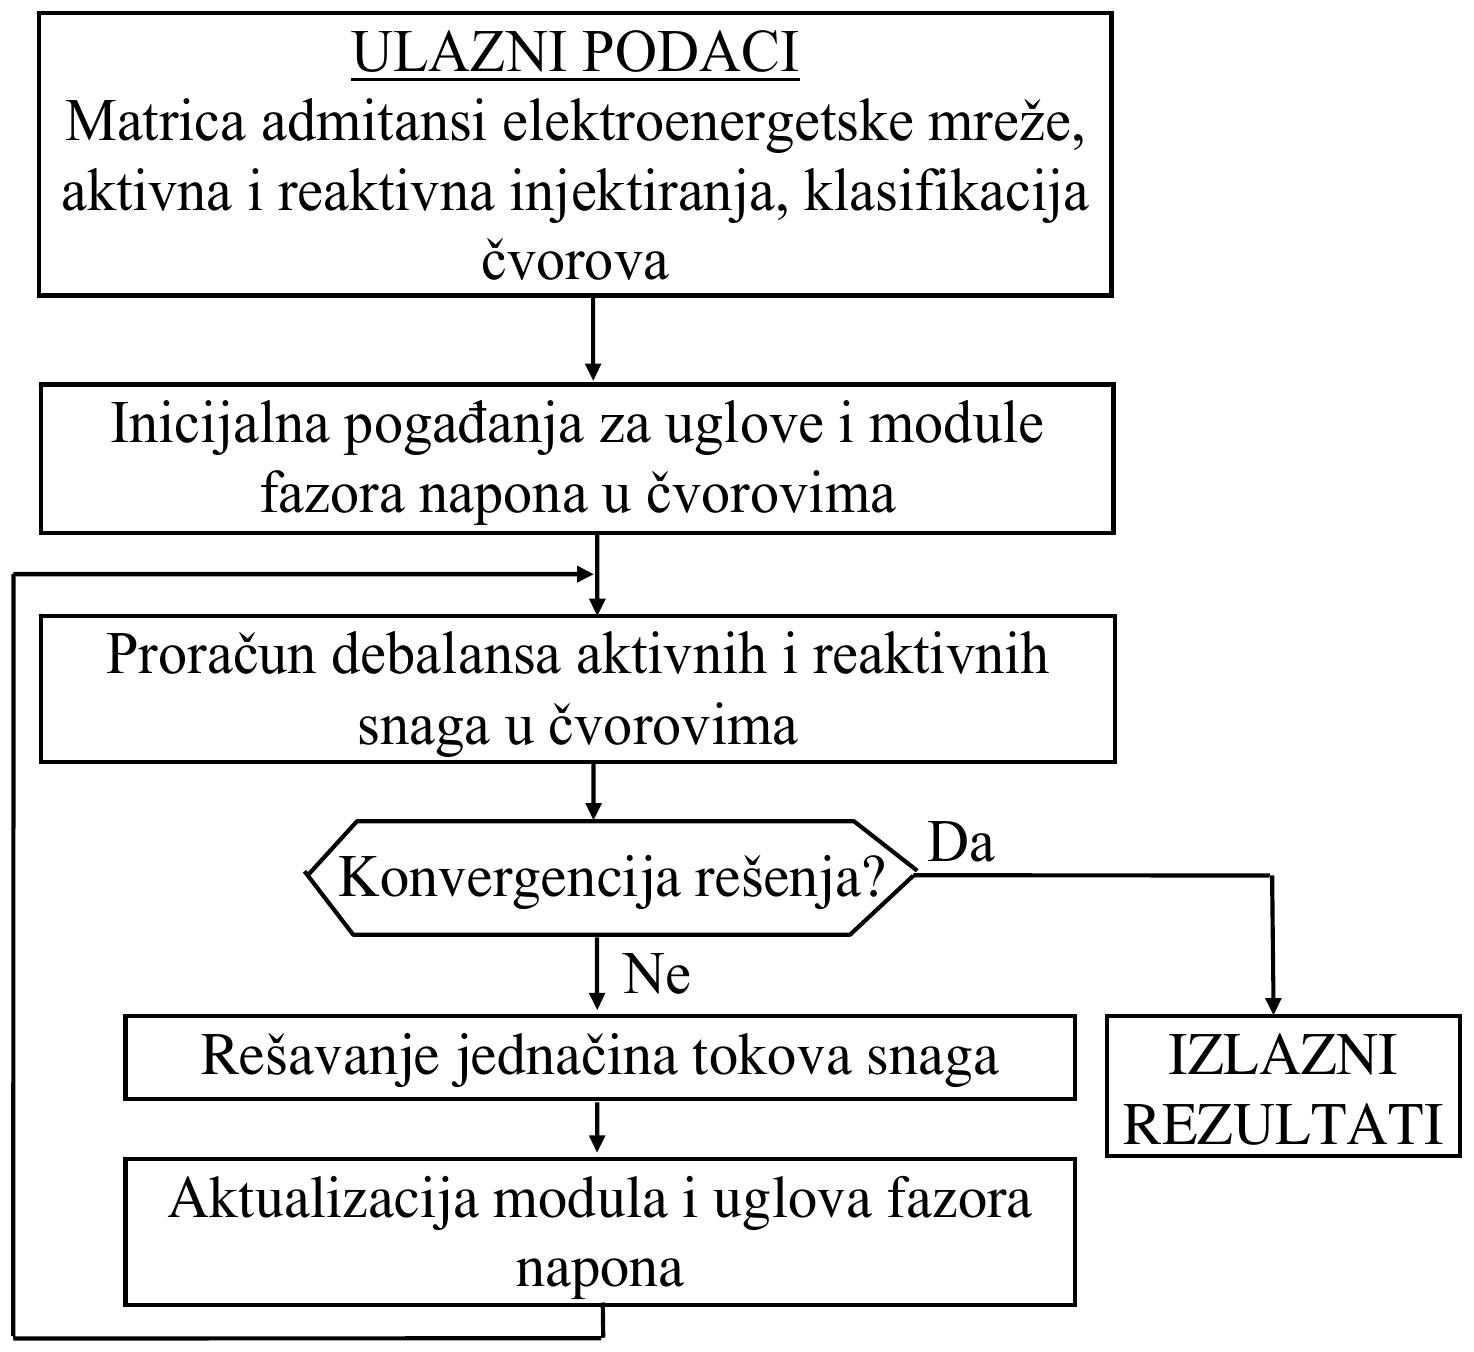
Proces rešavanja traje dok se ne ispuni unapred zadati uslov konvergencije rešenja (obično dat preko debalansa snaga).
Prethodni iterativni postupak ima odličnu (kvadratnu) konvergenciju u reda 3–5 iteracija (pod pretpostavkom da se ne kreće iz jako lošeg inicijalnog rešenja). To je posledica osobine Jacobiana da dobro odredi pravac najbolje konvergencije ka rešenju. Ovo je daleko bolje nego kod Gauss-Seidelovog modela koji nije imao takvu identifikaciju pravca konvergencije ka rešenju.
Algoritam prethodnog postupka konceptualno je jednostavan i prikazan je na donjoj slici.
Kao što je već rečeno, vrlo važno pitanje je inicijalno rešenje. Svakako da što bolje inicijalno pogađanje znatno ubrzava konvergenciju ka rešenju. Suprotno, polazak iz rešenja koje je vrlo daleko od tačnog (zbog nelinearnosti problema) može dovesti do divergencije rešenja.
U praksi se primenjuje jednostavno, a dovoljno tačno, inicijalno pogađanje, koje se naziva “ravan naponski profil“ (“Flat Start“), koji podrazumeva:
iθi(0)=0;i∈αPQ+αPV;Vi(0)=1,0 r.j.;i∈αPQ.
Osnovni problem prethodnog algoritma je što se Jacobijan matrica mora računati i invertovati u svakoj iteraciji, što zahteva puno računarskog vremena. Imajući u vidu da su tokovi snaga funkcija realnog vremena, čak i sa tako brzim računarima kakvi su danas, to može biti neprihvatljivo za velike sisteme. Svakako da se u tom pogledu situacija iz godine u godinu popravlja, pošto performanse računara značajno brže rastu od veličina elektroenergetskih sistema. Pošto su algoritmi tokova snaga razvijani pre nekoliko decenija, kada su gornji problemi bili jako izraženi, rešenje je traženo u raspregnutim algoritmima sa konstantnom Jacobian matricom, koji se obrađuju u nastavku.
Raspregnuti metodi proračuna tokova snaga
Da bi se objasnila ideja uprošćenih postupaka, posmatra se ranije izvedena jednačina priraštaja koja se iterativno rešava:
Iskustveno i numerički je pokazano da postoji jaka međusobna veza između aktivnih snaga i uglova fazora napona (P−θ), kao i između modula napona i reaktivnih snaga (Q−V). Ostale međusobne veze (P−V i Q−θ) su slabe. To se manifestuje u malim vrednostima elemenata submatrica F i K u odnosu na elemente H i L u Jacobian matrici. To prirodno sugeriše na razdvajanje ova dva potproblema. Pri tome su karakteristike kvadratne konvergencije Newton-Raphson-ovog metoda sačuvane, ali se postižu značajne uštede u vremenu proračuna i memoriji računara, što je jako važno. Zato su ovi modeli našli veliku primenu i sastavni su deo svih softverskih paketa (primer PSS-E).
Raspregnuti Newton-Raphson-ov metod proračuna tokova snaga
Ako se zanemare submatrice F i K, onda se jednačine tokova snaga rasprežu u sledeću formu:
što pokazuje da se proračun drastično pojednostavljuje.
Pri tome prvih jednačina ima N−1, a drugih NPQ. Dakle, ukupan broj jednačina je N−1+NPQ, što je isto kao u prethodnom (ukupnom) modelu, ali prednost je što se sve jednačine ne moraju rešavati istovremeno (simultano), već mogu sukcesivno, odnosno da se prvo reše jednačine za Δθ, a onda jednačine za ΔV/V. Takođe, pri proračunu elemenata Lik uvažavaju se izračunate vrednosti uglova fazora napona.
Konvergencija ovog postupka je slična kao i prethodnog (kvadratna). Međutim, zbog znatnog manjeg broja jednačina koje se simultano rešavaju, uštede u vremenu proračuna i memoriji računara su vrlo značajne.
Dalje uprošćenje raspregnutog modela postiže se pretpostavkama:
Dalje uprošćenje raspregnutog modela može se postići uvođenjem novih aproksimacija u izrazima za submatrice H i L, u cilju njihovog dovođenja na konstantne vrednosti u svim iteracijama (a ne zavisne od rešenja za θ(k) i V(k), pri proračunima istih promenljivih u (k+1)-oj iteraciji).
U realnim elektroenergetskim prenosnim mrežama najviših napona, odnosi između promenljivih i parametara su takvi da važe sledeće relacije:
cosθik≈1,00(obicˇno su uglovi θik=10−15∘);∣Giksinθik∣≪∣Bik∣(obicˇno je ∣Gik/Bik∣=0,1−0,2);∣Qi∣≪BiiVi2.
Uvažavajući gornja uprošćenja, elementi submatrica H i L postaju:
Međutim, i sa gornjim uprošćenjima, submatrice Jacobian matrice zavise od promenljive stanja, odnosno od napona.
Dalja uprošćenja gornjeg modela, koja dovode do finalizacije brzog raspregnutog Stott-Alsac-ovog metoda rešavanja problema proračuna tokova snaga i naponskih stanja, postižu se sledećim dodatnim pretpostavkama:
•Izostavljanjem iz izraza za elemente submatrice H otočnih elemenata i zanemarivanjem uticaja promene admitansi grana regulacionih transformatora (pri promeni njihovih nenominalnih odnosa transformacije – model regulacionog transformatora biće obrađen nešto kasnije), koji malo utiču na rešenje potproblema tokova aktivnih, a znatno na rešenje potproblema tokova reaktivnih snaga.
•Izostavljanjem iz izraza za elemente submatrice L uticaja promene admitansi grana faznih transformatora sa promenom ugla fazora napona (model faznog transformatora neće se posebno obrađivati na ovom nivou studija).
•Stavljanjem u submatrice H i L vrednosti Vk=1,00 r.j. i deljenjem elemenata vektora debalansa aktivnih i reaktivnih snaga ΔP i ΔQ sa naponom i-tog čvora Vi, čime se formiraju novi modifikovani vektori injektiranja aktivnih (ΔP/V) i reaktivnih snaga (ΔQ/V) (slično kao kod vektora ΔV/V).
Posle gornjih uprošćenja, konačne jednačine brzog raspregnutog Stott-Alsac-ovog modela za proračun tokova snaga i naponskih stanja postaju:
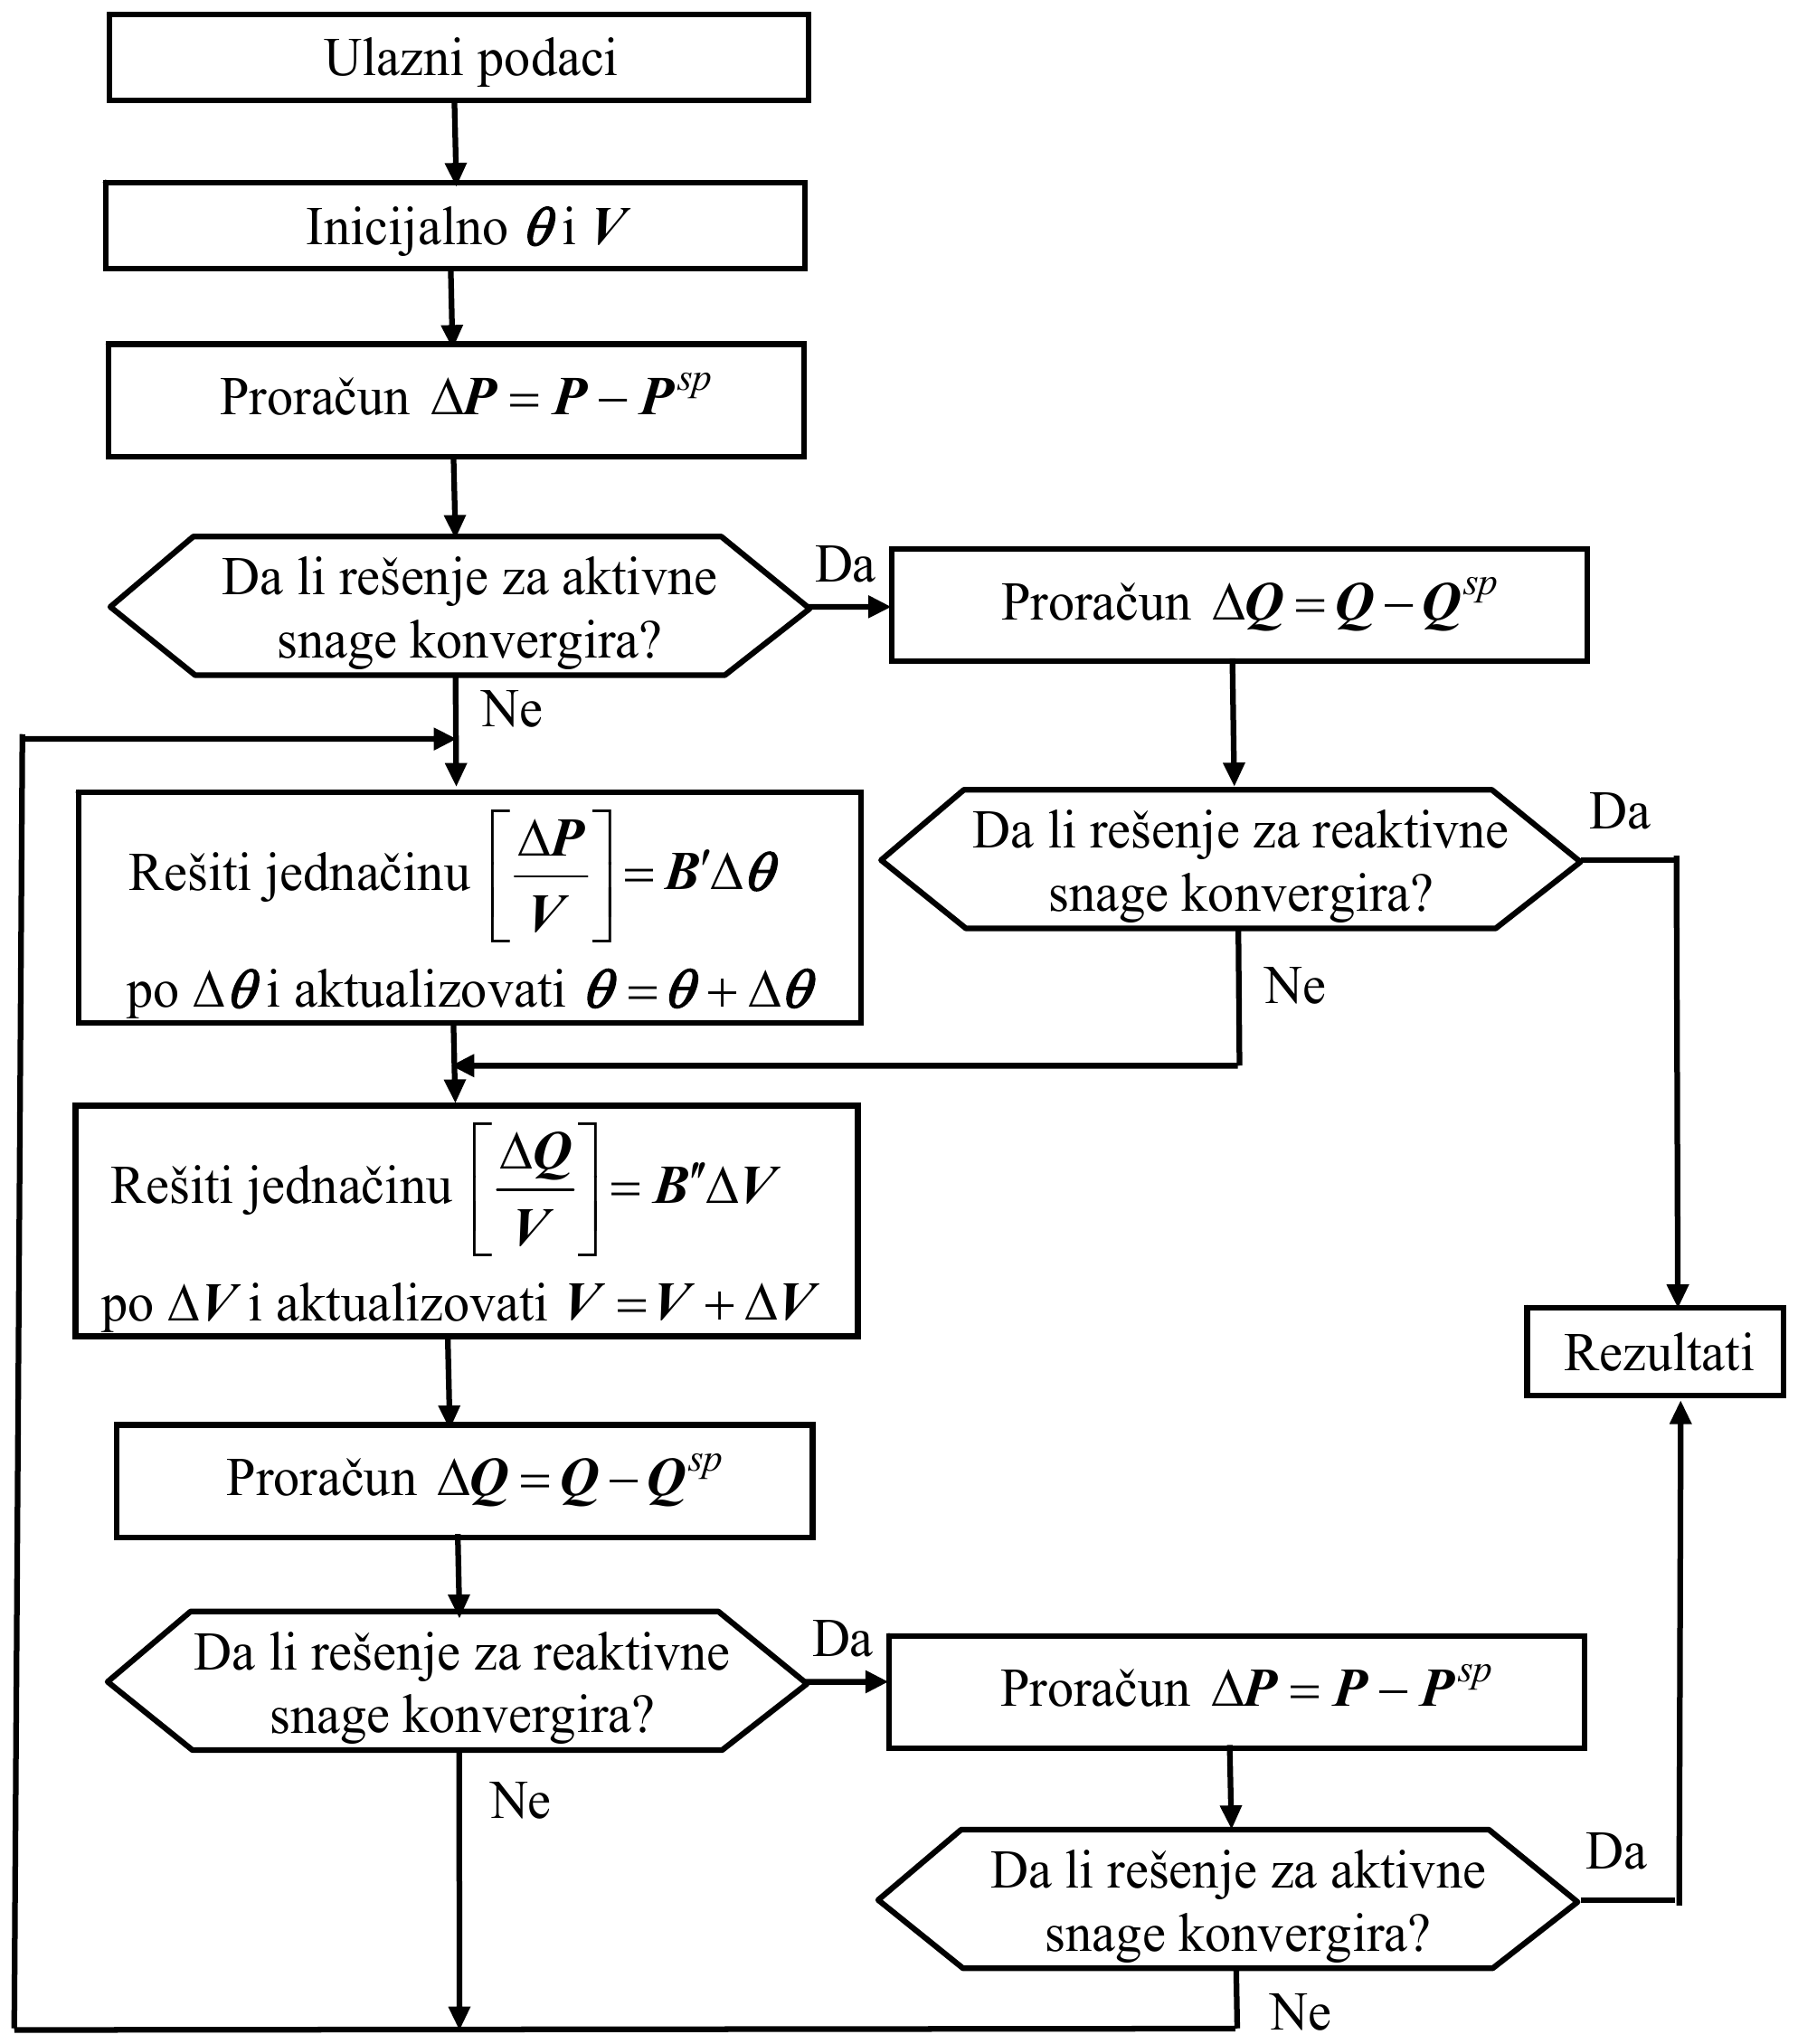
[VΔP][VΔQ]=B′Δθ;=B′′ΔV;za sve cˇvorove, osim SL-cˇvora;za sve PQ-cˇvorove,
((N−1)×(N−1))-dimenziona submatrica B′ i (NPQ×NPQ)-dimenziona submatrica B′′ su konstantne kvadratne matrice susceptansi.
To su slabo popunjene matrice, čija je struktura identična strukturi submatrica H i L. One u sebi sadrže jedino susceptanse elemenata mreže, tako da se izračunavaju samo jednom za ceo proračun, i to na njegovom početku. Ako u elektroenergetskoj mreži nema faznih transformatora, submatrice B′ i B′′ su simetrične (u suprotnom nisu). Njihovi elementi proračunavaju se prema sledećim izrazima:
gde je Bi0 susceptansa svih otočnih elemenata priključenih u čvoru i∈αPQ.
Najefikasniji način za rešavanje prethodnog modela sastoji se u alternativnom rešavanju jednačina za Δθ i ΔV, koristeći u svakoj iteraciji poslednju nađenu vrednost napona u PQ-čvorovima. To znači da se u svakoj iteraciji proračunavaju vektori Δθ i θ, kao i ΔV i V. Za ilustraciju videti algoritam na donjoj slici.
Konvergencija ka rešenju je i ovde kvadratna, a rešenje čak i u slučaju velikih mreža (reda nekoliko stotina čvorova), dobija se u 2 do 5 iteracija.
Kompletno raspregnuti jednosmerni (DC) metod proračuna tokova aktivnih snaga
Pošto se naponi i u savremenim EES-ima menjaju u uskim granicama oko nazivnih napona, a fazni uglovi oko nule, uvođenjem pretpostavki u napred opisanom raspregnutom modelu:
sinθij≈θij;cosθij≈1,00 r.j.iVi≈1,00 r.j.,
(uz ranije uvedene aproksimacije Gij≈0) u jednačine bilansa aktivnih snaga, dobija se (N−1)-dimenzioni sistem jednačina:
Uvođenjem referentnog čvora za merenje uglova fazora napona (SL), matrična forma jednačine injektiranja aktivnih snaga postaje:
Pr=−Br′θr,
gde je Br≡B′={Bij} – (N−1)-dimenziona redukovana konstantna kvadratna matrica susceptansi brzog raspregnutog modela za proračun tokova aktivnih snaga, a Pr i θr su (N−1)-dimenzioni redukovani vektori aktivnih injektiranja i uglova fazora napona u svim čvorovima (osim referentno-balansnog).
Pošto je EES modelovan bez gubitaka aktivne snage (zbog zanemarenih konduktansi, Gij≈0), to je ovde injektiranje u referentno-balansnom (SL) čvoru:
PSL=−i=1i=αSL∑NPi.
Rešenje jednačine injektiranja zbog linearnosti dobija se direktno (neiterativno):
θℓ – L-dimenzioni vektor faznih uglova na krajevima grana (ako ℓ-ta grana povezuje i-ti i j-ti čvor, onda je θℓ=θi−θj);
Ar={Aij} – (L×(N−1))-dimenziona redukovana matrica incidencije grana i čvorova (isključena kolona koja odgovara referentnom čvoru).
Kompletno raspregnuti linearni ("DC") model za proračun tokova aktivnih snaga često se koristi za približne proračune, posebno pri planiranju i analizi sigurnosti prenosnih mreža.
Pretpostavka Vi≈1,00 r.j. ne može se primeniti u jednačinama reaktivnih injektiranja, jer bi značila da reaktivne snage injektiranja ne zavise od napona, što je suprotno fizičkoj prirodi problema. Zato se kompletno raspregnuti linearni ("DC") model ne može koristiti za rešavanje problema vezanih za naponsko-reaktivne prilike u EES-ima.
Tretman regulacionih transformatora u proračunima tokova snaga
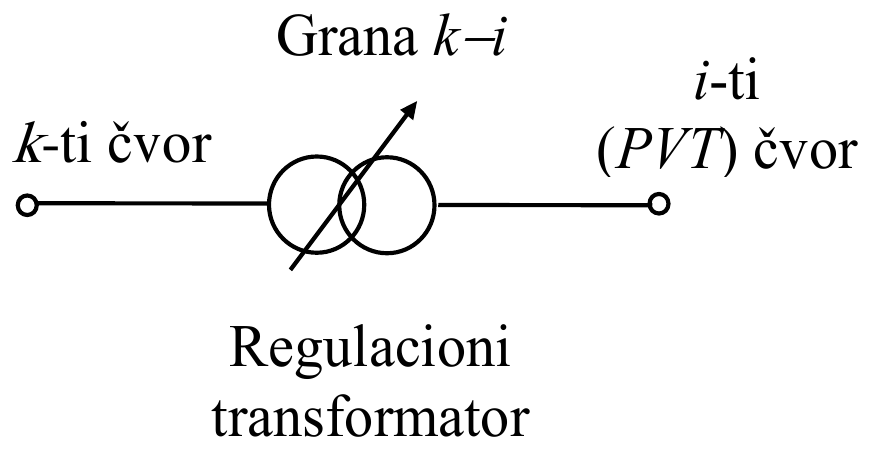
PVG i PVT-čvorovi pripadaju kategoriji naponski kontrolisanih čvorova. Razlika između njih je u tome što se održavanje napona u nekom PVG-čvoru vrši promenom reaktivnog injektiranja Qi, a u PVT-čvoru promenom nenominalnog odnosa transformacije aki regulacionog transformatora u grani između k-tog i i-tog čvora.
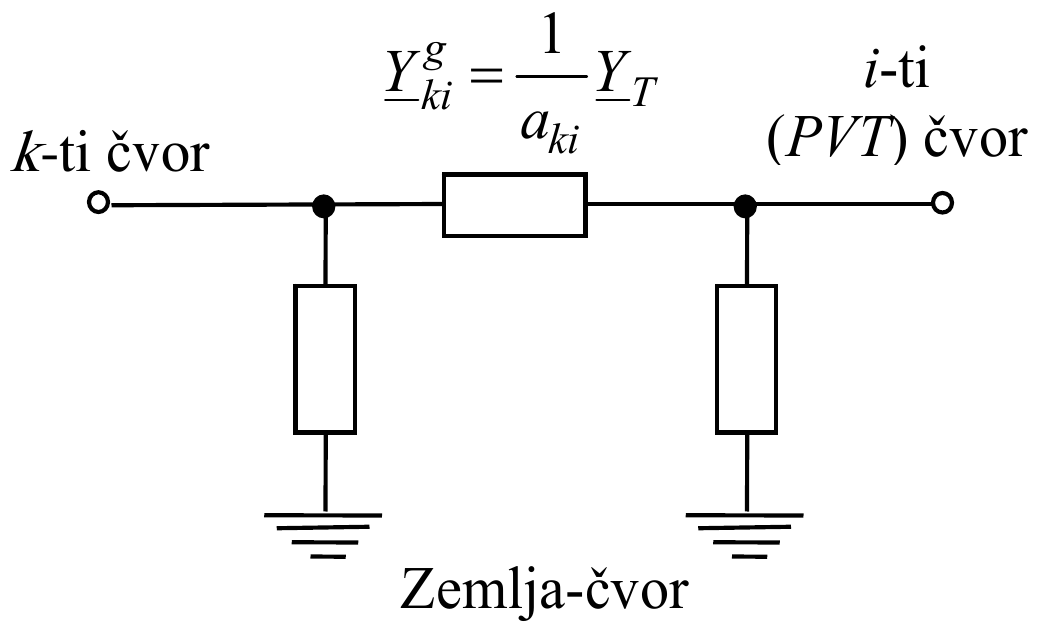
Na donjoj slici prikazane su jednopolna i ekvivalentna zamenska šema za slučaj i-tog PVT-čvora.
U matrici admitansi nezavisnih čvorova YBUS u pozicijama svih PVT i čvorova direktno povezanih sa njima (k∈αPVT), pojaviće se modifikovani elementi, kao posledica prisustva grana sa regulacionim transformatorima, koji se na odgovarajući način uračunavaju u elemente Yki matrice YBUS.
Međutim, regulacioni transformatori menjaju unapred zadatih promenljivih i vektor nepoznatih, jer se u PVT-čvorovima zadaju promenljive Pi, Qi i Vi (i∈αPVT), a umesto modula napona u PVT-čvorovima pojavljuju se nepoznati nenominalni odnosi transformacije aki.
Posledica je da se i u Jacobian matrici J pojavljuju članovi parcijalnih izvoda po aki u svim elementima koji odgovaraju čvorovima i granama u kojima su prisutni regulacioni transformatori, čije su admitanse nesimetričnog π-ekvivalenta date na gornjoj slici.
Posebnu teškoću predstavljaju činjenice da su nenominalni odnosi transformacije diskretne promenljive, kao i da sam proračun elemenata Jacobian matrice nije jednostavan, jer su zavisnosti nekih elemenata matrice admitansi nezavisnih čvorova YBUS nelinearne funkcije od aki.
Prethodni problemi i modifikacije osnovnog algoritma tokova snaga, zbog svoje složenosti, neće se detaljno analizirati analitički.