Stabilnost dinamičkog sistema je osobina da zadrži svoju funkciju i posle nastanka definisanih poremećaja. Stabilnost linearnih sistema ne zavisi od ulaza u sistem, što znači da će se on uvek povratiti u početnu tačku prostora stanja, nezavisno od njene vrednosti. Međutim, stabilnost nelinearnih sistema zavisi od početnog stanja (x0), tipa i veličine ulaza (ui).
Može se definisati više kategorija stabilnosti:
•Lokalna stabilnost, ili stabilnost u malom.
•Konačna stabilnost.
•Globalna stabilnost, ili stabilnost u velikom.
Stabilnost EES-a može se definisati kao svojstvo tog sistema da ostane u stanju pogonske ravnoteže u normalnim radnim uslovima i da posle pojave određenih poremećaja ponovo dođe u neko prihvatljivo novo ravnotežno stanje (nelinearan sistem).
Nestabilnost EES-a može se definisati na više načina. Osnovni problem je sinhronizam mašina posle poremećaja (malih i velikih).
Mali poremećaji su kontinualne promene opterećenja kojima se sistem stalno prilagođava, menjajući ravnotežno stanje.
Veliki poremećaji odnose se na ispade iz pogona velikih generatora, potrošača, prenosnih vodova, transformatora (usled atmosferskih pražnjenja, kratkih spojeva i slično).
Rešavanje stabilnosti sistema pri velikim poremećajima je složen zadatak, posebno kod sinhronih mašina.
Problemi stabilnosti vezani su za planiranje, projektovanje i eksploataciju prenosnih mreža. Distributivne mreže u ovome ne učestvuju.
Statička i tranzijentna stabilnost
Statička stabilnost odnosi se na sposobnost EES-a da očuva sinhronizam pri malim i sporim poremećajima (kao što su postepene promene opterećenja). Ovde se kao posebna kategorija posmatra dinamička stabilnost. Ona je vezana za dugotrajne male poremećaje. Pri tome se analizira uticaj automatskih uređaja za regulaciju pobude, brzine, proizvodnje i razmene snage i drugi. Dakle, dinamička stabilnost je stabilnost pri malim poremećajima.
Tranzijentna stabilnost bavi se proučavanjem efekata velikih i iznenadnih poremećaja, kao što su promene opterećenja, konfiguracije mreže, razni tipovi kvarova, ispadi iz pogona raznih elemenata, kao što su generatori, vodovi, transformatori i potrošači.
Studije tranzijentne stabilnosti su važne u fazi planiranja i eksploatacije EES-a, jer daju podatke za izbor tipa i podešavanja zaštitnih releja, kritičnog vremena isključenja prekidača, sistemske automatike i prenosnih kapaciteta međusistemskih spojnih vodova.
Prethodna podela daje i vremensku dekompoziciju:
•tranzijentna stabilnost proučava efekte poremećaja u kratkom periodu posle njegovog nastanka;
•statička (i dinamička) stabilnost proučavaju dugotrajne poremećaje.
Ugaona i naponsko-reaktivna stabilnost
Ugaona stabilnost predstavlja sposobnost sinhronih mašina u EES-u da održavaju sinhronizam. Neophodna je analiza mehaničkih oscilacija uglova između rotora sinhronih mašina. Osnovni cilj je da se utvrdi kako se menjaju odate (apsorbovane) snage sinhronih mašina kada njihovi rotori osciluju. Ugaona stabilnost održava se ako se uglovi rotora mašina stabilizuju na konačnoj vrednosti u dozvoljenom opsegu promena, pri čemu uglovi zauzimaju novo ravnotežno stanje, bez gubitka sinhronizma.
Naponsko-reaktivna stabilnost predstavlja sposobnost EES-a da održava prihvatljive vrednosti napona u svim čvorovima. Naponska nestabilnost javlja se ako posle nastanka poremećaja dođe do nekontrolisanih padova napona u nekim (svim) čvorovima, koji mogu dovesti do kaskadnih poremećaja i potpunog naponskog sloma (kolapsa napona).
Naponsko-reaktivna stabilnost je lokalnog karaktera. Vezana je za zadovoljenje potreba u reaktivnim snagama. Sistem je stabilan ako je koeficijent U-Q osetljivosti pozitivan za sve čvorove.
Tipični vremenski opsezi pojedinih tipova stabilnosti:
•Kratkotrajna ili tranzijentna stabilnost: 0 do 10 s.
•Dugotrajna stabilnost: 10 s do nekoliko minuta.
•Stabilnost vrlo dugih dinamičkih pojava: nekoliko minuta do nekoliko desetina minuta.
Jednačina kretanja rotora sinhrone mašine
U normalnim radnim režimima položaj ose rotora i ose rezultantnog magnetnog polja sinhrone mašine je fiksan. Ugao između te dve ose (θ) naziva se mehanički ugao snage (ugao momenta).
Tokom poremećaja rotor mašine se ubrzava ili usporava, čime se javlja relativno kretanje magnetno-pobudne sile. Jednačina tog kretanja naziva se jednačina njihanja. Ako se posle prelaznog perioda rotor ustali na sinhronoj brzini, onda mašina zadržava svoju stabilnost. Pri tome se menja i odata snaga mašine.
Jednačina kretanja rotora sinhronog generatora je:
Jdt2d2θm=Mm−Me,
θm – ugao između faze 'a' statora i q-ose;
J – aksijalni moment inercije svih obrtnih masa na zajedničkoj osovini (rotori generatora i turbine, obrtna pobudnica i druge);
Mm – mehanički (motorni) momenat (momenat primarnog motora koji pokreće sinhroni generator);
Me – električni (otporni) momenat generatora;
Ma=Mm−Me – momenat ubrzanja.
Posle određenih transformacija, prethodna jednačina se svodi na:
ωs2H⋅dt2d2δ=Pm−Pe,iliπF0H⋅dt2d2δ=Pm−Pe.
H – vremenska konstanta inercije u MWs/MVA;
ωs – sinhrona brzina obrtanja;
δ – električni ugao snage (ugao između napona na krajevima sinhrone mašine i indukovane elektromotorne sile u q-osi).
Kriva snaga-ugao sinhrone mašine sa cilindričnim rotorom (turbogenerator)
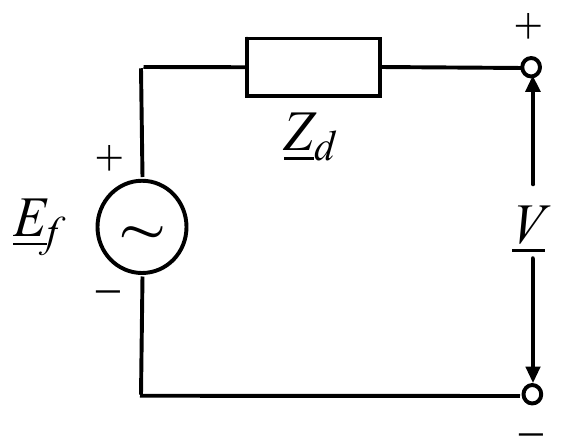
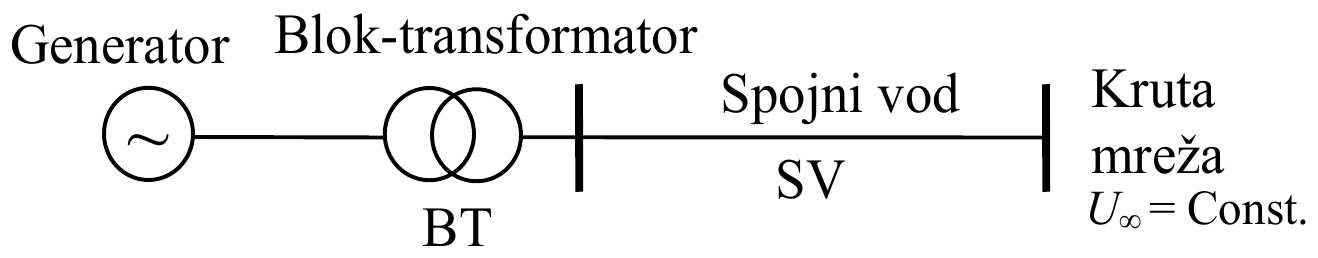
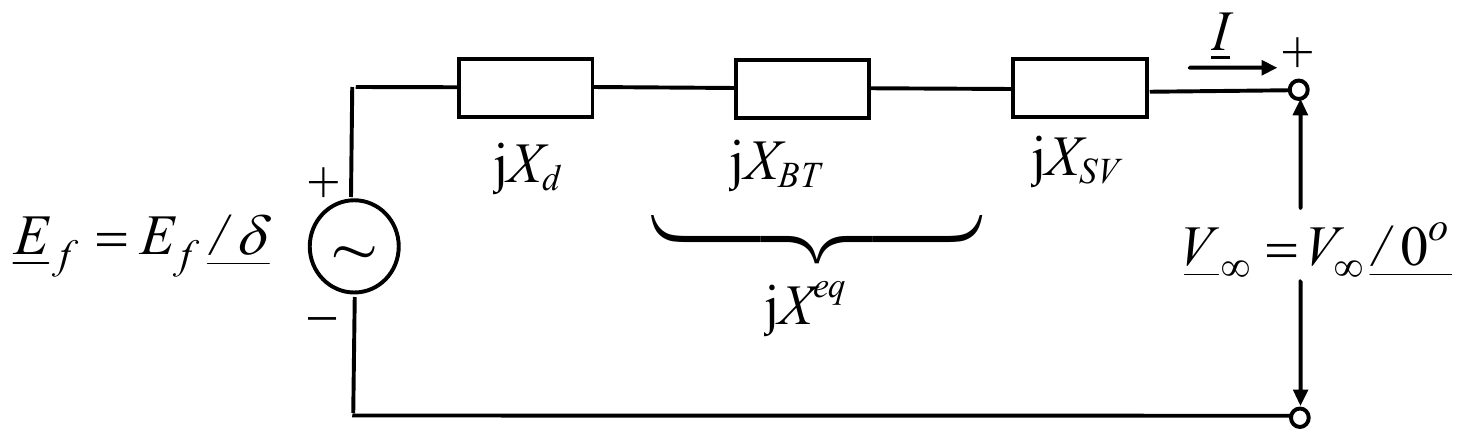
Thevenin-ov ekvivalent je:
Stacionarno stanje
Prelazno stanje
Ef=Eqf/δ
Ef=Eqf′/δ
Zd=R+jXG
Zd=R+jXG
XG=Xd
XG=Xd′
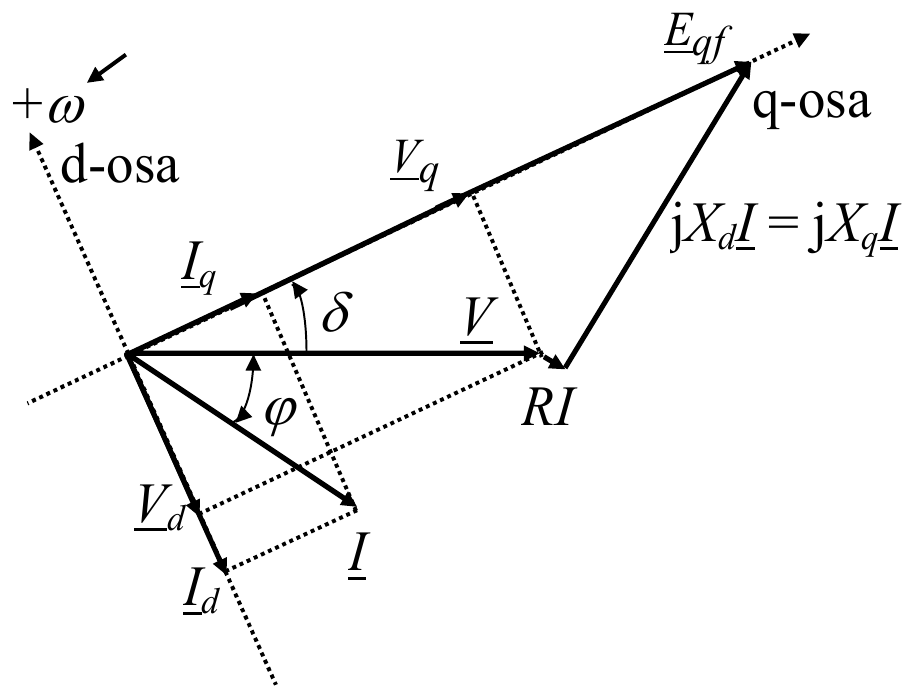
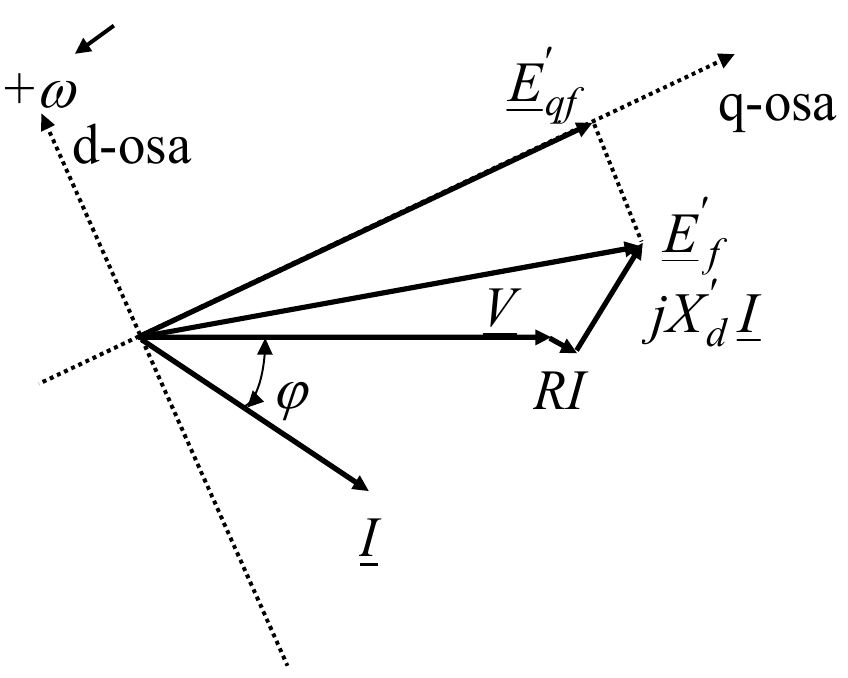
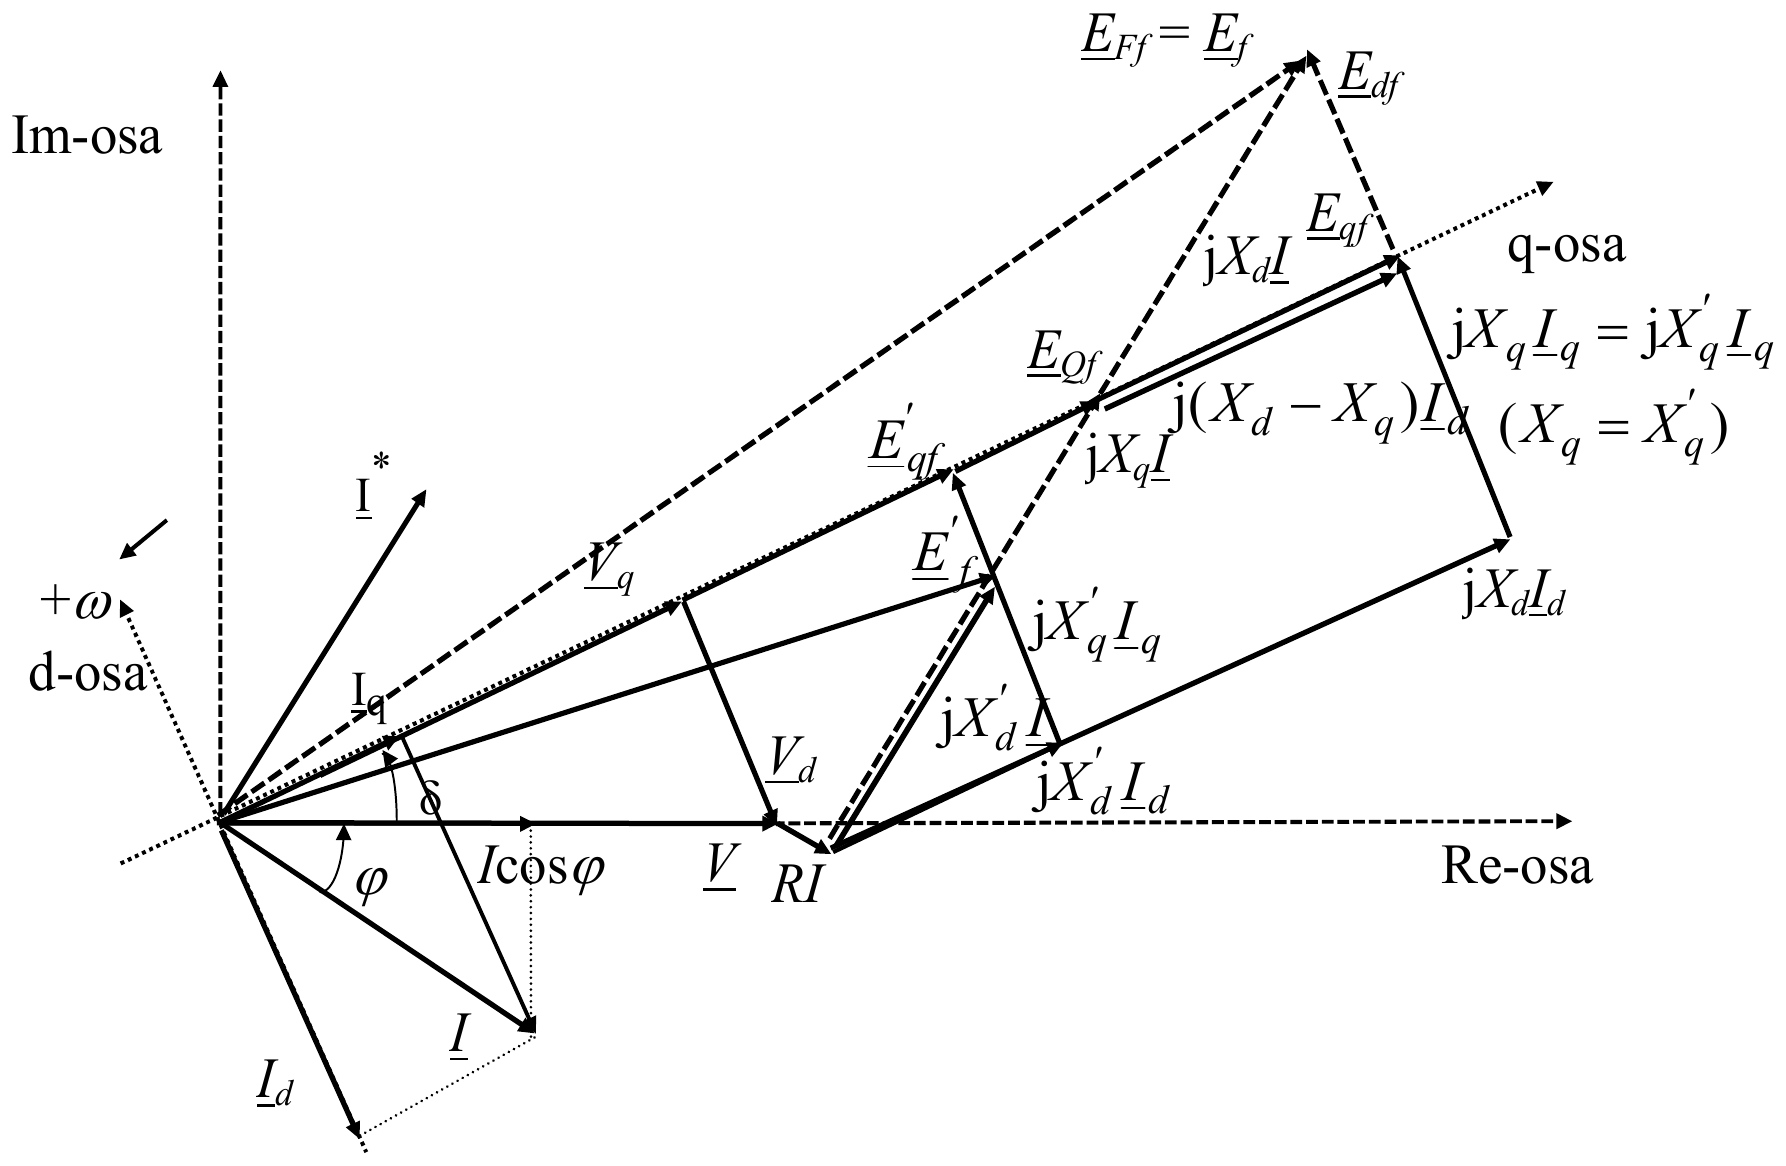
Fazorski dijagram napona i struja u ustaljenom i tranzijentnom stanju (zbog vrlo kratkog trajanja, subtranzijentni period nije od interesa za tranzijentnu analizu – što joj i samo ime sugeriše) je:
Sa prethodne slike, kompleksna struja generatora je (Ef i V predstavljaju fazne, a E i U linijske vrednosti):
Kod sinhronih mašina važi sledeći realan odnos parametara:
Zd≈jXd;Zd=Zd/β;β≈π/2.
Uvažavajući prethodne realne vrednosti parametara generatora, izrazi za snage postaju:
•aktivna snaga:
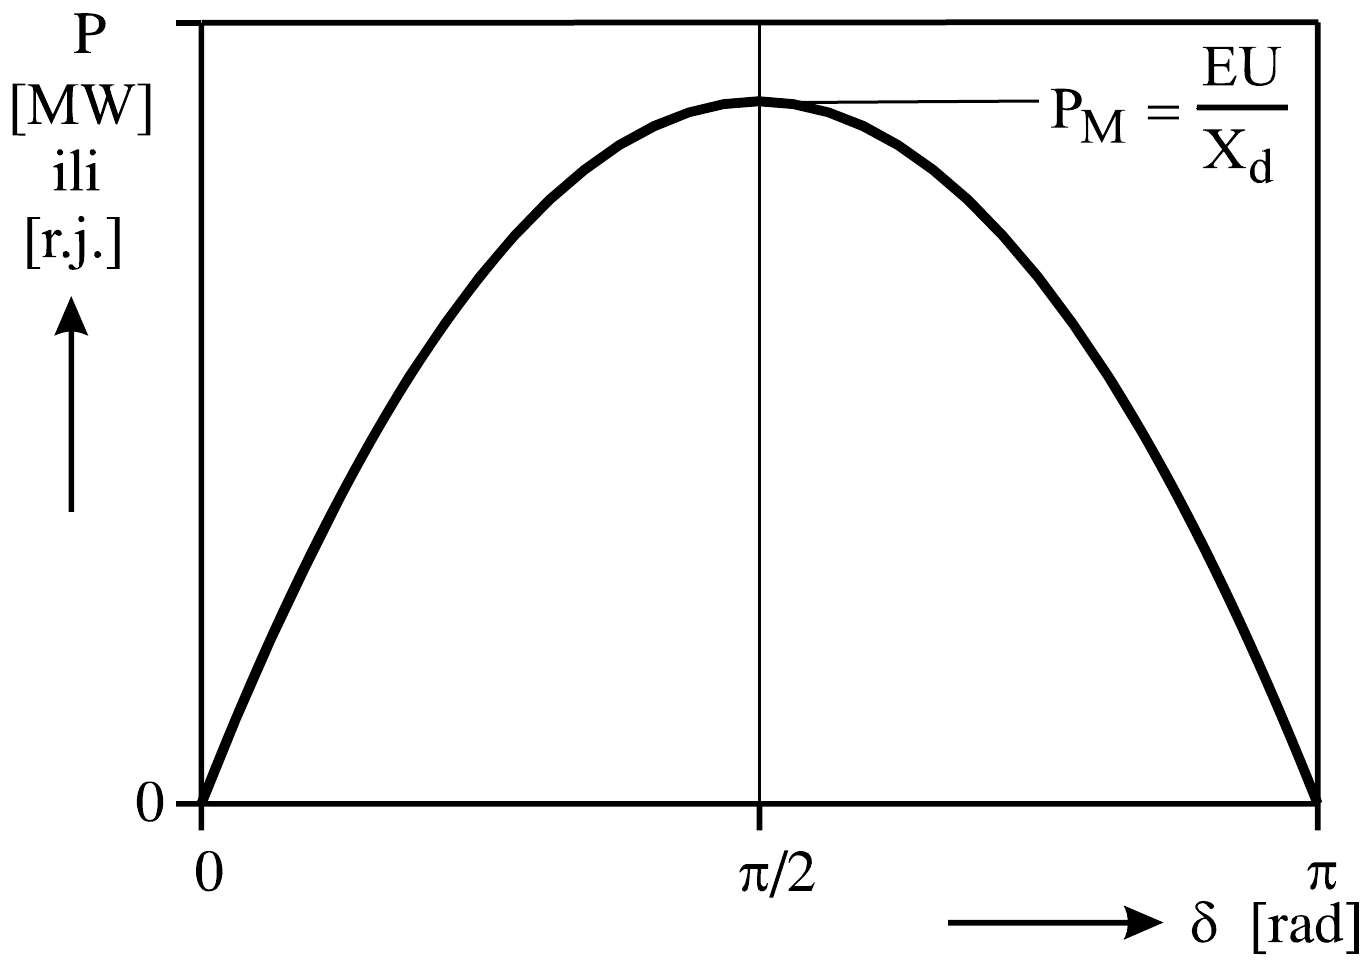
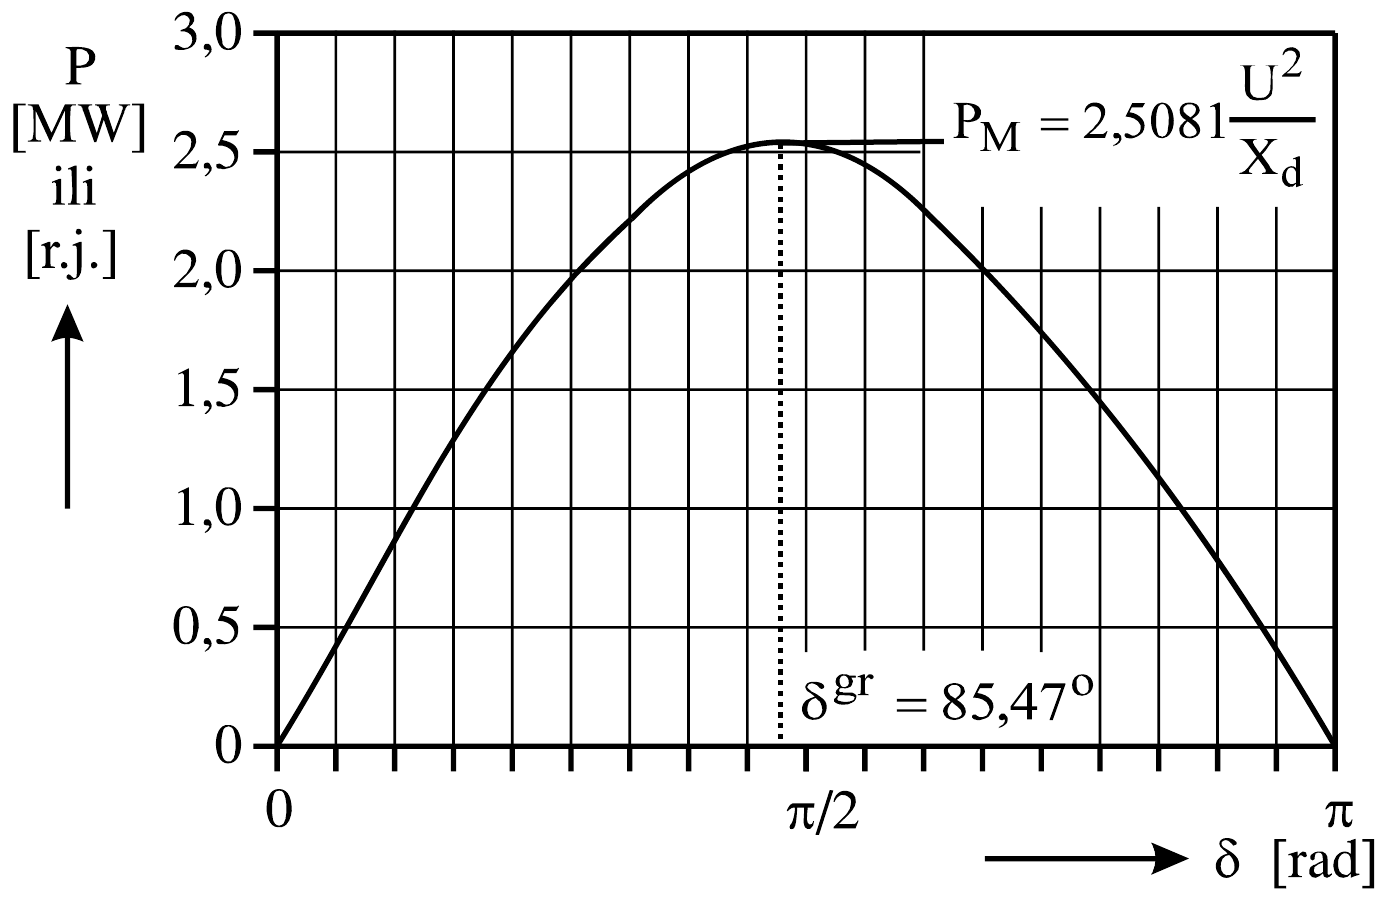
P=XdEUsinδ
•reaktivna snaga:
Q=XdEUcosδ−XdU2
Dijagrami P(δ) i Q(δ) nazivaju se krive snaga-ugao, a sama kriva P(δ) naziva se kriva njihanja. Ona za generator sa cilindričnim rotorom ima sledeći izgled:
Kriva snaga-ugao sinhrone mašine sa istaknutim polovima (hidrogenerator)
Fazorski dijagram napona i struja u ustaljenom i tranzijentnom stanju je:
Sa prethodnog fazorskog dijagrama očitavaju se sledeći izrazi:
Ako se u nju zameni izraz za sinhronizacionu snagu Ps=∂δ∂Pδ=δ0=PMcosδ0 dobija se:
ωs2H⋅dt2d2(Δδ)+PsΔδ=0.
U ovoj jednačini zanemaren je efekat prigušenja. Ako se pre njenog rešavanja pretpostavi da je efekat prigušenja srazmeran promeni brzine, sa koeficijentom prigušenja kD, snaga prigušenja je:
PD=ωskD⋅dtdδ
pa je ukupna jednačina kretanja rotora:
ωs2H⋅dt2d2(Δδ)+ωskD⋅dtd(Δδ)+PsΔδ=0
odnosno posle preuređenja:
dt2d2(Δδ)+2HkD⋅dtd(Δδ)+2HPsωsΔδ=0.
Ova jednačina svodi se na standardnu formu linearne diferencijalne jednačine (kanonički oblik):
Cilj je da se utvrdi da li mašina može da održi sinhronizam posle velikih poremećaja (nagla promena opterećenja, ispad generatorske snage, kratak spoj i sl.).
Najčešće se koristi metod jednakih površina. On se bazira na grafičkoj interpretaciji kinetičke energije akumulirane u obrtnim masama.
Ponovo se polazi od jednačine kretanja rotora sa zanemarenim prigušenjem:
πF0H⋅dt2d2δ=Pm−Pe=Pa
ili:
dt2d2δ=HπF0(Pm−Pe)
Ako se prethodna jednačina pomnoži sa 2dtdδ dobija se:
2dtdδ⋅dt2d2δ=H2πF0(Pm−Pe)dtdδ.
Posle integraljenja ove jednačine u granicama od početnog (δ0) do tekućeg ugla (δ) dobija se:
(dtdδ)2=H2πF0∫δ0δ(Pm−Pe)dδ
ili:
dtdδ=ω−ωs=H2πF0∫δ0δ(Pm−Pe)dδ
Ova jednačina daje relativnu brzinu mašine u odnosu na sinhronu.
Uslov za stabilnost je da se posle pojave poremećaja mora očuvati sinhronizam, a to znači da promena brzine posle nekog vremena od poremećaja mora biti nula. To se prevodi u sledeći uslov stabilnosti:
∫δ0δ(Pm−Pe)dδ=0.
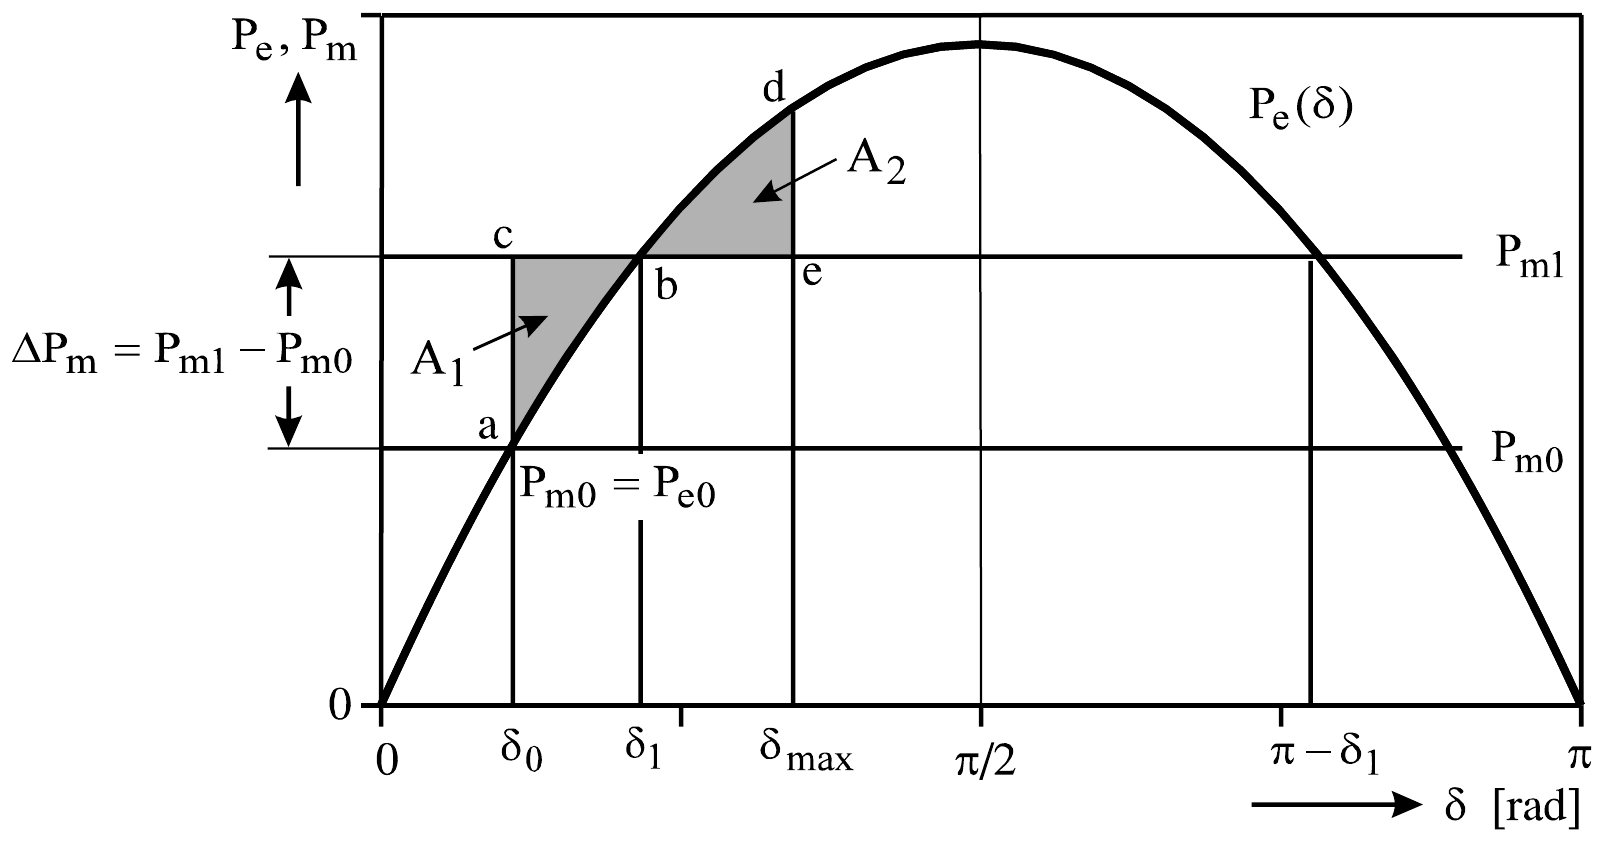
Geometrijska interpretacija prethodnog izraza data je na donjoj slici, koja daje dijagram električne snage, pod pretpostavkom da je mehanička snaga konstantna.
Početno ravnotežno stanje određeno je presekom karakteristike Pm(δ) i Pe(δ), kada je Pm0=Pe0 (tačka a.).
Posle odskočne promene mehaničke snage od Pm0 na Pm1 prava mehaničke snage pomera se za ΔPm=Pm1−Pm0. Ugao preseka karakteristika raste sa δ0 na δ1 (tačka b.). U rotoru dolazi do povećanja akumulisane kinetičke energije tokom ubrzanja. To povećanje je:
Fizički, sa porastom ugla snage sa δ0 na δ1>δ0, električna snaga Pe se prilagođava promenjenoj mehaničkoj snazi Pm1. U novoj ravnotežnoj tački određenoj uglom δ1, kada je ponovo Pa(δ1)=Pm1−Pe(δ1)=0. Tada se rotor obrće brzinom iznad sinhrone, pa ugao δ i električna snaga Pe nastavljaju da rastu.
U drugom prelaznom periodu je δ>δ1, a Pm1<Pe(δ), što prouzrokuje usporavanje rotora koje se zaustavlja pri vrednostima ugla δ=δmax.
Dakle, rotor će oscilovati sve dok postoji višak kinetičke energije.
Veličina energije koju rotor troši na usporenje određena je integralom:
Drugim rečima, rotor osciluje i vraća se u novu ravnotežnu tačku b., iz položaja određenog sa δmax.
Dakle, uslov za stabilnost je:
A1=A2(kriterijum jednakih povrsˇina).
Primena kriterijuma jednakih površina na naglu promenu opterećenja (mehaničke snage na osovini rotora)
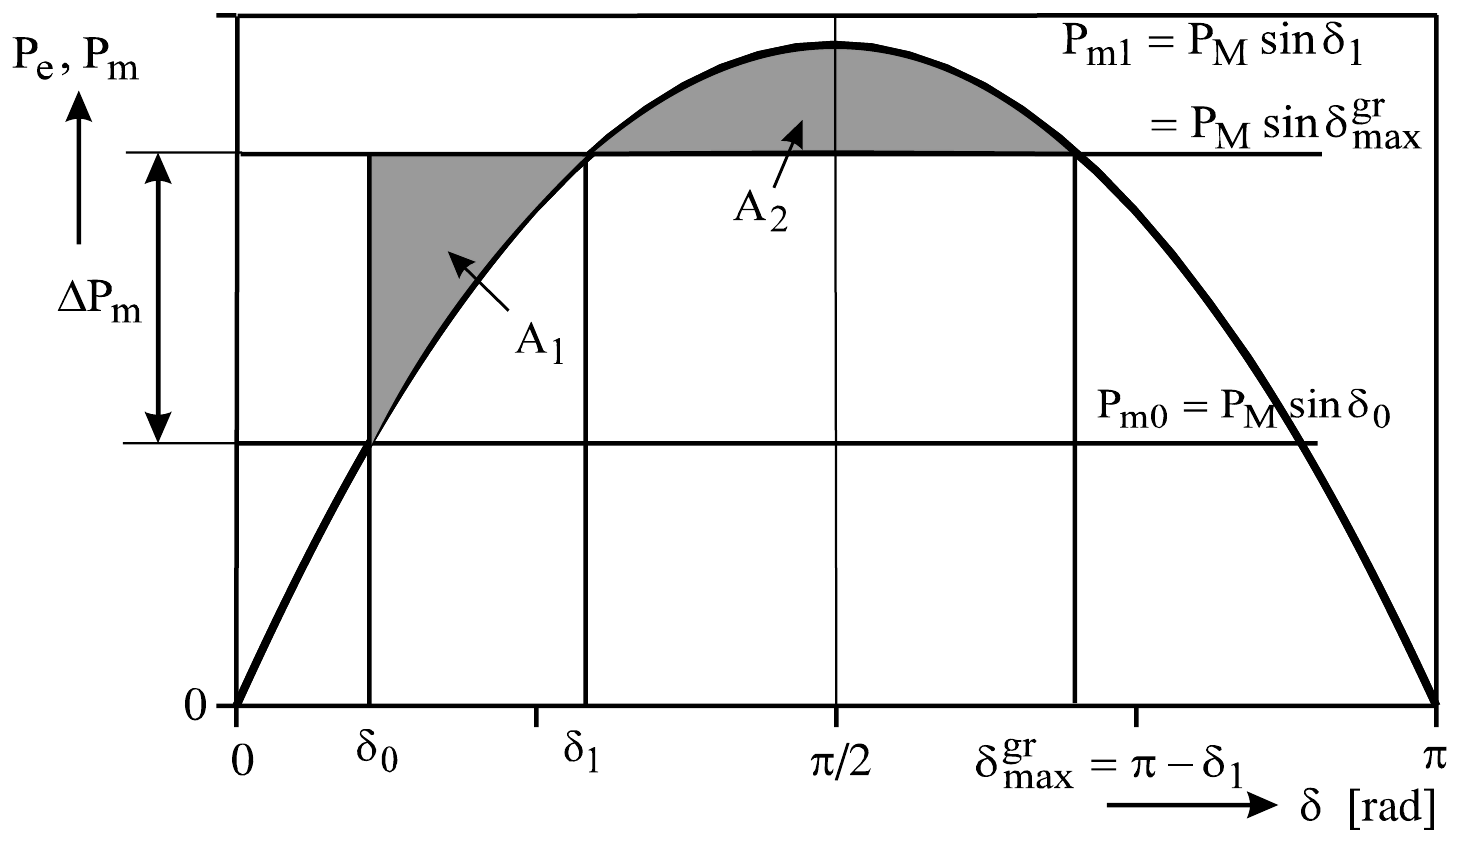
Kriterijum jednakih površina može se iskoristiti za određivanje graničnog uslova stabilnosti pri nagloj promeni mehaničke snage na osovini generatora. Stabilnost je obezbeđena sve dok je površina ispod prave mehaničke snage Pm=Pm1=Const., a iznad sinusoide krive njihanja Pe(δ) u opsegu između uglova δ0 i δ1 (obeležena sa A1 na slici) manja ili najviše jednaka površini A2 iznad prave Pm1, a ispod krive njihanja Pe(δ) u opsegu između uglova δ1 i δmaxgr na istoj slici. Očigledno je da je granična promena ugla generatora δmaxgr=π−δ1, koja određuje jednakost površina A1 i A2.
Kriterijum jednakih površina za prethodnu sliku daje:
Zamena Pm1=PMsinδmaxgr daje nelinearnu (transcendentnu) jednačinu:
(δmaxgr−δ0)sinδmaxgr+cosδmaxgr=cosδ0.
Iterativno (ili pogađanjem) rešavanje prethodne jednačine daje δmaxgr, a zatim ugao δ1=π−δmaxgr. Onda se granična snaga dobija iz:
Pmgr=PMsinδmaxgr=PMsinδ1.
Način numeričkog rešavanja prethodne transcendentne jednačine neće se posebno obrađivati (za ovaj nivo primene, najlakše pogađanjem i bisekcijom intervala).
Primena kriterijuma jednakih površina na trofazni kratak spoj (proračun kritičnog ugla i vremena isključenja kvara)
Kratki spojevi su po pravilu praćeni isključenjem elementa u kvaru.
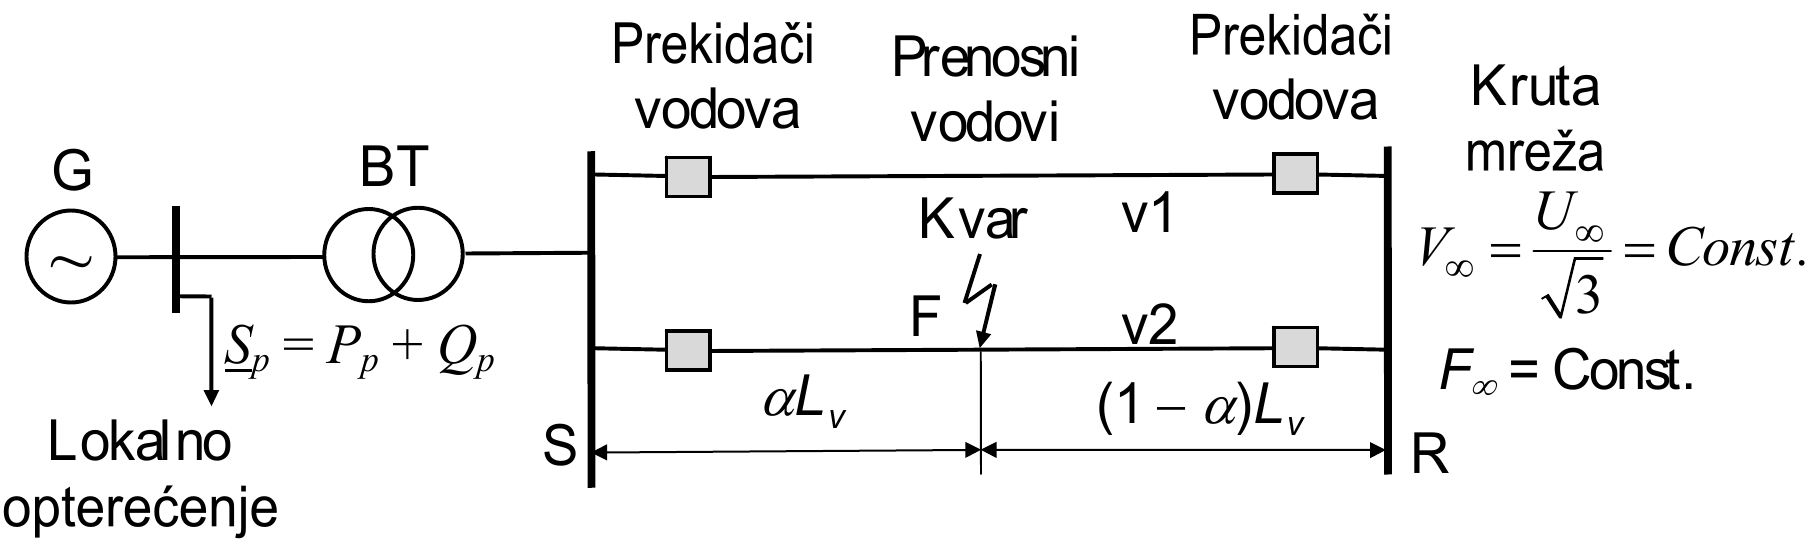
Prikaz jednomašinskog sistema sa lokalnim opterećenjem:
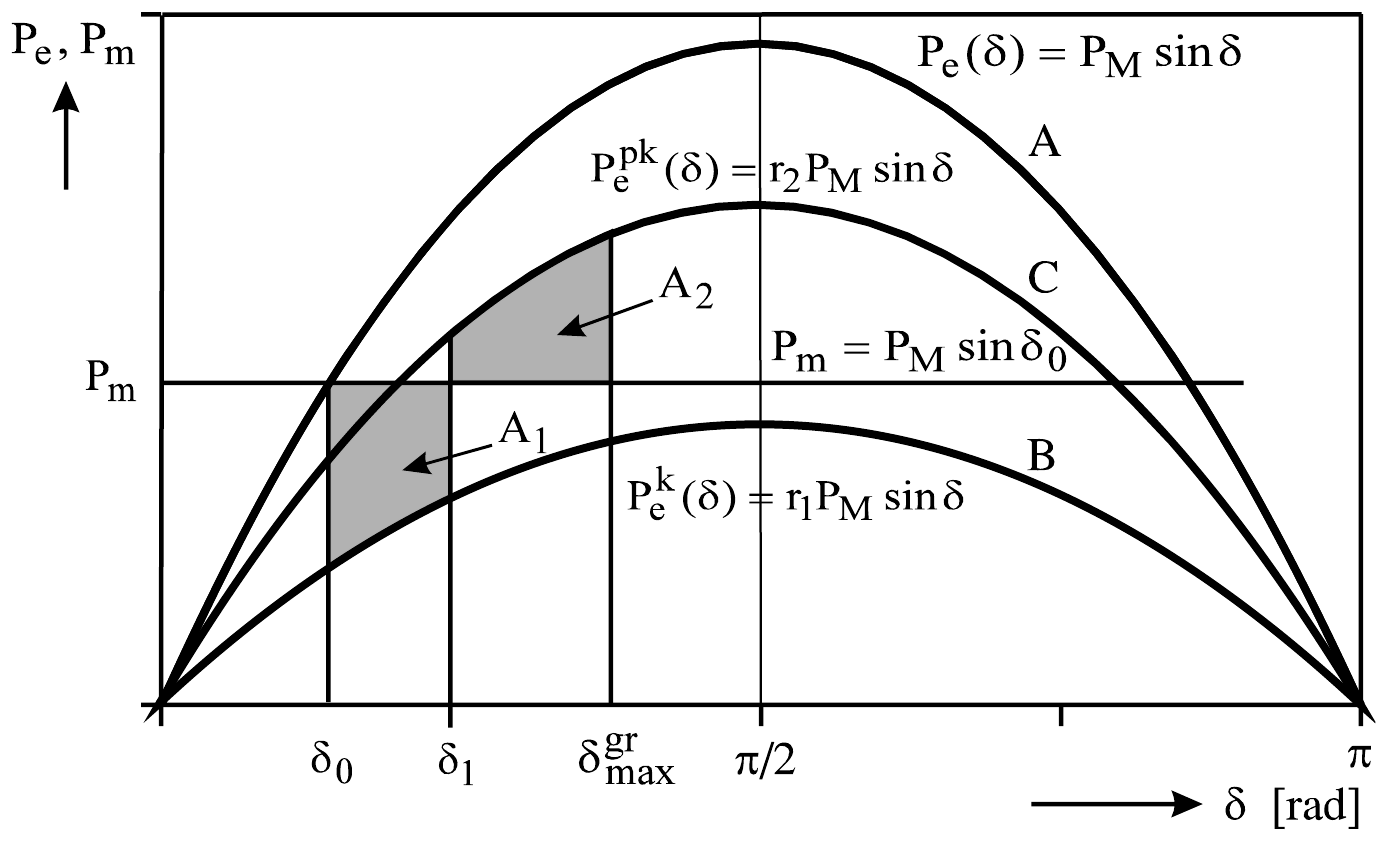
Postoje tri karakteristične krive snaga-ugao:
A – Pe(δ) u normalnom pogonu pre kvara;
B – Pek(δ) za vreme trajanja kvara, pre njegove eliminacije;
C – Pepk(δ) posle isključenja voda u kvaru.
Prethodne tri karakteristične krive snaga-ugao određene su izrazima:
A – Pe(δ)=PMsinδ
B – Pek=r1PMsinδ (r1=PMk/PM - odnos max snage za vreme i pre kvara)
C – Pepk=r2PMsinδ (r2=PMpk/PM - odnos max snage posle i pre kvara)
Pošto je tada Pek=0, jednačina obrtnih masa postaje:
πF0H⋅dt2d2δ=Pm,
odakle se posle integraljenja dobija (uz početni uslov dtdδt=0=ω−ωs=0):
dtdδ=HπF0Pm∫0tdt=HπF0Pmt.
Posle novog integraljenja, za početni uslov δt=t0=δ0 i krajnji ugao δt=tc=δc:
δc=2HπF0Pmtc2+δ0
odakle je kritično vreme isključenja kvara:
tc=πF0Pm2H(δc−δ0)=ωsPm4H(δc−δ0).
Tranzijentna stabilnost višemašinskih sistema
Principijelno, postupak je sličan kao kod jednomašinskog sistema.
Da bi se umanjila složenost te analize, uvode se sledeće pretpostavke:
•Mehanička snaga svih generatora je konstantna (zanemaruje se primarna regulacija učestanosti).
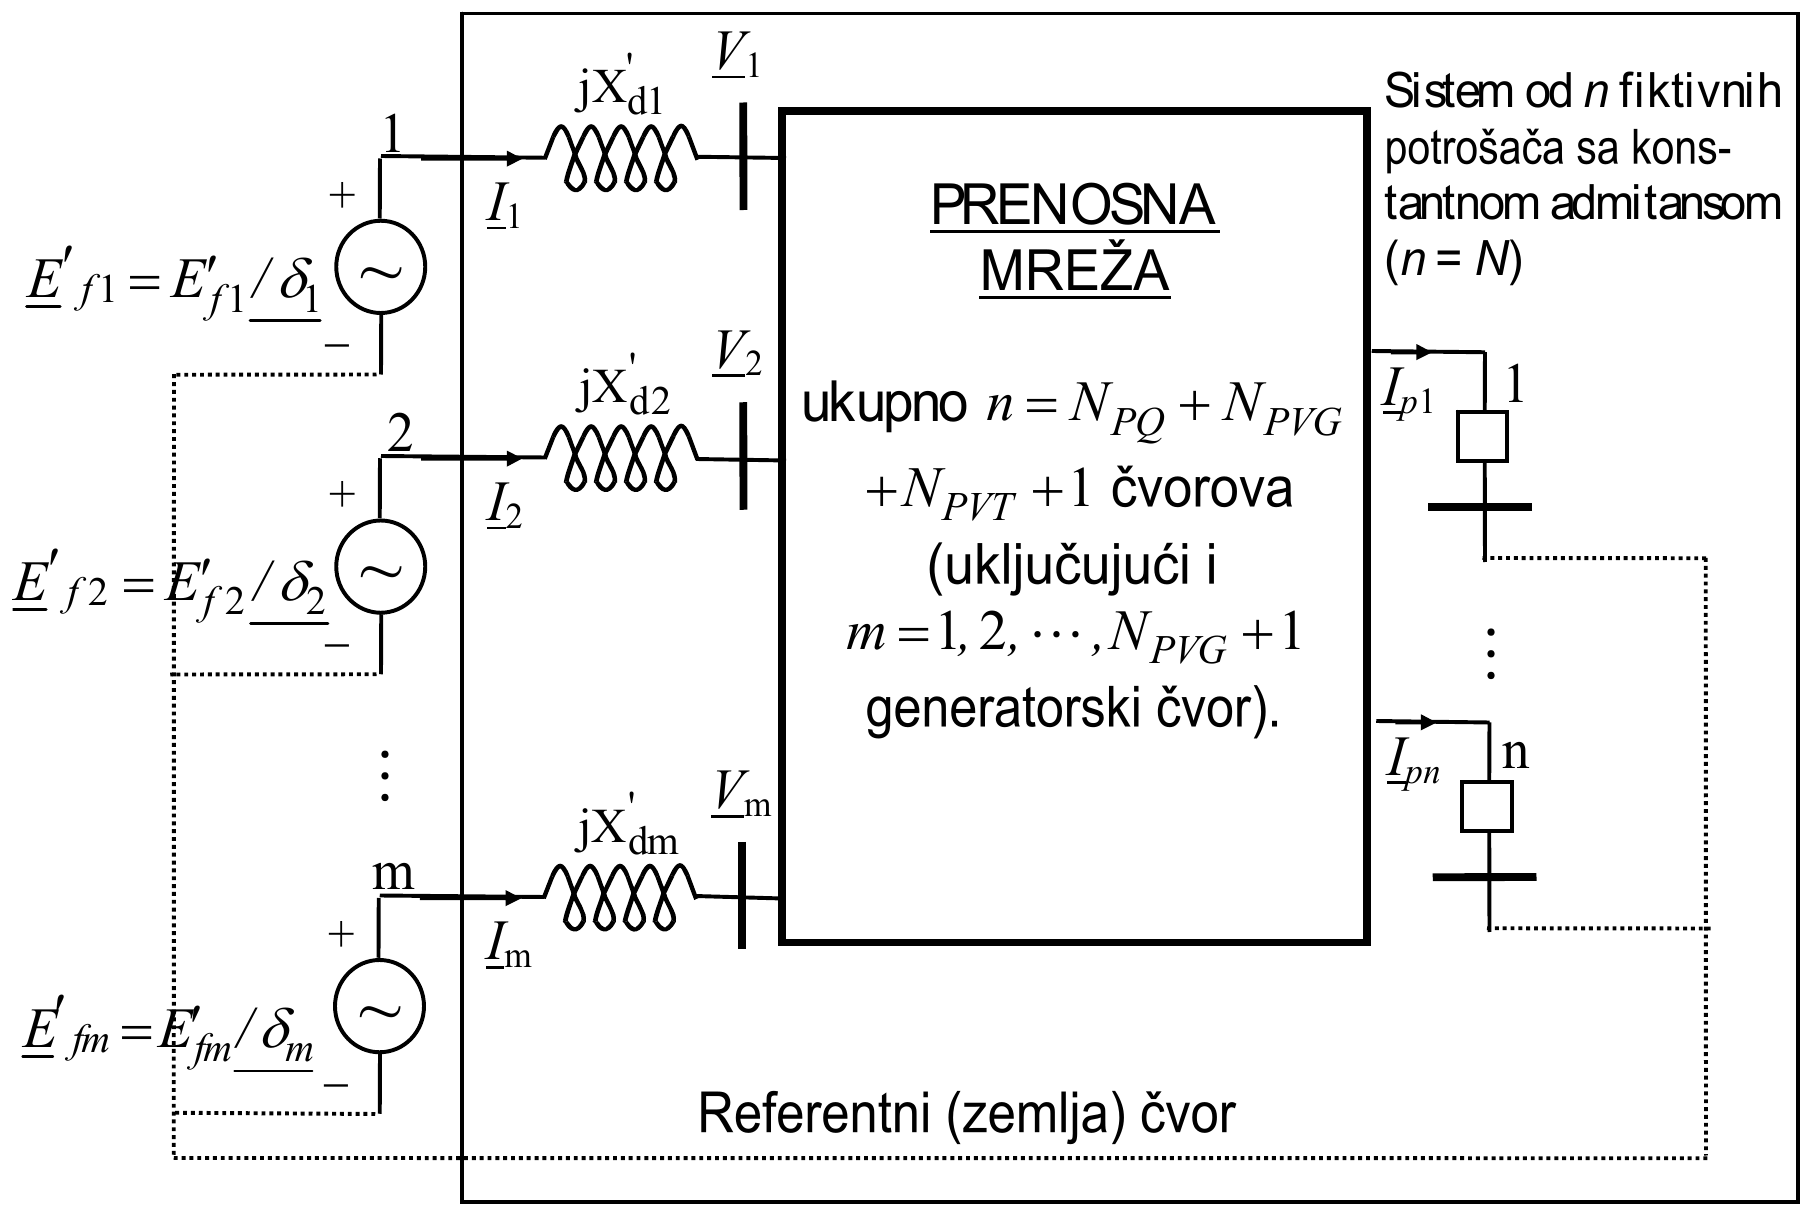
•Sinhrone mašine električno se predstavljaju modelom konstantnog napona iza podužne tranzijentne reaktanse (zanemaruje se magnetna nesimetrija mašine sa istaknutim polovima).
•Zanemaruje se asinhrono prigušenje mašina.
•Svi potrošači predstavljaju se modelima sa konstantnim impedansama (proračunatim za stanje pre kvara).
•Sve mašine u jednom čvoru kreću se unisono, odnosno čine koherentnu grupu i predstavljaju se ekvivalentnom mašinom u čvoru.
Šema višemašinskog sistema je:
Pri proračunu stabilnosti moraju se sprovesti određeni preliminarni proračuni:
1. Relativiziranje svih podataka na jedinstvenu baznu snagu (obično SB=100 MVA).
2. Podaci o potrošačima na bazi proračuna tokova snaga pre kvara, svode se na ekvivalentne admitanse:
3. Početne (fazne) unutrašnje elektromotorne sile generatora u tranzijentnom periodu Efi′=Efi′/δi0 proračunavaju se iz vrednosti napona u generatorskim čvorovima pre poremećaja (Vi=Vi/θi=Vi)
Efi′=Vi+jXdi′Ii;i=1,2,⋯,m=NPVG+1
gde je: Ii=Vi∗SGi∗=ViPGi−jQGi.
4. Proračun matrice admitansi nezavisnih čvorova YBUS za stanje sistema pre kvara, za vreme kvara i posle eliminacije kvara. Da bi se ovo uradilo, sprovode se sledeći koraci:
•Ekvivalentne admitanse potrošača iz Koraka 2 povezuju se između potrošačkih čvorova i referentnog zemlja-čvora. Pri tome se rezervišu dodatni brojevi za generatorske čvorove i=1,2,⋯,m. Tako se povećava matrica admitansi sistema pre kvara YBUSpre.
•Proračun matrice YBUSk, koja odgovara stanju sistema tokom kvara (za razne vrste kvarova) i sa novouvedenim čvorovima iza tranzijentnih reaktansi generatora. Matrica YBUSk za pretpostavljenu lokaciju trofaznog kvara, dobija se dalje preuređenjem vrsta i kolona matrice pre kvara YBUSpre, koje odgovaraju čvoru na kojem se dogodio kvar, povezujući ga direktno sa zemljom.
•Proširena matrica YBUSpk posle eliminacije kvara dobija se odstranjivanjem voda u kvaru.
•U poslednjem koraku, primenom Kronove formule za redukciju sistema eliminišu se svi čvorovi proširene matrice admitansi YBUSpre (odnosno YBUSk, YBUSpk), sem čvorova iza tranzijentnih reaktansi generatora (praktično m generatorskih čvorova).
5. Formira se (n+m) dimenziona jednačina injektiranja pre kvara:
Submatrica Ynn je slična, ali ne i ista, kao matrica YBUS korišćena u proračunima tokova snaga. Ona u sebe uključuje i matrice potrošača i recipročne vrednosti tranzijentnih impedansi generatora u čvorovima i=1,2,⋯,m. Njeni elementi se određuju tako isto kao kod tokova snaga, s tim što se dijagonalnim elementima dodaju admitanse potrošača i generatora u čvorovima u kojima su priključeni.
Submatrica Ynm preslikava efekat novouvedenih čvorova i=1,2,⋯,m na originalne čvorove i=1,2,⋯,n, čija je matrica admitansi bila YBUS. U njoj se pojavljuju admitanse generatorskih grana −1/jXdi′ svih m novouvedenih generatorskih čvorova, shodno vezi sa originalnim čvorovima.
Submatrica Ymm je dijagonalna submatrica generatorskih admitansi u dodatim čvorovima:
Ukupna procedura proračuna u višemašinskim sistemima
Sastoji se iz sledećih koraka:
Korak 1: Proračunati tokove snaga i napone za stanje sistema pre kvara, koristeći neki standardni softverski paket. Na taj način dobijaju se početni naponi čvorova Vi0, i=1,2,⋯,n i početne struje injektiranja u generatorskim čvorovima Ii0, i=1,2,⋯,m. Specifikacija početnih mehaničkih snaga mašina Pmi0=Pei0, i=1,2,⋯,m i proračunati admitanse potrošača (modeli konstantne admitanse). Takođe, proračun početnih brzina mašina ωi=ωs.
Korak 2: Proračunati vrednosti početne elektromotorne sile sinhronih mašina Efi′0=Efi′0/δ^i0=Vi0+jXdi′Ii0, i=1,2,⋯,m. Važno je da veličine elektromotornih sila Efi′0 ostaju konstantne tokom proračuna, a uglovi δ^i0=δi0+θi0 su početni uglovi snage (δi0=arg{Efi′0}−arg{Vi0};θi0=arg{Vi0}).
Korak 3: Odrediti submatricu Ynn, modifikovanjem matrice admitansi nezavisnih čvorova YBUS (u nju uključiti admitanse potrošača i recipročne vrednosti tranzijentnih impedansi (reaktansi) generatora).
Korak 4: Proračunati submatrice Ymm i Ynm. Pri tome je submatrica Ymm=diag{1/jXdi′}, dok su svi elementi submatrice Ynm nula, osim u pozicijama koje odgovaraju vezama internih generatorskih čvorova i čvorova originalne mreže, gde iznose −1/jXdi′ (Xdi′ je tranzijentna reaktansa u d-osi priključenog generatora, uvećana za reaktansu generatorskog blok-transformatora).
Korak 5: Podesiti inicijalno vreme za start integracije na t=0.
Korak 6: Da li postoji manipulacija uključenja/isključenja elemenata sistema, promena opterećenja potrošača, ili promena drugih ulaznih podataka? Ako postoji, modifikovati proširenu matricu admitansi sistema YBUSpre. Za kratak spoj u j-tom čvoru Vj=0.
Korak 7: Koristeći Efi′=Efi′/δ^i, i=1,2,⋯,m, gde fazni uglovi δ^i odgovaraju vrednostima posmatranog vremenskog trenutka t, proračunate električne snage P^ei.
Korak 8: Koristeći izračunate vrednosti P^ei, δ^i i ωi; i=1,2,⋯,m u internim generatorskim čvorovima u trenutku t, proračunati preliminarnu procenu uglova δ~i i brzina ω~i u trenutku (t+Δt).
Korak 9: Koristeći Efi′, i=1,2,⋯,m iz Koraka 7, naći preliminarnu procenu električnih snaga mašina P^ei u trenutku (t+Δt).
Korak 10: Koristeći vrednosti snaga P^ei (Koraka 9), kao i vrednosti δ~i i ω~i (Korak 8), proračunati konačnu procenu uglova δi i brzine ωi u trenutku (t+Δt), koja zadovoljava jednačinu I=YBUSV.
Korak 11: Podesiti vreme na (t+Δt). Zaustaviti proces ako je t>T. U suprotnom, vratiti se na Korak 7.