Skip to content

Predavanje 13

Optimalni tokovi snaga (OPF)

Predavanje prof. dr Andrije T. Sarića

Eksploatacija elektroenergetskih sistema, FTN

U opštem slučaju ovo je statički nelinearan optimizacioni problem.

Cilj je da se u skladu sa izabranim kriterijumom izvrši globalna optimizacija elektroenergetskog sistema (EES-a), uz uvažavanje ograničenja:

  • Potrošnje, odnosno bilansa snaga (tipa jednakosti) i
  • Pogonskih ograničenja (tipa nejednakosti).

Osnovna dva elementa OPF programa su:

  • x\boldsymbol{x} – vektor nepoznatih promenljivih stanja (po pravilu to su moduli i uglovi fazora napona, pri čemu neki od njih mogu biti unapred specificirani u skladu sa klasifikacijom čvorova kod tokova snaga);
  • u\boldsymbol{u} – vektor upravljačkih promenljivih (na primer, aktivno injektiranje u naponsko-kontrolisanim čvorovima).

Vektor stanja (x\boldsymbol{x}) čine:

  • uglovi fazora napona u PQ čvorovima;
  • moduli fazora napona u PQ čvorovima, i
  • uglovi fazora napona u PV čvorovima.

odnosno:

x={θi,i∈αPQVi,i∈αPQθi,i∈αPV.\boldsymbol{x} = \begin{cases} \theta_i, & i \in \alpha_{PQ} \\ V_i, & i \in \alpha_{PQ} \\ \theta_i, & i \in \alpha_{PV} \end{cases}.

Ovako specificiran vektor stanja (x\boldsymbol{x}) određuje vektor unapred specificiranih promenljivih (y\boldsymbol{y}), koji čine:

  • ugao fazora napona u referentno-balansnom (SL) čvoru;
  • moduo fazora napona u referentno-balansnom (SL) čvoru;
  • aktivna injektiranja u PQ čvorovima;
  • reaktivna injektiranja u PQ čvorovima;
  • aktivna injektiranja u PV čvorovima (opciono);
  • moduli fazora napona u PV čvorovima (opciono),

odnosno:

y={θi,i∈αSLVi,i∈αSLPi,i∈αPQQi,i∈αPQPi,i∈αPV (Opciono)Vi,i∈αPV (Opciono).\boldsymbol{y} = \begin{cases} \theta_i, & i \in \alpha_{SL} \\ V_i, & i \in \alpha_{SL} \\ P_i, & i \in \alpha_{PQ} \\ Q_i, & i \in \alpha_{PQ} \\ P_i, & i \in \alpha_{PV}\ \text{(Opciono)} \\ V_i, & i \in \alpha_{PV}\ \text{(Opciono)} \end{cases}.

Upravljačke promenljive (vektor u\boldsymbol{u}) u P–θ konturi su:

  • aktivne snage generatora (Pg\boldsymbol{P_g}),
  • fazni stavovi transformatora sa promenom faze (φ\boldsymbol{\varphi}),
  • program razmene (Praz\boldsymbol{P}_{raz}),
  • startovanje agregata u rezervi (Prez\boldsymbol{P}_{rez}),
  • redukcija potrošnje (Pred\boldsymbol{P}_{red}),

odnosno:

u=[PgφPrazPrezPred].\boldsymbol{u} = \begin{bmatrix} \boldsymbol{P_g} \\ \boldsymbol{\varphi} \\ \boldsymbol{P}_{raz} \\ \boldsymbol{P}_{rez} \\ \boldsymbol{P}_{red} \end{bmatrix}.

Standardni OPF mora da sadrži sledeće elemente (po pravilu za DC, odnosno P–θ formulaciju):

u=[PgφPraz].\boldsymbol{u} = \begin{bmatrix} \boldsymbol{P_g} \\ \boldsymbol{\varphi} \\ \boldsymbol{P}_{raz} \end{bmatrix}.

Neka od pogonskih ograničenja (tipa nejednakosti) mogu biti:

1. Minimalne i maksimalne snage generatora:

Pgimin⁡≤Pgi≤Pgimax⁡;i∈αPVG,αSL.P_{gi}^{\min} \le P_{gi} \le P_{gi}^{\max}; \quad i \in \alpha_{PVG}, \alpha_{SL}.

2. Ograničenja modula napona čvorova (obično potrošačkih, pošto se u naponski kontrolisanim čvorovima ove vrednosti unapred specificiraju; mada ovo ne mora biti pravilo):

Vimin⁡≤Vi≤Vimax⁡;i∈αPQ.V_i^{\min} \le V_i \le V_i^{\max}; \quad i \in \alpha_{PQ}.

3. Ograničenja reaktivnih injektiranja u generatorskim čvorovima:

Qgimin⁡≤Qgi≤Qgimax⁡;i∈αPVG,αSL,Q_{gi}^{\min} \le Q_{gi} \le Q_{gi}^{\max}; \quad i \in \alpha_{PVG}, \alpha_{SL},

ili u PV čvorovima (generatorski, kondenzatorski i sl.):

Qimin⁡≤Qi≤Qimax⁡;i∈αPV,αSL.Q_i^{\min} \le Q_i \le Q_i^{\max}; \quad i \in \alpha_{PV}, \alpha_{SL}.

4. Ograničenja tokova snaga (obično aktivnih snaga) po izabranim, ili svim granama (vodovi i transformatori):

∣Pk∣≤Pkmax⁡;k∈αL.\left|P_k\right| \le P_k^{\max}; \quad k \in \alpha_L.

Kriterijumi za optimizaciju tokova snaga mogu biti različiti:

1. Ekonomski kriterijum:

min⁡{C0=CR=∑i=1MCRi(Pgi)},\min\left\{C_0 = C_R = \sum_{i=1}^MC_{Ri}(P_{gi})\right\},

gde pogonske troškove čine troškovi goriva i troškovi pogona i održavanja (CRi=Ci+CMiC_{Ri} = C_i + C_{Mi}).

2. Kombinovani ekonomsko-sigurnosni kriterijum:

min⁡{C0=∑i=1MCRi(Pgi)+w∑ℓ=1LSℓ(Pℓ)},\min\left\{C_0 = \sum_{i=1}^MC_{Ri}(P_{gi}) + w\sum_{\ell=1}^LS_\ell(P_\ell)\right\},

gde je SℓS_\ell sigurnosna penalizaciona funkcija pri preopterećenju vodova. Ona penalizuje samo tokove snaga iznad gornjeg ograničenja.

3. Minimizacija gubitaka u sistemu:

min⁡{C0=ΔPg=∑ℓ=1LΔPgℓ},\min\left\{C_0 = \Delta P_g = \sum_{\ell=1}^L\Delta P_{g\ell}\right\},

4. Kriterijum rasterećenja potrošnje (optimalno sečenje opterećenja – Load Shedding):

min⁡{C0=∑i=1NPQβi(Ppi−Ppi0)2},\min\left\{C_0 = \sum_{i=1}^{N_{PQ}}\beta_i\left(P_{pi} - P_{pi}^0\right)^2\right\},

gde su:

  • Ppi0P_{pi}^0 – opterećenje potrošačkog čvora pre rasterećenja;
  • βi\beta_i – težinski faktor za pojedine čvorove.

Metode rešavanja OPF problema

OPF je složen problem i za njegovo rešavanje se mogu primeniti različite metode, od kojih se najčešće koriste:

1. Metod λ pretraživanja

Gubici se predstavljaju B\boldsymbol{B} matricom ili penalizacionim faktorima, što se svodi na standardan, već obrađen ekonomski dispečing, ali uz uvažavanje i drugih ograničenja (tokova snaga po granama) i dopunjenu strukturu vektora upravljanja.

2. Gradijentni metod

Teško se primenjuje kada postoje ograničenja tipa nejednakosti. Ima sporu konvergenciju.

3. Newton-ov metod

Ima vrlo brzu konvergenciju.

4. Metod separabilnog linearnog programiranja (LPOPF)

Danas je najviše u primeni. Ima vrlo brzu konvergenciju. Nelinearna funkcija cilja se linearizuje. Može imati problema sa ograničenjima tipa nejednakosti.

5. Interior point metod (Metod unutrašnje tačke)

Danas se dosta primenjuje. Ima vrlo brzu konvergenciju. Dobro tretira ograničenja tipa nejednakosti.

Gradijentni metod (rešenje problema u odsustvu pogonskih ograničenja)

Specifikacija problema:

Za skup ograničenja tipa jednakosti f(x,u)=0f(\boldsymbol{x}, \boldsymbol{u}) = \boldsymbol{0}, naći vektor upravljanja u\boldsymbol{u} tako da se minimizuje kriterijum optimizacije min{C0(x,u)}\mathit{min}\left\{C_0(\boldsymbol{x}, \boldsymbol{u})\right\}, gde su x\boldsymbol{x} i u\boldsymbol{u} vektori stanja i upravljanja, respektivno.

Proširena Lagrange-ova funkcija u ovom slučaju je:

ℑ(x,u,λ)=C0(x,u)+λTf(x,u).\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda}) = C_0(\boldsymbol{x}, \boldsymbol{u}) + \boldsymbol{\lambda}^{\mathrm{T}}f(\boldsymbol{x}, \boldsymbol{u}).

Ako se optimizacija vrši samo za normalno stanje, onda postoji samo jedno ograničenje tipa jednakosti (ograničenje bilansa snaga), kada vektor λ\boldsymbol{\lambda} postaje skalar.

Potrebni uslovi optimalnosti za proširenu Lagrange-ovu funkciju su:

∂ℑ(x,u,λ)∂x=∂C0(x,u)∂x+[∂f(x,u)∂x]Tλ=0;∂ℑ(x,u,λ)∂u=∂C0(x,u)∂u+[∂f(x,u)∂u]Tλ=0;∂ℑ(x,u,λ)∂λ=f(x,u)=0.\begin{gathered} \frac{\partial\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda})}{\partial\boldsymbol{x}} = \frac{\partial C_0(\boldsymbol{x}, \boldsymbol{u})}{\partial\boldsymbol{x}} + \left[\frac{\partial f(\boldsymbol{x}, \boldsymbol{u})}{\partial\boldsymbol{x}}\right]^{\mathrm{T}}\boldsymbol{\lambda} = \boldsymbol{0}; \\ \frac{\partial\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda})}{\partial\boldsymbol{u}} = \frac{\partial C_0(\boldsymbol{x}, \boldsymbol{u})}{\partial\boldsymbol{u}} + \left[\frac{\partial f(\boldsymbol{x}, \boldsymbol{u})}{\partial\boldsymbol{u}}\right]^{\mathrm{T}}\boldsymbol{\lambda} = \boldsymbol{0}; \\ \frac{\partial\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda})}{\partial\boldsymbol{\lambda}} = f(\boldsymbol{x}, \boldsymbol{u}) = \boldsymbol{0}. \end{gathered}

U zavisnosti od formulacije optimizacionog kriterijuma (C0(x,u)C_0(\boldsymbol{x}, \boldsymbol{u})) i funkcije ograničenja (f(x,u)f(\boldsymbol{x}, \boldsymbol{u})) prethodni sistem jednačina može biti linearan ili nelinearan. Ako je problem nelinearan, on se mora rešavati numerički.

Numeričko rešavanje prethodnog sistema nelinearnih jednačina sprovodi se preko sledeće iterativne šeme:

1. Izabrati početno pogađanje elemenata vektora upravljanja u(0)\boldsymbol{u}^{(0)}.

2. Za izabranu vrednost u(0)\boldsymbol{u}^{(0)} rešiti klasične tokove snaga po vektoru promenljivih stanja x(0)\boldsymbol{x}^{(0)}.

3. Proračunati λ(k)\boldsymbol{\lambda}^{(\mathrm{k})} iz jednačine:

λ(k)=−[(∂f(x,u)∂x)T]−1∂C0(x,u)∂x∣x(k),u(k),\boldsymbol{\lambda}^{(\mathrm{k})} = -\left[\left(\frac{\partial f(\boldsymbol{x}, \boldsymbol{u})}{\partial\boldsymbol{x}}\right)^{\mathrm{T}}\right]^{-1}\left.\frac{\partial C_0(\boldsymbol{x}, \boldsymbol{u})}{\partial\boldsymbol{x}}\right|_{\boldsymbol{x}^{(\mathrm{k})}, \boldsymbol{u}^{(\mathrm{k})}},

a zatim proračunati gradijent po u\boldsymbol{u}:

[∂ℑ(x,u,λ)∂u](k)=[∂C0(x,u)∂u](k)+[∂f(x,u)∂u]T(k)λ(k).\left[\frac{\partial\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda})}{\partial\boldsymbol{u}}\right]^{(\mathrm{k})} = \left[\frac{\partial C_0(\boldsymbol{x}, \boldsymbol{u})}{\partial\boldsymbol{u}}\right]^{(\mathrm{k})} + \left[\frac{\partial f(\boldsymbol{x}, \boldsymbol{u})}{\partial\boldsymbol{u}}\right]^{\mathrm{T}(\mathrm{k})}\boldsymbol{\lambda}^{(\mathrm{k})}.

4. Proračunati u(k+1)\boldsymbol{u}^{(\mathrm{k+1})} prema formuli:

u(k+1)=u(k)+Δu(k),\boldsymbol{u}^{(\mathrm{k+1})} = \boldsymbol{u}^{(\mathrm{k})} + \Delta\boldsymbol{u}^{(\mathrm{k})},

odnosno:

u(k+1)=u(k)−α∂ℑ(x,u,λ)∂u∣x(k),u(k),λ(k),\boldsymbol{u}^{(\mathrm{k+1})} = \boldsymbol{u}^{(\mathrm{k})} - \alpha\left.\frac{\partial\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda})}{\partial\boldsymbol{u}}\right|_{\boldsymbol{x}^{(\mathrm{k})}, \boldsymbol{u}^{(\mathrm{k})}, \boldsymbol{\lambda}^{(\mathrm{k})}},

gde je α\alpha parametar ubrzanja, koji treba da ubrza konvergenciju, odnosno smanjenje optimizacionog kriterijuma C0(x,u)C_0(\boldsymbol{x}, \boldsymbol{u}). Međutim, ovakav pristup proračunu priraštaja upravljačkih promenljivih je problematičan. Naime, on vodi priraštaj u najboljem pravcu, odnosno u pravcu gradijenta. Međutim, veličina koraka zavisi od parametra α\alpha, koji se mora posebno podešavati.

5. Ponavljaju se Koraci 2–4 dok se ne zadovolji kriterijum konvergencije:

∂ℑ(x,u,λ)∂u≤ε,\frac{\partial\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda})}{\partial\boldsymbol{u}} \le \varepsilon,

gde je ε\varepsilon unapred zadati prag konvergencije.

Newton-ov metod

Problem sa prethodno opisanim gradijentnim metodom obično je česta promena pravca gradijenta i teškoće u određivanju veličine koraka zbog heurističnog usvajanja koeficijenta α\alpha, što vodi u sporu konvergenciju. To se javlja zato što u gradijentnom metodu nema nikakvih informacija o najboljoj (optimalnoj) dužini koraka upravljačkih promenljivih, koji će najbrže voditi do optimalnog rešenja.

Zato se koristi opšti Newton-ov metod, koji se za funkciju F(X)=0\boldsymbol{F}(\boldsymbol{X}) = \boldsymbol{0} definiše kao:

F(X+ΔX)=F(X)+∂F∂XΔX=0,\boldsymbol{F}(\boldsymbol{X} + \Delta\boldsymbol{X}) = \boldsymbol{F}(\boldsymbol{X}) + \frac{\partial\boldsymbol{F}}{\partial\boldsymbol{X}}\Delta\boldsymbol{X} = 0,

odakle je:

X(k+1)=X(k)+ΔX(k)=X(k)−[F′(X(k))]−1F(X(k));k=0,1,2,⋯ .\boxed{\boldsymbol{X}^{(\mathrm{k+1})} = \boldsymbol{X}^{(\mathrm{k})} + \Delta\boldsymbol{X}^{(\mathrm{k})} = \boldsymbol{X}^{(\mathrm{k})} - \left[\boldsymbol{F}'\left(\boldsymbol{X}^{(\mathrm{k})}\right)\right]^{-1}\boldsymbol{F}\left(\boldsymbol{X}^{(\mathrm{k})}\right)}; \quad k = 0, 1, 2, \cdots.

U analiziranom problemu optimalnih tokova snaga, gde se definišu izvodi gradijenata po x\boldsymbol{x}, u\boldsymbol{u} i λ\boldsymbol{\lambda}, kako bi se odredio najbolji pravac gradijenata, dobija se:

[ΔxΔuΔλ]=−[∂(∇ℑx)∂x∂(∇ℑx)∂u∂(∇ℑx)∂λ∂(∇ℑu)∂x∂(∇ℑu)∂u∂(∇ℑu)∂λ∂(∇ℑλ)∂x∂(∇ℑλ)∂u∂(∇ℑλ)∂λ]−1[∇ℑx∇ℑu∇ℑλ]=−H−1[∇ℑx∇ℑu∇ℑλ],\begin{bmatrix} \Delta\boldsymbol{x} \\ \Delta\boldsymbol{u} \\ \Delta\boldsymbol{\lambda} \end{bmatrix} = -\begin{bmatrix} \dfrac{\partial(\nabla\Im_{\boldsymbol{x}})}{\partial\boldsymbol{x}} & \dfrac{\partial(\nabla\Im_{\boldsymbol{x}})}{\partial\boldsymbol{u}} & \dfrac{\partial(\nabla\Im_{\boldsymbol{x}})}{\partial\boldsymbol{\lambda}} \\[2ex] \dfrac{\partial(\nabla\Im_{\boldsymbol{u}})}{\partial\boldsymbol{x}} & \dfrac{\partial(\nabla\Im_{\boldsymbol{u}})}{\partial\boldsymbol{u}} & \dfrac{\partial(\nabla\Im_{\boldsymbol{u}})}{\partial\boldsymbol{\lambda}} \\[2ex] \dfrac{\partial(\nabla\Im_{\boldsymbol{\lambda}})}{\partial\boldsymbol{x}} & \dfrac{\partial(\nabla\Im_{\boldsymbol{\lambda}})}{\partial\boldsymbol{u}} & \dfrac{\partial(\nabla\Im_{\boldsymbol{\lambda}})}{\partial\boldsymbol{\lambda}} \end{bmatrix}^{-1}\begin{bmatrix} \nabla\Im_{\boldsymbol{x}} \\ \nabla\Im_{\boldsymbol{u}} \\ \nabla\Im_{\boldsymbol{\lambda}} \end{bmatrix} = -\boldsymbol{H}^{-1}\begin{bmatrix} \nabla\Im_{\boldsymbol{x}} \\ \nabla\Im_{\boldsymbol{u}} \\ \nabla\Im_{\boldsymbol{\lambda}} \end{bmatrix},

gde su: ∇ℑx=∂ℑ(x,u,λ)∂x\nabla\Im_{\boldsymbol{x}} = \dfrac{\partial\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda})}{\partial\boldsymbol{x}}, ∇ℑu=∂ℑ(x,u,λ)∂u\nabla\Im_{\boldsymbol{u}} = \dfrac{\partial\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda})}{\partial\boldsymbol{u}} i ∇ℑλ=∂ℑ(x,u,λ)∂λ\nabla\Im_{\boldsymbol{\lambda}} = \dfrac{\partial\Im(\boldsymbol{x}, \boldsymbol{u}, \boldsymbol{\lambda})}{\partial\boldsymbol{\lambda}}, dok je H\boldsymbol{H} Hessian matrica proširene Lagrange-ove funkcije.

Prethodna jednačina je vrlo retka i neophodna je tehnika retkih matrica.

Tretiranje ograničenja tipa nejednakosti je dosta teško i u gradijentnom i u Newton-ovom metodu.

Obično se ograničenje tipa nejednakosti (na primer, gℓ(x,u)≤0g_\ell(\boldsymbol{x}, \boldsymbol{u}) \le 0) tretira preko penalizacionih faktora (to je šira klasa barijernih metoda i funkcija). To znači da se formira funkcija:

Sℓ(gℓ)={0,gℓ(x,u)≤0gℓ2gℓ(x,u)>0.S_\ell(g_\ell) = \begin{cases} 0, & g_\ell(\boldsymbol{x}, \boldsymbol{u}) \le 0 \\ g_\ell^2 & g_\ell(\boldsymbol{x}, \boldsymbol{u}) > 0 \end{cases}.

Način rada prethodne barijerne funkcije može se pokazati na primeru naponskog ograničenja:

Vimin⁡≤Vi≤Vimax⁡.V_i^{\min} \le V_i \le V_i^{\max}.

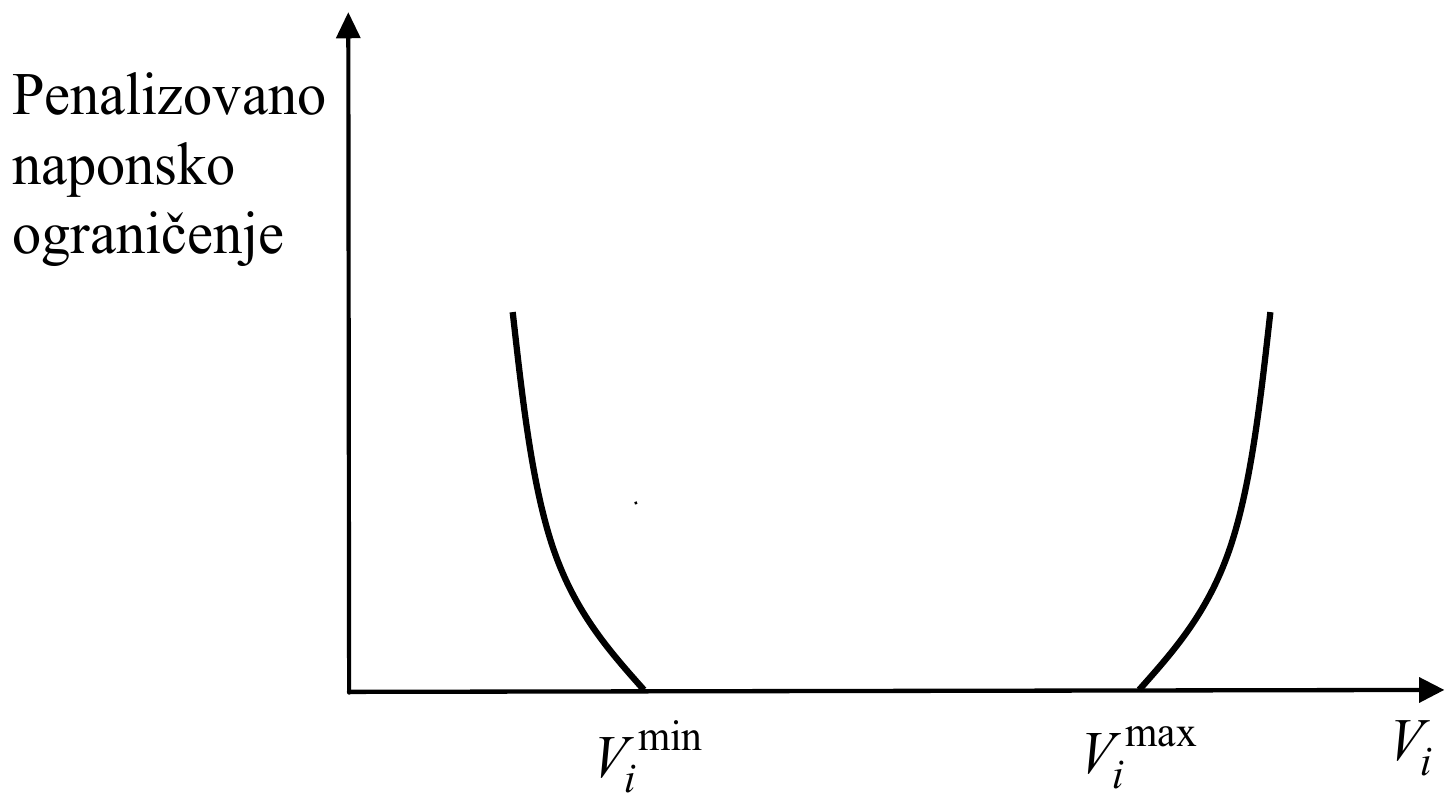
Ovo ograničenje može se pojačati sa sledećom penalizacionom funkcijom:

g(Vi)={K(Vi−Vimin⁡)2,za Vi<Vimin⁡K(Vimax⁡−Vi)2,za Vi>Vimax⁡0,za Vimin⁡≤Vi≤Vimax⁡,g(V_i) = \begin{cases} K(V_i - V_i^{\min})^2, & \text{za}\ V_i < V_i^{\min} \\ K(V_i^{\max} - V_i)^2, & \text{za}\ V_i > V_i^{\max} \\ 0, & \text{za}\ V_i^{\min} \le V_i \le V_i^{\max} \end{cases},

koja je prikazana na slici:

Penalizovano naponsko ograničenje u funkciji napona V_i: nula između V_i^min i V_i^max, a ispod V_i^min i iznad V_i^max strmo raste.

Da bi se rešio OPF sa ograničenjima tipa nejednakosti, dodaje se penalizaciona funkcija u optimizacioni kriterijum. Ako su ograničenja narušena, onda se optimizacioni kriterijum jako povećava (zbog penalizovanog ograničenja). Zato OPF pokušava da minimizira optimizacioni kriterijum uz istovremenu minimizaciju narušavanja ograničenja, što i jeste cilj.

Pošto Newton-ov metod u sebe uključuje informacije o drugim izvodima, onda on nema većih problema u tretiranju ograničenja tipa nejednakosti. Problemi nastaju ako su ograničenja vrlo malo narušena, kada je i penalizacija slaba, pa ona ne utiče jače na optimizacioni kriterijum.

Linearna analiza osetljivosti

Na ovom konceptu počivaju metode rešavanja zasnovane na linearnom programiranju i interior point algoritmu.

Koeficijenti linearne osetljivosti daju indikaciju o promeni sistemskih promenljivih (na primer, tokova aktivnih i reaktivnih snaga, napona čvorova i slično) na promene drugih promenljivih (najčešće promenljivih odlučivanja, kao što su na primer, aktivne snage injektiranja i slično).

Primer jedne osetljivosti je:

∂Pℓ∂Pgi=ΔPℓΔPgi,\frac{\partial P_\ell}{\partial P_{gi}} = \frac{\Delta P_\ell}{\Delta P_{gi}},

koja pokazuje osetljivost toka aktivne snage po ℓ\ell-toj grani na promenu generatorskog injektiranja u i-tom čvoru.

Neke od ovih osetljivosti mogu biti velike, a neke male, tako da se po pravilu analiza osetljivosti može primeniti za male perturbacije oko radne tačke.

Ovde će se izložiti forma linearizacije za jedan skup promenljivih u vektorima stanja (x\boldsymbol{x}) i upravljanja (u\boldsymbol{u}), pri čemu je modifikacija za neke druge skupove vrlo jednostavna.

Linearizacija će se primeniti za slučaj kompletne (AC) formulacije tokova snaga, za koju su jednačine injektiranja izvedene u tokovima snaga:

Pgi−Ppi=Pi=Vi2Gii+Vi∑j∈αi[Vj(Gijcos⁡θij+Bijsin⁡θij)];Qgi−Qpi=Qi=−Vi2Bii+Vi∑j∈αi[Vj(Gijsin⁡θij−Bijcos⁡θij)].\begin{gathered} \boxed{P_{gi} - P_{pi} = P_i = V_i^2G_{ii} + V_i\sum_{j \in \alpha_i}\left[V_j\left(G_{ij}\cos\theta_{ij} + B_{ij}\sin\theta_{ij}\right)\right]}; \\ \boxed{Q_{gi} - Q_{pi} = Q_i = -V_i^2B_{ii} + V_i\sum_{j \in \alpha_i}\left[V_j\left(G_{ij}\sin\theta_{ij} - B_{ij}\cos\theta_{ij}\right)\right]}. \end{gathered}

Linearna aproksimacija jednačina injektiranja, pod pretpostavkom da su potrošnje konstantne, oko radne tačke daje:

ΔPgi=∑j∂Pi∂VjΔVj+∑j∂Pi∂θjΔθj;ΔQgi=∑j∂Qi∂VjΔVj+∑j∂Qi∂θjΔθj.\begin{gathered} \Delta P_{gi} = \sum_j\frac{\partial P_i}{\partial V_j}\Delta V_j + \sum_j\frac{\partial P_i}{\partial\theta_j}\Delta\theta_j; \\ \Delta Q_{gi} = \sum_j\frac{\partial Q_i}{\partial V_j}\Delta V_j + \sum_j\frac{\partial Q_i}{\partial\theta_j}\Delta\theta_j. \end{gathered}

Prethodne jednačine mogu se napisati u sledećoj matričnoj formi:

Jpu[ΔPg1⋮ΔQg1⋮]=[∂P1∂V1⋯∂P1∂θ1⋯⋮⋮∂Q1∂V1⋯∂Q1∂θ1⋯⋮⋮][ΔV1⋮Δθ1⋮],\boldsymbol{J_{pu}}\begin{bmatrix} \Delta P_{g1} \\ \vdots \\ \Delta Q_{g1} \\ \vdots \end{bmatrix} = \begin{bmatrix} \dfrac{\partial P_1}{\partial V_1} & \cdots & \dfrac{\partial P_1}{\partial\theta_1} & \cdots \\ \vdots & & \vdots & \\ \dfrac{\partial Q_1}{\partial V_1} & \cdots & \dfrac{\partial Q_1}{\partial\theta_1} & \cdots \\ \vdots & & \vdots & \end{bmatrix}\begin{bmatrix} \Delta V_1 \\ \vdots \\ \Delta\theta_1 \\ \vdots \end{bmatrix},

gde je Jpu\boldsymbol{J_{pu}} matrica koja određuje koje su upravljačke promenljive. Primera radi, ako su upravljačke promenljive samo aktivne snage (minimizacija troškova proizvodnje; ΔQ=0\Delta\boldsymbol{Q} = \boldsymbol{0}), onda je

Jpu=[1⋱001000⋱0].\boldsymbol{J_{pu}} = \begin{bmatrix} 1 & & & & & \\ & \ddots & & \boldsymbol{0} & & \boldsymbol{0} \\ & & 1 & & & \\ & & & 0 & & \\ & \boldsymbol{0} & & \boldsymbol{0} & \ddots & \\ & & & & & 0 \end{bmatrix}.

Ova matrična jednačina može se napisati u opštoj formi vektora stanja i upravljanja. Ako se pretpostavi da su upravljačke promenljive aktivne i reaktivne snage generatora, onda je to upravo prethodna jednačina.

Njoj se, primera radi, mogu pridružiti kao promenljive upravljanja i nenominalni odnosi transformacije.

U matričnoj formi prethodna jednačina je:

JpuΔu=JpxΔx.\boldsymbol{J_{pu}}\Delta\boldsymbol{u} = \boldsymbol{J_{px}}\Delta\boldsymbol{x}.

U sistemu postoje i zavisne promenljive koje definišu sistemska (mrežna) ograničenja (h\boldsymbol{h}), koja mogu biti: ograničenja tokova snaga i struja po granama, naponska ograničenja i druga. Ovaj skup ograničenja, pod pretpostavkom da postoje ograničenja tokova prividnih snaga po granama i napona čvorova, može se dati kao:

h=[Sℓ(x,u)V(x,u)],\boldsymbol{h} = \begin{bmatrix} \boldsymbol{S}_\ell(\boldsymbol{x}, \boldsymbol{u}) \\ \boldsymbol{V}(\boldsymbol{x}, \boldsymbol{u}) \end{bmatrix},

gde je za prethodni slučaj u=[Pg1⋯Qg1⋯]T\boldsymbol{u} = \begin{bmatrix} P_{g1} & \cdots & Q_{g1} & \cdots \end{bmatrix}^{\mathrm{T}} linearizovana verzija jednačine:

Δh=[∂h1∂V1⋯∂h1∂θ1⋯⋮⋮][ΔV1⋮Δθ1⋮]+[∂h1∂Pg1⋯∂h1∂Qg1⋯⋮⋮][ΔPg1⋮ΔQg1⋮],\Delta\boldsymbol{h} = \begin{bmatrix} \dfrac{\partial h_1}{\partial V_1} & \cdots & \dfrac{\partial h_1}{\partial\theta_1} & \cdots \\ \vdots & & \vdots & \end{bmatrix}\begin{bmatrix} \Delta V_1 \\ \vdots \\ \Delta\theta_1 \\ \vdots \end{bmatrix} + \begin{bmatrix} \dfrac{\partial h_1}{\partial P_{g1}} & \cdots & \dfrac{\partial h_1}{\partial Q_{g1}} & \cdots \\ \vdots & & \vdots & \end{bmatrix}\begin{bmatrix} \Delta P_{g1} \\ \vdots \\ \Delta Q_{g1} \\ \vdots \end{bmatrix},

ili u matričnoj formi:

Δh=JhxΔx+JhuΔu.\Delta\boldsymbol{h} = \boldsymbol{J_{hx}}\Delta\boldsymbol{x} + \boldsymbol{J_{hu}}\Delta\boldsymbol{u}.

Iz matrične jednačine injektiranja u opštem slučaju je:

Δx=(Jpx)−1JpuΔu.\Delta\boldsymbol{x} = (\boldsymbol{J_{px}})^{-1}\boldsymbol{J_{pu}}\Delta\boldsymbol{u}.

a posle zamene u donju jednačinu je:

Δh=Jhx(Jpx)−1JpuΔu+JhuΔu; ili Δh=(Jhx(Jpx)−1Jpu+Jhu)Δu.\Delta\boldsymbol{h} = \boldsymbol{J_{hx}}(\boldsymbol{J_{px}})^{-1}\boldsymbol{J_{pu}}\Delta\boldsymbol{u} + \boldsymbol{J_{hu}}\Delta\boldsymbol{u}; \ \text{ili}\ \boxed{\Delta\boldsymbol{h} = \left(\boldsymbol{J_{hx}}(\boldsymbol{J_{px}})^{-1}\boldsymbol{J_{pu}} + \boldsymbol{J_{hu}}\right)\Delta\boldsymbol{u}}.

Na ovaj način se dobija linearizovana jednačina ograničenja u funkciji samo upravljačkih promenljivih. Ovaj postupak je osnov linearizovane analize.

Ako je na primer, Jpu\boldsymbol{J_{pu}} kao dato napred, onda je Δu=[ΔPg1⋯0⋯]T=ΔPg\Delta\boldsymbol{u} = \begin{bmatrix} \Delta P_{g1} & \cdots & 0 & \cdots \end{bmatrix}^{\mathrm{T}} = \Delta\boldsymbol{P_g}, pa se jednačina JpuΔu=JpxΔx\boldsymbol{J_{pu}}\Delta\boldsymbol{u} = \boldsymbol{J_{px}}\Delta\boldsymbol{x} može napisati kao:

[ΔP0]=[∂P∂V∂P∂θ∂Q∂V∂Q∂θ][ΔVΔθ], odnosno ΔV=−(∂Q∂V)−1∂Q∂θΔθ, pa jeΔP=[∂P∂θ−∂P∂V(∂Q∂V)−1∂Q∂θ]Δθ\begin{gathered} \begin{bmatrix} \Delta\boldsymbol{P} \\ \boldsymbol{0} \end{bmatrix} = \begin{bmatrix} \dfrac{\partial\boldsymbol{P}}{\partial\boldsymbol{V}} & \dfrac{\partial\boldsymbol{P}}{\partial\boldsymbol{\theta}} \\[2ex] \dfrac{\partial\boldsymbol{Q}}{\partial\boldsymbol{V}} & \dfrac{\partial\boldsymbol{Q}}{\partial\boldsymbol{\theta}} \end{bmatrix}\begin{bmatrix} \Delta\boldsymbol{V} \\ \Delta\boldsymbol{\theta} \end{bmatrix}, \ \text{odnosno}\ \Delta\boldsymbol{V} = -\left(\frac{\partial\boldsymbol{Q}}{\partial\boldsymbol{V}}\right)^{-1}\frac{\partial\boldsymbol{Q}}{\partial\boldsymbol{\theta}}\Delta\boldsymbol{\theta}, \ \text{pa je} \\ \Delta\boldsymbol{P} = \left[\frac{\partial\boldsymbol{P}}{\partial\boldsymbol{\theta}} - \frac{\partial\boldsymbol{P}}{\partial\boldsymbol{V}}\left(\frac{\partial\boldsymbol{Q}}{\partial\boldsymbol{V}}\right)^{-1}\frac{\partial\boldsymbol{Q}}{\partial\boldsymbol{\theta}}\right]\Delta\boldsymbol{\theta} \end{gathered}

Metod separabilnog linearnog programiranja

Metod će biti pokazan na primeru DC modela tokova snaga, što ima dosta primena (analiza sigurnosti, proračun lokalnih marginalnih cena i slično).

Osnovne upravljačke promenljive u toj formulaciji, kao što je napred rečeno, su:

  • aktivne snage generatora (Pg\boldsymbol{P_g}),
  • fazni stavovi transformatora sa promenom faze (φ\boldsymbol{\varphi}),
  • program razmene (Praz\boldsymbol{P}_{raz}),
u=[PgφPraz].\boldsymbol{u} = \begin{bmatrix} \boldsymbol{P_g} \\ \boldsymbol{\varphi} \\ \boldsymbol{P}_{raz} \end{bmatrix}.

Osnovni koraci su:

Korak 1. Rešiti DC model tokova snaga:

θr=−(Br′)−1Pr,θSL=θSLsp (obicˇno θSLsp=0 rad),Pℓ=−Bℓgθℓ=−BℓgATθ=BℓgAT(Br′)−1Pr,\begin{gathered} \boldsymbol{\theta_r} = -(\boldsymbol{B}_{\boldsymbol{r}}')^{-1}\boldsymbol{P_r}, \quad \theta_{SL} = \theta_{SL}^{sp}\ (\text{obično}\ \theta_{SL}^{sp} = 0\ \text{rad}), \\ \boldsymbol{P}_\ell = -\boldsymbol{B}_\ell^g\boldsymbol{\theta}_\ell = -\boldsymbol{B}_\ell^g\boldsymbol{A}^{\mathrm{T}}\boldsymbol{\theta} = \boldsymbol{B}_\ell^g\boldsymbol{A}^{\mathrm{T}}(\boldsymbol{B}_{\boldsymbol{r}}')^{-1}\boldsymbol{P_r}, \end{gathered}

gde je:

  • θr\boldsymbol{\theta_r} – redukovani vektor uglova napona (isključuje ugao napona referentnog čvora θSL=θSLsp=0\theta_{SL} = \theta_{SL}^{sp} = 0), gde je θ=[θrTθSL]T\boldsymbol{\theta} = \begin{bmatrix} \boldsymbol{\theta_r}^{\mathrm{T}} & \theta_{SL} \end{bmatrix}^{\mathrm{T}};
  • Pr\boldsymbol{P_r} – redukovani vektor injektiranja aktivne snage (isključuje injektiranje snage u balansnom čvoru, gde je PSL=∑j≠SLPSLj\boldsymbol{P_{SL}} = \sum_{j \ne SL}P_{SLj}), gde je P=[PrTPSL]T\boldsymbol{P} = \begin{bmatrix} \boldsymbol{P_r}^{\mathrm{T}} & P_{SL} \end{bmatrix}^{\mathrm{T}};
  • Pℓ\boldsymbol{P}_\ell – vektor tokova snaga po granama;
  • Br′\boldsymbol{B}_{\boldsymbol{r}}' – redukovana matrica susceptansi nezavisnih čvorova (iz ukupne matrice susceptansi nezavisnih čvorova B′\boldsymbol{B}' isključuje vrstu i kolonu balansnog čvora), gde se pojedini elementi izračunavaju kao:
Bij={∑j∈αiBijgi=j−Bijgi≠j;Bijg=−1Xijg.B_{ij} = \begin{cases} \sum\limits_{j \in \alpha_i}B_{ij}^g & i = j \\ -B_{ij}^g & i \ne j \end{cases}; \quad B_{ij}^g = -\frac{1}{X_{ij}^g}.

Korak 2. Linearizovati polazni nelinearni problem u okolini radne tačke određene u Koraku 1:

  • izraziti ograničenja koja se nadziru kao promene u okolini vrednosti tih ograničenja tačno izračunatih u Koraku 1

Polazeći od inkrementalnog modela mreže:

ΔPr=−Br′Δθr+SΔφ+AΔPraz,\Delta\boldsymbol{P_r} = -\boldsymbol{B}_{\boldsymbol{r}}'\Delta\boldsymbol{\theta_r} + \boldsymbol{S}\Delta\boldsymbol{\varphi} + \boldsymbol{A}\Delta\boldsymbol{P}_{raz},

priraštaji uglova fazora napona čvorova su:

Δθr=−(Br′)−1(ΔPr−SΔφ−AΔPraz),\Delta\boldsymbol{\theta_r} = -(\boldsymbol{B}_{\boldsymbol{r}}')^{-1}\left(\Delta\boldsymbol{P_r} - \boldsymbol{S}\Delta\boldsymbol{\varphi} - \boldsymbol{A}\Delta\boldsymbol{P}_{raz}\right),

gde je ΔPr=ΔPgr\Delta\boldsymbol{P_r} = \Delta\boldsymbol{P_{gr}} (konstantna potrošnja).

Osetljivost promene tokova aktivnih snaga od promene uglova fazora napona i faznih transformatora je:

ΔPij≈−bij(Δθij+Δφij)=Δθij+Δφijxij.\Delta P_{ij} \approx -b_{ij}(\Delta\theta_{ij} + \Delta\varphi_{ij}) = \frac{\Delta\theta_{ij} + \Delta\varphi_{ij}}{x_{ij}}.

Priraštaj (osetljivost) toka aktivne snage po granama mreže može se dobiti zamenom jednačine za Δθ\Delta\boldsymbol{\theta} i zamenom tako dobijenog rešenja u relaciju za priraštaj toka snage po grani. Jednačina za granu ij je:

ΔPij=−mijT(Br′)−1(ΔPr−SΔφ−AΔPraz)+Δφijxij.\Delta P_{ij} = \frac{-\boldsymbol{m}_{ij}^{\mathrm{T}}(\boldsymbol{B}_{\boldsymbol{r}}')^{-1}\left(\Delta\boldsymbol{P_r} - \boldsymbol{S}\Delta\boldsymbol{\varphi} - \boldsymbol{A}\Delta\boldsymbol{P}_{raz}\right) + \Delta\varphi_{ij}}{x_{ij}}.

gde je mij\boldsymbol{m}_{ij} redak vektor sa samo dva nenulta elementa (+1 na i-toj poziciji, a −1 na j-toj poziciji). Osetljivost toka aktivne snage grane na pojedine grupe upravljačkih promenljivih dobija se iz prethodne relacije jednostavnim matričnim operacijama. Na primer, vektor osetljivosti toka aktivne snage u grani ij na promene faze transformatora sa promenom faze pod opterećenjem je −mijT(Br′)−1S-\boldsymbol{m}_{ij}^{\mathrm{T}}(\boldsymbol{B}_{\boldsymbol{r}}')^{-1}\boldsymbol{S}.

  • izraziti priraštaje upravljačkih promenljivih kao promene u okolini njihovih tekućih vrednosti:
Δu=u(k+1)−u(k)=[ΔPΔφΔPraz].\Delta\boldsymbol{u} = \boldsymbol{u}^{(\mathrm{k+1})} - \boldsymbol{u}^{(\mathrm{k})} = \begin{bmatrix} \Delta\boldsymbol{P} \\ \Delta\boldsymbol{\varphi} \\ \Delta\boldsymbol{P}_{raz} \end{bmatrix}.

Korak 3. Linearizovani (inkrementalni) model mreže:

Formirati novu matricu mreže, odnosno pojedine matrice osetljivosti (ovo se ne sprovodi ako se matrica mreže nije promenila u prethodnoj iteraciji).

Izraziti ograničenja koja se nadziru u funkciji priraštaja upravljačkih promenljivih Δu\Delta\boldsymbol{u} u okolini tekućih vrednosti tih promenljivih:

ΔPr=−B′Δθr+SΔφ+AΔPraz,\Delta\boldsymbol{P_r} = -\boldsymbol{B}'\Delta\boldsymbol{\theta_r} + \boldsymbol{S}\Delta\boldsymbol{\varphi} + \boldsymbol{A}\Delta\boldsymbol{P}_{raz},

odnosno:

ΔPij=−mijT(Br′)−1(ΔP−SΔφ−AΔPraz)+Δφijxij.\Delta P_{ij} = \frac{-\boldsymbol{m}_{ij}^{\mathrm{T}}(\boldsymbol{B}_{\boldsymbol{r}}')^{-1}\left(\Delta\boldsymbol{P} - \boldsymbol{S}\Delta\boldsymbol{\varphi} - \boldsymbol{A}\Delta\boldsymbol{P}_{raz}\right) + \Delta\varphi_{ij}}{x_{ij}}.

Korak 4. Rešiti linearizovani zadatak optimalne raspodele snaga (preko dualnog separabilnog relaksacionog algoritma linearnog programiranja, ili pomoću drugog dualnog/primalnog algoritma linearnog programiranja) nalazeći Δu\Delta\boldsymbol{u}.

Korak 5. Izračunati nove vrednosti vektora upravljačkih promenljivih

u(k+1)=u(k)+Δu\boldsymbol{u}^{(\mathrm{k+1})} = \boldsymbol{u}^{(\mathrm{k})} + \Delta\boldsymbol{u}

i sa njima rešiti zadatak standardne raspodele tokova snaga (praktično kao u Koraku 1).

Korak 6. Ako je Δu\Delta\boldsymbol{u} ispod unapred definisanih tolerancija, rešenje je nađeno, a ako nije ide se na Korak 2 i ponavlja se proračun.

U prethodnom algoritmu Korak 4 je najvažniji, jer on dominantno utiče na njegovu efikasnost.

U Koracima 1 i 5 dobija se tačno rešenje nelinearnog problema tokova snaga g(x,u)=0g(\boldsymbol{x}, \boldsymbol{u}) = \boldsymbol{0}. Ovo rešenje predstavlja ili dobru početnu radnu tačku x(k)\boldsymbol{x}^{(\mathrm{k})}, u(k)\boldsymbol{u}^{(\mathrm{k})} za optimizacioni proces (Korak 1), ili novu radnu tačku koja se dobija nakon modifikacije vrednosti upravljačkih promenljivih (Korak 5). Pošto je optimizaciona procedura bazirana na linearnoj aproksimaciji stvarnog nelinearnog optimizacionog problema, konačno rešenje dobija se nakon niza iteracija. U Koracima 2 i 3 formira se linearni model mreže i izražava se u funkciji od promene promenljivih u okolini početne radne tačke (inkrementalni model problema).

U Koraku 4 algoritma za optimalnu raspodelu snaga rešava se optimizacioni zadatak sa linearnim ograničenjima baziran na datim modelima.
Teme

Tokovi snaga · Ekonomski dispečing

Predavanje u PDF-u, na Drive-u (otvara se u novom tabu)

Folder predmeta Eksploatacija elektroenergetskih sistemaNa Drive-u: Predavanja · Slajdovi · Statička sigurnost - MATLAB program · Pitanja za usmeni ispit