Skip to content

Predavanje 09, 11 i 12

Ekonomski aspekti eksploatacije EES-a, optimalno angažovanje agregata i hidro-termo koordinacija

Predavanje prof. dr Andrije T. Sarića

Eksploatacija elektroenergetskih sistema, FTN

Ekonomski aspekti eksploatacije EES-a

Dijagrami opterećenja pokazuju velike razlike između maksimuma i minimuma. To je nepovoljno iz ugla ekonomije sistema. Tarifnim sistemom se podstiče smanjenje te razlike. Maksimalna opterećenja traju kratko (obično 1 do 2 sata dnevno). Zato se neke jedinice moraju isključivati, jer bi im troškovi bili vrlo veliki u periodu malih opterećenja.

Zato se mora u periodu pripreme pogona utvrditi redosled stavljanja u pogon i zaustavljanja agregata. Cilj je da se postigne globalan ekonomičan pogon, uz uvažavanje ograničenja sigurnosti.

Opšti problem Angažovanja agregata (US – Unit Scheduling) čine sledeća dva važna problema:

  1. Optimalan izbor agregata u pogonu (UC – Unit Commitment).
  2. Ekonomski dispečing, odnosno Ekonomična raspodela opterećenja na agregate (ED – Economic Dispatching).

Ovi problemi se obično rešavaju odvojeno, uz međusobnu interakciju.
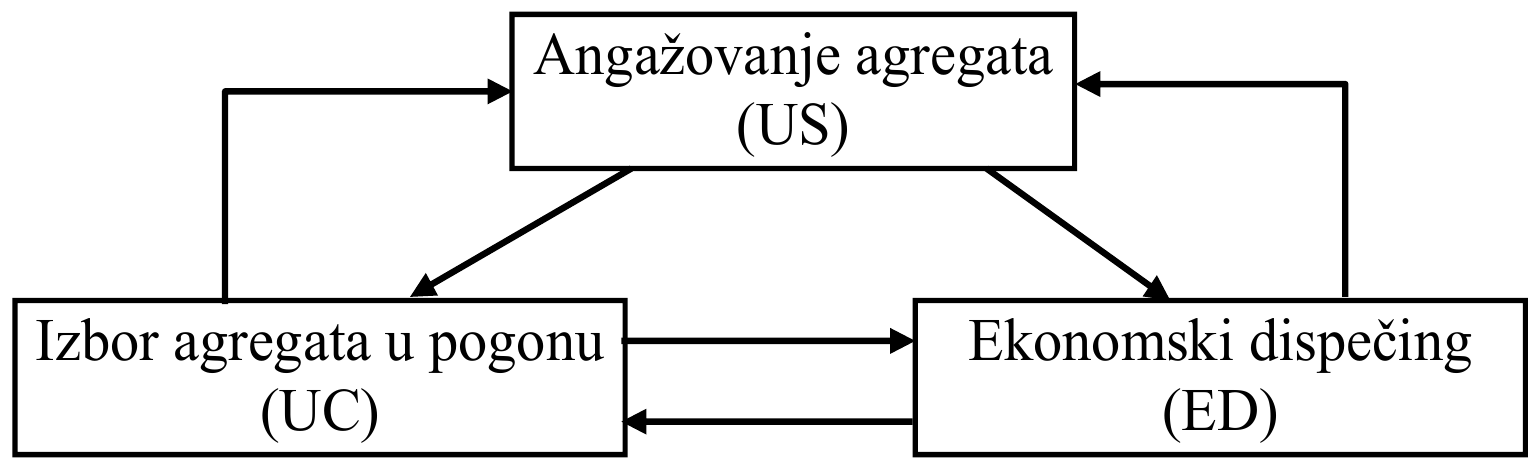
Angažovanje agregata (US) obuhvata izbor agregata u pogonu (UC) i ekonomski dispečing (ED); strelice vode od US ka UC i ED i nazad, a UC i ED razmenjuju rezultate u oba smera.

Koraci u rešavanju ukupnog problema su:
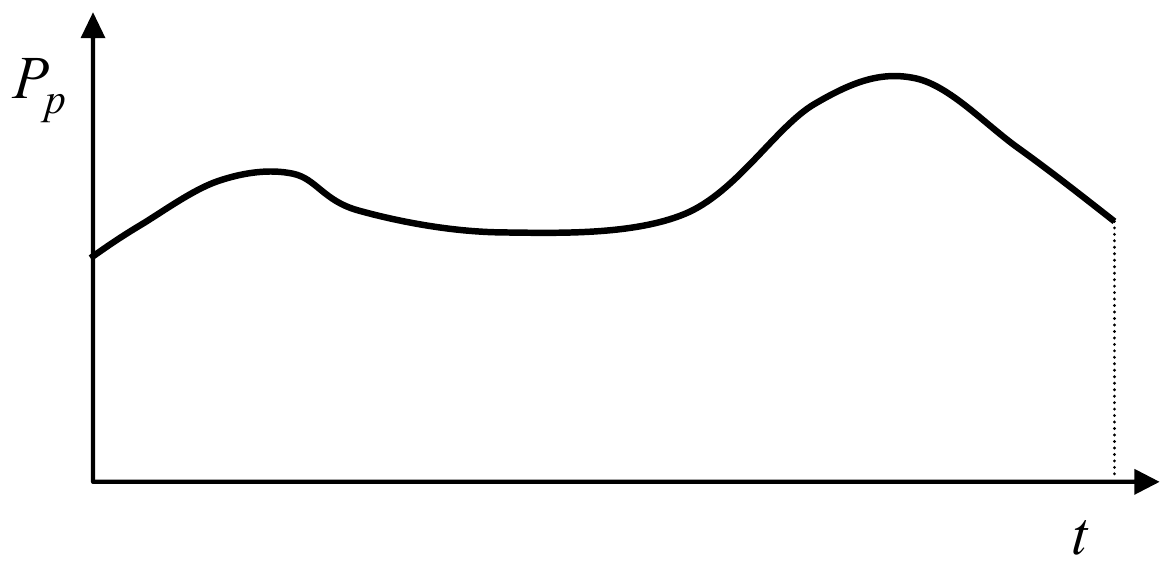
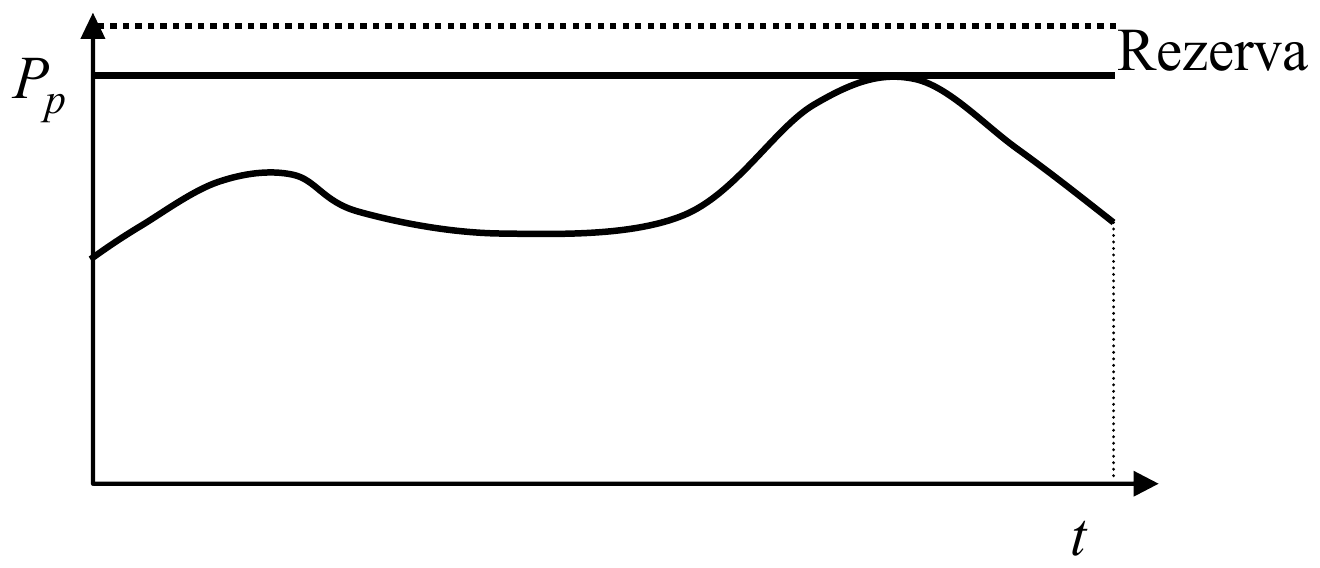
Dnevni dijagram opterećenja P_p(t), sa jutarnjim i većim večernjim vrhom.
Korak 1: Dnevni dijagram opterećenja
Isti dijagram opterećenja sa pravom na visini vršnog opterećenja i tačkastom pravom rezerve iznad nje.
Korak 2: Odrede se jedinice koje će pokriti vršno opterećenje, uz uvažavanje zahteva rezerve. Sprovodi se tehničko-ekonomska analiza.
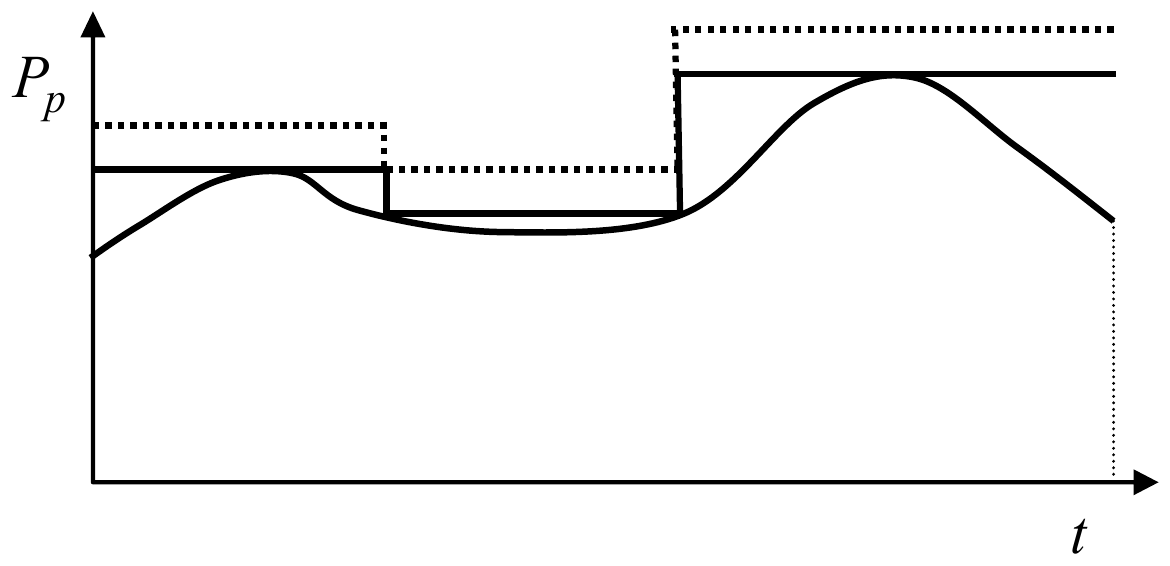
Dijagram opterećenja pokriven sa tri široka stepenika snage agregata u pogonu (puno) i agregata u rezervi (tačkasto) iznad njih.
Korak 3: Grub plan izbora agregata u pogonu i agregata u rezervi.
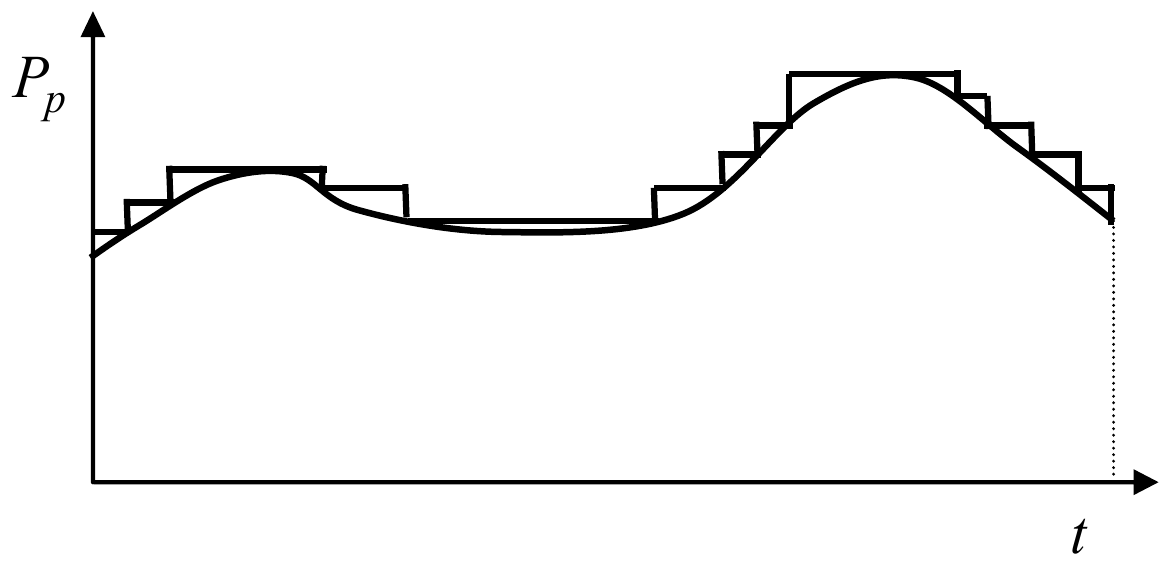
Dijagram opterećenja pokriven nizom sitnih stepenika koji prate krivu opterećenja.
Korak 4: Fini plan angažovanja agregata u pogonu. Daje kompletno rešenje optimalne raspodele opterećenja.

Funkcije pogonskih troškova

Razmatra se neki vremenski period:

  • TT = 24 sata (1 dan), ili
  • TT = 168 sati (7 dana),

koji se deli u K=T/ΔtK = T/\Delta t intervala, gde je obično Δt=1 h\Delta t = 1\ \text{h}.

Funkcija troškova stavljanja u pogon (pokretanja) agregata

Definiše se kao:

CS=∑k=1K∑i=1NCSiYki,C_S = \sum_{k=1}^K\sum_{i=1}^N C_{Si}Y_{ki},

gde su:

  • CSiC_{Si} – funkcija stavljanja u pogon i-tog agregata (njena forma obrađena ranije);
  • YkiY_{ki} – element vektora pokretanja Yk=[Yk1Yk2⋯YkN]\boldsymbol{Y}_k = \begin{bmatrix} Y_{k1} & Y_{k2} & \cdots & Y_{kN} \end{bmatrix}, sa elementima:
  • Yki=1Y_{ki} = 1 – pokretanje i-tog agregata u k-tom vremenskom trenutku;
  • Yki=0Y_{ki} = 0 – bez pokretanja i-tog agregata u k-tom vremenskom trenutku.

Funkcija troškova rada agregata

Definiše se kao:

CR=∑k=1K∑i=1NCRki(Pgki)Xki,C_R = \sum_{k=1}^K\sum_{i=1}^N C_{Rki}(P_{gki})X_{ki},

gde se ukupni troškovi rada agregata CRkiC_{Rki} sastoje od troškova goriva i održavanja agregata, respektivno, odnosno CRki=Cki+CMkiC_{Rki} = C_{ki} + C_{Mki}.

U prethodnom izrazu su:

  • XkiX_{ki} – element vektora statusa Xk=[Xk1Xk2⋯XkN]\boldsymbol{X}_k = \begin{bmatrix} X_{k1} & X_{k2} & \cdots & X_{kN} \end{bmatrix}, sa elementima:
  • Xki=1X_{ki} = 1 – i-ti agregat u pogonu u k-tom vremenskom trenutku;
  • Xki=0X_{ki} = 0 – i-ti agregat nije u pogonu u k-tom vremenskom trenutku.

Funkcija zaustavljanja agregata

Definiše se kao:

CZ=∑k=1K∑i=1NCZiZki,C_Z = \sum_{k=1}^K\sum_{i=1}^N C_{Zi}Z_{ki},

gde su pojedine oznake analogne kao ranije.

Ova funkcija se obično zanemaruje, ili pridružuje funkciji stavljanja u pogon, pošto svako puštanje u pogon mora da prati i zaustavljanje agregata.

Ukupni pogonski troškovi sistema jednaki su zbiru prethodnih troškova:

CU=CS+CR+CZ.C_U = C_S + C_R + C_Z.

Dakle, ukupni troškovi sastoje se iz dva dela:

  • Pogonski troškovi CRC_R.
  • Troškovi promene statusa (pokretanje/zaustavljanje) CS+CZC_S + C_Z.

Minimizacija prvog problema:

min{CR}\mathit{min}\left\{C_R\right\}

daje rešenje optimalne raspodele opterećenja na agregate u pogonu (ED).

Minimizacija drugog problema:

min{CS+CZ}\mathit{min}\left\{C_S + C_Z\right\}

daje rešenje optimalnog izbora agregata u pogonu.

Jedinstveno rešenje oba problema rešava optimalno angažovanje agregata (US).

Prethodna specifikacija nema nikakvih ograničenja. Međutim, u praksi ona realno postoje. Neka od njih koja se moraju uvažiti su:

  • Gornja i donja granica opterećenja agregata (Pg minP_{g\,min} i Pg maxP_{g\,max}).
  • Propisana vremena stajanja (posle zaustavljanja) i vremena rada jedinice.
  • Broj simultanih pokretanja/zaustavljanja u jednom satu.
  • Neophodna obrtna rezerva u sistemu.
  • Ograničenja u proizvodnji hidroelektrana.
  • Ograničenja u pogledu generisanja i apsorpcije reaktivnih snaga.
  • Dozvoljena brzina promene opterećenja.

Optimalno angažovanje agregata

Specifikacija problema:

Naći optimalne statuse uključenosti i angažovane snage svih agregata tokom perioda T, tako da se minimiziraju pogonski troškovi sistema, uz uvažavanje svih zadatih (tehničkih i drugih) ograničenja.

Ovo je tipičan optimizacioni problem. Za njegovo rešavanje se koriste razne tehnike matematičkog programiranja-optimizacije: linearno, mešovito celobrojno, nelinearno i dinamičko. Najčešće se koristi linearno programiranje i dinamičko programiranje.

Ovo su kombinatorni problemi, ali sa ogromnim brojem mogućih rešenja.

Na primer, za sistem od 10 termičkih agregata sa po samo dva stanja, ukupan broj mogućih stanja je 210=10242^{10} = 1024.

Dakle, postoji jako puno kombinacija i nemoguće je direktno pretraživanje. Ali postoji i veliki broj kombinacija koje nisu od interesa. Neće se ulaziti u detalje rešavanja složenih problema. Ovde će se pretpostaviti da su poznate jedinice koje će biti u pogonu, čime se izbegava celobrojnost problema i olakšava rešavanje.

Metod angažovanja agregata preko prioritetne liste

Ovo je najjednostavniji način.

Sastoji se u rangiranju svih termičkih jedinica u sistemu na osnovu pokazatelja ekonomičnosti (Lookup Table), ili drugih kriterijuma. Neki od kriterijuma su:

  • Srednji specifični pogonski troškovi agregata.
  • Lokacija agregata, kako bi se ostvarila ravnomerna geografska raspodela u sistemu.
  • Tip agregata, pri čemu se agregati unapred dele na bazne (prvo se angažuju) i vršne (kasnije se angažuju).

Dakle, ovo je vrlo jednostavan metod koji se sprovodi bez optimizacije.

Optimalan ekonomski dispečing

Sistem ima NN čvorova, od kojih je u M≤NM \le N priključena termoelektrana (ili termoagregat). Pretpostavka je da nema hidroelektrana. Sa njima problem postaje znatno složeniji i predstavlja hidro-termo koordinaciju, koja će biti posebno obrađena.

Ukupna potrošnja u sistemu je:

Pp=Pp1+Pp2+⋯+Ppk+⋯+PpN=∑k=1NPpk,P_p = P_{p1} + P_{p2} + \cdots + P_{pk} + \cdots + P_{pN} = \sum_{k=1}^NP_{pk},

dok je ukupna neto (na generatoru) proizvodnja:

Pg=Pg1+Pg2+⋯+Pgi+⋯+PgM=∑i=1MPgi.P_g = P_{g1} + P_{g2} + \cdots + P_{gi} + \cdots + P_{gM} = \sum_{i=1}^MP_{gi}.

Gubici u sistemu su razlika proizvedene i utrošene snage:

PL=Pg−Pp=∑i=1MPgi−∑k=1NPpk.P_L = P_g - P_p = \sum_{i=1}^MP_{gi} - \sum_{k=1}^NP_{pk}.

Ako se zanemare troškovi pogona i održavanja (CM=0C_M = 0), onda je funkcija pogonskih troškova (CRC_R) jednaka funkciji goriva (C).

Dakle, cilj je da se nađe minimum funkcije pogonskih troškova:

min{CR(Pg)}=min{∑i=1MCR(Pgi)},\mathit{min}\left\{C_R(\boldsymbol{P_g})\right\} = \mathit{min}\left\{\sum_{i=1}^MC_R(P_{gi})\right\},

uz uvažavanje ograničenja bilansa snaga u sistemu:

PL=Pg−Pp=∑i=1MPgi−∑k=1NPpkP_L = P_g - P_p = \sum_{i=1}^MP_{gi} - \sum_{k=1}^NP_{pk}

i mogućeg opsega rada agregata:

Pgimin≤Pgi≤Pgimax.P_{gi}^{min} \le P_{gi} \le P_{gi}^{max}.

U prethodnoj formulaciji vektor Pg\boldsymbol{P_g} je vektor snaga agregata:

Pg=[Pg1⋯Pgi⋯PgM]T.\boldsymbol{P_g} = \begin{bmatrix} P_{g1} & \cdots & P_{gi} & \cdots & P_{gM} \end{bmatrix}^{\mathrm{T}}.

Funkcija troškova goriva CR(Pgi)C_R(P_{gi}) u praksi se može predstaviti sledećim funkcijama:
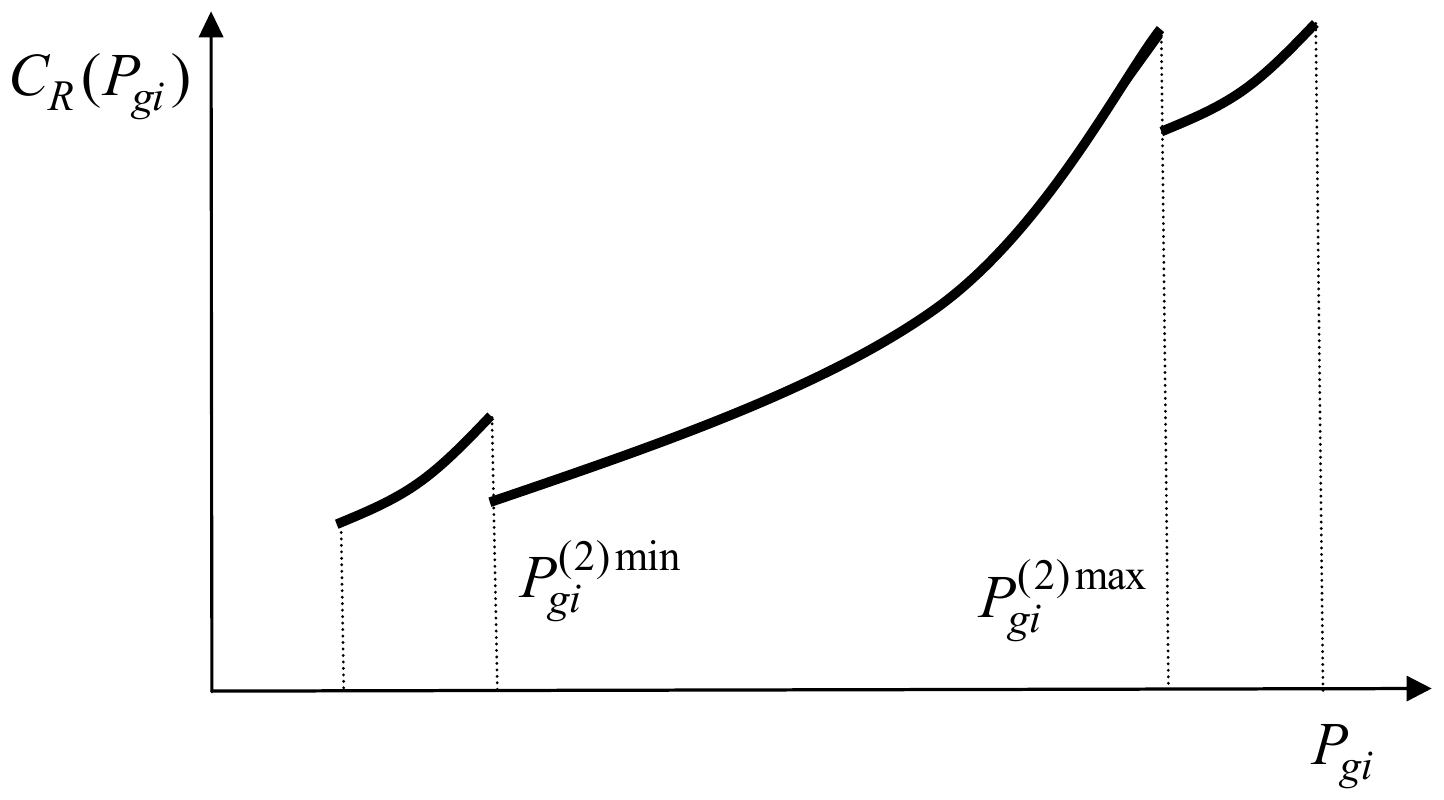
Funkcija troškova C_R(P_gi) iz tri segmenta, svaki svoj polinom; srednji segment ide od P_gi^(2)min do P_gi^(2)max, a na granicama segmenata kriva ima skokove.
Polinomna predstava (najčešće kvadratna) funkcije troškova rada (goriva) agregata (gde može postojati više segmenata koji su različito definisani)
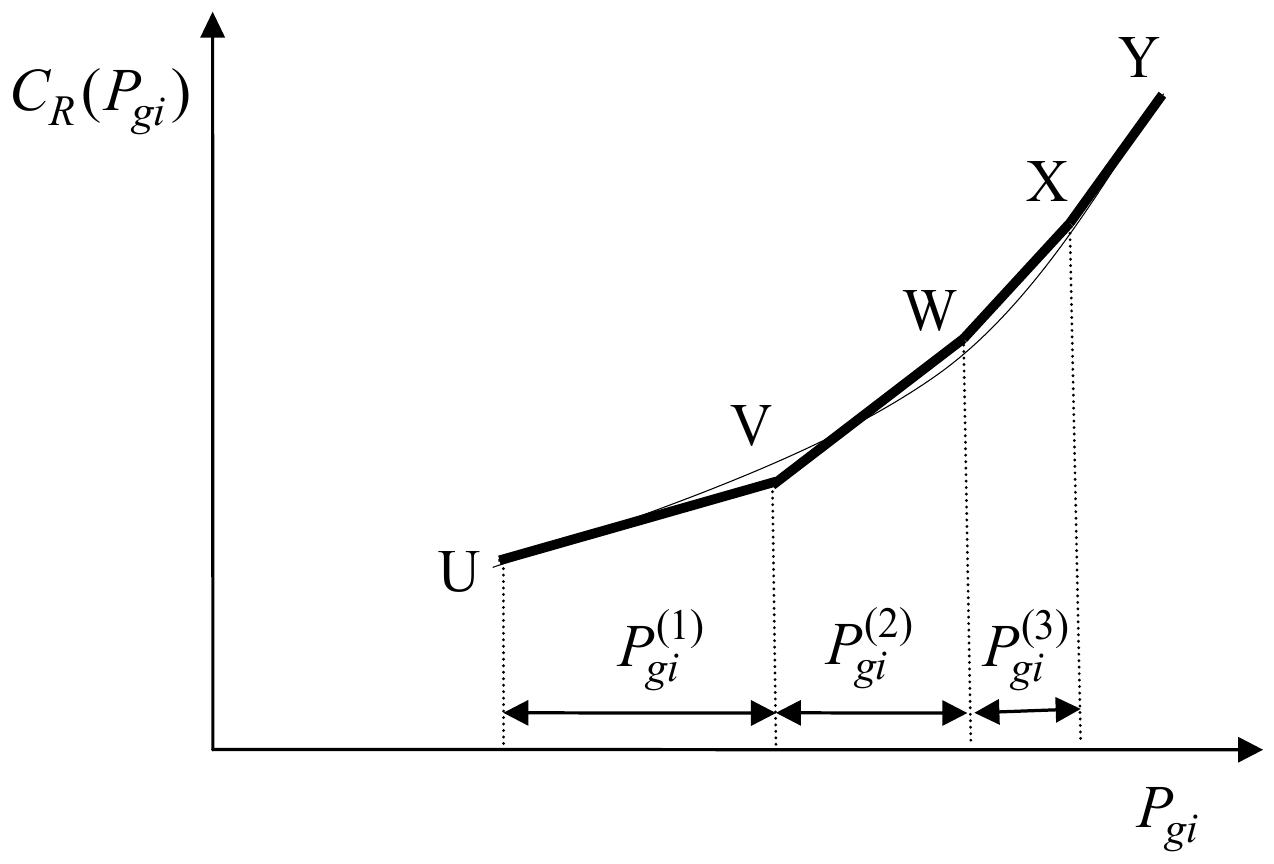
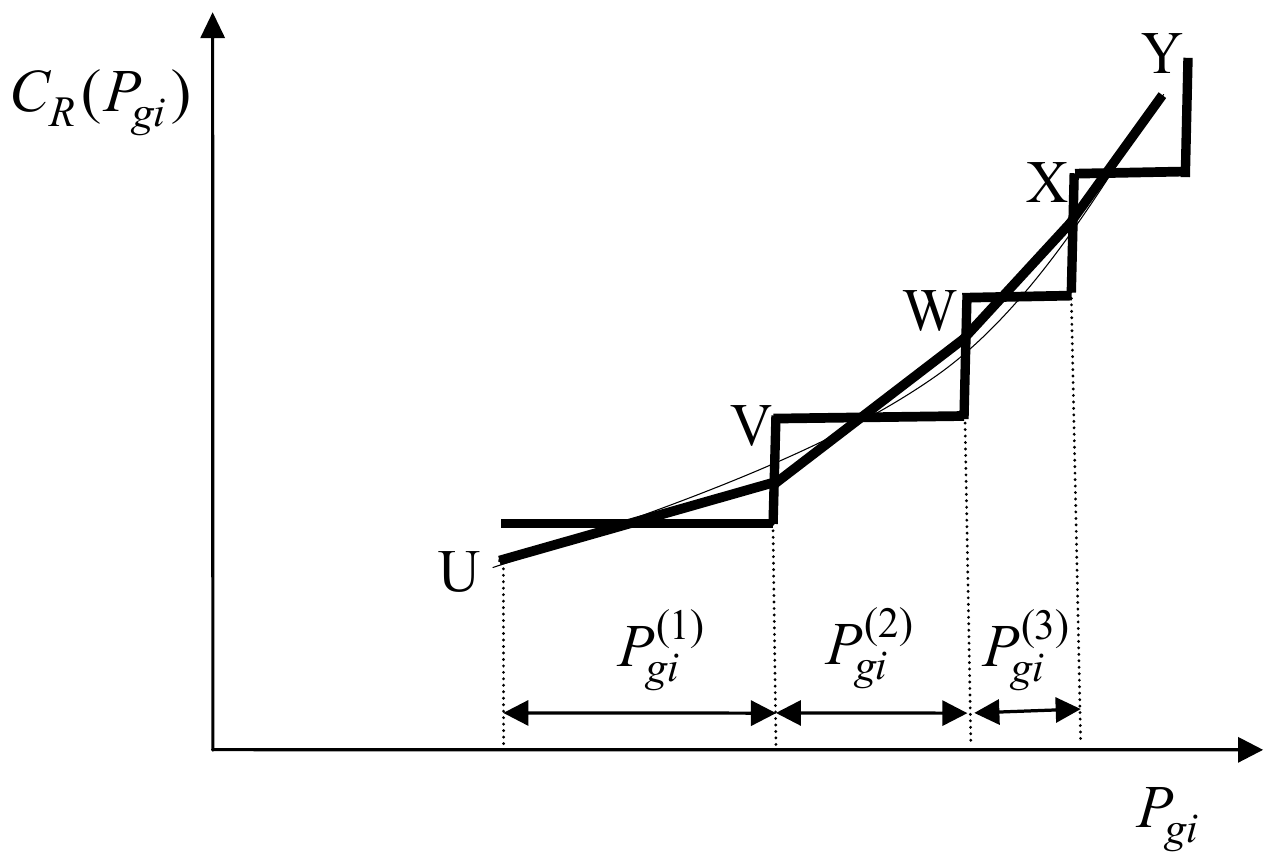
Nelinearna kriva troškova C_R(P_gi) aproksimirana izlomljenom linijom kroz tačke U, V, W, X i Y, sa delovima snage P_gi^(1), P_gi^(2) i P_gi^(3).
Linearizovana predstava nelinearne funkcije troškova rada (goriva) agregata
Ista kriva troškova C_R(P_gi) kroz tačke U, V, W, X i Y aproksimirana stepenicama, stalnom vrednošću na svakom delu snage P_gi^(1), P_gi^(2) i P_gi^(3).
Diskretizovana predstava nelinearne funkcije troškova rada (goriva) agregata

Ovakav problem najlakše se rešava primenom Lagrange-ovog metoda, pod pretpostavkom da je funkcija troškova konveksna i da ima minimum.

Opšti postupak rada je sledeći:

  1. Formira se skalarna funkcija H(Pg)H(\boldsymbol{P_g}), preko koje se preslikavaju ograničenja potrošnje.
  2. Formira se proširena Lagrange-ova funkcija ℑ=CR(Pg)+λH(Pg)\Im = C_R(\boldsymbol{P_g}) + \lambda H(\boldsymbol{P_g}), gde je λ\lambda konstanta, odnosno Lagrange-ov multiplikator.
  3. Uslov minimuma proširene Lagrange-ove funkcije je:
∂ℑ∂Pg=0.\frac{\partial\Im}{\partial\boldsymbol{P_g}} = \boldsymbol{0}.

odnosno:

∂[CR(Pg∗)+λH(Pg∗)]∂Pg=0.\frac{\partial\left[C_R(\boldsymbol{P_g^*}) + \lambda H(\boldsymbol{P_g^*})\right]}{\partial\boldsymbol{P_g}} = \boldsymbol{0}.

Dakle, u konkretnom slučaju za slučaj ekonomskog dispečinga čistog termo sistema jednačina ograničenja je:

H(Pg)=−∑i=1MPgi+∑k=1NPpk+PL(Pg)=0,H(\boldsymbol{P_g}) = -\sum_{i=1}^MP_{gi} + \sum_{k=1}^NP_{pk} + P_L(\boldsymbol{P_g}) = 0,

pa je proširena Lagrange-ova funkcija:

ℑ=CR(Pg)+λ[−∑i=1MPgi+∑k=1NPpk+PL(Pg)].\Im = C_R(\boldsymbol{P_g}) + \lambda\left[-\sum_{i=1}^MP_{gi} + \sum_{k=1}^NP_{pk} + P_L(\boldsymbol{P_g})\right].

Napred navedeni uslov minimuma ∂ℑ∂Pg=∇ℑ=0\frac{\partial\Im}{\partial\boldsymbol{P_g}} = \nabla\Im = \boldsymbol{0} u ovom slučaju postaje:

dCRi(Pgi∗)dPgi+λ∗(∂PL(Pg∗)∂Pgi−1)=0;i=1,2,⋯ ,M.\boxed{\frac{\mathrm{d}C_{Ri}(P_{gi}^*)}{\mathrm{d}P_{gi}} + \lambda^*\left(\frac{\partial P_L(\boldsymbol{P_g^*})}{\partial P_{gi}} - 1\right) = 0; \quad i = 1, 2, \cdots, M}.

Prethodne jednačine se zovu koordinacione jednačine.

Interesantno je uočiti da u prethodnom izrazu izraz funkcije troškova CRi(Pgi)C_{Ri}(P_{gi}) postoji samo po sopstvenom agregatu, dok su gubici složena funkcija od snaga svih agregata, tako da postoje parcijalni izvodi.

Iz prethodne jednačine je:

λ∗=dCRi(Pgi∗)dPgi1−∂PL(Pg∗)∂Pgi=dCRi(Pgi∗)dPgi(FP)i,\boxed{\lambda^* = \frac{\dfrac{\mathrm{d}C_{Ri}(P_{gi}^*)}{\mathrm{d}P_{gi}}}{1 - \dfrac{\partial P_L(\boldsymbol{P_g^*})}{\partial P_{gi}}} = \frac{\mathrm{d}C_{Ri}(P_{gi}^*)}{\mathrm{d}P_{gi}}(FP)_i},

gde je (FP)i=11−∂PL(Pg∗)∂Pgi\boxed{(FP)_i = \dfrac{1}{1 - \dfrac{\partial P_L(\boldsymbol{P_g^*})}{\partial P_{gi}}}} faktor penalizacije, koji preslikava osetljivost gubitaka na promenu odatih snaga generatora.

Iz prethodnog izraza se vidi da se Lagrange-ov multiplikator može definisati na osnovu izvoda po bilo kojem agregatu.

Ako se zanemare gubici snage u sistemu, problem se značajno pojednostavljuje i tada je:

λ∗=dCRi(Pgi∗)dPgi,\boxed{\lambda^* = \frac{\mathrm{d}C_{Ri}(P_{gi}^*)}{\mathrm{d}P_{gi}}},

što se praktično svodi na uslov jednakosti diferencijalnih troškova goriva (nema troškova pogona i održavanja).

Prethodni uslov je ilustrovan na slici:
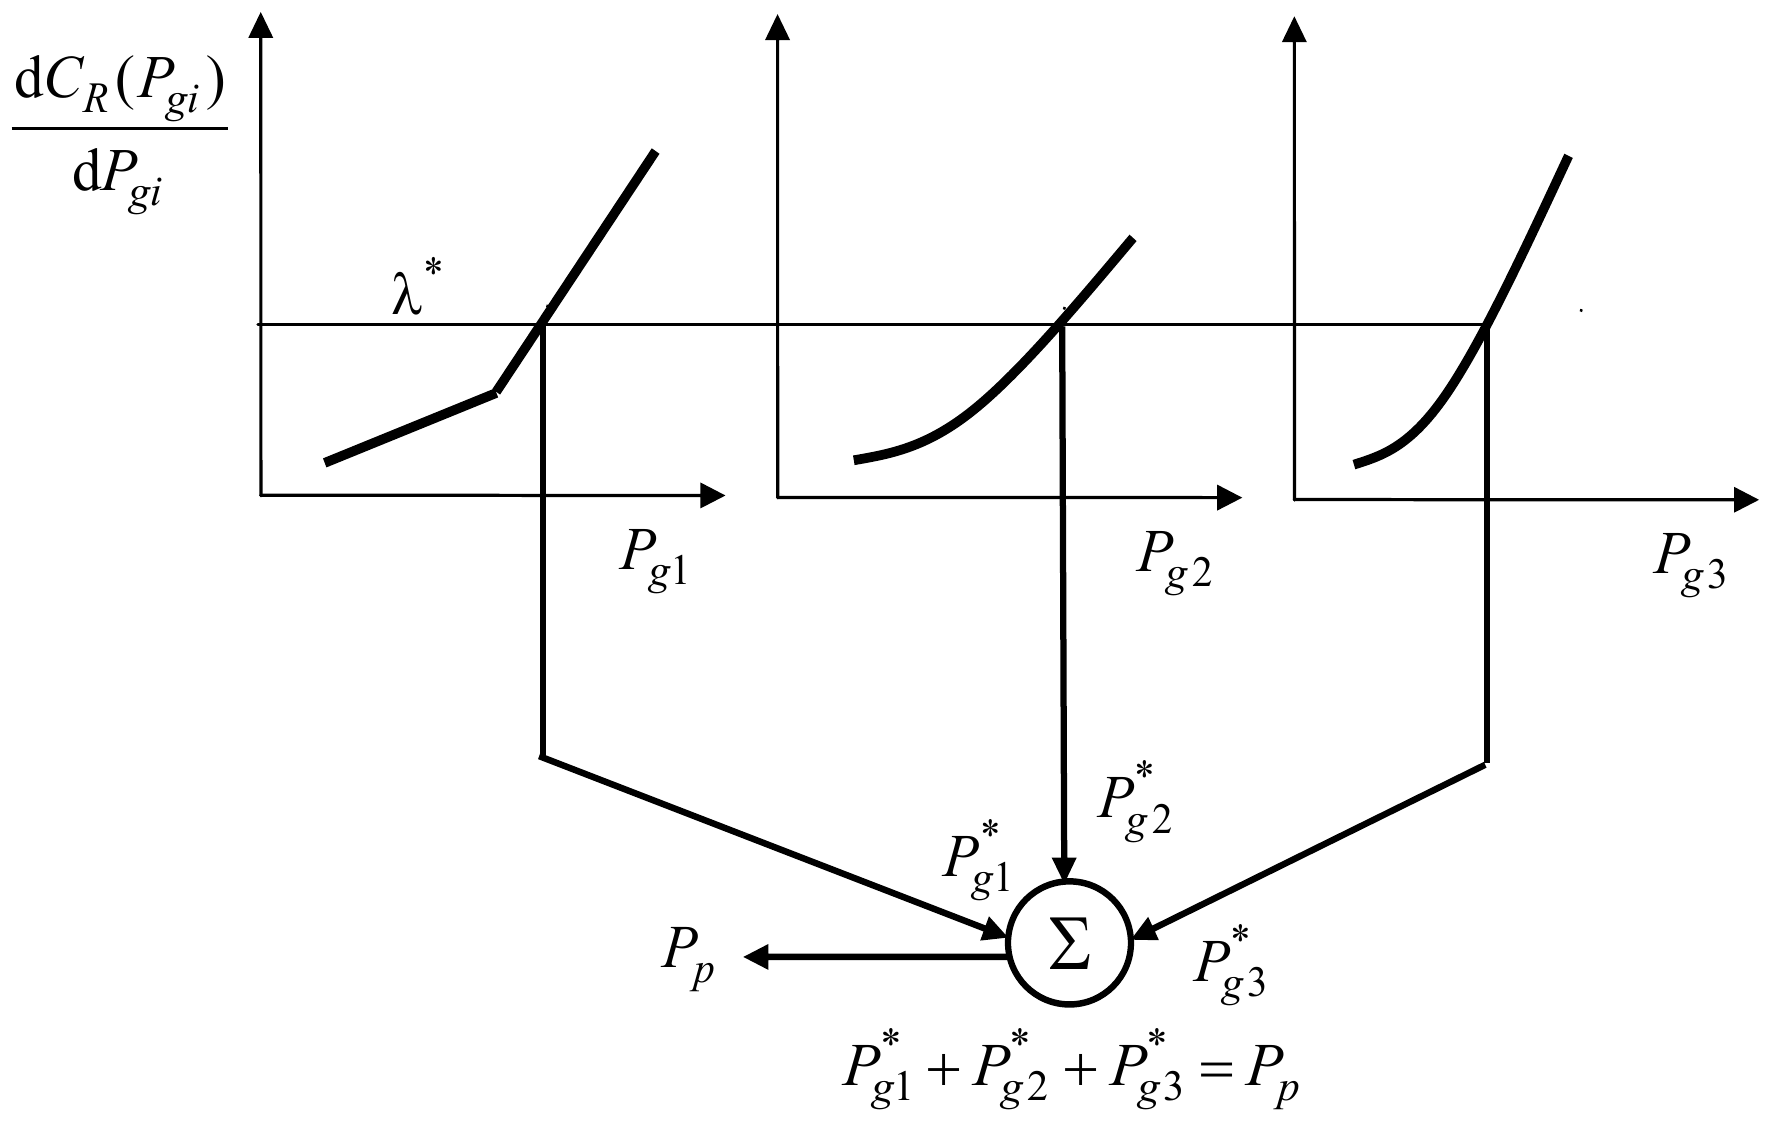
Diferencijalni troškovi dC_R(P_gi)/dP_gi tri agregata u funkciji njihovih snaga P_g1, P_g2 i P_g3; jedna horizontalna prava λ* seče sve tri krive i određuje snage P*_g1, P*_g2 i P*_g3, čiji je zbir jednak potrošnji P_p.

Uticaj gubitaka na ekonomski dispečing prikazan je na slici:
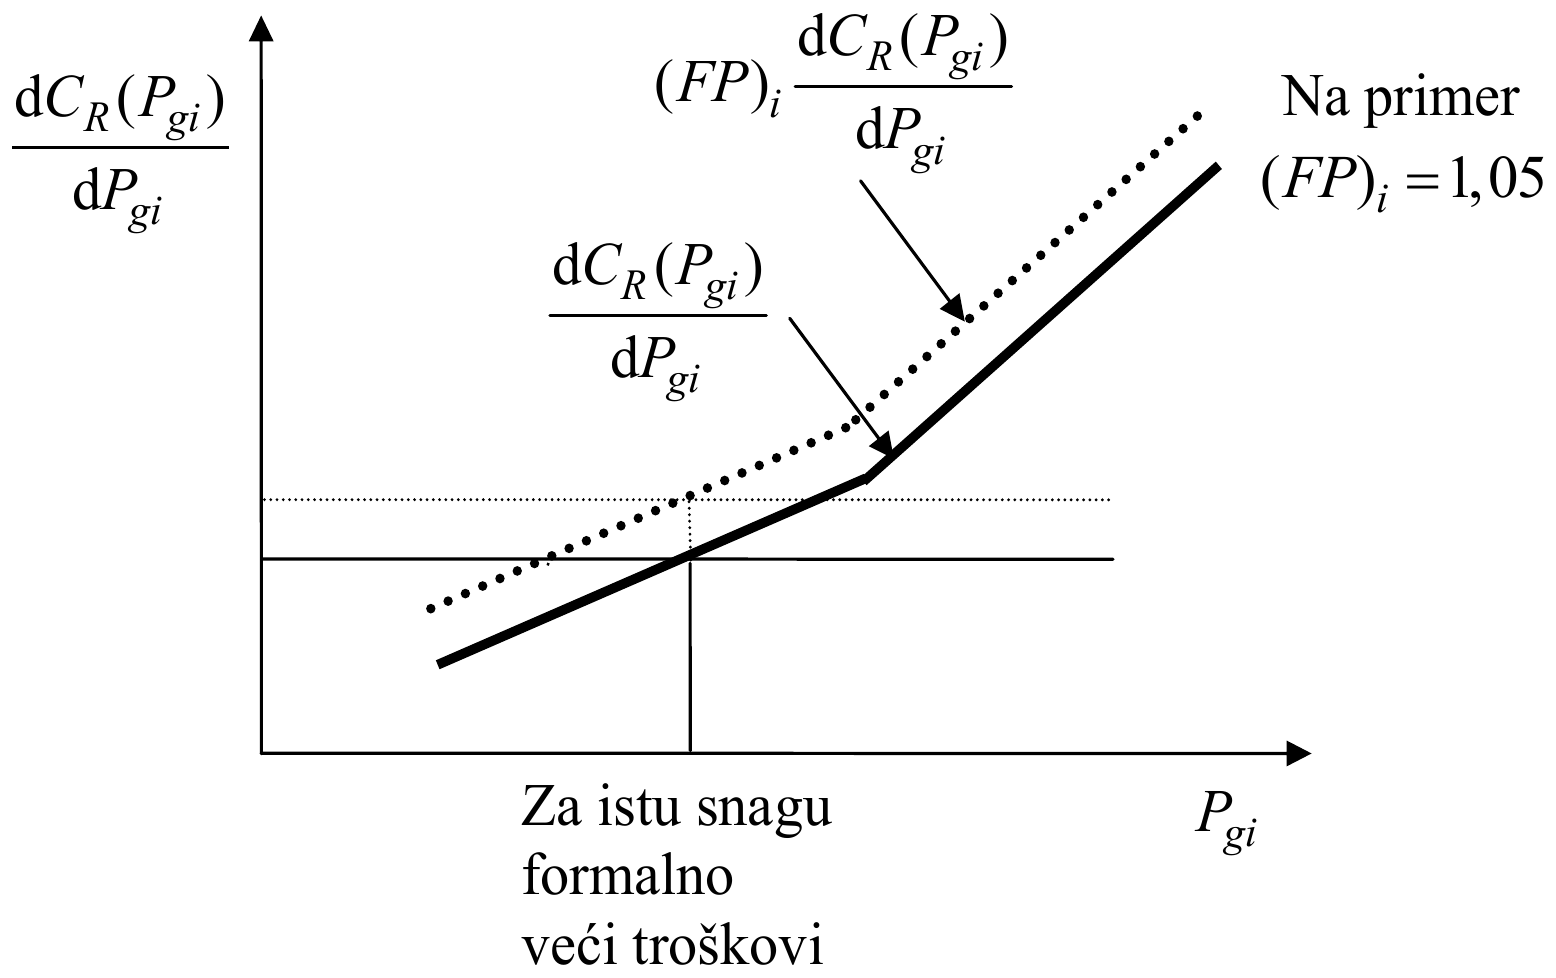
Diferencijalni troškovi dC_R(P_gi)/dP_gi (puna linija) i isti pomnoženi faktorom penalizacije, (FP)_i·dC_R(P_gi)/dP_gi (tačkasto), na primer (FP)_i = 1,05: za istu snagu formalno veći troškovi.

Rešavanje metodom λ-pretraživanja

Koncept λ-pretraživanja prikazan je na slici:
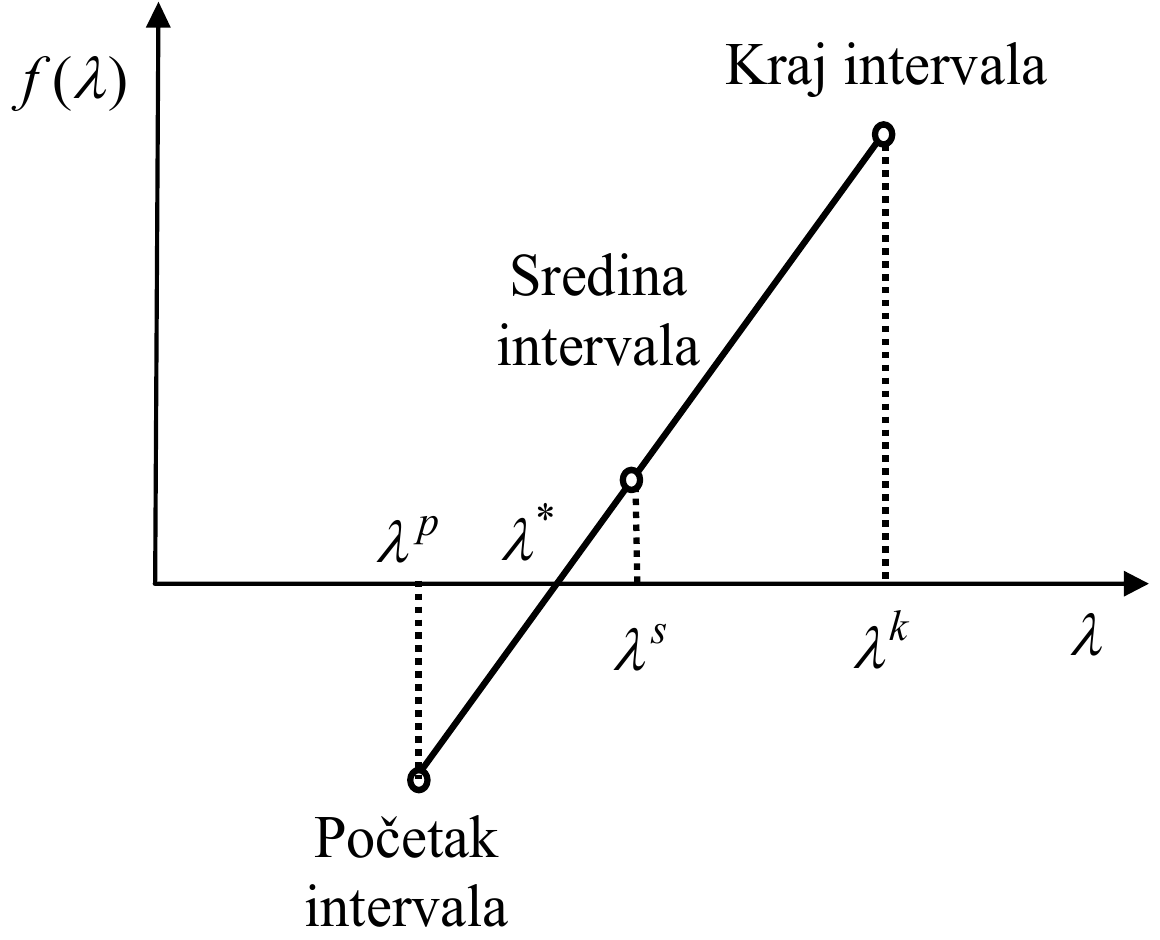
Funkcija f(λ) prava koja prolazi kroz nulu u λ*: početak intervala λ^p, gde je f negativna, kraj intervala λ^k, gde je pozitivna, i sredina intervala λ^s između njih.

Vrši se proračun vrednosti funkcije f(λ)f(\lambda) u dve tačke na krajevima intervala (λp\lambda^p i λk\lambda^k). Ako su f(λp)f(\lambda^p) i f(λk)f(\lambda^k) istog znaka, onda f(λ)f(\lambda) nema nulu. U protivnom, funkcija f(λ)f(\lambda) ima nulu i vrši se polovljenje intervala. Od dva nova intervala za dalje polovljenje bira se onaj u kome su funkcije u početnoj i krajnjoj tački različitog znaka (u slučaju na slici bira se f(λp)<0f(\lambda^p) < 0 i f(λs)=f(λk)>0f(\lambda^s) = f(\lambda^k) > 0) i dalje nastavlja pretraživanje, dok se ne dobije da je ∣f(λs)∣<ε\left|f(\lambda^s)\right| < \varepsilon.

Algoritam λ-pretraživanja za proračun ekonomskog dispečinga ima određenih specifičnosti, pošto je f(λ∗)f(\lambda^*) složena funkcija od Pgi∗P_{gi}^* određena uslovima ∂ℑ∂Pg=∇ℑ=0\frac{\partial\Im}{\partial\boldsymbol{P_g}} = \nabla\Im = \boldsymbol{0}.

Algoritam λ-pretraživanja korišćen za ekonomski dispečing prikazan je na slici:
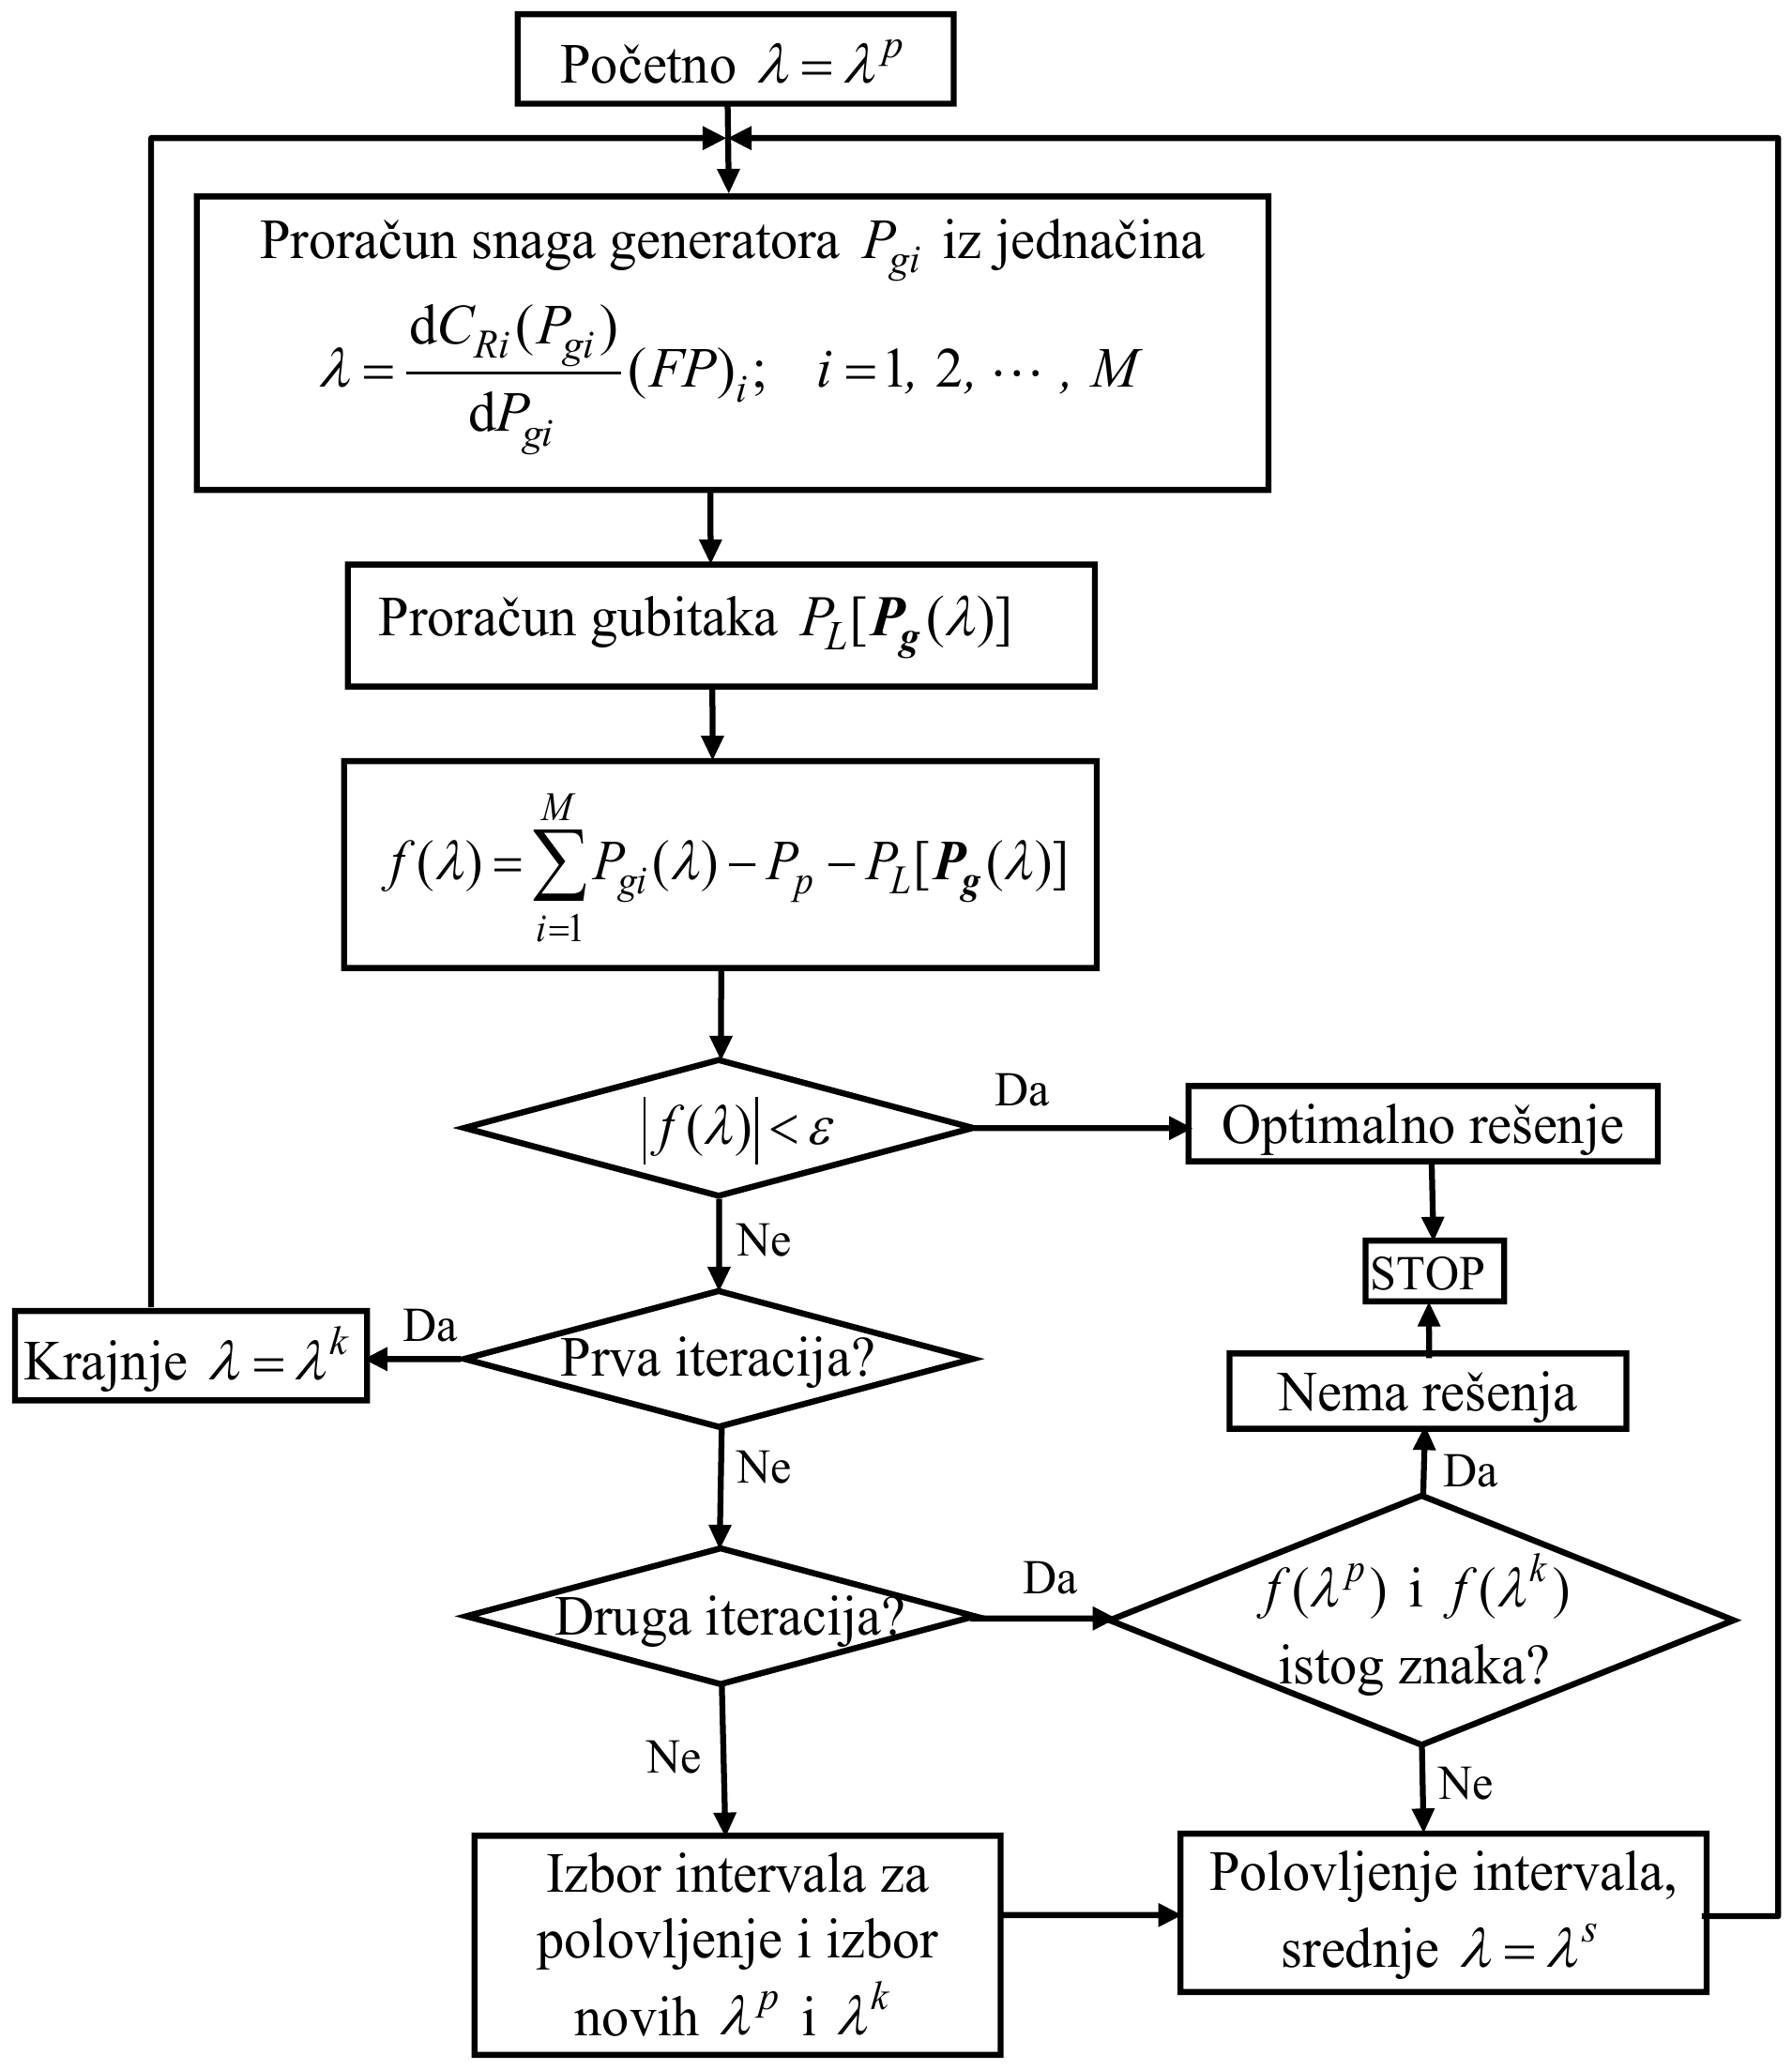
Algoritam λ-pretraživanja: početno λ = λ^p; proračun snaga generatora P_gi iz jednačina λ = dC_Ri(P_gi)/dP_gi·(FP)_i, i = 1, …, M; proračun gubitaka P_L[P_g(λ)]; f(λ) = ΣP_gi(λ) − P_p − P_L[P_g(λ)]. Ako je |f(λ)| < ε, to je optimalno rešenje (STOP). Ako nije, u prvoj iteraciji uzima se krajnje λ = λ^k i proračun ponavlja; u drugoj, ako su f(λ^p) i f(λ^k) istog znaka, nema rešenja (STOP), a ako nisu, polovi se interval (srednje λ = λ^s); u kasnijim iteracijama bira se interval za polovljenje i nova λ^p i λ^k, pa se interval polovi i proračun ponavlja.

Gradijentni metod

Metod će biti objašnjen kod optimalnih tokova snaga.

Newton-ov gradijentni metod

Primena λ pretraživanja zahteva mogućnost da se može odrediti izlazna snaga generatora i priraštaj troškova generatora. U slučaju kvadratne i linearne funkcije troškova to je moguće. Međutim, u slučaju nekih složenijih formi funkcije troškova to nije moguće.

Primena gradijentnog metoda polazi od standardne formulacije Newton-ovog gradijentnog metoda.

Rešenje optimalnog dispečinga dobija se iz odgovarajućih izvoda:

∇ℑx=0,\nabla\Im_{\boldsymbol{x}} = \boldsymbol{0},

gde je:

∇ℑx=[∂ℑ∂Pg∂ℑ∂λ] i x=[Pgλ].\nabla\Im_{\boldsymbol{x}} = \begin{bmatrix} \frac{\partial\Im}{\partial\boldsymbol{P_g}} \\[1ex] \dfrac{\partial\Im}{\partial\lambda} \end{bmatrix} \ \text{i}\ \boldsymbol{x} = \begin{bmatrix} \boldsymbol{P_g} \\ \lambda \end{bmatrix}.

Polazeći od Newton-ovog iterativnog metoda za rešavanje sistema jednačina (izvođeno u proračunima tokova snaga Newton-Raphson-ovim metodom), ako se želi pravac maksimalnog opadanja funkcije cilja, onda se mora koristiti negativan gradijent, kada je:

x(k+1)=x(k)−[F′(x(k))]−1F(x(k));k=0,1,2,⋯ .\boxed{\boldsymbol{x}^{(k+1)} = \boldsymbol{x}^{(k)} - \left[\boldsymbol{F}'\left(\boldsymbol{x}^{(k)}\right)\right]^{-1}\boldsymbol{F}\left(\boldsymbol{x}^{(k)}\right)}; \quad k = 0, 1, 2, \cdots.

U konkretnom slučaju ekonomskog dispečinga iterativni proračun je:

x(k+1)=x(k)−{∂[∇ℑx(x(k))]∂x}−1∇ℑx(x(k));k=0,1,2,⋯ ,\boxed{\boldsymbol{x}^{(k+1)} = \boldsymbol{x}^{(k)} - \left\{\frac{\partial\left[\nabla\Im_{\boldsymbol{x}}\left(\boldsymbol{x}^{(k)}\right)\right]}{\partial\boldsymbol{x}}\right\}^{-1}\nabla\Im_{\boldsymbol{x}}\left(\boldsymbol{x}^{(k)}\right)}; \quad k = 0, 1, 2, \cdots,

gde za napred izvedenu proširenu Lagrange-ovu funkciju:

ℑ=CR(Pg)+λ[−∑i=1MPgi+∑k=1NPpk+PL(Pg)],\Im = C_R(\boldsymbol{P_g}) + \lambda\left[-\sum_{i=1}^MP_{gi} + \sum_{k=1}^NP_{pk} + P_L(\boldsymbol{P_g})\right],

Hessian matrica je:

∂[∇ℑx(x)]∂x=[∂2ℑ∂Pg12∂2ℑ∂Pg1∂Pg2⋯∂2ℑ∂Pg1∂λ∂2ℑ∂Pg2∂Pg1∂2ℑ∂Pg22⋯∂2ℑ∂Pg2∂λ⋮⋮⋱⋮∂2ℑ∂λ∂Pg1∂2ℑ∂λ∂Pg2⋯∂2ℑ∂λ2].\frac{\partial\left[\nabla\Im_{\boldsymbol{x}}(\boldsymbol{x})\right]}{\partial\boldsymbol{x}} = \begin{bmatrix} \dfrac{\partial^2\Im}{\partial P_{g1}^2} & \dfrac{\partial^2\Im}{\partial P_{g1}\partial P_{g2}} & \cdots & \dfrac{\partial^2\Im}{\partial P_{g1}\partial \lambda} \\[2ex] \dfrac{\partial^2\Im}{\partial P_{g2}\partial P_{g1}} & \dfrac{\partial^2\Im}{\partial P_{g2}^2} & \cdots & \dfrac{\partial^2\Im}{\partial P_{g2}\partial \lambda} \\ \vdots & \vdots & \ddots & \vdots \\ \dfrac{\partial^2\Im}{\partial \lambda\partial P_{g1}} & \dfrac{\partial^2\Im}{\partial \lambda\partial P_{g2}} & \cdots & \dfrac{\partial^2\Im}{\partial \lambda^2} \end{bmatrix}.

Uvažavajući strukturu proširene Lagrange-ove funkcije, napred definisani opšti Hessian u konkretnom slučaju sa zanemarenim gubicima (PL(Pg)=0P_L(\boldsymbol{P_g}) = 0) je:

∂[∇ℑx(x)]∂x=[∂2ℑ∂Pg120⋯−10∂2ℑ∂Pg22⋯−1⋮⋮⋱⋮−1−1⋯0].\frac{\partial\left[\nabla\Im_{\boldsymbol{x}}(\boldsymbol{x})\right]}{\partial\boldsymbol{x}} = \begin{bmatrix} \dfrac{\partial^2\Im}{\partial P_{g1}^2} & 0 & \cdots & -1 \\[2ex] 0 & \dfrac{\partial^2\Im}{\partial P_{g2}^2} & \cdots & -1 \\ \vdots & \vdots & \ddots & \vdots \\ -1 & -1 & \cdots & 0 \end{bmatrix}.

Struktura Hessian-a sa uvaženim gubicima zavisi od načina definisanja gubitaka (na primer George-ova formula), ali je njegovo izvođenje relativno lako u tom slučaju.

Dakle, algoritam zahteva inicijalne vrednosti za vektor x\boldsymbol{x}, odnosno Pg1P_{g1}, …, PgMP_{gM} i λ\lambda. Upravo te veličine predstavljaju i konačno optimalno rešenje problema, koje se dobija kroz iterativni proces.

Hidro-termo koordinacija (optimalno angažovanje agregata u mešovitim hidro-termo sistemima)

Specifičnost hidroelektrana je da se vodi ne mogu pripisati nikakve promene pogonskih troškova pri promenama odate snage agregata.

Dakle, u čisto hidro sistemima kriterijum minimuma pogonskih troškova je neprimenljiv.

Zato se optimizacija rada hidro agregata sprovodi tako da oni rade sa maksimalnim koeficijentom korisnog dejstva. Time se iz određene (raspoložive) količine vode ostvaruje najveća proizvodnja.

Iz optimizacije se obično isključuju protočne hidroelektrane, koje rade na principu raspoloživih dotoka (u osnovnom, baznom delu dijagrama opterećenja). One imaju vrlo malu mogućnost premeštanja proizvodnje.

Kod mešovitih hidro-termo sistema kriterijum optimizacije je minimizacija pogonskih troškova (ili ekvivalentnog utroška toplote) u termoelektranama.

Hidroelektrane se modeluju kao:

PgH=PgH(Qt,Hn)=KhΦ(Qt)Ψ(Hn),P_{gH} = P_{gH}\left(Q_t, H_n\right) = K_h\Phi\left(Q_t\right)\Psi\left(H_n\right),

što predstavlja ranije dat Glimn-Kirchmayer-ov bikvadratni model.

Zbog pojednostavljenja formulacije pretpostaviće se da su sve hidroelektrane sa konstantnim neto padom, odnosno Ψ(Hn)=Const.\Psi\left(H_n\right) = \text{Const.}

Dakle, treba minimizirati:

J=∫0T∑i=1MTCRi[Pgi(t)] dt;MT+MH=M,J = \int_0^T\sum_{i=1}^{M_T}C_{Ri}[P_{gi}(t)]\,\mathrm{d}t; \quad M_T + M_H = M,

uz ograničenja:

1. Jednačina bilansa snaga

PL(t)=Pg(t)−Pp(t)=∑i=1MTPgTi(t)+∑j=1MHPgHj(t)−∑k=1NPpk(t).P_L(t) = P_g(t) - P_p(t) = \sum_{i=1}^{M_T}P_{gTi}(t) + \sum_{j=1}^{M_H}P_{gHj}(t) - \sum_{k=1}^NP_{pk}(t).

2. Iskorišćenje određenih količina vode koje stoje na raspolaganju u svakoj hidroelektrani tokom perioda optimizacije T=KΔTT = K\Delta T:

∫0TQtj(t) dt=bj.\int_0^TQ_{tj}(t)\,\mathrm{dt} = b_j.

gde je Qtj(t)=a0+a1PgHj(t)+a2PgHj2(t)Q_{tj}(t) = a_0 + a_1P_{gHj}(t) + a_2P_{gHj}^2(t)

U prethodnim izrazima MM je broj generatorskih (sa hidro i termo agregatima) čvorova, dok je bjb_j ukupna količina raspoložive vode j-te hidroelektrane.

Proširena Lagrange-ova funkcija u ovom slučaju je:

ℑ=∫0T∑i=1MTCRi[Pgi(t)] dt+∑j=1MHγj(t)(∫0TQtj(t) dt−bj)+λ(t)(PL[Pg(t)]−∑i=1MTPgTi(t)−∑j=1MHPgHj(t)+∑k=1NPpk(t)),\begin{aligned} \Im = {} & \int_0^T\sum_{i=1}^{M_T}C_{Ri}[P_{gi}(t)]\,\mathrm{d}t + \sum_{j=1}^{M_H}\gamma_j(t)\left(\int_0^TQ_{tj}(t)\,\mathrm{d}t - b_j\right) \\ & + \lambda(t)\left(P_L[\boldsymbol{P_g}(t)] - \sum_{i=1}^{M_T}P_{gTi}(t) - \sum_{j=1}^{M_H}P_{gHj}(t) + \sum_{k=1}^NP_{pk}(t)\right), \end{aligned}

gde su:

  • γj(t)\gamma_j(t) – vremenski promenljiv Lagrange-ov multiplikator (diferencijalni priraštaj protoka) j-te hidroelektrane, j=1,2,⋯ ,MHj = 1, 2, \cdots, M_H;
  • λ(t)\lambda(t) – vremenski promenljiv Lagrange-ov multiplikator (diferencijalni priraštaj troškova sistema).

Potrebni uslovi optimalnosti prethodne proširene Lagrange-ove funkcije su:

∂ℑ(∙)∂PgTi(t)=∂ℑ(∙)∂PgHj(t)=∂ℑ(∙)∂γj(t)=∂ℑ(∙)∂λ(t)=0.\frac{\partial\Im(\bullet)}{\partial P_{gTi}(t)} = \frac{\partial\Im(\bullet)}{\partial P_{gHj}(t)} = \frac{\partial\Im(\bullet)}{\partial\gamma_j(t)} = \frac{\partial\Im(\bullet)}{\partial\lambda(t)} = \boldsymbol{0}.

Prethodni opšti izrazi se za konkretnu Lagrange-ovu funkciju svode na sledeći skup uslova:

∂ℑ(∙)∂PgTi(t)=∂CRi[Pgi(t)]∂PgTi(t)+λ(t)(∂PL[Pg(t)]∂PgTi(t)−1)=0;i=1,2,⋯ ,MT;∂ℑ(∙)∂PgHj(t)=γj(t)∂Qtj(t)∂PgHj(t)+λ(t)(∂PL[Pg(t)]∂PgHj(t)−1)=0;j=1,2,⋯ ,MH;∂ℑ(∙)∂λ(t)=PL[Pg(t)]−∑i=1MTPgTi(t)−∑j=1MHPgHj(t)+∑k=1NPpk(t)=0;\begin{gathered} \frac{\partial\Im(\bullet)}{\partial P_{gTi}(t)} = \frac{\partial C_{Ri}[P_{gi}(t)]}{\partial P_{gTi}(t)} + \lambda(t)\left(\frac{\partial P_L[\boldsymbol{P_g}(t)]}{\partial P_{gTi}(t)} - 1\right) = 0; \quad i = 1, 2, \cdots, M_T; \\ \frac{\partial\Im(\bullet)}{\partial P_{gHj}(t)} = \gamma_j(t)\frac{\partial Q_{tj}(t)}{\partial P_{gHj}(t)} + \lambda(t)\left(\frac{\partial P_L[\boldsymbol{P_g}(t)]}{\partial P_{gHj}(t)} - 1\right) = 0; \quad j = 1, 2, \cdots, M_H; \\ \frac{\partial\Im(\bullet)}{\partial\lambda(t)} = P_L[\boldsymbol{P_g}(t)] - \sum_{i=1}^{M_T}P_{gTi}(t) - \sum_{j=1}^{M_H}P_{gHj}(t) + \sum_{k=1}^NP_{pk}(t) = 0; \end{gathered}
∂ℑ(∙)∂γj(t)=∫0TQtj(t) dt−bj=0;j=1,2,⋯ ,MH.\frac{\partial\Im(\bullet)}{\partial\gamma_j(t)} = \int_0^TQ_{tj}(t)\,\mathrm{d}t - b_j = 0; \quad j = 1, 2, \cdots, M_H.
  • Prva grupa jednačina je ista kao kod čisto termo sistema.
  • Sledeća grupa jednačina su nove koordinacione jednačine koje se odnose na hidro jedinice.
  • Poslednje dve grupe jednačina su ograničenja tipa jednakosti.

Slično kao i kod čisto termo sistema mogu se uvesti faktori penalizacije:

  • Za termo jedinice, i=1,2,⋯ ,MTi = 1, 2, \cdots, M_T:
λ(t)=∂CRi[PgTi(t)]∂PgTi(t)⋅11−∂PL[Pg(t)]∂PgTi(t).\lambda(t) = \frac{\partial C_{Ri}[P_{gTi}(t)]}{\partial P_{gTi}(t)} \cdot \frac{1}{1 - \dfrac{\partial P_L[\boldsymbol{P_g}(t)]}{\partial P_{gTi}(t)}}.
  • Za hidro jedinice, j=1,2,⋯ ,MHj = 1, 2, \cdots, M_H:
λ(t)=γj(t)⋅∂Qtj(t)∂PgHj(t)⋅11−∂PL[Pg(t)]∂PgHj(t).\lambda(t) = \gamma_j(t) \cdot \frac{\partial Q_{tj}(t)}{\partial P_{gHj}(t)} \cdot \frac{1}{1 - \dfrac{\partial P_L[\boldsymbol{P_g}(t)]}{\partial P_{gHj}(t)}}.

Vidi se da je faktor penalizacije dat istim opštim izrazom kao u slučaju čisto termo sistema:

(FP)i=11−∂PL[Pg(t)]∂Pgi(t);i=1,2,⋯ ,MT+MH.(FP)_i = \frac{1}{1 - \dfrac{\partial P_L[\boldsymbol{P_g}(t)]}{\partial P_{gi}(t)}}; \quad i = 1, 2, \cdots, M_T + M_H.

Iz prethodnog izvođenja se vidi da se svakoj hidroelektrani može pripisati neka ekvivalentna funkcija troškova:

Cej[PgHj(t)]=γj(t)Qtj[PgHj(t)];j=1,2,⋯ ,MH.C_{ej}[P_{gHj}(t)] = \gamma_j(t)Q_{tj}[P_{gHj}(t)]; \quad j = 1, 2, \cdots, M_H.

Vidi se da termički ekvivalent vrednosti vode nije konstantan, već zavisi od snage PgHj(t)P_{gHj}(t), protoka kroz turbinu Qtj(t)Q_{tj}(t) i termičkog ekvivalenta energetske vrednosti vode γj(t)\gamma_j(t). Taj termički ekvivalent energetske vrednosti vode, za slučaj zanemarenih gubitaka, izračunava se kao:

γj(t)=1ΔQtj(t)ΔPgHj(t)⋅λ(t), ili γj(t)=1∂Qtj(t)∂PgHj(t)⋅λ(t).\gamma_j(t) = \frac{1}{\dfrac{\Delta Q_{tj}(t)}{\Delta P_{gHj}(t)}} \cdot \lambda(t), \ \text{ili}\ \gamma_j(t) = \frac{1}{\dfrac{\partial Q_{tj}(t)}{\partial P_{gHj}(t)}} \cdot \lambda(t).

Teme

Ekonomski dispečing · Gubici

Predavanje u PDF-u, na Drive-u (otvara se u novom tabu)

Folder predmeta Eksploatacija elektroenergetskih sistemaNa Drive-u: Predavanja · Slajdovi · Statička sigurnost - MATLAB program · Pitanja za usmeni ispit