Predavanje 14
Regulacija učestanosti i aktivnih snaga
Predavanje prof. dr Andrije T. Sarića
Napon i učestanost su dve osnovne promenljive koje karakterišu funkcionisanje svakog elektroenergetskog sistema (EES-a) i kvalitet električne energije isporučene potrošačima. Poželjno je da se te dve promenljive održavaju na konstantnim (nominalnim) vrednostima, koje obezbeđuju najbolju sigurnost i ekonomiju u eksploataciji. Međutim, usled promena u sistemu mogu se javiti poremećaji tih promenljivih, pa njihovo održavanje na konstantnim vrednostima praktično nije moguće. Na sreću, pokazuje se da striktno održavanje učestanosti i napona na unapred definisanim vrednostima nije neophodno, pa se taj zahtev u praksi svodi na održavanje vrednosti u nekim dozvoljenim granicama oko nominalnih vrednosti.
Osnovna funkcija regulacije učestanosti i aktivnih snaga je održavanje ravnoteže između proizvodnje i potrošnje aktivne snage u sistemu.
Učestanost je električna slika brzine obrtanja sinhronih generatora. U stacionarnom stanju svi generatori su međusobno čvrsto spojeni sinhronizacionim momentima, pa se obrću istom električnom (sinhronom) brzinom. Tada postoji jednakost između proizvodnje i potrošnje električne snage u sistemu. Svako narušavanje te ravnoteže dovodi do varijacije brzine obrtanja sinhronih generatorskih grupa, a samim tim i učestanosti sistema.
Održavanje učestanosti je globalni, sistemski problem, jer je u ustaljenom stanju ona ista u svim tačkama EES-a.
Glavni uzroci odstupanja učestanosti su varijacije potrošnje (stalan proces tokom dana), ili ispadi iz pogona potrošačkih i generatorskih blokova usled pojave kvara.
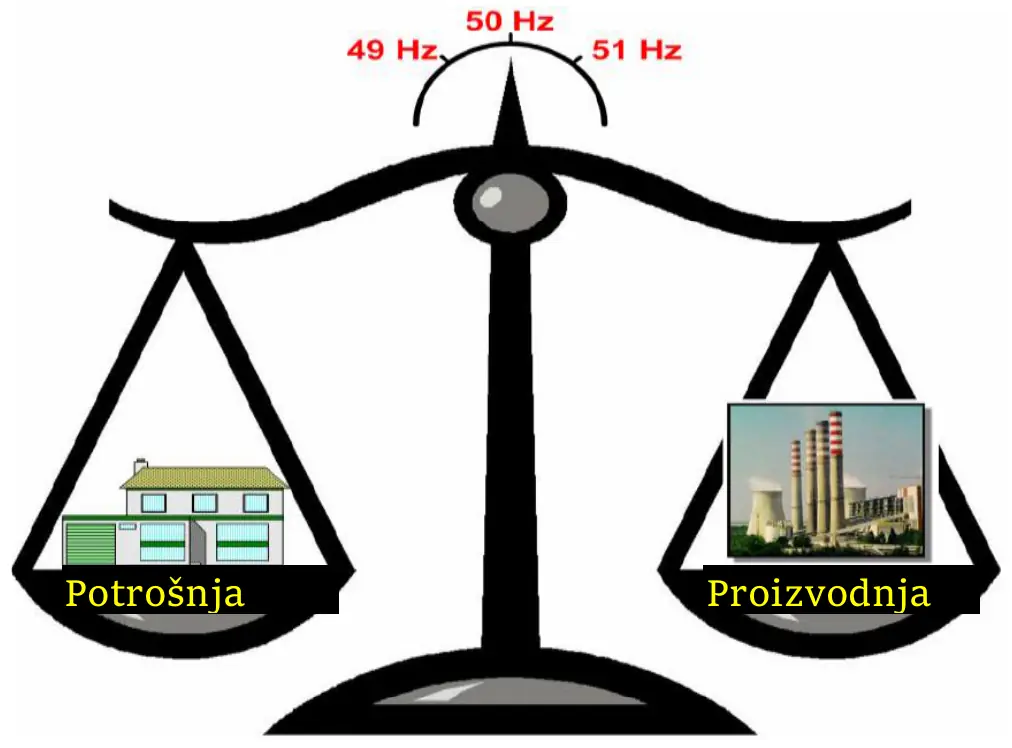
U praksi se striktna ravnoteža između proizvodnje i potrošnje nikad trajno ne ostvaruje. Uvek postoje greške u prognozi potrošnje i neusklađenost između plana proizvodnje i ostvarene potrošnje, usled čega se pojavljuju varijacije učestanosti. Ove varijacije se ne mogu korigovati same od sebe, zbog toga se uvodi dodatno dejstvo na proizvodnju ili potrošnju, kako bi se ponovo uspostavila ravnoteža u sistemu. Ovo dodatno dejstvo se, po pravilu, ostvaruje promenom proizvodnje agregata putem kontinualnog delovanja na organe za regulaciju dovoda radnog fluida u primarne motore koji pokreću električne generatore. Na potrošnju se deluje samo u abnormalnim uslovima kada se čitava područja ostavljaju bez napajanja, kako bi se očuvao integritet EES-a (AFR – automatsko frekventno rasterećenje).
Potrebe za održavanjem učestanosti
Potrošači obično nisu preterano osetljivi na male promene učestanosti, tako da su varijacije u iznosu od do Hz sasvim prihvatljive i neće izazvati nikakve negativne efekte na funkcionisanje električnih aparata (osim delimično kod uređaja specijalne namene, kao što su sinhroni časovnici, računari, TV i telekomunikacioni uređaji itd.).
Veća odstupanja učestanosti nepovoljno utiču na sve uređaje sa gvozdenim jezgrom, gde sniženje učestanosti može dovesti do zasićenja, povećanih struja magnećenja i generisanja viših harmonika, dok povećane učestanosti povećavaju naprezanje izolacije i skraćuju životni vek izolacije. Odstupanja učestanosti su uzrok i nedozvoljene promene snaga razmene između EES-a, koje mogu ugroziti rad interkonekcije. Pri narušavanju ravnoteže između proizvodnje i potrošnje dolazi do promene tokova snaga, što utiče na promenu gubitaka i rezerve statičke stabilnosti.
Proizvodni agregati mogu biti više ili manje osetljivi na promene učestanosti. Opseg promena u granicama ±1 Hz, a ponekad i ±3 Hz propisuje se kao dozvoljeni opseg promena u kojima agregati moraju odavati punu snagu (u ograničenom vremenskom periodu).
U nekim pogonskim uslovima dolazi do velikih i naglih promena učestanosti. Ovo uzrokuje potrebu za brzom promenom dovoda radnog fluida u primarni motor, što u nekim slučajevima predstavlja problem, pa se takve abnormalne situacije otklanjaju delovanjem zaštita na isključenje potrošača (AFR). U slučaju naglog ubrzanja rotora generatora (u slučaju kratkih spojeva u blizini elektrana), deluje se na zaštitne ventile koji zatvaraju dovod radnog fluida u primarni motor.
Učestanost u sistemu održava se pomoću dva tipa upravljačkih akcija:
- Spora regulacija učestanosti, pomoću koje se koriguju mala odstupanja.
- Brza zaštita skupih elemenata od iznenadnih i naglih promena učestanosti. Ova zaštita se realizuje lokalno na nivou većih potrošača, ili generatorskih grupa.
U opštem slučaju mogu se definisati sledeći zahtevi koji se postavljaju pred sistem regulacije učestanosti i aktivnih snaga:
- održavanje učestanosti sistema na referentnoj vrednosti (obično nominalna);
- regulacija ugovorenih snaga razmene sa susedima;
- obezbeđenje ekonomične raspodele opterećenja između agregata u pogonu;
- održavanje sinhronog vremena;
- korekcija neželjenih grešaka energija razmene, u odnosu na ugovorene vrednosti razmena između povezanih sistema.
Vremenska dekompozicija funkcija
Primarna regulacija obavlja se pomoću regulatora brzine pogonskih motora sinhronih generatora (parne, gasne i hidrauličke turbine).
Regulacija se obavlja proporcionalnim regulatorima, čiji je ulaz linearna kombinacija odstupanja brzine (ili učestanosti) i spoljne naredbe (referentni ulaz), a izlaz je položaj organa za upuštanje radnog fluida:
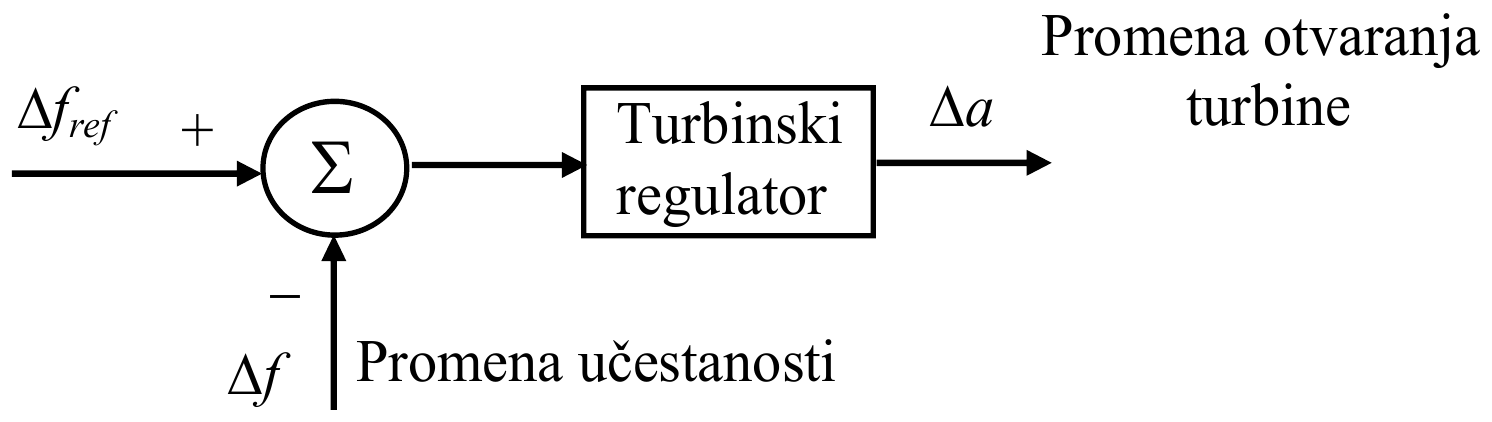
Pošto su ovo proporcionalni regulatori, to se posle pojave poremećaja ravnoteža učestanosti ne može povratiti samo pod spontanim dejstvom regulatora, već postoji stacionarna greška. Ona se može otkloniti samo promenom referentnog ulaza ().
Ovo je po pravilu lokalno upravljanje u realnom vremenu na bazi lokalnih informacija. Upravljačke akcije su automatske i vrlo brze.
Sekundarna regulacija predstavlja superponirano dejstvo na primarnu regulaciju, koje potiče od centralizovanog regulatora, koji deluje na više lokalnih regulatora. Oni deluju na promenu referentnog ulaza primarnog regulatora (). Dakle, cilj sekundarne regulacije je da se promenom podešenja referentnog ulaza primarnog regulatora eliminiše greška na ulazu u sekundarni regulator izazvana odstupanjem regulisane veličine.
Agregati koji učestvuju u primarnoj i sekundarnoj regulaciji su regulacioni agregati.
Ovo upravljanje može biti automatsko (praktično standard u današnjoj praksi, i naziva se automatska sekundarna regulacija učestanosti i aktivnih snaga). Zahteva se veća informaciona struktura, odnosno više podataka o tokovima aktivnih/reaktivnih snaga, naponima u kritičnim čvorovima i drugim.
Koordinacija upravljanja sprovodi se periodično (svakih nekoliko sekundi).
Tercijerna regulacija je naknadno dejstvo (ručno ili automatsko) na ulaze za promenu referentne vrednosti (), u cilju prepodešavanja opterećenja u cilju zadovoljenja nekog optimizacionog kriterijuma. Ovaj cilj se obavlja ekonomskim dispečingom aktivnih snaga.
Ono što je vrlo važno zapamtiti: Za sve tri regulacije (primarnu, sekundarnu i tercijernu) postoji jedinstven regulacioni resurs – sinhrona generatorska grupa.
Primarna regulacija učestanosti i aktivnih snaga
Šema akcelerotahometrijskog regulatora sa prolaznim statizmom (fiktivna konfiguracija, pošto u praksi ni jedan regulator nema sve od navedenih komponenti) je:
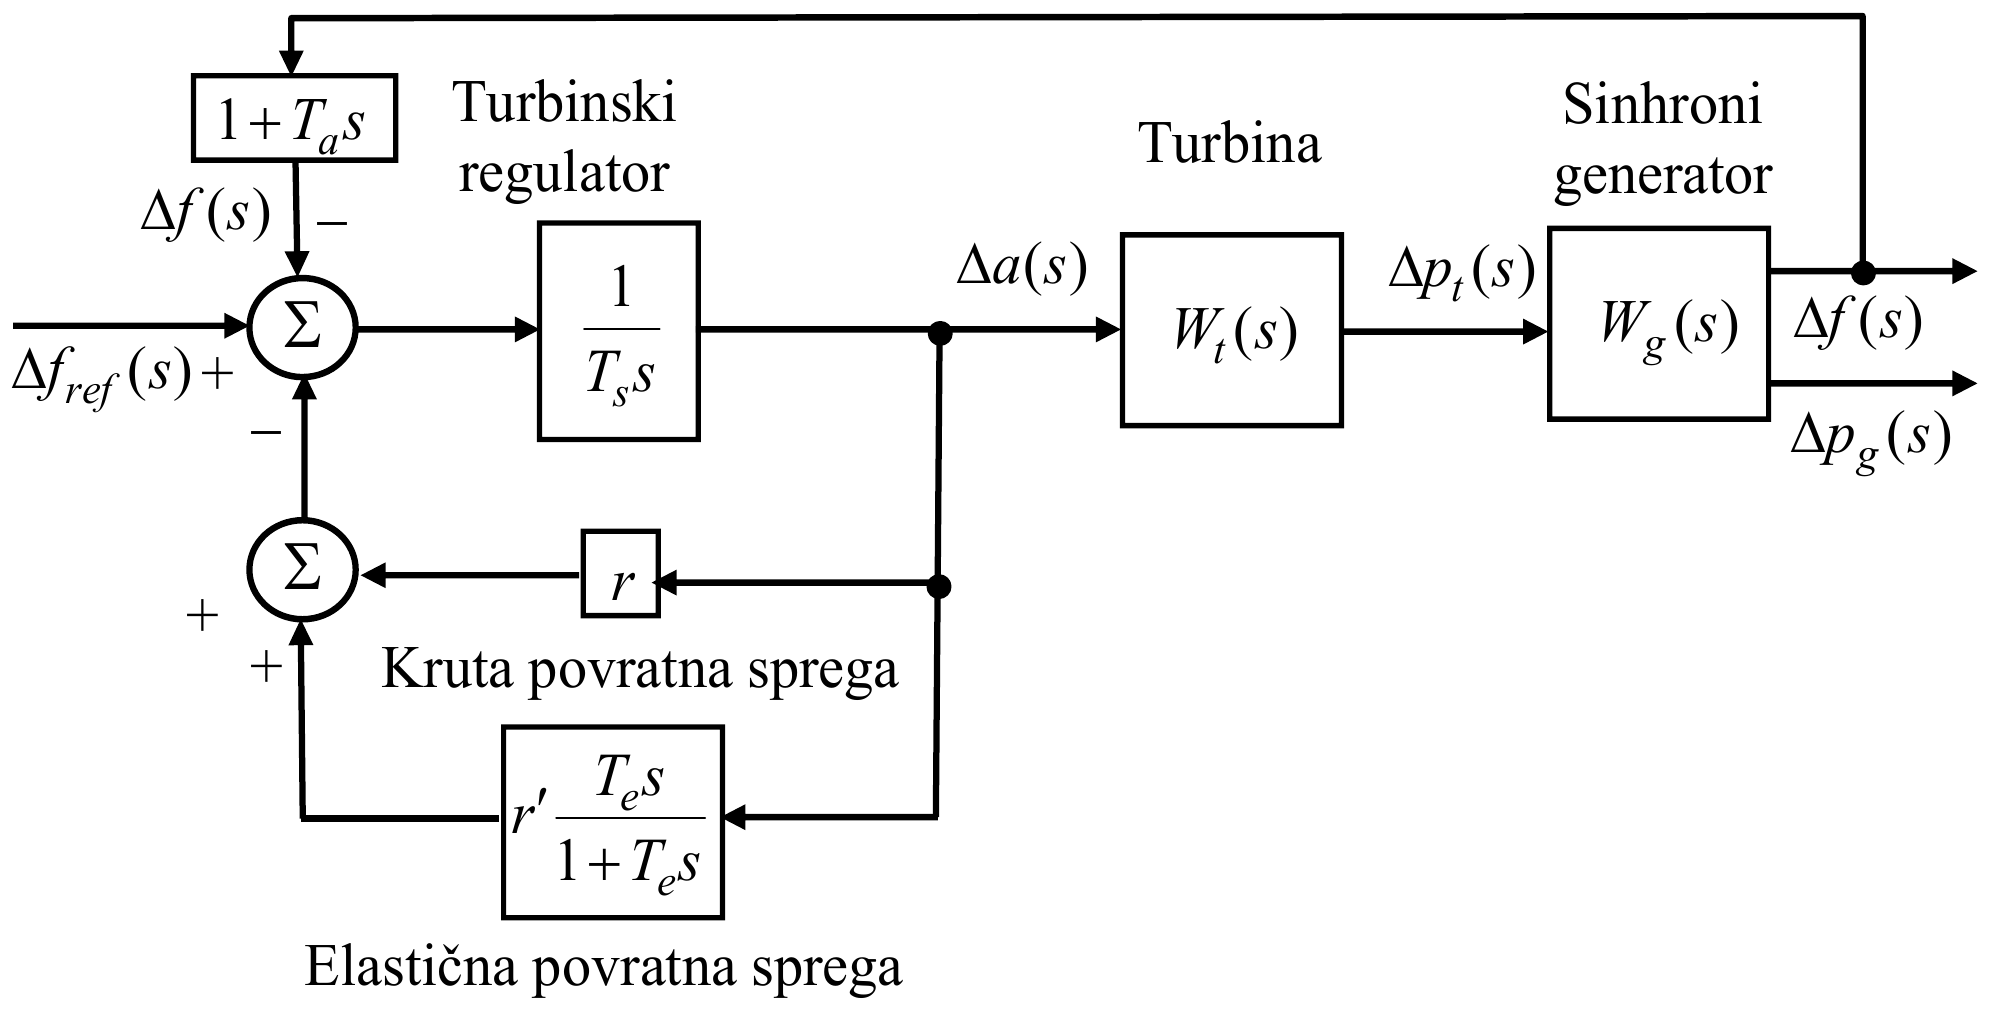
Specijalni slučajevi prethodne opšte šeme su:
Tahometrijski regulator (koristi se za generatore gasnih i parnih turbina)
Regulator sa prolaznim statizmom (koristi se za hidrauličke turbine)
Akcelerotahometrijski regulator (koristi se za hidrauličke turbine)
Jednačina zavisnosti promene otvaranja za opštu šemu regulatora sa gornje slike je (za nulte početne uslove):
gde je odstupanje učestanosti .
U svim slučajevima za odskočni poremećaj na ulazu je:
Stacionarna vrednost izlaza za (menja se u sekundarnoj regulaciji učestanosti) je:
Prethodni izraz pokazuje da se primarnom regulacijom uvek ima stacionarno odstupanje učestanosti, koje se može otkloniti tek naknadnim delovanjem na referentni ulaz (sekundarna regulacija).
Automatska sekundarna regulacija učestanosti i snaga razmene
Sekundarna regulacija predstavlja superponirano dejstvo na primarnu regulaciju koja potiče od više lokalnih turbinskih regulatora.
Pod primarnom regulacijom podrazumeva se spontano dejstvo turbinskih regulatora sinhronih generatora koji su osetljivi na promene učestanosti. Primarna regulacija je brza, proporcionalnog tipa (statička), sa konstantnom greškom učestanosti, i ona deluje nakon svakog poremećaja (debalansa) aktivnih snaga u sistemu.
Korekcija promene opterećenja generatora, odnosno regulacija učestanosti i snaga razmene (LFC – Load Frequency Control) je moguća pomoću sekundarne akcije na ulaz nekih (svih) turbinskih regulatora generatora u sistemu. Generatori koji učestvuju u sekundarnoj regulaciji nazivaju se regulacioni agregati.
Centralni mrežni regulator je zadužen za sekundarnu regulaciju u određenoj regulacionoj oblasti. Regulaciona oblast je oblast koja je sposobna da sama uravnoteži svoju proizvodnju sa potrošnjom. Regulaciona oblast se najčešće poklapa sa granicama EES-a, ali ne mora biti pravilo. Za svaku regulacionu oblast obično se pretpostavlja da je koherentna (generatori u toj oblasti zajednički osciluju i imaju istu učestanost).
Konvencionalna sekundarna regulacija bazira se na “Darius-ovom principu neintervencije”. On podrazumeva da se regulaciono dejstvo (upravljačka akcija) preduzima samo u onoj regulacionoj oblasti, koja je “odgovorna” za promenu opterećenja (učestanosti i snaga razmene) u interkonekciji. Na ovaj način se obezbeđuje autonomnost i ekonomičnost rada svake regulacione oblasti.
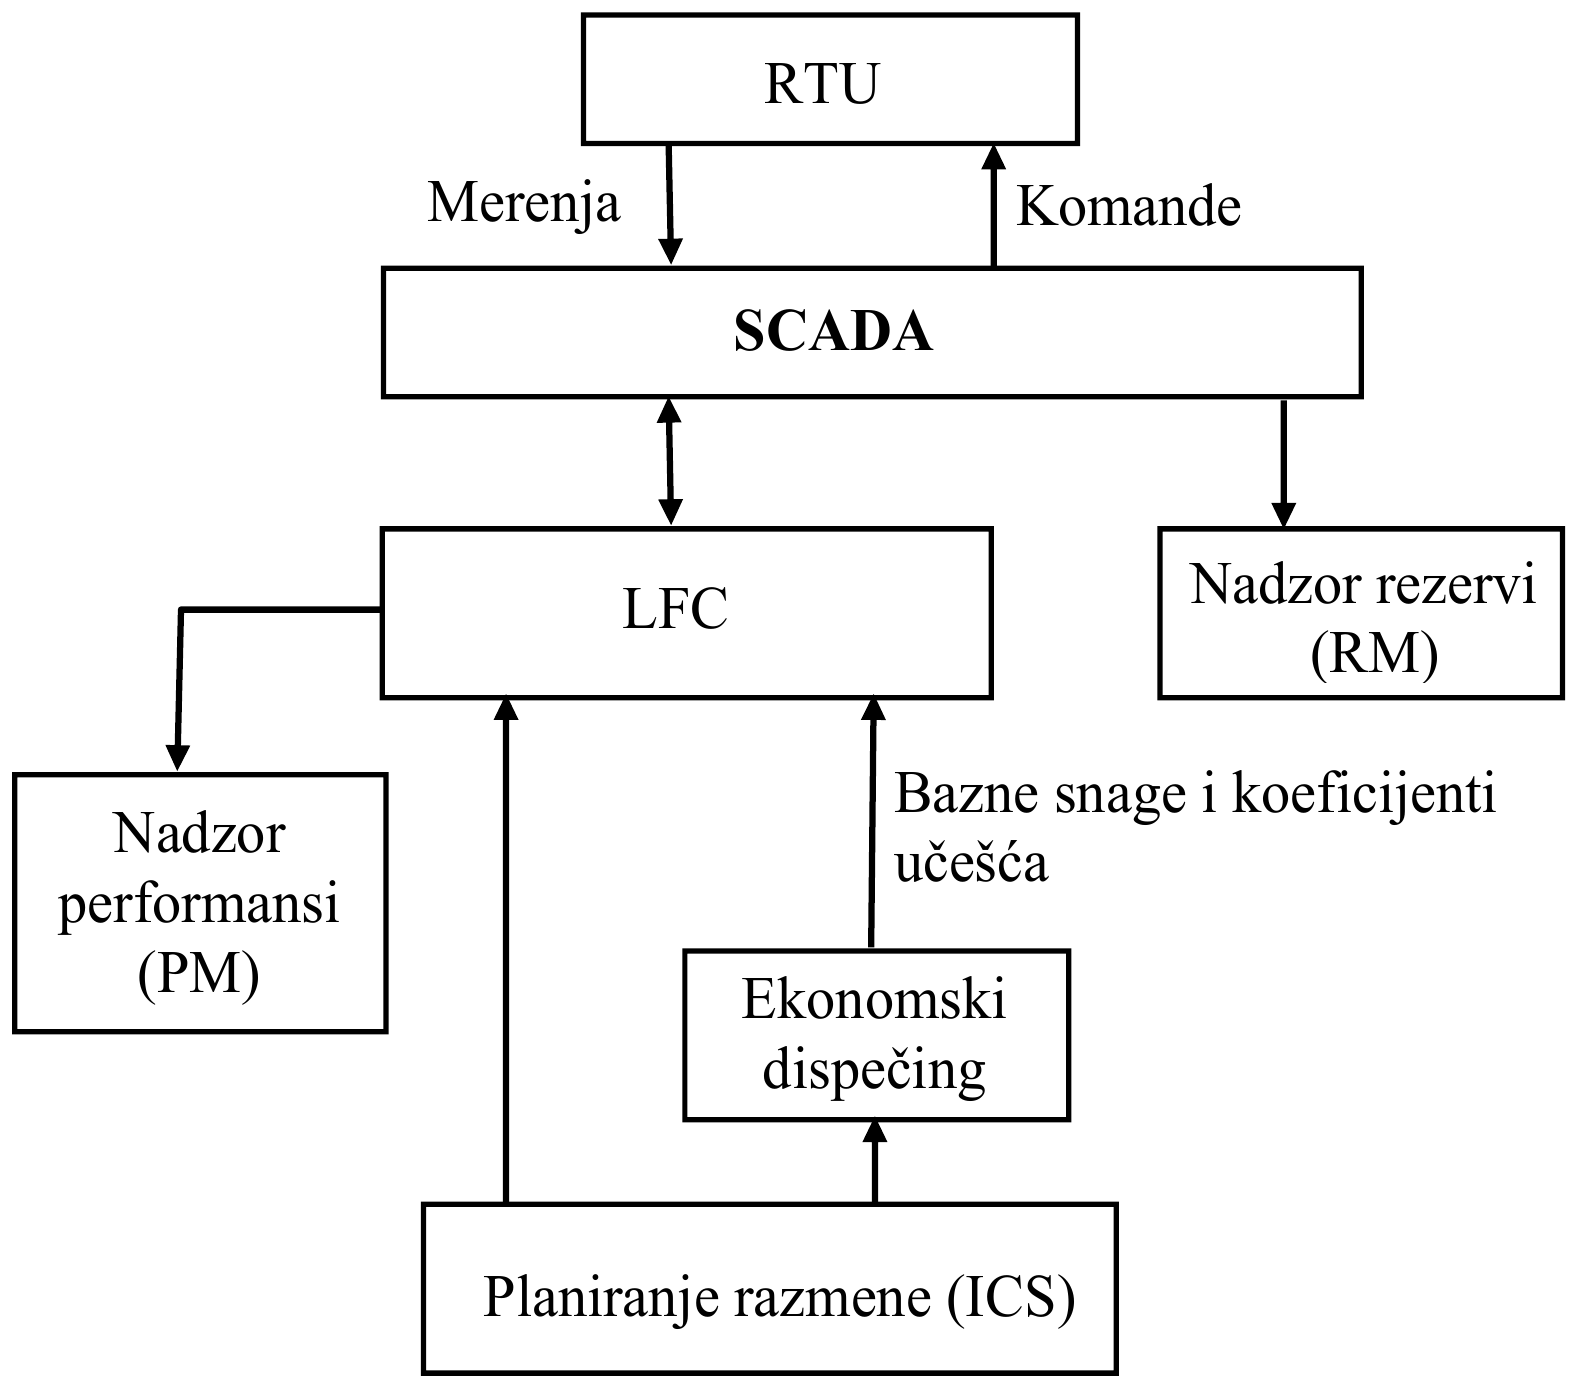
Automatska regulacija proizvodnje (AGC – Automatic Generation Control) obuhvata:
- Regulaciju učestanosti i snaga razmene između EES-a (LFC).
- Regulaciju raspodele opterećenja na generatore u pogonu uz minimiziranje troškova pogona EES-a, odnosno ekonomski dispečing (ED – Economic Dispatching).
- Kao prateći programi koristi se Planiranje programa razmene (ICS – Interchange Scheduling), Program za nadzor rezervi (ORM – Operating Reserve Monitoring) i Nadzor performansi (PM – Performance Monitoring).
Mogu se definisati četiri eksploataciona moda rada AGC-a koja pokrivaju sve radne režime EES-a, a to su:
- Osnovni mod
- Permisiv mod (dozvoljeni, ili dopušteni mod)
- Havarijski mod
- Korekcioni mod
Osnovni regulacioni mod karakteriše rad u normalnom radnom režimu EES-a, gde nisu narušena ograničenja potrošnje, pogonska ograničenja i ograničenja sigurnosti. U ovom modu ekonomičnost rada generatora je primarni cilj.
Permisiv regulacioni mod ima za osnovni cilj da se redukuje greška regulacione oblasti (ACE – Area Control Error), ali uvažavajući vrednosti baznih snaga generatora dobijenih proračunom ekonomskog dispečinga. Ovaj regulacioni mod u stvari prati logiku osnovnog regulacionog moda, s tim što se ne dozvoljava promena referentne snage agregata koja ne bi bila u smeru smanjenja regulacione greške.
Havarijski regulacioni mod se ima kada u EES-u nastupe veliki poremećaji koji prouzrokuju veliku regulacionu grešku, i kada je sigurnost sistema ugrožena. U ovom modu se ne uvažavaju vrednosti baznih snaga generatora dobijenih proračunom ekonomskog dispečinga. U ovom modu svi regulacioni agregati otklanjaju regulacionu grešku.
Korekcioni regulacioni mod se primenjuje da bi se korigovala akumulisana vremenska greška sistema i neželjena snaga razmene.
Zadatak AGC je da:
- Održava učestanost sistema na nominalnoj vrednosti.
- Reguliše snagu razmene sa susednim EES-ima na planiranim vrednostima.
- Regulacija proizvodnje prema opterećenju sistema (regulacione oblasti).
- Vrši korekciju vremenske greške i neželjene snage razmene.
- Izvrši ekonomičnu raspodelu opterećenja sistema između regulacionih agregata u sistemu.
AGC prva četiri zadatka obavlja kroz LFC modul, a peti zadatak se obavlja uz pomoć modula za ekonomski dispečing.
Globalni dijagram AGC je:
Sekundarna regulacija izolovanog EES-a
To je čista regulacija učestanosti, pošto nema regulacije razmene snage.
U slučaju da se koristi PI sekundarni regulator, njegova jednačina je:
gde su:
- , – proporcionalni i integralni član PI regulatora;
- – regulaciona konstanta mrežnog regulatora, u MW/Hz.
Izlazni signal iz mrežnog regulatora daje potrebnu promenu snage sistema. Signal se dalje distribuira na regulacione elektrane, kod kojih se menjaju referentne promene učestanosti (). Ta raspodela vrši se srazmerno faktoru učešća (rezultat ekonomskog dispečinga).
Sekundarna regulacija povezanih EES-a
U ovom slučaju na ulaz mrežnog regulatora dovodi se linearna kombinacija odstupanja učestanosti i zbirne snage razmene, koja se naziva regulaciona greška oblasti (ACE – Area Control Error):
gde su:
- – odstupanje zbirne snage razmene i-tog sistema;
- ;
- – skup sistema u interkonekciji;
- – ukupan broj sistema u interkonekciji.
Zakon sekundarne regulacije ovog PI sekundarnog regulatora je:
Ovakav zakon regulacije obezbeđuje anuliranje stacionarnih grešaka učestanosti () i snaga razmene ().
Iz prethodnog se može zaključiti da nije neophodno da svaki sistem reguliše i odstupanje učestanosti i snagu razmene. Moguće su razne kombinacije, u zavisnosti kako se formira regulaciona greška oblasti, što je objašnjeno u nastavku (prethodno analizirani slučajevi su takođe navedeni kao opcije proračuna regulacione greške oblasti).
Regulaciona greška oblasti
Formirana veličina koja opisuje nesklad potrebne i ostvarene proizvodnje u sistemu naziva se regulaciona greška oblasti (ACE – Area Control Error). U zavisnosti od moda regulacije, ova greška se računa na jedan od sledećih načina (izrazi su dati u stvarnim jedinicama):
Mod 1: Regulacija učestanosti i snaga razmene
Mod 2: Regulacija snaga razmene
Mod 3: Regulacija učestanosti
Mod 4: Regulacija učestanosti i snaga razmene sa korekcijom vremenske greške
Mod 5: Regulacija učestanosti sa korekcijom vremenske greške
Mod 6: Regulacija učestanosti i snaga razmene sa korekcijom neželjene razmene
Mod 7: Regulacija snaga razmene sa korekcijom neželjene razmene
gde su:
- – stvarna snaga razmene (MW),
- – planirana snaga razmene (MW), koja se dobija iz programa za planiranje razmene (ICS),
- – regulaciona konstanta mrežnog regulatora regulacione oblasti (MW/Hz),
- – stvarna učestanost sistema (Hz),
- – planirana (nominalna) učestanost sistema (Hz),
- – promena referentne učestanosti regulacione oblasti radi korekcije vremenske greške. Tipične vrednosti su ±(0,02 – 0,05) Hz,
- – greška snage razmene, koja predstavlja integral devijacije između stvarne razmene regulacione oblasti i planirane vrednosti.
Vrednosti stvarnih snaga razmene i učestanosti u sistemu dobijaju se merenjem preko SCADA sistema sa vremenima ažuriranja koja su duplo kraća u odnosu na ciklus rada LFC modula. Na primer, tipično vreme ciklusa LFC modula iznosi 4 sekunde, a veličine (suma aktivnih snaga po svim interkonektivnim dalekovodima regulacione oblasti) i ažuriraju se svake 2 sec.
Vrednost konstante određuje način ispomoći sistemu kojeg je pogodio poremećaj. Uobičajeno se bira da je ova vrednost jednaka globalnom koeficijentu samoregulacije sistema , čime je zadovoljen Darius-ov princip neintervencije, što znači da regulator u stacionarnom stanju ne oseća poremećaj u susednom sistemu, čak i ako taj sistem nije u stanju da taj poremećaj neutrališe. Ukoliko se za vrednost koeficijenta izabere vrednost koja je veća od vrednosti koeficijenta samoregulacije sistema (), obezbeđuje se veća ispomoć sistemu pogođenom poremećajem. Međutim, ovo takođe može rezultovati povećanim neželjenim snagama razmene između sistema.
Filtriranje regulacione greške
Izračunata greška regulacione oblasti u svom harmonijskom sastavu može imati harmonike na visokim učestanostima. Međutim, regulacioni agregati nisu u stanju da prate brze promene u zahtevima za proizvodnjom (to nije ni neophodno, jer male oscilacije učestanosti oko nominalne vrednosti nemaju negativne posledice za sistem). Zanemarivanje grešaka visoke učestanosti sprečava nepotreban regulacioni rad turbinskih regulatora, čime se smanjuje habanje mehaničkih delova regulatora. Centralni mrežni regulator ima zadatak da komanduje agregatima sa ciljem da proizvodnja agregata prati trend promene potrošnje, a ne svaku kratkotrajnu promenu potrošnje. Ovaj zadatak se rešava uvođenjem linearnog filtra prvog reda. Ovaj filter se može opisati sledećom rekurzivnom jednačinom:
gde su:
- – filtrirana greška regulacione oblasti u k-tom ciklusu,
- – konstanta diskretnog filtra (konstanta peglanja). Uobičajene vrednosti kreću se u opsegu od 0,7 do 1.
Proporcionalno-integralni (PI) regulator
Kao što je već rečeno, da bi se eliminisalo stacionarno odstupanje učestanosti, sekundarni regulator mora imati integralni član. Inkrementalna forma PI regulatora je:
gde su korišćene sledeće veličine:
- ;
- ;
- – perioda odabiranja, dužina trajanja ciklusa.
Ovom regulatoru dodaje se i limiter, koji ograničava izlaz iz PI regulatora, kako upravljačka promenljiva ne bi dobila previše velike/male vrednosti koje nemaju praktičnog smisla. Izlaz iz PI regulatora je veličina koja predstavlja potrebnu korekciju proizvedene snage u sistemu, koju je potrebno raspodeliti po agregatima.
Određivanje režima rada AGC na osnovu regulacione greške
U zavisnosti od veličine regulacione greške oblasti, nekad je potrebno generisati komande koje nisu u skladu sa izlazom PI regulatora. Cilj ovog odstupanja od klasičnog upravljanja dinamičkim sistemom je povećanje sigurnosti pogona EES-a. Ovo se izvodi promenom režima rada AGC-a koji su pomenuti ranije (osnovni, permisiv i havarijski). Na sledećoj slici prikazan je način određivanja režima rada regulatora.
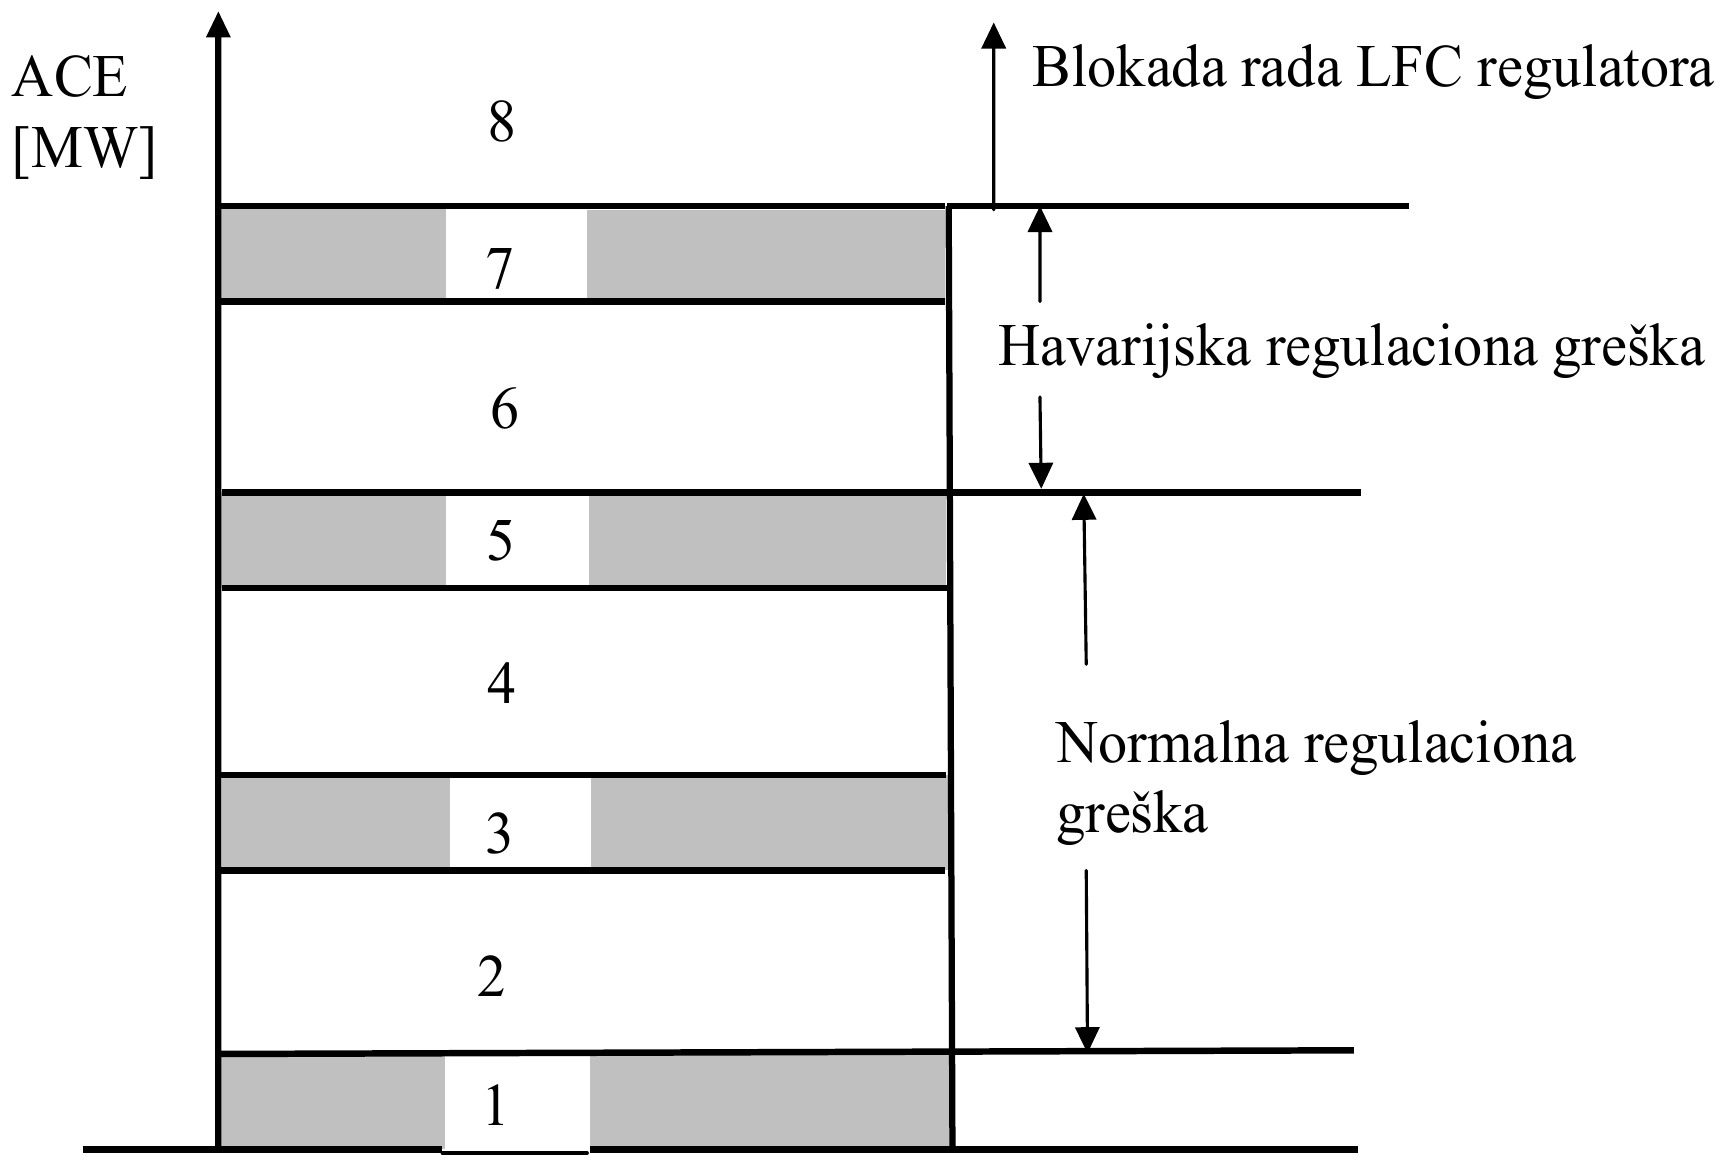
Trenuci kada dolazi do promene režima rada definišu se od strane dispečera. Na slici se takođe vidi da između pojedinih modova postoje mrtve zone kako bi se izbegle nepotrebne česte promene moda regulacije. U slučaju da filtrirana greška regulacione oblasti postane veća od neke unapred definisane vrednosti, regulator treba da se blokira, kako bi primarna regulacija, i eventualno AFR, reagovali i sveli grešku u normalne opsege.
Objašnjenja pojedinih oblasti sa prethodne slike su:
- Mrtva zona regulatora u kojoj regulator ne menja postavne vrednosti pojedinih agregata.
- Osnovni regulacioni mod u kojem se komanduje agregatima shodno proračunu ekonomskog dispečinga.
- Mrtva zona između osnovnog i permisiv moda.
- Permisiv mod.
- Mrtva zona između permisiv i havarijskog moda.
- Havarijski mod.
- Mrtva zona između havarijskog moda i blokade regulatora.
- Blokada regulatora koja nastupa ukoliko filtrirana greška regulacione oblasti postane veća od neke unapred definisane vrednosti.
Parametri elektrana
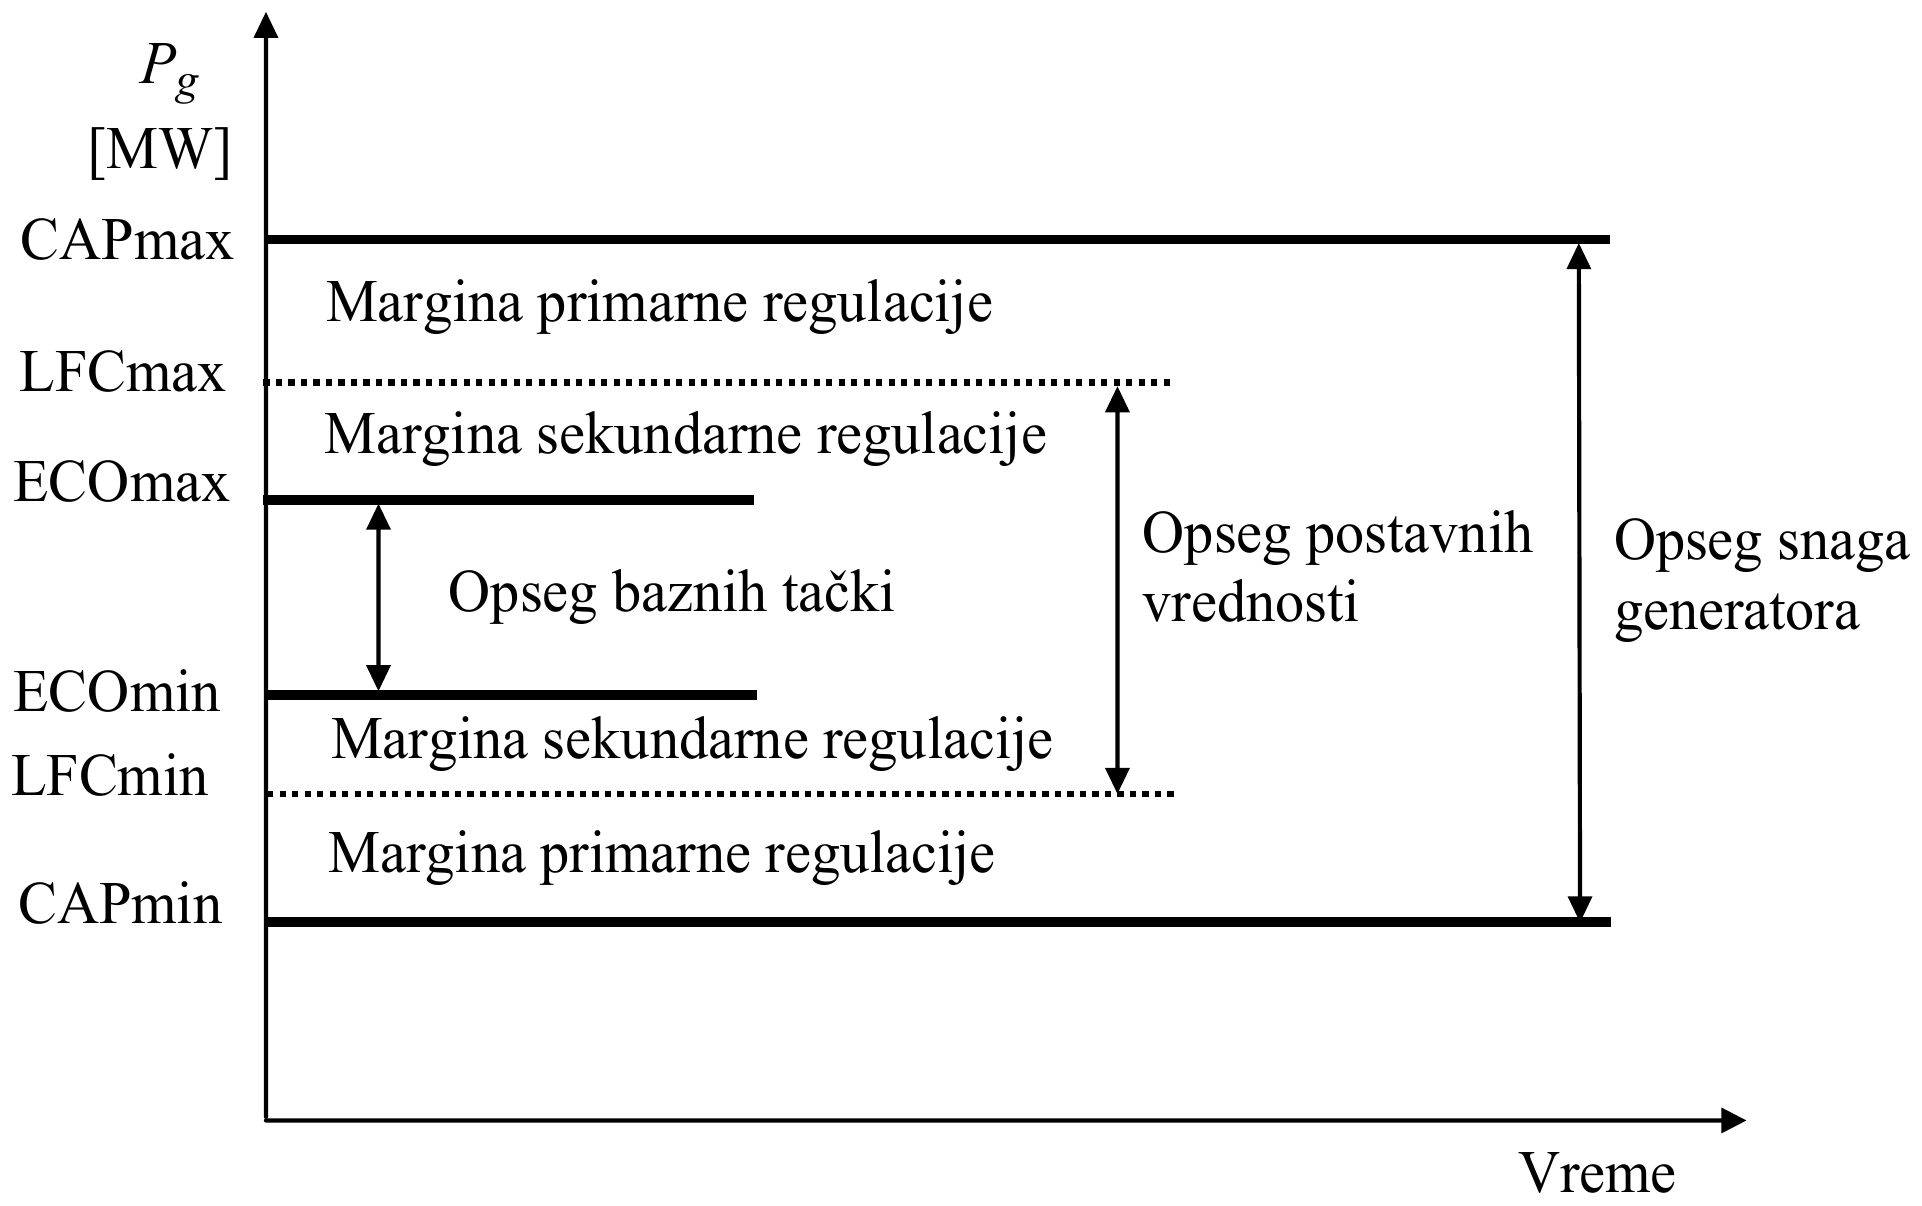
Parametri elektrana koji su neophodni programu za sekundarnu regulaciju učestanosti i aktivnih snaga su:
Elektrana – ime i indeks elektrane.
Maksimalna snaga elektrane na pragu
Tehnički minimum elektrane
Gornja dozvoljena granica regulacije elektrane
Donja dozvoljena granica regulacije elektrane
Mrtva zona regulatora na elektrani – Koristi se da bi se sprečio nepotreban rad regulacionog agregata. Parametar se koristi kada treba da se raspodeli regulaciona greška na više regulacionih elektrana. Ako je greška elektrane ispod mrtve zone, ne šalje se impuls elektrani. Sa druge strane, da bi se obezbedilo da elektrana u dužem periodu ne greši, na primer, stalno se nalazi u okviru mrtve zone, radi postizanja dobrog kvaliteta regulacije, u LFC algoritam se uvodi i kumulativno dejstvo. Ono ima svrhu da pamti grešku elektrane koja nije ispravljena, jer je ušla u opseg mrtve zone. Kada se ta greška akumulira i biva veća od ove mrtve zone, elektrani se šalje impuls da ispravi svoju grešku.
Brzina promene opterećenja (MW/min) – Koristi se da bi se unapred proračunao vremenski odziv elektrane. U zavisnosti od brzine odziva elektrane prediktivni deo LFC algoritma proračunava snagu do koje je elektrana trebalo da stigne, bez obzira što se elektrana još nije odazvala, pa u narednim ciklusima regulacije vodi računa o tom podatku prilikom odlučivanja da li će regulacioni impuls ponovo biti poslat. Ovaj podatak omogućuje da se vodi računa o podjednakoj raspodeli regulacionog napora na brze i spore regulacione elektrane, kada one rade zajedno.
Vrednost regulacionog impulsa – Predstavlja vrednost promene snage regulacione elektrane kada se pošalje jedan impuls.
Postavna vrednost bazne snage – predstavlja optimalnu snagu koja bi trebala da se dobije iz ekonomskog dispečinga. Ova vrednost mora biti između granica ekonomičnosti rada agregata (ECOmax i ECOmin).
Gornja granica regulacionog opsega – može biti maksimalno jednaka gornjoj dozvoljenoj granici regulacije elektrane (CAPmax).
Donja granica regulacionog opsega (MW) – može biti maksimalno jednaka donjoj dozvoljenoj granici regulacije elektrane (CAPmin).
Teme
Folder predmeta Eksploatacija elektroenergetskih sistemaNa Drive-u: Predavanja · Slajdovi · Statička sigurnost - MATLAB program · Pitanja za usmeni ispit