Predavanje 03
Sistemi za regulaciju pobude sinhronih mašina
Predavanje prof. dr Andrije T. Sarića
Upravljanje elektroenergetskim sistemima, TF Čačak
Sistem pobude predstavlja izvor struje pobude potrebne za održavanje napona na krajevima sinhrone mašine i on u sebe uključuje mašine i aparate za proizvodnju struje pobude (pobudnica), uređaje za regulaciju pobude (regulator pobude ili regulator napona) i elemente ručnog upravljanja, merenja, zaštite i automatike koji se nalaze u pobudnom kolu sinhrone mašine.
Sistem za regulaciju pobude u sebe uključuje sistem pobude i objekat regulacije, tj. sinhronu mašinu (sinhroni generator, sinhroni kompenzator ili sinhroni motor). To je sistem sa zatvorenom povratnom spregom i služi za regulaciju pobude.
Regulacija napona vrši se posrednim putem, regulacijom indukovane elektromotorne sile promenom struje pobude. Regulacijom se pored napona menjaju i struje, reaktivna snaga i faktor snage, što znači da je ona sa više ciljeva.
Osnovni element svakog sistema pobude je izvor struje pobude ili pobudnica. Ona može biti bilo koji izvor jednosmerne struje:
- Jednosmerni generator sa sopstvenom ili nezavisnom pobudom.
- Nezavisni sinhroni generator sa ispravljačem.
- Ispravljač napajan iz spoljne mreže ili sa krajeva sinhrone mašine koja se pobuđuje.
Glavna pobudnica predstavlja izvor struje sinhrone mašine, a pomoćna pobudnica izvor struje pobude glavne pobudnice.
Snage glavnih pobudnica su 0,5–3 % nominalne snage sinhrone mašine. Snage pomoćnih pobudnica su 1,5–5 % nominalne snage glavne pobudnice. Generalno su ovi procenti manji za mašine većih snaga. Cena sistema pobude je 5–8 % od cene sinhronog generatora.
Drugi važan element sistema pobude je automatski regulator napona. To je standardni industrijski regulator sa mernim organom, detektorom greške, elementima pojačanja, izvršnim organom, elementima stabilizacije, pomoćnim ulazima i ograničavačima.
Automatski regulator napona je tipa jedan ulaz – jedan izlaz, mada može imati više ulaza i jedan izlaz (multivarijabilni regulator).
Zadatak sistema pobude u normalnom radnom režimu je:
- Održavanje napona i/ili reaktivne snage na izlazu iz sinhrone mašine na željenim vrednostima, ili njihova promena po određenom zakonu.
- Regulacija željene raspodele reaktivnih opterećenja između sinhronih mašina koje rade paralelno.
U abnormalnim režimima zadatak regulacije pobude (napona) proširuje se i na održavanje stabilnosti i poboljšanje sigurnosti paralelnog rada elektroenergetskog sistema (EES).
Opšta funkcionalna šema sa izdvojenim blokovima i njihovim ulazno-izlaznim promenljivim je:
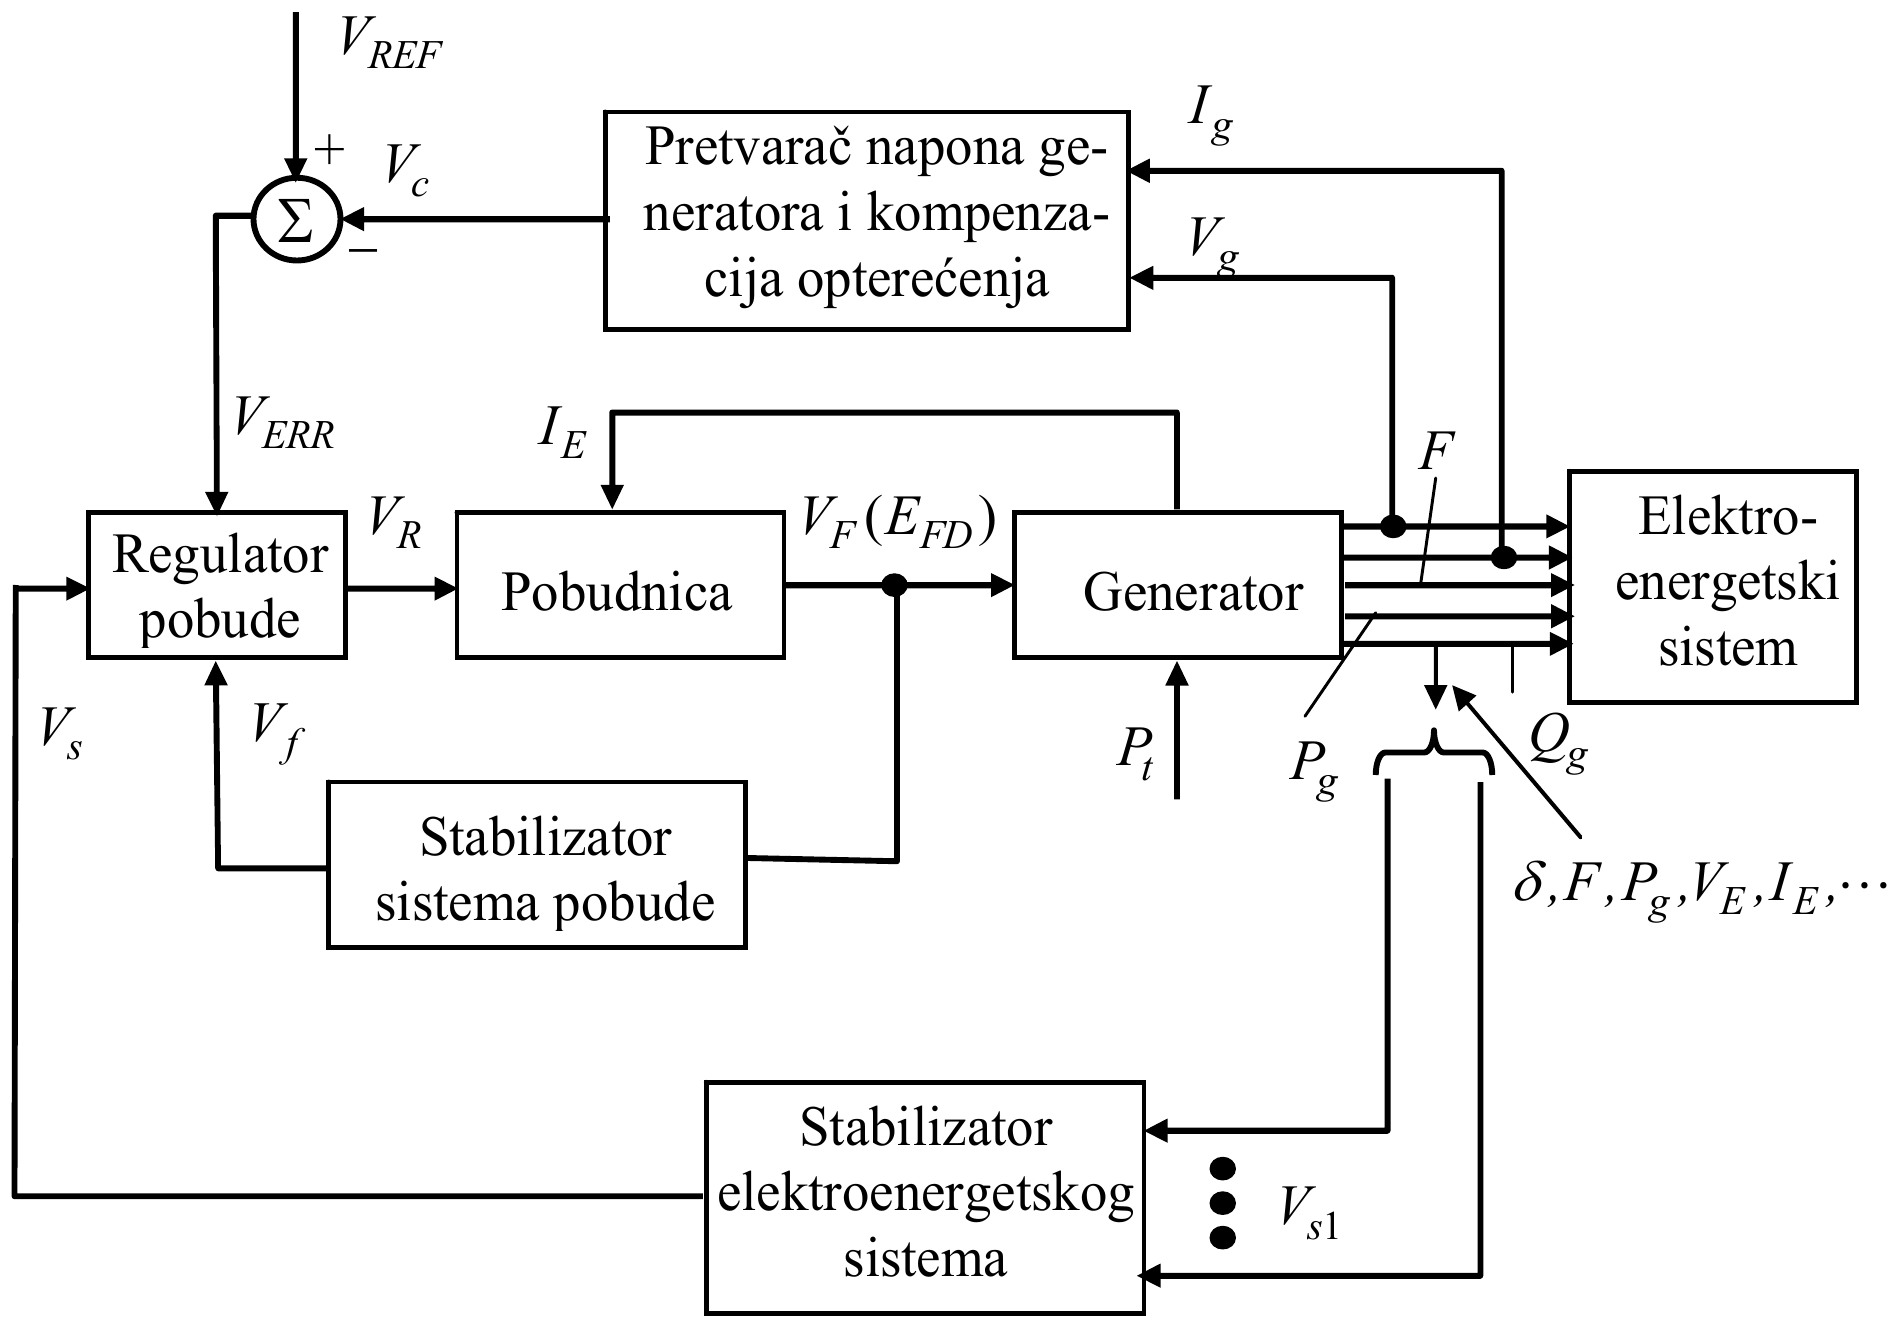
Oznake na prethodnoj slici su:
- – referentni napon na ulazu u sistem regulacije pobude;
- – izlazni napon iz pretvarača napona i kompenzatora opterećenja;
- – naponska greška na ulazu u regulator pobude;
- – pobudni napon sinhronog generatora;
- – indukovana elektromotorna sila statora koja odgovara pobudnom naponu (računata po karakteristici međugvožđa sinhronog generatora);
- , , – učestanost, aktivna i reaktivna snaga;
- – izlaz iz stabilizatora EES-a;
- , – dodatni signali kao ulaz i izlaz iz stabilizatora EES-a.
Koji će se od sistema pobude koristiti zavisi od:
- Vrste sinhrone mašine (generator, kompenzator, motor), a ako se koristi generator zavisi od tipa pogonskog motora (turbine).
- Snage i ostalih parametara sinhrone mašine.
- Mesta i uloge sinhrone mašine u EES-u.
- Mesta ugradnje (temperatura, vlažnost, agresivnost ambijenta, raspoloživog prostora).
- Cene sistema pobude.
Osnovne šeme sistema pobude
I Jednosmerni sistemi pobude (DC sistem)
Praktično se više ne proizvode, ali su ugrađeni na velikom broju postojećih agregata. Uglavnom nemaju mogućnost forsiranja pobude. Često se koriste specijalni rotirajući pojačavači (amplidini) za pobuđivanje glavne i pomoćne pobudnice. Ovaj tip pobude je kompanija Rade Končar iz Zagreba ugradila na više naših elektrana (Bajina Bašta, Bistrica i druge – svi oni su uglavnom do danas zamenjeni savremenijim sistemima pobude).
Osnovne šeme ovog sistema pobude su:
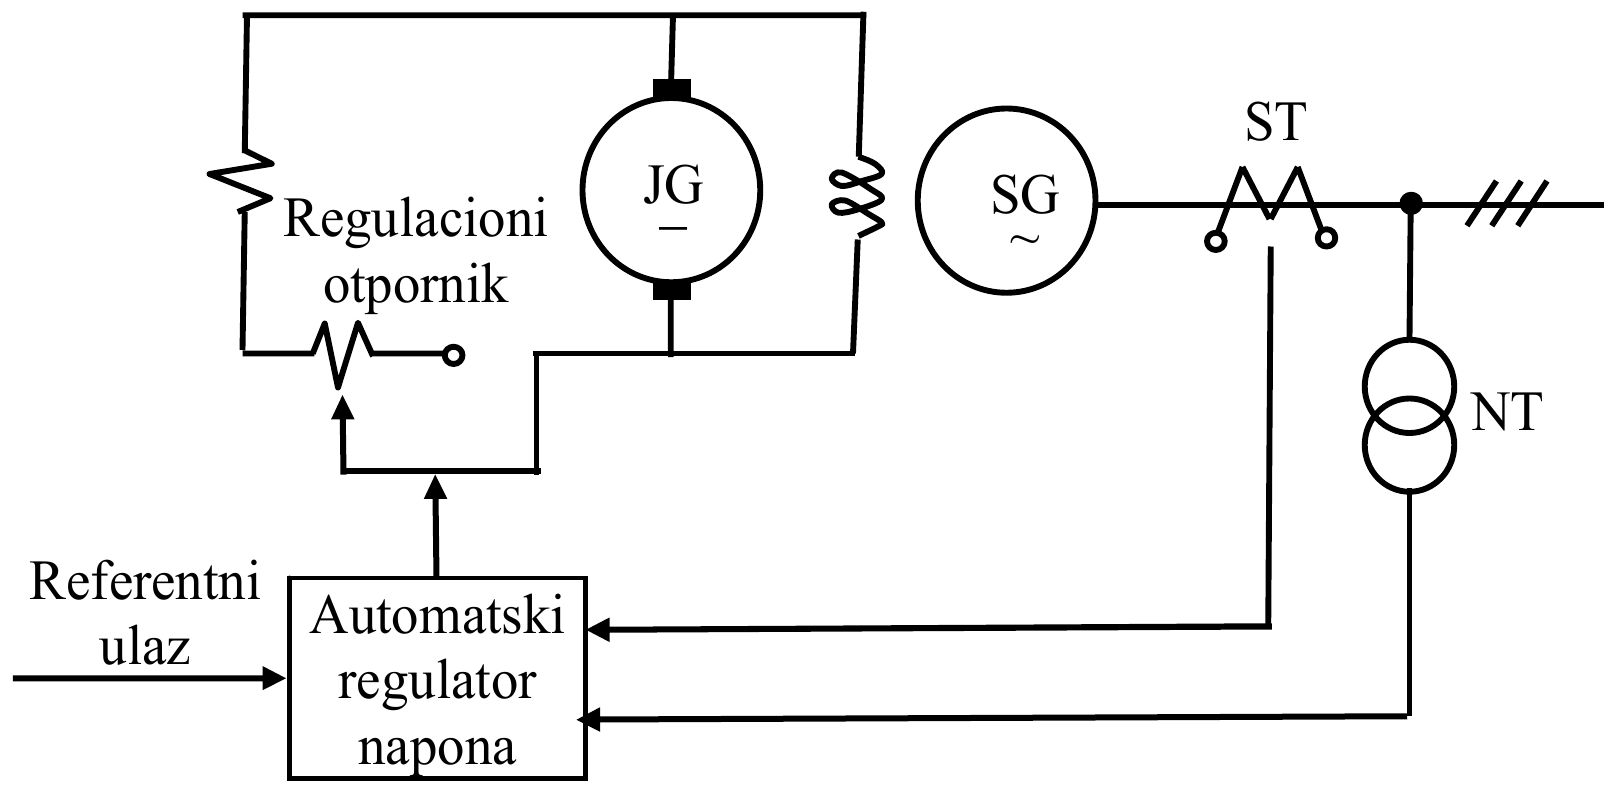
Sistem sa pobudnicom sa sopstvenom otočnom pobudom
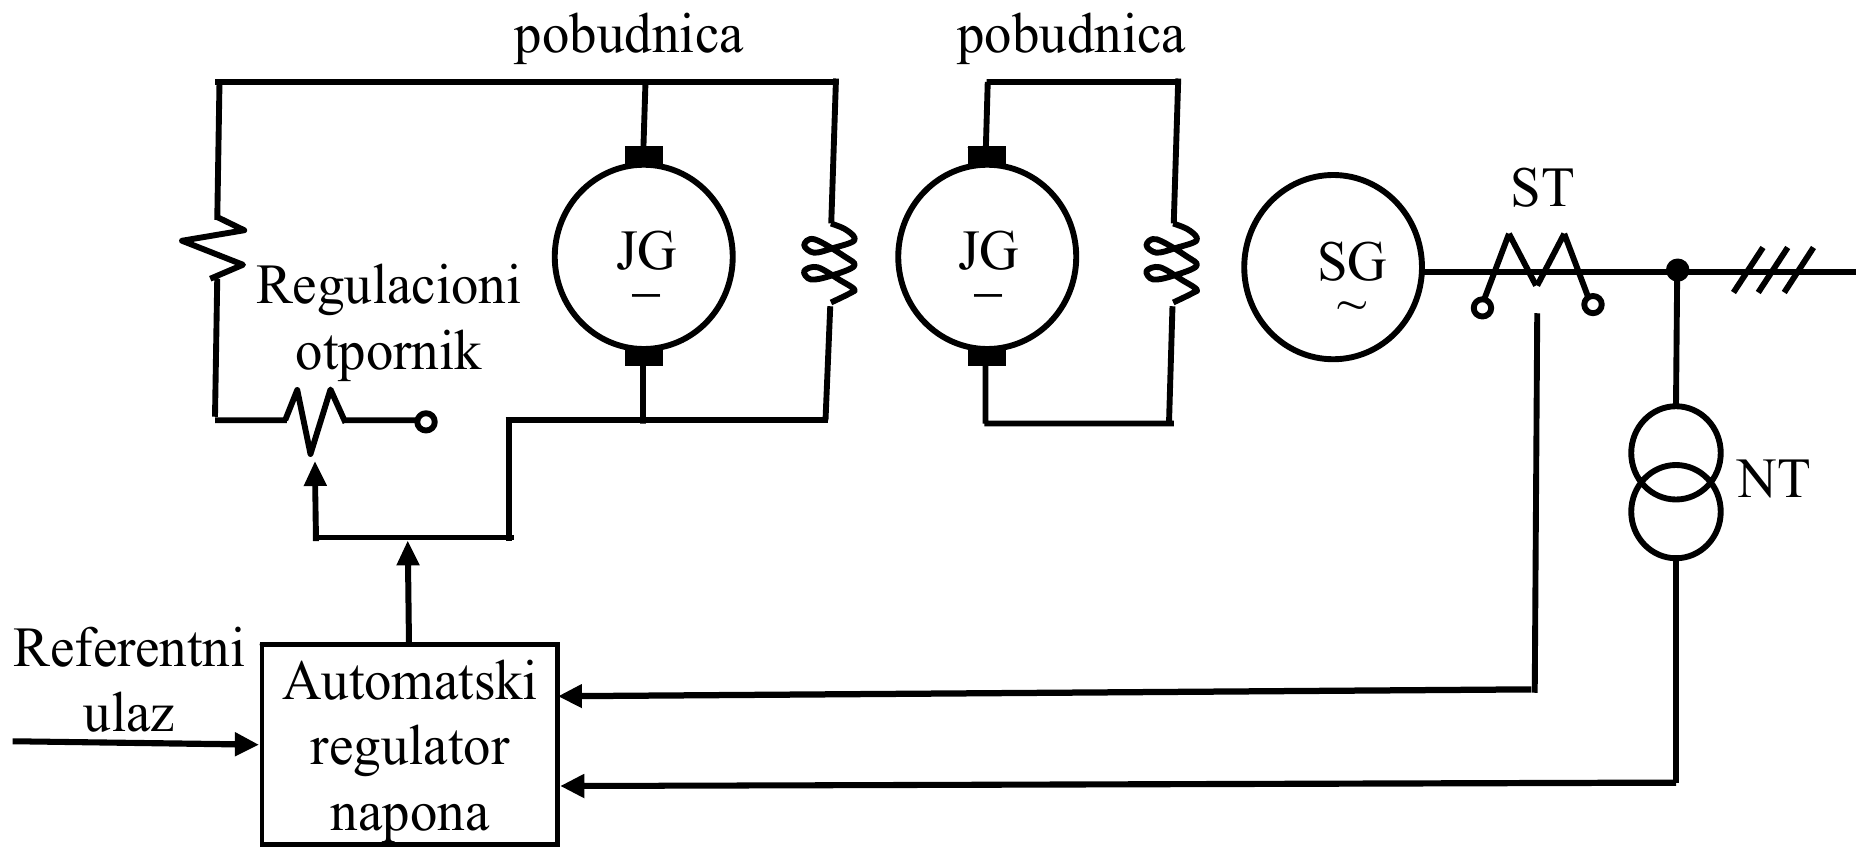
Sistem sa glavnom (jednosmerni generator sa nezavisnom pobudom) i pomoćnom pobudnicom (jednosmerni generator sa sopstvenom otočnom pobudom)
II Naizmenični sistemi pobude (AC sistem)
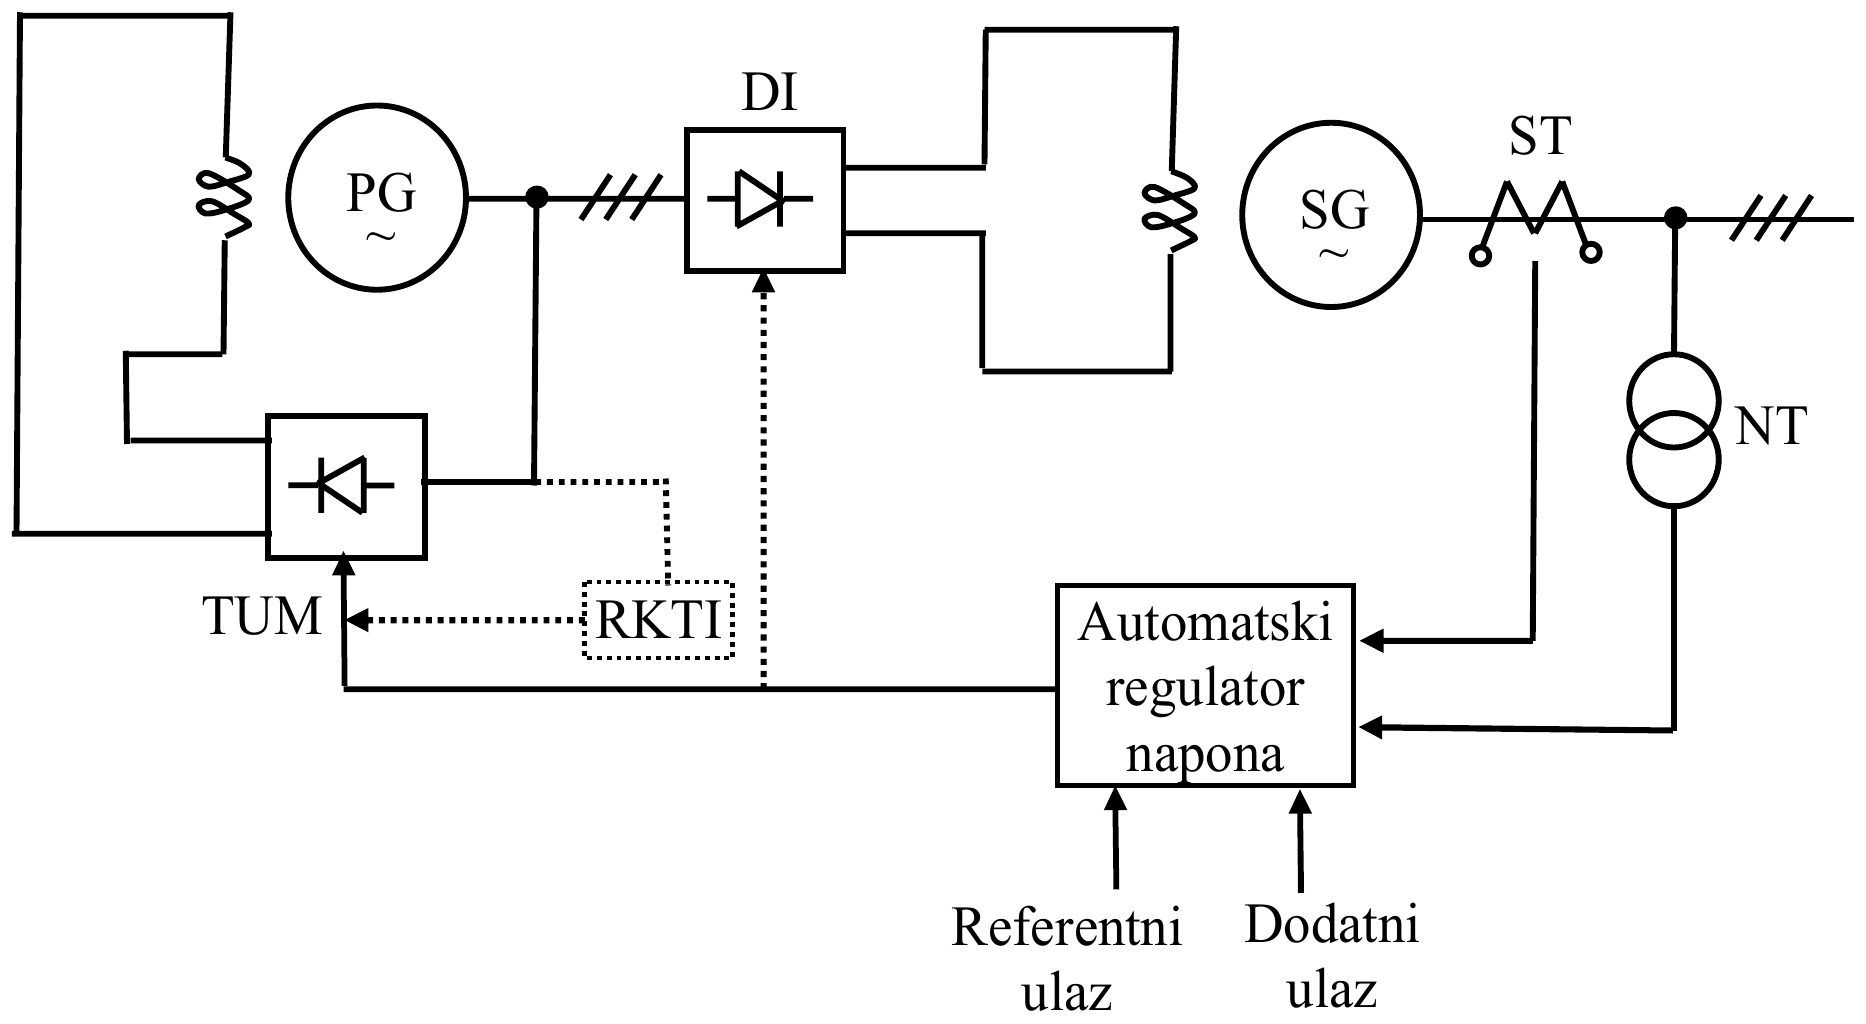
Snaga pobude dobija se posredstvom pobudnog sinhronog generatora i nekontrolisanih (diode) ili kontrolisanih ispravljača (tiristori).
Na donjoj slici je prikazan naizmenični sistem pobude sa neregulisanim ispravljačima (diode).
Na slici je:
- RKTI – regulaciono kolo tiristorskog ispravljačkog mosta
- TUM – tiristorski upravljački most
- DI – diodni ispravljač
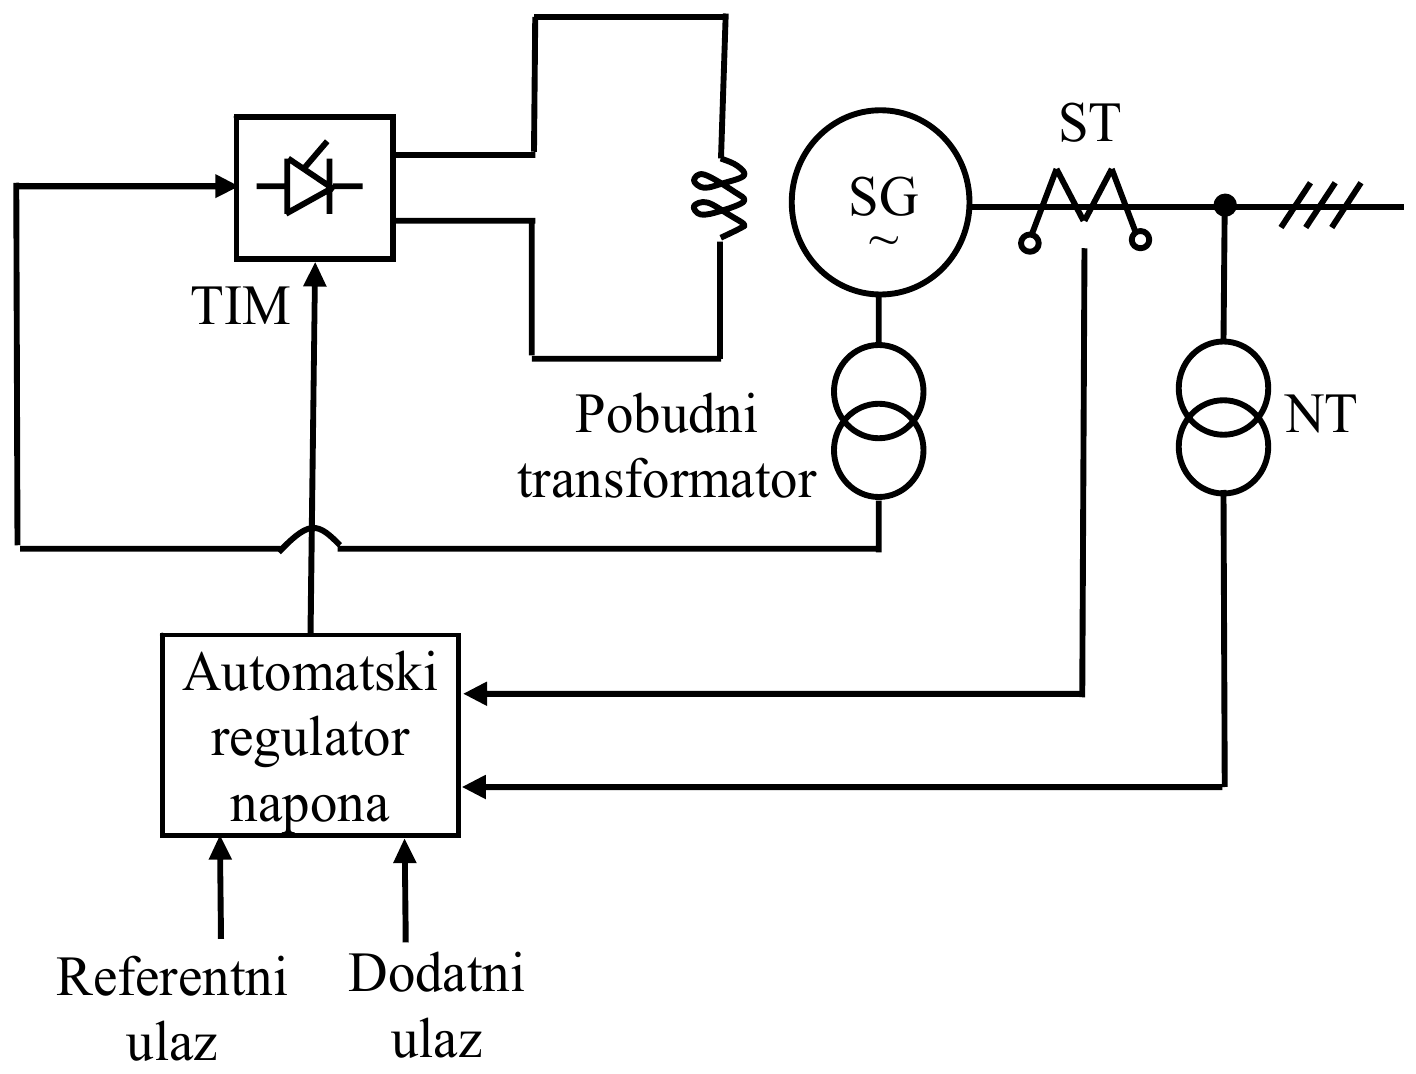
III Statički naizmenični sistemi samopobude (ST sistem)
Energija za pobuđivanje uzima se sa krajeva samog generatora (ili sa sabirnica sopstvene potrošnje elektrane).
Sastoji se iz pobudnog transformatora i kontrolisanih/nekontrolisanih ispravljača. Na donjoj slici sa TIM je označen tiristorski ispravljački most.
Matematički model elektromašinske jednosmerne pobudnice sa nezavisnom pobudom
Matematička analiza se sprovodi na sistemu prikazanom na slici:
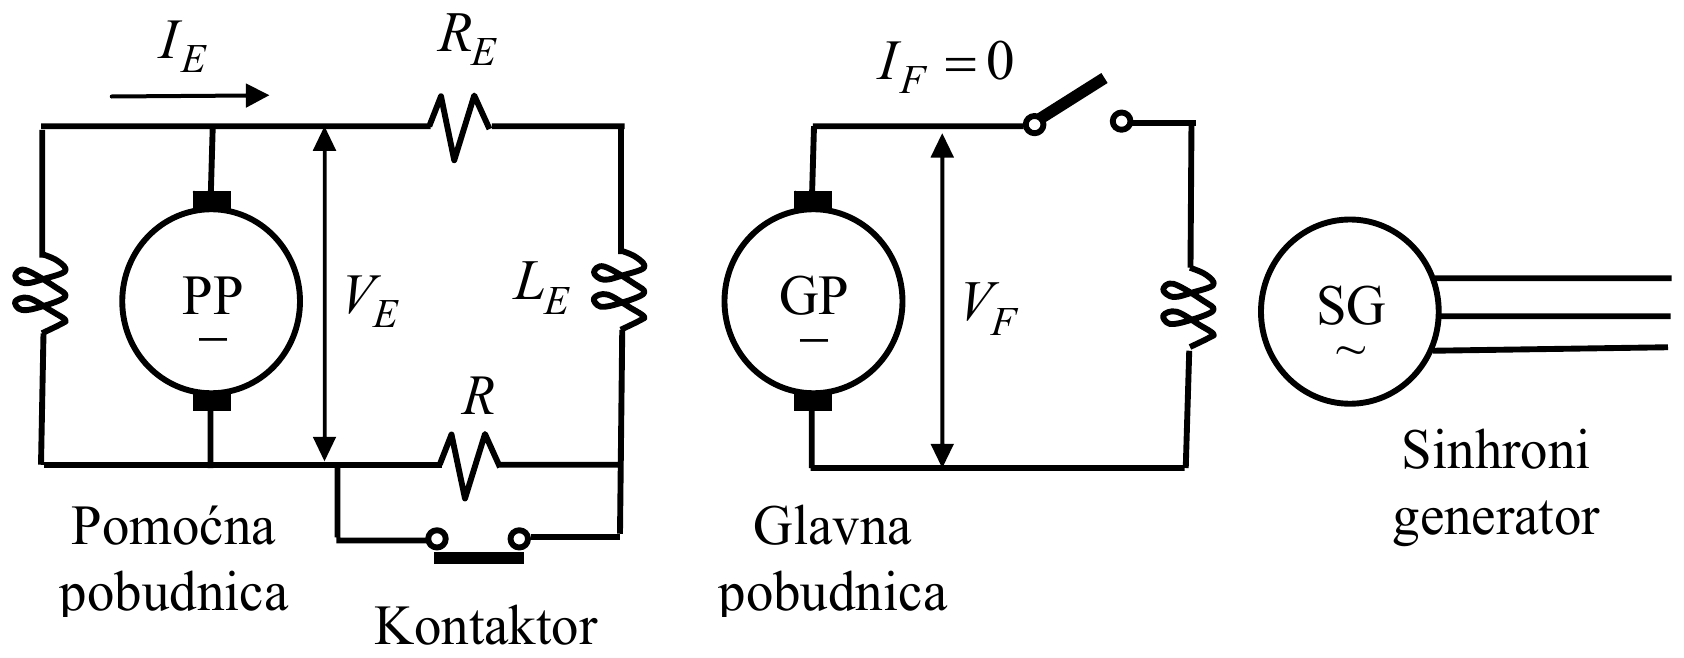
Sa slike je:
Pobudni napon je nelinearna funkcija od i prikazana je na slici.
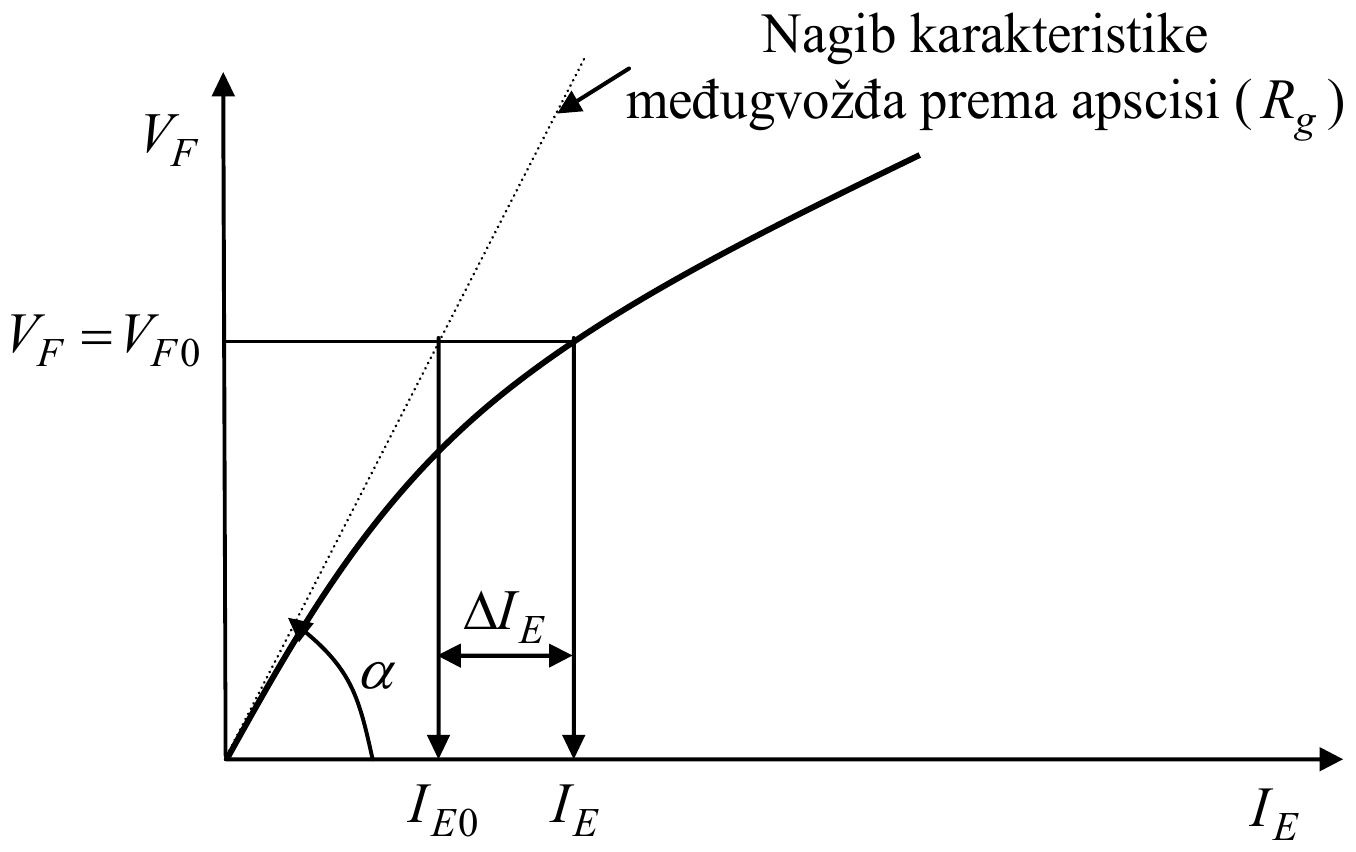
Sa slike je:
gde su:
- ;
- – dodatna pobudna struja, koja se ima za neku vrednost pobudnog napona , a koja se zahteva usled efekta zasićenja pobudnice.
Zasićenje pobudnice može se definisati kao:
gde je koeficijent zasićenja pobudnice.
Sada je:
Međutim, obično se u sistemima pobude sve radi u relativnim jedinicama, pa se usvajaju sledeće bazne vrednosti:
- – napon pobude koji daje nominalnu vrednost faznog napona sinhronog generatora u praznom hodu, računato po karakteristici međugvožđa;
- – nagib karakteristike međugvožđa.
Onda je:
pa je u sistemu relativnih jedinica:
Sa druge strane je:
Posle deljenja prethodne jednačine sa , dobija se:
- – dimenziono je inverzna otpornost;
odnosno:
pa se dobija:
Sada je:
gde su: , .
Konačno, prenosna funkcija pobudnice je:
U prethodnom izrazu s je Laplace-ov operator.
Strukturna šema jednosmerne elektromašinske pobudnice sa nezavisnom pobudom je:
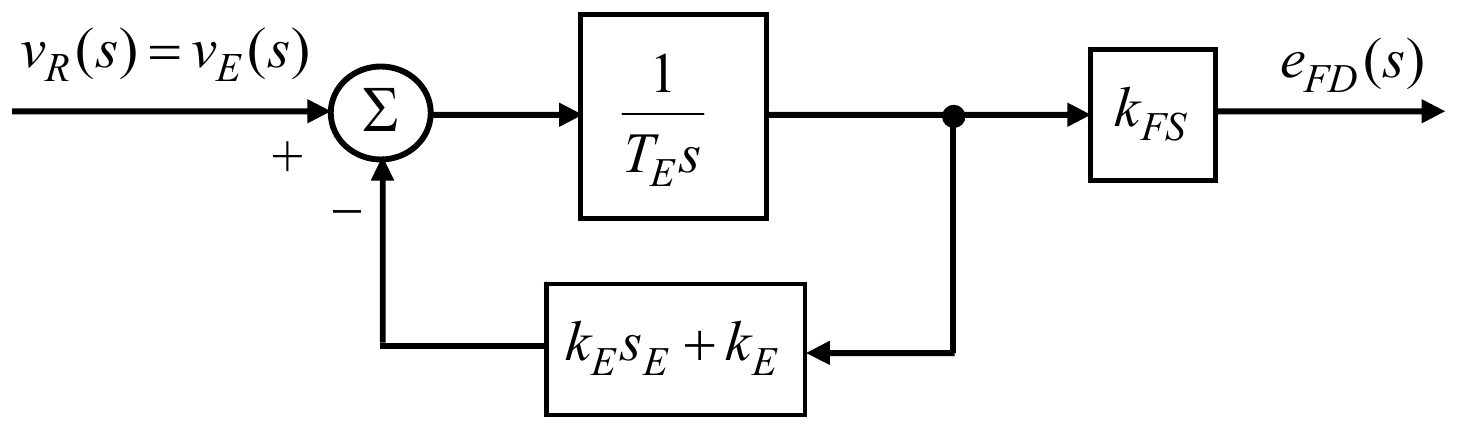
Na prethodnoj slici je faktor pojačanja između namotaja statora i pobudnog namotaja sinhronog generatora.
Ako se uvedu sledeće smene:
dobija se:
gde Δ predstavlja mala odstupanja od stacionarnog radnog režima.
Ovako usvojeni i nisu konstantni, već zavise od radne tačke, odnosno faktora zasićenja .
To znači da je pobudnica sa nezavisnom pobudom inercijalno-proporcionalni element sa kašnjenjem prvog reda. Parametar je konstruktivna karakteristika pobudnice.
Matematički model elektromašinske jednosmerne pobudnice sa sopstvenom otočnom pobudom
Matematička analiza se sprovodi na sistemu prikazanom na slici:
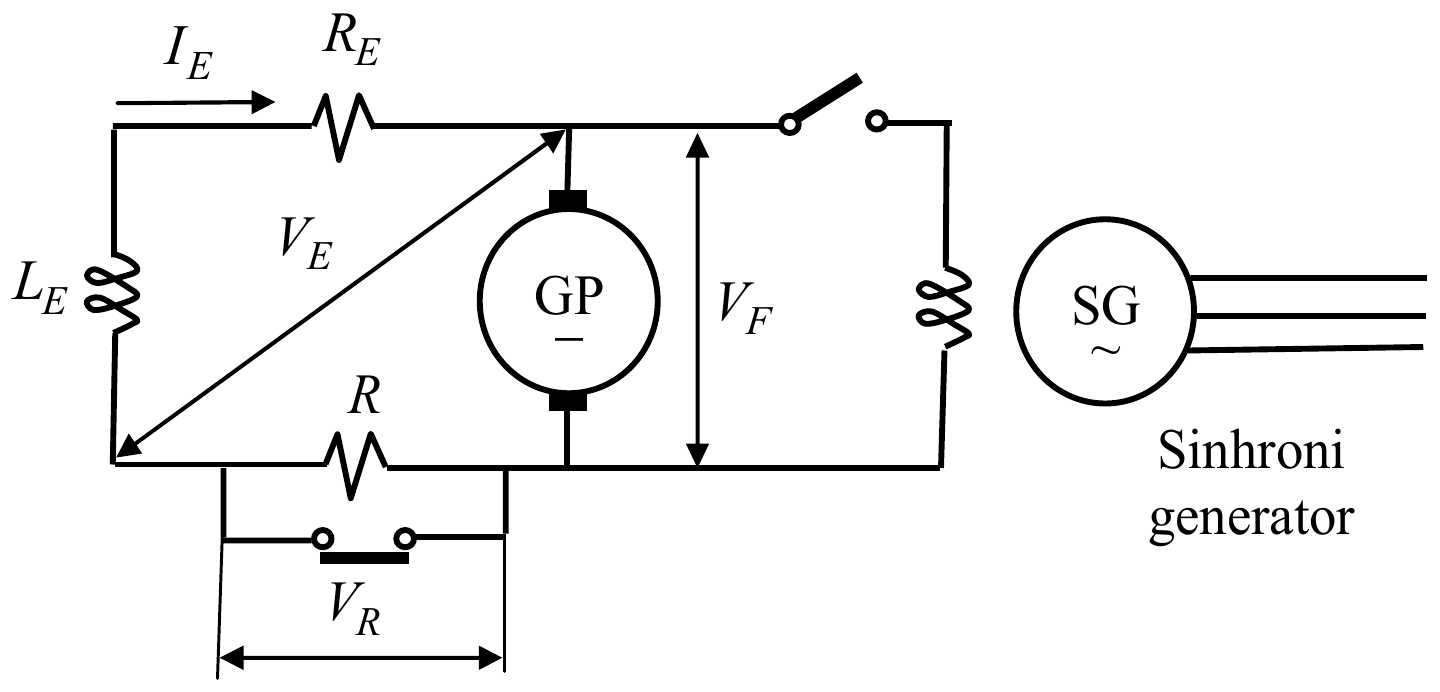
Po analogiji sa nezavisnom pobudnicom u sistemu relativnih jedinica je:
pa je:
gde su: , i .
Konačno, prenosna funkcija pobudnice je:
Strukturna šema jednosmerne elektromašinske pobudnice sa sopstvenom otočnom pobudom je:
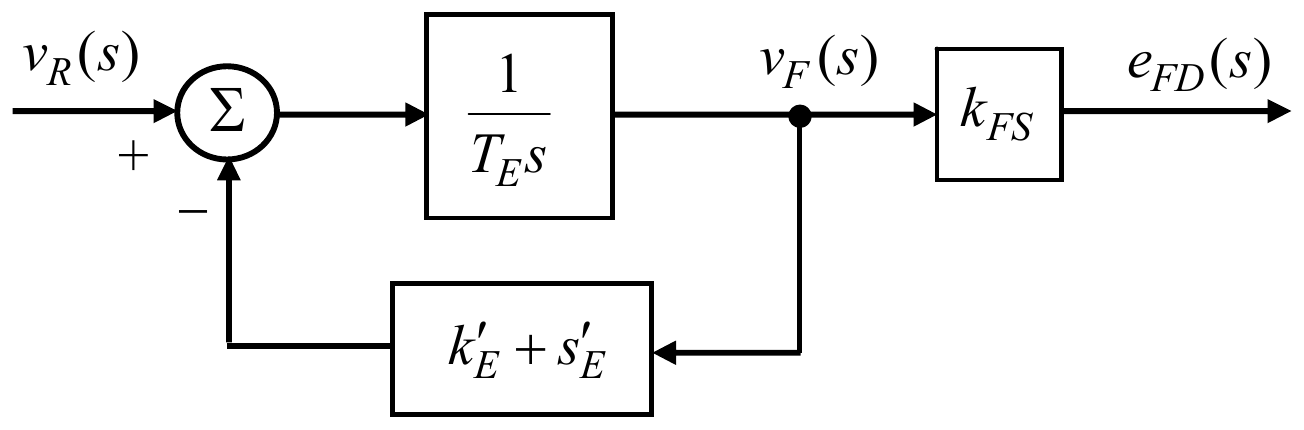
Ako se prenosna funkcija veže za određenu radnu tačku (), može se definisati:
dobija se ista forma prenosne funkcije kao i za prethodni tip pobudnice (ali sa različitim parametrima):
Matematički model pojačavača snage – amplidina
Šema elektromašinskog rotacionog pojačavača – amplidina je:
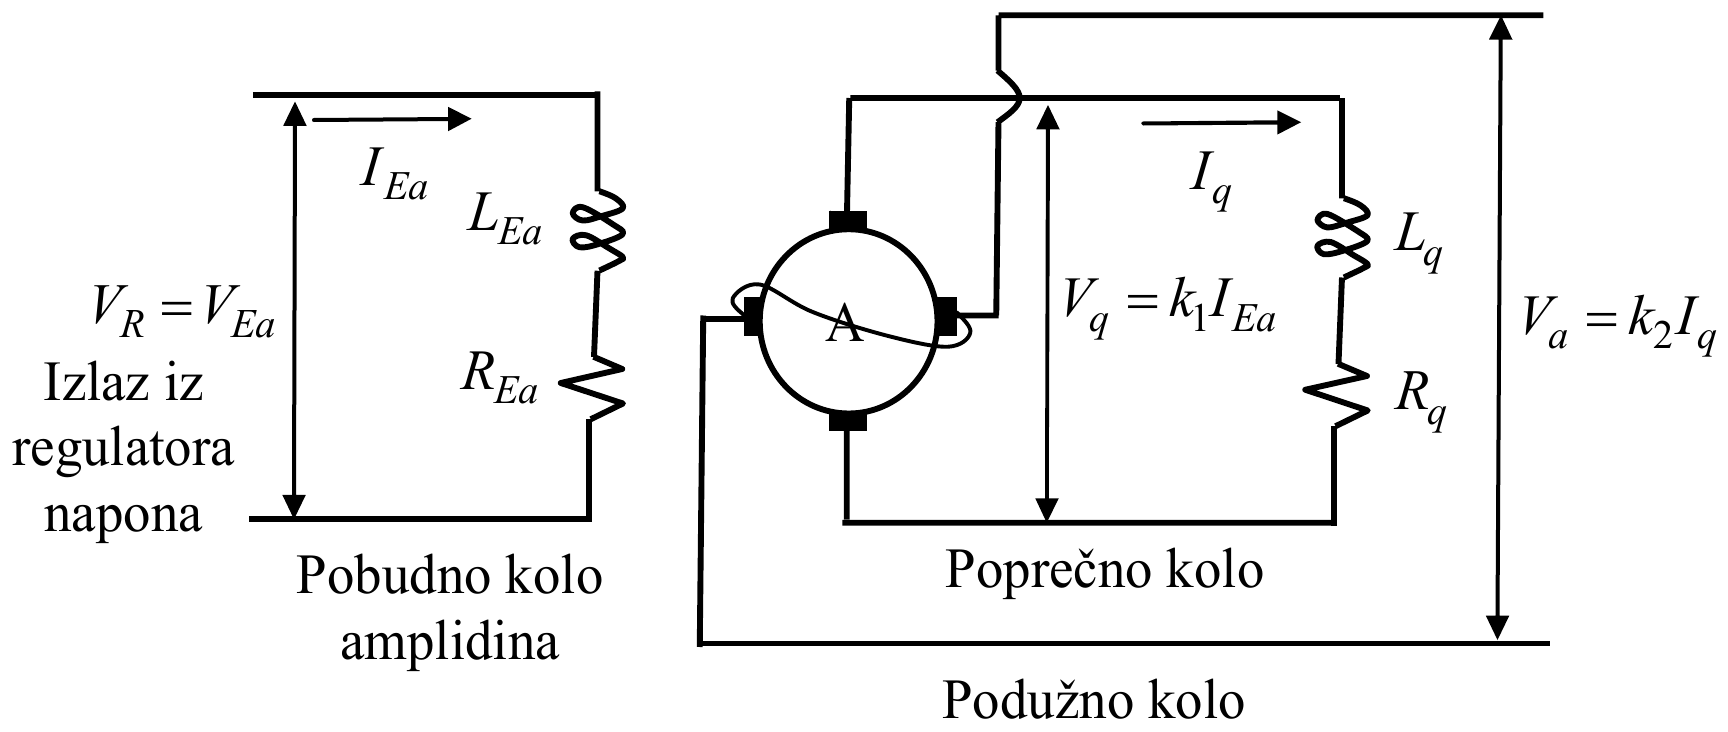
Sa slike se vidi da amplidin ima dva para krajeva.
Jednačine pobudnog i poprečnog kola su:
U stacionarnom radnom stanju je:
U nekoj radnoj tački je:
gde je statičko pojačanje amplidina (uz napomenu da izraz i prethodno izvođenje važe u nekoj stacionarnoj radnoj tački, odnosno kada nemaju uticaja induktivnosti):
Ako se jednačina pobudnog kola amplidina (sa početka izvođenja) podeli sa , a jednačina poprečnog kola podeli sa dobija se za linearizovani slučaj priraštaja:
gde su: ; i .
Ako se u izvođenje uvedu nove vremenske konstante:
dobija se sledeći sistem diferencijalnih jednačina, koji ujedno predstavlja model amplidina u prostoru stanja:
Posle primene Laplace-ove transformacije za funkciju prenosa amplidina dobija se:
Pojačanje amplidina obično je , što je i razlog uvođenja amplidina u praksu (veliko pojačanje).
Iz prethodne funkcije prenosa se zaključuje da je amplidin element drugog reda.
Naizmenične obrtne pobudnice
Često se kao pobudnice koriste naizmenični generatori udruženi sa poluprovodničkim ispravljačima (diode ili tiristori). Pobudni generatori mogu biti gonjeni na istoj osovini sa generatorom, ili mogu imati poseban pogon. Ispravljači se koriste da bi stvorili jednosmerni izlaz.
Modelovanje naizmeničnih pobudnica je istog nivoa složenosti kao i modelovanje sinhronog generatora (dosta komplikovano). To u većini slučajeva nije neophodno, već se naizmenične pobudnice predstavljaju uprošćenim modelima. Osnovna uprošćenja su:
- Struja u jednosmernom rotorskom pobudnom kolu sinhronog generatora menja se mnogo sporije nego naizmenična struja statora.
- Zanemarenje zasićenja, pa se napon na krajevima glavnog sinhronog generatora menja proporcionalno sa pobudnom strujom.
Brzina promene izlaznog napona zavisi od impedanse priključene na krajevima sinhronog generatora. Ako se pretpostavi da generator radi u režimu bliskom praznom hodu (), tada je merodavna vremenska konstanta rotora u direktnoj osi:
gde su i induktivnost i otpornost pobudnog kola naizmenične pobudnice.
Ovo je najteža pretpostavka, pa je sigurno .
Jednačina stanja i funkcija prenosa naizmenične pobudnice, uz navedene pretpostavke, analogna je jednosmernoj pobudnici:
odnosno funkcija prenosa je:
gde su pojedine oznake:
- – napon na krajevima naizmenične pobudnice u praznom hodu;
- – izlazni napon iz regulatora pobude;
- ; ;
- , – pojačanje i zasićenje naizmenične pobudnice;
- .
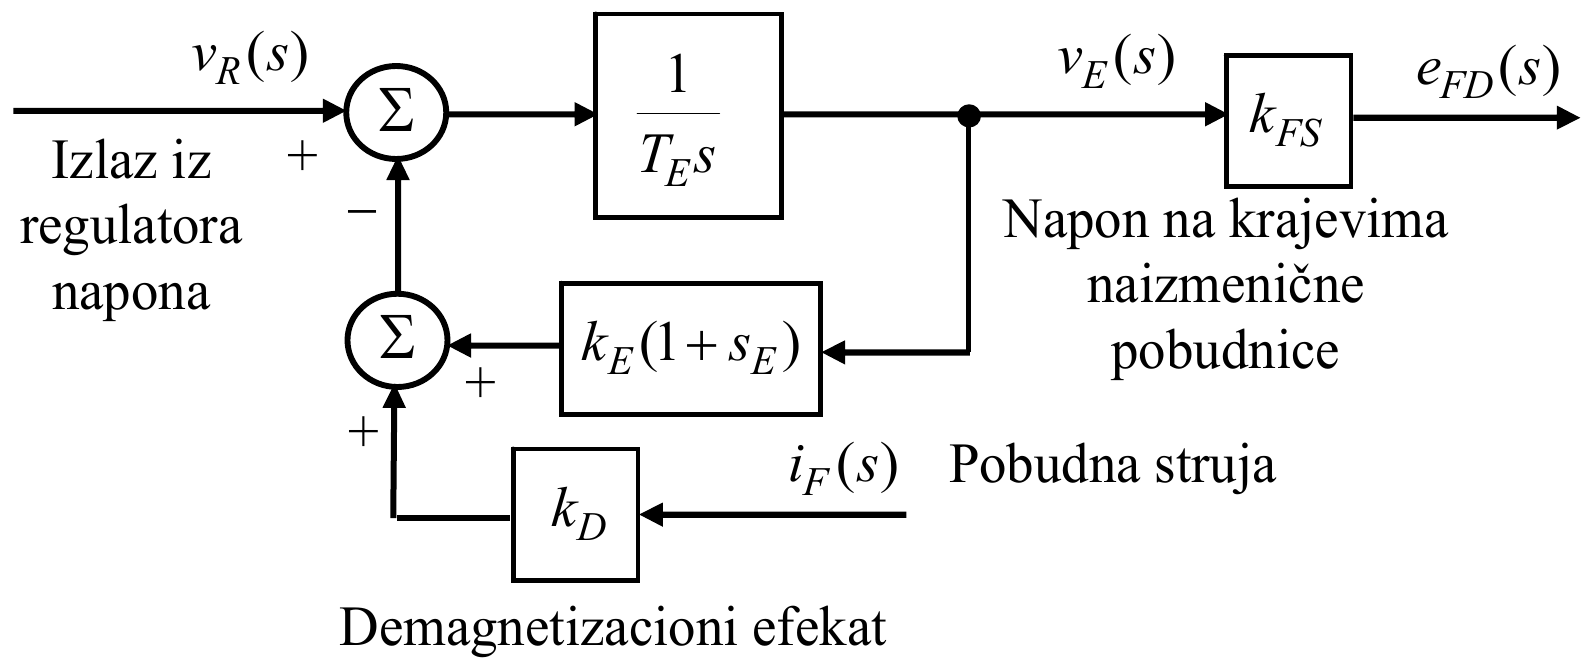
Ovo je do sada sve praktično analogno jednosmernim pobudnicama. Međutim, naizmenične obrtne pobudnice, kao i sve sinhrone mašine, imaju veliki uticaj reakcije indukta. Taj uticaj uzima se u obzir preko demagnetizacionog faktora , čija je vrednost vezana za vrednosti sinhrone reaktanse naizmenične pobudnice.
Transformatori naizmeničnih sistema samopobude
Kod ovih sistema naizmenični pobudni generator zamenjuje se pobudnim transformatorom. Ovaj pobudni transformator napaja kontrolisani ispravljač (tiristori). Može biti jednostavan energetski transformator ili transformator sa strujnom kompaundacijom. U tom slučaju, sekundarni napon koji se vodi na pobudni ispravljač zavisi i od napona i struje na krajevima glavnog sinhronog generatora. Šema ovog transformatora je:
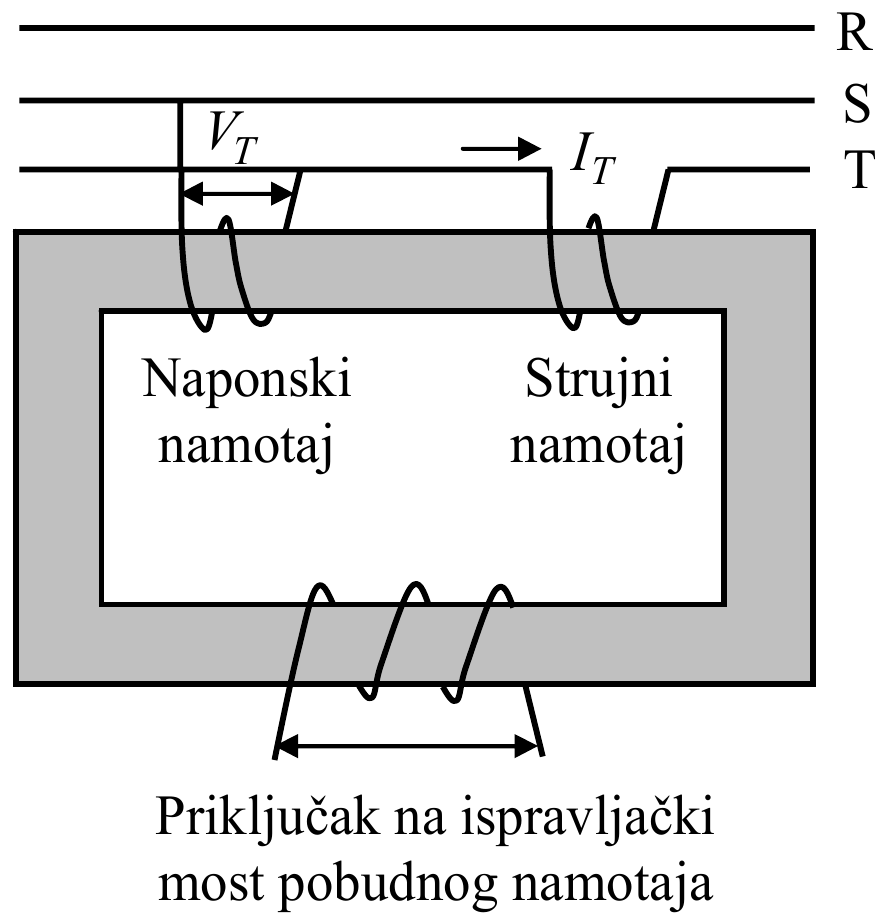
Napon na sekundaru (koji se vodi na ispravljač) proporcionalan je magnetopobudnoj sili i može se predstaviti kao:
gde su i udeli napona i struja, odnosno konstante koje zavise od broja navojaka naponskog i strujnog namotaja primara i broja zavojaka sekundarnog ispravljačkog transformatora. j u prethodnom izrazu je posledica da je približno (sinhrona) reaktansa.
U relativnim jedinicama približno je:
gde je poprečna sinhrona reaktansa glavnog sinhronog generatora.
Ova približna formula ne uzima u obzir zasićenje glavnog generatora, niti komutacioni pad napona na ispravljaču.
Pobudni ispravljači
Na njih se vodi izlaz iz naizmenične obrtne pobudnice ili pobudnog transformatora. Oni u oba slučaja obezbeđuju jednosmernu struju pobude sinhronog generatora. Ispravljački most može biti neregulisan ili regulisan, kao na slici:
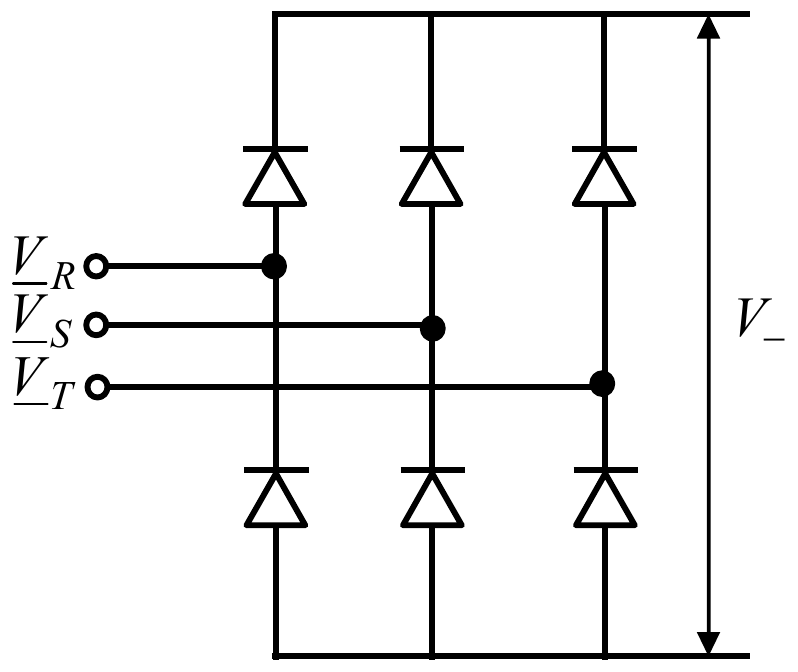
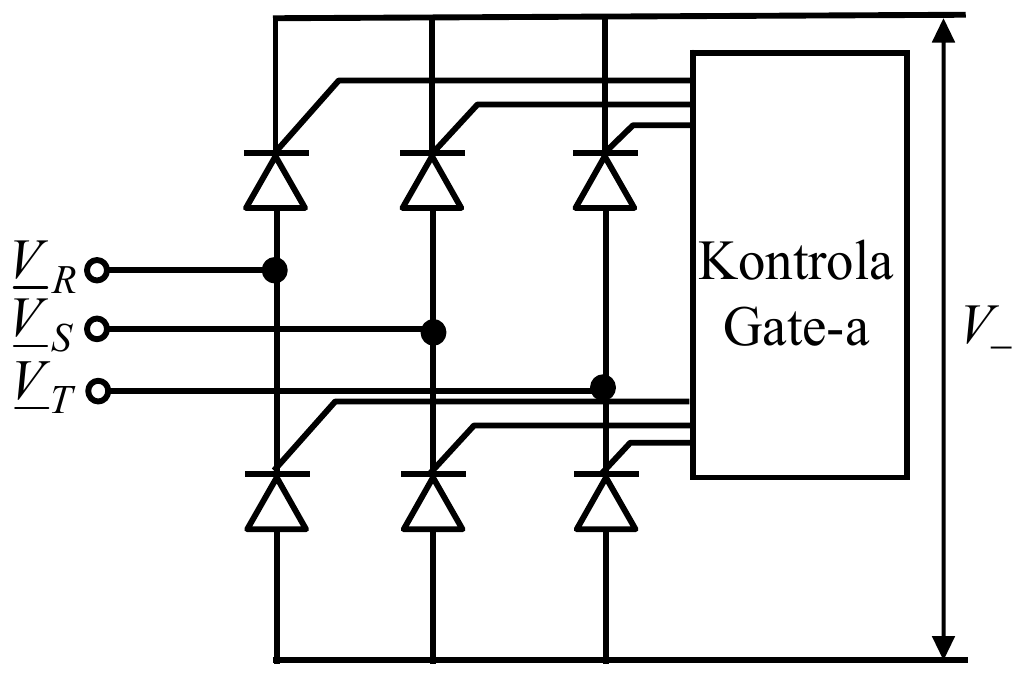
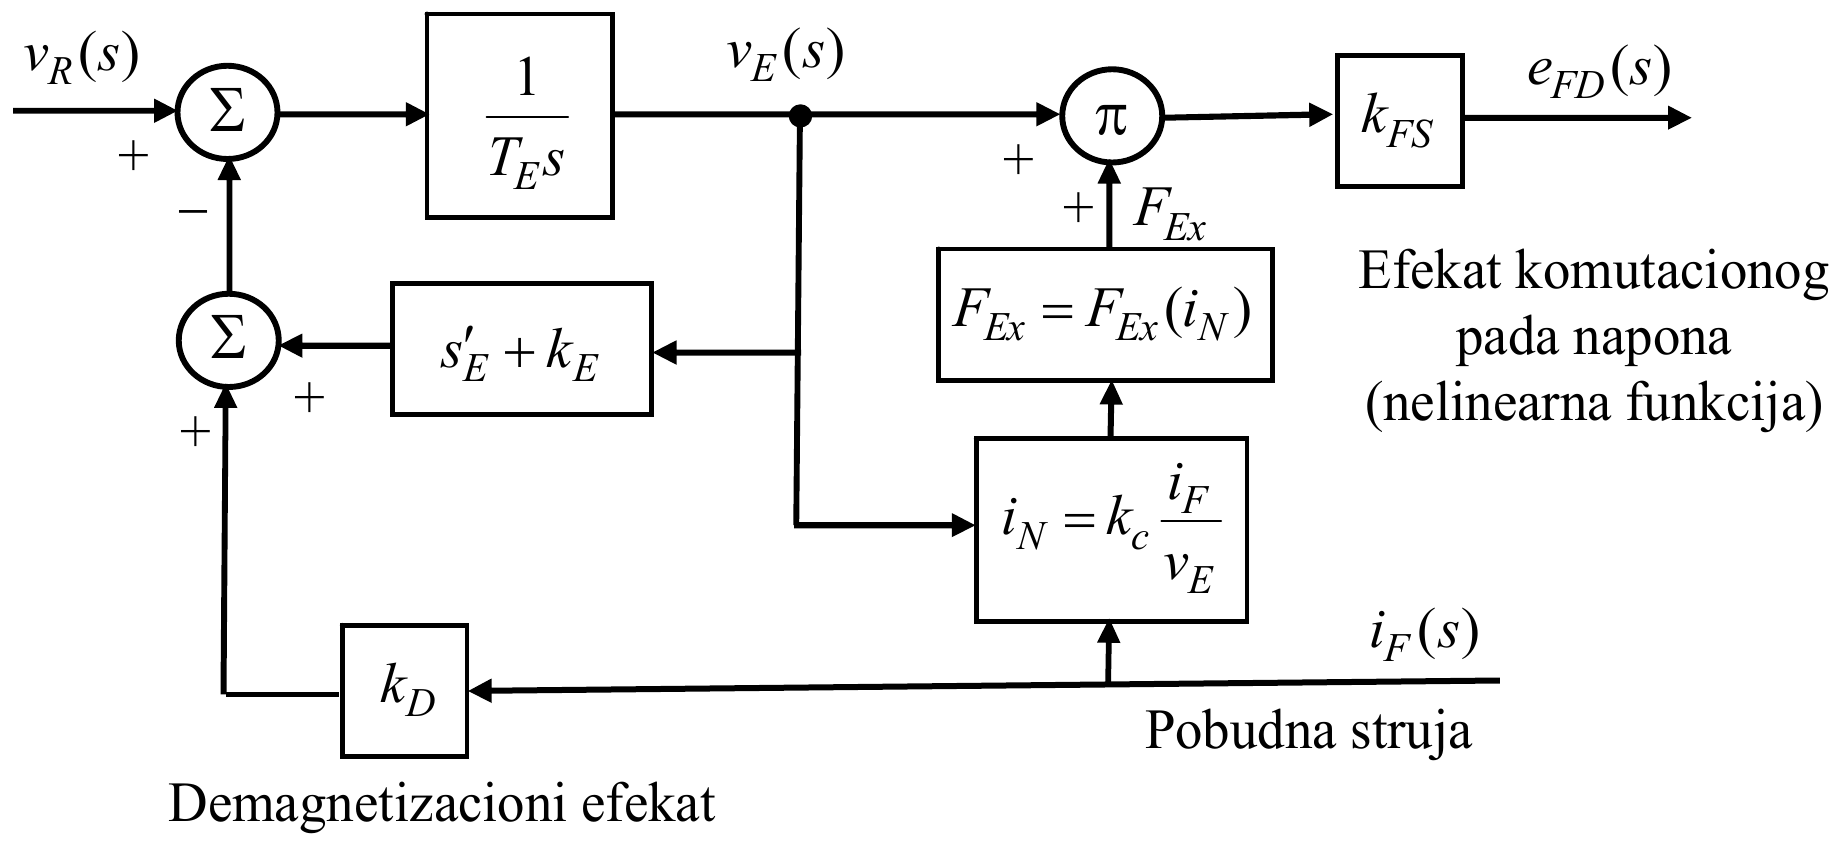
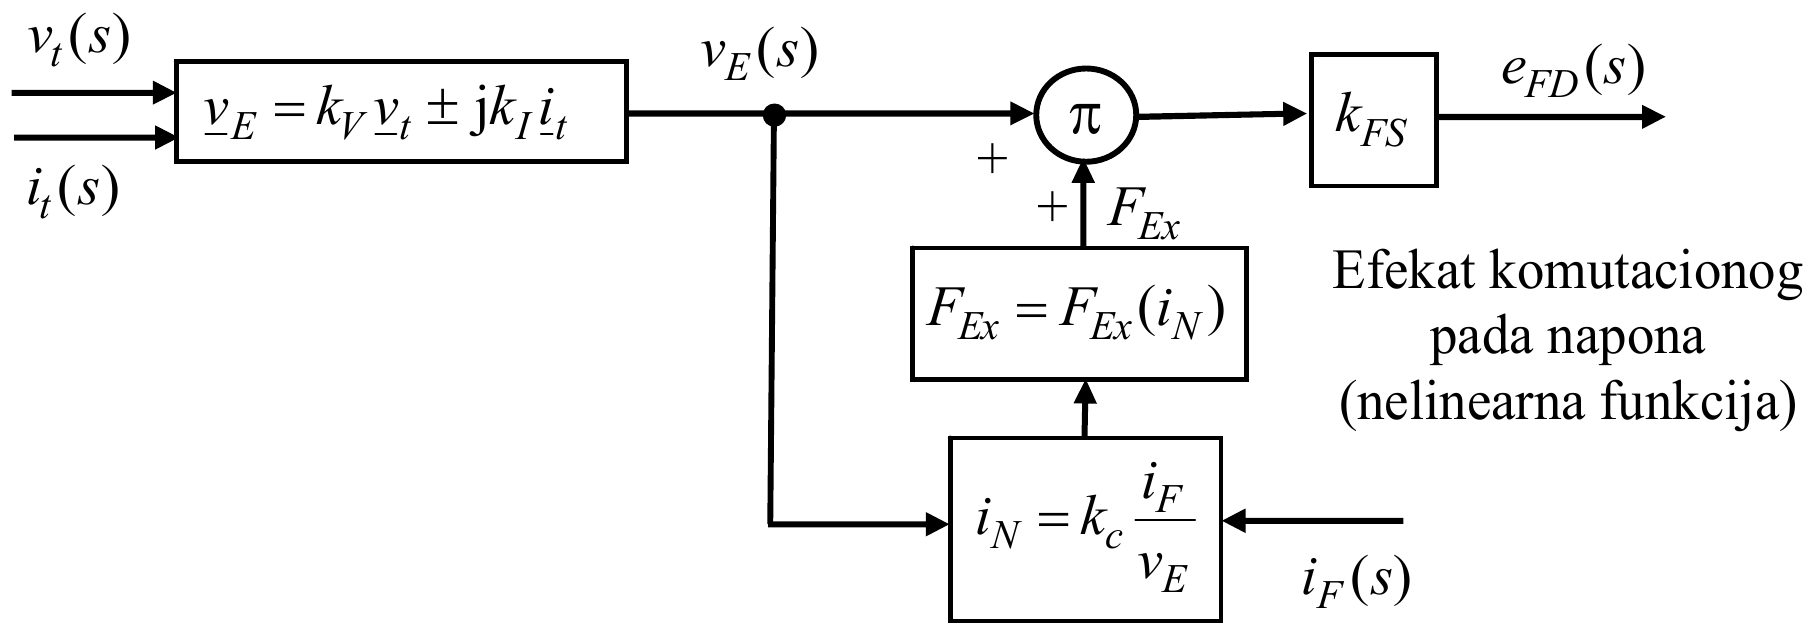
Model pobudnog ispravljača je nelinearan, zbog komutacionog pada napona. On može biti značajan, pa se mora posebno modelovati.
Zašto se javlja komutacioni pad napona na ispravljaču?
Odgovor: Svi naizmenični izvori koji napajaju ispravljačka kola (regulisana i neregulisana) imaju unutrašnju, pretežno induktivnu impedansu. Efekti te impedanse preslikavaju se preko uticaja na proces komutacije struje u fazi provođenja, što se dalje manifestuje preko izvesnog sniženja srednje vrednosti izlaznog jednosmernog napona na ispravljaču. Ova reaktansa naziva se komutaciona reaktansa. Ona se suprotstavlja prolazu struje između ispravljača. Ona teži da spreči trenutno prebacivanje struje sa jednog na drugi ispravljač. To znači da komutacija zahteva neko vreme, koje se definiše preko komutacionog ugla.
Komutacioni pad napona prikazan je na primeru naizmeničnog obrtnog sistema pobude:
U slučaju naizmeničnog sistema samopobude sa kompaundnim transformatorom i regulisanim ispravljačima (ST sistem pobude) šema je:
Zasićenje elektromašinskih pobudnica
Već je rečeno da se sa koeficijentom zasićenja pobudnice množi izlazni napon pobudnice , kako bi se dobila dodatna pobudna struja . Taj efekat se definiše na isti način i u sistemu relativnih jedinica.
Na donjoj slici je prikazan postupak proračuna za relativni faktor :
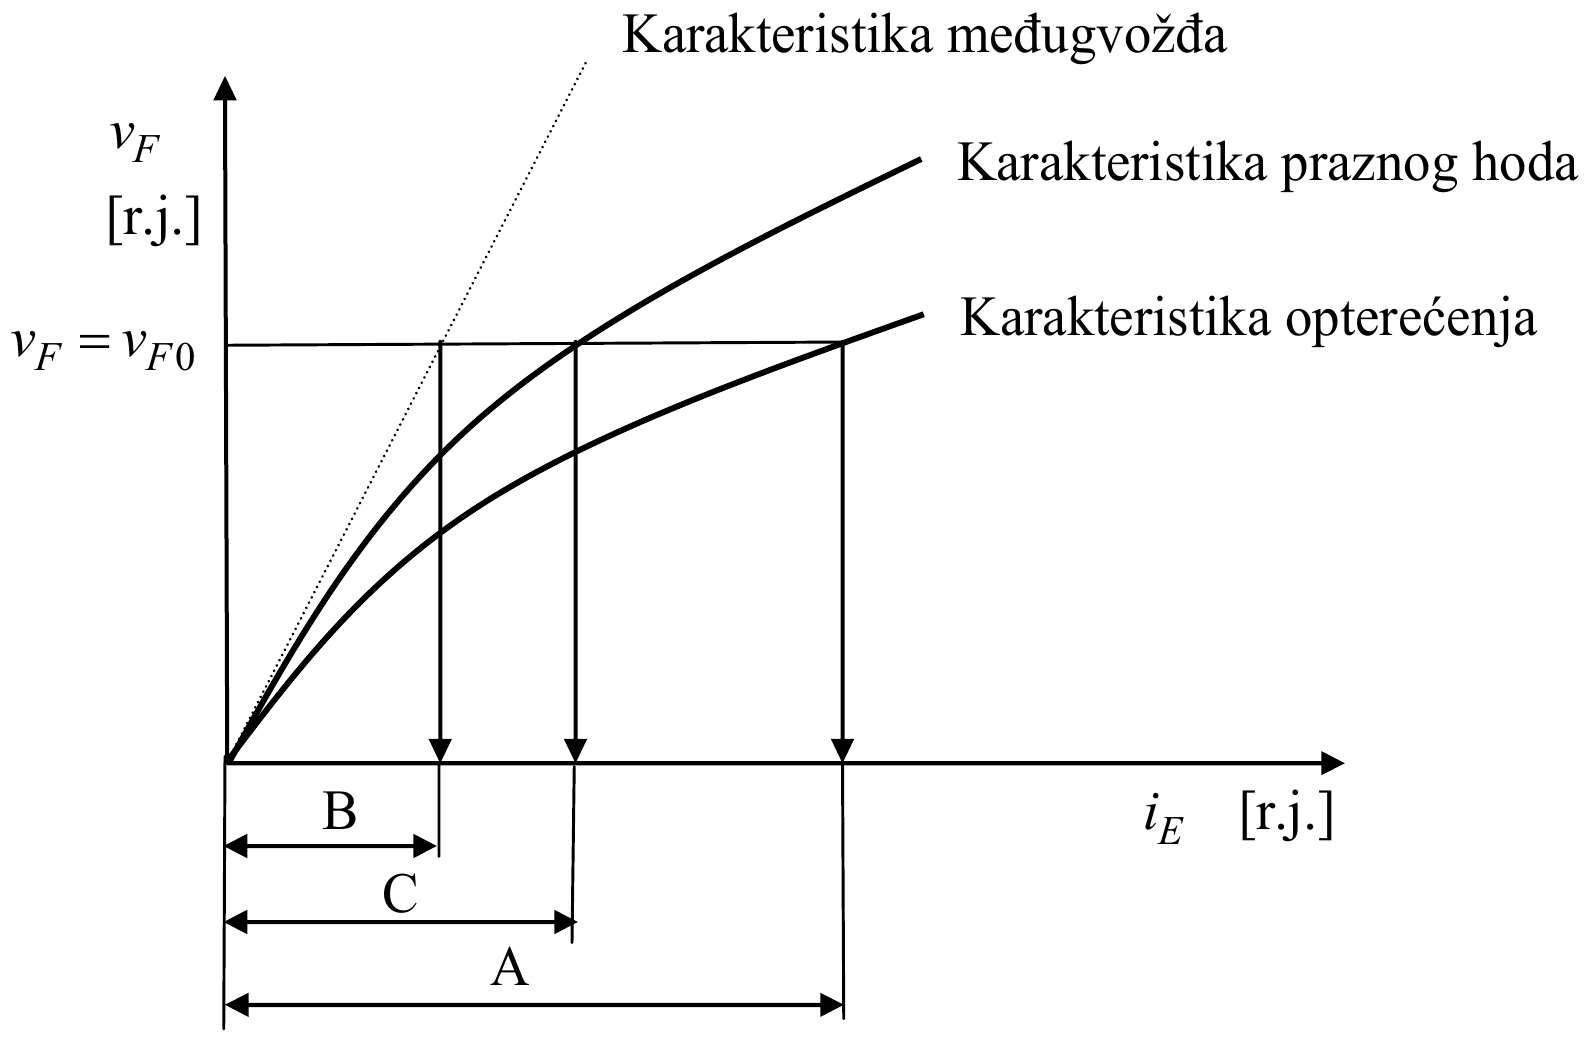
Za jednosmernu elektromašinsku pobudnicu funkcija zasićenja, odnosno koeficijent , je:
odnosno koriste se karakteristike međugvožđa i opterećenja.
Za naizmenične sisteme pobude je:
odnosno koriste se karakteristike praznog hoda i međugvožđa.
Razlog za ove različite definicije je što se kod naizmeničnih pobudnica u obzir uzima i uticaj pada napona na sinhronoj i komutacionoj reaktansi.
Za određivanje zasićenja mogu se koristiti i matematički izrazi tipa:
gde su a i b konstante kojima se opisuje funkcija zasićenja.
Regulatori pobude
Regulator pobude je “srce” svakog sistema za regulaciju pobude. Njegova funkcija je da reguliše struju pobude sinhrone mašine, u cilju održavanja napona i/ili reaktivne snage na krajevima unutar propisanih granica. On otkriva promene napona (eventualno i struje) na krajevima sinhronog generatora u poređenju sa propisanim i proizvodi korekciono dejstvo u smislu promene struje pobude.
U opštem slučaju, regulator pobude može se sastojati od:
- detektora greške;
- pretpojačavača;
- pojačavača snage;
- stabilizacionih elemenata;
- pomoćnih ulaza i
- ograničavača.
Razvoj regulatora pobude istorijski je tekao ovim redosledom:
- Elektromehanički regulatori (direktnog i indirektnog dejstva)
- Regulatori na principu obrtnih pojačavača
- Regulatori na principu magnetnih pojačavača
- Elektronski regulatori
- Mikroprocesorski regulatori
Principijelno se razlikuju dva osnovna tipa regulatora pobude:
- Proporcionalni regulatori sa jednim ulazom i jednim izlazom (poseban slučaj su regulatori sa kompaundacijom, odnosno dva ulaza: napon i struja).
- Multivarijabilni regulatori (stabilizatori EES-a).
Princip rada proporcionalnih regulatora sa jednim ulazom i jednim izlazom je:
Sa krajeva sinhronog generatora uzima se napon (eventualno i struja ) preko mernih transformatora (naponski i strujni) i posle filtriranja i pretvaranja u formu signala pogodnog za dalju obradu, korigovani napon generatora (usled strujne i fazne kompaundacije) poredi se sa referentnim naponom na komparatoru. Na izlazu iz komparatora dobija se signal greške napona, koji se vodi u regulator. On je obično jednostepeni ili dvostepeni pojačavač sa funkcijama prenosa inercijalnog kola sa kašnjenjem prvog reda: