Eksploatacija EES, FTN: pitanja za usmeni sa odgovorima
Odgovori iz predavanja prof. dr Andrije T. Sarića
Svih 52 pitanja sa spiskova za usmeni ispit iz Eksploatacije elektroenergetskih sistema na FTN-u, za osnovne i master studije, prvi deo (pitanja 1–22) i drugi deo (pitanja 23–52). Na master studijama nema pitanja 12, 16 i 18–22, a pitanje 11 se traži samo za dnevnu akumulaciju. Svaki odgovor je deo njegovog predavanja, skraćen na ono što pitanje traži, a ispod odgovora je link na ceo odeljak.
Prvi deo
1. Objasniti pojmove dijagrama opterećenja i krive trajanja opterećenja. Pokazatelji dijagrama opterećenja.
Osnovna karakteristika potrošača su dijagrami opterećenja (snaga u funkciji vremena), kao na donjoj slici. Za dnevni dijagram opterećenja po pravilu se koristi satna diskretizacija, ali je moguća i polusatna, ili 15-minutna.
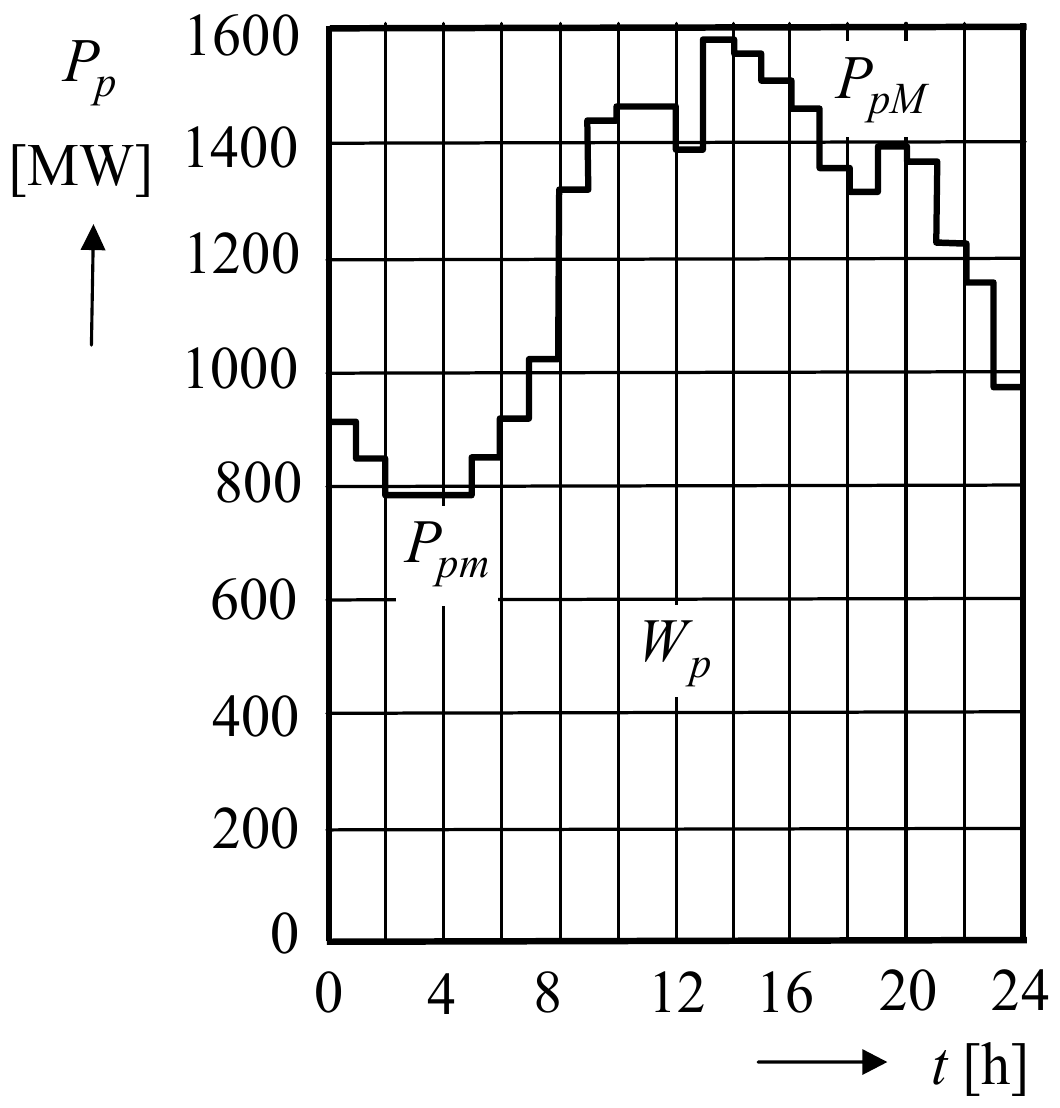
Uređeni dijagram opterećenja naziva se kriva trajanja opterećenja.
Svaki dijagram opterećenja (pa i dnevni) karakterišu tri osnovna pokazatelja:
- Maksimalno opterećenje – .
- Minimalno opterećenje – .
- Ukupno utrošena energija – .
Pored gornjih, ostali važni pokazatelji dijagrama opterećenja su:
- Faktor dnevnog opterećenja – .
- Srednje dnevno opterećenje – .
- Vreme iskorišćenja maksimalne snage – .
- Odnos dnevnog maksimuma i minimuma – .
Kriva trajanja opterećenja čuva osnovne karakteristike i pokazatelje dijagrama opterećenja (osim oblika).
Iz predavanja: Energetsko-eksploatacione karakteristike potrošača: Potrošači.
2. Podele dijagrama opterećenja: i) po trajanju opterećenja i ii) po tipu opterećenja.
Dnevni dijagram opterećenja može se podeliti na dva načina:
- Po trajanju opterećenja (period niskog i visokog opterećenja).
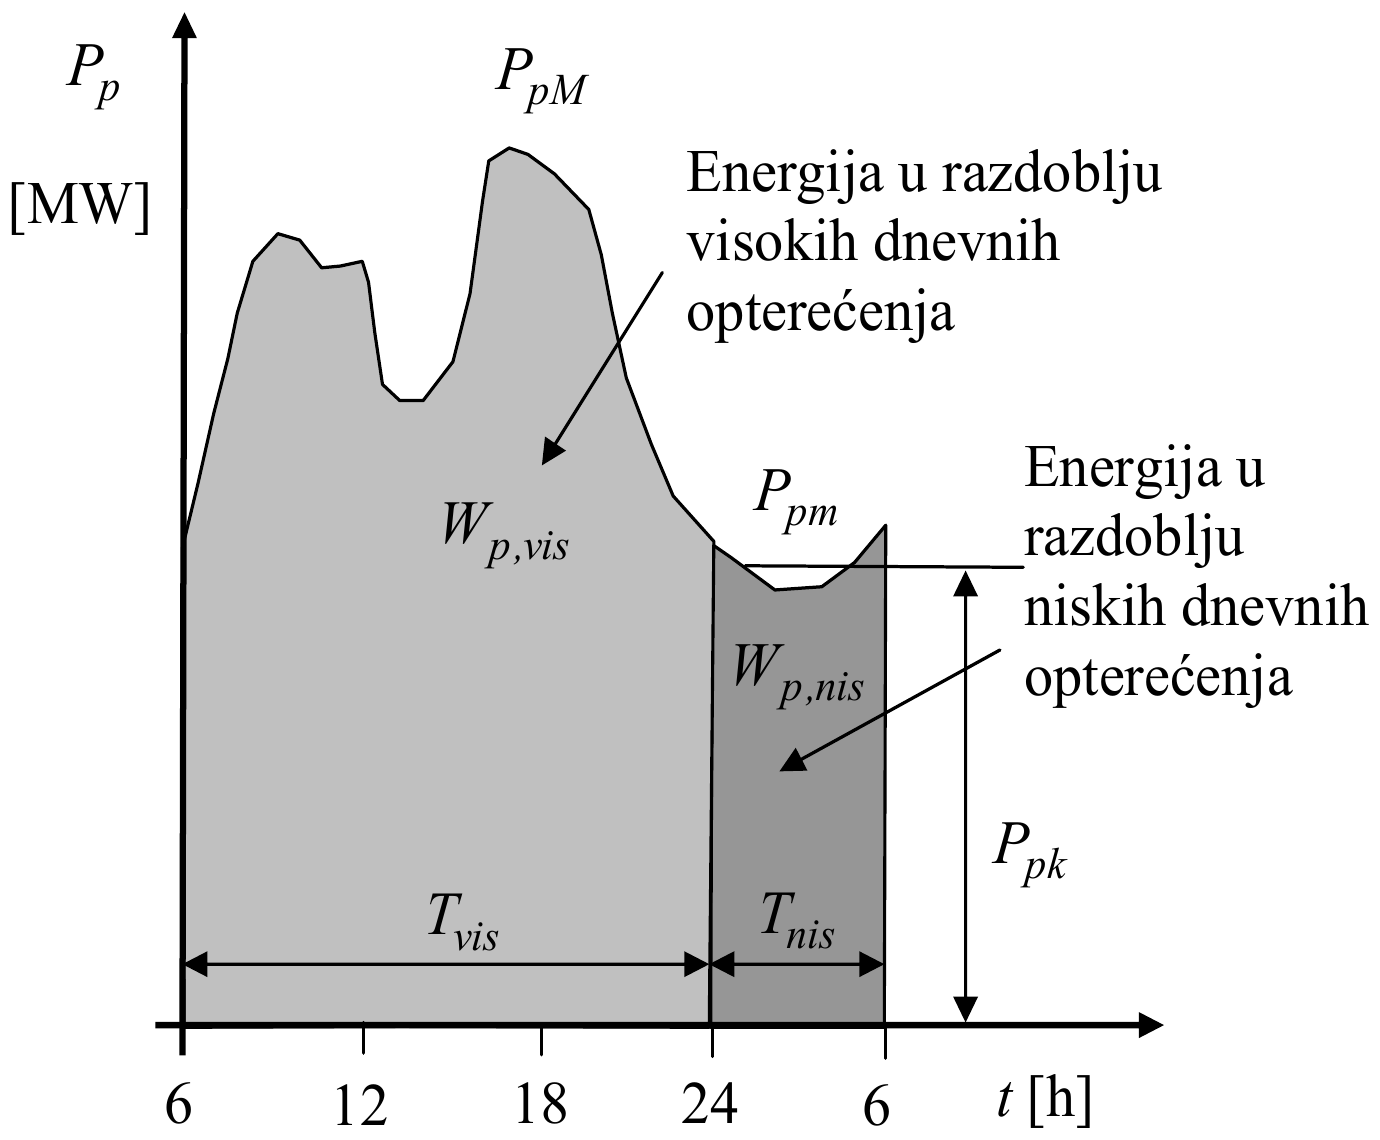
- Po tipu opterećenja (konstantan i varijabilni deo).
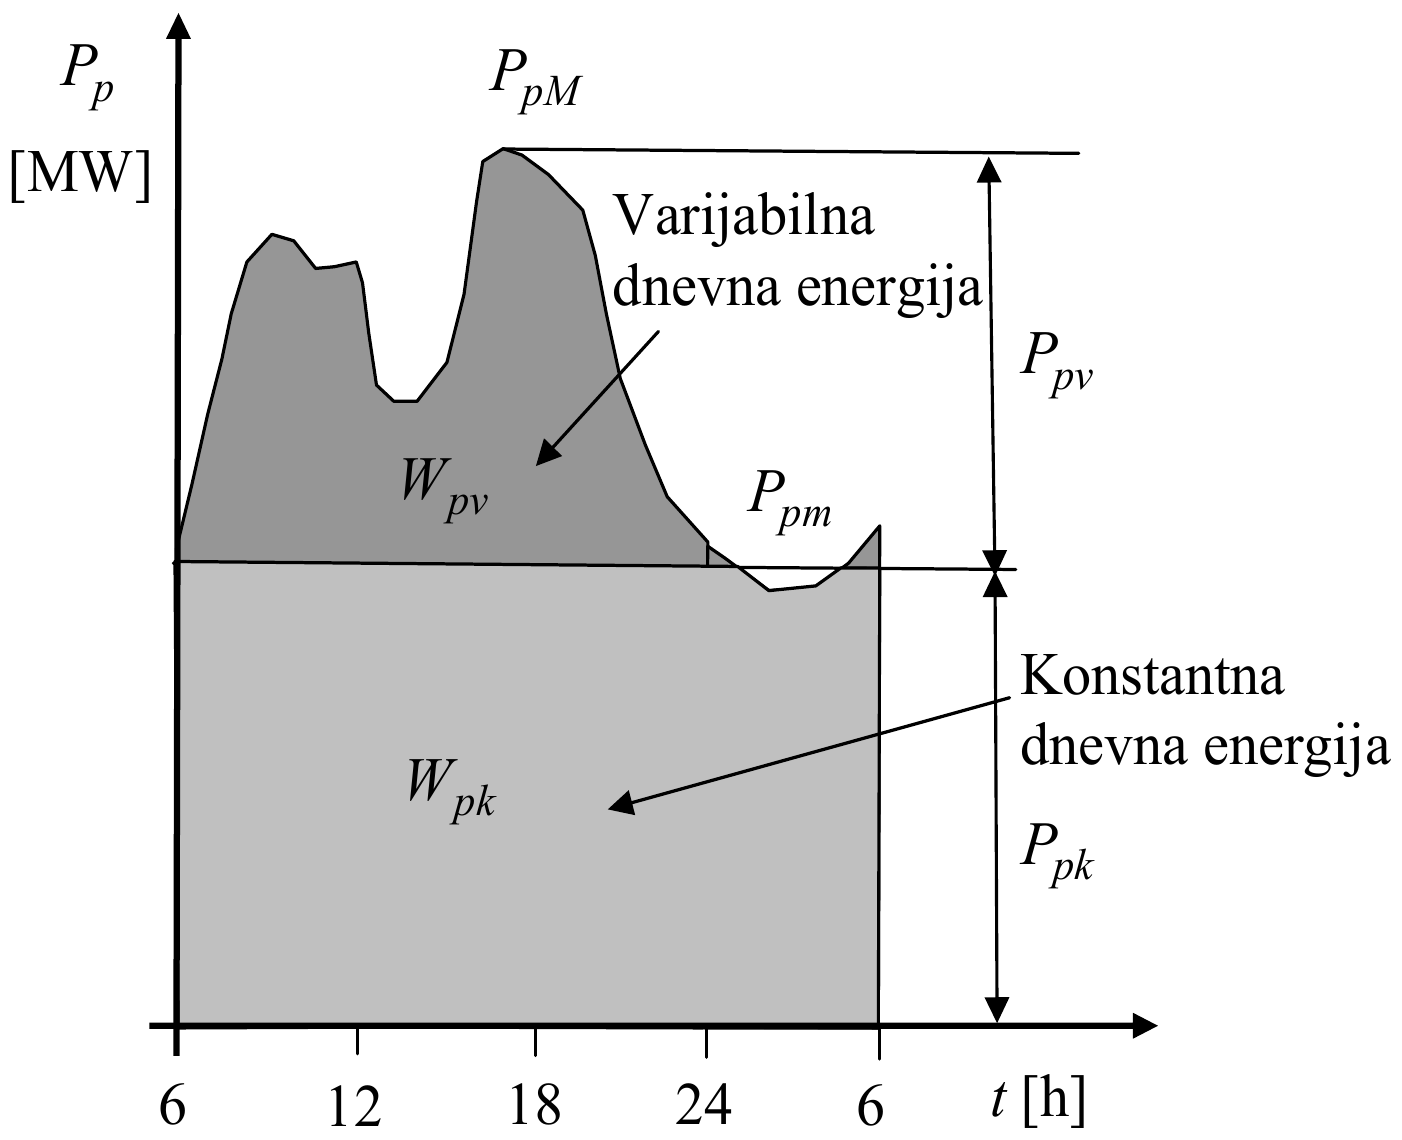
Sa prethodnih slika važe sledeći identiteti:
Obično se pretpostavlja da je konstantno opterećenje isto za radne i neradne dane, i određuje se kao:
U opštem slučaju je (vrlo važno): i .
Vrlo je važno angažovanje elektrana u svrhu popunjavanja površine ispod dijagrama opterećenja. Postoje bazne i vršne elektrane, zavisno od toga koji deo ispod dijagrama opterećenja popunjavaju.
Iz predavanja: Energetsko-eksploatacione karakteristike potrošača: Potrošači.
3. Aproksimacija krive trajanja opterećenja sa tri prave.
Da se pojednostavi analiza, kriva trajanja se aproksimira sa više pravih, ili polinomom.
Važno je da se sačuvaju osnovne karakteristike dijagrama opterećenja: , i .
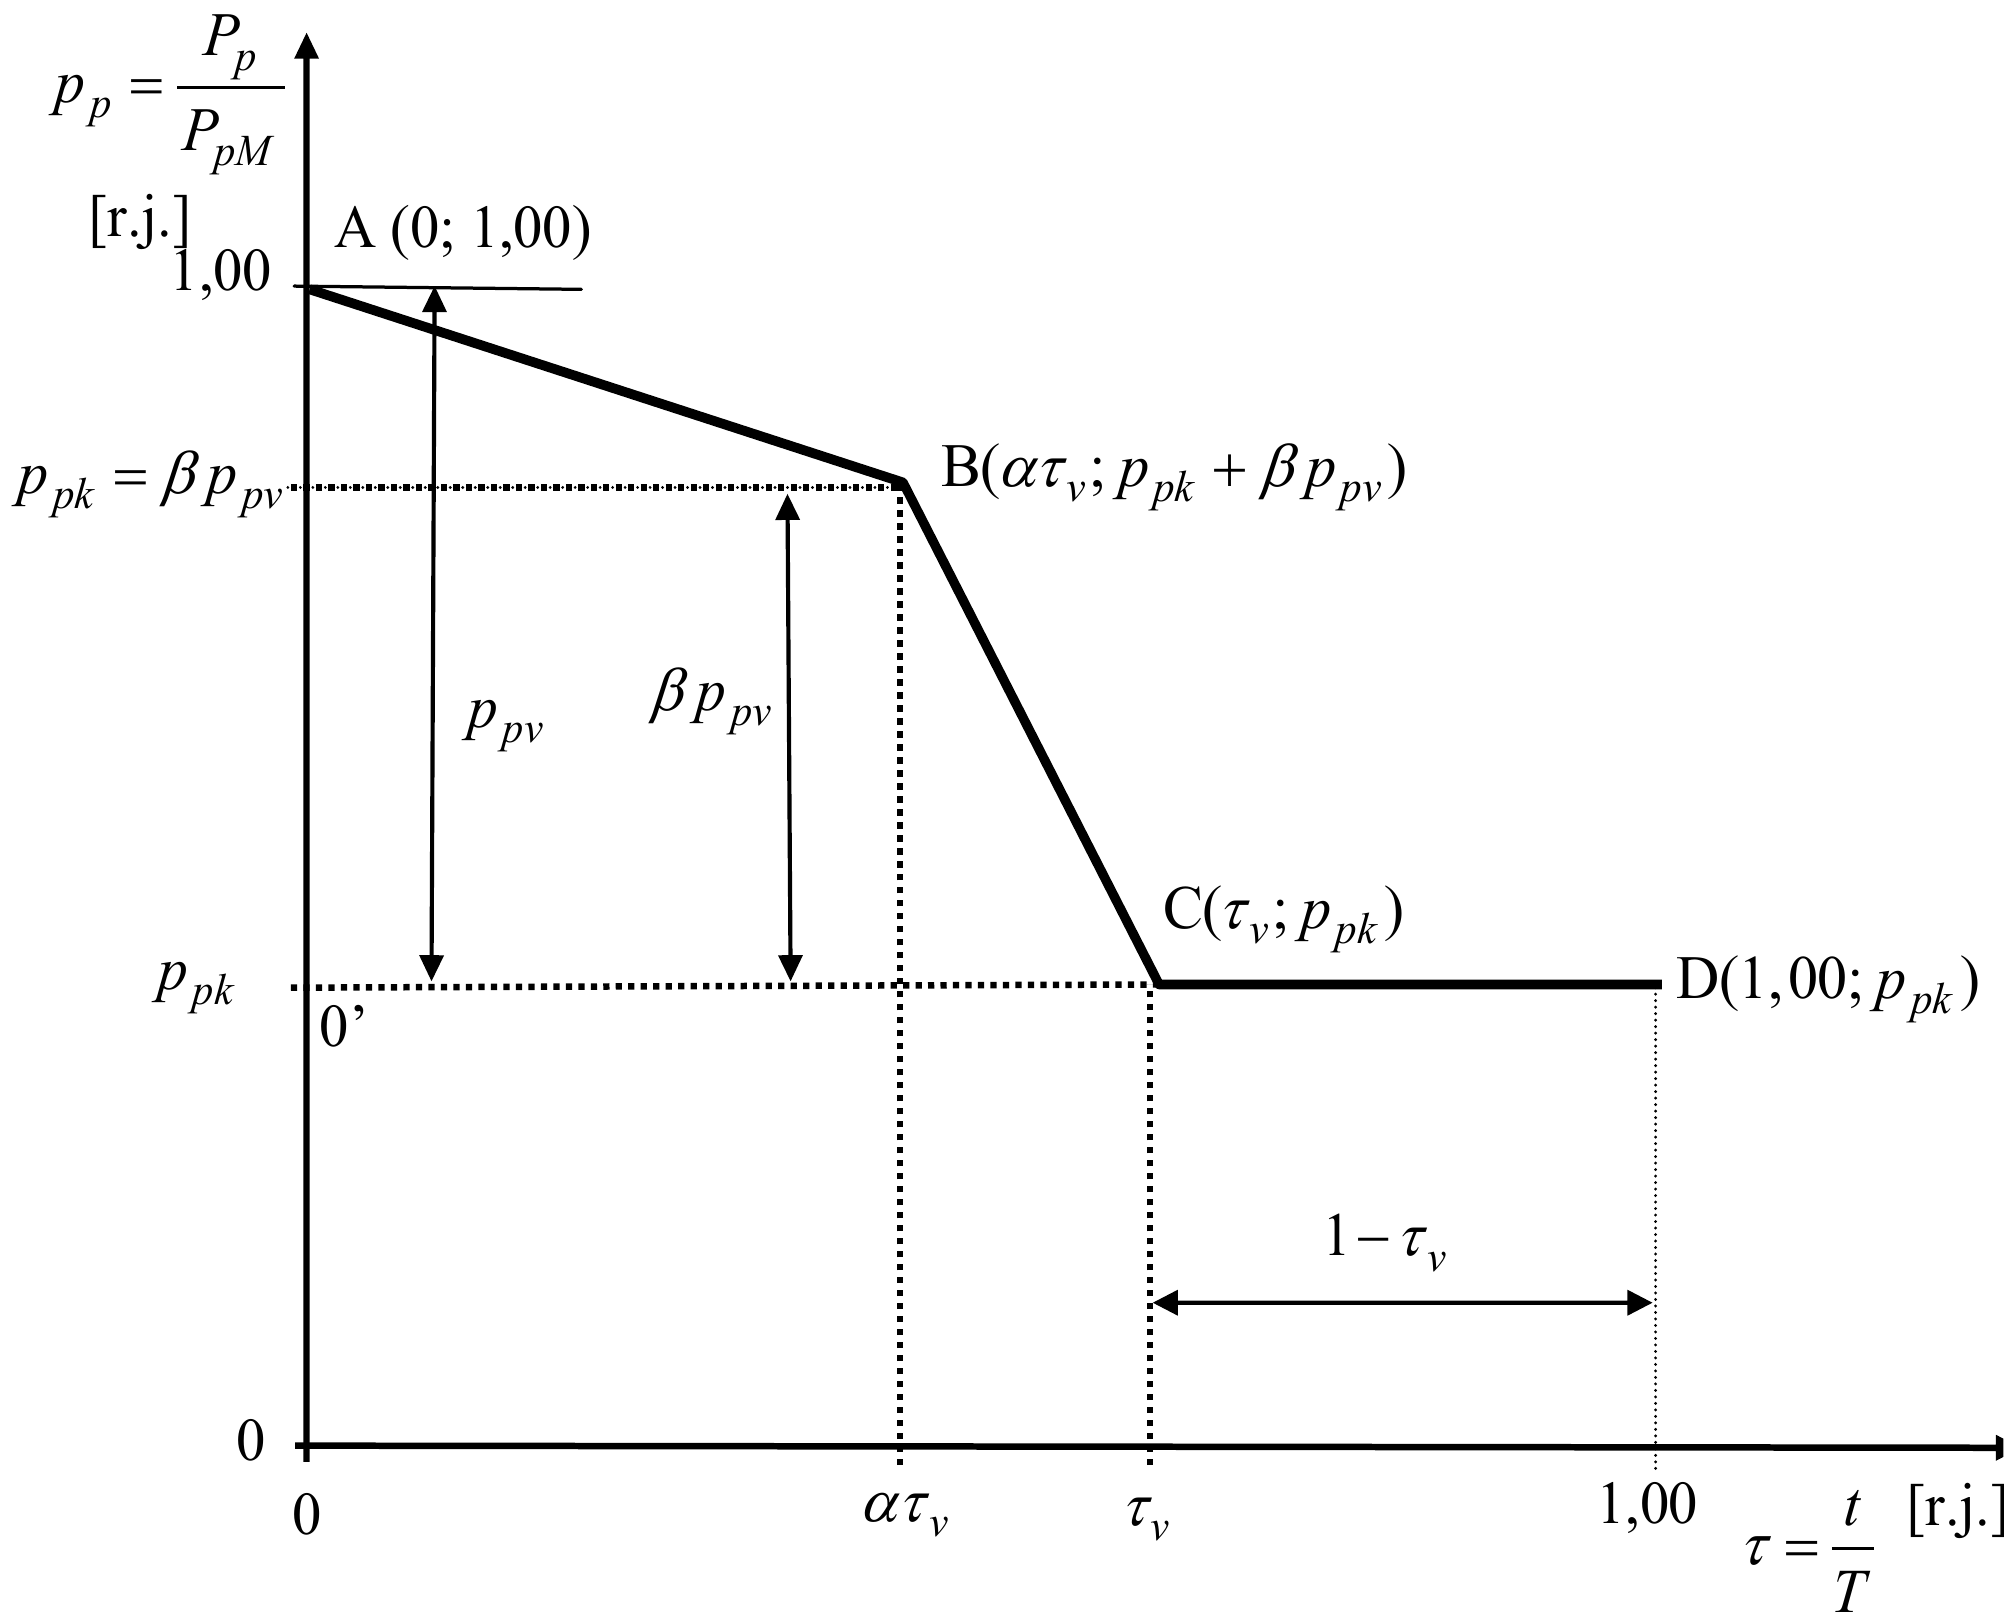
Dijagram je podeljen na konstantan i varijabilni deo. Varijabilni deo je aproksimiran sa dve prave:
- A(0; 1,0) do – važi za
- do – važi za
- do – važi za
Nepoznati parametri i određuju se iz uslova da ukupna varijabilna energija ostane konstantna (zadata).
pri čemu uvek važi identitet: .
- Na osnovu oblika krive trajanja opterećenja odredi se vreme trajanja niskih opterećenja i samim tim konstantno opterećenje .
- Primenom optimizacionog postupka vrši se fitovanje krive (po metodu minimuma kvadrata). Tako se dobija funkcionalna zavisnost iz koje se određuju i .
Iz predavanja: Energetsko-eksploatacione karakteristike potrošača: Aproksimacija krive trajanja opterećenja.
4. Aproksimacija krive trajanja opterećenja vremenskim polinomom.
Druga značajna aproksimacija je vremenski polinom:
Nepoznati koeficijenti takođe se određuju minimizacijom zbira kvadrata odstupanja vrednosti funkcije od stvarne vrednosti. Takođe, vrlo važno je da se očuvaju osnovne karakteristike dijagrama opterećenja: , i . One se čuvaju kroz dodatne uslove:
Formira se optimizacioni kriterijum:
Iz dodatnih uslova je:
Iz predavanja: Energetsko-eksploatacione karakteristike potrošača: Aproksimacija krive trajanja opterećenja.
5. Osnovne energetske karakteristike elektrane (nezavisno od tipa).
Osnovna karakteristika svake elektrane je njena instalisana snaga (), koja je aritmetički zbir naznačenih prividnih snaga sa natpisnih pločica generatora.
Maksimalna snaga elektrane je najveća snaga koju elektrana može dati kao celina (), uz pretpostavku da su svi delovi elektrane sposobni za pogon. Pri tome su usvojene pretpostavke:
- Hidroelektrane: da su protok i pad optimalni.
- Termoelektrane: postoji dovoljna količina pogonskog goriva propisanog kvaliteta na deponiji, kao i dovoljno vode za hlađenje.
Pri određivanju maksimalne snage elektrane ne postavlja se zahtev za maksimalnim stepenom korisnog dejstva.
Raspoloživa snaga agregata (elektrane) () je:
gde su:
- , – snaga sopstvene potrošnje i remontne rezerve;
- – smanjenje snage zbog operativnih razloga (smanjenje pada kod hidroelektrane, porast temperature rashladne vode kod termoelektrane).
Sopstvena potrošnja je snaga potrebna za rad pomoćnih pogona: pumpe, ventilatori, doprema uglja i slično. Kod termoelektrana na paru ona je 6 do 12 %, dok je kod hidroelektrana znatno manja i iznosi 0,5 do 2 % od instalisane snage elektrane.
Angažovana snaga elektrane () je razlika između raspoložive snage elektrane i kapaciteta koji se drže u rezervi:
Srednja godišnja snaga agregata (elektrane) definiše se kao količnik između godišnje proizvedene energije i broja sati rada u godini:
Iz predavanja: Energetsko-eksploatacione karakteristike hidroelektrana: Proizvodne jedinice – izvori električne energije.
6. Hidroelektrane (pojam, vrste, podele i osnovne karakteristike akumulacije).
To su postrojenja gde se potencijalna energija vode pretvara u kinetičku energiju (preko hidrauličke turbine), a potom u električnu energiju (preko generatora).
U energetskom pogledu hidroelektrane se dele na:
- Klasične hidroelektrane (konvencionalne).
- Pumpno-akumulacione hidroelektrane (reverzibilne hidroelektrane). Imaju stepen korisnog dejstva reda 70 %.
S obzirom na veličinu akumulacionog bazena dele se na osnovu vremena pražnjenja:
gde su:
- – korisna zapremina u [m];
- – instalisani protok u [m/s].
Podela po vremenu pražnjenja je:
- Protočne hidroelektrane: (režim rada određen prirodnim dotokom).
- Hidroelektrane sa dnevnom i sedmičnom akumulacijom: .
- Hidroelektrane sa sezonskom akumulacijom: .
Treba praviti razliku između ukupne zapremine () i korisne zapremine () akumulacionog bazena. Njihova razlika je mrtav prostor.
Ostale karakteristike akumulacije su:
- Minimalni radni nivo – najniža kota gornje vode do koje se sme spustiti nivo akumulacije.
- Maksimalan uspor – najviša kota gornje vode.
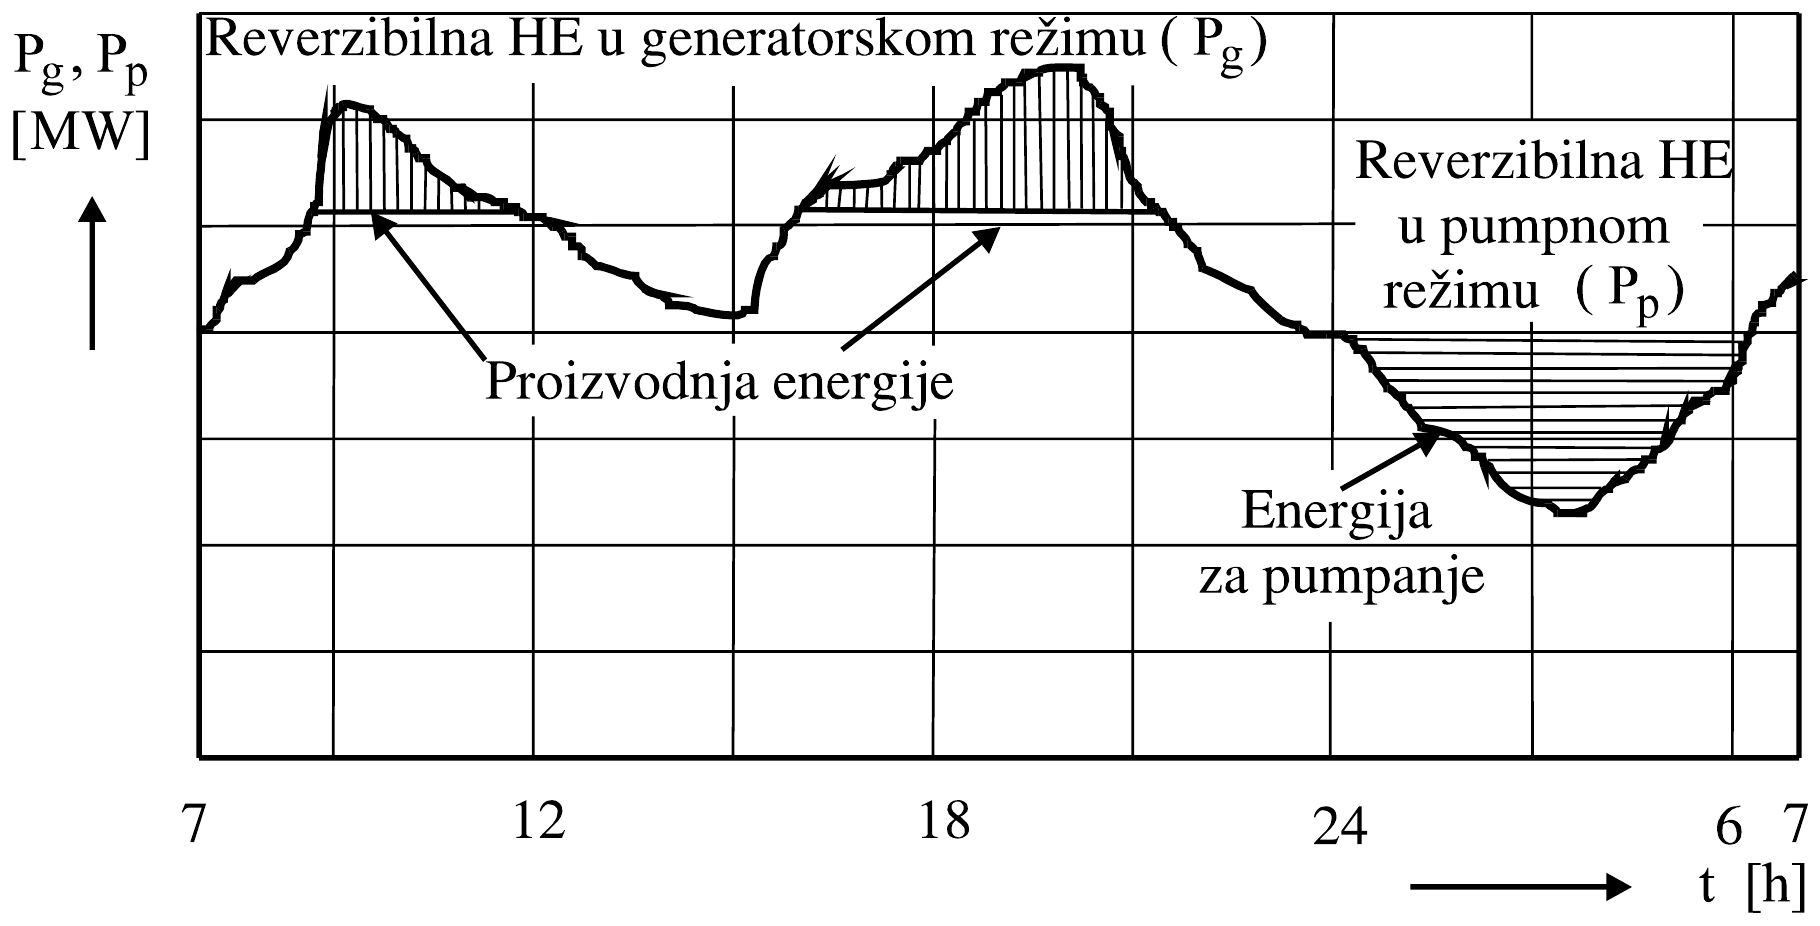
Prethodne karakteristike određuju udeo hidroelektrane u dijagramu opterećenja. Primer reverzibilnih elektrana i uticaj na dijagram opterećenja prikazani su na donjoj slici:
Iz predavanja: Energetsko-eksploatacione karakteristike hidroelektrana: Hidroelektrane.
7. Detaljan i uprošćen proračun snage i energije hidroelektrane.
Snaga generatora (merena na pragu elektrane) je:
gde su:
- – specifična masa vode;
- , – stepeni korisnog dejstva turbine i generatora;
- – ubrzanje zemljine teže;
- – sopstvena potrošnja;
- – protok kroz turbinu;
- – neto pad;
- – gubitak pada usled otpora proticanju vode.
Moguća proizvodnja tokom meseca izračunava se kao:
Iz predavanja: Energetsko-eksploatacione karakteristike hidroelektrana: Proračun snage i energije hidroelektrane; Energetsko-eksploatacione karakteristike hidroelektrana: Energetska vrednost akumulacije.
8. Osnovne i izvedene energetske karakteristike hidroelektrane.
Snaga generatora (merena na pragu elektrane) je:
Prethodna jednačina je naizgled jednostavna, ali ima puno nelinearnosti. Ona se predstavlja topografskim (školjkastim) dijagramom, koji predstavlja složenu funkciju:
gde su A, , i parametri (A je otvaranje turbine, a ugao zakretanja lopatica (kod Kaplanovih turbina)).
Primer školjkastog dijagrama je:
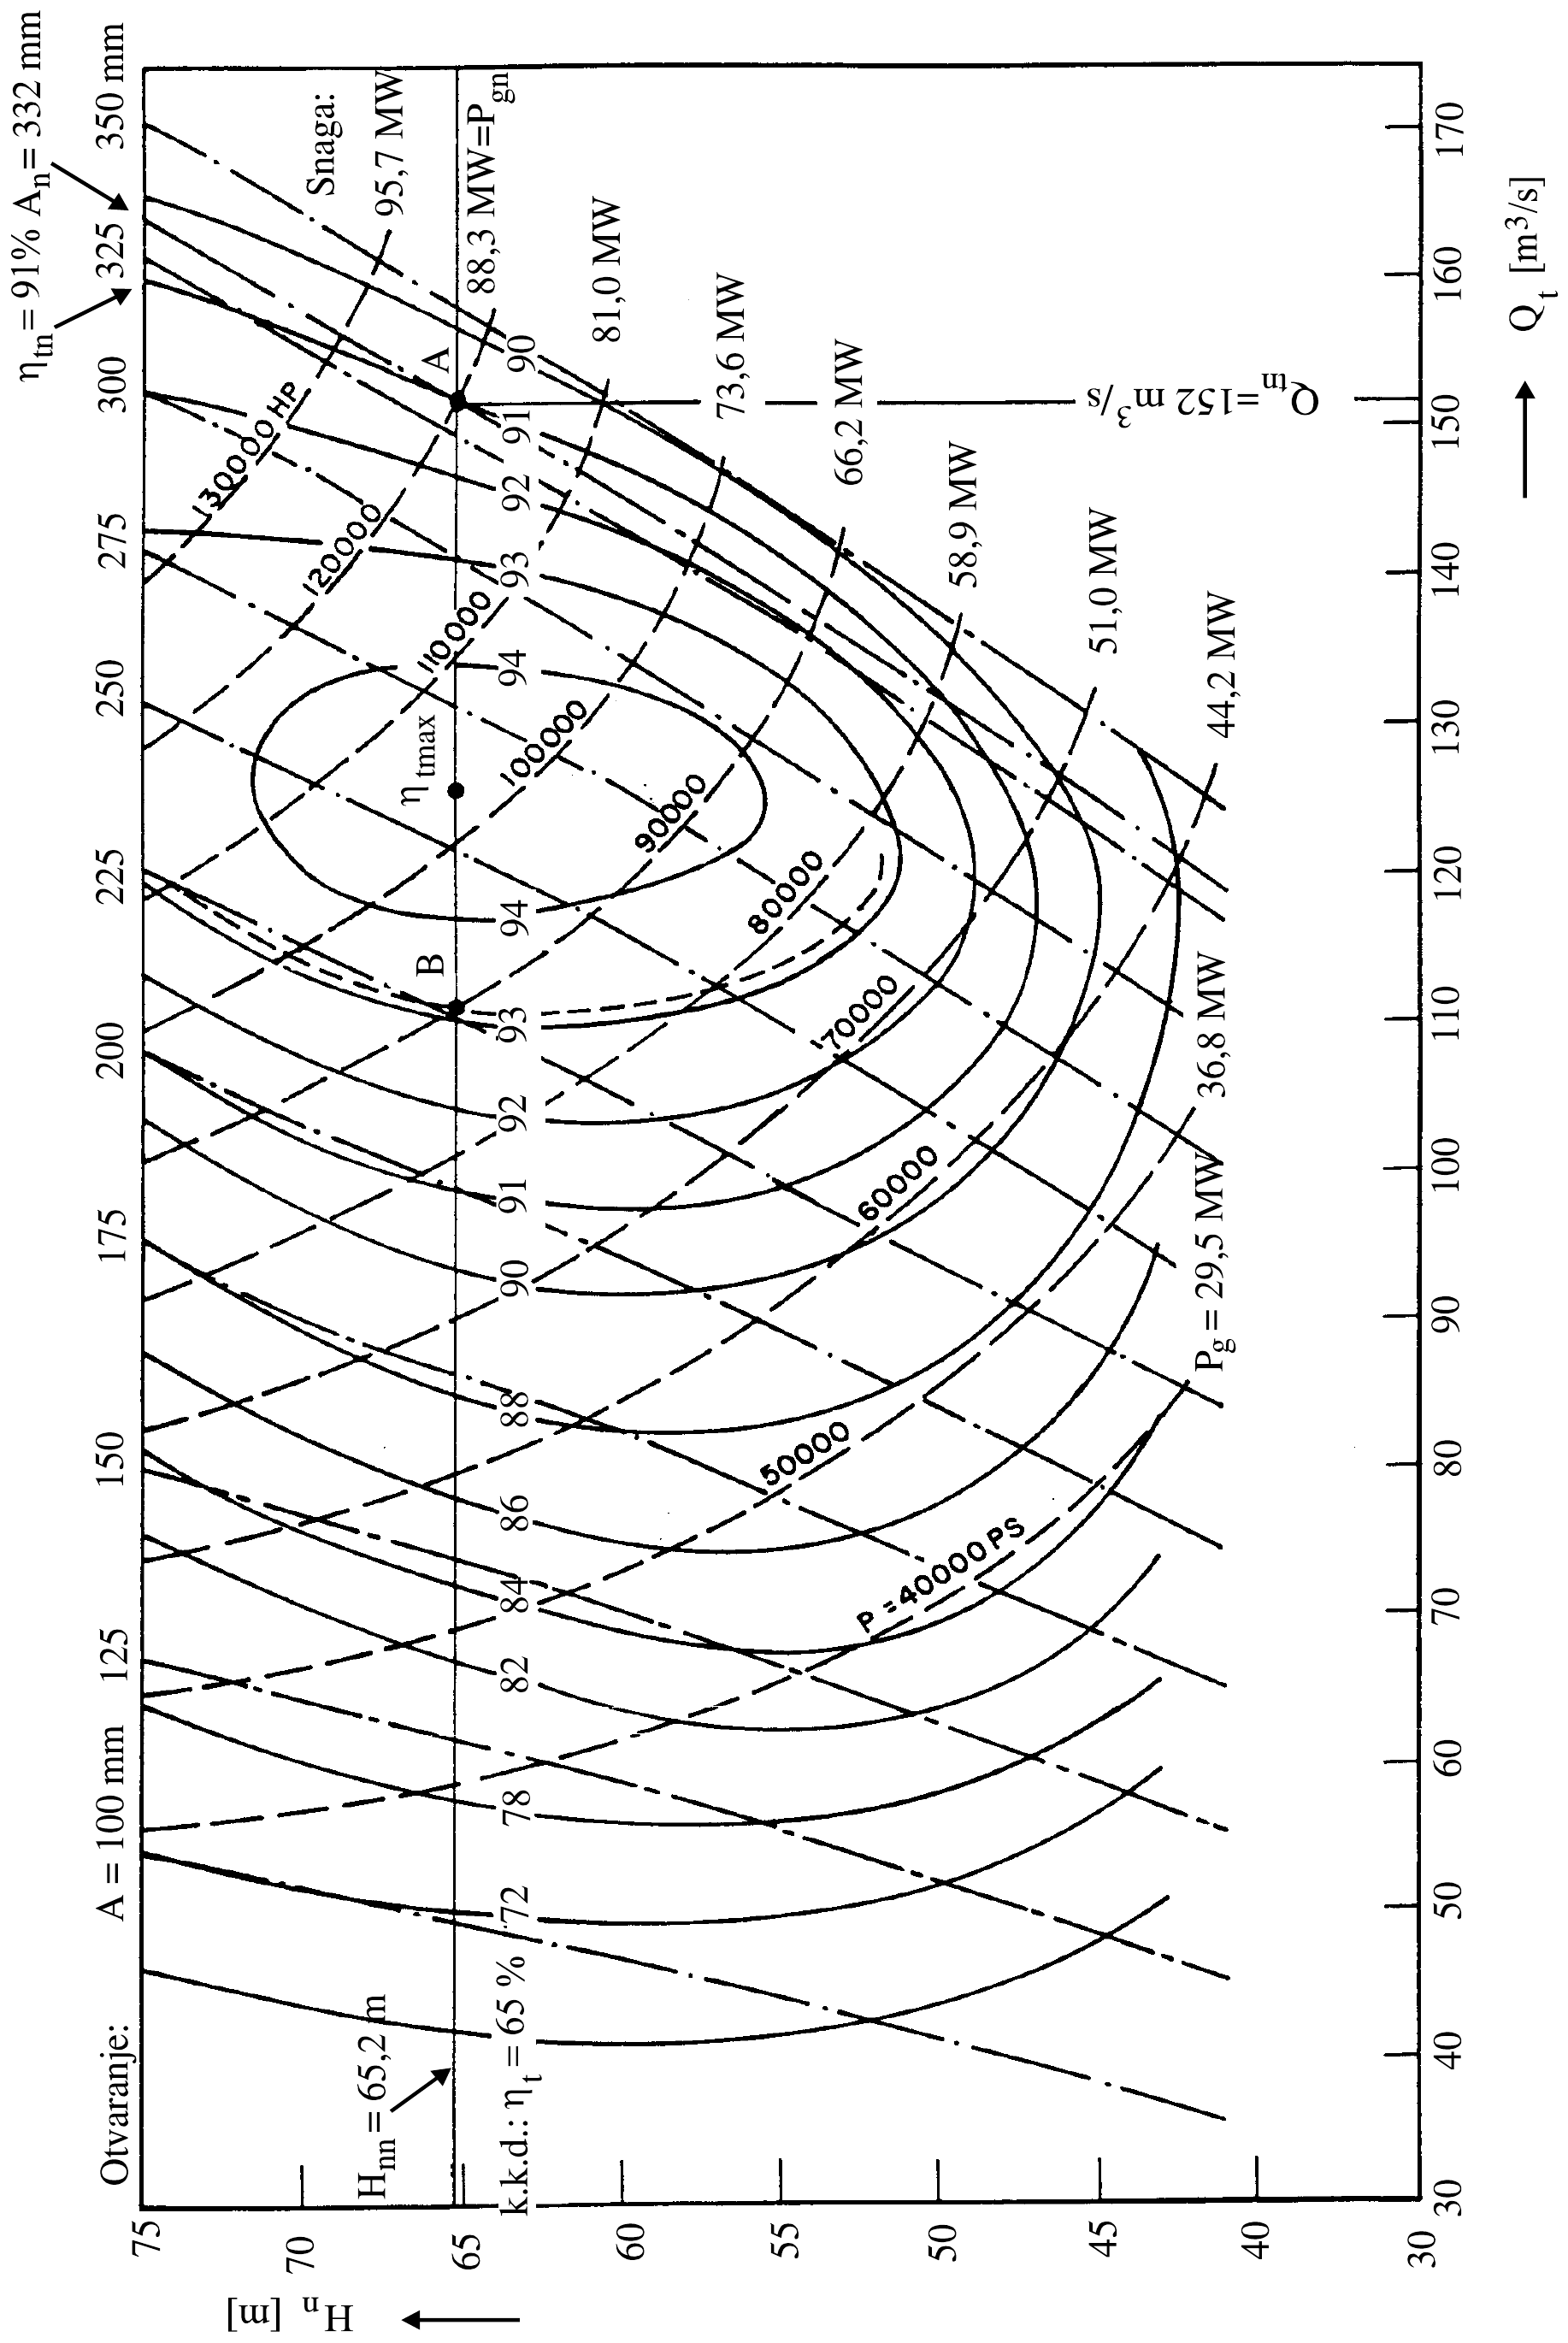
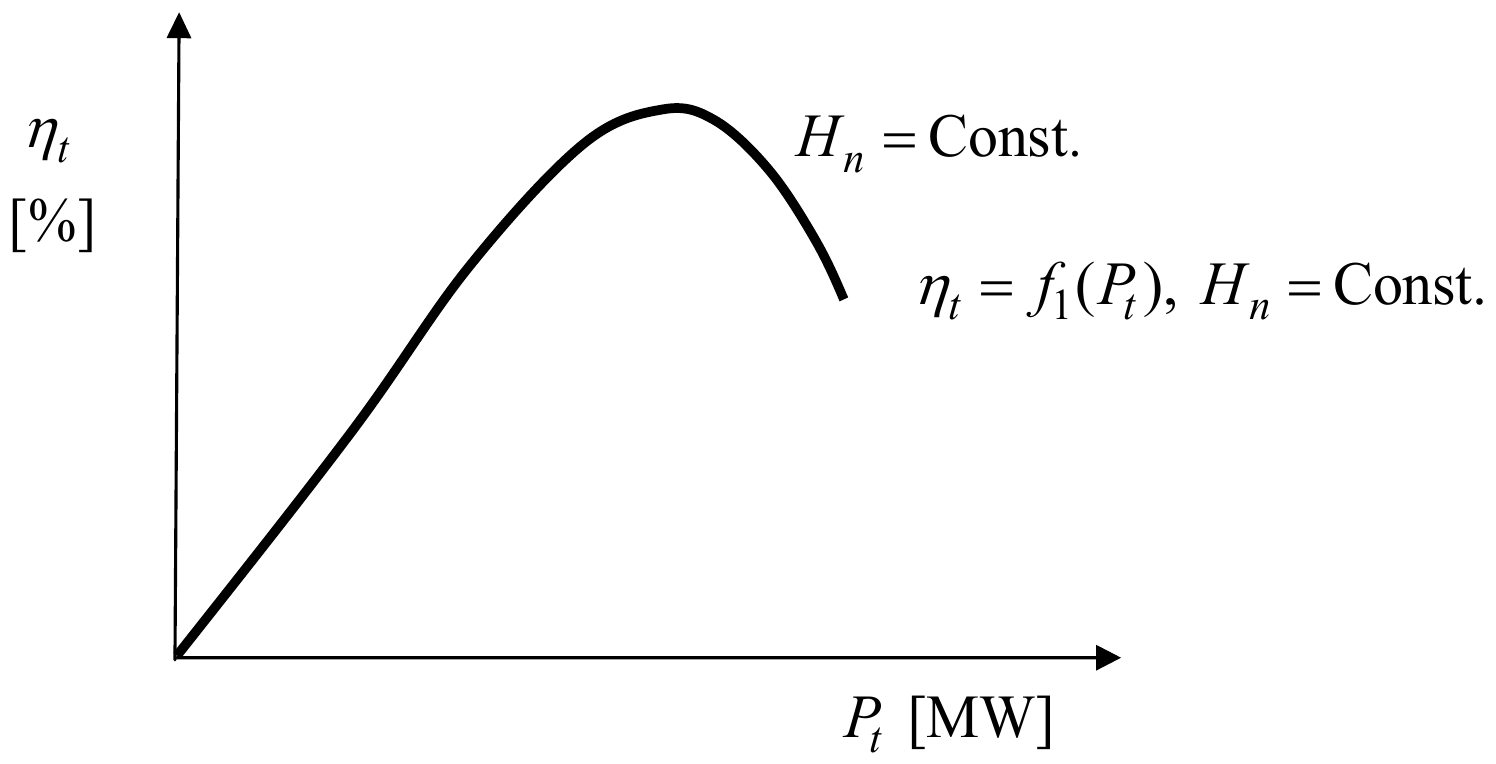
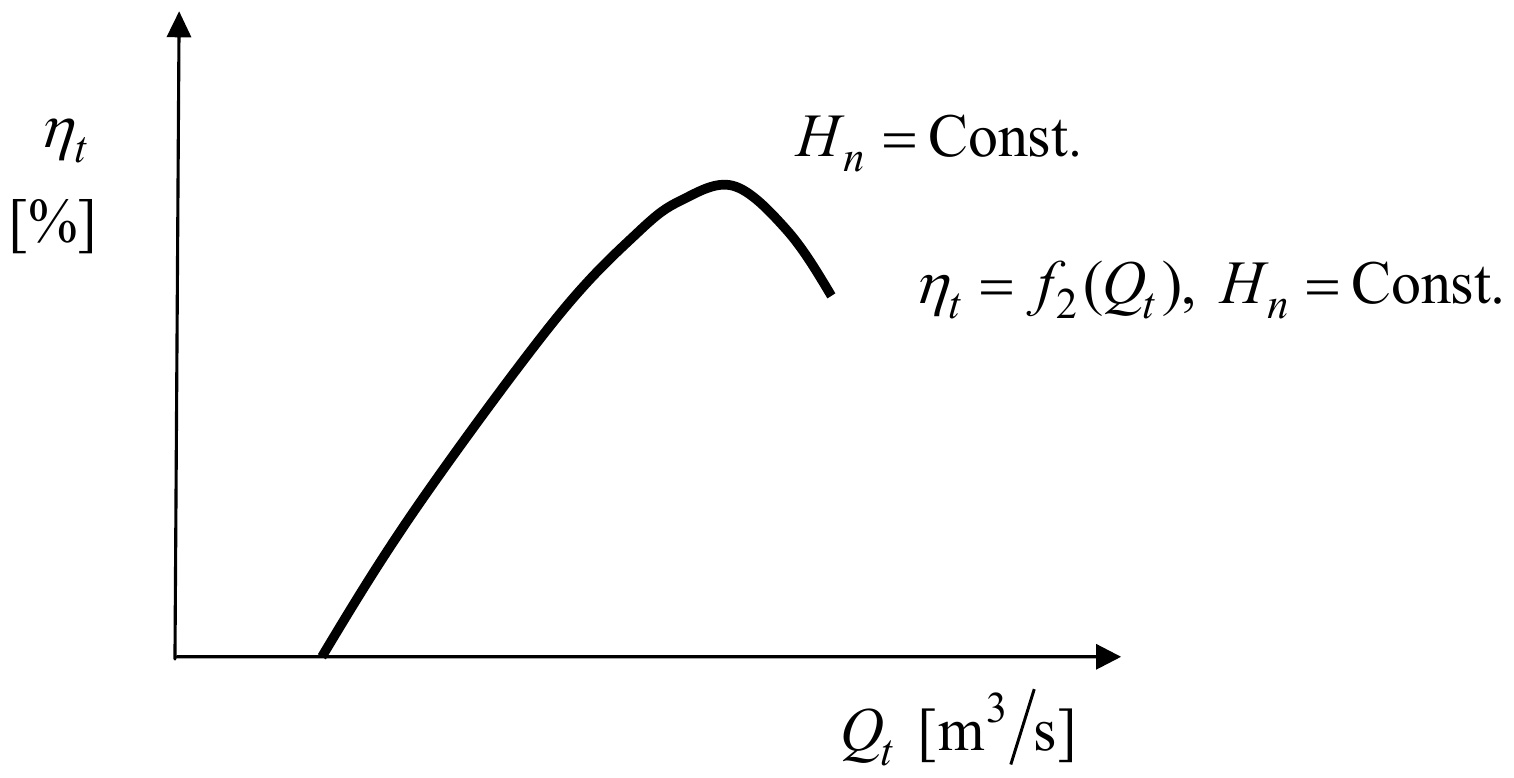
Iz školjkastog dijagrama izvode se razne energetske karakteristike:
- Stepen korisnog dejstva u funkciji snage turbine
- Stepen korisnog dejstva u funkciji protoka
- Protok kroz turbinu u zavisnosti od snage
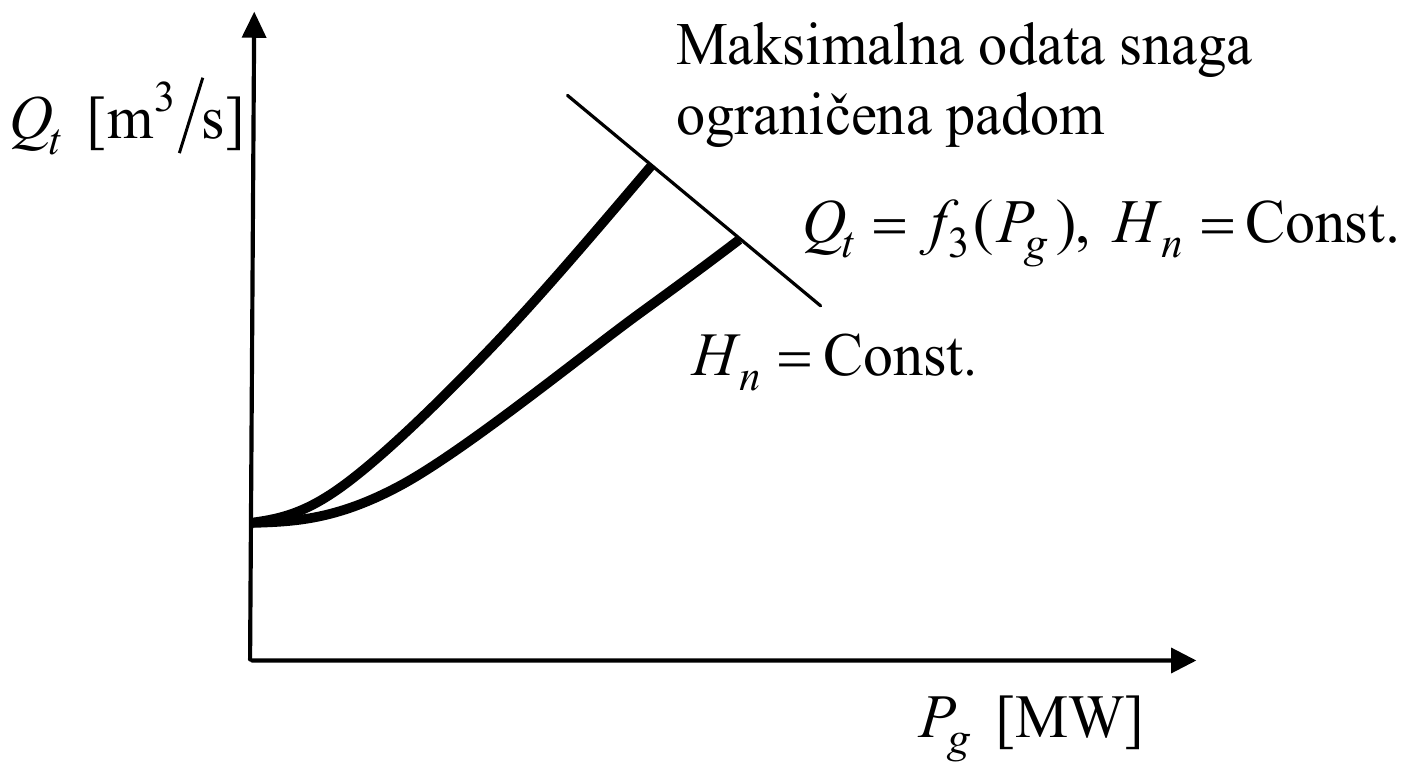
Ova karakteristika je ulazno-izlazna karakteristika hidroagregata.
Najvažnija je ulazno-izlazna (osnovna energetska) karakteristika, koja daje , (data ranije).
Iz nje se izvodi karakteristika specifične potrošnje vode:
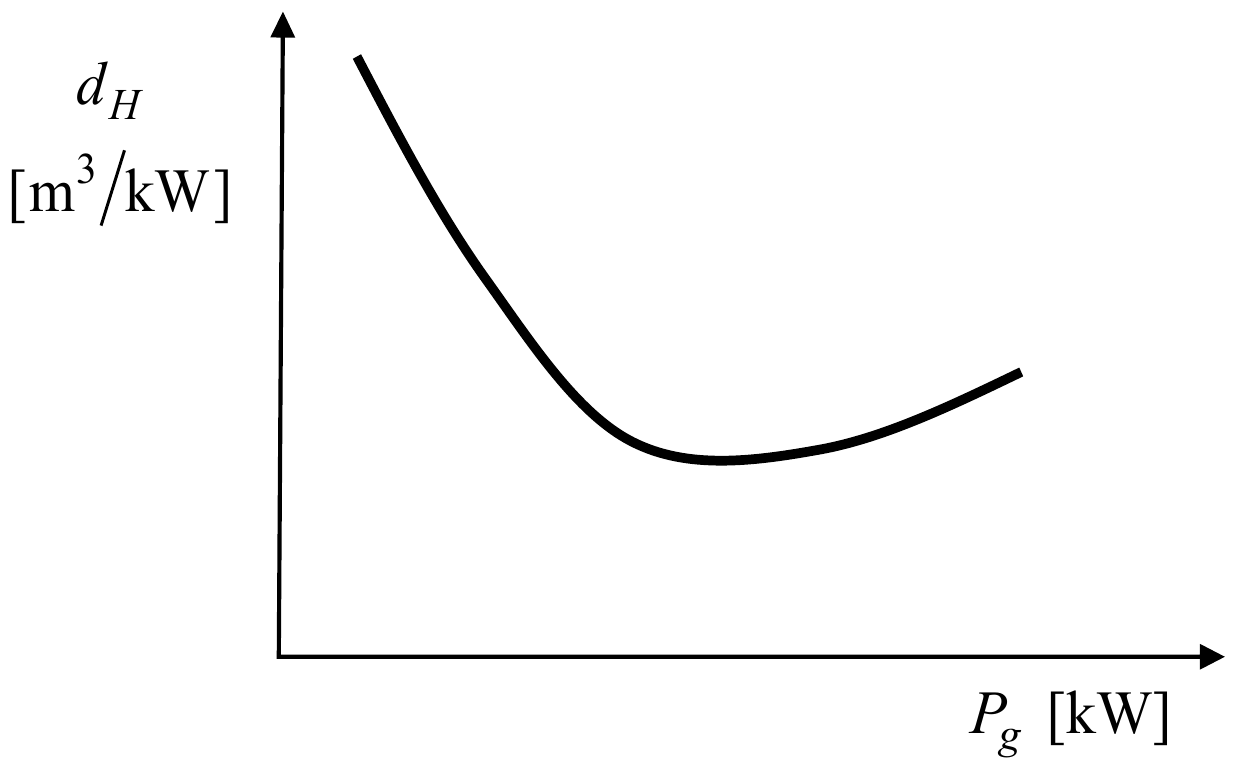
ili diferencijalnog priraštaja potrošnje vode:
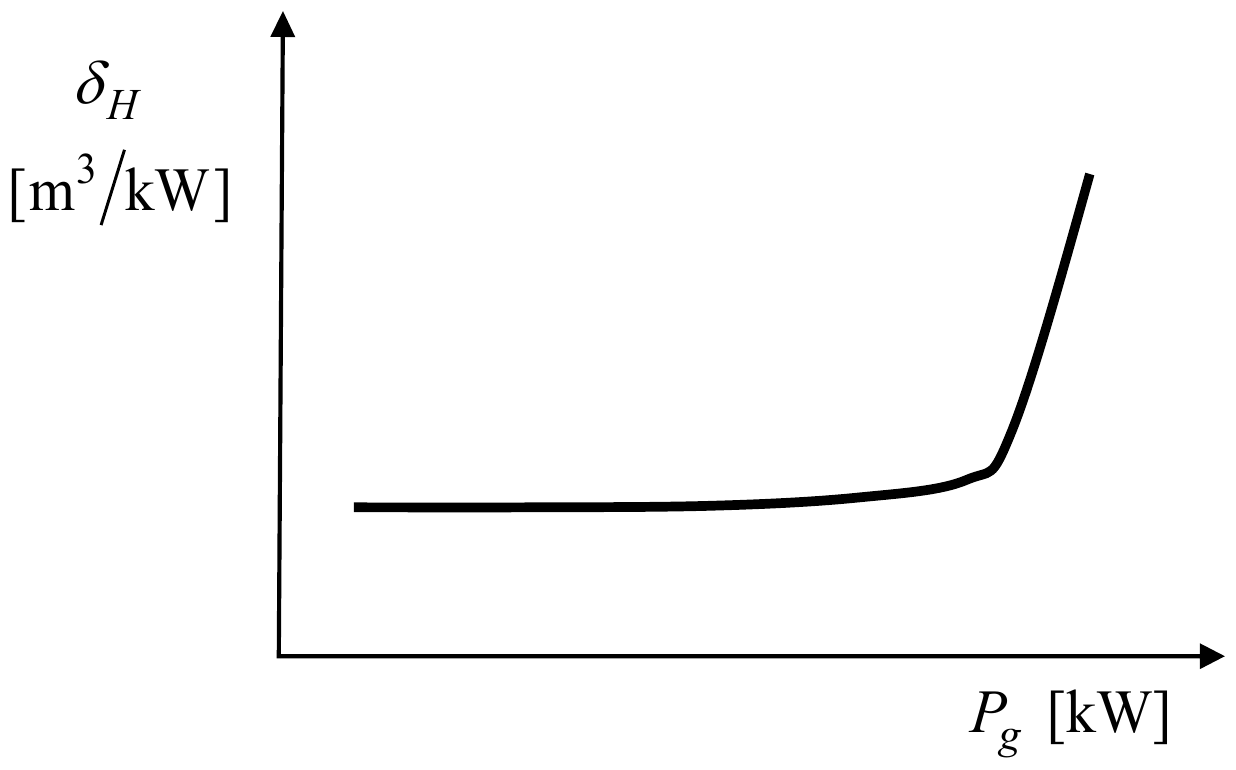
Ove karakteristike se nazivaju izvedene karakteristike hidroagregata.
Iz predavanja: Energetsko-eksploatacione karakteristike hidroelektrana: Proračun snage i energije hidroelektrane; Energetsko-eksploatacione karakteristike hidroelektrana: Izvedene energetske karakteristike hidroagregata.
9. Osnovni matematički modeli hidroelektrana (bikvadratni, neto pada i rezervoara).
Najčešće se koristi Glimn-Kirchmayer-ov model:
gde su:
Opštija forma ovog modela je Hildebrand-ov model:
gde su koeficijenti razvoja.
Model neto pada
Neto pad je:
gde je gubitak pada u cevovodu.
Gubitak pada u cevovodu je funkcija protoka kroz turbinu:
tako da je konačno:
Model rezervoara
Koristi se za proračun ekonomične eksploatacije EES-a.
Dinamika rezervoara može se opisati diferencijalnom jednačinom ( je prirodni dotok):
Obično se funkcija korisne zapremine u funkciji kote gornje vode aproksimira razvojem:
Iz predavanja: Energetsko-eksploatacione karakteristike hidroelektrana: Proračun snage i energije hidroelektrane; Energetsko-eksploatacione karakteristike hidroelektrana: Model neto pada; Energetsko-eksploatacione karakteristike hidroelektrana: Model rezervoara.
10. Ograničenja u radu klasičnih i pumpno-akumulacionih hidroelektrana i razdvajanje proizvodnje različitih tipova hidroelektrana na bazni i varijabilni deo.
Ona zavise od strukture EES-a, i mogu se identifikovati sledeća dva karakteristična slučaja:
- Termički dominantni sistemi.
- Hidro dominantni sistemi (kod nas je odnos termo/hidro reda 60/40 %).
Kod prve grupe modelovanje hidroelektrana vrši se na sličan način, dok su kod druge grupe neophodni detaljni modeli hidroelektrane.
Termički dominantni sistemi
Ograničenja koja se primenjuju za klasične hidroelektrane su:
- Ograničenja na odatu snagu hidroelektrane: .
- Ograničenja na količinu proizvedene energije u razmatranom periodu
gde je proizvodnja protočnih hidroelektrana, a proizvodnja hidroelektrana sa sezonskom akumulacijom.
Akumulacije se grade kao višenamenske (plovidba, navodnjavanje ...). Zato postoje i druga razna ograničenja:
- – po zapremini
- – po protoku (biološki minimum, kavitacija ...)
- – po protoku (vodosnabdevanje, irigacija, plovidba ...)
Ograničenja za pumpno-akumulacione (reverzibilne) hidroelektrane su slična. Jedino se dodaje ograničenje energije za pumpanje koja se može uzeti iz sistema. Proizvodnja se plasira u vršnom delu dijagrama opterećenja.
Hidro dominantni sistemi
Obično se pored EES-a modeluje i hidrološki sistem (modeluje sve klasične i reverzibilne hidroelektrane).
Tada se obuhvataju sledeća ograničenja:
- Sva ograničenja navedena za čisto termo sisteme.
- Bilansna jednačina stanja akumulacionog bazena (u formi energije ili vode): .
- Ograničenje zapremine: .
- Ograničenje protoka: .
- Ograničenje odate aktivne i reaktivne snage: i .
Proizvodnja ispod krive opterećenja popunjava se proizvodnjom termo i hidroelektrana. Vrlo je važan redosled angažovanja elektrana:
1. Kod protočnih hidroelektrana sva proizvodnja se mora realizovati u baznom delu (konstantan deo):
Protočne hidroelektrane: nemaju mogućnost regulacione (vršne) proizvodnje.
2. Kod hidroelektrana sa dnevnom i sedmičnom akumulacijom samo se snaga biološkog minimuma mora realizovati u baznom delu:
3. Kod hidroelektrana sa sezonskom akumulacijom postupa se slično.
Imaju velike akumulacione bazene. Celokupna energija prirodnog dotoka umanjena za biološki minimum može se iskoristiti za vršnu proizvodnju:
- – biološki minimum;
- – bazna proizvodnja;
- – varijabilna snaga;
- – varijabilna energija.
Mesto pojedinih tipova hidroelektrana u površini ispod dijagrama opterećenja data je na slici:
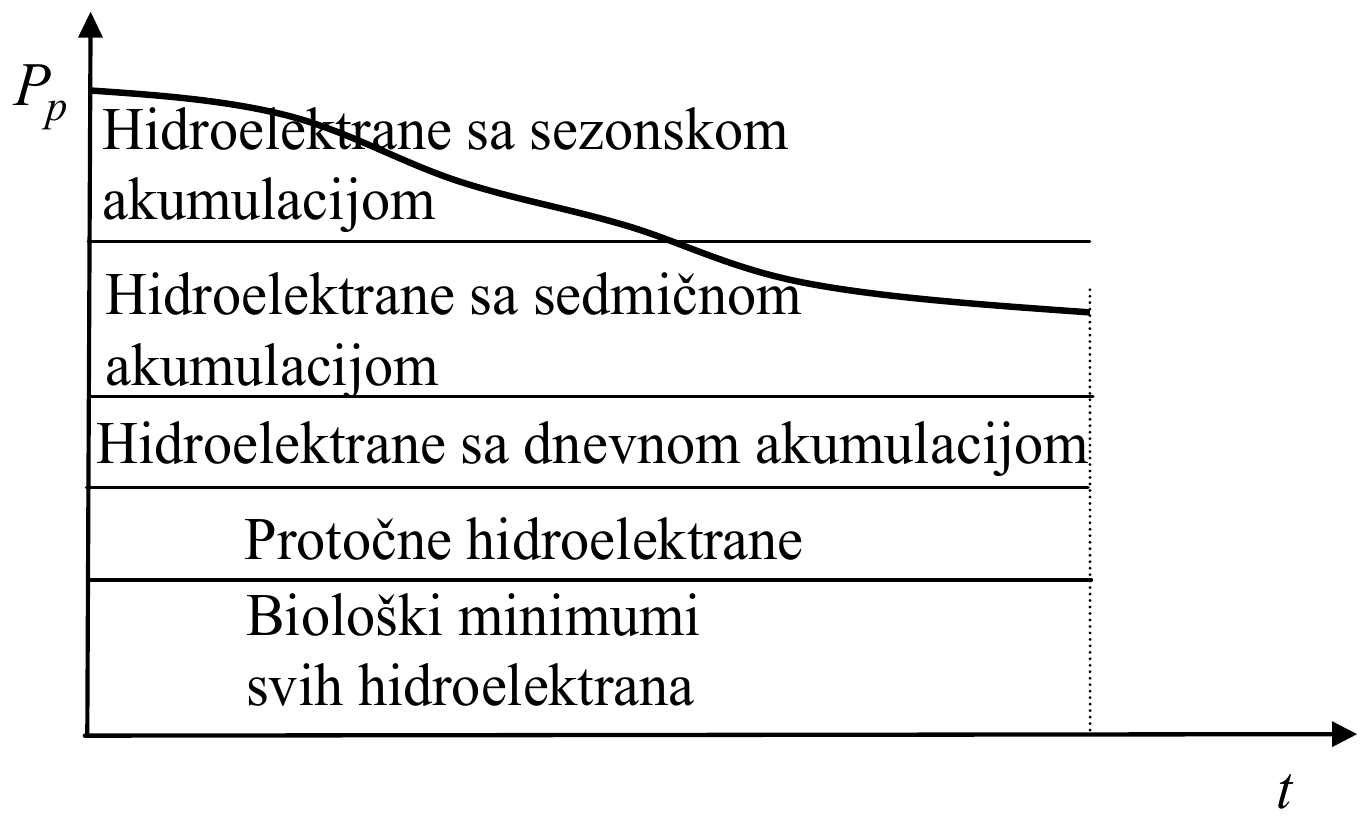
Iz predavanja: Energetsko-eksploatacione karakteristike hidroelektrana: Ograničenja u radu klasičnih i pumpno-akumulacionih hidroelektrana; Energetsko-eksploatacione karakteristike hidroelektrana: Razdvajanje proizvodnje klasičnih hidroelektrana na bazni i varijabilni deo.
11. Primeri pomeranja proizvodnje iz jednog u drugi vremenski proizvod hidroelektrana sa dnevnom i sedmičnom akumulacijom.
Primer eksploatacije hidroelektrane sa dnevnom akumulacijom
Imaju relativno mali akumulacioni bazen. Osobina im je da prirodni dotok umanjen za biološki minimum može napuniti bazen (regulacioni deo) za jedan dan.
Primer jednog režima proizvodnje, kao punjenja i pražnjenja akumulacije je:
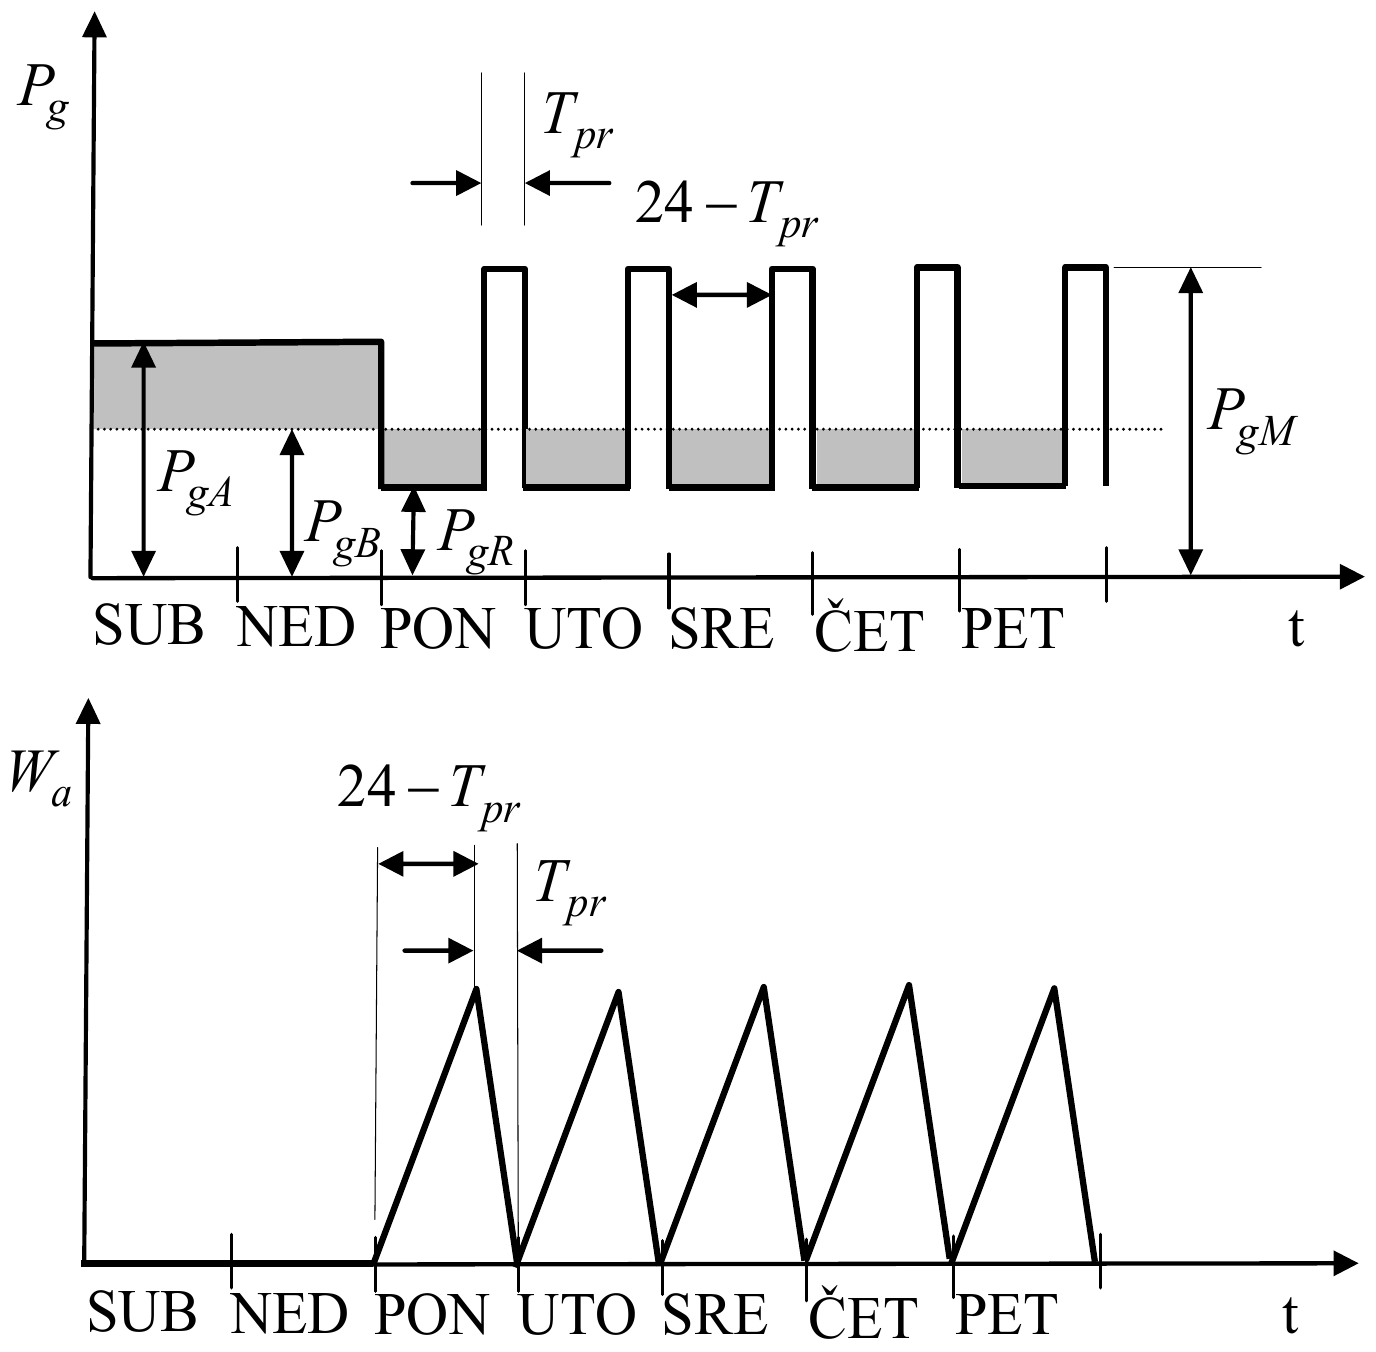
Na prethodnoj slici su:
- – redukovana (minimalna) snaga;
- – vreme pražnjenja akumulacije;
- – energetska vrednost akumulacije.
Prilikom crtanja prethodnih dijagrama usvojene su sledeće pretpostavke:
- Tokom neradnih dana hidroelektrana proizvodi energiju prirodnog dotoka (snaga , gde je snaga koja se postiže prirodnim dotokom).
- Tokom radnih dana hidroelektrana radi sati (vreme pražnjenja) sa maksimalnom snagom (), a ostatak vremena sa redukovanom snagom ().
Jednačina ravnoteže energije je:
Hidroelektrane sa sedmičnom akumulacijom
Imaju veće akumulacije, tako da je njihovo vreme punjenja sa prirodnim dotokom umanjenim za biološki minimum () reda 1 do 3 dana.
Primer jednog režima proizvodnje, kao punjenja i pražnjenja akumulacije je dat na donjoj slici.
Sa donje slike se vidi da je režim proizvodnje vrlo sličan kao u prethodnom slučaju. Osnovne pretpostavke su:
- Tokom subote i nedelje (neradni dani) hidroelektrana radi sa smanjenom snagom (proizvodi redukovanim kapacitetom), tako da se deo vode koristi za punjenje akumulacije (, gde je snaga prirodnog dotoka).
- Za vreme radnih dana u periodima niskog opterećenja () hidroelektrana radi sa redukovanom snagom koja je jednaka minimalnoj snazi, odnosno snazi biološkog minimuma (), dok se ostatak vode koristi za punjenje akumulacije.
- U časovima vršnih opterećenja radnih dana ( - različito vreme od vremena pražnjenja, ) hidroelektrana radi sa maksimalnom snagom.
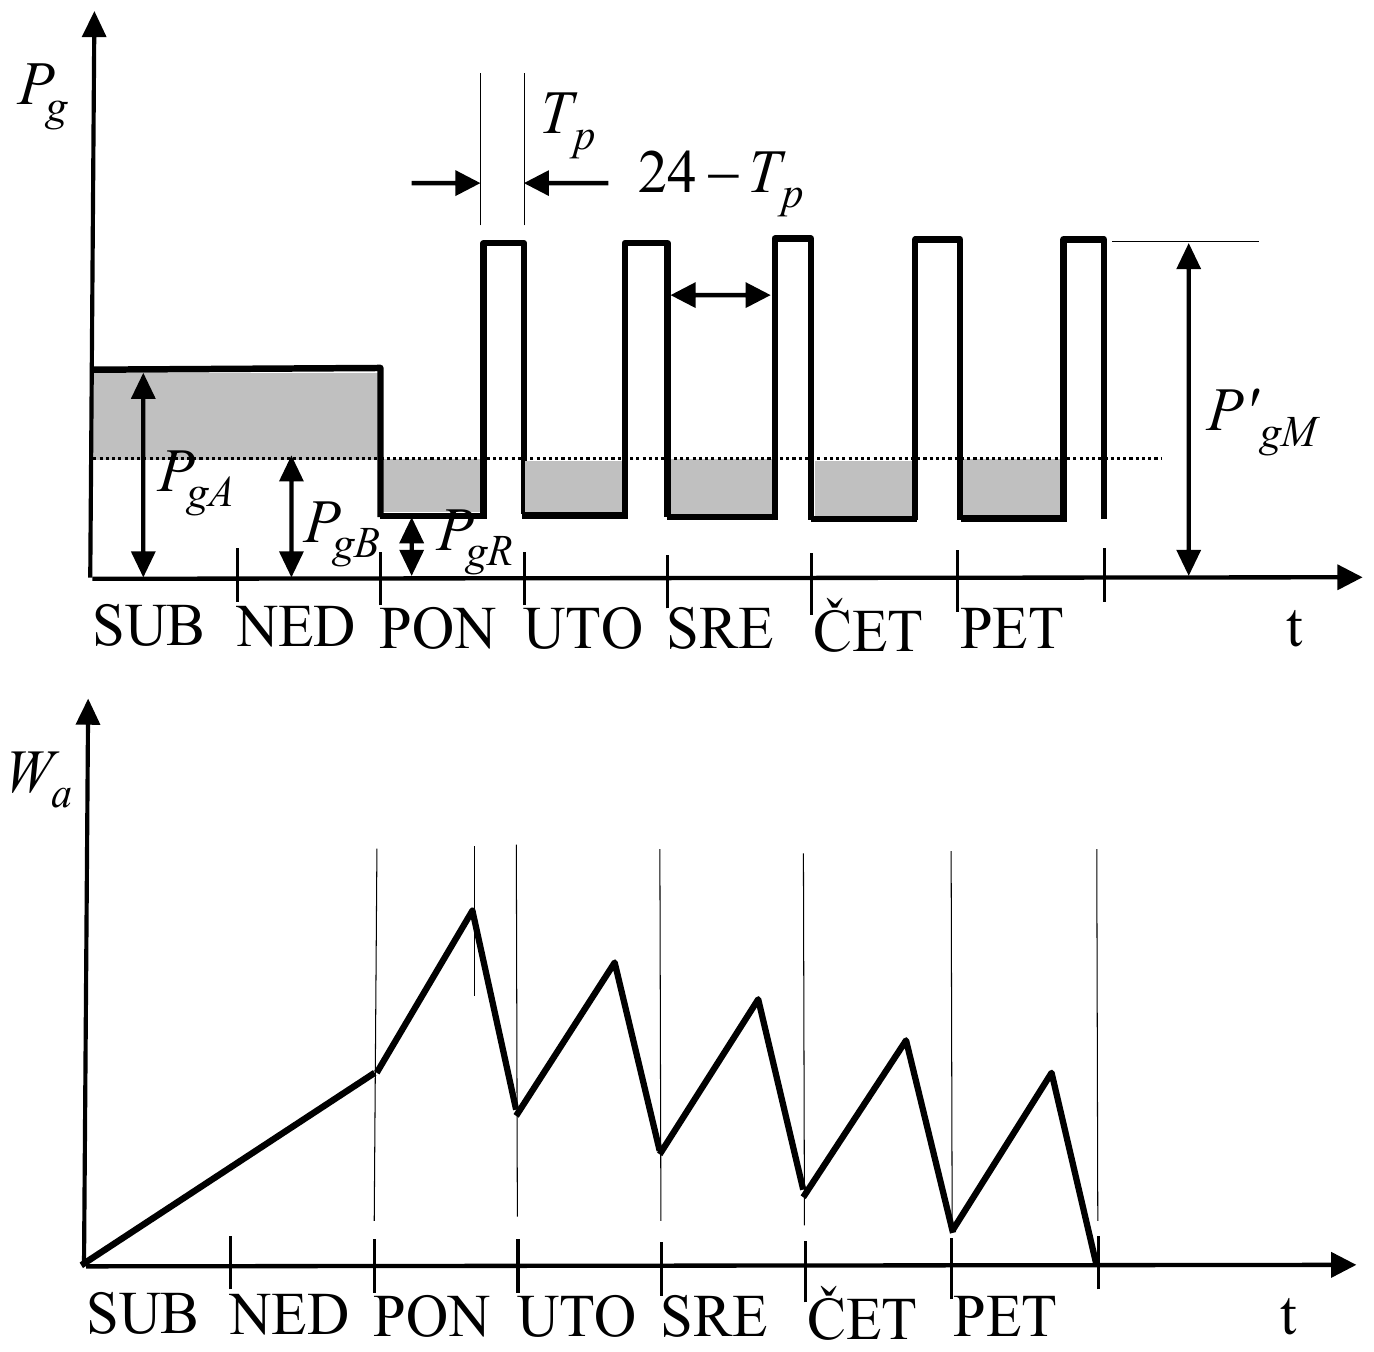
Jednačina punjenja regulacionog dela bazena dobija se iz uslova da je bazen na početku subote bio prazan, a da je na početku vršnog opterećenja u ponedeljak pun:
Iz predavanja: Energetsko-eksploatacione karakteristike hidroelektrana: Primer eksploatacije hidroelektrane sa dnevnom akumulacijom; Energetsko-eksploatacione karakteristike hidroelektrana: Hidroelektrane sa sedmičnom akumulacijom.
12. Troškovi u hidroelektranama.
Postoje investicioni () i eksploatacioni, odnosno pogonski troškovi ().
Godišnji investicioni troškovi su proporcionalni instalisanoj snazi (sa koeficijentom ):
gde su:
- – godišnja stopa investicionih troškova;
- – koeficijent proporcionalnosti troškova sa instalisanom snagom;
- – instalisana snaga.
Eksploatacioni troškovi sastoje se od stalnih i promenljivih troškova pogona i održavanja:
Prosečna cena proizvedene energije hidroelektrane je:
Iz predavanja: Energetsko-eksploatacione karakteristike hidroelektrana: Troškovi u hidroelektranama.
13. Termoelektrane (pojam, vrste, primer tipične principijelne šeme i proračun odate električne snage).
Termoelektrane su postrojenja koja za proizvodnju električne energije koriste procese sagorevanja, pri čemu hemijsku energiju goriva pretvaraju u mehaničku energiju preko pogonskih motora (parne, gasne turbine ili dizel motor). Za proizvodnju električne energije standardno se koriste sinhroni generatori.
S obzirom na pogonski motor, termoelektrane se dele na:
- Termoelektrane na paru (pogonski motor parna turbina).
- Gasnoturbinske termoelektrane (pogonski motor gasna turbina).
- Termoelektrane sa SUS motorom (najčešće dizel motor). Slab stepen iskorišćenja toplotne u električnu energiju, pa se retko koriste.
- Termoelektrane sa kombinovanim ciklusom (kogeneraciona postrojenja).
- Termoelektrane-toplane.
Termoelektrane na paru
Koriste fosilna goriva (čvrsta, tečna ili gasovita), ili nuklearna goriva (uranijum).
Izvode se u blokovskoj izvedbi: kotao (reaktor sa parogeneratorom) – turbina – sinhroni generator – generatorski blok-transformator.
Stepen iskorišćenja pretvaranja toplotne u električnu energiju 35 do 40 %.
Principijelna šema termoelektrane na paru je data na donjoj slici:
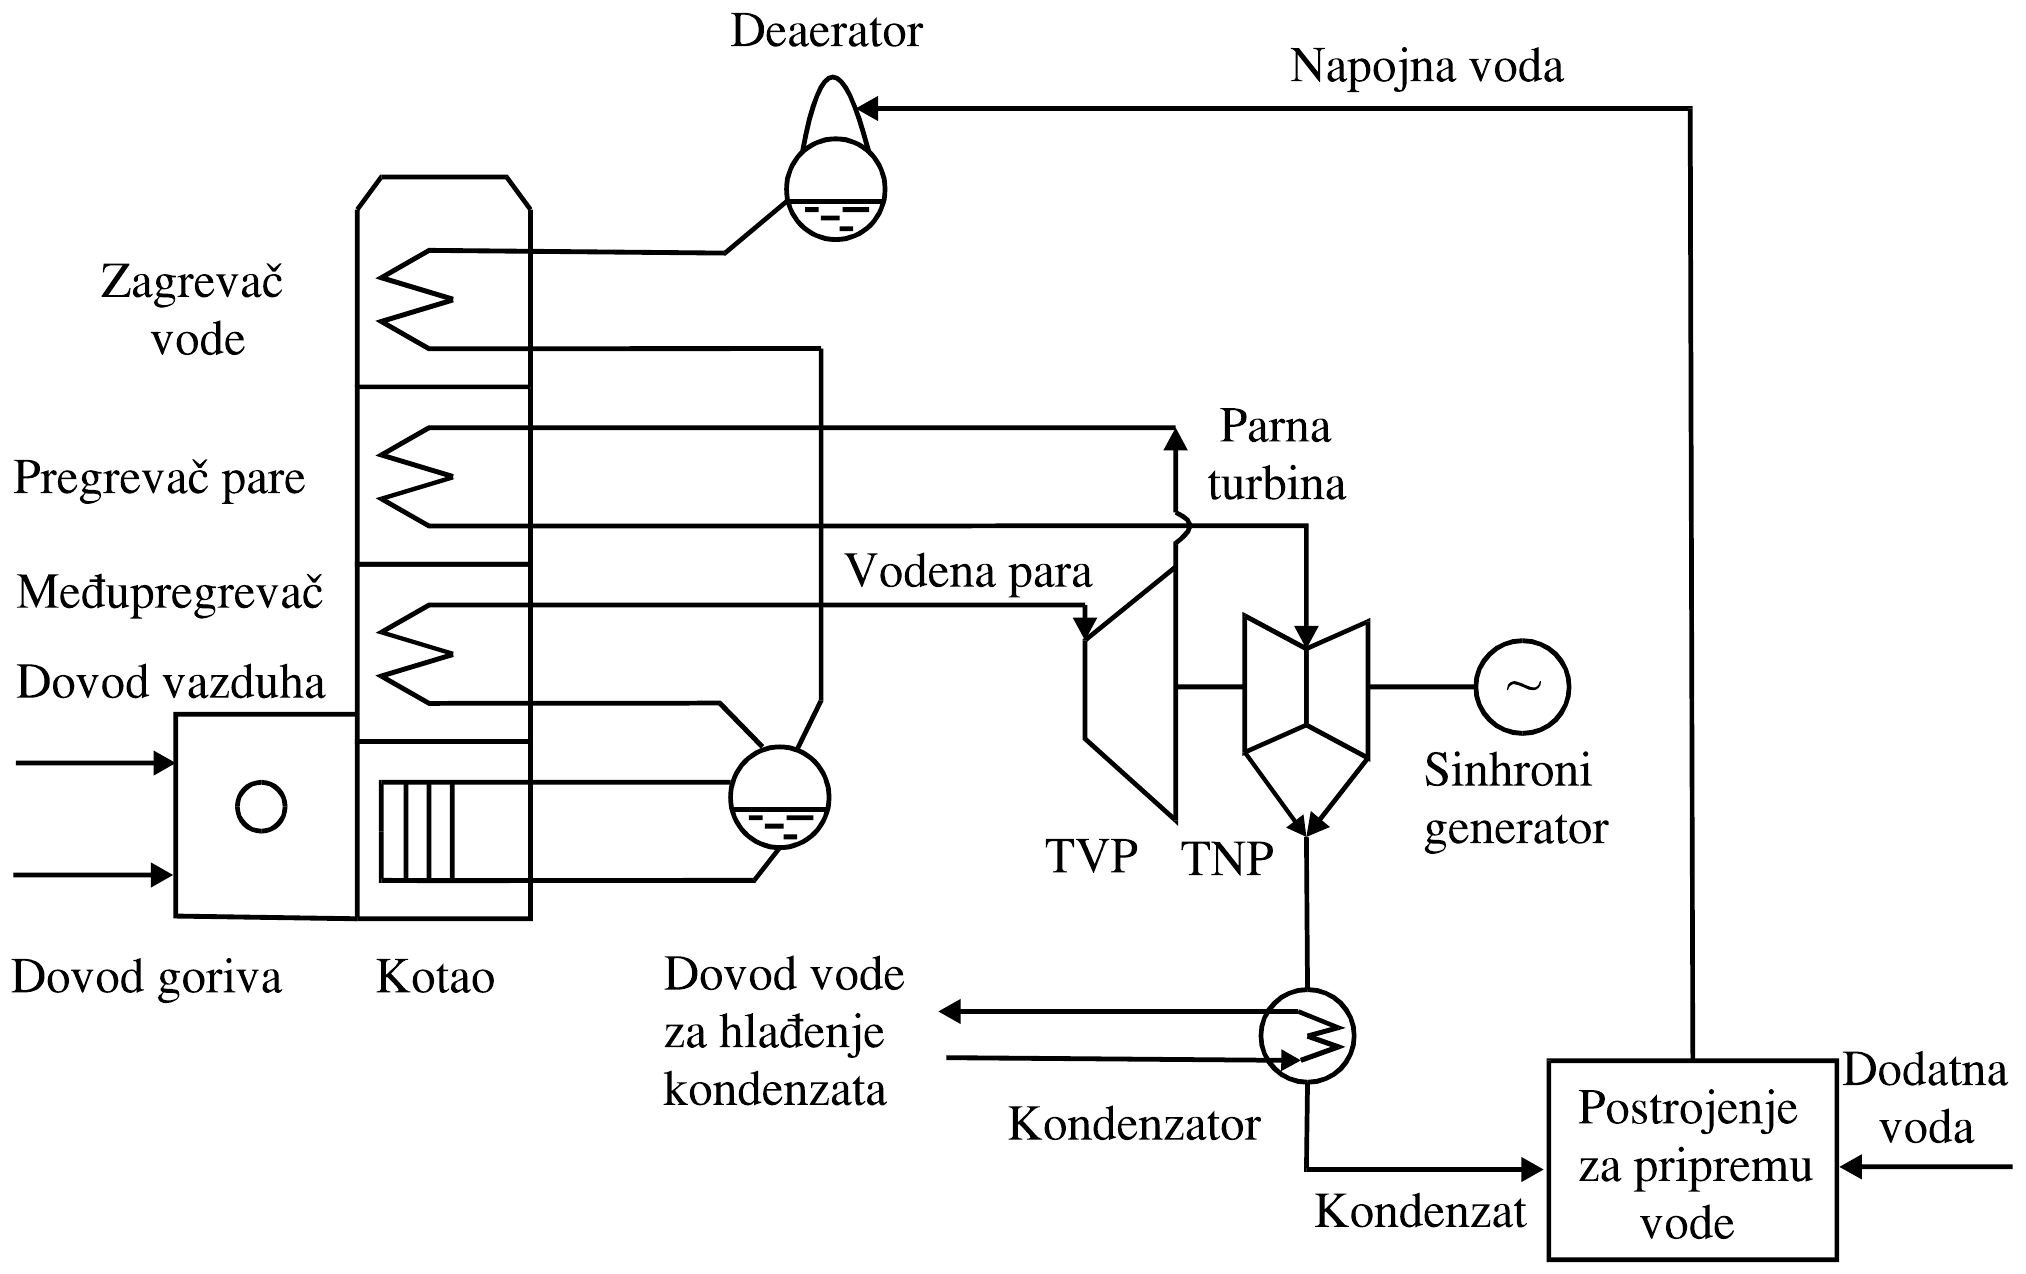
Odata (električna) snaga (na generatoru) termičke jedinice na paru izračunava se iz izraza:
gde su:
- – koeficijent koji uvažava oduzimanje toplote radi zagrevanja vode;
- , – koeficijenti korisnog dejstva turbine i generatora;
- – protok pare kroz turbinu;
- () – specifične entalpije pregrejane pare na ulazu u turbinu (izrađene pare na izlazu iz turbine).
Iz predavanja: Energetsko-eksploatacione karakteristike termoelektrana: Termoelektrane; Energetsko-eksploatacione karakteristike termoelektrana: Termoelektrane na paru.
14. Osnovne energetske karakteristike termoelektrana.
Maksimalna raspoloživa snaga je najveća snaga koja se može isporučiti u sistem (uvažavajući kvalitet goriva, rashladne vode ...).
Tehnički minimum je minimalna snaga pri kojoj elektrana može trajno raditi sa osnovnim gorivom, uz održavanje stabilnosti procesa dobijanja toplote iz primarnog izvora.
Dozvoljena brzina promene opterećenja je određena termičkim naprezanjima materijala (zavisi od karakteristika turbine).
Moguća proizvodnja termoelektrane je proizvod raspoložive snage termoelektrane i dužine predviđenog rada (uvažavajući planske i prinudne ispade).
Osnovna pogonska karakteristika termoelektrana je ulazno-izlazna karakteristika:
| Ulaz: | Satni utrošak (potrošnja) toplote: | [MJ/h]. |
|---|---|---|
| Satna potrošnja goriva: | [kg/h], [l/h] ili [Nm/h]. | |
| Satni troškovi goriva: | [NJ/h]. | |
| Izlaz: | Odata generatorska snaga: | [MW]. |
Ova karakteristika daje se za bruto-ulaz i neto-izlaz, što je jako važno zbog velike sopstvene potrošnje, što je ilustrovano na donjoj slici:
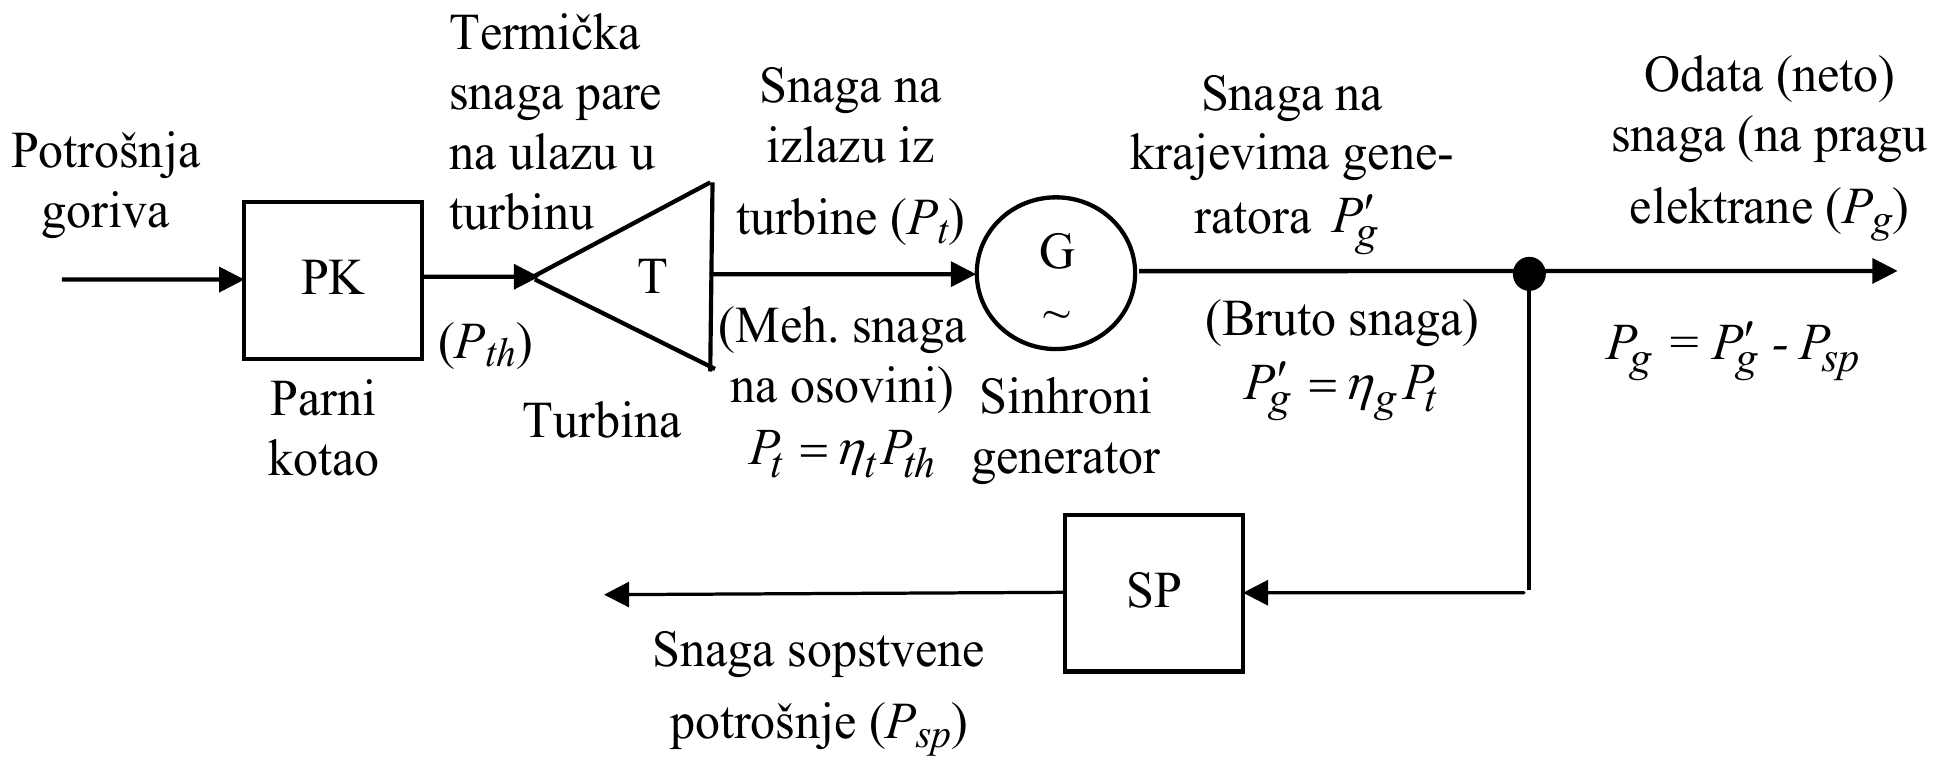
Dakle, osnovna energetska karakteristika je: , i .
Prethodne energetske karakteristike se lako dobijaju jedna iz druge skaliranjem, odnosno množenjem sa odgovarajućim koeficijentima (faktor konverzije utroška toplote u troškove goriva, toplotna vrednost goriva i sl.).
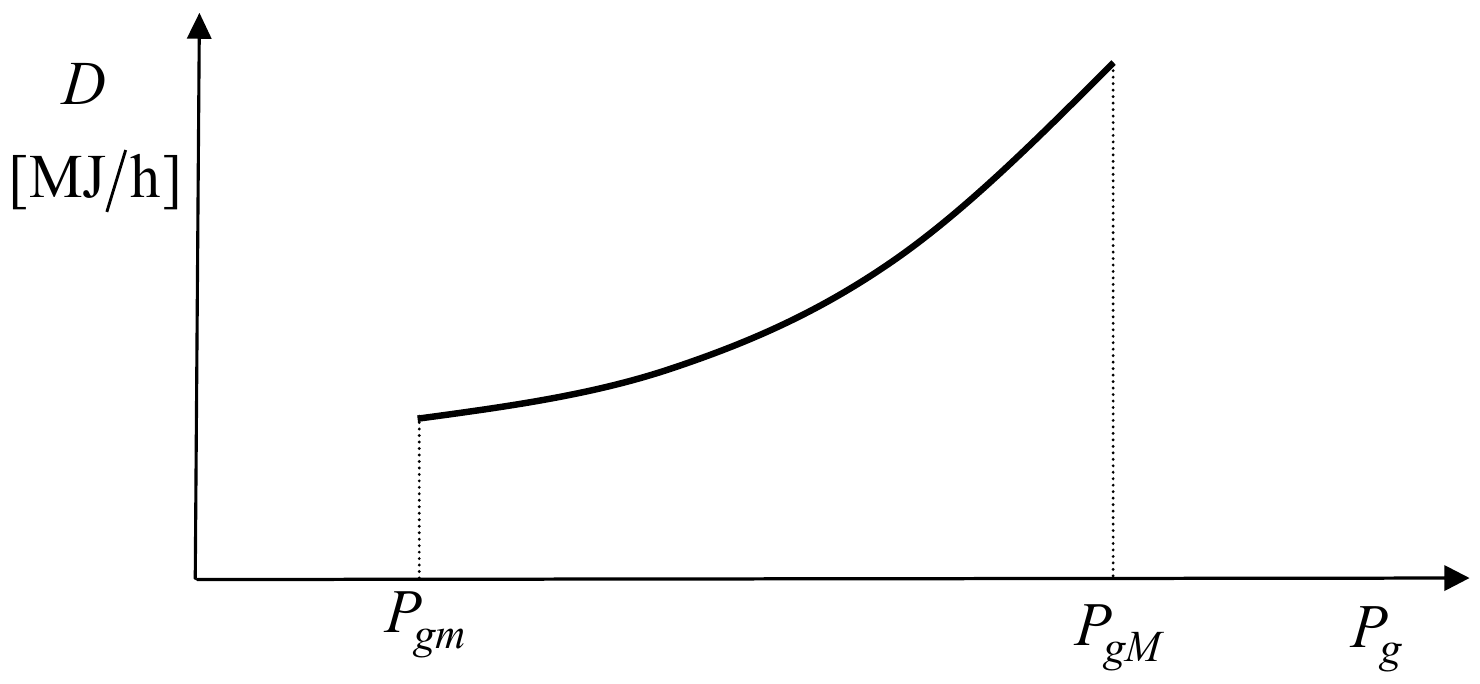
Kriva utroška toplote po pravilu se aproksimira kvadratnom parabolom (prikazanom na slici):
Iz predavanja: Energetsko-eksploatacione karakteristike termoelektrana: Najvažnije energetske karakteristike termoelektrana.
15. Ispadi termičkih jedinica (vrste i modelovanje).
Postoje dve vrste ispada:
- Planski ispadi (remonti).
- Prinudni ispadi.
Planski ispadi mogu biti predviđeni i nepredviđeni remonti.
Predviđeni remonti se rade po unapred predviđenom planu (za godinu dana unapred).
Nepredviđeni remonti (remontni ispadi) se rade da bi se predupredio prinudni ispad.
U procesu planiranja tretiraju se deterministički. Pravi se godišnji plan remonata (najbolje plan za ceo EES).
Prinudni ispadi predstavljaju nepredvidljive događaje, usled iznenadnog kvara na opremi.
Ovo su neizvesni događaji. Mogu se tretirati deterministički i probabilistički.
Deterministički metod je niže tačnosti.
Korigovana maksimalna snaga jedinice na pragu je:
gde se faktor raspoloživosti računa kao:
gde su:
- – broj sati kada je agregat raspoloživ za pogon;
- – vreme godišnjeg remonta.
Probabilistički pristup se koristi kada se traži detaljnija analiza. Odata snaga je slučajna veličina, koja ima diskretne vrednosti određene verovatnoće.
Najjednostavniji je dvo-nivoski model, prikazan na slici:
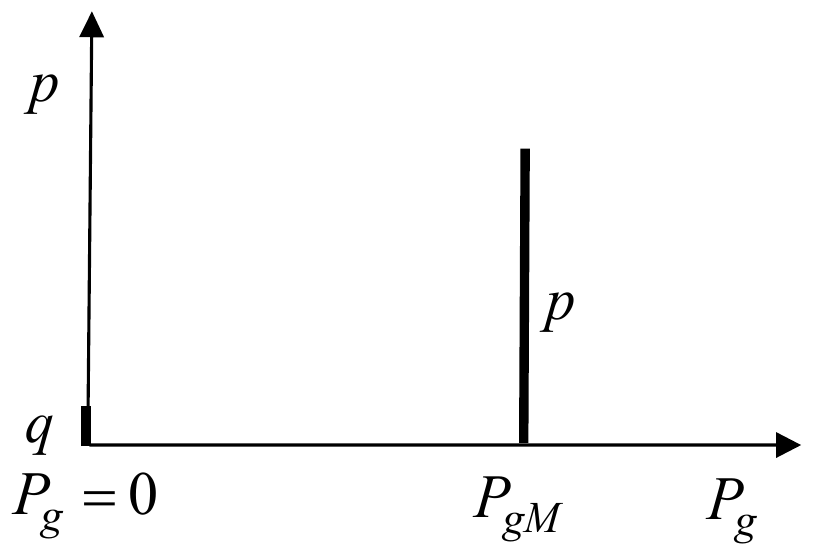
Prethodni model ima samo dva stanja:
- Stanje potpune neraspoloživosti (), označeno sa .
- Stanje potpune raspoloživosti (), kada agregat radi sa maksimalnom snagom, označeno sa ,
pri čemu se verovatnoće pojedinih stanja izračunavaju kao:
gde su:
- – vreme godišnjeg remonta;
- – broj sati kada je agregat u ispadu;
- – broj sati kada je agregat sposoban za pogon.
Iz predavanja: Energetsko-eksploatacione karakteristike termoelektrana: Ispadi termičkih jedinica.
16. Troškovi u termoelektranama.
Investicioni troškovi su proporcionalni instalisanoj snazi:
što je isto kao u slučaju hidroelektrana.
Eksploatacioni troškovi sastoje se od:
- Stalni troškovi pogona i održavanja:
- Promenljivi troškovi pogona i održavanja:
- Promenljivi troškovi goriva.
Promenljivi troškovi goriva predstavljaju najvažnije troškove. Na godišnjem nivou su reda veličine investicionih troškova. Da bi se izračunali mora se izračunati ukupna potrošnja toplote:
Ovaj integral nije moguće izračunati za mnogo godina unapred, jer se ne poznaje dijagram opterećenja. Zato se koriste linearne aproksimacije, koje su date ranije.
Ukupni varijabilni troškovi su:
gde je stopa varijabilnih troškova elektrane u funkciji njene proizvodnje.
Pored pogonskih troškova za eksploataciju EES-a bitne su sledeće dve kategorije troškova:
- Troškovi stavljanja u pogon: .
- Troškovi zaustavljanja: .
Ovi troškovi izazvani su potrebom da se kotao i turbina postepeno zagrevaju, uz postepen porast pritiska pare i temperature. Za ovo se troši toplota koja ne rezultuje u proizvodnju električne energije.
Troškovi stavljanja u pogon zavise da li je elektrana bila u toplom stanju, ili se prinudno hladi, što je ilustrovano na slici.
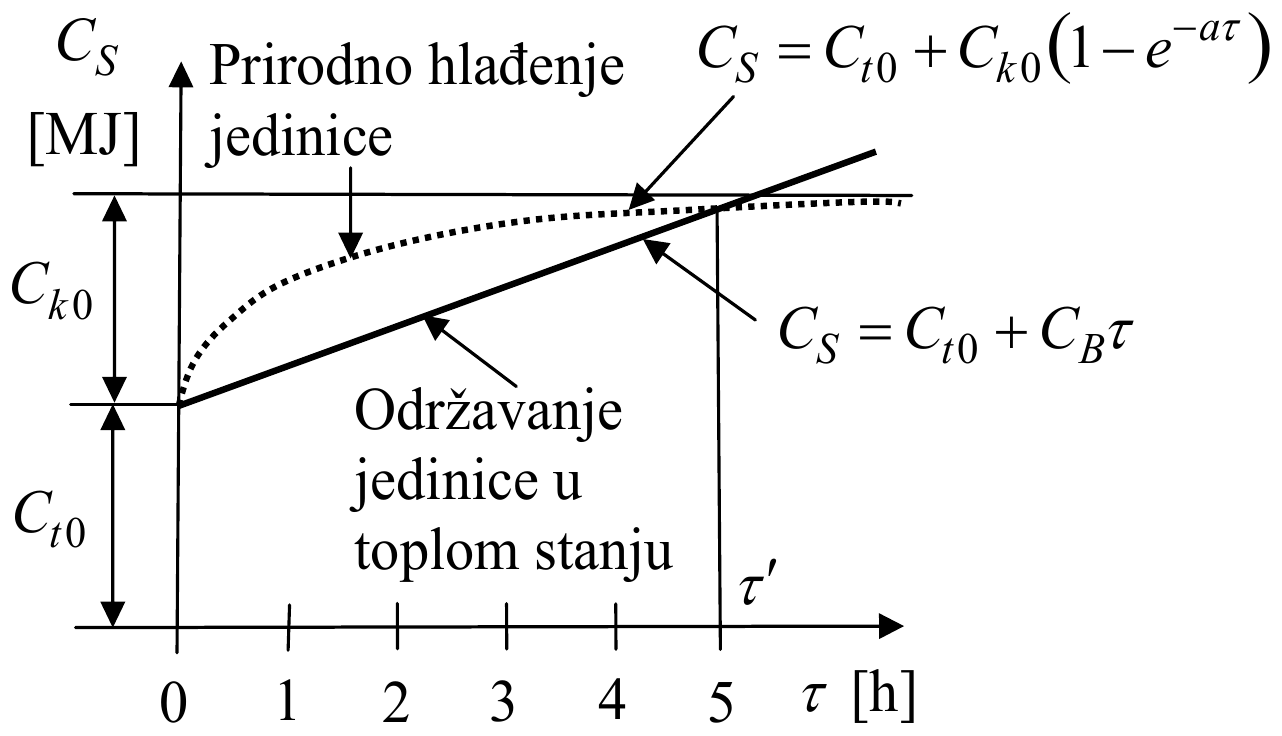
Na prethodnoj slici i predstavljaju troškove stavljanja u pogon kotla i turbine iz hladnog stanja.
su satni troškovi za održavanje u toplom stanju.
Troškovi zaustavljanja () odnose se na gubitke toplote usled smanjivanja opterećenja. Teško se izračunavaju, pa se često pridružuju sledećem stavljanju u pogon.
Iz predavanja: Energetsko-eksploatacione karakteristike termoelektrana: Troškovi u termoelektranama.
17. Proračun gubitaka snage i energije u elementima prenosne mreže.
- Gubici koji zavise od opterećenja (gubici u bakru mašina i transformatora i gubici usled opterećenja vodova).
- Gubici koji ne zavise od opterećenja, već dominantno od napona (gubici u gvožđu mašina i transformatora, gubici korone i dielektrički gubici).
Promenljivi gubici aktivne i reaktivne snage su:
Međutim, važni su gubici energije koji su promenljivi u vremenu:
Ako se podsetimo ranije definisanog vremena iskorišćenja maksimalne snage:
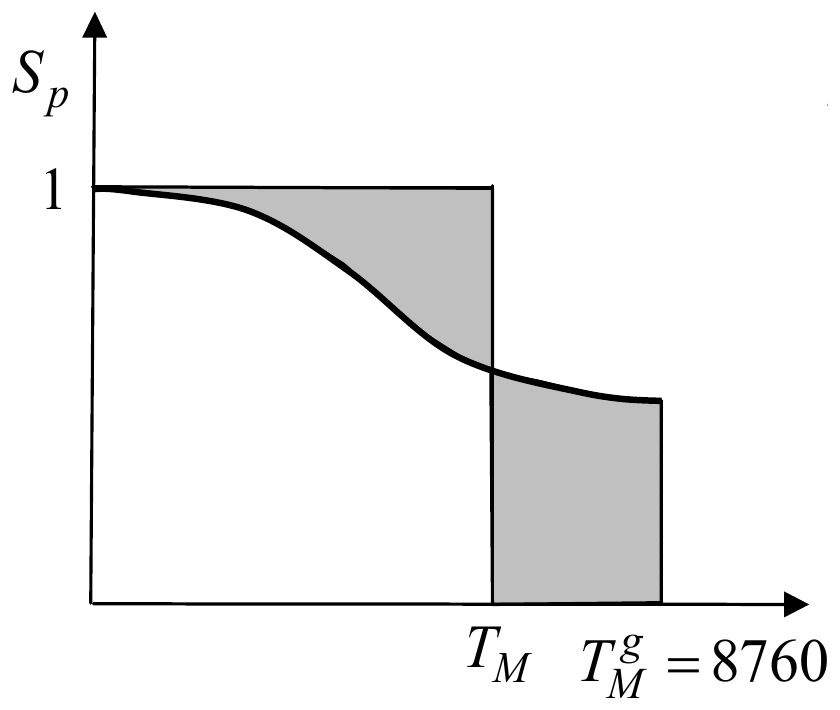
može se slično definisati i ekvivalentno vreme trajanja gubitaka pri maksimalnom opterećenju kao:
koje se grafički može prikazati kao:
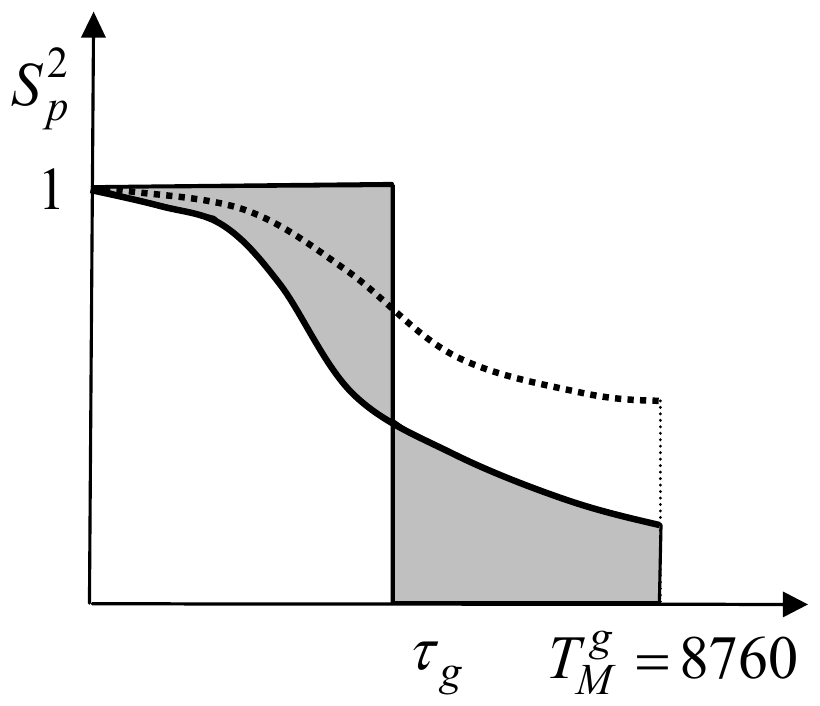
Sada se gubici energije mogu izračunati kao:
Proračun konstantnih gubitaka energije
Ako se pretpostavi da je , onda su gubici energije:
Ukupni gubici u transformatoru su:
Iz predavanja: Energetsko-eksploatacione karakteristike prenosnih mreža i formula gubitaka: Proračun gubitaka u elementima EES-a; Energetsko-eksploatacione karakteristike prenosnih mreža i formula gubitaka: Proračun konstantnih gubitaka energije.
18. Vetroelektrane (pojam, osnovne tehničke/konstrukcione karakteristike i proračun snage vetroturbine).
Vetroelektrane preko vetroturbina i električnih generatora pretvaraju kinetičku energiju vetra prvo u mehaničku, a zatim u električnu energiju. Vetroelektrane su danas najpopularniji tip novih i obnovljivih izvora, jer je vetar dostupan i obilan obnovljivi energent, imaju usavršenu tehnologiju, pa već sada igraju značajnu ulogu u proizvodnji električne energije. Proizvodnja vetrogeneratora hemijski ne zagađuje životnu sredinu, ne ostavlja rizičan otpad, niti zahteva velika infrastrukturna ulaganja.
Snaga vetroturbine izračunava se preko formule
gde su:
- – gustina vazduha ( 1,225 kg/m);
- – površina zahvatanja lopatica rotora;
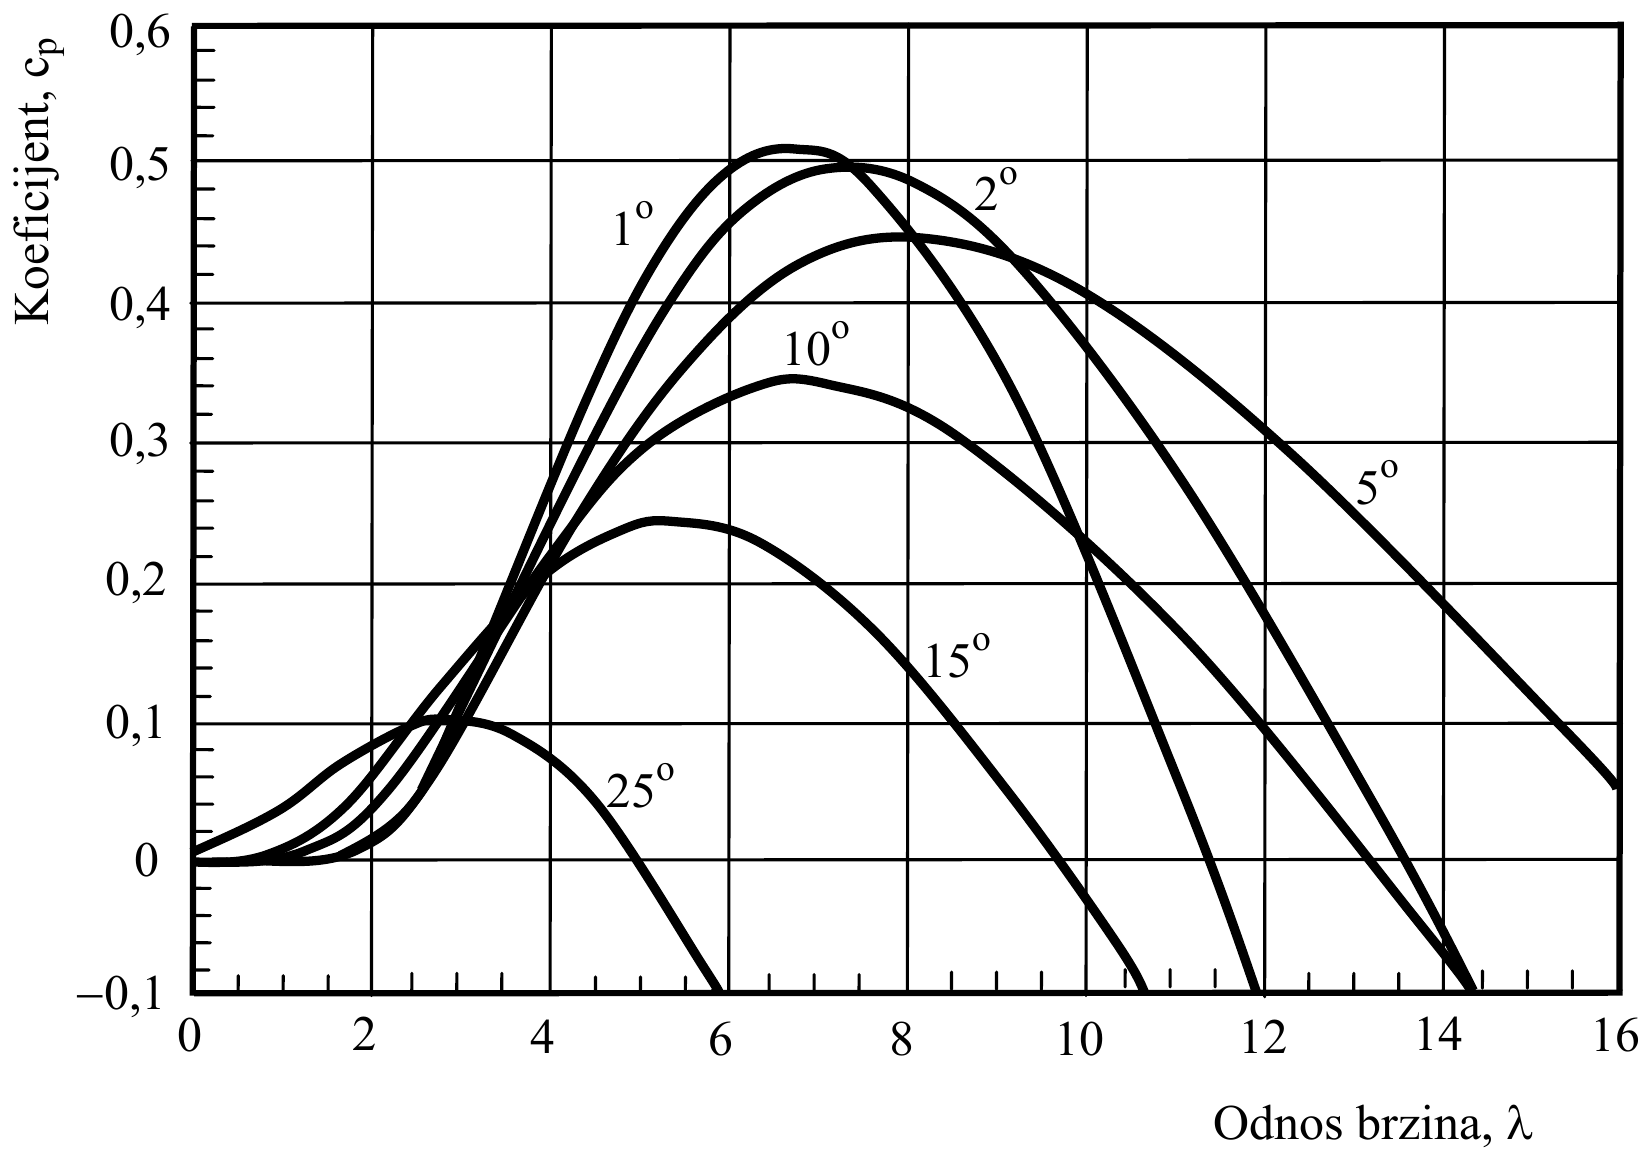
- – aerodinamički koeficijent snage, za različite vrednosti ugla zahvatanja rotorskih lopatica ();
- – odnos obimne brzine rotora turbine poluprečnika i brzine vetra .
Na slici je prikazan tipičan izgled karakteristike aerodinamičkog koeficijenta snage , za različite vrednosti ugla .
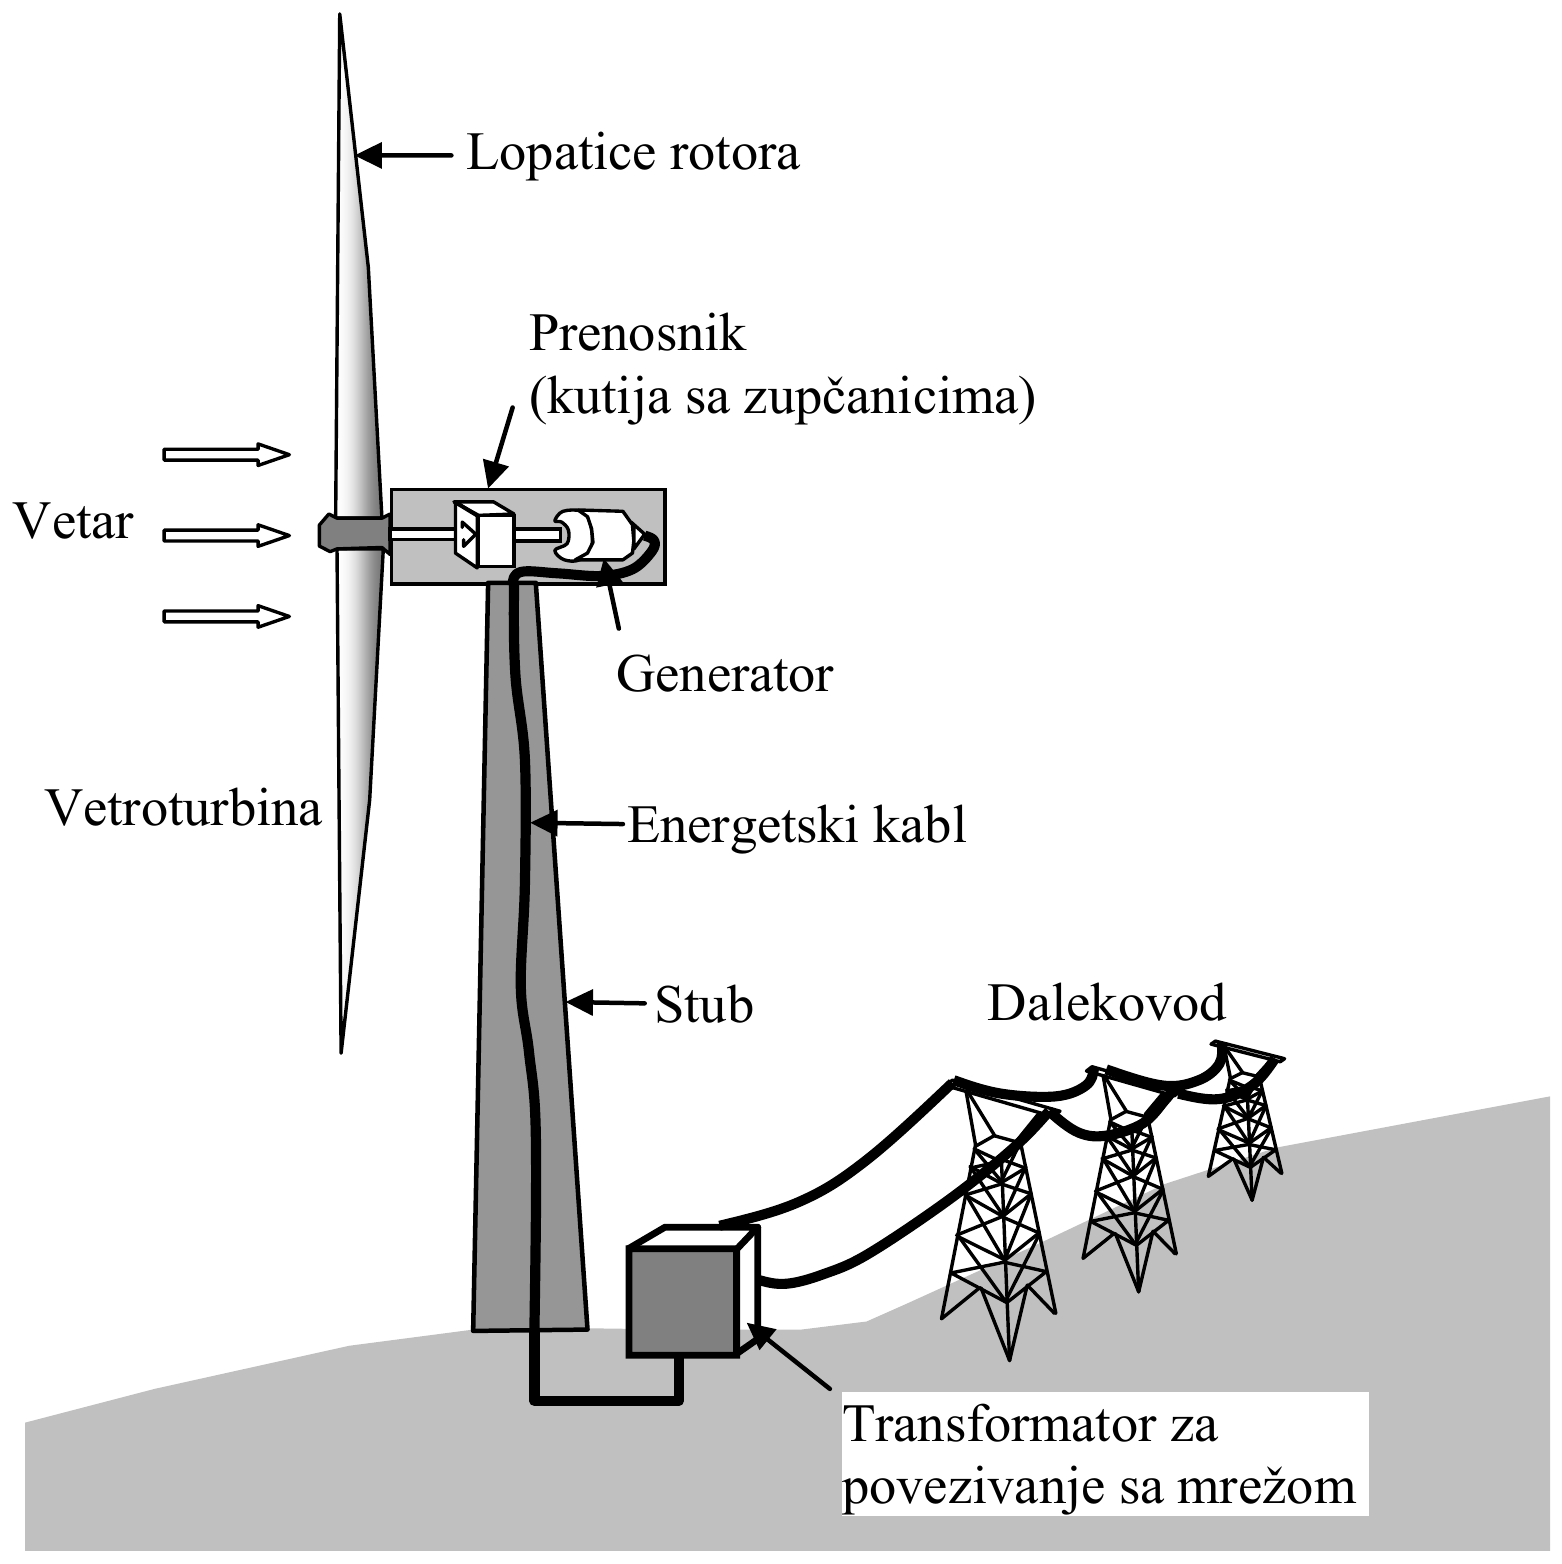
Konstrukciono se vetrogeneratori (vetroturbina i generator) izvode na stubovima, nekoliko desetina metara (100 do 150 m) iznad tla, kao na Slici. Najčešće su potpuno automatizovani, bez stalne posade i upravljani daljinski.
Kako se potencijal vetra menja sa promenom visine, to se isti modeluje prema nekom poluiskustvenom nelinearnom zakonu i njegov model se uklapa u napred izloženi model vetroturbine. Za promene brzine vetra u radnom opsegu iznad brzine od 4 m/s, brzina vetra na visini iznad tla, nalazi se iz relacije
gde su:
- – Helmanov eksponent;
- – izmerena ili proračunata brzina vetra na visini m iznad tla.
Iz predavanja: Novi i obnovljivi izvori električne energije: Vetroelektrane; Novi i obnovljivi izvori električne energije: Konstrukcione karakteristike vetrogeneratora.
19. Zavisnost odate snage vetroelektrane od brzine vetra i ekološka ograničenja u korišćenju vetroelektrana.
Kriva brzina vetra-odata snaga je osnovna karakteristika svakog vetroagregata, koja daje odatu snagu u funkciji brzine vetra: . Tipičan izgled ove karakteristike dat je na Slici.
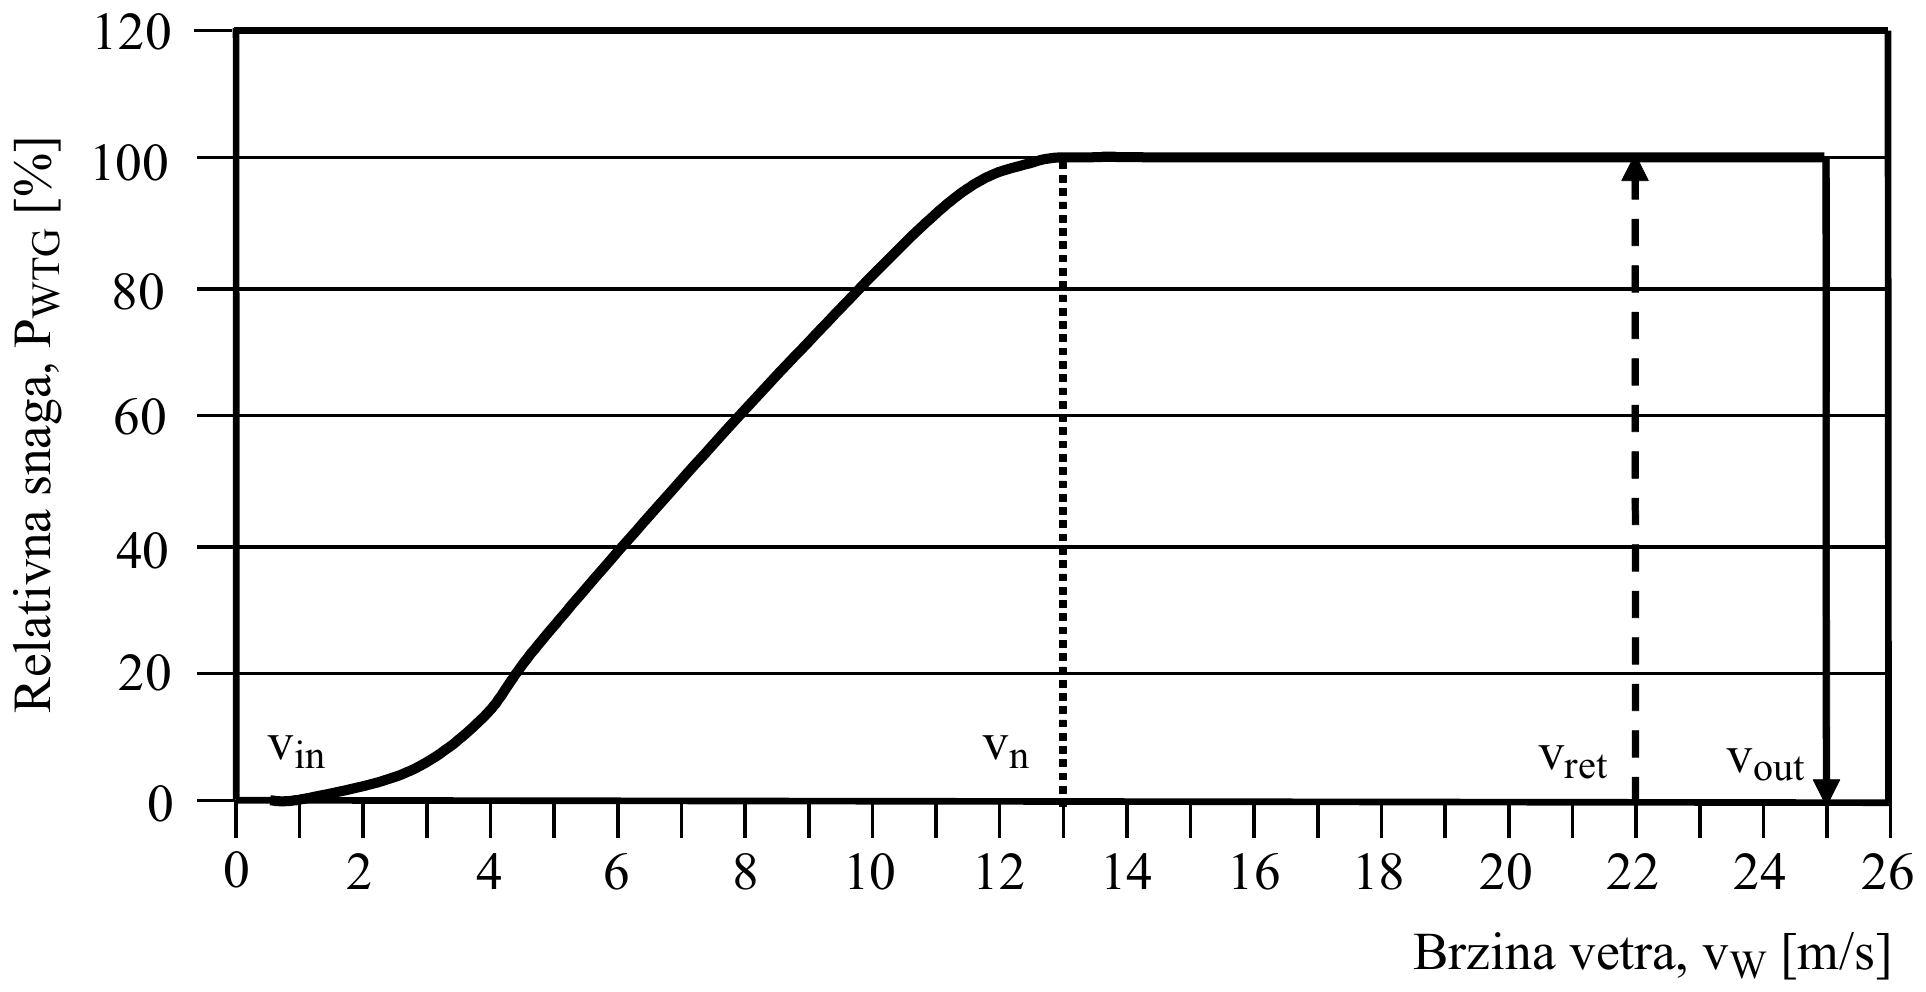
Na Slici se uočavaju četiri karakteristične brzine vetra:
- startna () – brzina pri kojoj turbina počinje da odaje snagu ;
- nazivna () – brzina pri kojoj turbina dostiže svoju nazivnu snagu ();
- najveća startna () – najveća brzina pri kojoj se vetroturbina može staviti u pogon;
- najveća dozvoljena () – najveća brzina pri kojoj turbina još može da radi (obično oko 20–25 m/s).
Shodno Slici, neiskoristiv je energetski potencijal pri brzinama vetra i , a delimično iskoristiv u opsegu brzina vetra i to na nivou , što se može zapisati kao:
Ekološka ograničenja
Vetroelektrane ne proizvode potpuno čistu električnu energiju. Nema hemijskih zagađenja tla, vode i vazduha, ali ima prigovora da visoki stubovi (na koje se montiraju vetroagregati) vizuelno kvare pejzaž. Takođe, ornitolozi strahuju da mogu da budu uzrok pomora ptica selica, ako im se lokacija nađe na putu njihovih seoba u jesen i proleće. Najozbiljnija zamerka vetroelektranama je da svojim radom podižu nivo buke, zbog čega treba da budu locirane ako je moguće dalje od naselja.
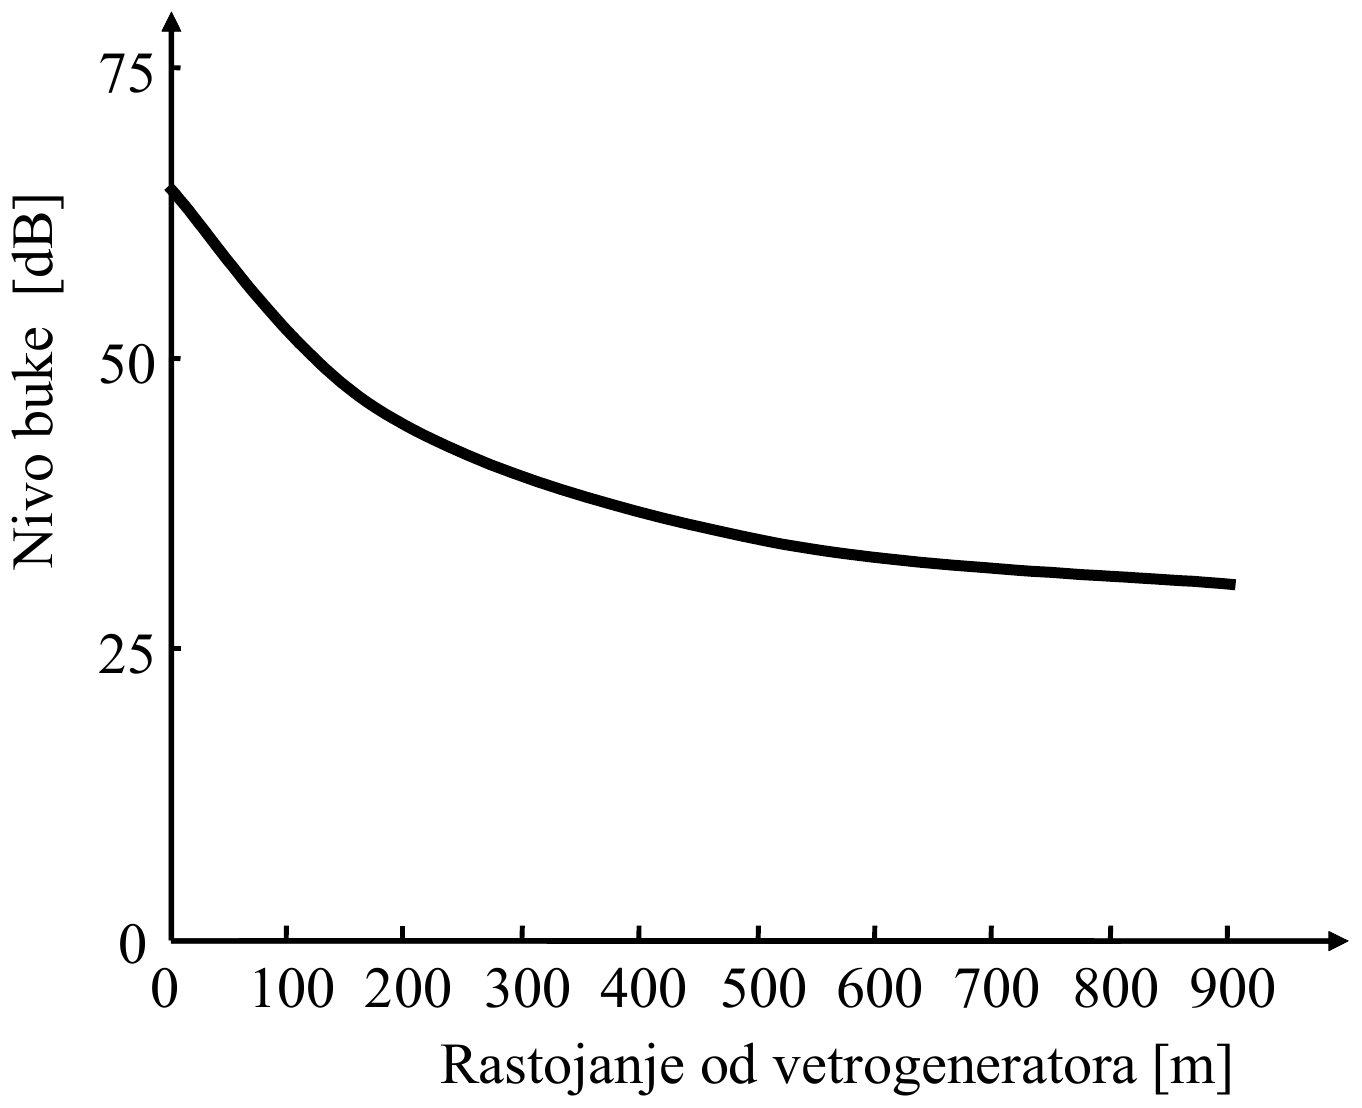
Vidi se da je nivo buke na samoj lokaciji vetroagregata oko 70 dB, a na rastojanju od 300 m oko 40 dB [6].
Smatra se da je stacionarna vrednost nivoa buke od 30 dB prihvatljiva.
Iz predavanja: Novi i obnovljivi izvori električne energije: Karakteristike performansi vetroelektrana; Novi i obnovljivi izvori električne energije: Ekološka ograničenja.
20. Osnovne šeme priključenja vetrogeneratora na mrežu.
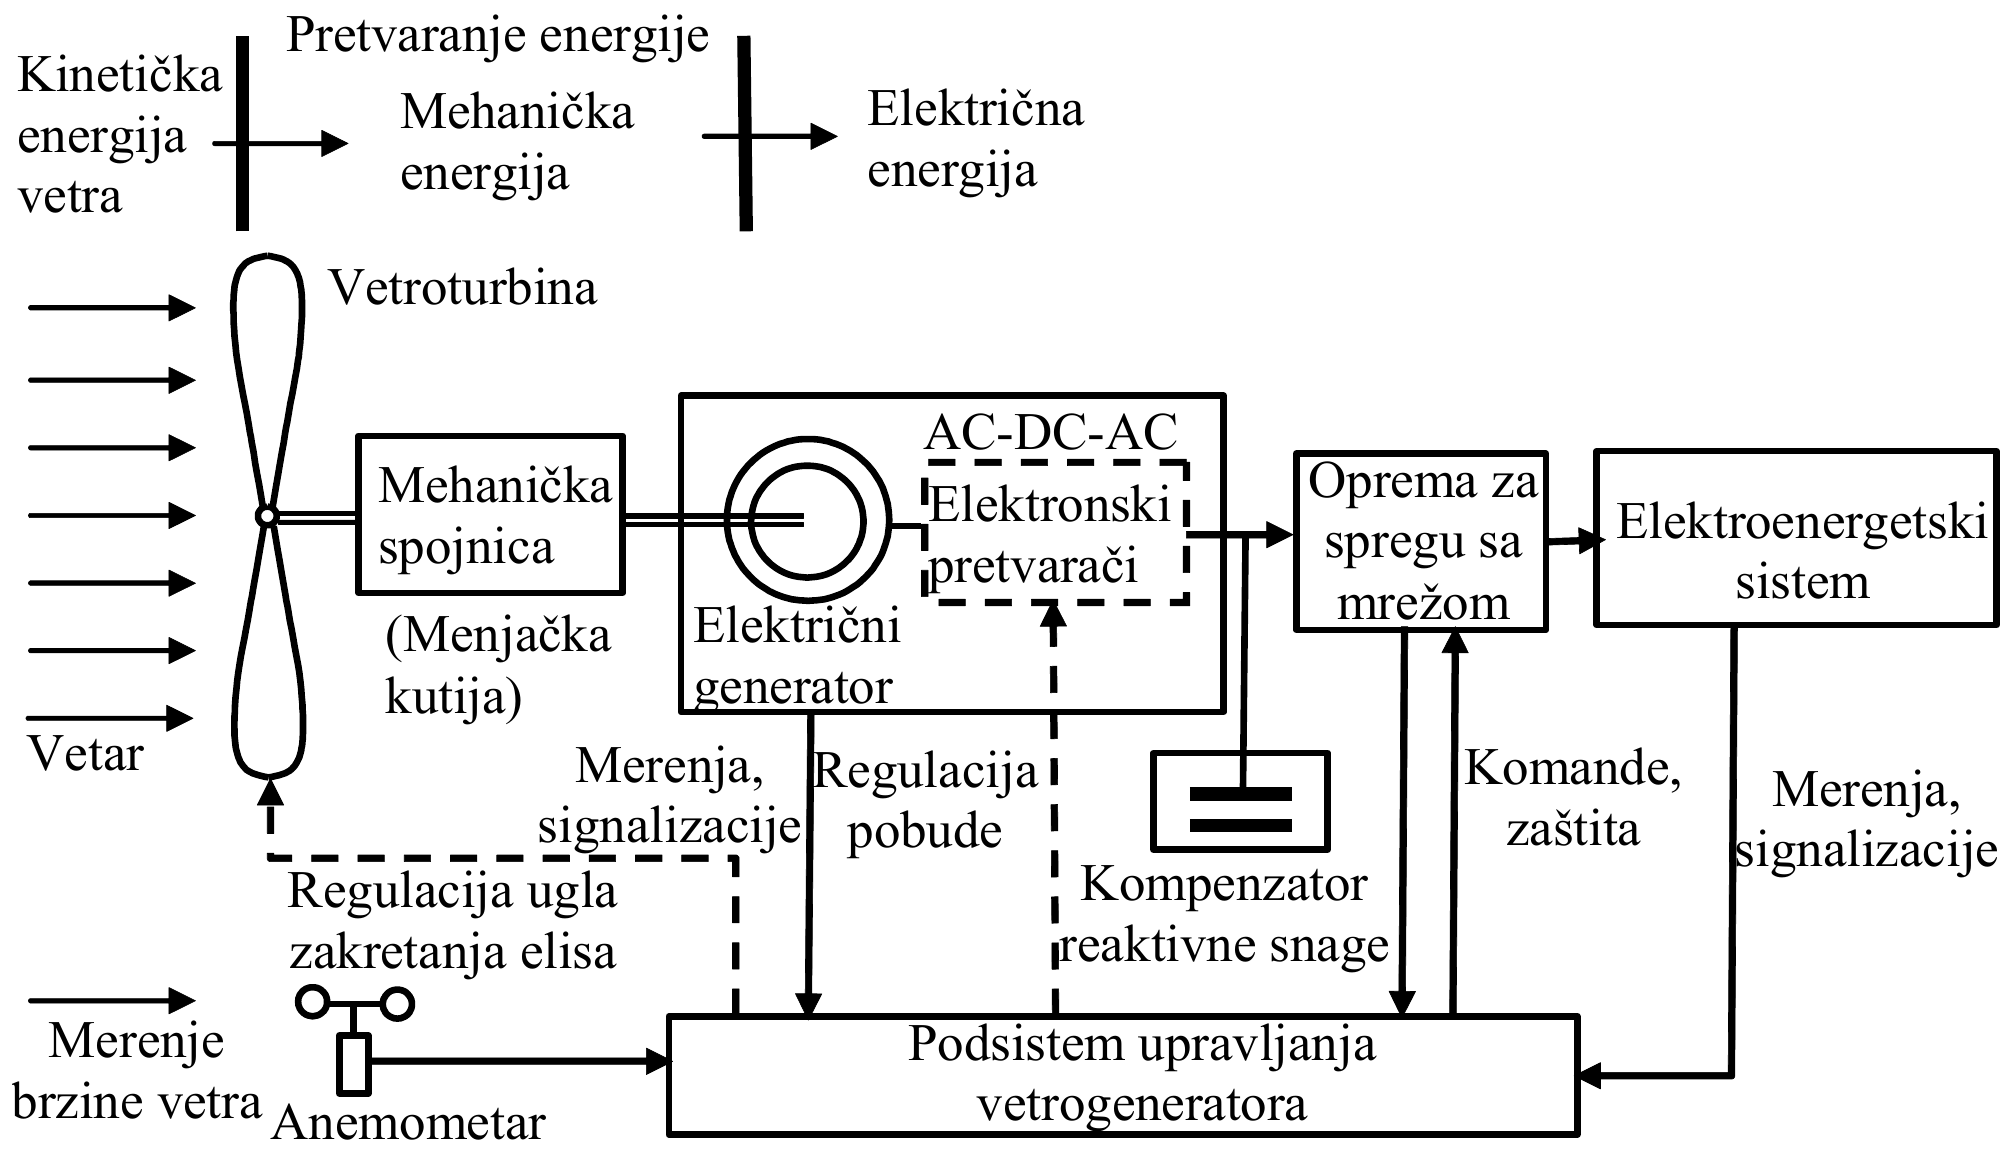
Pošto je brzina obrtanja turbine (10–40 ob/min) višestruko manja od uobičajenih brzina obrtanja generatora (1500 i 3000 ob/min), spoj između turbine i generatora izvodi se preko mehaničke spojnice. Savremeni vetrogeneratori su konstrukciono višepolni, niskobrzinski, naizmenični sinhroni, ili asinhroni generatori. Jednosmerni generatori danas se koriste samo za vetrogeneratore malih snaga (reda nekoliko desetina kW). Kada se opreme sa akumulatorskim baterijama za deponovanje električne energije, takvi generatori su pogodni za napajanje manjih, izolovanih potrošača i potrošačkih područja.
Naizmenični generatori mogu raditi sa konstantnom, ili promenljivom brzinom obrtanja.
Na Slici je prikazana opšta blok-šema vetrogeneratorskog postrojenja, priključenog na elektroenergetski sistem.
Osnovne principijelne šeme priključenja na mrežu date su u Tabeli.
| Asinhroni generator | Sinhroni generator |
|---|---|
| a. Direktan priključak generatora na mrežu | |
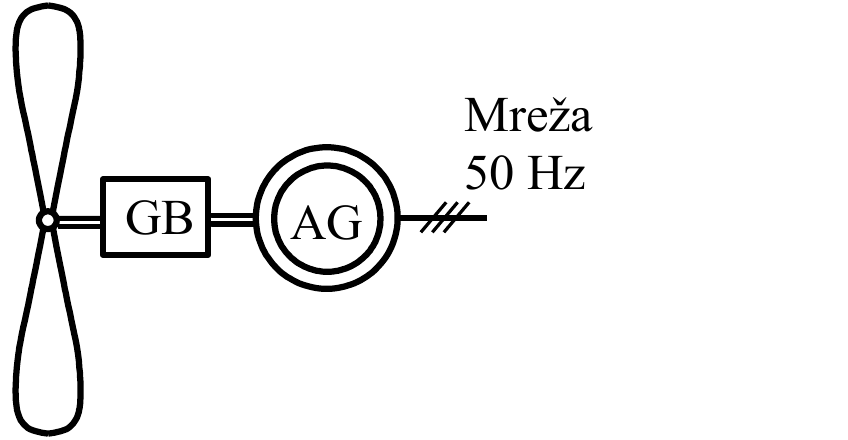 ; Potrošač reaktivne snagea1 | 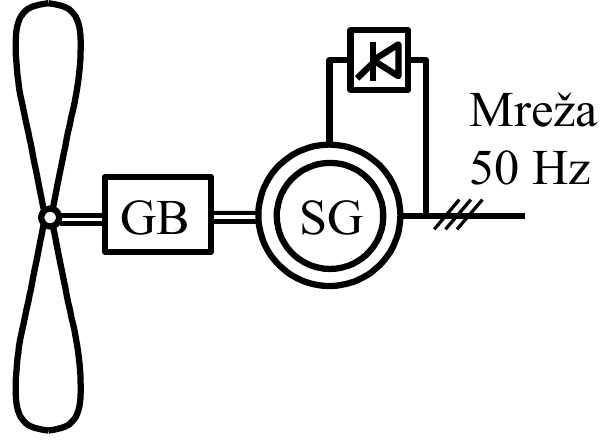 Kontrolabilna reaktivna snagaa2 |
| b. Priključak generatora na mrežu posredstvom AC-DC-AC pretvarača | |
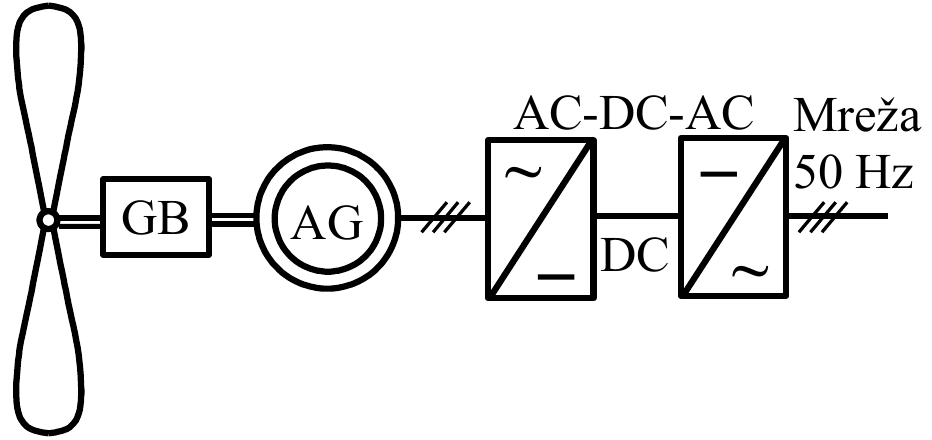 Kontrolabilna reaktivna snagab1a | 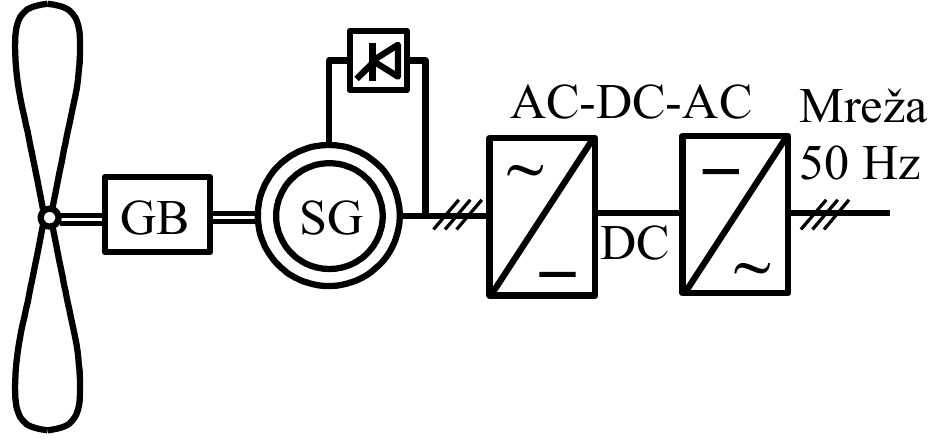 Kontrolabilna reaktivna snagab1s |
Iz predavanja: Novi i obnovljivi izvori električne energije: Osnovne šeme priključenja vetrogeneratora na mrežu.
21. Uklapanje vetroelektrana u EES (dozvoljeni stepen penetracije i farme vetrogeneratora).
Električna energija koju proizvode vetroelektrane po svojoj prirodi je stohastička i neupravljiva. Iako tehnika savremenih vetrogeneratora predstavlja prilično usavršenu tehnologiju, a osnovni energetski resurs (vetar) jedan od najrasprostranjenijih obnovljivih energenata, vetroelektrane nisu sposobne da samostalno, bez pomoći drugih vrsta izvora (ili akumulatora) električne energije, obezbede permanentno napajanje potrošača. Planiranje proizvodnje vetroelektrana moguće je samo na kratak rok, jer je predviđanje srednje brzine i trajanja vetra praktično nemoguće na dužim vremenskim horizontima. Zato je masovna primena vetroelektrana jedino moguća u elektroenergetskim sistemima gde druge, klasične elektrane (hidro i termo), moraju obezbediti operativnu i regulacionu rezervu, koju vetroelektrane ne mogu da obezbede.
U tom smislu definiše se dozvoljeni stepen penetracije kao količnik raspoložive snage (ili proizvedene energije) angažovanih vetroelektrana i ukupne snage (proizvedene električne energije) svih elektrana sistema, tj. on se može definisati na bazi snage i energije kao
gde su: ; , a i broj vetroelektrana i ukupan broj elektrana u elektroenergetskom sistemu.
Smatra se da nije poželjno (ne i nemoguće) da stepen penetracije pređe 10 %.
Farme vetrogeneratora (vetroparkovi) i njihov priključak na elektroenergetsku mrežu
Jedinične snage savremenih vetrogeneratora su relativno male, pa se oni grade za niske nazivne napone (do 1000 V). Sasvim mali generatori, nazivnih snaga reda 100 kW, obično se direktno priključuju na niskonaponsku distributivnu mrežu 400/231 V. Ako se radi o vetrogeneratorima veće snage, kada ih je više, lociranih na bliskom geografskom prostoru, oni se udružuju u farmu vetrogeneratora (vetroparkove), koja se u elektroenergetskom sistemu tretira kao jedinstvena elektrana. Ako je instalisana snaga takvih elektrana između 100 kW i nekoliko MW, priključak se izvodi na srednjenaponsku distributivnu mrežu, nazivnog napona između 10 i 66 kV. Velike farme vetrogeneratora, snaga nekoliko desetina MW, preko odgovarajućih transformatora priključuju se direktno na prenosnu mrežu (čiji je nazivni napon iznad 90 kV). Nacionalnim i međunarodnim propisima reguliše se način priključka vetroelektrana na elektroenergetsku mrežu, koji zavisi od niza tehničkih uslova.
Iz predavanja: Novi i obnovljivi izvori električne energije: Uklapanje vetroelektrana u elektroenergetski sistem; Novi i obnovljivi izvori električne energije: Farme vetrogeneratora (vetroparkovi) i njihov priključak na elektroenergetsku mrežu.
22. Solarne elektrane (pojam, vrste i tehničke/konstrukcione karakteristike, kao i proračun odate snage – bez izlaganja detaljnih izraza).
Korišćenje energije sunca za proizvodnju električne energije može biti dvojako: korišćenjem solarnih koncentratora za proizvodnju vodene pare, koja pokreće parnu turbinu i sinhroni generator (klasična termoelektrana na paru), ili direktnim pretvaranjem solarne u električnu energiju, preko fotonaponskih pretvarača. Taj proces je osnov na kome počivaju solarne fotonaponske elektrane.
Osnov fotonaponskog efekta čini pobuđivanje i pokretanje elektrona, kada neki materijali apsorbuju dovoljno fotona svetlosti određene energije. Osnovna proizvodna jedinica fotonaponskog sistema je modul, koji se sastoji od tankog sloja fotoosetljivog poluprovodničkog materijala, sa čije obe strane su navučeni slojevi elektroprovodnog materijala. Stepen korisnog dejstva savremenih fotonaponskih modula je prilično nizak, odnosno 12–15 %.
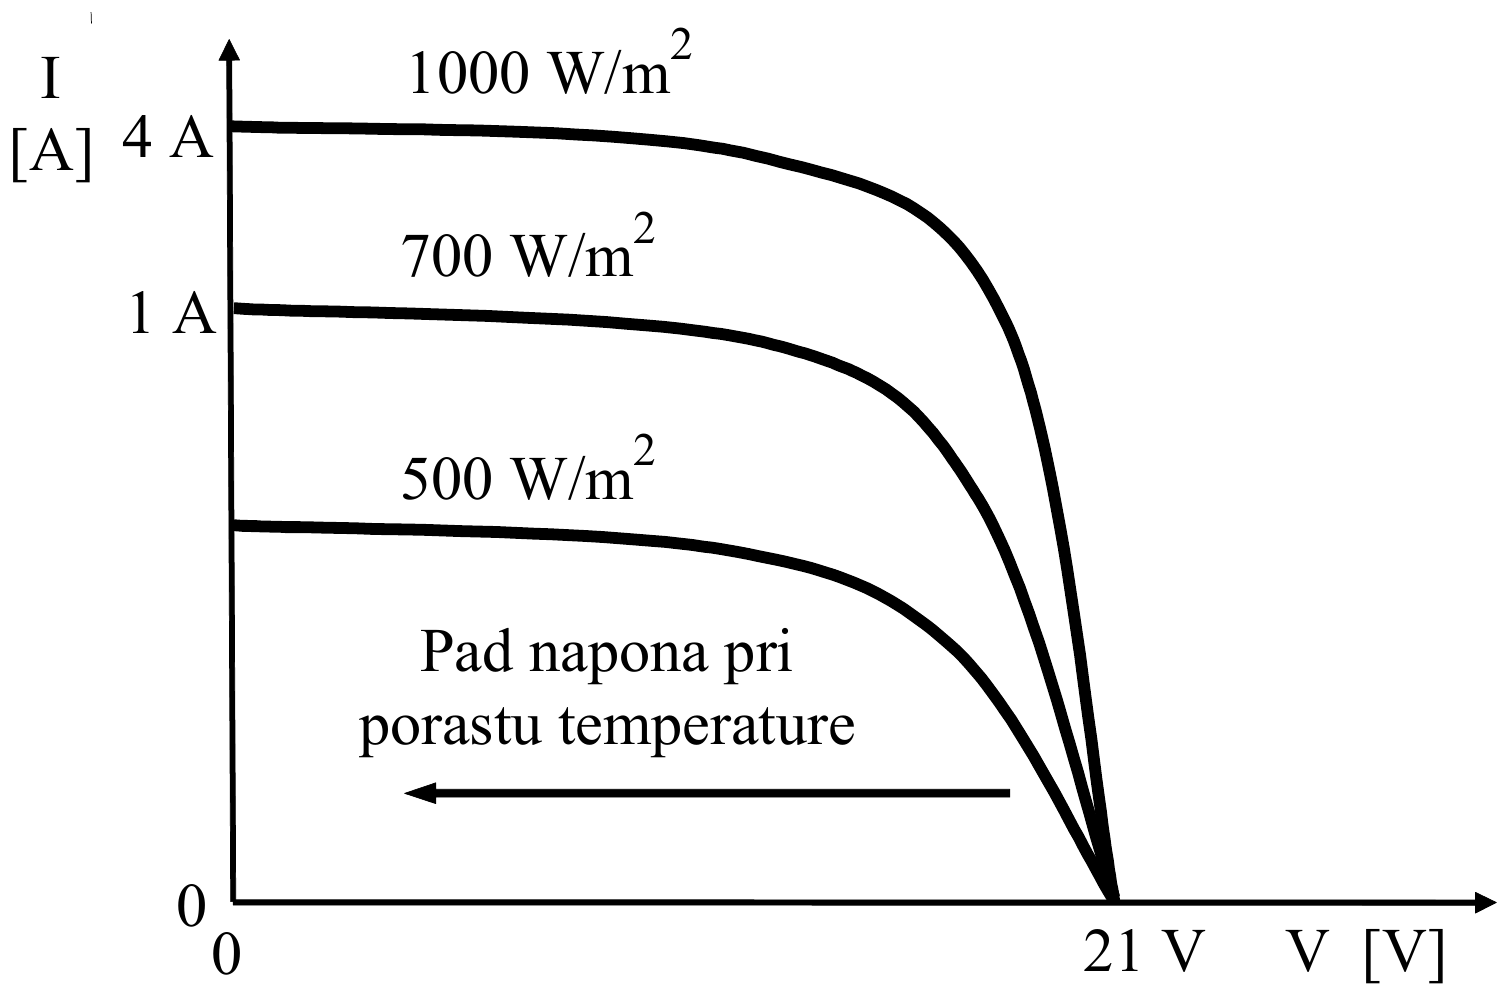
Tipična naponsko-strujna karakteristika fotonaponskog modula prikazana je na Slici, za tri vrednosti specifične snage sunčevog zračenja. Maksimalna snaga modula ima se ako je radna tačka u blizini kolena V-I karakteristike. Treba napomenuti da izlazni napon opada sa porastom temperature, tako da je položaj tačke maksimalne izlazne snage promenljiv.
U opštem slučaju, fotonaponski generatori su sastavljeni od nekoliko standardnih modula, prikazanih na Slici, povezanih u serijsko-rednih konfiguracija, gde su i ukupni brojevi serijskih i rednih modula, respektivno.
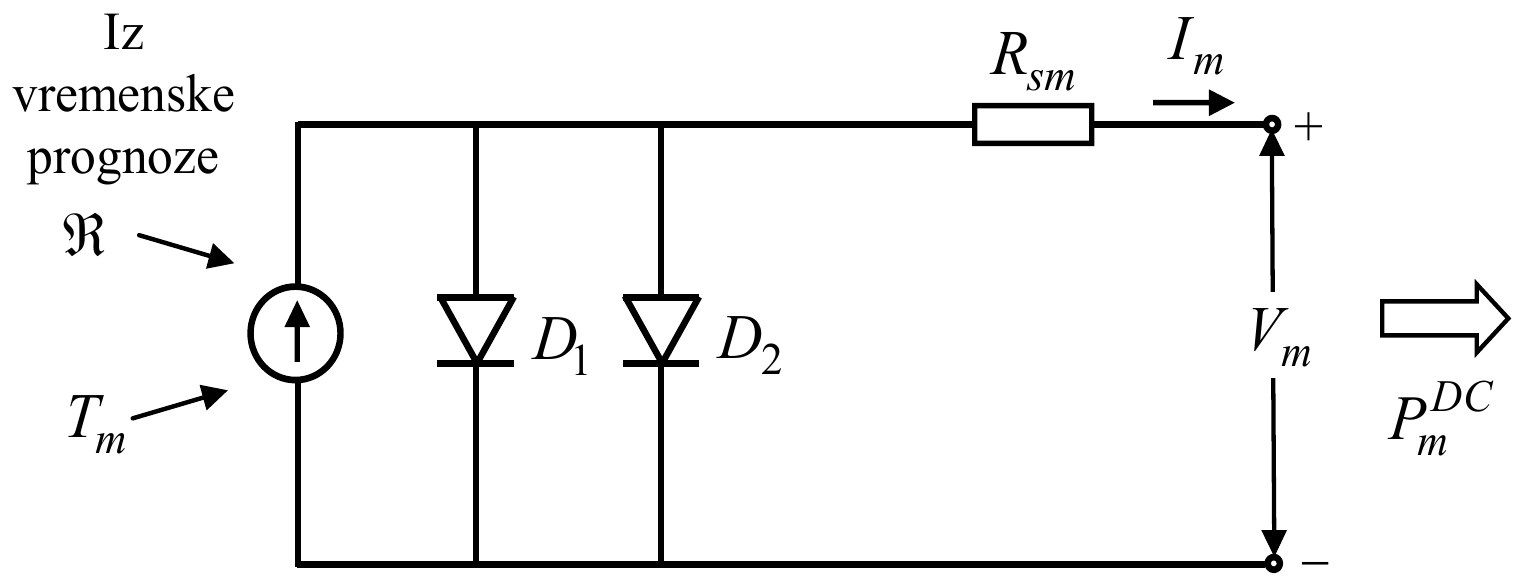
Strujno-naponska karakteristika fotonaponskog generatora je:
gde su () i () struje (naponi) ukupnog fotonaponskog generatora ili pojedinačnog modula, respektivno.
Izlazna snaga fotonaponskog modula () dobija se jednostavno množenjem izlazne struje () i napona na njegovim krajevima ().
Može se pretpostaviti da je model invertora sličan modelu idealnog strujnog izvora, sa nultom DC komponentom i nultom ukupnom harmonijskom distorzijom izlaznog napona. Pod tim pretpostavkama, izlazna snaga iz DC/AC invertora je
gde većina komercijalnih invertora imaju efikasnost () između 90 i 96 %.
Iz predavanja: Novi i obnovljivi izvori električne energije: Solarne termo i fotonaponske elektrane.
Drugi deo
23. Sigurnost EES-a (pojam, modovi i funkcije analize sigurnosti). Objasniti razliku između pouzdanosti i sigurnosti EES-a.
Sigurnost elektroenergetskih sistema (EES-a) označava sposobnost sistema da bez većih posledica podnese neke nepredviđene, ali verovatne poremećaje iz unapred formirane liste mogućih poremećaja. Znači, sigurnost se bavi problemima održavanja sistema u pogonu pri kvarovima.
Sistem je pogonski siguran ako smetnja sa liste: a) ne izaziva gubitak (oštećenje) elemenata, b) ne dovodi do poremećaja varijabli iznad dozvoljenih opsega (naponi, učestanost, tokovi snaga …).
Najčešće analizirani kvarovi: ispad generatora, ispad transformatora, ispad voda, nagla promena opterećenja …
Postoje tri moda sigurnosti:
- Tranzijentna (mogu izazvati nestabilnost – gubitak sinhronizma). Brza kratkotrajna dinamika.
- Dinamička (pojave duge dinamike – do 20 minuta). Vrši se analiza korena karakteristične jednačine.
- Statička (posle iščezavanja prelazne pojave – stacionarno stanje).
Osnovne funkcije statičke sigurnosti su:
- Nadgledanje (nadzor, kontrola).
- Analiza poremećaja.
- Analiza korekcionih upravljačkih akcija i obezbeđenje sigurnosti.
Važno je uočiti razliku između sigurnosti i pouzdanosti EES-a:
- Sigurnost – determinističkog karaktera.
- Pouzdanost – stohastički pokazatelj.
Sigurnost vrši ocenu performansi sistema na bazi tačno definisanih poremećaja, dok je drugi vezan za verovatnoću ispravnog rada komponenata i čitavog sistema.
Često se pouzdanost vezuje za planiranje EES-a, a za eksploataciju EES-a se vezuje sigurnost.
Iz predavanja: Sigurnost elektroenergetskih sistema i rezerve proizvodnih kapaciteta: Sigurnost elektroenergetskih sistema.
24. Radni režimi EES-a (vrste ograničenja koja ih određuju, radni režimi i načini prelaska iz jednog u drugi).
Sistem može biti u više različitih režima. Prelaz je spontan (nekontrolisan), ili pod dejstvom poremećaja (kvarova), kao i usled korektivnih akcija.
Sistem karakterišu sledeći skupovi ograničenja:
- Ograničenja potrošnje (jednačina bilansa aktivne i reaktivne snage):
- Pogonska ograničenja (učestanost, naponi, tokovi snaga, PQ dijagrami):
- Ograničenja sigurnosti (prevodi potencijalno sistem u abnormalni režim):
U prethodnim ograničenjima su:
- – vektor stanja (obično kompleksni naponi čvorova).
- – vektor upravljanja (obično snage generatora).
- – vektor poremećaja (ispala snaga i slično).
Znaci u prethodnim ograničenjima definišu normalni sigurni režim.
Uobičajena praksa je da se sigurnost proverava za jednostruke ispade.
Mogući radni režimi EES-a dati su na donjoj slici:
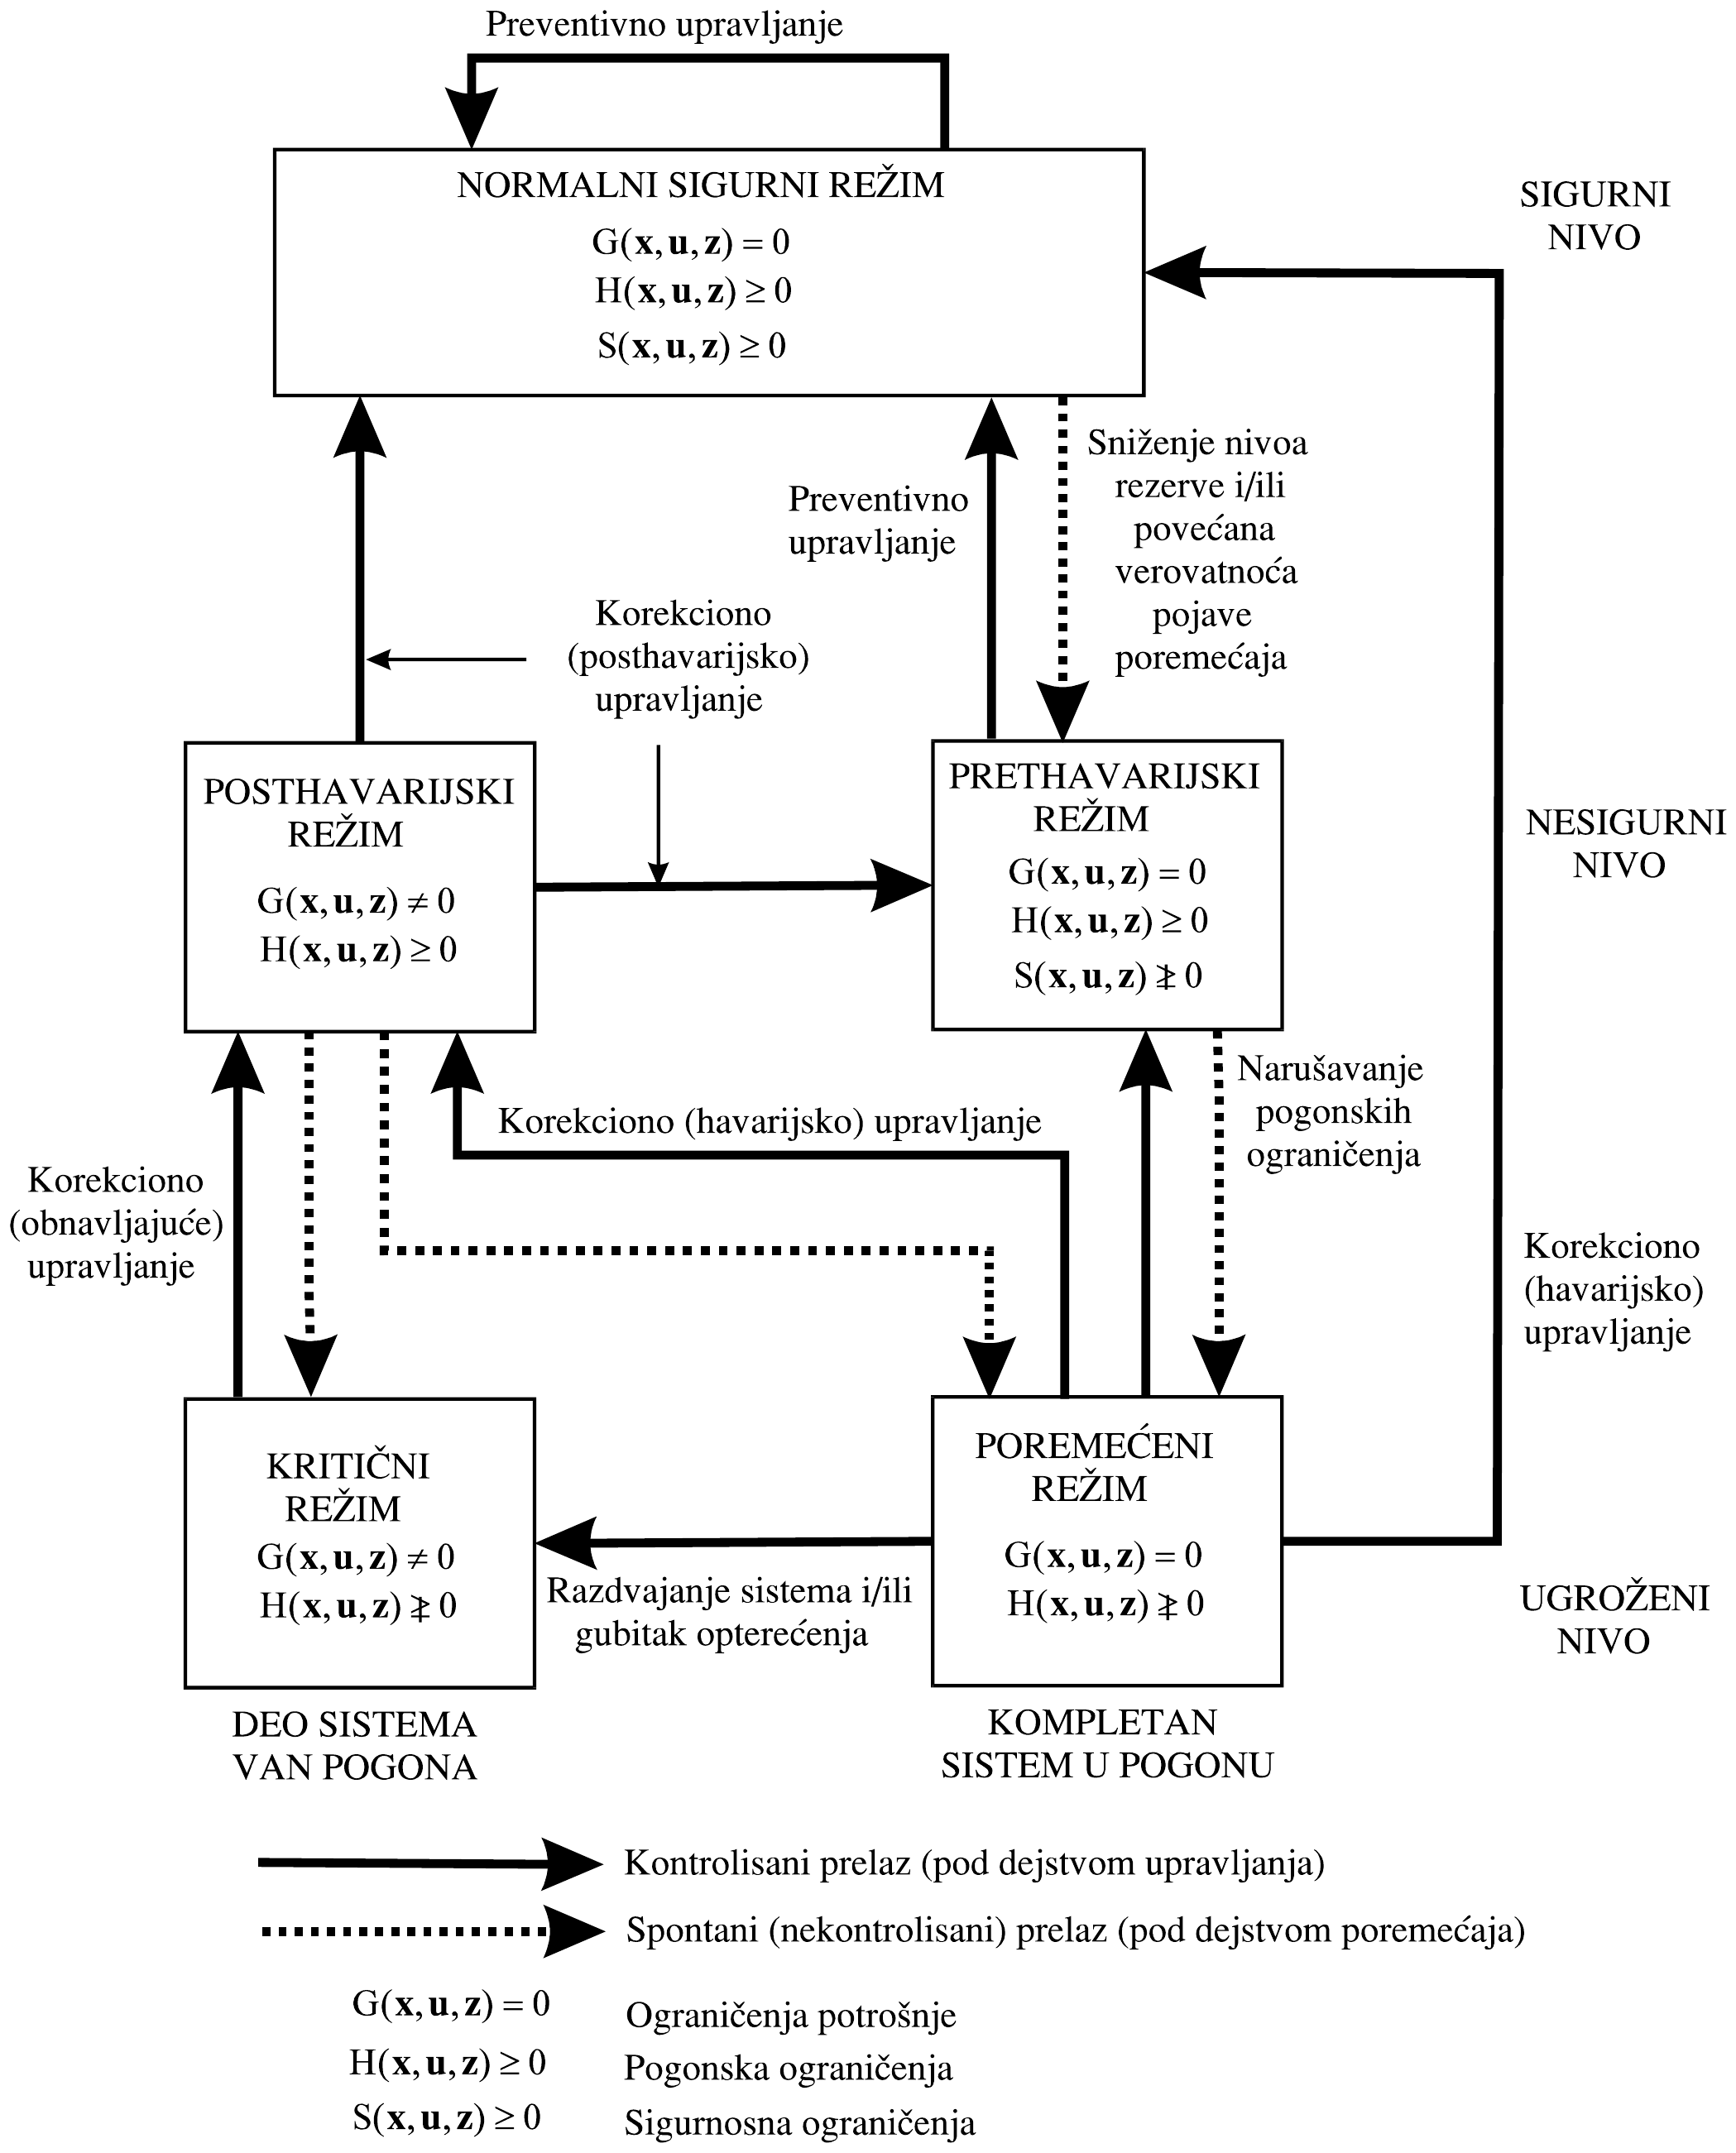
Sa prethodne slike se vidi da postoje tri nivoa sigurnosti:
- Sigurni nivo (Normalni sigurni režim).
- Nesigurni nivo (Prethavarijski i Posthavarijski režim).
- Ugroženi nivo (Poremećeni i Kritični režim).
Kriterijumi upravljanja i upravljačke akcije razlikuju se u pojedinim režimima:
- Normalni sigurni
Kriterijum je ekonomičan rad sistema, uz zadovoljenje ograničenja sigurnosti.
Upravljačke akcije vezane za održavanje topologije, napona, učestanosti i razmene energije.
- Prethavarijski
Kriterijum je održavanje sigurnosti.
Upravljačke akcije za povećanje sigurnosti, putem preventivnog delovanja na topologiju i raspodelu snaga, povećanje rezervi i slično.
- Poremećen
Kriterijum je minimizacija vremena za otklanjanje narušavanja ograničenja.
Upravljačke akcije vezane za delovanje relejne zaštite i sl.
- Kritičan
Kriterijum je minimizacija vremena dezintegracije sistema.
Upravljačke akcije su rasterećenje i razdvajanje sistema, resinhronizacija i uspostavljanje paralelnog rada.
- Posthavarijski
Kriterijum je minimizacija neisporučene energije.
Upravljačke akcije su stavljanje u pogon i iskorišćenje hladne rezerve.
Iz predavanja: Sigurnost elektroenergetskih sistema i rezerve proizvodnih kapaciteta: Radni režimi EES-a.
25. Analiza statičke sigurnosti (pretpostavke primene uprošćenog DC modela tokova snaga). Promena tokova snaga u zavisnosti od promene injektiranja.
Jedan od mogućih pristupa je: proračunati tokove snaga za unapred zadatu listu ispada. Međutim, to zahteva dugo vreme za proračun. Zato se koristi DC model tokova snaga i faktori osetljivosti.
Opšti izraz za jednačinu aktivnih injektiranja je:
Osnovna uprošćenja koja se uvode u gornju jednačinu za dobijanje DC modela tokova snaga su:
Dakle, redukovana [-dimenziona, bez balansnog čvora] matrična jednačina injektiranja je (pošto je jednačina sa balansnim čvorom singularna):
Faktor preraspodele toka aktivne snage u -toj grani usled promene injektiranja u i-tom čvoru je:
gde je -ta grana između m-tog i n-tog čvora.
Tada je novi tok snage po -toj grani:
Iz predavanja: Sigurnost elektroenergetskih sistema i rezerve proizvodnih kapaciteta: Analiza statičke sigurnosti; Sigurnost elektroenergetskih sistema i rezerve proizvodnih kapaciteta: DC model tokova snaga; Sigurnost elektroenergetskih sistema i rezerve proizvodnih kapaciteta: Faktori preraspodele tokova snaga po granama pri promeni injektiranja.
26. Analiza osetljivosti u proračunu sigurnosti EES-a (primena DC modela i izvođenje faktora preraspodele tokova snaga po granama pri promeni injektiranja).
DC model je linearan model, pa je pogodan za linearnu analizu osetljivosti.
Faktor preraspodele toka aktivne snage u -toj grani usled promene injektiranja u i-tom čvoru je:
gde je -ta grana između m-tog i n-tog čvora.
odnosno:
gde se može definisati matrica kao matrica osetljivosti promene tokova snaga po granama na promene injektiranja u čvorovima.
Iz predavanja: Sigurnost elektroenergetskih sistema i rezerve proizvodnih kapaciteta: Faktori preraspodele tokova snaga po granama pri promeni injektiranja; Sigurnost elektroenergetskih sistema i rezerve proizvodnih kapaciteta: Izvođenje faktora osetljivosti.
27. Analiza osetljivosti u proračunu sigurnosti EES-a (izvođenje distribucionog faktora preraspodele tokova snaga po granama pri uključenju/isključenju grane).
Ako dolazi do ispada grane između m-tog i n-tog čvora, onda se menja matrica . Tada je promena uglova fazora napona:
Međutim, prethodnu formulu je neophodno ponovo invertovati za svaki ispad (promenu topologije), što je numerički nepovoljno.
Zato se koristi Lema o inverziji matrice (Šerman-Morisonova lema):
Kada se prethodni izraz sredi, može se napisati kao:
Koristeći prethodno izvedeni izraz za uglove fazora napona posle ispada, dobijaju se tokovi snaga kao:
odnosno
pa je:
28. Analiza osetljivosti u proračunu sigurnosti EES-a (osetljivost promene tokova snaga po granama pri simultanom uključenju/isključenju grane i promeni injektiranja u čvorovima).
Ovo je najteži slučaj, ali ujedno i najvažniji. Teškoća u primeni postupka je što je veći poremećaj, veća je i greška linearizacije.
U izvođenju osetljivosti polazi se od:
gde je snaga koja bi tekla po grani :
Sada je:
Tok snage posle simultanog ispada je:
gde je, dakle, za simultani ispad generatora u i-tom čvoru () i k-te grane:
29. Ekonomski aspekti eksploatacije EES-a (objasniti pojmove: i) angažovanje agregata, ii) optimalan izbor agregata u pogonu i iii) ekonomski dispečing). Funkcije pogonskih troškova i kriterijumi optimizacije neophodni za rešavanje prethodnih problema.
Dijagrami opterećenja pokazuju velike razlike između maksimuma i minimuma. To je nepovoljno iz ugla ekonomije sistema. Tarifnim sistemom se podstiče smanjenje te razlike. Maksimalna opterećenja traju kratko (obično 1 do 2 sata dnevno). Zato se neke jedinice moraju isključivati, jer bi im troškovi bili vrlo veliki u periodu malih opterećenja.
Zato se mora u periodu pripreme pogona utvrditi redosled stavljanja u pogon i zaustavljanja agregata. Cilj je da se postigne globalan ekonomičan pogon, uz uvažavanje ograničenja sigurnosti.
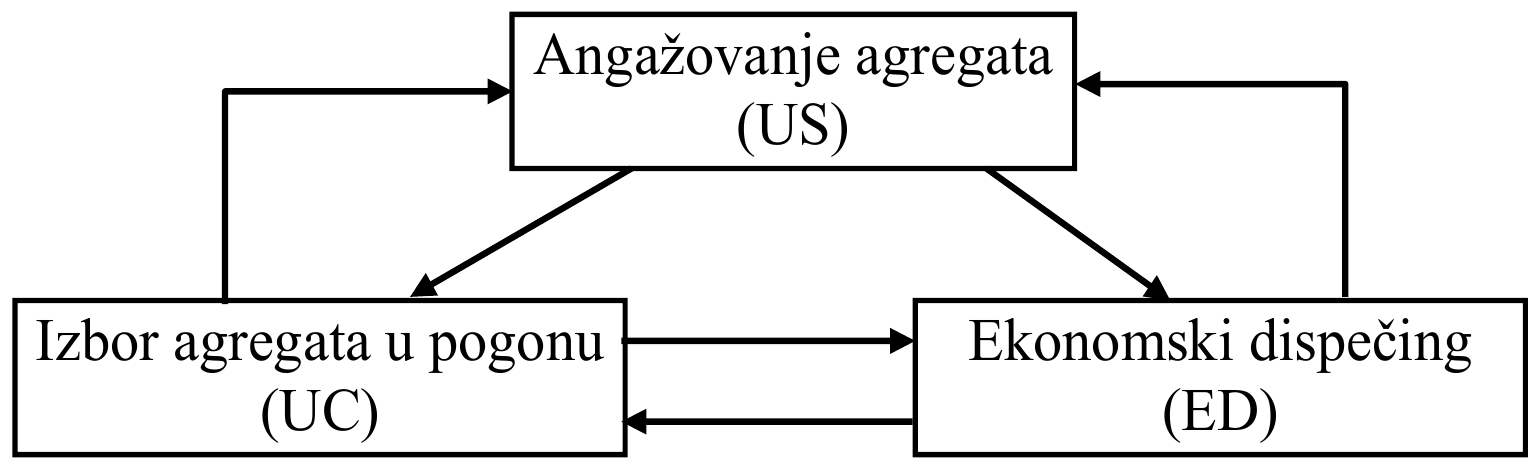
Opšti problem Angažovanja agregata (US – Unit Scheduling) čine sledeća dva važna problema:
- Optimalan izbor agregata u pogonu (UC – Unit Commitment).
- Ekonomski dispečing, odnosno Ekonomična raspodela opterećenja na agregate (ED – Economic Dispatching).
Ovi problemi se obično rešavaju odvojeno, uz međusobnu interakciju.
Funkcija troškova stavljanja u pogon (pokretanja) agregata
Definiše se kao:
Funkcija troškova rada agregata
Definiše se kao:
gde se ukupni troškovi rada agregata sastoje od troškova goriva i održavanja agregata, respektivno, odnosno .
Funkcija zaustavljanja agregata
Definiše se kao:
Ova funkcija se obično zanemaruje, ili pridružuje funkciji stavljanja u pogon, pošto svako puštanje u pogon mora da prati i zaustavljanje agregata.
Ukupni pogonski troškovi sistema jednaki su zbiru prethodnih troškova:
Dakle, ukupni troškovi sastoje se iz dva dela:
- Pogonski troškovi .
- Troškovi promene statusa (pokretanje/zaustavljanje) .
Minimizacija prvog problema:
daje rešenje optimalne raspodele opterećenja na agregate u pogonu (ED).
Minimizacija drugog problema:
daje rešenje optimalnog izbora agregata u pogonu.
Jedinstveno rešenje oba problema rešava optimalno angažovanje agregata (US).
Prethodna specifikacija nema nikakvih ograničenja. Međutim, u praksi ona realno postoje. Neka od njih koja se moraju uvažiti su:
- Gornja i donja granica opterećenja agregata ( i ).
- Propisana vremena stajanja (posle zaustavljanja) i vremena rada jedinice.
- Broj simultanih pokretanja/zaustavljanja u jednom satu.
- Neophodna obrtna rezerva u sistemu.
- Ograničenja u proizvodnji hidroelektrana.
- Ograničenja u pogledu generisanja i apsorpcije reaktivnih snaga.
- Dozvoljena brzina promene opterećenja.
Iz predavanja: Ekonomski aspekti eksploatacije EES-a, optimalno angažovanje agregata i hidro-termo koordinacija: Ekonomski aspekti eksploatacije EES-a; Ekonomski aspekti eksploatacije EES-a, optimalno angažovanje agregata i hidro-termo koordinacija: Funkcije pogonskih troškova.
30. Optimalno angažovanje agregata (specifikacija i načini rešavanja problema). Pojam i primena prioritetne liste.
Specifikacija problema:
Naći optimalne statuse uključenosti i angažovane snage svih agregata tokom perioda T, tako da se minimiziraju pogonski troškovi sistema, uz uvažavanje svih zadatih (tehničkih i drugih) ograničenja.
Ovo je tipičan optimizacioni problem. Za njegovo rešavanje se koriste razne tehnike matematičkog programiranja-optimizacije: linearno, mešovito celobrojno, nelinearno i dinamičko. Najčešće se koristi linearno programiranje i dinamičko programiranje.
Ovo su kombinatorni problemi, ali sa ogromnim brojem mogućih rešenja.
Na primer, za sistem od 10 termičkih agregata sa po samo dva stanja, ukupan broj mogućih stanja je .
Dakle, postoji jako puno kombinacija i nemoguće je direktno pretraživanje. Ali postoji i veliki broj kombinacija koje nisu od interesa. Neće se ulaziti u detalje rešavanja složenih problema. Ovde će se pretpostaviti da su poznate jedinice koje će biti u pogonu, čime se izbegava celobrojnost problema i olakšava rešavanje.
Metod angažovanja agregata preko prioritetne liste
Ovo je najjednostavniji način.
Sastoji se u rangiranju svih termičkih jedinica u sistemu na osnovu pokazatelja ekonomičnosti (Lookup Table), ili drugih kriterijuma. Neki od kriterijuma su:
- Srednji specifični pogonski troškovi agregata.
- Lokacija agregata, kako bi se ostvarila ravnomerna geografska raspodela u sistemu.
- Tip agregata, pri čemu se agregati unapred dele na bazne (prvo se angažuju) i vršne (kasnije se angažuju).
Dakle, ovo je vrlo jednostavan metod koji se sprovodi bez optimizacije.
Iz predavanja: Ekonomski aspekti eksploatacije EES-a, optimalno angažovanje agregata i hidro-termo koordinacija: Optimalno angažovanje agregata; Ekonomski aspekti eksploatacije EES-a, optimalno angažovanje agregata i hidro-termo koordinacija: Metod angažovanja agregata preko prioritetne liste.
31. Optimalan ekonomski dispečing (specifikacija problema, načini predstavljanja krive troškova i vrste optimizacije koje se mogu koristiti).
Sistem ima čvorova, od kojih je u priključena termoelektrana (ili termoagregat). Pretpostavka je da nema hidroelektrana. Sa njima problem postaje znatno složeniji i predstavlja hidro-termo koordinaciju, koja će biti posebno obrađena.
Dakle, cilj je da se nađe minimum funkcije pogonskih troškova:
uz uvažavanje ograničenja bilansa snaga u sistemu:
i mogućeg opsega rada agregata:
Funkcija troškova goriva u praksi se može predstaviti sledećim funkcijama:
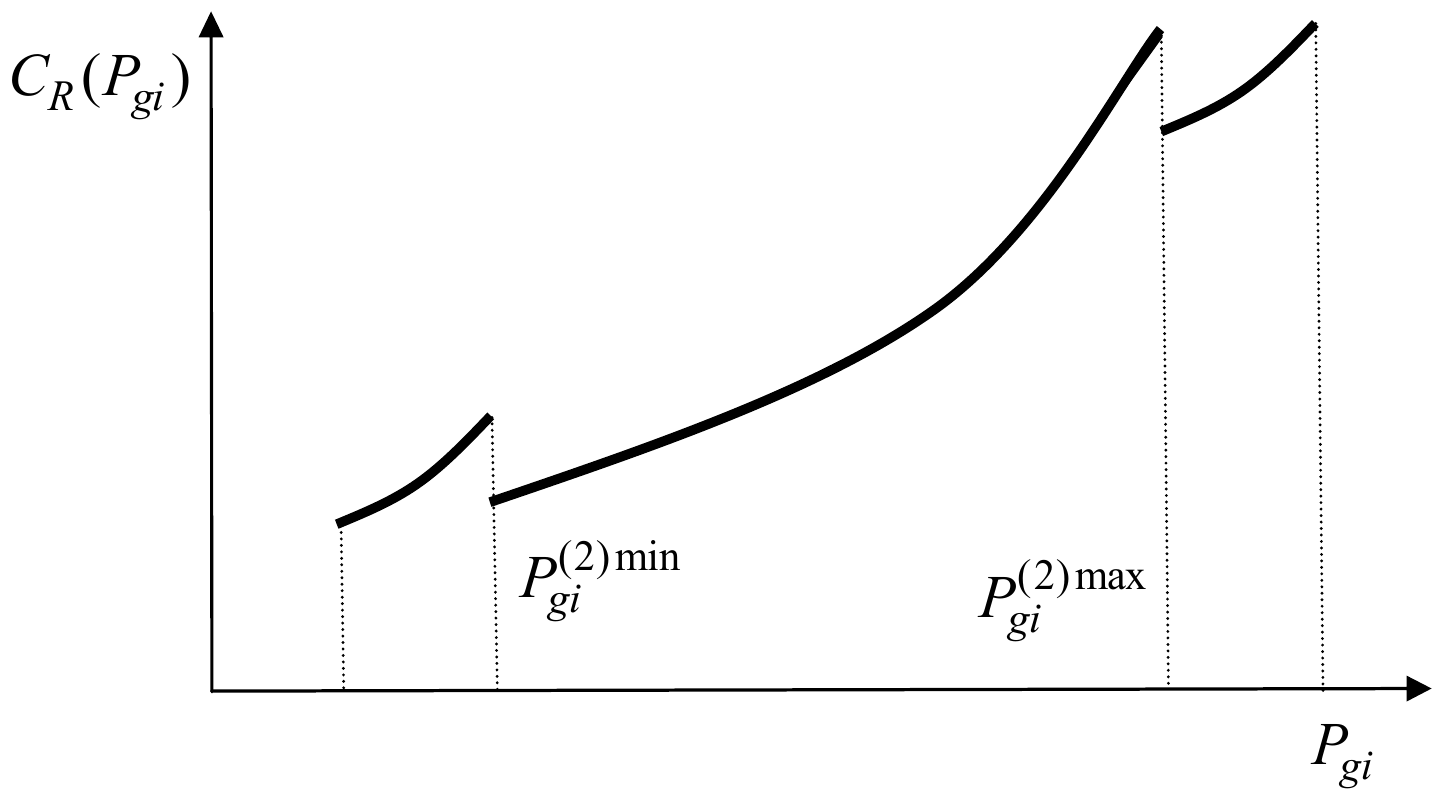
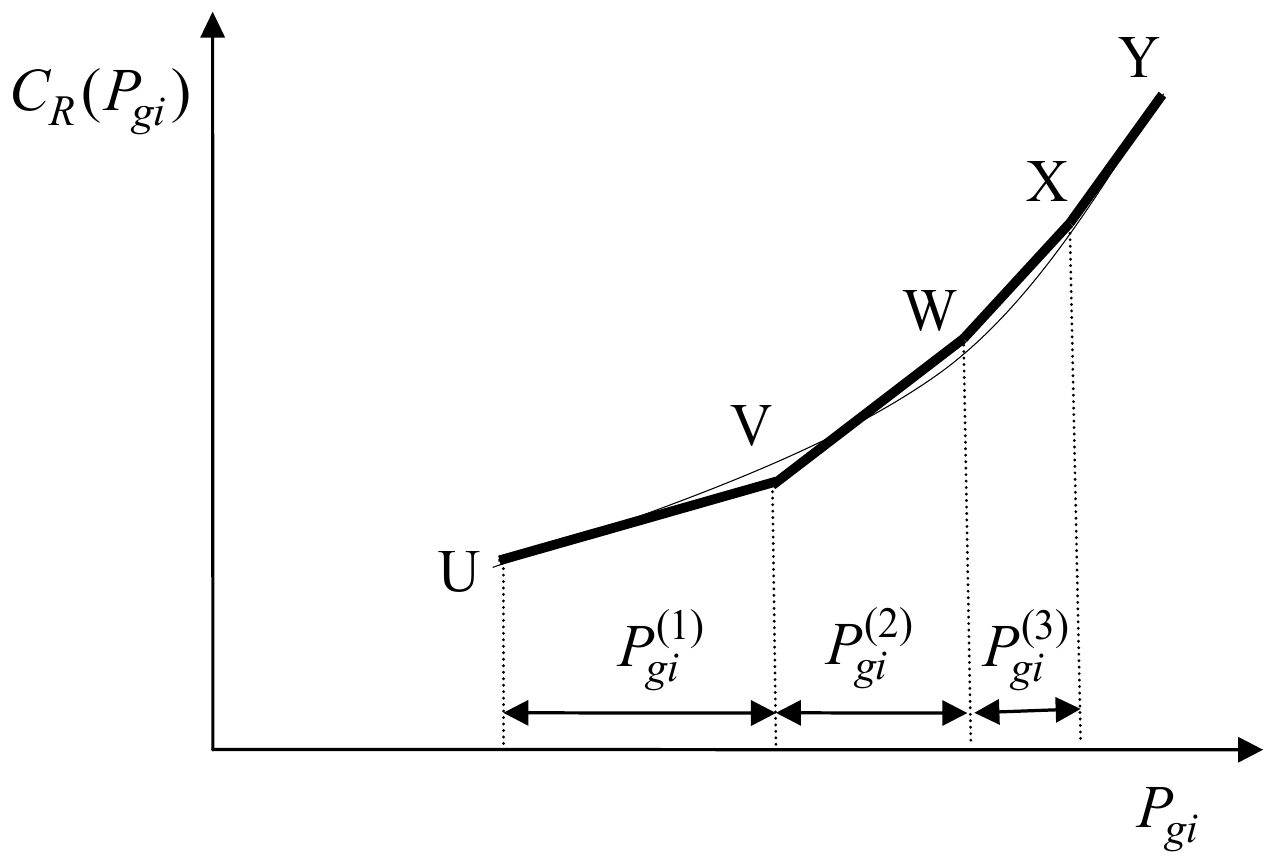
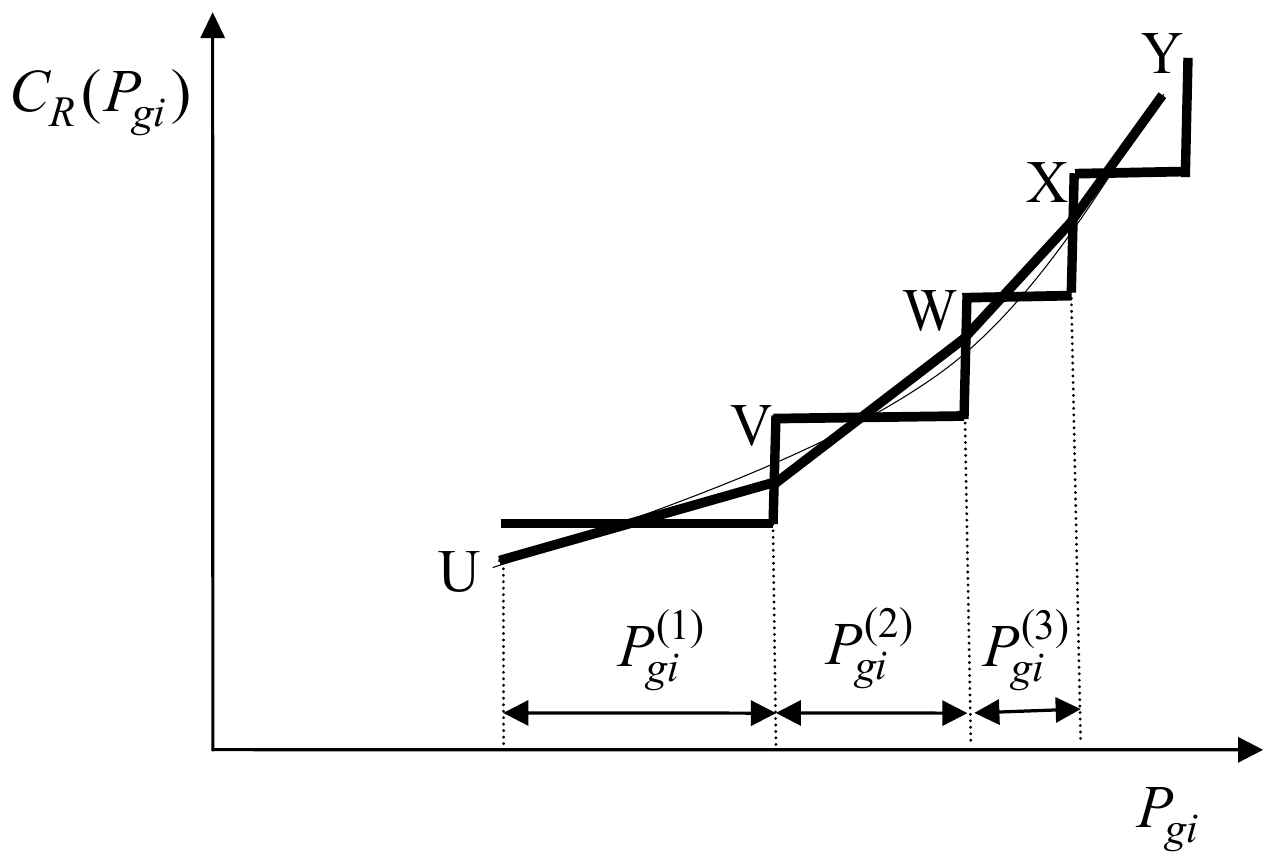
Ovakav problem najlakše se rešava primenom Lagrange-ovog metoda, pod pretpostavkom da je funkcija troškova konveksna i da ima minimum.
Iz predavanja: Ekonomski aspekti eksploatacije EES-a, optimalno angažovanje agregata i hidro-termo koordinacija: Optimalan ekonomski dispečing.
32. Primena Lagranžovog metoda za rešavanje problema ekonomskog dispečinga (izvesti koordinacione jednačine i objasniti kriterijum jednakosti diferencijalnih troškova). Uticaj gubitaka na rešavanje problema.
Ovakav problem najlakše se rešava primenom Lagrange-ovog metoda, pod pretpostavkom da je funkcija troškova konveksna i da ima minimum.
Dakle, u konkretnom slučaju za slučaj ekonomskog dispečinga čistog termo sistema jednačina ograničenja je:
pa je proširena Lagrange-ova funkcija:
Napred navedeni uslov minimuma u ovom slučaju postaje:
Prethodne jednačine se zovu koordinacione jednačine.
Iz prethodne jednačine je:
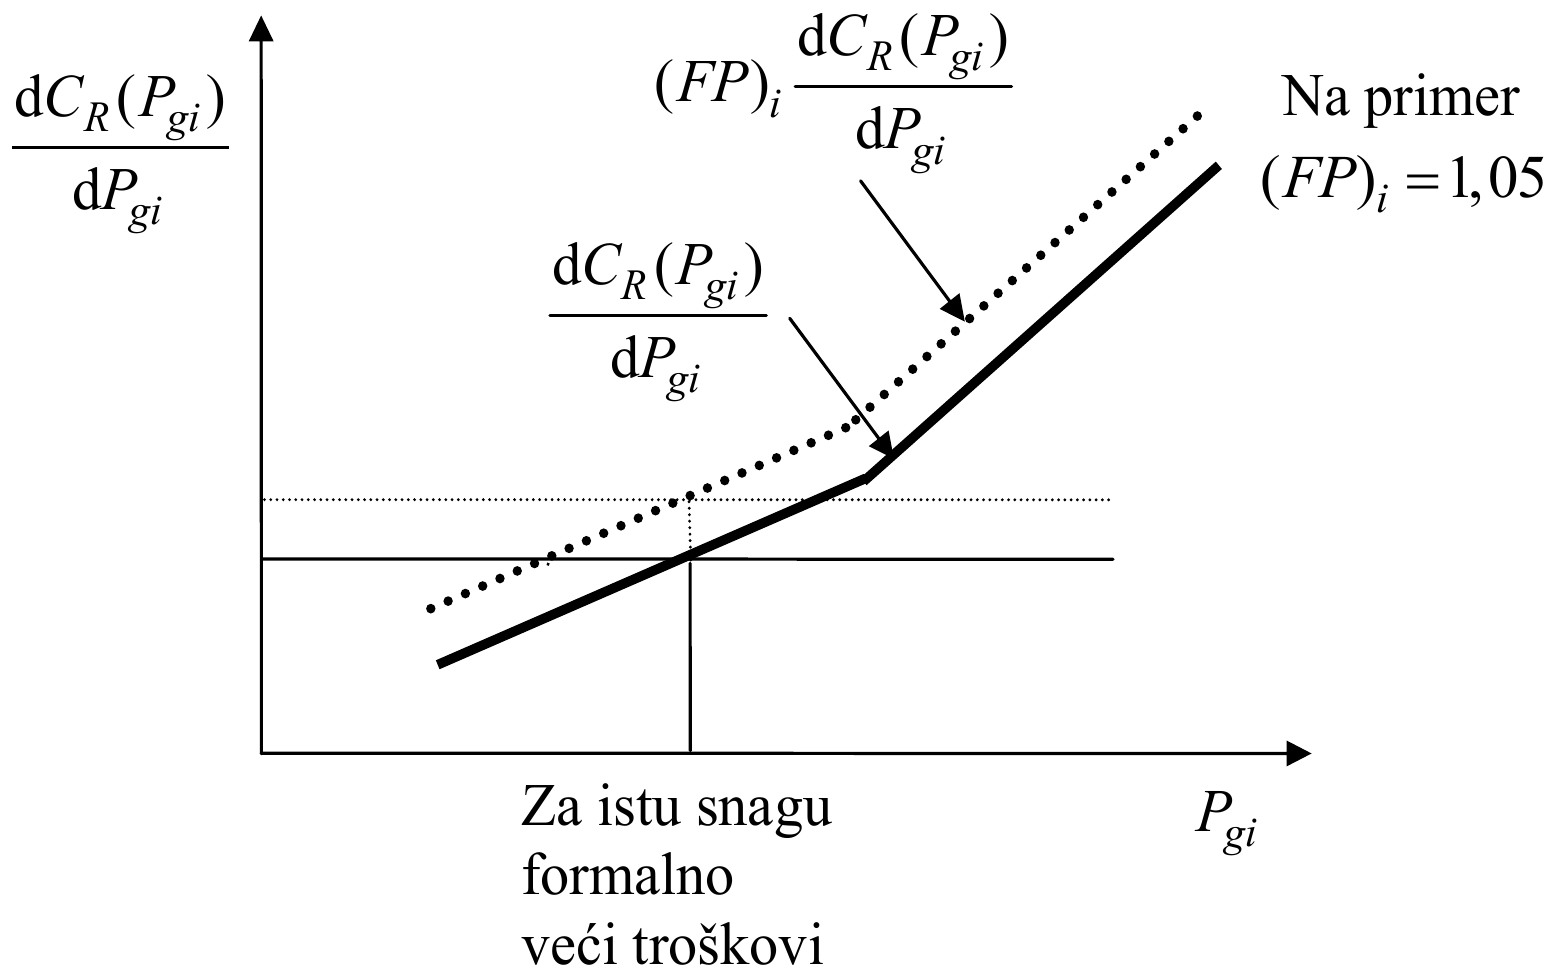
gde je faktor penalizacije, koji preslikava osetljivost gubitaka na promenu odatih snaga generatora.
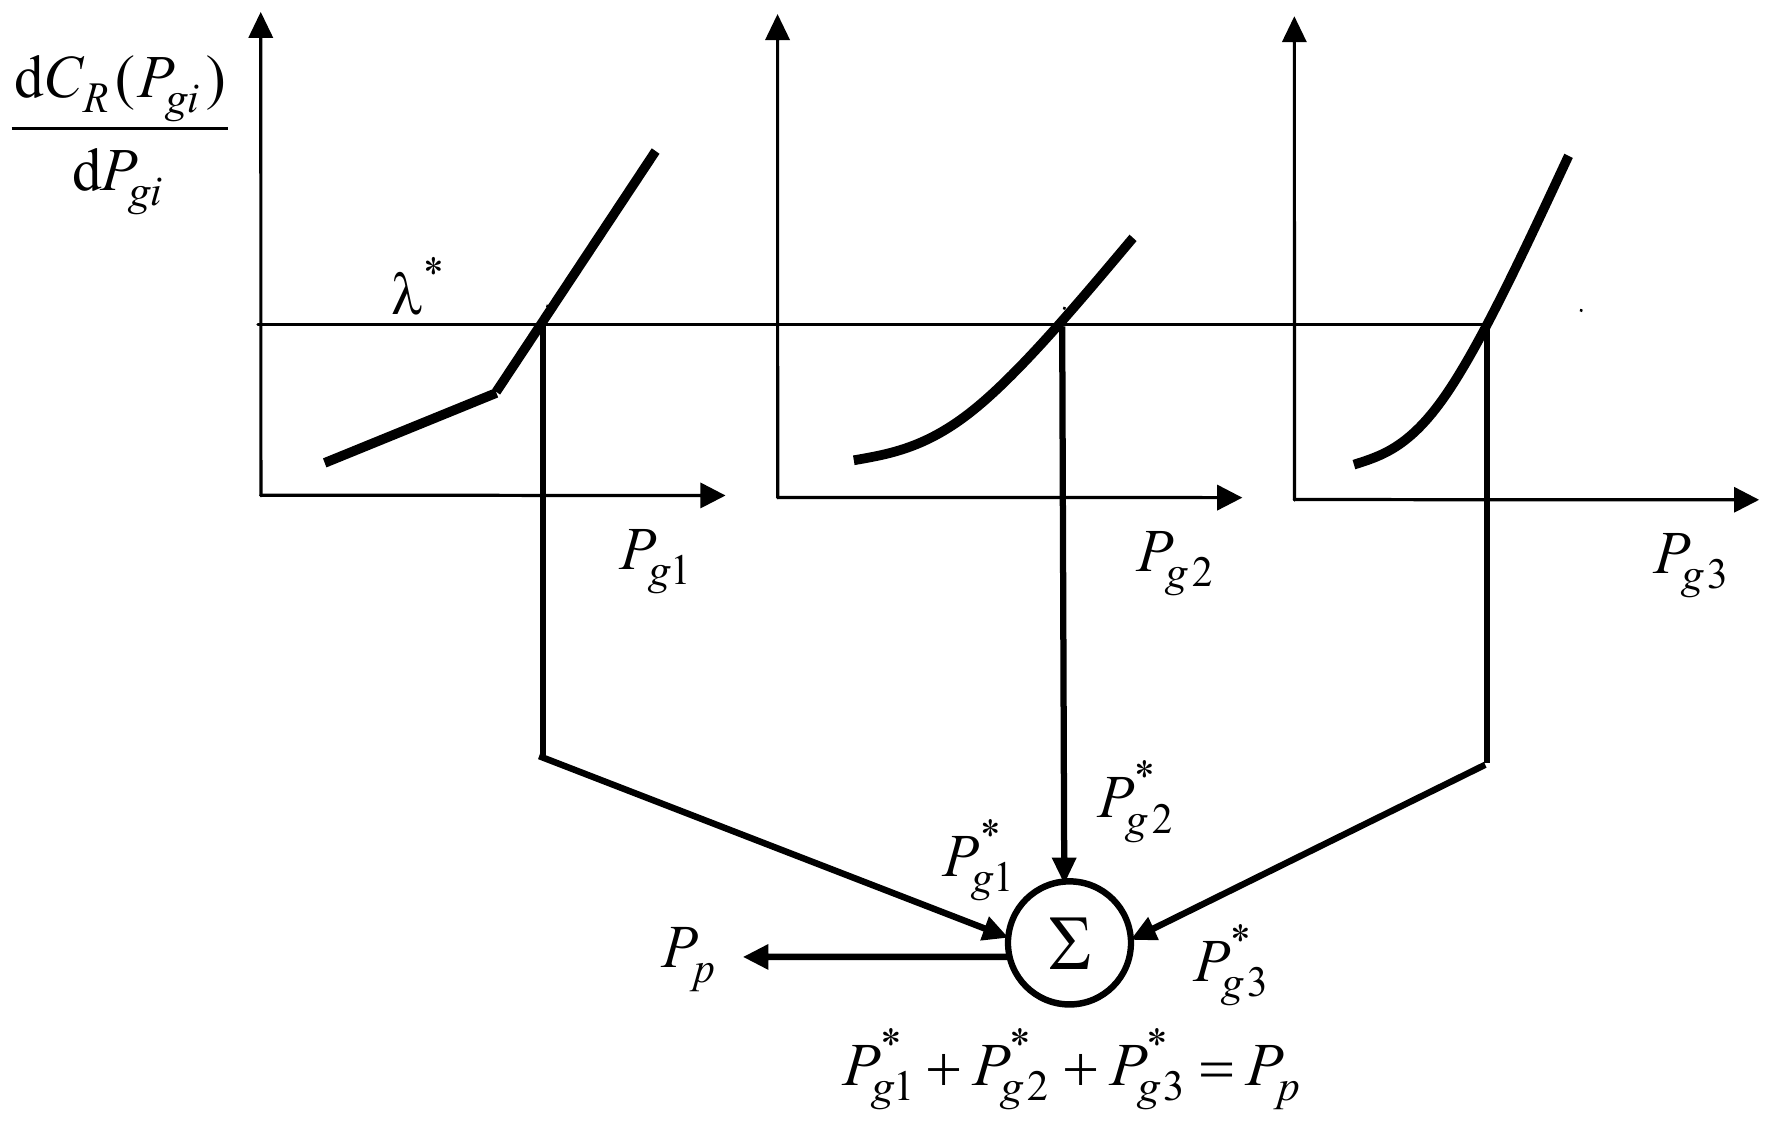
Ako se zanemare gubici snage u sistemu, problem se značajno pojednostavljuje i tada je:
što se praktično svodi na uslov jednakosti diferencijalnih troškova goriva (nema troškova pogona i održavanja).
Prethodni uslov je ilustrovan na slici:
Uticaj gubitaka na ekonomski dispečing prikazan je na slici:
Iz predavanja: Ekonomski aspekti eksploatacije EES-a, optimalno angažovanje agregata i hidro-termo koordinacija: Optimalan ekonomski dispečing.
33. Primena lambda pretraživanja za rešavanje problema ekonomskog dispečinga.
Koncept λ-pretraživanja prikazan je na slici:
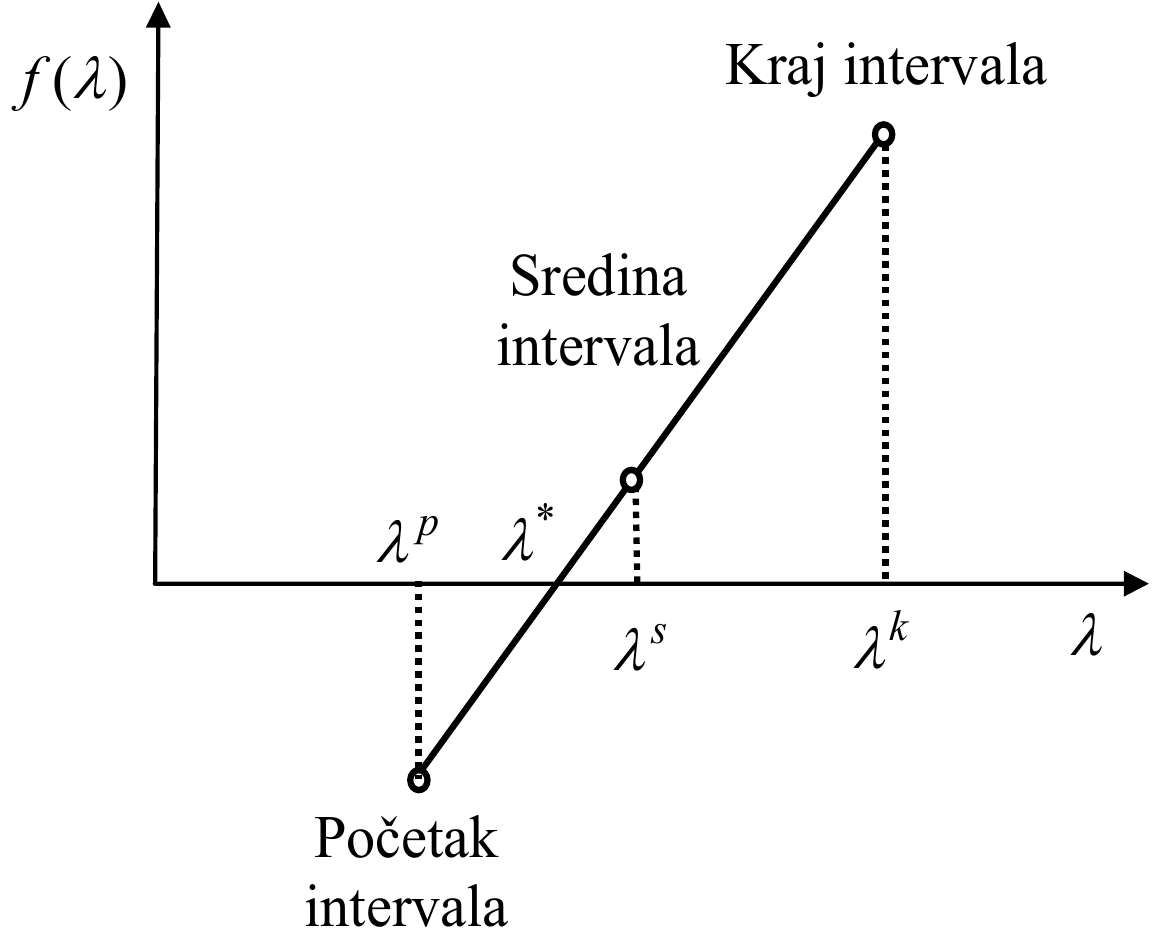
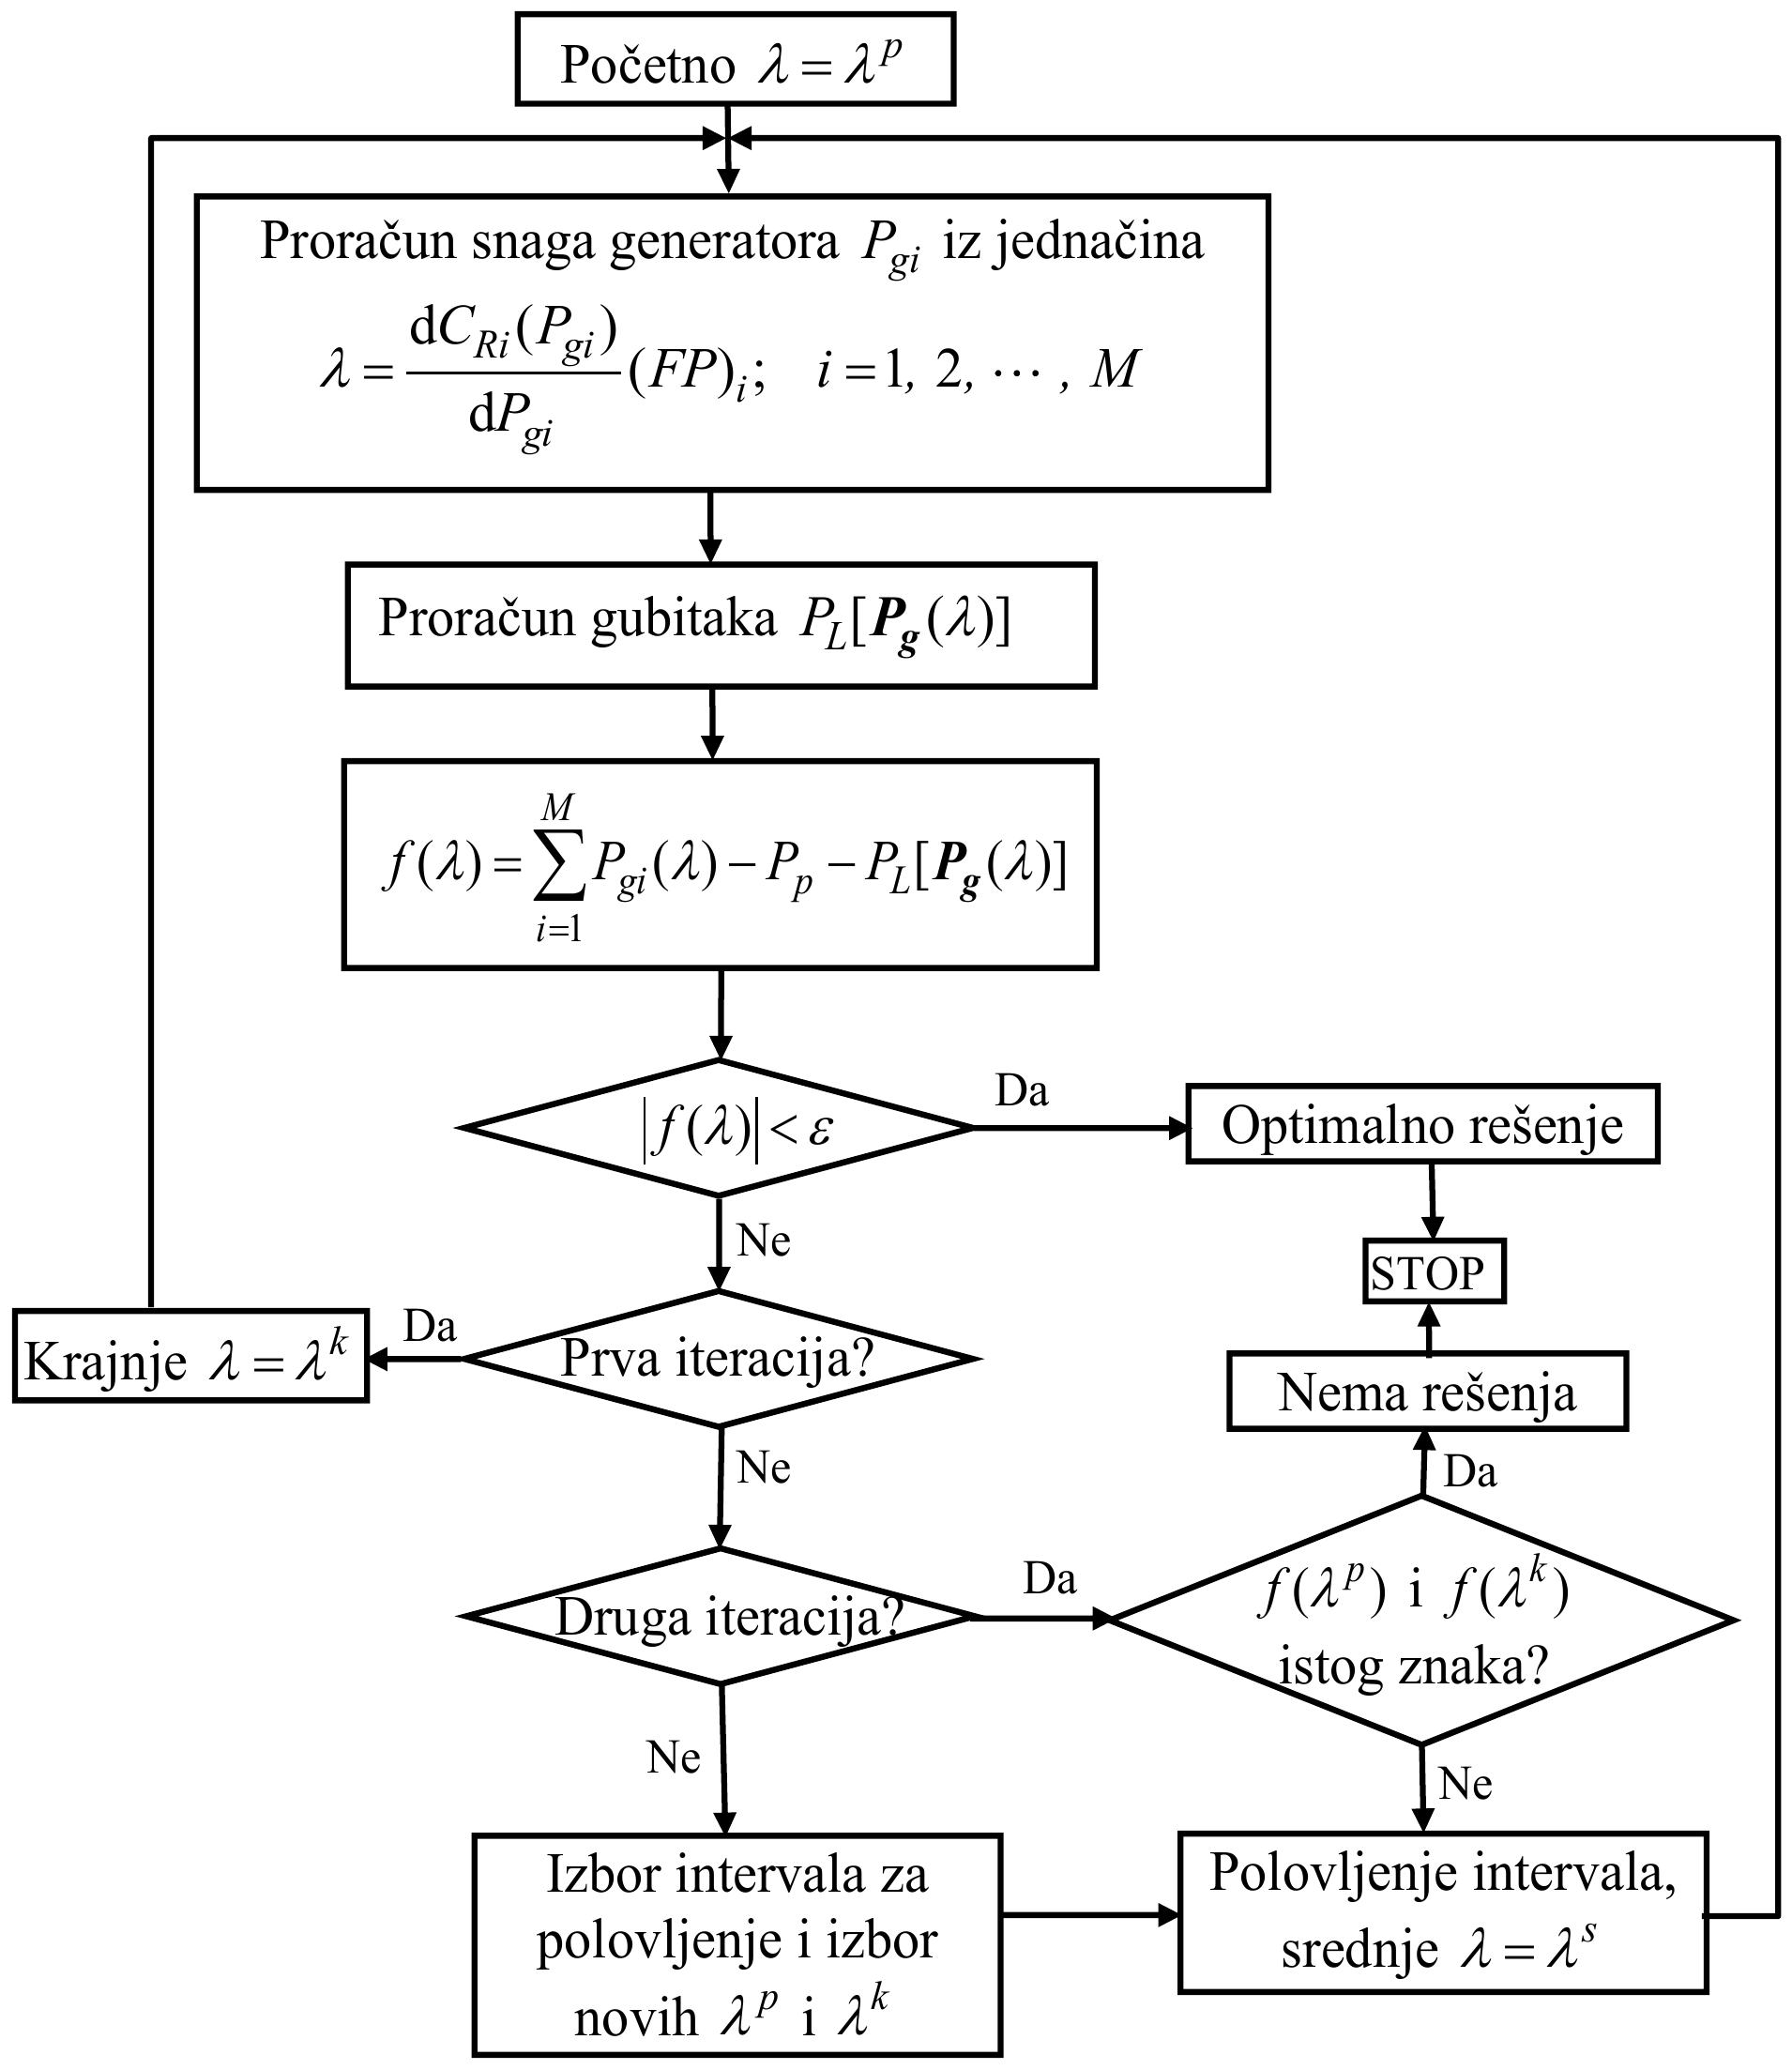
Vrši se proračun vrednosti funkcije u dve tačke na krajevima intervala ( i ). Ako su i istog znaka, onda nema nulu. U protivnom, funkcija ima nulu i vrši se polovljenje intervala. Od dva nova intervala za dalje polovljenje bira se onaj u kome su funkcije u početnoj i krajnjoj tački različitog znaka (u slučaju na slici bira se i ) i dalje nastavlja pretraživanje, dok se ne dobije da je .
Algoritam λ-pretraživanja za proračun ekonomskog dispečinga ima određenih specifičnosti, pošto je složena funkcija od određena uslovima .
Algoritam λ-pretraživanja korišćen za ekonomski dispečing prikazan je na slici:
Iz predavanja: Ekonomski aspekti eksploatacije EES-a, optimalno angažovanje agregata i hidro-termo koordinacija: Rešavanje metodom λ-pretraživanja.
34. Primena Njutnovog gradijentnog metoda za rešavanje problema ekonomskog dispečinga.
Primena λ pretraživanja zahteva mogućnost da se može odrediti izlazna snaga generatora i priraštaj troškova generatora. U slučaju kvadratne i linearne funkcije troškova to je moguće. Međutim, u slučaju nekih složenijih formi funkcije troškova to nije moguće.
Primena gradijentnog metoda polazi od standardne formulacije Newton-ovog gradijentnog metoda.
Rešenje optimalnog dispečinga dobija se iz odgovarajućih izvoda:
gde je:
U konkretnom slučaju ekonomskog dispečinga iterativni proračun je:
Dakle, algoritam zahteva inicijalne vrednosti za vektor , odnosno , …, i . Upravo te veličine predstavljaju i konačno optimalno rešenje problema, koje se dobija kroz iterativni proces.
Iz predavanja: Ekonomski aspekti eksploatacije EES-a, optimalno angažovanje agregata i hidro-termo koordinacija: Newton-ov gradijentni metod.
35. Hidro-termo koordinacija (optimalno angažovanje agregata u mešovitim hidro-termo EES-ima).
Specifičnost hidroelektrana je da se vodi ne mogu pripisati nikakve promene pogonskih troškova pri promenama odate snage agregata.
Dakle, u čisto hidro sistemima kriterijum minimuma pogonskih troškova je neprimenljiv.
Zato se optimizacija rada hidro agregata sprovodi tako da oni rade sa maksimalnim koeficijentom korisnog dejstva. Time se iz određene (raspoložive) količine vode ostvaruje najveća proizvodnja.
Iz optimizacije se obično isključuju protočne hidroelektrane, koje rade na principu raspoloživih dotoka (u osnovnom, baznom delu dijagrama opterećenja). One imaju vrlo malu mogućnost premeštanja proizvodnje.
Kod mešovitih hidro-termo sistema kriterijum optimizacije je minimizacija pogonskih troškova (ili ekvivalentnog utroška toplote) u termoelektranama.
Dakle, treba minimizirati:
uz ograničenja:
1. Jednačina bilansa snaga
2. Iskorišćenje određenih količina vode koje stoje na raspolaganju u svakoj hidroelektrani tokom perioda optimizacije :
gde je
U prethodnim izrazima je broj generatorskih (sa hidro i termo agregatima) čvorova, dok je ukupna količina raspoložive vode j-te hidroelektrane.
Proširena Lagrange-ova funkcija u ovom slučaju je:
gde su:
- – vremenski promenljiv Lagrange-ov multiplikator (diferencijalni priraštaj protoka) j-te hidroelektrane, ;
- – vremenski promenljiv Lagrange-ov multiplikator (diferencijalni priraštaj troškova sistema).
36. Optimalni tokovi snaga (pojam, specifikacija vektora nepoznatih/poznatih promenljivih stanja i vektora upravljačkih promenljivih).
U opštem slučaju ovo je statički nelinearan optimizacioni problem.
Cilj je da se u skladu sa izabranim kriterijumom izvrši globalna optimizacija elektroenergetskog sistema (EES-a), uz uvažavanje ograničenja:
- Potrošnje, odnosno bilansa snaga (tipa jednakosti) i
- Pogonskih ograničenja (tipa nejednakosti).
Osnovna dva elementa OPF programa su:
- – vektor nepoznatih promenljivih stanja (po pravilu to su moduli i uglovi fazora napona, pri čemu neki od njih mogu biti unapred specificirani u skladu sa klasifikacijom čvorova kod tokova snaga);
- – vektor upravljačkih promenljivih (na primer, aktivno injektiranje u naponsko-kontrolisanim čvorovima).
Vektor stanja () čine:
- uglovi fazora napona u PQ čvorovima;
- moduli fazora napona u PQ čvorovima, i
- uglovi fazora napona u PV čvorovima.
Ovako specificiran vektor stanja () određuje vektor unapred specificiranih promenljivih (), koji čine:
- ugao fazora napona u referentno-balansnom (SL) čvoru;
- moduo fazora napona u referentno-balansnom (SL) čvoru;
- aktivna injektiranja u PQ čvorovima;
- reaktivna injektiranja u PQ čvorovima;
- aktivna injektiranja u PV čvorovima (opciono);
- moduli fazora napona u PV čvorovima (opciono),
Upravljačke promenljive (vektor ) u P–θ konturi su:
- aktivne snage generatora (),
- fazni stavovi transformatora sa promenom faze (),
- program razmene (),
- startovanje agregata u rezervi (),
- redukcija potrošnje (),
Iz predavanja: Optimalni tokovi snaga (OPF).
37. Optimalni tokovi snaga (pojam, pogonska ograničenja i kriterijumi optimizacije). Navesti najčešće korišćene metode rešavanja.
U opštem slučaju ovo je statički nelinearan optimizacioni problem.
Neka od pogonskih ograničenja (tipa nejednakosti) mogu biti:
1. Minimalne i maksimalne snage generatora:
2. Ograničenja modula napona čvorova (obično potrošačkih, pošto se u naponski kontrolisanim čvorovima ove vrednosti unapred specificiraju; mada ovo ne mora biti pravilo):
3. Ograničenja reaktivnih injektiranja u generatorskim čvorovima:
4. Ograničenja tokova snaga (obično aktivnih snaga) po izabranim, ili svim granama (vodovi i transformatori):
Kriterijumi za optimizaciju tokova snaga mogu biti različiti:
1. Ekonomski kriterijum:
2. Kombinovani ekonomsko-sigurnosni kriterijum:
gde je sigurnosna penalizaciona funkcija pri preopterećenju vodova. Ona penalizuje samo tokove snaga iznad gornjeg ograničenja.
3. Minimizacija gubitaka u sistemu:
4. Kriterijum rasterećenja potrošnje (optimalno sečenje opterećenja – Load Shedding):
OPF je složen problem i za njegovo rešavanje se mogu primeniti različite metode, od kojih se najčešće koriste:
1. Metod λ pretraživanja
Gubici se predstavljaju matricom ili penalizacionim faktorima, što se svodi na standardan, već obrađen ekonomski dispečing, ali uz uvažavanje i drugih ograničenja (tokova snaga po granama) i dopunjenu strukturu vektora upravljanja.
2. Gradijentni metod
Teško se primenjuje kada postoje ograničenja tipa nejednakosti. Ima sporu konvergenciju.
3. Newton-ov metod
Ima vrlo brzu konvergenciju.
4. Metod separabilnog linearnog programiranja (LPOPF)
Danas je najviše u primeni. Ima vrlo brzu konvergenciju. Nelinearna funkcija cilja se linearizuje. Može imati problema sa ograničenjima tipa nejednakosti.
5. Interior point metod (Metod unutrašnje tačke)
Danas se dosta primenjuje. Ima vrlo brzu konvergenciju. Dobro tretira ograničenja tipa nejednakosti.
Iz predavanja: Optimalni tokovi snaga (OPF); Optimalni tokovi snaga (OPF): Metode rešavanja OPF problema.
38. Navesti najčešće korišćene metode rešavanja optimalnih tokova snaga. Objasniti primenu gradijentnog metoda.
OPF je složen problem i za njegovo rešavanje se mogu primeniti različite metode, od kojih se najčešće koriste:
1. Metod λ pretraživanja
2. Gradijentni metod
3. Newton-ov metod
4. Metod separabilnog linearnog programiranja (LPOPF)
5. Interior point metod (Metod unutrašnje tačke)
Za skup ograničenja tipa jednakosti , naći vektor upravljanja tako da se minimizuje kriterijum optimizacije , gde su i vektori stanja i upravljanja, respektivno.
Proširena Lagrange-ova funkcija u ovom slučaju je:
Potrebni uslovi optimalnosti za proširenu Lagrange-ovu funkciju su:
Numeričko rešavanje prethodnog sistema nelinearnih jednačina sprovodi se preko sledeće iterativne šeme:
1. Izabrati početno pogađanje elemenata vektora upravljanja .
2. Za izabranu vrednost rešiti klasične tokove snaga po vektoru promenljivih stanja .
3. Proračunati iz jednačine:
4. Proračunati prema formuli:
gde je parametar ubrzanja, koji treba da ubrza konvergenciju, odnosno smanjenje optimizacionog kriterijuma . Međutim, ovakav pristup proračunu priraštaja upravljačkih promenljivih je problematičan. Naime, on vodi priraštaj u najboljem pravcu, odnosno u pravcu gradijenta. Međutim, veličina koraka zavisi od parametra , koji se mora posebno podešavati.
Iz predavanja: Optimalni tokovi snaga (OPF): Metode rešavanja OPF problema; Optimalni tokovi snaga (OPF): Gradijentni metod (rešenje problema u odsustvu pogonskih ograničenja).
39. Navesti najčešće korišćene metode rešavanja optimalnih tokova snaga. Objasniti primenu Njutnovog metoda.
OPF je složen problem i za njegovo rešavanje se mogu primeniti različite metode, od kojih se najčešće koriste:
1. Metod λ pretraživanja
2. Gradijentni metod
3. Newton-ov metod
4. Metod separabilnog linearnog programiranja (LPOPF)
5. Interior point metod (Metod unutrašnje tačke)
Problem sa prethodno opisanim gradijentnim metodom obično je česta promena pravca gradijenta i teškoće u određivanju veličine koraka zbog heurističnog usvajanja koeficijenta , što vodi u sporu konvergenciju. To se javlja zato što u gradijentnom metodu nema nikakvih informacija o najboljoj (optimalnoj) dužini koraka upravljačkih promenljivih, koji će najbrže voditi do optimalnog rešenja.
Zato se koristi opšti Newton-ov metod, koji se za funkciju definiše kao:
odakle je:
Tretiranje ograničenja tipa nejednakosti je dosta teško i u gradijentnom i u Newton-ovom metodu.
Obično se ograničenje tipa nejednakosti (na primer, ) tretira preko penalizacionih faktora (to je šira klasa barijernih metoda i funkcija). To znači da se formira funkcija:
Da bi se rešio OPF sa ograničenjima tipa nejednakosti, dodaje se penalizaciona funkcija u optimizacioni kriterijum. Ako su ograničenja narušena, onda se optimizacioni kriterijum jako povećava (zbog penalizovanog ograničenja). Zato OPF pokušava da minimizira optimizacioni kriterijum uz istovremenu minimizaciju narušavanja ograničenja, što i jeste cilj.
Pošto Newton-ov metod u sebe uključuje informacije o drugim izvodima, onda on nema većih problema u tretiranju ograničenja tipa nejednakosti. Problemi nastaju ako su ograničenja vrlo malo narušena, kada je i penalizacija slaba, pa ona ne utiče jače na optimizacioni kriterijum.
Iz predavanja: Optimalni tokovi snaga (OPF): Metode rešavanja OPF problema; Optimalni tokovi snaga (OPF): Newton-ov metod.
40. Navesti najčešće korišćene metode rešavanja optimalnih tokova snaga. Objasniti primenu linearne analize osetljivosti za rešavanje problema.
OPF je složen problem i za njegovo rešavanje se mogu primeniti različite metode, od kojih se najčešće koriste:
1. Metod λ pretraživanja
2. Gradijentni metod
3. Newton-ov metod
4. Metod separabilnog linearnog programiranja (LPOPF)
5. Interior point metod (Metod unutrašnje tačke)
Na ovom konceptu počivaju metode rešavanja zasnovane na linearnom programiranju i interior point algoritmu.
Koeficijenti linearne osetljivosti daju indikaciju o promeni sistemskih promenljivih (na primer, tokova aktivnih i reaktivnih snaga, napona čvorova i slično) na promene drugih promenljivih (najčešće promenljivih odlučivanja, kao što su na primer, aktivne snage injektiranja i slično).
Primer jedne osetljivosti je:
koja pokazuje osetljivost toka aktivne snage po -toj grani na promenu generatorskog injektiranja u i-tom čvoru.
Neke od ovih osetljivosti mogu biti velike, a neke male, tako da se po pravilu analiza osetljivosti može primeniti za male perturbacije oko radne tačke.
Linearna aproksimacija jednačina injektiranja, pod pretpostavkom da su potrošnje konstantne, oko radne tačke daje:
U matričnoj formi prethodna jednačina je:
U sistemu postoje i zavisne promenljive koje definišu sistemska (mrežna) ograničenja (), koja mogu biti: ograničenja tokova snaga i struja po granama, naponska ograničenja i druga. Ovaj skup ograničenja, pod pretpostavkom da postoje ograničenja tokova prividnih snaga po granama i napona čvorova, može se dati kao:
ili u matričnoj formi:
Na ovaj način se dobija linearizovana jednačina ograničenja u funkciji samo upravljačkih promenljivih. Ovaj postupak je osnov linearizovane analize.
Iz predavanja: Optimalni tokovi snaga (OPF): Metode rešavanja OPF problema; Optimalni tokovi snaga (OPF): Linearna analiza osetljivosti.
41. Regulacija učestanosti i aktivnih snaga (pojam, svrha, potrebe za održavanjem učestanosti i vrste korišćenih upravljačkih akcija).
Osnovna funkcija regulacije učestanosti i aktivnih snaga je održavanje ravnoteže između proizvodnje i potrošnje aktivne snage u sistemu.
Učestanost je električna slika brzine obrtanja sinhronih generatora. U stacionarnom stanju svi generatori su međusobno čvrsto spojeni sinhronizacionim momentima, pa se obrću istom električnom (sinhronom) brzinom. Tada postoji jednakost između proizvodnje i potrošnje električne snage u sistemu. Svako narušavanje te ravnoteže dovodi do varijacije brzine obrtanja sinhronih generatorskih grupa, a samim tim i učestanosti sistema.
Održavanje učestanosti je globalni, sistemski problem, jer je u ustaljenom stanju ona ista u svim tačkama EES-a.
Glavni uzroci odstupanja učestanosti su varijacije potrošnje (stalan proces tokom dana), ili ispadi iz pogona potrošačkih i generatorskih blokova usled pojave kvara.
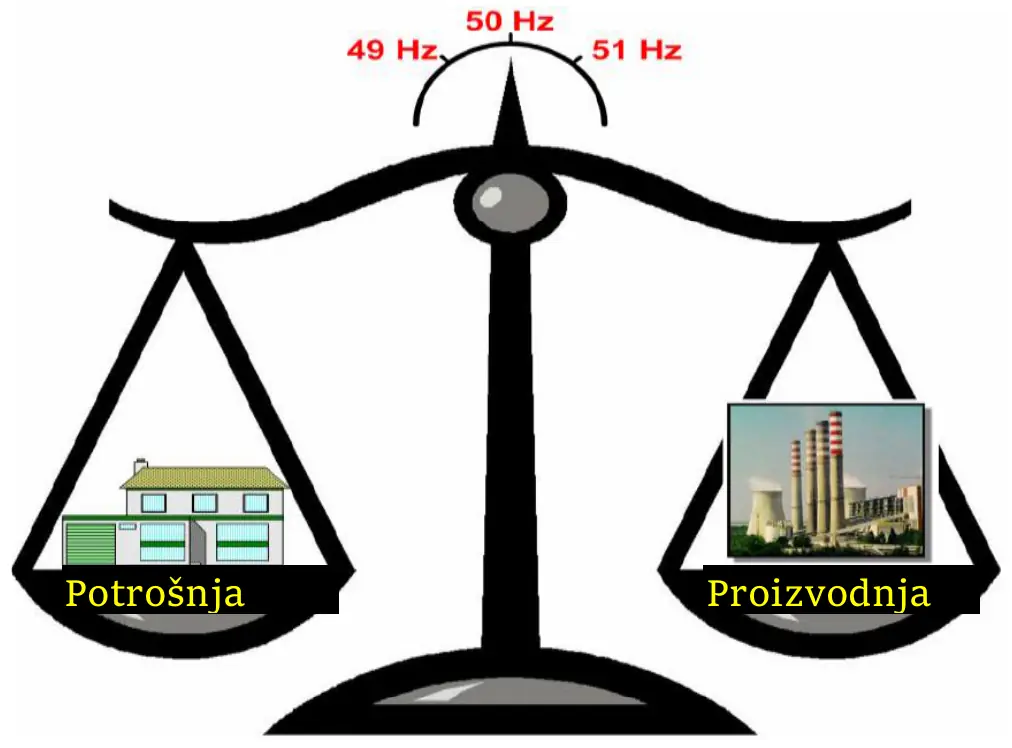
Potrošači obično nisu preterano osetljivi na male promene učestanosti, tako da su varijacije u iznosu od do Hz sasvim prihvatljive i neće izazvati nikakve negativne efekte na funkcionisanje električnih aparata (osim delimično kod uređaja specijalne namene, kao što su sinhroni časovnici, računari, TV i telekomunikacioni uređaji itd.).
Veća odstupanja učestanosti nepovoljno utiču na sve uređaje sa gvozdenim jezgrom, gde sniženje učestanosti može dovesti do zasićenja, povećanih struja magnećenja i generisanja viših harmonika, dok povećane učestanosti povećavaju naprezanje izolacije i skraćuju životni vek izolacije. Odstupanja učestanosti su uzrok i nedozvoljene promene snaga razmene između EES-a, koje mogu ugroziti rad interkonekcije. Pri narušavanju ravnoteže između proizvodnje i potrošnje dolazi do promene tokova snaga, što utiče na promenu gubitaka i rezerve statičke stabilnosti.
Učestanost u sistemu održava se pomoću dva tipa upravljačkih akcija:
- Spora regulacija učestanosti, pomoću koje se koriguju mala odstupanja.
- Brza zaštita skupih elemenata od iznenadnih i naglih promena učestanosti. Ova zaštita se realizuje lokalno na nivou većih potrošača, ili generatorskih grupa.
U opštem slučaju mogu se definisati sledeći zahtevi koji se postavljaju pred sistem regulacije učestanosti i aktivnih snaga:
- održavanje učestanosti sistema na referentnoj vrednosti (obično nominalna);
- regulacija ugovorenih snaga razmene sa susedima;
- obezbeđenje ekonomične raspodele opterećenja između agregata u pogonu;
- održavanje sinhronog vremena;
- korekcija neželjenih grešaka energija razmene, u odnosu na ugovorene vrednosti razmena između povezanih sistema.
Iz predavanja: Regulacija učestanosti i aktivnih snaga; Regulacija učestanosti i aktivnih snaga: Potrebe za održavanjem učestanosti.
42. Regulacija učestanosti i aktivnih snaga (pojam, vremenska dekompozicija i osnovne karakteristike izvođenja u zavisnosti od te dekompozicije).
Primarna regulacija obavlja se pomoću regulatora brzine pogonskih motora sinhronih generatora (parne, gasne i hidrauličke turbine).
Regulacija se obavlja proporcionalnim regulatorima, čiji je ulaz linearna kombinacija odstupanja brzine (ili učestanosti) i spoljne naredbe (referentni ulaz), a izlaz je položaj organa za upuštanje radnog fluida:
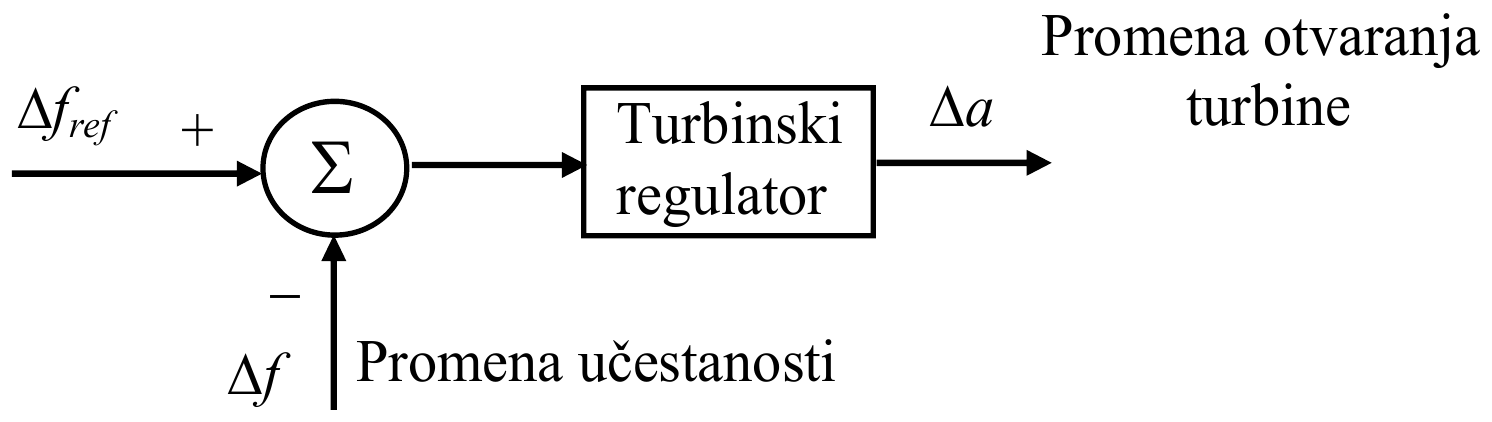
Pošto su ovo proporcionalni regulatori, to se posle pojave poremećaja ravnoteža učestanosti ne može povratiti samo pod spontanim dejstvom regulatora, već postoji stacionarna greška. Ona se može otkloniti samo promenom referentnog ulaza ().
Ovo je po pravilu lokalno upravljanje u realnom vremenu na bazi lokalnih informacija. Upravljačke akcije su automatske i vrlo brze.
Sekundarna regulacija predstavlja superponirano dejstvo na primarnu regulaciju, koje potiče od centralizovanog regulatora, koji deluje na više lokalnih regulatora. Oni deluju na promenu referentnog ulaza primarnog regulatora (). Dakle, cilj sekundarne regulacije je da se promenom podešenja referentnog ulaza primarnog regulatora eliminiše greška na ulazu u sekundarni regulator izazvana odstupanjem regulisane veličine.
Agregati koji učestvuju u primarnoj i sekundarnoj regulaciji su regulacioni agregati.
Koordinacija upravljanja sprovodi se periodično (svakih nekoliko sekundi).
Tercijerna regulacija je naknadno dejstvo (ručno ili automatsko) na ulaze za promenu referentne vrednosti (), u cilju prepodešavanja opterećenja u cilju zadovoljenja nekog optimizacionog kriterijuma. Ovaj cilj se obavlja ekonomskim dispečingom aktivnih snaga.
Ono što je vrlo važno zapamtiti: Za sve tri regulacije (primarnu, sekundarnu i tercijernu) postoji jedinstven regulacioni resurs – sinhrona generatorska grupa.
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Vremenska dekompozicija funkcija.
43. Primarna regulacija učestanosti i aktivnih snaga. Objasniti zašto se posle primene ove regulacije javlja stacionarno odstupanje učestanosti.
Primarna regulacija obavlja se pomoću regulatora brzine pogonskih motora sinhronih generatora (parne, gasne i hidrauličke turbine).
Regulacija se obavlja proporcionalnim regulatorima, čiji je ulaz linearna kombinacija odstupanja brzine (ili učestanosti) i spoljne naredbe (referentni ulaz), a izlaz je položaj organa za upuštanje radnog fluida:
Pošto su ovo proporcionalni regulatori, to se posle pojave poremećaja ravnoteža učestanosti ne može povratiti samo pod spontanim dejstvom regulatora, već postoji stacionarna greška. Ona se može otkloniti samo promenom referentnog ulaza ().
Stacionarna vrednost izlaza za (menja se u sekundarnoj regulaciji učestanosti) je:
Prethodni izraz pokazuje da se primarnom regulacijom uvek ima stacionarno odstupanje učestanosti, koje se može otkloniti tek naknadnim delovanjem na referentni ulaz (sekundarna regulacija).
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Vremenska dekompozicija funkcija; Regulacija učestanosti i aktivnih snaga: Primarna regulacija učestanosti i aktivnih snaga.
44. Automatska sekundarna regulacija učestanosti i snage razmene (pojam, regulaciona oblast, Darius-ov princip). Osnovne funkcionalnosti automatske regulacije proizvodnje (AGC-a). Modovi rada i njihove osnovne karakteristike.
Sekundarna regulacija predstavlja superponirano dejstvo na primarnu regulaciju koja potiče od više lokalnih turbinskih regulatora.
Korekcija promene opterećenja generatora, odnosno regulacija učestanosti i snaga razmene (LFC – Load Frequency Control) je moguća pomoću sekundarne akcije na ulaz nekih (svih) turbinskih regulatora generatora u sistemu. Generatori koji učestvuju u sekundarnoj regulaciji nazivaju se regulacioni agregati.
Centralni mrežni regulator je zadužen za sekundarnu regulaciju u određenoj regulacionoj oblasti. Regulaciona oblast je oblast koja je sposobna da sama uravnoteži svoju proizvodnju sa potrošnjom. Regulaciona oblast se najčešće poklapa sa granicama EES-a, ali ne mora biti pravilo. Za svaku regulacionu oblast obično se pretpostavlja da je koherentna (generatori u toj oblasti zajednički osciluju i imaju istu učestanost).
Konvencionalna sekundarna regulacija bazira se na “Darius-ovom principu neintervencije”. On podrazumeva da se regulaciono dejstvo (upravljačka akcija) preduzima samo u onoj regulacionoj oblasti, koja je “odgovorna” za promenu opterećenja (učestanosti i snaga razmene) u interkonekciji. Na ovaj način se obezbeđuje autonomnost i ekonomičnost rada svake regulacione oblasti.
Automatska regulacija proizvodnje (AGC – Automatic Generation Control) obuhvata:
- Regulaciju učestanosti i snaga razmene između EES-a (LFC).
- Regulaciju raspodele opterećenja na generatore u pogonu uz minimiziranje troškova pogona EES-a, odnosno ekonomski dispečing (ED – Economic Dispatching).
- Kao prateći programi koristi se Planiranje programa razmene (ICS – Interchange Scheduling), Program za nadzor rezervi (ORM – Operating Reserve Monitoring) i Nadzor performansi (PM – Performance Monitoring).
Mogu se definisati četiri eksploataciona moda rada AGC-a koja pokrivaju sve radne režime EES-a, a to su:
- Osnovni mod
- Permisiv mod (dozvoljeni, ili dopušteni mod)
- Havarijski mod
- Korekcioni mod
Osnovni regulacioni mod karakteriše rad u normalnom radnom režimu EES-a, gde nisu narušena ograničenja potrošnje, pogonska ograničenja i ograničenja sigurnosti. U ovom modu ekonomičnost rada generatora je primarni cilj.
Permisiv regulacioni mod ima za osnovni cilj da se redukuje greška regulacione oblasti (ACE – Area Control Error), ali uvažavajući vrednosti baznih snaga generatora dobijenih proračunom ekonomskog dispečinga. Ovaj regulacioni mod u stvari prati logiku osnovnog regulacionog moda, s tim što se ne dozvoljava promena referentne snage agregata koja ne bi bila u smeru smanjenja regulacione greške.
Havarijski regulacioni mod se ima kada u EES-u nastupe veliki poremećaji koji prouzrokuju veliku regulacionu grešku, i kada je sigurnost sistema ugrožena. U ovom modu se ne uvažavaju vrednosti baznih snaga generatora dobijenih proračunom ekonomskog dispečinga. U ovom modu svi regulacioni agregati otklanjaju regulacionu grešku.
Korekcioni regulacioni mod se primenjuje da bi se korigovala akumulisana vremenska greška sistema i neželjena snaga razmene.
Zadatak AGC je da:
- Održava učestanost sistema na nominalnoj vrednosti.
- Reguliše snagu razmene sa susednim EES-ima na planiranim vrednostima.
- Regulacija proizvodnje prema opterećenju sistema (regulacione oblasti).
- Vrši korekciju vremenske greške i neželjene snage razmene.
- Izvrši ekonomičnu raspodelu opterećenja sistema između regulacionih agregata u sistemu.
AGC prva četiri zadatka obavlja kroz LFC modul, a peti zadatak se obavlja uz pomoć modula za ekonomski dispečing.
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Automatska sekundarna regulacija učestanosti i snaga razmene.
45. Sekundarna regulacija učestanosti izolovanih i povezanih EES-a. Pojam i način proračuna regulacione greške oblasti.
Sekundarna regulacija izolovanog EES-a
To je čista regulacija učestanosti, pošto nema regulacije razmene snage.
U slučaju da se koristi PI sekundarni regulator, njegova jednačina je:
Izlazni signal iz mrežnog regulatora daje potrebnu promenu snage sistema. Signal se dalje distribuira na regulacione elektrane, kod kojih se menjaju referentne promene učestanosti (). Ta raspodela vrši se srazmerno faktoru učešća (rezultat ekonomskog dispečinga).
U ovom slučaju na ulaz mrežnog regulatora dovodi se linearna kombinacija odstupanja učestanosti i zbirne snage razmene, koja se naziva regulaciona greška oblasti (ACE – Area Control Error):
gde su:
- – odstupanje zbirne snage razmene i-tog sistema;
- ;
- – skup sistema u interkonekciji;
- – ukupan broj sistema u interkonekciji.
Ovakav zakon regulacije obezbeđuje anuliranje stacionarnih grešaka učestanosti () i snaga razmene ().
Regulaciona greška oblasti
Formirana veličina koja opisuje nesklad potrebne i ostvarene proizvodnje u sistemu naziva se regulaciona greška oblasti (ACE – Area Control Error). U zavisnosti od moda regulacije, ova greška se računa na jedan od sledećih načina (izrazi su dati u stvarnim jedinicama):
Mod 1: Regulacija učestanosti i snaga razmene
Mod 2: Regulacija snaga razmene
Mod 3: Regulacija učestanosti
gde su:
- – stvarna snaga razmene (MW),
- – planirana snaga razmene (MW), koja se dobija iz programa za planiranje razmene (ICS),
- – regulaciona konstanta mrežnog regulatora regulacione oblasti (MW/Hz),
- – stvarna učestanost sistema (Hz),
- – planirana (nominalna) učestanost sistema (Hz),
- – promena referentne učestanosti regulacione oblasti radi korekcije vremenske greške. Tipične vrednosti su ±(0,02 – 0,05) Hz,
- – greška snage razmene, koja predstavlja integral devijacije između stvarne razmene regulacione oblasti i planirane vrednosti.
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Sekundarna regulacija izolovanog EES-a; Regulacija učestanosti i aktivnih snaga: Sekundarna regulacija povezanih EES-a; Regulacija učestanosti i aktivnih snaga: Regulaciona greška oblasti.
46. Osnovne karakteristike tržišta električne energije. Krive ponude i potražnje. Cena čišćenja tržišta.
Suština je da se ekonomičan rad sistema umesto po kriterijumu minimizacije troškova, sada sprovodi po kriterijumu maksimizacije profita.
Pojam tržišne ravnoteže objašnjen je na slici (satni blokovi su u [MWh/h]):
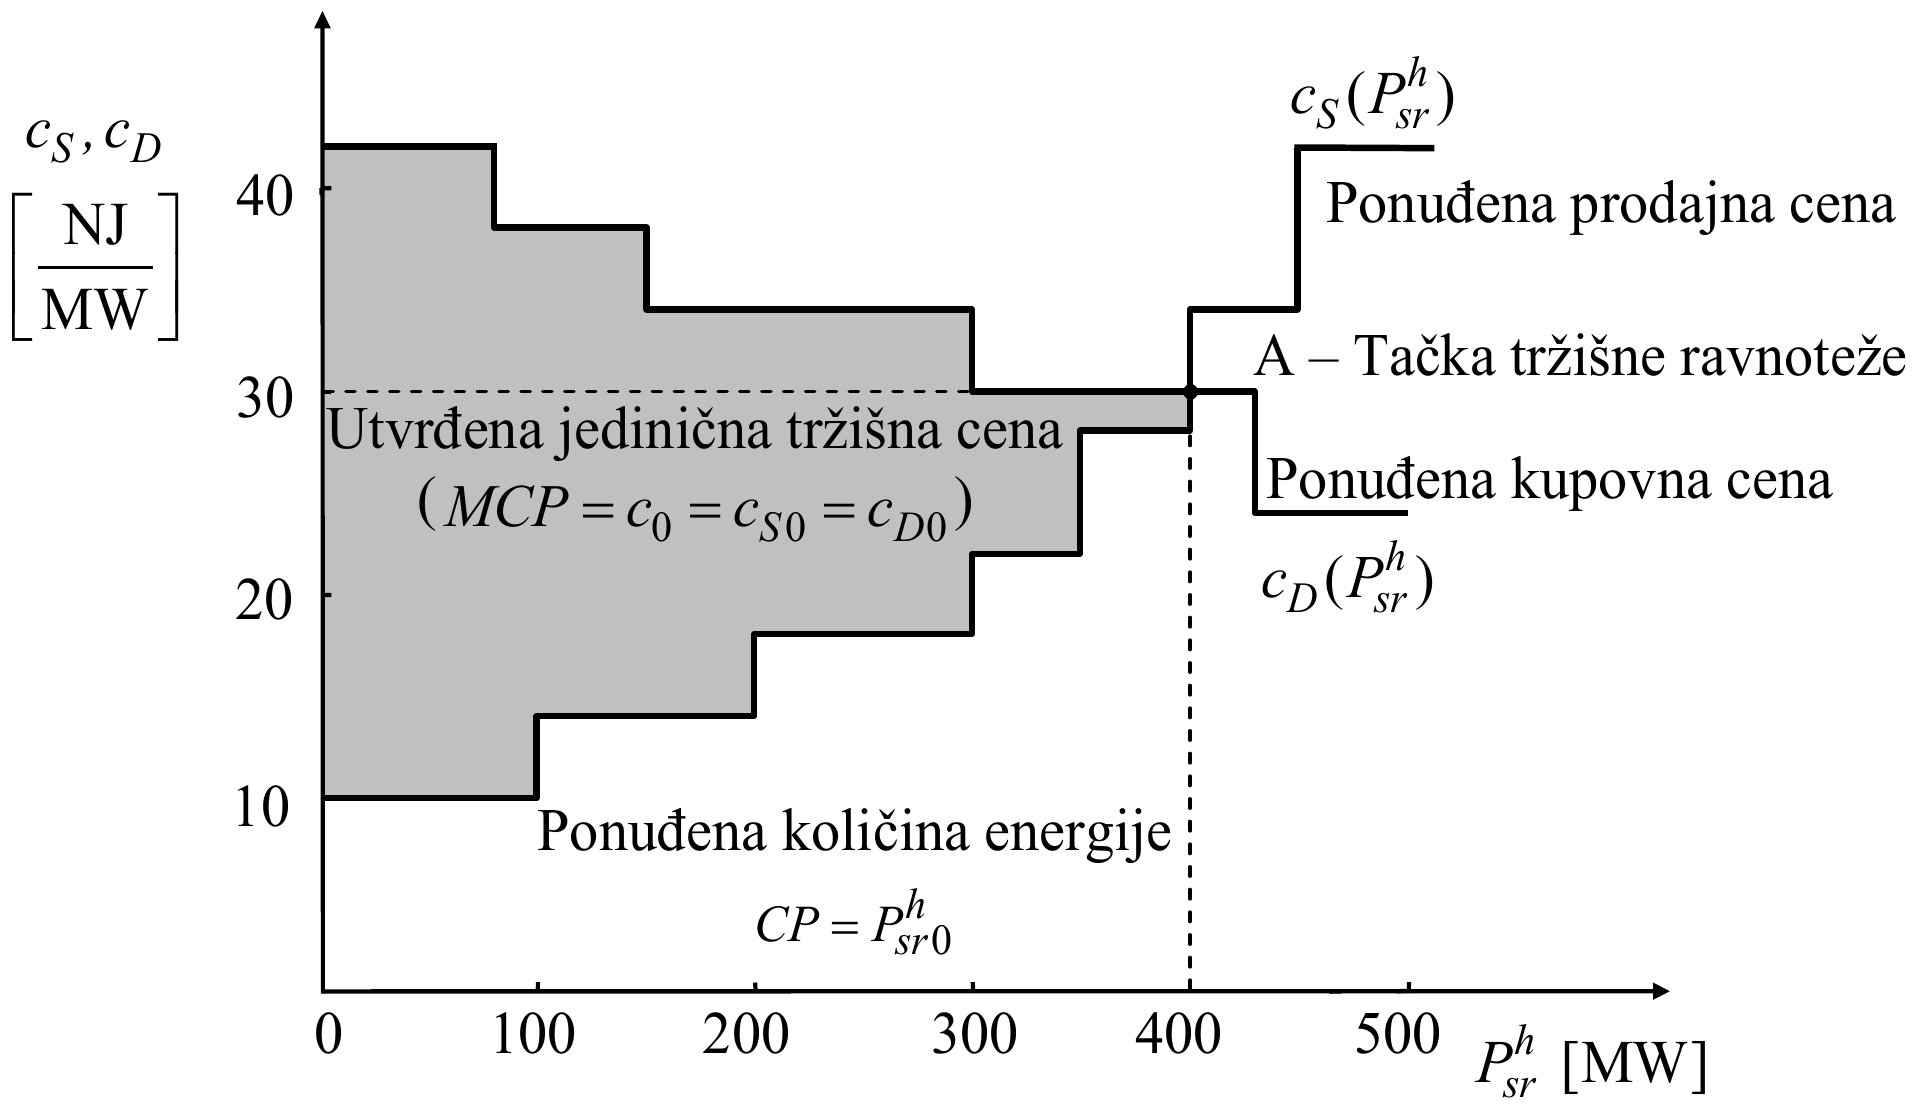
Na prethodnoj slici indeks “S” označava krivu ponude (Supply), a indeks “D” krivu tražnje (Demand), dok MCP utvrđena jedinična tržišna cena (MCP – Market Clearing Price).
Kriva potražnje je opadajuća, pošto su potrošači spremni da kupe veću količinu električne energije ako je cena niža. Tržište ne mora biti uravnoteženo. Ako nije, postoji višak ili manjak proizvodnje.
Tržište bi trebalo da bude savršeno konkurentno, što se ima ako je:
- Homogenost dobra sa kojim se trguje (električna energija), odnosno moguća je zamena partnera u trgovini.
- Veliki broj prodavaca i kupaca (malih u odnosu na veličinu tržišta), čime se isključuje monopol.
- Uspostavljanje pravila za slobodan pristup tržištu svih zainteresovanih.
- Cene (određene marginalnim troškovima) se određuju na tržištu i obavezuju prodavce i kupce.
Gornji uslovi stvaraju šansu i kupcu i prodavcu za profit. Monopol je isključen. Ako su prethodni uslovi ispunjeni, onda je tržišna cena određena na prethodni način.
Iz predavanja: Tržište električne energije i eksploatacija deregulisanih elektroenergetskih sistema; Tržište električne energije i eksploatacija deregulisanih elektroenergetskih sistema: Tržište električne energije.
47. Elektroenergetski basen (Power Pool): pojam, klasifikacija, vrste i kriterijumi optimizacije u njima.
Engleski termin je “Power Pool”.
Osnovni cilj eksploatacije deregulisanog EES-a je minimizacija pogonskih troškova. Da bi se to postiglo, dolazi do ukrupnjavanja EES-a i udruživanja nezavisnih elektroprivrednih preduzeća u elektroenergetske bazene. Time se članice štite od spoljašnje konkurencije i postižu se globalne uštede u bazenu. U bazene se uključuju i nezavisni proizvođači.
Klasifikacija bazena može se izvršiti po različitim kriterijumima:
- Ulozi operatora sistema u eksploataciji. Može biti vrlo različita: od zajedničkog angažovanja agregata i dispečinga, ugovaranje i kontrola međukompanijske razmene, pa čak do zajedničkog planiranja razvoja i mreže.
- Način ugovaranja transakcija. Mogu biti bilateralni ugovori, ili bazenska koordinacija (na bazi ponude i potražnje).
Postoje tri osnovna tipa elektroenergetskih bazena:
- Elektroenergetski bazeni za koordinaciju razmene energije.
- Elektroenergetski bazeni sa zajedničkom dispečerskom službom.
- Brokerski sistemi.
1. Formiraju se kada se imaju velike razlike marginalnih pogonskih troškova. Kupuje se energija sa nižim marginalnim troškovima. Problem se komplikuje ako ugovorne strane nisu susedi i nemaju spojne vodove. Tada se moraju uključiti operatori svih sistema preko kojih se vrši tranzit. Tada su od uticaja i troškovi tranzita.
2. Centralizovano upravljanje proizvodnjom celog sistema. Moguće je čak i centralizovano planiranje remonta i razvoja. Kriterijum optimizacije tada je:
gde su:
- – proizvodni troškovi;
- – proizvođači m-tog učesnika;
- – broj učesnika u bazenu.
3. Brokerski sistemi.
Broker je posrednik na bilateralnom tržištu. On organizuje promet, ali ne kupuje/prodaje za sebe proizvode (u ovom slučaju električnu energiju), ili usluge.
Svaki sistem samostalno koordinira eksploataciju, odnosno donosi odluku o uvozu/izvozu i cenama.
Broker na bazi ponude određuje plan i satni raspored razmene, tako da se brzo sprovodi transakcija i bolja ekonomija sistema. Umesto ekonomskog dispečinga sprovode se optimalni tokovi snaga (OPF – Optimal Power Flow) za linearizovane funkcije troškova. Kada se jednom odrede karakteristike marginalnih troškova preduzeća, one dostavljaju blokove ponuda (objašnjeno na prethodnoj slici).
Iz predavanja: Tržište električne energije i eksploatacija deregulisanih elektroenergetskih sistema: Elektroenergetski basen.
48. Tržište električne energije (organizatori tržišta, vrste tržišta po vremenskim horizontima, tipovi tržišta električne energije).
Tržištem rukovodi, odnosno organizuje ga:
- Operator tržišta (MO – Market Operator).
- Nezavisni operator sistema (ISO – Independent System Operator).
- Operator prenosnog sistema (TSO – Transmission System Operator).
Postoje četiri vrste tržišta:
- Buduće tržište (odnosi se na dugoročne transakcije).
- Tržište za naredni dan (vremenski opseg od 24 h pre realizacije transakcije).
- Tržište za naredni sat (Spot tržište) služi za izravnavanje satnih bilansa, u okviru prethodnog tržišta.
- Rad u realnom vremenu, kada se bilansiraju trenutne potrebe, a nastale troškove posle isteka realnog vremena zaračunavaju onima koji su ih izazvali.
Postoje dva osnovna tipa tržišta:
- Tipa elektroenergetskog bazena (POOLCO), koji postoji u Velikoj Britaniji, Australiji, Latinskoj Americi ...
- Tipa slobodnog (direktnog) pristupa i bilateralnih ugovora.
POOLCO
POOLCO je centralizovana organizacija, u kojoj učesnici maksimiziraju profit. Sve ponude se dostavljaju POOL-u, koji za račun svojih članova rešava problem angažovanja agregata i ekonomski dispečing. Rezultujuća cena dobijena na osnovu marginalnih cena daje se proizvođačima i potrošačima.
Ponuđena jedinična cena na POOLCO tržištu odgovara proizvodnoj ceni poslednjeg angažovanog agregata (marginalna jedinica i marginalna cena). Dakle, marginalni agregat određuje cenu energije za sve učesnike na tržištu.
U ovom tipu tržišta kupoprodaja se sprovodi kroz tri koraka:
- Ekonomična raspodela opterećenja na agregate (ekonomski dispečing koji obezbeđuje minimum operativnih troškova).
- Određivanje marginalne jedinice i njene proizvodne cene kao tržišne.
- Naplata energije kupcima i isplata proizvođačima.
Tržište slobodnog (direktnog) pristupa i bilateralnih ugovora
Ovo tržište je jako decentralizovano i omogućava kupcima, prodavcima i drugima da slobodno pregovaraju i sklapaju ugovore (direktne, bilateralne). Na ovom tržištu postoje brokeri i dileri.
Broker je firma ili pojedinac, koji igra ulogu posrednika na bilateralnom tržištu, odnosno zastupa druge kompanije (kupce i prodavce). Broker ne kupuje/prodaje energiju za svoj račun, već je samo posrednik u trgovini drugih. Ako kupuje za sebe, onda je on diler.
Diler je posrednik na bilateralnom tržištu, koji kupuje energiju za svoj račun, pa je zatim preprodaje i ostvaruje profit.
Zajednička karakteristika oba napred opisana tipa tržišta je da rade na principu troškova i dobiti, uz maksimizaciju profita.
Iz predavanja: Tržište električne energije i eksploatacija deregulisanih elektroenergetskih sistema: Tržište električne energije; Tržište električne energije i eksploatacija deregulisanih elektroenergetskih sistema: POOLCO; Tržište električne energije i eksploatacija deregulisanih elektroenergetskih sistema: Tržište slobodnog (direktnog) pristupa i bilateralnih ugovora.
49. Lokalna marginalna cena (pojam i način proračuna, uticaj gubitaka).
Engleski termin je “Locational Marginal Price (LMP)”.
To je cena koja karakteriše isporuku električne energije u pojedinim čvorovima. Pored proizvođačkih cena, na LMP utiču gubici i troškovi zagušenja prenosne mreže.
Lokalne marginalne cene se dobijaju iz maksimizacije socijalne dobiti, koja predstavlja razliku između ukupnih plaćanja potrošača i plaćanja generatorima:
uz uvažavanje ograničenja:
- Bilansa snaga (zanemareni gubici): ;
- Ograničenja snaga injektiranja: ;
- Ograničenja tokova snaga po granama: ,
Proširena Lagrange-ova funkcija za prethodnu formulaciju linearnog programiranja je:
gde su:
- – cena narušavanja ograničenja injektiranja, odnosno dualne promenljive donjih i gornjih granica ograničenja injektiranja;
- – dualna promenljiva za ograničenje jednakosti bilansa snaga, odnosno marginalna proizvodna cena energije (“cena energije”);
- – matrica osetljivosti promena tokova snaga na promene injektiranja u čvorovima (Shift Factor Matrix);
- – cena narušavanja ograničenja tokova snaga po granama, odnosno dualne promenljive donjih i gornjih ograničenja tokova snaga po granama.
Diferenciranjem prethodne proširene Lagrange-ove funkcije po injektiranju u čvorovima (), i selektovanjem njenih delova koji odgovaraju promenljivim mreže, dobijaju se lokalne marginalne cene:
gde je skup narušenih ograničenja tokova snaga.
Ako se u formulaciji uvaže i gubici snage, po analogiji se može dobiti prošireni izraz za lokalne marginalne cene:
U prethodnim izrazima su:
- – faktori gubitaka koji definišu osetljivost gubitaka () na promene snage injektiranja u čvorovima [osim referentno-balansnog (SL)];
- – faktor preraspodele, koji daje osetljivost promene toka snage po -toj grani na promene injektiranja u čvorovima (osim referentno-balansnog (SL)).
Iz prethodnog se zaključuje da je za referentno-balansni čvor i , pa je .
Iz predavanja: Tržište električne energije i eksploatacija deregulisanih elektroenergetskih sistema: Lokalna marginalna cena.
50. Troškovi tranzita električne energije (pojam, vrste i kriterijumi proračuna).
Tranzit je razmena energije koja se ne obavlja direktno između zainteresovanih sistema, već posredstvom prenosne mreže trećeg sistema. Tranziti se obavljaju na osnovu planiranih programa. Međutim, zbog fizičkih zakona takav prenos utiče na sve učesnike u interkonekciji. Povećani su gubici, a samim tim i troškovi, pa dve zainteresovane strane moraju nadoknaditi te troškove.
Postoje četiri vrste tranzita električne energije:
- Tranzit između dva regulisana EES-a, korišćenjem prenosne mreže treće strane.
- Tranzit potrošača, kada on kupuje energiju od neke elektroprivrede za čiji prenos koristi mrežu treće strane.
- Tranzit isporučioca, kada neki nezavisni proizvođač energiju transportuje preko mreže treće strane.
- Tranzit između kupca i prodavca, kada se ugovorena prodaja transportuje preko tuđe prenosne mreže.
U UCTE tranzit se naplaćuje po dva merljiva kriterijuma:
- Promena toka snage po -tom spojnom vodu:
- Promena momenta tranzita po -tom spojnom vodu:
Prethodni elementi se proračunavaju modelom tokova snaga u redukovanoj mreži, u kojoj su prikazani svi međusistemski spojni vodovi i ekvivalentni interni prenosni vodovi.
TRM se proračunava na osnovu najmanjeg (pravolinijskog) rastojanja:
gde je srednja satna snaga tranzita.
Ukupna mera nadoknade za tranzit, koju plaća isporučilac ili primalac, izračunava se kao:
gde je:
učešće -tog spojnog voda i-tog sistema u troškovima tranzita.
Iz predavanja: Tržište električne energije i eksploatacija deregulisanih elektroenergetskih sistema: Troškovi tranzita električne energije.
51. Usluge prenosa na slobodnom tržištu električne energije (tipovi prenosa i komponente tarifa za naplatu troškova prenosa).
Postoje različiti tipovi transakcija i cena zavisi od tipa i troškova koje stvaraju. Osnovni princip je da prenosna preduzeća moraju da pokriju svoje troškove. Još uvek nerešen problem (gubici su nelinearna funkcija i drugi modelacioni problemi).
Generalno postoje dva tipa prenosnih usluga:
- Prenos tipa tačka-tačka (ulaz i izlaz su tačno definisani).
- Usluge prenosne mreže, koji omogućava priključenje na mrežu u bilo kojoj tački, pri čemu nema dodatnog naplaćivanja zbog promene rasporeda priključenja.
Prenos tipa tačka-tačka ima sledeće vrste:
- Garantovane transakcije, koje obezbeđuju snagu prenosne transakcije. TRANSCO (Prenosna kompanija) mora obezbediti potrebne kapacitete po ugovoru. Ugovor može biti sklopljen na duži vremenski period, što se naziva zakup prava prenosa (Firm Transmission Rights). Tada se u ugovor uključuju i investicije. Za kratkoročne transakcije investicije se ne naplaćuju eksplicitno.
- Negarantovane transakcije, koje se smeju suspendovati od strane prenosnog preduzeća, u slučaju pojave zagušenja, ispada, preopterećenja i slično. Moguća je suspenzija ako se proceni da je transakcija neisplativa.
Glavni problem je alocirati i korektno obračunati komponente troškova. Postoje sledeće komponente troškova:
- Taksa za pravo pristupa na prenosnu mrežu (Opportunity Cost), koja omogućuje pravo korišćenja prenosne mreže.
- Pogonski troškovi, koji pokrivaju tekuće troškove realizacije ugovora (održavanje naponsko-reaktivnih prilika i nivoa sigurnosti).
- Troškovi gubitaka prenosa.
- Troškovi anuiteta postojećih prenosnih objekata (krediti, kojima se pokrivaju već uložene investicije).
- Troškovi pojačanja prenosne mreže, koji predstavljaju kapitalne troškove za nove objekte.
Naravno, ukupni troškovi su zbir prethodnih pet komponenata. Međutim, postavlja se pitanje kako ih izračunati?
Opšte prihvaćeni mehanizam su marginalni troškovi.
Ti troškovi se proračunavaju kao razlika troškova na izlazu i ulazu u prenosnu mrežu. Moraju se definisati troškovi prenosa aktivne i reaktivne snage. Dakle, mora se koristiti detaljan model mreže i tokova snaga (AC model).
Pri tome dva su osnovna problema:
- Kako izračunati nelinearne gubitke,
- Problem reaktivne snage (povećava gubitke i smanjuje prenosne kapacitete).
Dakle, koristi se model optimalnih tokova snaga (OPF), sa uključenim naponsko-reaktivnim ograničenjima. Marginalni troškovi prenosa dobijaju se kao Lagrange-ovi multiplikatori, ili duali u linearnom programiranju.
Iz predavanja: Usluge prenosa na slobodnom tržištu električne energije; Usluge prenosa na slobodnom tržištu električne energije: Komponente tarifa za naplatu troškova prenosa.
52. Metodi za proračun troškova prenosa i tranzita električne energije.
1. Metod ugovorenog prenosnog puta
Dogovara se prenosni put i količina energije koja se prenosi. Troškovi se računaju po jedinici energije koja se prenosi. Mana je što se fizički tok energije uvek razlikuje od ugovorenog (kod petljastih mreža).
2. Metod poštanske marke
Sličan način obračuna kao obračun poštarine u PTT saobraćaju. Korisnik plaća prema težini pošiljke (u našem slučaju prema količini energije koja se prenosi), nezavisno od rastojanja prenosa.
Ovo je svakako najjednostavniji metod, koji ne zavisi od stvarnih troškova prenosa energije, trajanja transakcije, mesta i vremena prenosa i drugog.
Obračun se sprovodi koristeći izraz:
gde je fiksna taksa za pristup prenosnoj mreži.
3. MW-km metod
Metod pored prenete snage uvažava i rastojanje prenosa:
gde je vod po kome se računaju troškovi prenosa, a dužina voda.
Za ceo sistem, odnosno skup transakcija je:
Slično se računaju i dodatni troškovi tranzita koji se superponiraju na bazno opterećenje.
4. Metod marginalnih troškova kratkoročnih transakcija (Short Run Marginal Cost)
Osnovni princip je da se prenosnom sistemu plaćaju troškovi po principu:
Idealni troškovi prenosa = Marginalni troškovi prenosa
Cena se definiše kao troškovi prenosa dodatnog MW snage ugovorene transakcije.
Metod zahteva detaljan model mreže i optimalne tokove snaga (OPF).
Ovaj metod je solidan za primenu, pošto uključuje OPF, marginalne troškove pogona, troškove proizvodnih agregata, troškove prenosnih gubitaka, sistemska ograničenja, naponsko-reaktivne prilike i drugo.
5. Metod marginalnih troškova dugoročnih transakcija (Long Run Marginal Cost)
Ne proračunavaju se na osnovu trenutnog stanja, već na osnovu dugoročnog plana prenosnih usluga. Simultano se određuju novi potrebni prenosni kapaciteti za razmatrani period, njihovi troškovi i uticaj na cene prenosa.
U suštini, ovo je planerski problem i znatno je složeniji od prethodnog (dinamička priroda problema, cena kapitala, neizvesnost prognoze potrošnje …).
Iz predavanja: Usluge prenosa na slobodnom tržištu električne energije: Metodi za proračun troškova prenosa i tranzita.
Teme
Potrošnja · Elektrane · Obnovljivi izvori · Ekonomski dispečing · Regulacija učestanosti · Tržište električne energije
Folder predmeta Eksploatacija elektroenergetskih sistemaNa Drive-u: Predavanja · Slajdovi · Statička sigurnost - MATLAB program · Pitanja za usmeni ispit