Predavanje 05 i 06
Planiranje razvoja prenosnih mreža i studija dogradnje reaktivnih izvora
Predavanje prof. dr Andrije T. Sarića
Planiranje elektroenergetskih sistema, TF Čačak i FTN
Posle planiranja razvoja izvora zna se veličina, vrsta i vremenski trenutak stavljanja u pogon novih agregata. Lokacija zavisi od rasporeda energetskih resursa (hidroelektrane, termoelektrane, obnovljivi izvori energije i drugi), i da li je model jednotačkasti.
Zatim se povezuju novi izvori na mrežu, odnosno planira prenosna mreža. Neophodno je usklađivati ova dva planiranja, pošto jedno na drugo utiču.
Osnovni zahtev u planiranju prenosne mreže je da ona ne sme biti ograničavajući faktor prenosu energije. To je zato što su elementi prenosne mreže znatno jeftiniji.
Formulacija problema planiranja prenosnih mreža je slična kao kod izvora: naći strategiju razvoja prenosne mreže, tako da se minimiziraju troškovi i zadovolje sva tehnička ograničenja.
Kod planiranja prenosne mreže ne može se koristiti jednotačkasti model, već se koristi celokupni graf modela mreže.
Vrlo je važno da su planiranje izvora i prenosne mreže međusobno povezani. Sprovodi se korektivno planiranje mreže za optimalnu i više suboptimalnih planova razvoja izvora.
U planiranju razvoja prenosne mreže važni su sledeći problemi:
- Studija dogradnje prenosne mreže.
- Studija pouzdanosti prenosne mreže.
- Studija dogradnje izvora reaktivne snage.
- Provera planova razvoja prenosne mreže.
Generalno se planiraju tri tipa mreža:
- Prenosne mreže najviših napona (iznad 220 kV).
- Prenosne mreže visokih napona (35 do 220 kV).
- Distributivne mreže.
Osnovni cilj planiranja prenosnih mreža jeste odrediti optimalnu konfiguraciju i parametre višenaponske mreže. Pri tome se uvažavaju porast opterećenja i razvoj izvora. Mora se zadovoljiti pouzdanost, sigurnost i ekonomičnost sistema, uz potreban kvalitet električne energije.
Planiranje razvoja izvora i prenosne mreže su međusobno uslovljeni. Kada je planiranje izvora jednotačkasto, onda je planiranje razvoja prenosne mreže korektivni faktor. Dakle, primenjuju se principi dekompozicije i agregacije.
Planiranje prenosne mreže se najčešće sprovodi iz ugla proširenja mreže. Pri tome, postoje različiti aspekti problema:
- Obezbediti plasman energije iz novog izvora.
- Obezbediti tranzit i povezivanje sa susednim sistemima.
- Obezbediti dozvoljeni nivo struja kratkog spoja.
- Bolje naponske prilike (manji padovi napona).
- Obezbediti zahtevani nivo pouzdanosti i sigurnosti.
- Zamena amortizovane opreme.
Zahtevi pri planiranju definišu se za:
- Normalan pogon.
- Poremećena stanja, odnosno -koncept sigurnosti.
Troškovi vazdušnih vodova
Investicioni troškovi – troškovi izgradnje.
Zavise od naponskog nivoa, prenosne snage i prirode terena. Čine ih:
- Troškovi projektovanja, otkupa zemljišta, montaže, nadzora …
- Troškovi stubova, temelja i zatega, koji zavise od naponskog nivoa.
- Troškovi provodnika, koji zavise od poprečnog preseka provodnika.
Moguće opcije realizacije voda na određenom rastojanju prikazane su na slici:
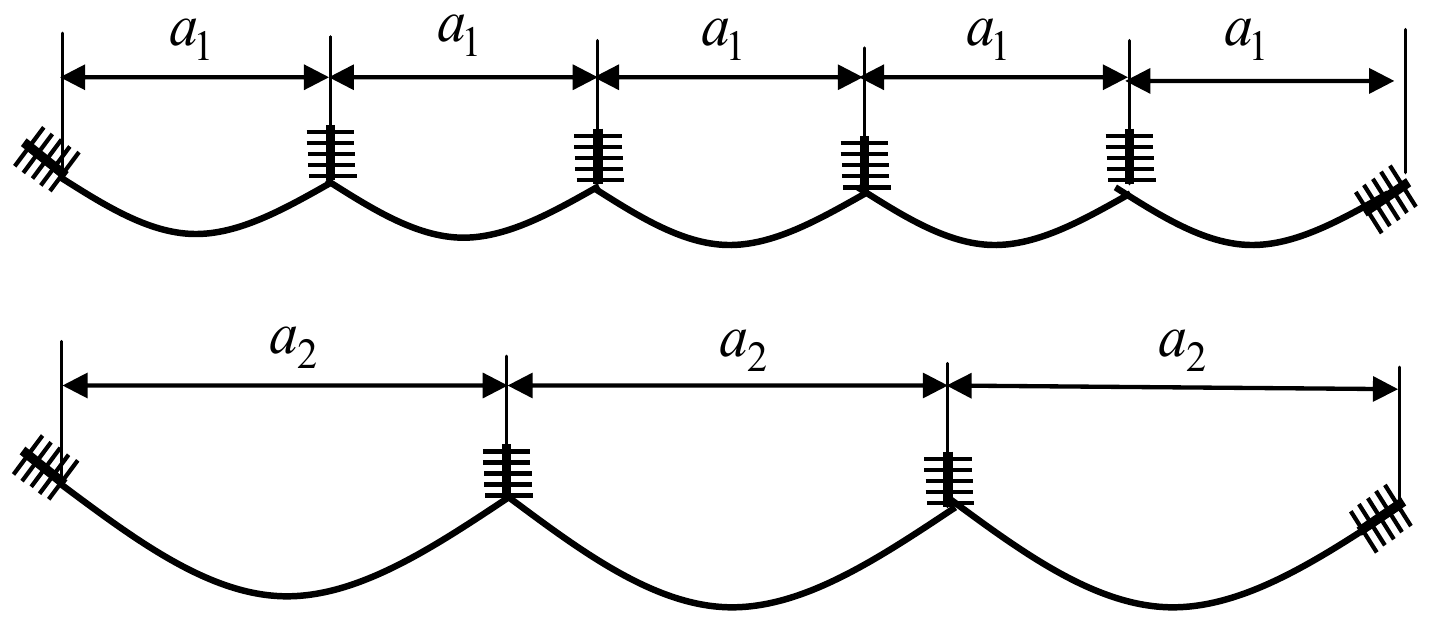
Vidi se da je ovo klasičan optimizacioni problem.
Ukupna dužina provodnika praktično ne zavisi od raspona.
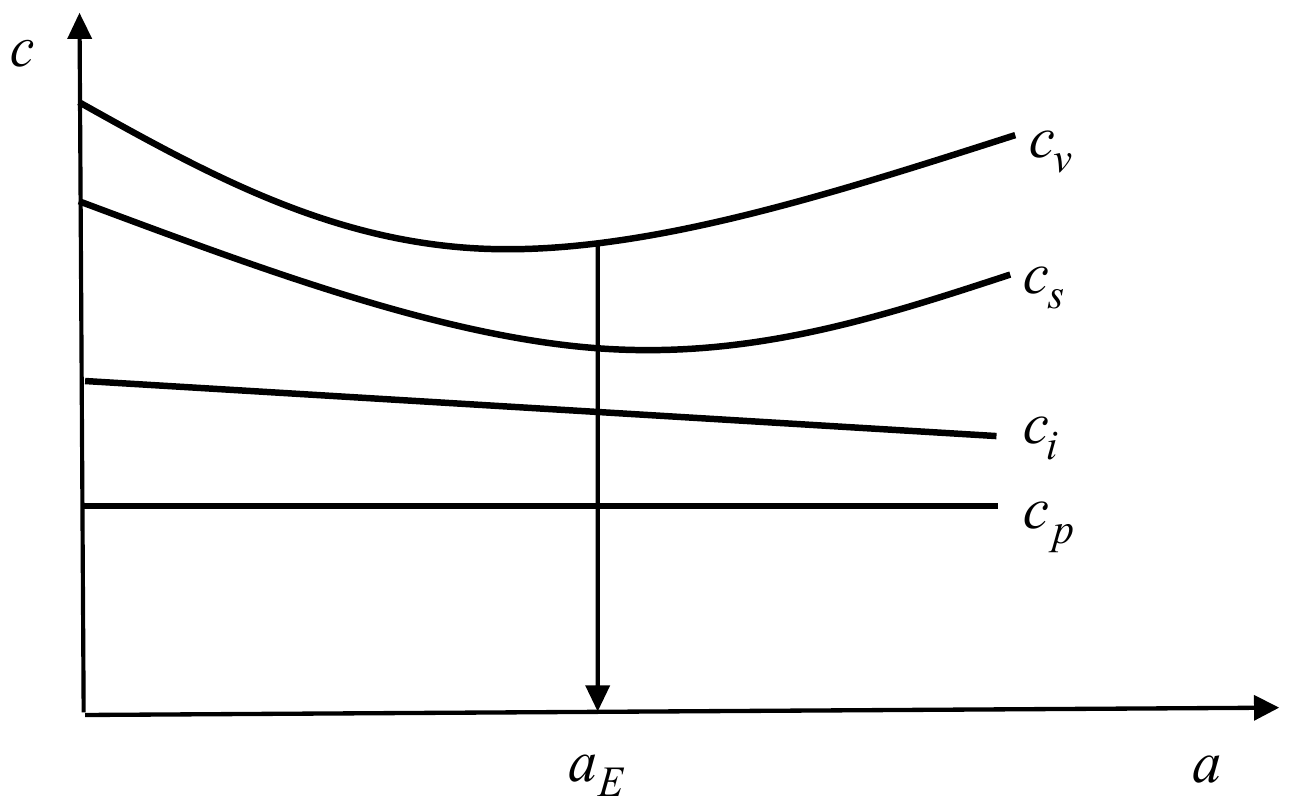
To znači da je:
- – cena provodnika;
- – cena izolatora (smanjuje se sa povećanjem raspona);
- – cena stuba (nelinearno zavisi od visine stuba);
- – cena voda.
Prethodne cene prikazane su na slici:
Troškovi izgradnje voda su:
gde su:
- , , – konstante u usaglašenim jedinicama;
- – nominalni napon;
- – poprečni presek voda.
Struktura troškova vodova je:
- Stubovi: 25 %.
- Provodnici, zaštitna užad i uzemljenje stubova: 25 %.
- Izolatori sa armaturom za vešanje: 14 %.
- Temelji stubova: 10 %.
- Montaža: 10 %.
Investicioni troškovi su koncentrisani na sam period izgradnje, ali se raspoređuju na čitav životni vek:
gde je, na primer, za životni vek od 30 godina.
Eksploatacioni troškovi vazdušnih vodova
Postoje dve vrste troškova:
- Stalni troškovi pogona i održavanja.
- Promenljivi troškovi gubitaka.
Stalni troškovi pogona i održavanja
Podrazumevaju tekuće investiciono održavanje, plate, poreze i drugo.
Obično se računaju kao neki deo () od ukupnih investicionih troškova.
Ako se ovi troškovi aktualizuju, onda je:
gde je faktor svođenja uniformnog niza na sadašnju ekvivalentnu vrednost.
To znači da su fiksni troškovi voda:
gde je .
Godišnji troškovi Joule-ovih gubitaka su:
Specifični godišnji gubici energije zavise od ekvivalentnog vremena trajanja gubitaka pri maksimalnom opterećenju ():
gde je prosečna cena izgubljene energije (različita od cene energije).
Aktualizovani godišnji troškovi specifičnih Joule-ovih gubitaka su:
odnosno:
gde je .
Gubici na koronu su puno manji od Joule-ovih gubitaka. Važni su kod vazdušnih vodova vrlo visokih napona. Računaju se kao:
gde su:
- – kritični napon korone;
- – podužni kapacitet voda;
- – faktor aktualizacije.
Dakle, ukupni eksploatacioni troškovi su:
a ukupni troškovi voda su:
Optimizacija prenosa između dve tačke
Cilj je odrediti optimalne karakteristike prenosnog voda nominalne prenosne snage (faktor snage približno jednak jedinici), poznatog godišnjeg vremena iskorišćenja maksimalne snage (), koja teče između te dve tačke.
Minimizira se funkcija aktualizovanih godišnjih troškova prenosnog voda po tri promenljive: , i .
Koristi se Lagrange-ov metod. Proširena funkcija je:
Potrebni uslovi za minimum su:
Optimizacija poprečnog preseka provodnika – Kelvin-ova pravila
Polazi se od napred izvedene jednačine:
odakle je:
Za ovako izabrani poprečni presek provodnika, optimalni (minimalni) aktualizovani godišnji troškovi prenosnog voda su:
Iz prethodnog izraza se vidi da su pri optimumu aktualizovanih godišnjih troškova koji zavise od poprečnog preseka i gubitaka u prenosu jednaki.
Gornji zaključak je poznat kao Osnovno Kelvin-ovo pravilo:
Pri optimalnom poprečnom preseku prenosnog voda izjednačuju se godišnji troškovi srazmerni poprečnom preseku provodnika i troškovi gubitaka, aktualizovani na ceo životni vek prenosnog voda.
Izraz za optimalan poprečni presek često se daje u formi optimalne gustine struje provodnika:
Vidi se da optimalna gustina struje ne zavisi od prenosne snage i naponskog nivoa voda. To je konstanta u koju su preko uključeni podužna otpornost i godišnje vreme trajanja gubitaka.
Primer:
Problem izbora optimalnog poprečnog preseka može se postaviti i kao:
Pri kojoj struji (ili gustini struje) se za neki dati poprečni presek provodnika minimizuju aktualizovani godišnji troškovi?
Onda je:
odakle je:
Onda su fiksni aktualizovani troškovi voda:
Ova formula definiše Modifikovano Kelvin-ovo pravilo:
Ukupni fiksni aktualizovani godišnji troškovi prenosnog voda (a ne samo deo koji je srazmeran poprečnom preseku ) treba pri optimumu da budu jednaki aktualizovanim godišnjim troškovima aktivnih gubitaka.
Ova druga gustina struje je veća od prethodne za oko 15 %, pošto zavisi od poprečnog preseka i naponskog nivoa .
Koji je praktičan smisao ova dva različita izraza?
Objašnjenje:
Pri određivanju optimalnog poprečnog preseka polazi se od pretpostavke da je struja maksimalna, na osnovu koje se računa optimalna gustina struje.
Kada se vod izgradi i stavi u pogon, više ne postoji ekonomski interes da se ta gustina struje pri promenljivim snagama održava, jer novi optimum daje veće gustine struje.
Optimizacija izbora prenosnog voda
Polazi se od poslednjeg napred izvedenog uslova optimalnosti:
Takođe, izvedeno je i:
Iz prvog izraza je:
Optimalan nominalni napon prenosnog voda je srazmeran korenu nominalne prenosne snage.
Ako je poznat prenosni napon, onda je ekonomska snaga prenosa:
odnosno ekonomska snaga prenosa je srazmerna kvadratu nominalnog napona prenosa.
Pod prethodnim uslovima, optimalni aktualizovani godišnji troškovi voda su:
pošto je: i .
Na sličan način vrši se i optimizacija prenosnih postrojenja. Samim tim, u praksi se optimizacija mora sprovesti jedinstveno za vodove i prenosna postrojenja (V + TS). Izrazi su znatno komplikovaniji, tako da se neće izvoditi (videti knjigu!).
Opteretivost prenosnih vodova
Maksimalno opterećenje prenosnih vodova određeno je sa tri faktora:
- Dozvoljeno zagrevanje provodnika.
- Dozvoljeni padovi napona.
- Granica statičke stabilnosti sistema.
Termičke granice određene svojstvima materijala. Ovo se nalazi u priručnicima za standardne materijale i uslove.
Dozvoljeni padovi napona definišu granice naponske i ugaone stabilnosti (standardni postupak je kompenzacija reaktivnih snaga).
Granice statičke stabilnosti računaju se pod pretpostavkom da se napon na prijemnom kraju može održavati kompenzacijom na nominalnoj vrednosti.
Posmatra se sistem sa zanemarenim gubicima aktivne snage:
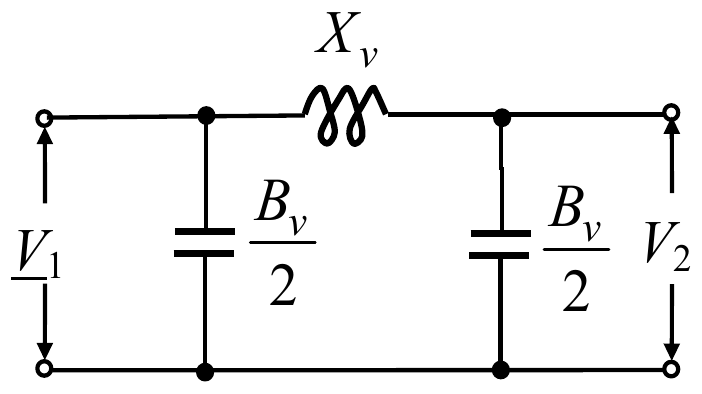
Za prethodnu šemu je:
gde je:
Ako se definiše ugao faktora snage na prijemnom kraju voda kao i ako se u ovaj izraz zamene i , dobija se:
odakle je:
Onda je aktivno opterećenje prenosnog voda:
Na primer, ako se napon na početku voda održava na r.j., a dozvoli pad napona od 10 %, odnosno r.j., onda je:
Teorijski granični ugao statičke stabilnosti iz izraza , može se dobiti iz uslova i može se grafički predstaviti kao:
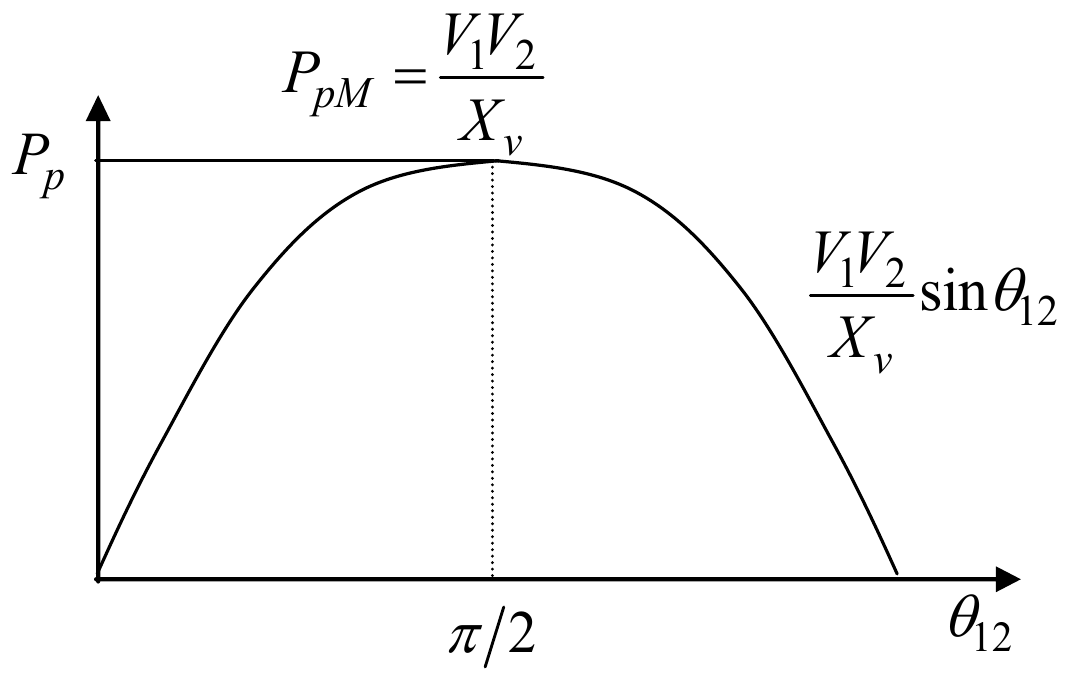
Sa prethodne slike se vidi da je teorijska granica statičke stabilnosti .
Praktični granični ugao statičke stabilnosti zavisi od zahtevane rezerve stabilnosti (RS):
gde su pojedine vrednosti date u donjoj tabeli:
| [r.j.] | 0,1 | 0,15 | 0,20 | 0,25 | 0,30 |
|---|---|---|---|---|---|
| [stepeni] | 64,16 | 58,21 | 53,13 | 48,59 | 44,43 |
Dozvoljeni pad napona još više smanjuje taj granični ugao stabilnosti.
Ovo je naročito izraženo kod vodova srednje dužine.
| [kV] | 60 | 110 | 220 | 400 |
|---|---|---|---|---|
| [MW] | 9 | 30,2 | 121 | 457 |
| [] | 400 | 400 | 400 | 350 |
| Broj provodnika po fazi | 1 | 1 | 1 | 2 |
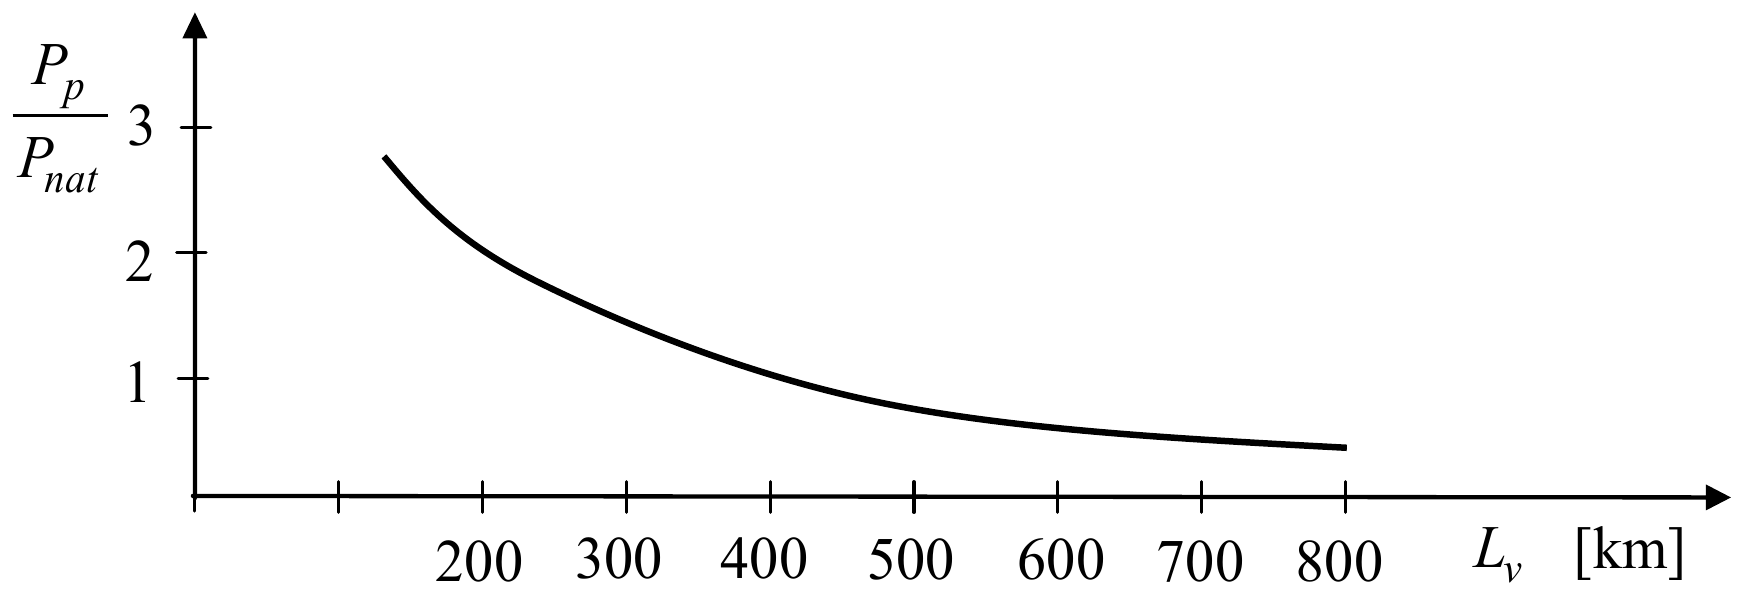
Generalni zaključci:
- Za kratke vodove (do 100 km) merodavna je termička granica opteretivosti.
- Za vodove srednje dužine (od 100 do 500 km) merodavna je granica određena padom napona (i granicom naponske stabilnosti).
- Za duge vodove (preko 500 km) granica moguće snage prenosa određena je rezervom statičke stabilnosti.
Studija dogradnje prenosne mreže
Mora se posmatrati ceo EES. Međutim, za razliku od izvora, model je složeniji, pošto se uvažavaju: topologija mreže, koridori vodova, lokacije postrojenja i slično.
Ograničenja koja se javljaju u optimizaciji mogu biti vrlo složena i često nelinearna: naponska ograničenja, tranzijentna stabilnost (diferencijalne jednačine).
Osnovni principi pri planiranju prenosnih mreža su:
- Mora se uvažiti simultanost proizvodnje i potrošnje.
- Moraju se unapred definisati norme kvaliteta električne energije (određeno propisima).
- Koordinacija rada proizvodnih i prenosnih kapaciteta.
- Dobra analiza ekonomskih efekata (inženjerska ekonomija).
Postupci planiranja:
- Statički (rešavaju problem za neku godinu iz horizonta planiranja, ne vodeći računa o načinu prelaska u nju) – nema vremenskog plana izrade.
- Dinamički (uključuju se i vremenski planovi razvoja; generalno se koristi statički model za horizont godinu, a onda se proveravaju prethodne godine). Ako bi se postupilo suprotno (proširenje od prve do horizont godine), može se dogoditi da se mreža dograđuje sa više malih elemenata, što je neekonomično. Na primer, izgradnja dva voda 220 kV, umesto jednog 400 kV.
Statički kriterijumi dogradnje prenosne mreže:
- Ne sme biti vodova opterećenih iznad termičke granice, i drugih elemenata iznad nominalnog opterećenja.
- Dozvoljeni naponi u opsegu ±5 % (izuzetno −10 %).
- Nekompenzovani ugao prenosne snage vodova ne sme biti veći od 45°.
- Mreža mora zadovoljiti za ispade, uz smanjenje napona od 5 do 10 %.
Postupci koji se koriste u planiranju:
- Provera opterećenja: U testiranju topološke šeme prvo se mora proveriti da li grane imaju dovoljan prenosni kapacitet. Zato se sprovodi provera tokova snaga za osnovno stanje i ispad. Najčešće se koriste paketi za analizu sigurnosti, zasnovani na DC modelu.
- Analiza osetljivosti: Ako se utvrdi preopterećenje neke grane, mora se odrediti dogradnja kog elementa najbolje doprinosi otklanjanju tog preopterećenja. Zato se koristi analiza osetljivosti. Kriterijum je minimum specifičnih investicija (po km izgrađenog voda) za dogradnju novog voda. Kod transformatora mora se dograditi nova jedinica.
- Formiranje topološke šeme mreže: Pravi se lista opcija dogradnje prenosne mreže sa dinamikom dogradnje. Bira se najbolja opcija.
Dakle, osnovni metod je analiza sigurnosti i DC model proračuna tokova snaga, koji se izlažu u nastavku.
DC model tokova snaga
Opšti izraz za jednačinu aktivnih injektiranja je:
gde su i elementi matrice admitansi :
- – skup čvorova incidentnih i-tom čvoru.
Osnovna uprošćenja koja se uvode u gornju jednačinu za dobijanje DC modela tokova snaga su:
Sa napred uvedenim aproksimacijama jednačina injektiranja je:
jer je: , .
Dakle, redukovana [-dimenziona, bez balansnog čvora] matrična jednačina injektiranja je (pošto je jednačina sa balansnim čvorom singularna):
gde je:
(uz pretpostavku da je , što ne utiče na generalnost).
Za referentno-balansni čvor je:
Iz prethodne jednačine injektiranja je:
što znači da se rešenje dobija u jednom koraku (bez iterativnog procesa), pri čemu se usvaja .
Iz dobijenih uglova fazora napona mogu se izračunati tokovi snaga po granama:
ili u matričnoj formi:
gde je:
- – -dimenzioni vektor tokova aktivnih snaga po granama ( je ukupan broj grana);
- – -dimenziona dijagonalna matrica susceptansi grana;
- – redukovani -dimenzioni vektor faznih uglova napona u čvorovima;
- – -dimenziona matrica incidencije čvorova i grana ( ako je -ta grana povezana sa čvorom, odnosno ako -ta grana nije povezana sa čvorom).
Analiza osetljivosti
DC model je linearan model, pa je pogodan za linearnu analizu osetljivosti.
Faktori preraspodele tokova snaga po granama pri promeni injektiranja
Faktor preraspodele toka aktivne snage u k-toj grani usled promene injektiranja u i-tom čvoru je:
gde je k-ta grana između m-tog i n-tog čvora.
U prethodnom izrazu je, na primer, ispad generatorske ili potrošačke snage.
Tada je novi tok snage po k-toj grani:
Pošto je model linearan, onda važi princip superpozicije, pa se model može lako primeniti na slučaj višestrukih promena u vektoru injektiranja:
gde je skup čvorova mreže gde je došlo do promene injektiranja.
Izvođenje faktora osetljivosti
odnosno:
gde se može definisati matrica kao matrica osetljivosti promene tokova snaga po granama na promene injektiranja u čvorovima.
Distribucioni faktori preraspodele tokova snaga po granama pri uključenju/isključenju grane
Ako dolazi do ispada grane između m-tog i n-tog čvora, onda se menja matrica . Tada je promena uglova fazora napona:
gde je:
ili:
Međutim, prethodnu formulu je neophodno ponovo invertovati za svaki ispad (promenu topologije), što je numerički nepovoljno.
Zato se koristi Lema o inverziji matrice (Šerman-Morisonova lema):
Ovde je poznato (ranije rešeno za stanje bez ispada) (u našim uslovima ), dok je izraz u zagradi dijagonalna matrica, pa je lak za inverziju:
Kada se prethodni izraz sredi, može se napisati kao:
Koristeći prethodno izvedeni izraz za uglove fazora napona posle ispada, dobijaju se tokovi snaga kao:
odnosno:
pa je:
gde je -dimenziona matrica incidencije čvorova i grana ( ako je -ta grana povezana sa čvorom, odnosno ako -ta grana nije povezana sa čvorom), odnosno:
Osetljivost promene tokova snaga po granama pri simultanom ispadu grane i promeni injektiranja u čvorovima
Ovo je najteži slučaj, ali ujedno i najvažniji. Teškoća u primeni postupka je što je veći poremećaj, veća je i greška linearizacije.
U izvođenju osetljivosti polazi se od:
gde je snaga koja bi tekla po grani posle ispada generatora u i-tom čvoru ():
Sada je:
Tok snage posle simultanog ispada je:
gde je, dakle, za simultani ispad i-tog generatora i k-te grane:
Primena metoda osetljivosti za planiranje mreže
Vrlo je važna osetljivost tokova snaga na dodavanje novih vodova. Prvi metod koji se obično primenjuje je metod sukcesivne ekspanzije, koji sudi o efektivnosti novog voda-kandidata za izgradnju na osnovu rasterećenja ostalih vodova. Vodovi se dodaju po svojoj efektivnosti.
Metod sukcesivne redukcije je suprotan od prvog. Dodaju se svi potencijalni vodovi, a onda se eliminišu jedan po jedan po kriterijumu najmanje efektivnosti.
Metod sukcesivne ekspanzije
Indeks efektivnosti za metod sukcesivne ekspanzije dobija se iz sledećeg izvođenja (ranije izveden izraz pri dodavanju k-te grane, između m-tog i n-tog čvora):
gde se u prethodnom izrazu mogu uvesti sledeće oznake:
pa je:
Elementi matrice se teško računarski određuju (zbog inverzije). Ovaj pristup se može primeniti za sukcesivnu ekspanziju, ali se ne može primeniti za sukcesivnu redukciju, pošto tada .
Indeks efektivnosti definiše se kao:
Uticaj dodavanja k-te grane (između m-tog i n-tog čvora) na ugao fazora napona -te grane:
Prethodni izraz kaže da se analizira odnos rasterećenja vodova (tokova snaga, odnosno razlike uglova) i investicija.
Posle testiranja svih vodova – kandidata za izgradnju bira se najpovoljniji vod iz ugla rasterećenja -te grane:
Ako u sistemu postoji više preopterećenih vodova (), onda se računa globalni indeks efektivnosti:
Čitav algoritam proširenja prenosne mreže sukcesivnim izborom najefikasnijeg voda od svih kandidata za izgradnju sprovodi se kroz sledeće korake:
- Ulazni podaci za DC proračun tokova snaga (topologija, reaktanse grana, injektiranja...).
- Iz dobija se vektor faznih uglova , gde je .
- Proračun tokova aktivnih snaga po granama , ili .
- Identifikacija preopterećenja grana .
- Vodovi koji ne zadovolje uslov iz Tačke 4, svrstavaju se u skup .
- Proračun globalnog indeksa efektivnosti za svaki vod koji je kandidat za izgradnju , ( je skup vodova kandidata za izgradnju).
- Bira se najefektivniji vod po kriterijumu .
Metod sukcesivne redukcije
Suprotno od prethodnog metoda, prvo se formira fiktivna mreža, koja obuhvata postojeću mrežu i dodate sve vodove-kandidate za izgradnju. Ova fiktivna mreža je jako isprepletana, redundantna i neekonomična. Onda se sukcesivno eliminišu vodovi po kriterijumu:
što znači da kriterijum valorizuje odnos maksimalnih prenosnih snaga i investicionih troškova za skup analiziranih vodova .
Vidi se da se ovde koristi različit indeks efektivnosti u odnosu na metod sukcesivne ekspanzije.
Kriterijum eliminacije pojedinih opcija je:
Programski paketi za planiranje prenosnih mreža
Kod nas se najčešće koristi programski paket TransPlan (Transmission Planning). Razvijen je u belgijskoj firmi System Europe i isporučen bivšoj SFRJ, pa se zato i danas koristi u Srbiji (sa znatnim unapređenjima).
Povezan je sa CLF-OPF (Constrained Load Flow – Optimal Power Flow) programom, čime je umesto DC modela tokova snaga omogućeno korišćenje AC modela.
Koristi linearan planerski model, primenom dualnog simpleks algoritma.
Primena linearnog programiranja za planiranje prenosnih mreža
Prethodna dva metoda su korak po korak (sukcesivni), pa su praktično delimično heuristični, odnosno ne garantuju globalni optimum. Optimum po koracima ne garantuje globalni optimum. Egzaktnije rešenje je primena optimizacionih tehnika, od kojih je najveću primenu našlo linearno programiranje.
Model postojeće mreže (označen indeksom P)
Osnovna jednačina je linearizovana jednačina tokova snaga:
uz uvažavanje ograničenja tokova snaga po granama:
ili u matričnoj formi:
Iz prethodnog se vidi da se ne mora koristiti redukovani sistem jednačina DC tokova snaga, pošto nema inverzije matrice.
Model buduće proširene mreže (postojeći i novododati vodovi)
U prethodnom izrazu indeks D označava skup novih, dodatih čvorova proširene mreže (novi izvori).
je -dimenziona matrica incidencije dodatnih čvorova i svih grana () proširene mreže.
Novi vodovi (kandidati za izgradnju) obično nemaju prenosnih ograničenja.
Ako su investicioni troškovi srazmerni tokovima aktivnih snaga, onda je optimizacioni kriterijum:
uz uvažavanje ograničenja:
U prethodnom optimizacionom problemu je , pošto nema investicija na postojeće vodove.
Ograničenje tipa jednakosti u prethodnoj formulaciji predstavlja jednačinu bilansa snaga injektiranja po metodu superpozicije, dok je ograničenje tipa nejednakosti ograničenje tokova snaga po granama (novi vodovi obično nisu kritični sa stanovišta ovog ograničenja).
Kada se rešava prethodni problem može doći do dve karakteristične situacije:
- , što znači da nema preopterećenja vodova, pa nisu potrebni novi vodovi (investicije su nula). Ovaj uslov praktično drže ograničenja.
- , što znači da postoje preopterećenja nekih vodova. Tada treba izdvojiti tokove snaga po dodatnim vodovima iz ukupnog vektora . U ovom slučaju najefektivniji vod je onaj sa najvećom prenosnom snagom. Njegovo dodavanje na postojeću mrežu daje najveće smanjenje preopterećenja (najčešće).
Primena drugih metoda matematičke optimizacije za planiranje prenosnih mreža
Svaki optimizacioni problem čine četiri osnovna elementa:
- Optimizacioni kriterijum (funkcija cilja).
- Promenljive.
- Ograničenja.
- Tehnika rešavanja.
Optimizacioni kriterijum je funkcija promenljivih odlučivanja. Obično u sebe uključuje investicije za proširenje mreže i pogonske troškove. Kod dugoročnog planiranja mora se izvršiti aktualizacija troškova.
Promenljive mogu biti: odlučivanja i stanja.
Promenljive odlučivanja su celobrojne i određuju da li će se neki vod graditi, čime utiču na topologiju.
Promenljive stanja određuju režim eksploatacije EES-a (naponi, uglovi fazora napona, tokovi snaga po granama, injektiranja i druge).
Ograničenja uvažavaju konstrukcione i pogonske karakteristike opreme, granice promenljivih stanja i odlučivanja i sl. Najčešće su to preopterećenja vodova i jednačine tokova snaga. Ređe su to naponska ograničenja i ograničenja stabilnosti.
Tehnika rešavanja zavisi od formulacije problema. To su najčešće: nelinearno programiranje, linearno programiranje, dinamičko programiranje, mešovito-celobrojno programiranje, tehnika grananja i ograničavanja, metode konveksne optimizacije, metode veštačke inteligencije i druge.
Standardizacija elemenata prenosne mreže
Do sada je rađena pojedinačna optimizacija: vodova, transformatora, poprečnog preseka, napona i sl. Međutim, optimizacija pojedinih elemenata ne daje globalni optimum čitavog EES-a. Ako bi ostavili optimalne pojedinačne parametre imali bi više (mnogo) naponskih nivoa i poprečnih preseka. To je nepovoljno sa stanovišta održavanja i rezervnih delova. Zbog serijske proizvodnje, povoljno je da postoji manje standardnih elemenata.
Postoji više međunarodnih i nacionalnih standarda: JUS, VDE, IEC, NEMA, IEEE (ANSI) i drugi.
Standardni poprečni preseci (postoji najčešće 1 do 2 po naponskom nivou):
- 110 kV: 150/25 Ač i 240/40 Ač.
- 220 kV: 360/57 Ač i 490/65 Ač.
- 400 kV: 2×490/65.
Standardne snage transformatora 110 kV/SN su:
20 MVA, 31,5 MVA i 63 MVA.
Standardne snage autotransformatora:
- 220 kV/110 kV: 150 MVA i 250 MVA.
- 400 kV/110 kV: 300 MVA.
- 400 kV/220 kV: 400 MVA.
Čini se da praksa ruši ekonomske efekte optimizacije. U praksi to obično nije slučaj, pošto elementi nisu previše osetljivi na promenu parametara. Efekat udaljavanja od optimuma ne menja previše rezultate.
Provera izabranog plana razvoja sistema
Kada se izabere optimalan plan razvoja treba pristupiti proveri tehničke adekvatnosti. Zato se vrše detaljniji proračuni za karakteristična rešenja:
- Proračun tokova snaga i naponskih stanja uz korišćenje kompletnog AC modela (najčešće se koriste brzi raspregnuti algoritmi). Ovako se proverava adekvatnost topologije i parametara mreže.
- Proračun nivoa struja i snaga simetričnih i nesimetričnih kratkih spojeva i zemljospojeva. Ovako se proverava adekvatnost izbora rasklopnih aparata, relejne zaštite, napona koraka i dodira i uticaja energetskih na telekomunikacione vodove.
- Analiza statičke sigurnosti pri jednostrukim i ređe dvostrukim poremećajima.
- Studija naponsko-reaktivnih prilika, kompenzacije i naponskih regulacionih resursa.
- Studija statičke i tranzijentne stabilnosti. Određuje tipove i karakteristike zaštite vodova i automatskog ponovnog uključenja.
- Studija regulacije učestanosti i aktivnih snaga. Izbor tipova primarne i sekundarne regulacije, karakteristike turbinskih regulatora i sekundarnih regulatora učestanosti i snage razmene.
- Izbor sistema relejne zaštite generatora, vodova i transformatora.
- Studija sistema veza i informatike (SCADA).
- Studija pouzdanosti. Provera kriterijuma isporuke (LOLP, LOEP).
Studija dogradnje reaktivnih izvora
Realizuje se za optimalnu strategiju razvoja prenosne mreže. Ova situacija sprovodi se ako su naponsko-reaktivne prilike nezadovoljavajuće.
Ako samo naponska ograničenja nisu zadovoljena, onda je jeftinije ugraditi izvore reaktivne snage nego prenosne elemente. Postoji jaka sprega između napona i reaktivnih snaga.
Po pravilu se koriste statičke metode (za jednu godinu). Pošto se proveravaju naponska ograničenja, onda se više ne može koristiti DC model tokova snaga, već mora AC model.
Kod nas se koristi najviše CLF-OPF (Constrained Load Flow – Optimum Power Flow). Bazira se na optimalnim tokovima snaga.
Kod planiranja izvora reaktivne snage period planiranja je puno kraći (do 10 godina). Vrlo su velike neizvesnosti u pogledu reaktivnih snaga.
Izvori reaktivne snage mogu biti induktivni i kapacitivni, čak i u istom EES-u (za režime maksimalnog (kapacitivni) i minimalnog (induktivni) opterećenja).
Ulazni podaci za ovu studiju su:
- Podaci o prognoziranim potrošnjama.
- Podaci o proizvodnim kapacitetima.
- Podaci o prenosnoj mreži.
- Prognoza mora biti za aktivnu i reaktivnu snagu. Najčešće se prognoza reaktivne snage direktno vezuje za aktivnu snagu preko konstantnog faktora snage. Ovo se mora uraditi za minimalan i maksimalan režim u svakoj godini planiranja.
- Od tehničkih karakteristika proizvodnih agregata treba znati minimalne i maksimalne proizvodnje aktivne snage, redosled angažovanja (funkciju troškova) i što je najvažnije karakteristike proizvodnje. One se daju preko pogonskih dijagrama sinhrone mašine. Ovo je detaljno rađeno prilikom učenja sinhronih generatora.
- Od tehničkih karakteristika prenosne mreže treba znati sve elemente ekvivalentnih šema, topološka struktura, zatim eksploataciona ograničenja: prenosne snage vodova i transformatora, minimalni i maksimalni naponi, regulacione mogućnosti transformatora.
Vrlo važno je da se koristi AC model tokova snaga za proveru naponskih ograničenja.
Za dogradnju novih izvora postoji više različitih metoda. Ovde će se izložiti metod potencijala čvorova.
Polazi se od linearnog modela injektiranja, koji je osnov za model tokova snaga:
gde su elementi matrice admitanse nezavisnih čvorova :
Redukovana forma prethodne jednačine (bez referentno-balansnog čvora) je:
čije formalno rešenje je:
Ako se u i-tom čvoru dogradi izvor reaktivne snage, to se vidi u članu , tako da se menja matrica . Dakle, menjaju se samo dijagonalni elementi, tako da se ne mora invertovati matrica kompletno, već se može primeniti formula:
gde su:
- ;
- – -dimenziona i-ta kolona inverzne polazne (redukovane) matrice admitansi ;
- ;
- – i-ti dijagonalni element matrice .
Ako se prethodna jednačina pomnoži sa vektorom strujnih injektiranja, dobija se:
Iz prethodnog izraza dobija se fazor napona u i-tom čvoru posle dodavanja otočne impedanse.
Dakle, promena napona je direktno srazmerna priključenoj impedansi.
Priključena impedansa je , dok je redukovana matrica admitansi približno imaginarna , pa je čisto realan izraz:
Iz prethodnog izraza mogu se izvesti uslovi za da bi se postigli minimalni/maksimalni naponi u i-tom čvoru:
Kao i ranije, može se definisati indeks efektivnosti dogradnje izvora reaktivne snage kao:
gde su:
- – promena napona u čvoru sa narušenim ograničenjem;
- – investicioni troškovi u i-tom čvoru;
- – skup indeksa čvorova gde postoje naponska prekoračenja;
- – skup čvorova gde se postavljaju izvori reaktivne snage.
Indeks efektivnosti predstavlja odnos poboljšanja naponskih prilika sa starim (“lošim”) naponima. Međutim, otežan je troškovima te priključene reaktanse.
Kriterijum izbora je:
Drugi (složeniji) pristup je primenom metoda optimalnih tokova snaga.
Teme
Zadaci uz ovo predavanje
Folder predmeta Planiranje elektroenergetskih sistemaNa Drive-u: Predavanja · Slajdovi · Pitanja za usmeni ispit