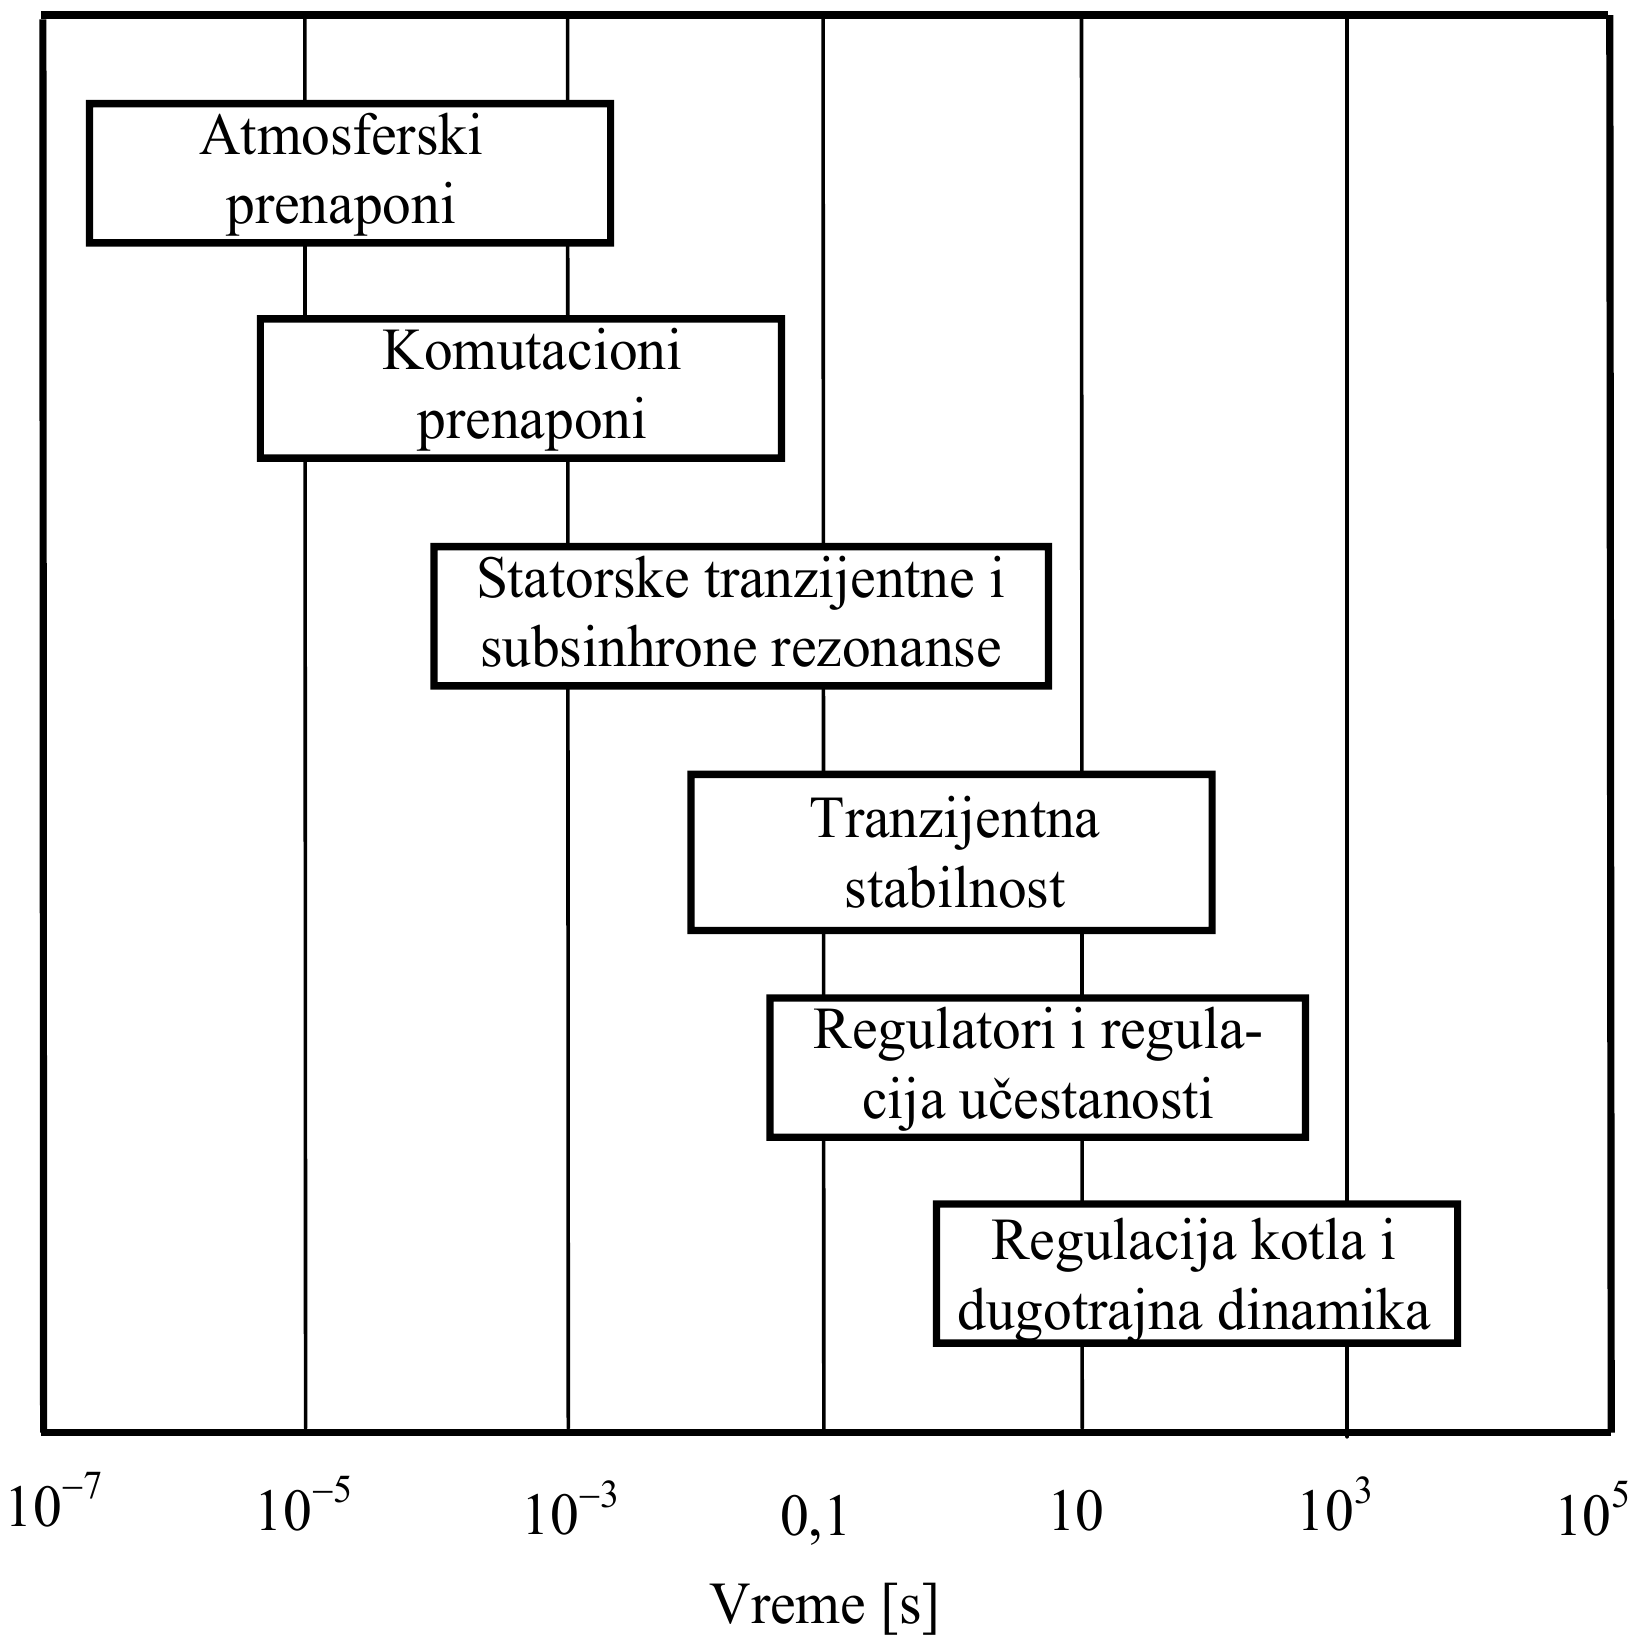
Dinamika u elektroenergetskim sistemima (EES-ima) može se dekomponovati po vremenskim konstantama (koje su posledica različitih uzroka), što je prikazano na donjoj slici.
Slika: Vremenska dekompozicija dinamike u EES-ima
Kao što se vidi sa prethodne slike, tranzijentna stabilnost vezana je sa fenomenima koji imaju vremenske konstante reda 0,1–10 s.
Tranzijentna stabilnost je sposobnost EES-a da održi sinhronizam posle velikih i iznenadnih poremećaja, kao što su promene opterećenja, konfiguracije mreže i razni tipovi kvarova, čija je krajnja posledica ispad iz pogona pojedinih važnih uređaja (generatori, prenosni vodovi, transformatori, potrošači), ili čak prestanak snabdevanja električnom energijom delova EES-a.
Studije tranzijentne stabilnosti neophodne su da bi se utvrdilo da li sistem može da izdrži tranzijentne uslove posle nastanka specifikovanih velikih poremećaja. Obično je dovoljno 2 do 3 sekunde posle poremećaja da se predvidi da li je sistem u stanju da očuva sinhronizam.
Ovakve analize vrše se kako u periodu planiranja proizvodnih i prenosnih kapaciteta, tako i posle završene izgradnje, odnosno u eksploataciji EES-a. One su važne, jer daju podatke za izbor tipa i podešavanja zaštitnih releja, kritičnog vremena isključenja prekidača, sistemske automatike, naponskih nivoa prenosnih vodova i prenosnih kapaciteta međusistemskih spojnih vodova.
Tranzijentna stabilnost utvrđuje oscilacije velike amplitude mašina tokom velikih poremećaja (na primer, jednofazni i trofazni kratki spojevi, ispadi prenosnih vodova ili generatora i drugi).
EES je stabilan ako se posle poremećaja uspostavlja novo ravnotežno stanje (equilibrium), pri čemu sve mašine i dalje ostaju u sinhronizmu.
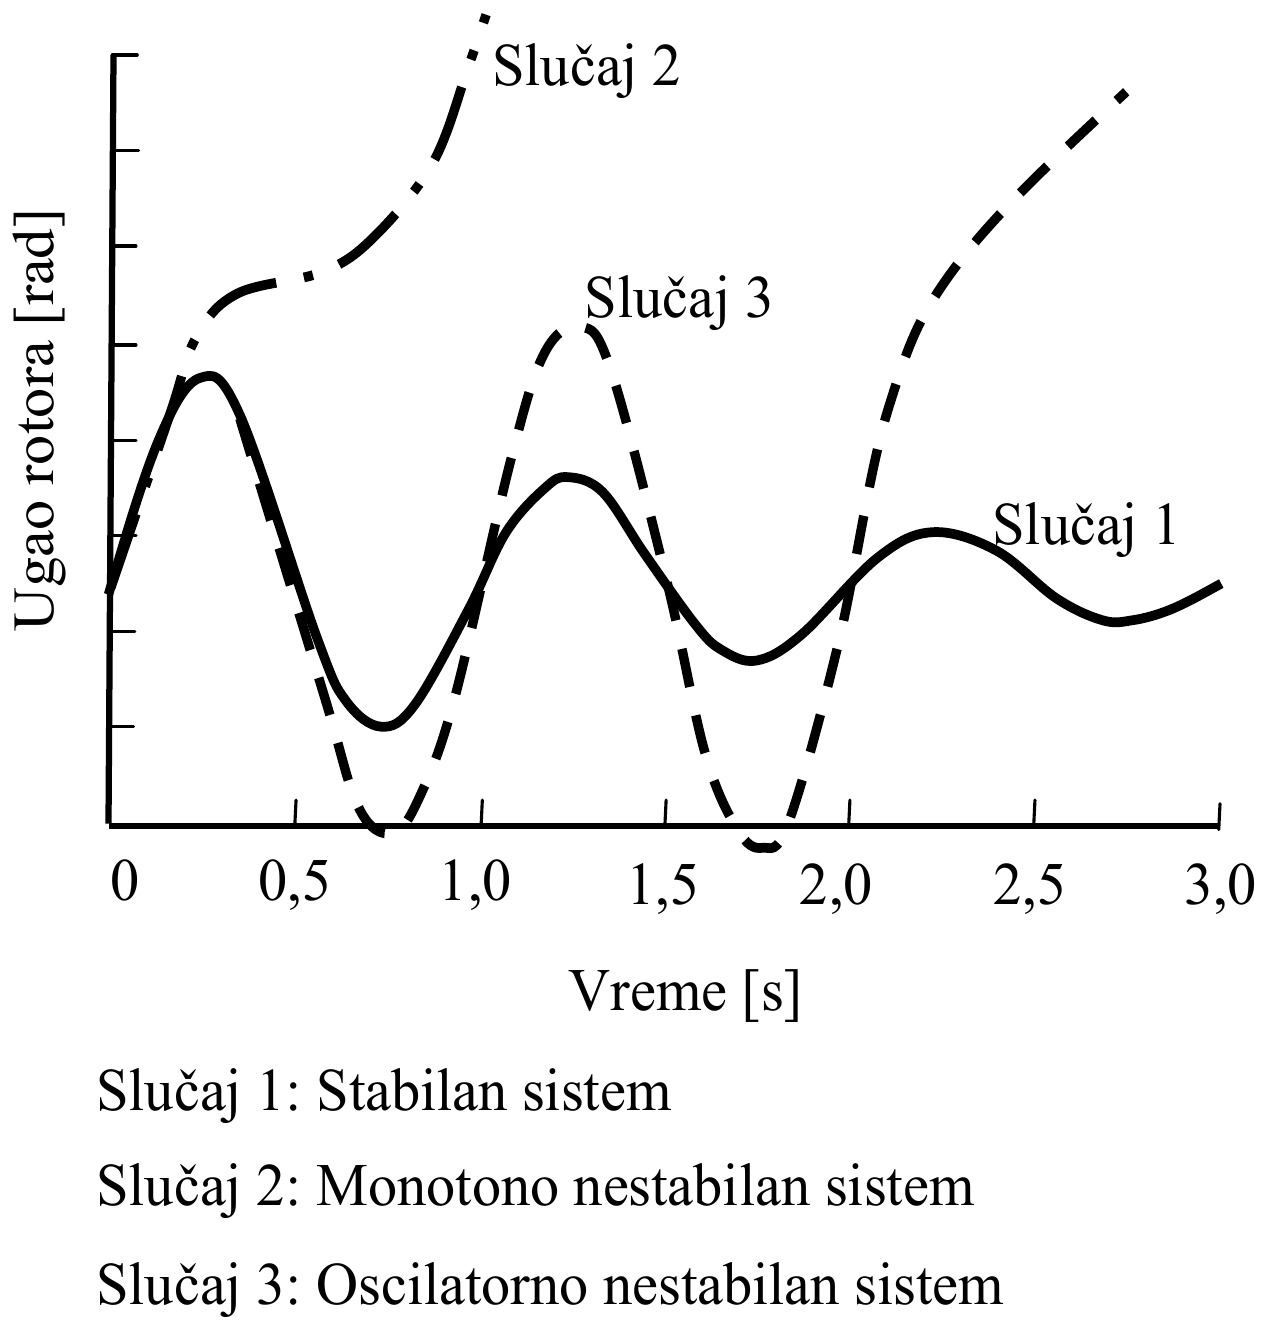
Nestabilnost mašina može se manifestovati na dva načina (čiji su uzroci takođe različiti):
•Monotona nestabilnost: mašine gube stabilnost preko monotonih odstupanja u odnosu na njihovo ravnotežno stanje (equilibrium). Ovaj tip nestabilnosti je posledica nedovoljnog sinhronizacionog momenta.
•Oscilatorna nestabilnost: mašine gube stabilnost oscilujući oko svog ravnotežnog stanja (equilibrium). Ovaj tip nestabilnosti je posledica nedostatka ili neadekvatnog prigušenja.
Ovi slučajevi ilustrovani su na donjoj slici.
Podela analize stabilnosti na statičku (uključujući i dinamičku) i tranzijentnu stabilnost predstavlja svojevrsnu vremensku dekompoziciju problema:
tranzijentna stabilnost proučava efekte poremećaja u kratkom periodu posle njegovog nastanka, a dinamička i statička stabilnost proučavaju dugotrajne efekte, uključujući i stacionarna stanja.
Tranzijentna stabilnost jednomašinskog i dvomašinskog sistema daje rešenje nelinearne diferencijalne jednačine kretanja pri velikim poremećajima najčešće primenom metoda jednakih površina. Ova problematika se obrađuje iz Analize EES-a, pa se ovde neće ponavljati.
Slika: Vremenski odziv promene ugla rotora na tranzijentni poremećaj (nastaje u t = 0)
Diferencijalno-algebarski model EES-a
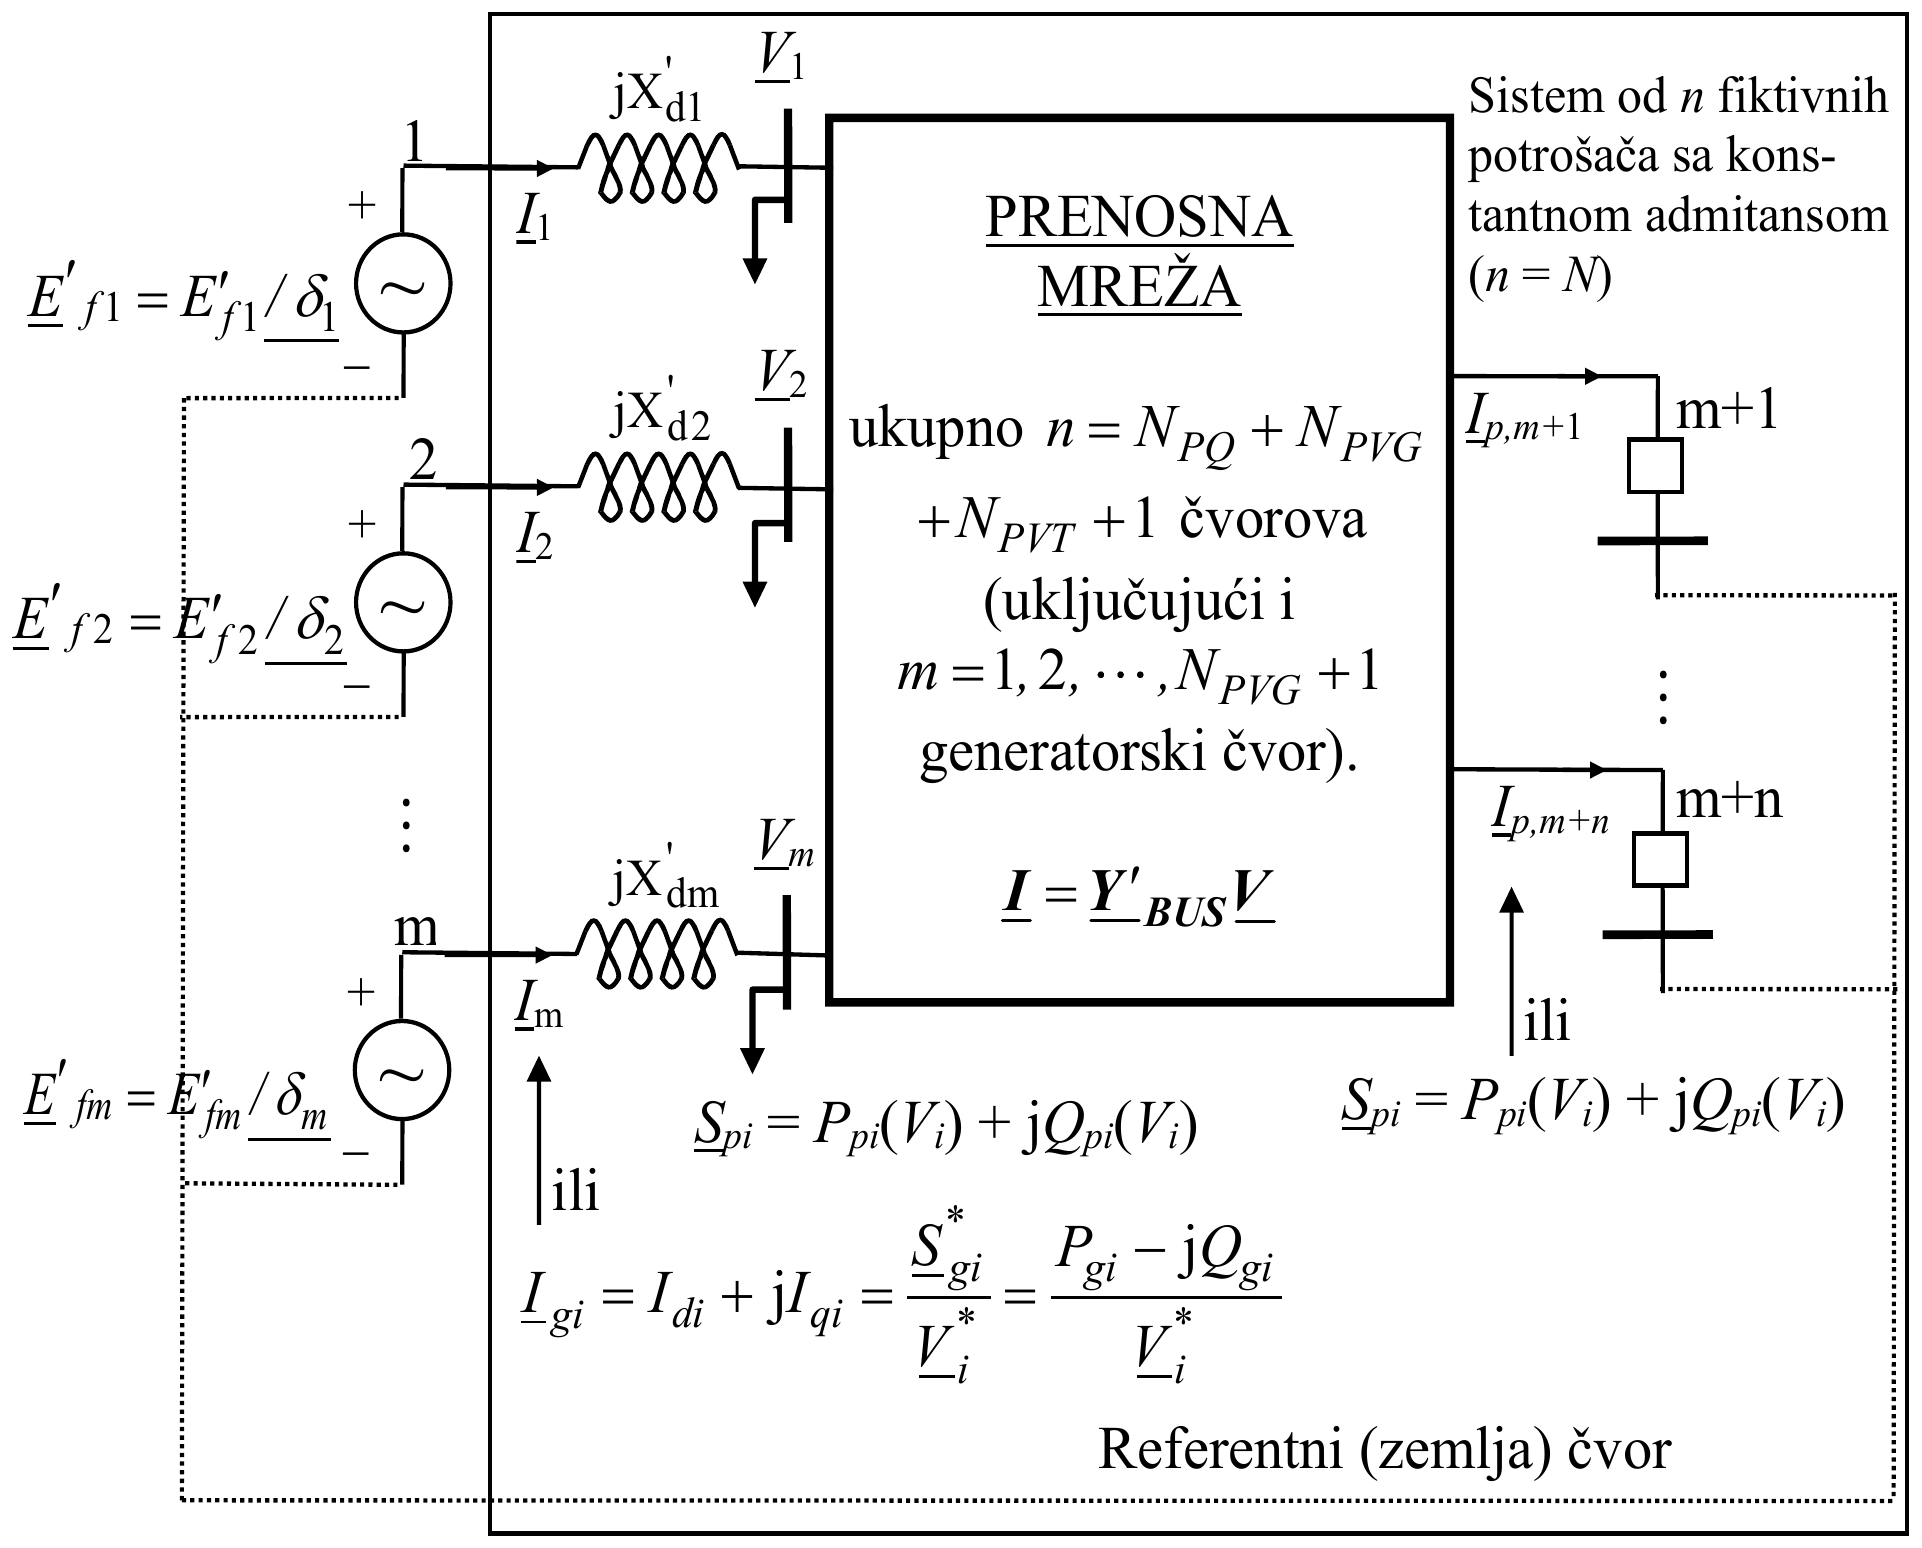
Model EES-a za tranzijentnu analizu može se predstaviti kao:
Slika: Primer modela EES-a sa dinamičkim modelima priključenih sinhronih mašina i ostatkom prenosne mreže za tranzijentnu analizu
Diferencijalno-algebarski model čine:
1. Diferencijalne jednačine sinhronih mašina i ostalih dinamičkih elemenata (turbina, pobudnica, stabilizator elektroenergetskog sistema, potrošači itd.).
Broj diferencijalnih jednačina zavisi od složenosti primenjenih modela (o čemu se više govori u predmetu Modelovanje EES-a)
2. Algebarske jednačine koje čine:
–Jedna kompleksna (odnosno dve algebarske) jednačina statora svake mašine oblika
Efi′=Vi+jXdi′Igi;i=1,2,⋯,m=NPVG+1
gde je: Igi=Idi+jIqi=Vi∗Sgi∗=Vi∗Pgi−jQgi.
i
–jednačine mreže (jednačine bilansa u čvorovima):
koja je u opštem slučaju data kompleksnom jednačinom injektiranja u admitantnoj formi
Id−q – m-dimenzioni vektor kompleksnih struja generatora u sistemu Id−q=[IdTIqT]T, čije su komponente Id=[Id1Id2⋯Idm]T i Iq=[Iq1Iq2⋯Iqm]T;
V – n-dimenzioni vektor kompleksnih napona čvorova u sistemu V=[VTθT]T, koji je određen vektorom modula napona V=[V1V2⋯Vn]T i uglova fazora napona θ=[θ1θ2⋯θn]T;
x0 – N-dimenzioni vektor inicijalnih stanja.
Pogodno je da se sve veličine koje se javljaju u simulaciji dinamičkog procesa podele u sledeće grupe:
Promenljive stanja: Promenljive čija je trenutna vrednost određena diferencijalnim jednačinama (kao što su na primer, brzine generatora, uglovi rotora itd.).
Promenljive upravljanja: Veličine čije se vrednosti specificiraju u svakom vremenskom trenutku nekom logikom koja ne zavisi od dinamičke simulacije (na primer, referentni ulazi regulatora napona).
Konstante: Parametri koji se ne menjaju tokom perioda koji se simulira (kao što su vremenske konstante, pojačanja i drugi).
Algebarske promenljive: Promenljive čije se vrednosti mogu odrediti ako su vrednosti svih promenljivih stanja, promenljivih upravljanja i konstanti date, ili izračunate tokom iterativne procedure (naponi čvorova, električne snage i druge).
Prethodni diferencijalno-algebarski model, posle zamene Id−q=h(x,V) u prvu i treću jednačinu, može se napisati i u alternativnoj formi kao:
x˙=f1(x,V,u);x(t0)=x0;0=g1(x,V).
Diferencijalni deo modela ima strukturu
x˙=A(x)x+BV+Cu.
Zavisnost A(x) od vektora promenljivih stanja (x) potiče od modelovanja zasićenja pobudnica. A(x), B i C su matrice koje imaju blokovsku strukturu, pri čemu svaki blok odgovara jednoj mašini.
Algebarski deo modela [g1(x,V)=0] predstavljaju jednačine bilansa snaga (opisuje model mreže i tokova snaga) sa uključenim statorskim algebarskim jednačinama.
Prvo se rešavaju algebarske jednačine tokova snaga (model mreže) i statorske algebarske jednačine, kako bi se odredilo početno stanje algebarskih (V0) i promenljivih stanja (x0).
Gornji sistem diferencijalno-algebarskih jednačina rešava se korak po korak (numerička integracija). Prvo se bira odgovarajući vremenski interval (korak) proračuna (nekoliko milisekundi do nekoliko desetina milisekundi), a zatim se nepoznate promenljive proračunavaju u svakom vremenskom intervalu integracijom sistema diferencijalnih jednačina, primenom nekog od eksplicitnih metoda numeričke integracije (kao što su Eulerov, Runge-Kutta metod), ili implicitni trapezoidni metod. Ostale promenljive se posle toga proračunavaju direktno, na osnovu algebarskih jednačina koje ih definišu.
Opisani sistem jednačina može imati diskontinuitete i nelinearnosti, koji se moraju rešavati unutar iterativnog procesa.
Newton-ov metod rešavanja sistema algebarskih jednačina
Ako se definiše priraštaj promenljivih u dve susedne iteracije kao:
Δx(k)=x(k+1)−x(k),
prethodna jednačina se može napisati kao
J(x(k))Δx(k)=−F(x(k));k=0,1,2,⋯.
Ova jednačina je linearna i može se rešiti po priraštajima Δx(k), pa je
x(k+1)=x(k)+Δx(k);k=0,1,2,⋯.
Sa inicijalnim vrednostima x(0) proračun se sprovodi do zadovoljenja kriterijuma konvergencije
max{fi(x(k+1))}≤ε.
Simulacione tehnike rešavanja
Generalno postoje dva tipa integracije: 1) razdeljeni-eksplicitni (partitioned-explicit, PE) i 2) simultani-implicitni (simultaneous-implicit, SI). U praksi se pokazao kao bolji SI metod, pošto je u stanju da dobro rešava slabo uslovljene (Stiff) jednačine.
Simulacija poremećaja (kvara)
Tipičan poremećaj odgovara poremećaju u mreži (na primer, kvar), što odgovara promeni parametara algebarskih jednačina u trenutku t=0.
Algebarske promenljive se menjaju trenutno, što ne važi za promenljive stanja (pošto je njihova promena opisana diferencijalnim jednačinama, nije moguća njihova trenutna promena).
Pošto se u trenutku t=0+ poremećaj u mreži reflektuje na jednačine mreže, neophodno je rešiti skup algebarskih jednačina u cilju dobijanja Id−q(0+) i V(0+), iz jednačina
gde superskript f označava algebarske jednačine u stanju kvara (f – faulted).
Vidi se da je za promenljivu stanja (x) nepotrebno označavati trenutak 0+, zbog njene diferencijalne prirode.
Sa dobijenim vrednostima Id−q(0+) i V(0+) primenjuje se na primer trapezoidno pravilo, o čemu će biti više reči u nastavku.
Treba napomenuti da je inicijalna vrednost vektora [xTId−qTVT]T u trenutku tn+1 vrednost na koju je konvergirao vektor u prethodnom vremenskom trenutku, odnosno:
Ako postoji promena u generisanju, ili potrošnji (na primer, ispad generatora, ili potrošača) to se jednostavno uzima u obzir na taj način što se u čvoru sa promenom menja Pgi, Qgi, Ppi i/ili Qpi u algebarskom modelu. Sa takvim promenama izračunavaju se Id−q(0+) i V(0+). Ako postoji kratak spoj u i-tom čvoru, postavlja se Vi≡0 i brišu jednačine aktivnih i reaktivnih injektiranja u i-tom čvoru iz skupa 0=g(x,Id−q,V), kako bi se dobio sistem jednačina 0=gf(x,Id−q,V).
Razdeljeni-eksplicitni (partitioned-explicit, PE) metod
Ovaj metod se sprovodi kroz sledeće korake:
Korak 1: Za dati poremećaj rešiti Id−q(0+) i V(0+) primenom modifikovanog modela tokova snaga.
Korak 2: Koristeći vrednosti Id−q(0+) i V(0+) izvršiti integraciju diferencijalnih jednačina:
x˙=f(x,Id−q,V,u);x(0)=x(0);
u cilju dobijanja x(1).
Korak 3: Ići na Korak 1 i rešiti Id−q(1) i V(1) iz algebarskih jednačina:
Korak 4: Izvršiti integraciju diferencijalnih jednačina u cilju dobijanja x(2), a zatim ponovo rešiti algebarske jednačine u cilju dobijanja Id−q(2) i V(2).
Korak 5: Procedura se ponavlja dok se ne izvrši integracija do kraja zadatog vremenskog perioda (na primer, T = 10 s).
Integraciona šema PE metoda je jednostavna, ali ima problema sa numeričkom konvergencijom usled interakcije algebarskog i diferencijalnog dela modela koji se rešavaju odvojeno.
Simultani-implicitni (simultaneous-implicit, SI) metod
Polazi se od napred izvedenog diferencijalno-algebarskog modela EES-a:
U SI metodu diferencijalna jednačina se prevodi u algebarsku, korišćenjem implicitnog Euler-ovog metoda, ili trapezoidnog integracionog metoda. Ova grupa algebarskih jednačina (dobijene iz diferencijalnog dela modela) zajedno sa drugom grupom originalnih algebarskih jednačina se rešavaju simultano koristeći Newton-ov metod za svaki diskretni vremenski trenutak.
Numerička integracija u SI metodu
Neka indeksi ‘n‘ i ‘n+1‘ označavaju vremenske trenutke tn i tn+1, respektivno. Tada se vrši integracija diferencijalne jednačine od tn do tn+1 (koristeći trapezoidno pravilo), uz istovremeno rešavanje rezultujućeg skupa algebarskih jednačina u tn+1
gde je k redni broj iteracije u vremenskom koraku tn+1. xn+1(0) je vrednost promenljive stanja xn u prethodnom vremenskom koraku na koju je promenljiva konvergirala.
Iteracioni proces se sprovodi dok priraštaj vektora [F1TF2TF3T]T bude manji od praga tolerancije. Time se završava proračun u vremenskom trenutku tn+1.
Prethodni algoritam u industrijskim paketima sprovodi se u malo drugačijoj formi, kako bi se uvažio strukturalni pristup problemu. On se zasniva na bilansu injektiranih struja (čvor-grana model, što je standardan pristup u EES-ima), što vodi u formiranje matrice admitansi nezavisnih čvorova, koja se lako formira i faktoriše.
Ranije formulisan diferencijalno-algebarski model može se napisati u formi:
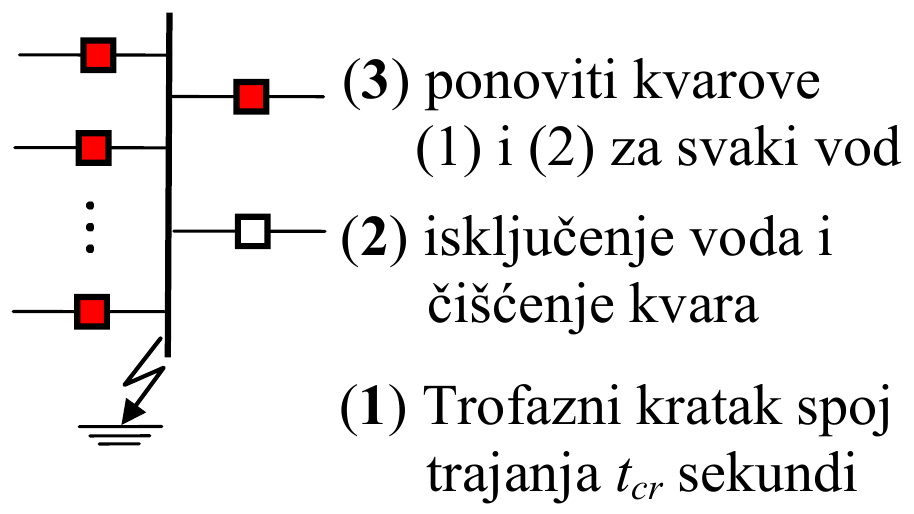
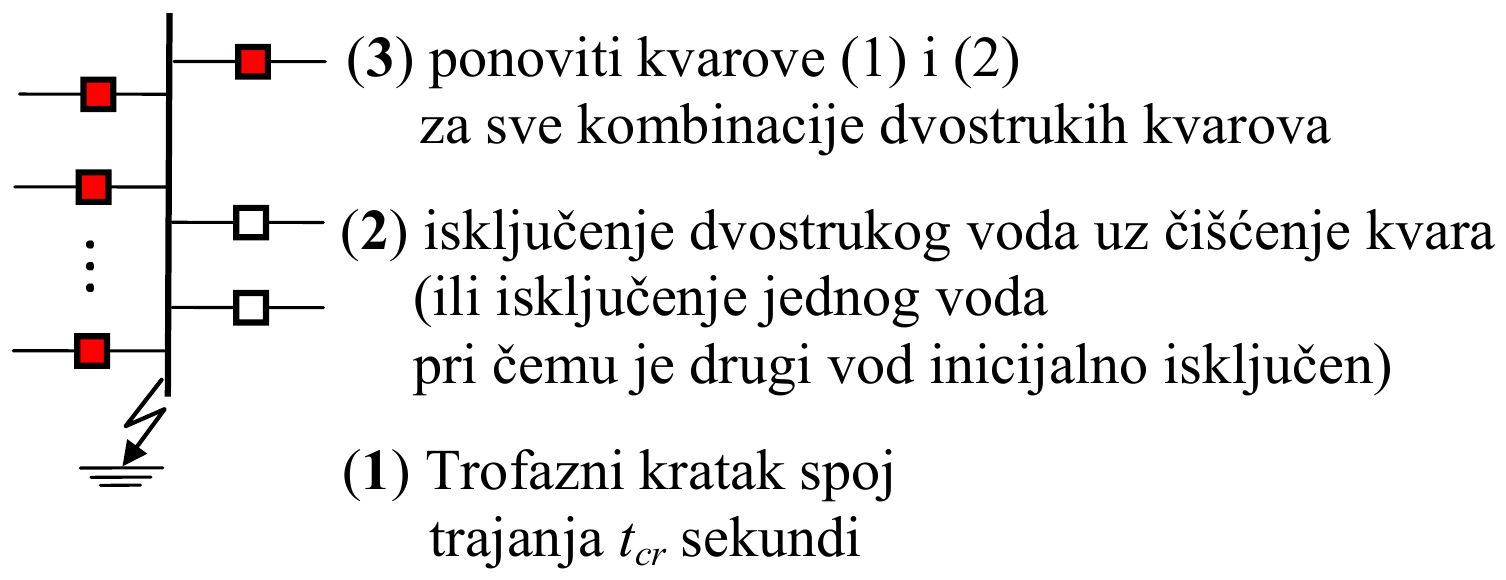
(n−1) i (n−2) ispadi se primenjuju sa osnovnim ciljem određivanja kritičnog vremena čišćenja kvara i maksimalnog povratnog napona posle kvara i utvrđivanje drugih sistemskih uticaja usled kvara (na primer, sukcesivno isključenje drugih ispravnih 400 kV transformatorskih stanica, zbog njihovog termalnog preopterećenja).
a)b)
Slika: a) Definicija (n−1)-ispada za određivanje kritičnog vremena čišćenja kvara; b) Definicija (n−2)-ispada za određivanje kritičnog vremena čišćenja kvara
Kriterijumi ocene tranzijentne stabilnosti
Kao kriterijumi za ocenu tranzijentne stabilnosti po pravilu se koriste:
Kritično vreme čišćenja kvara, koje se definiše kao maksimalno vreme trajanja (tcr) kvara, koje ne dovodi do kaskadnog ispada elemenata mreže, odnosno konačno ne dovodi do gubitka sinhronizma generatora prema ostatku EES-a.
Obično se kao kriterijum zadovoljenja kritičnog vremena čišćenja kvara koristi:
Svi uglovi generatora moraju sačuvati sinhronizam prema ostatku EES-a, tj. ne sme se javiti nikakvo aperiodično razdvajanje uglova rotora između dva generatora usled gubitka sinhronizacionog momenta.
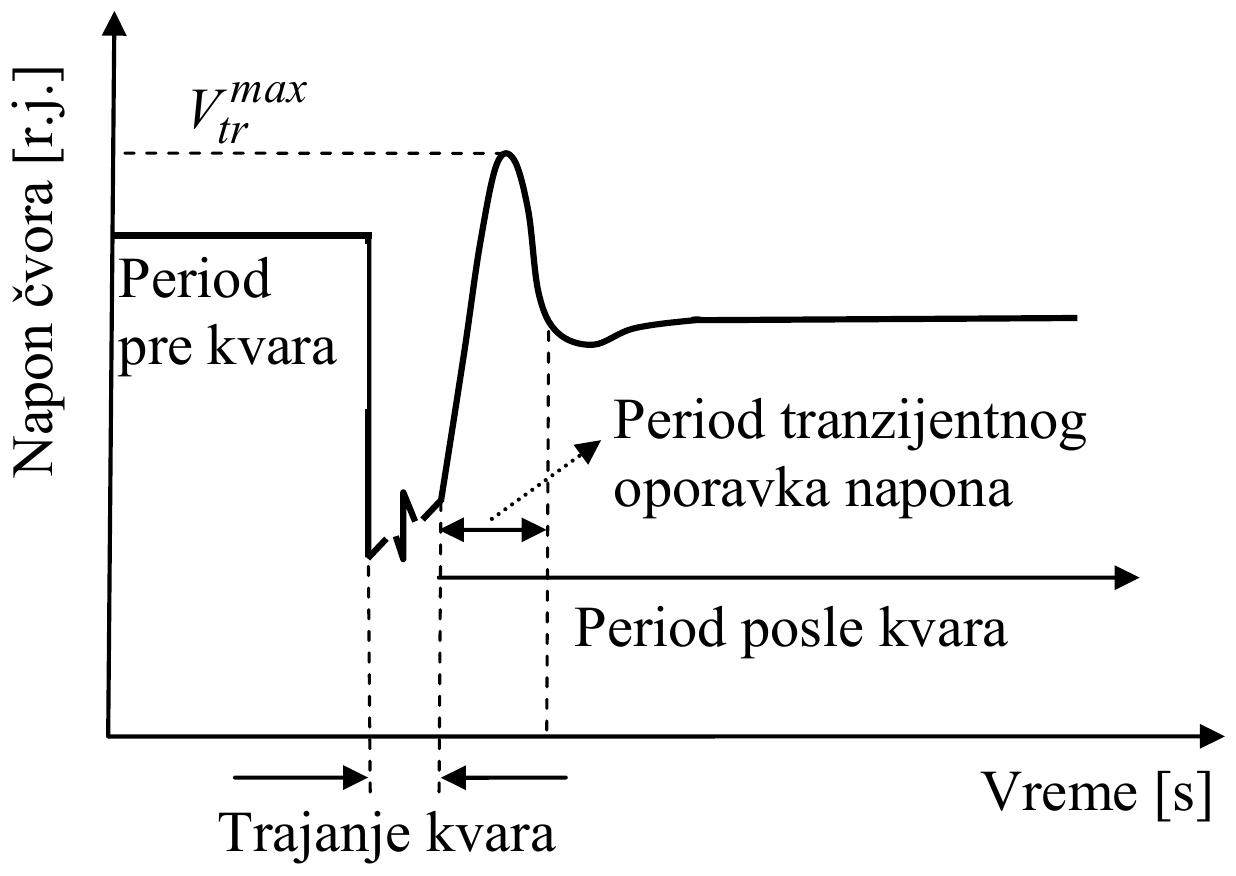
Maksimalan povratni napon posle kvara, koji se definiše kao maksimalna vrednost povratnog napona osnovne učestanosti u čvoru tokom perioda posle kvara, usled delovanja nekog sistemskog poremećaja. Ovaj maksimalan napon kvara (Vtrmax) obično se događa neposredno posle čišćenja kvara, kao što je prikazano na donjoj slici. Minimalna amplituda naponskog propada (Vtrmin) dešava se tokom kvara i ona zavisi od lokacije i trajanja kvara, kao i otpornosti luka preko koga se zatvara kvar.
Obično se kao kriterijumi tranzijentne stabilnosti koristi (kao prihvatljiva vrednost) u pogledu maksimalnog povratnog napona posle kvara:
•Vtrmax<1,2r.j. – za 400 kV čvorove.
•Vtrmin>0, tj. ne postavlja se granična vrednost.
Slika: Definisanje Maksimalnog povratnog napona posle kvara
Metodi i sredstva za poboljšanje tranzijentne stabilnosti
Metodi i sredstva koja se koriste za poboljšanje tranzijentne stabilnosti imaju za cilj da postignu neki od sledećih efekata:
Smanjenje negativnih posledica po performanse EES-a, putem minimizacije intenziteta, trajanja i učestanosti kvarova.
Poboljšanje sinhronizacionih sila, koje održavaju celovitost EES-a posle poremećaja.
Smanjenje momenta ubrzanja, putem kontrole mehaničke snage primarnog motora za vreme poremećaja (preko regulacije dotoka radnog fluida u pogonsku mašinu).
Smanjenje momenta ubrzanja naglim priključenjem veštačkog opterećenja na generatore, koje deluje kao kočnica pri pojavi ubrzanja mašine.
Savremeni metodi i sredstva koja se koriste u ove svrhe su:
Brzo isključenje elementa u kvaru.
Smanjenje pogonskih reaktansi elemenata prenosne mreže.
Dinamičko kočenje pri ubrzanju proizvodnih agregata, naglim uključenjem kočionih otpornika na mašine koje se pri kvaru ubrzavaju.
Nezavisna komanda za uključenje/isključenje prekidača, preko posebnih mehanizama za svaki pol, tako da se tri faze uključuju i isključuju nezavisno jedna od druge.
Primena jednofaznog isključenja faze u kvaru i njenog jednofaznog ponovnog uključenja, pri pojavi jednofaznih kvarova u mreži (koji su statistički najčešći).
Brzo delovanje na zatvaranje/otvaranje regulacionih ventila parnih turbina termičkih jedinica.
Korišćenje brzih sistema za regulaciju pobude, sa malim vrednostima vremenskih konstanti odziva i visokim vrednostima plafona napona pobude, uz primenu stabilizatora EES-a.