Predavanje 07
Stabilnost pri malim poremećajima (small-signal stability)
Predavanje prof. dr Andrije T. Sarića
Moderni elektroenergetski sistemi (EES-i) mogu biti izloženi različitim operativnim problemima zbog nestabilnih ili slabo-prigušenih elektromehaničkih oscilacija. Iako stabilan, sistem sa slabo-prigušenim oscilacijama, može biti neprihvatljiv sa operativne tačke gledišta, pošto čak i mali slučajni poremećaji mogu voditi u stalne oscilacije, što dovodi do lošeg kvaliteta snabdevanja električnom energijom i prevremenog starenja električne opreme. Dobra analiza prigušenja elektromehaničkih oscilacija zahteva detaljno modelovanje sinhronih mašina, regulatora i drugih dinamičkih komponenti (HVDC, UPFC, FACTS, STATCOM i druge).
U opštem slučaju, oscilacije između podsistema su prihvatljive ako dolazi do smanjenja njihovih amplituda tokom vremena. U normalnim uslovima oscilacije su obično izazvane malim promenama opterećenja u sistemu, ili tokova snaga po interkonektivnim vodovima. Međutim, pri takvim promenama nije uvek lako zaključiti da li će doći do povećanja amplituda oscilacija tokom vremena. Tipičan primer je prikazan na donjoj slici. Posle isključenja kvara, oscilacije u sistemu su imale učestanost oko 0,26 Hz i zbog male amplitude operator sistema ih nije registrovao. Tek posle dužeg vremenskog perioda dolazi do povećanja amplitude oscilacija, što dovodi do delovanja pojedinih nivoa relejne zaštite i raspada sistema tek posle oko 800 s. Primer pokazuje da spore sistemske oscilacije često mogu biti podjednako opasne, kao i brze (tranzijentne) oscilacije posle velikih kvarova.
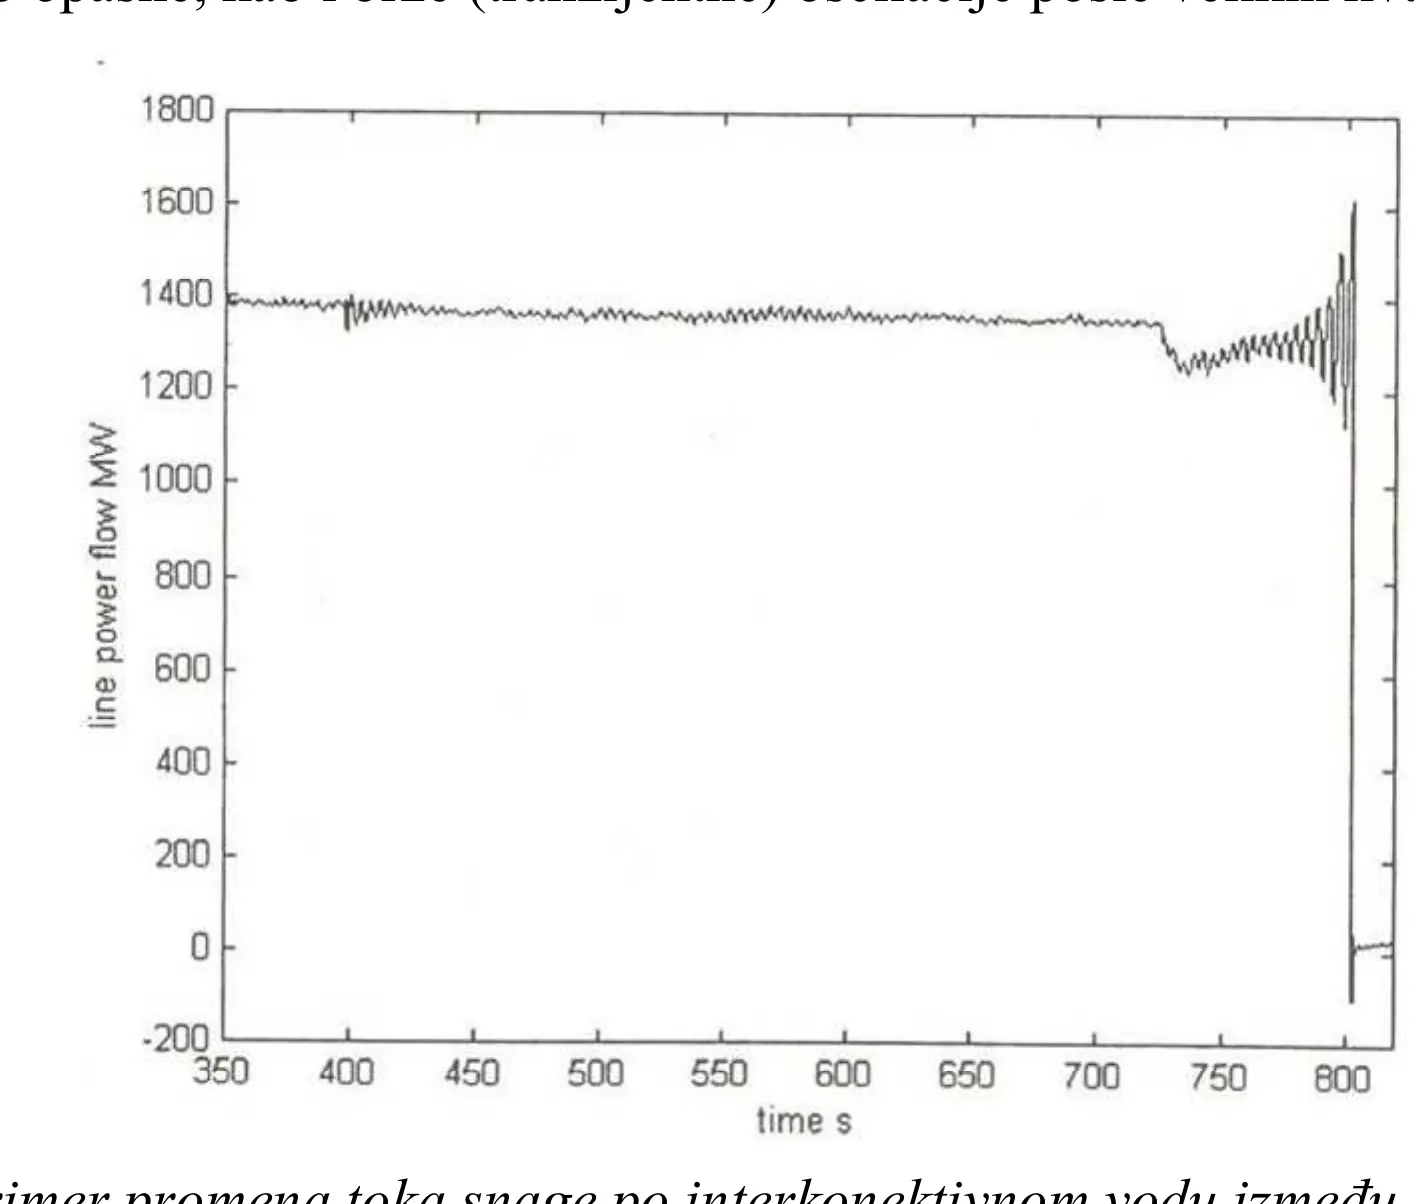
Po definiciji, pod stabilnošću pri malim poremećajima podrazumeva se sposobnost sistema da održi sinhronizam pri malim poremećajima.
U okviru problema stabilnosti EES-a pri malim i sporo-promenljivim poremećajima neophodno je analizirati sledeće aspekte problema:
- Identifikacija optimalnih generatora za postavljanje stabilizatora elektroenergetskih sistema (PSS – Power System Stabilizer).
- Ocena elektromehaničke stabilnosti, naponske stabilnosti i interakcije različitih upravljačkih podsistema.
- Dizajniranje i identifikacija optimalnog podešenja i karakteristika različitih vrsta regulatora u sistemu (AVR, PSS, SVC, HVDC, FACTS, UPFC i drugi).
- Određivanje optimalnih čvorova za postavljanje statičkih kompenzatora reaktivne snage, u cilju prigušenja sistemskih oscilacija i prevencije naponske nestabilnosti.
- Izbor upravljačkih petlji i kombinacije ulaznih signala koji najbolje koriste mogućnosti multivarijabilnih PSS-a.
- Reakcija vremenskih odziva na promene referentnih ulaza regulatora i varijacije opterećenja u EES-u.
- Analiza uticaja strukture i načina modelovanja potrošnje na probleme elektromehaničke i naponske stabilnosti EES-a.
Analiza problema elektromehaničkih oscilacija u EES-ima zasniva se na linearizaciji skupa diferencijalno-algebarskih jednačina oko radne tačke (Equilibrium). Ova analiza, iako je strogo gledano validna samo za inkrementalni priraštaj u okolini radne tačke, od velike je važnosti.
U opštem slučaju, môdovi elektromehaničkih oscilacija mogu se klasifikovati u pet grupa (videti donju Sliku):
- (1) Lokalne oscilacije (vezane za oscilacije uglova rotora pojedinačnih regulisanih generatora, ili pojedinačnih elektrana prema ostatku EES-a), u tipičnom opsegu učestanosti Hz.
- (2) Oscilacije između pojedinih oblasti (generatora, ili elektrana) (vezane za oscilacije između rotora nekoliko bliskih generatora), koje imaju učestanosti u opsegu Hz.
- (3) Oscilacije unutar jedne elektrane, koje imaju učestanosti u opsegu Hz.
- (4) Oscilacije torzionog karaktera (interakcija između upravljačkih sistema i sistema osovina turbina-generator), koje imaju učestanosti Hz.
- (5) Oscilacije upravljačkih modova, vezanih sa AVR, HVDC, konvertore, SVC i druge, koje imaju učestanosti Hz.
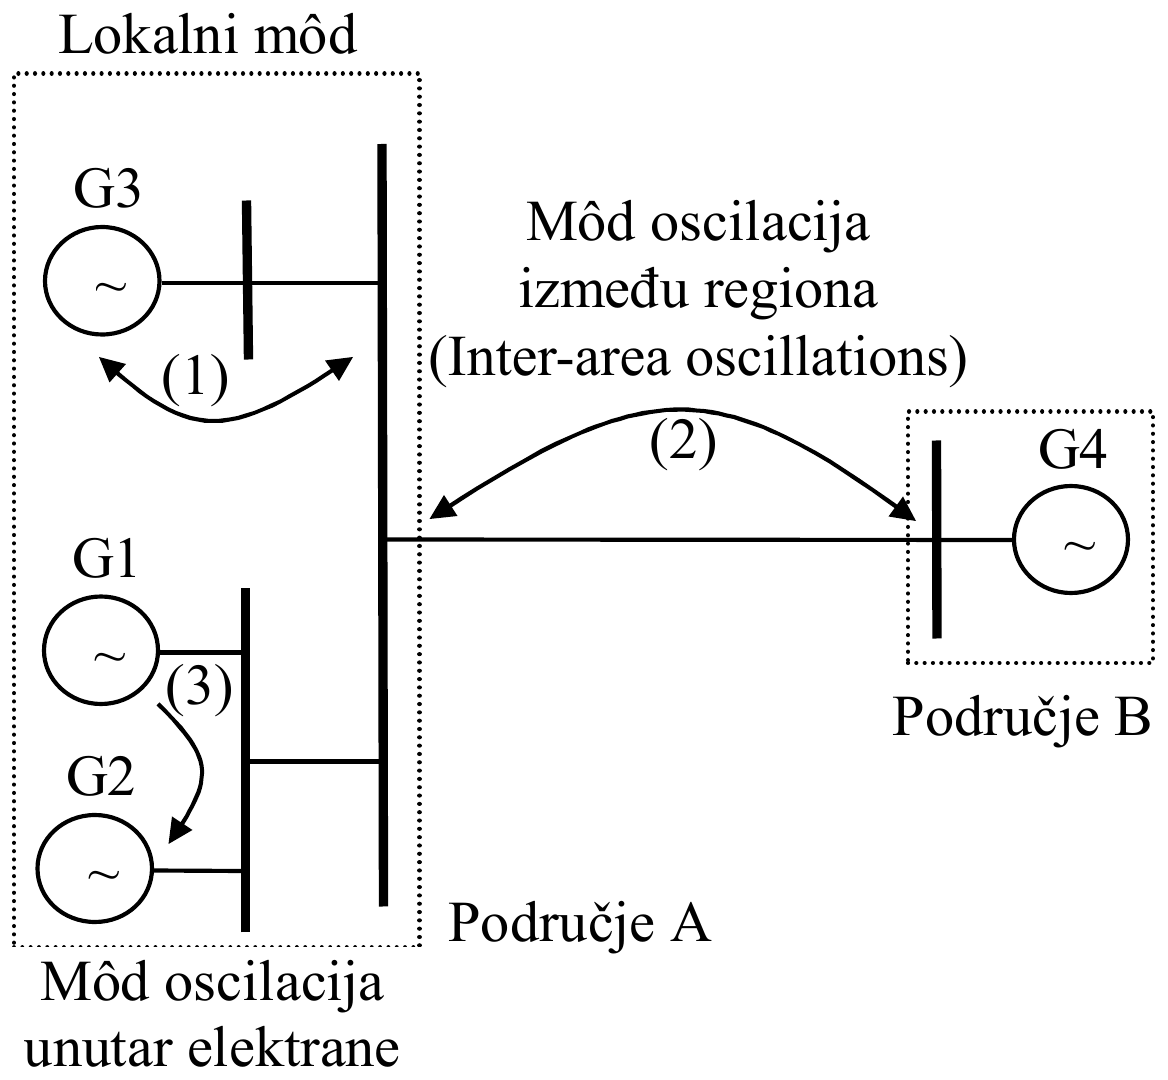
Môd oscilacija između regiona (Inter-area oscillations) može biti:
- Vezan za oscilacije uglova rotora grupe generatora između sebe, sa učestanošću Hz.
- Vezan za oscilacije uglova rotora svih generatora u EES-u, kada polovina od njih osciluje prema drugoj polovini generatora u EES-u, sa učestanošću Hz.
Na ove oscilacije poseban uticaj imaju:
- Karakteristike dinamičkih opterećenja.
- Pobudni sistemi, koji zavise od tipa i lokacije pobudnica i karakteristika opterećenja.
- Regulatori generalno nemaju uticaja, ali mogu sporo smanjivati prigušenje (ako nisu dobro podešeni). U najgorem slučaju, treba blokirati njihov rad.
- Upravljanje ovim modovima pomoću PSS-a nije jednostavno. Zavisi od lokacija i podešenja PSS-a, lokacija i karakteristika opterećenja, tipa pobudnica i slično.
- Korišćenje HVDC-a i SVC-a je efikasno u stabilizaciji ovih modova.
Efekat prigušnog namotaja može se videti iz izraza za njihanje rotora
gde su , i mehanička (pogonskog motora), električna (generator) i prigušna snaga, respektivno.
Iz prethodnog izraza mogu se izvesti sledeći zaključci:
- Za prigušna snaga je negativna () i suprotna električnoj snazi (), tj. povećava se ubrzavanje.
- Za prigušna snaga je pozitivna () i ona podržava električnu snagu, tj. smanjuje ubrzanje.
- Generalno, kada je prigušni koeficijent (momenat) u fazi sa odstupanjem brzine, to rezultuje u smanjenju ubrzanja.
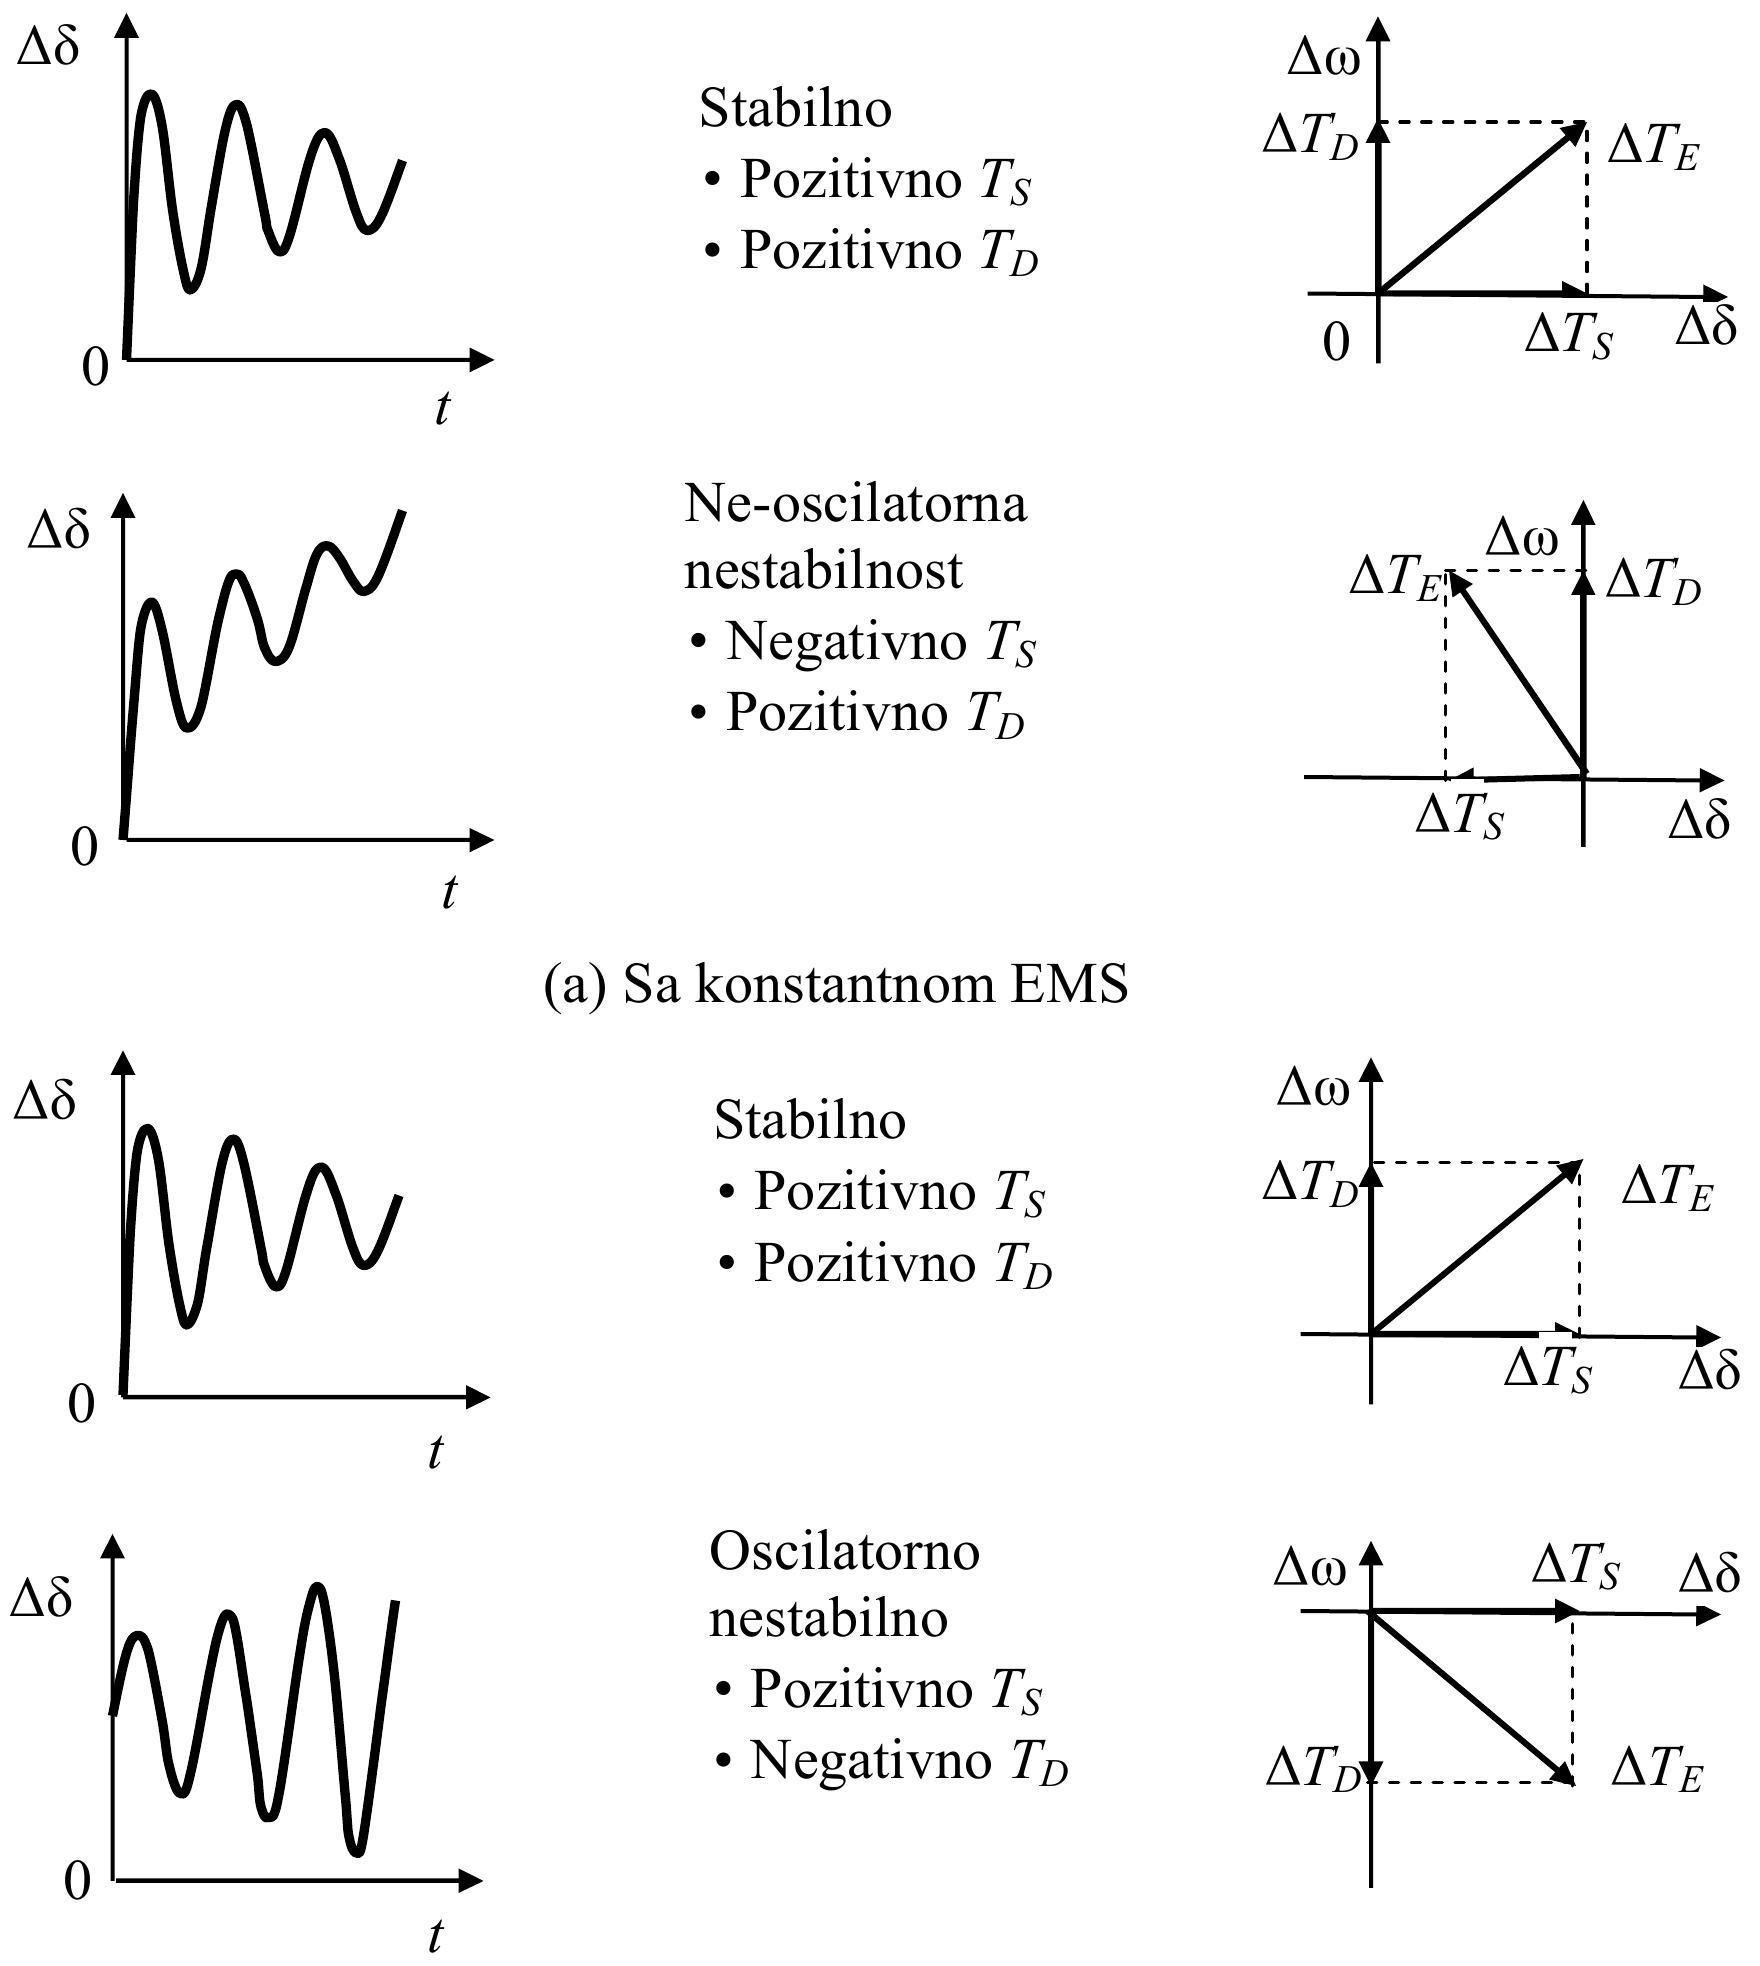
Promena električnog momenta sinhrone mašine posle poremećaja može se predstaviti kao zbir dve komponente:
gde su:
- – komponenta momenta koja se menja u fazi sa perturbacijom ugla rotora (), i naziva se komponenta sinhronizacionog momenta ( je koeficijent sinhronizacionog momenta);
- – komponenta momenta koja se menja u fazi sa promenom brzine rotora (), i naziva se komponenta prigušnog momenta ( je koeficijent prigušnog momenta).
Efekti sinhronizacionog i prigušnog momenta mogu se videti sa donje slike:
Pojam statičke stabilnosti i veza sa stabilnošću pri malim poremećajima
Kriva odate snage agregata može se prikazati jednačinom (izvedeno u Analizi EES-a)
odakle se izvodi sinhronizaciona snaga (sinhronizacioni koeficijent) koja određuje stabilnost EES-a
sa graničnim vrednostima
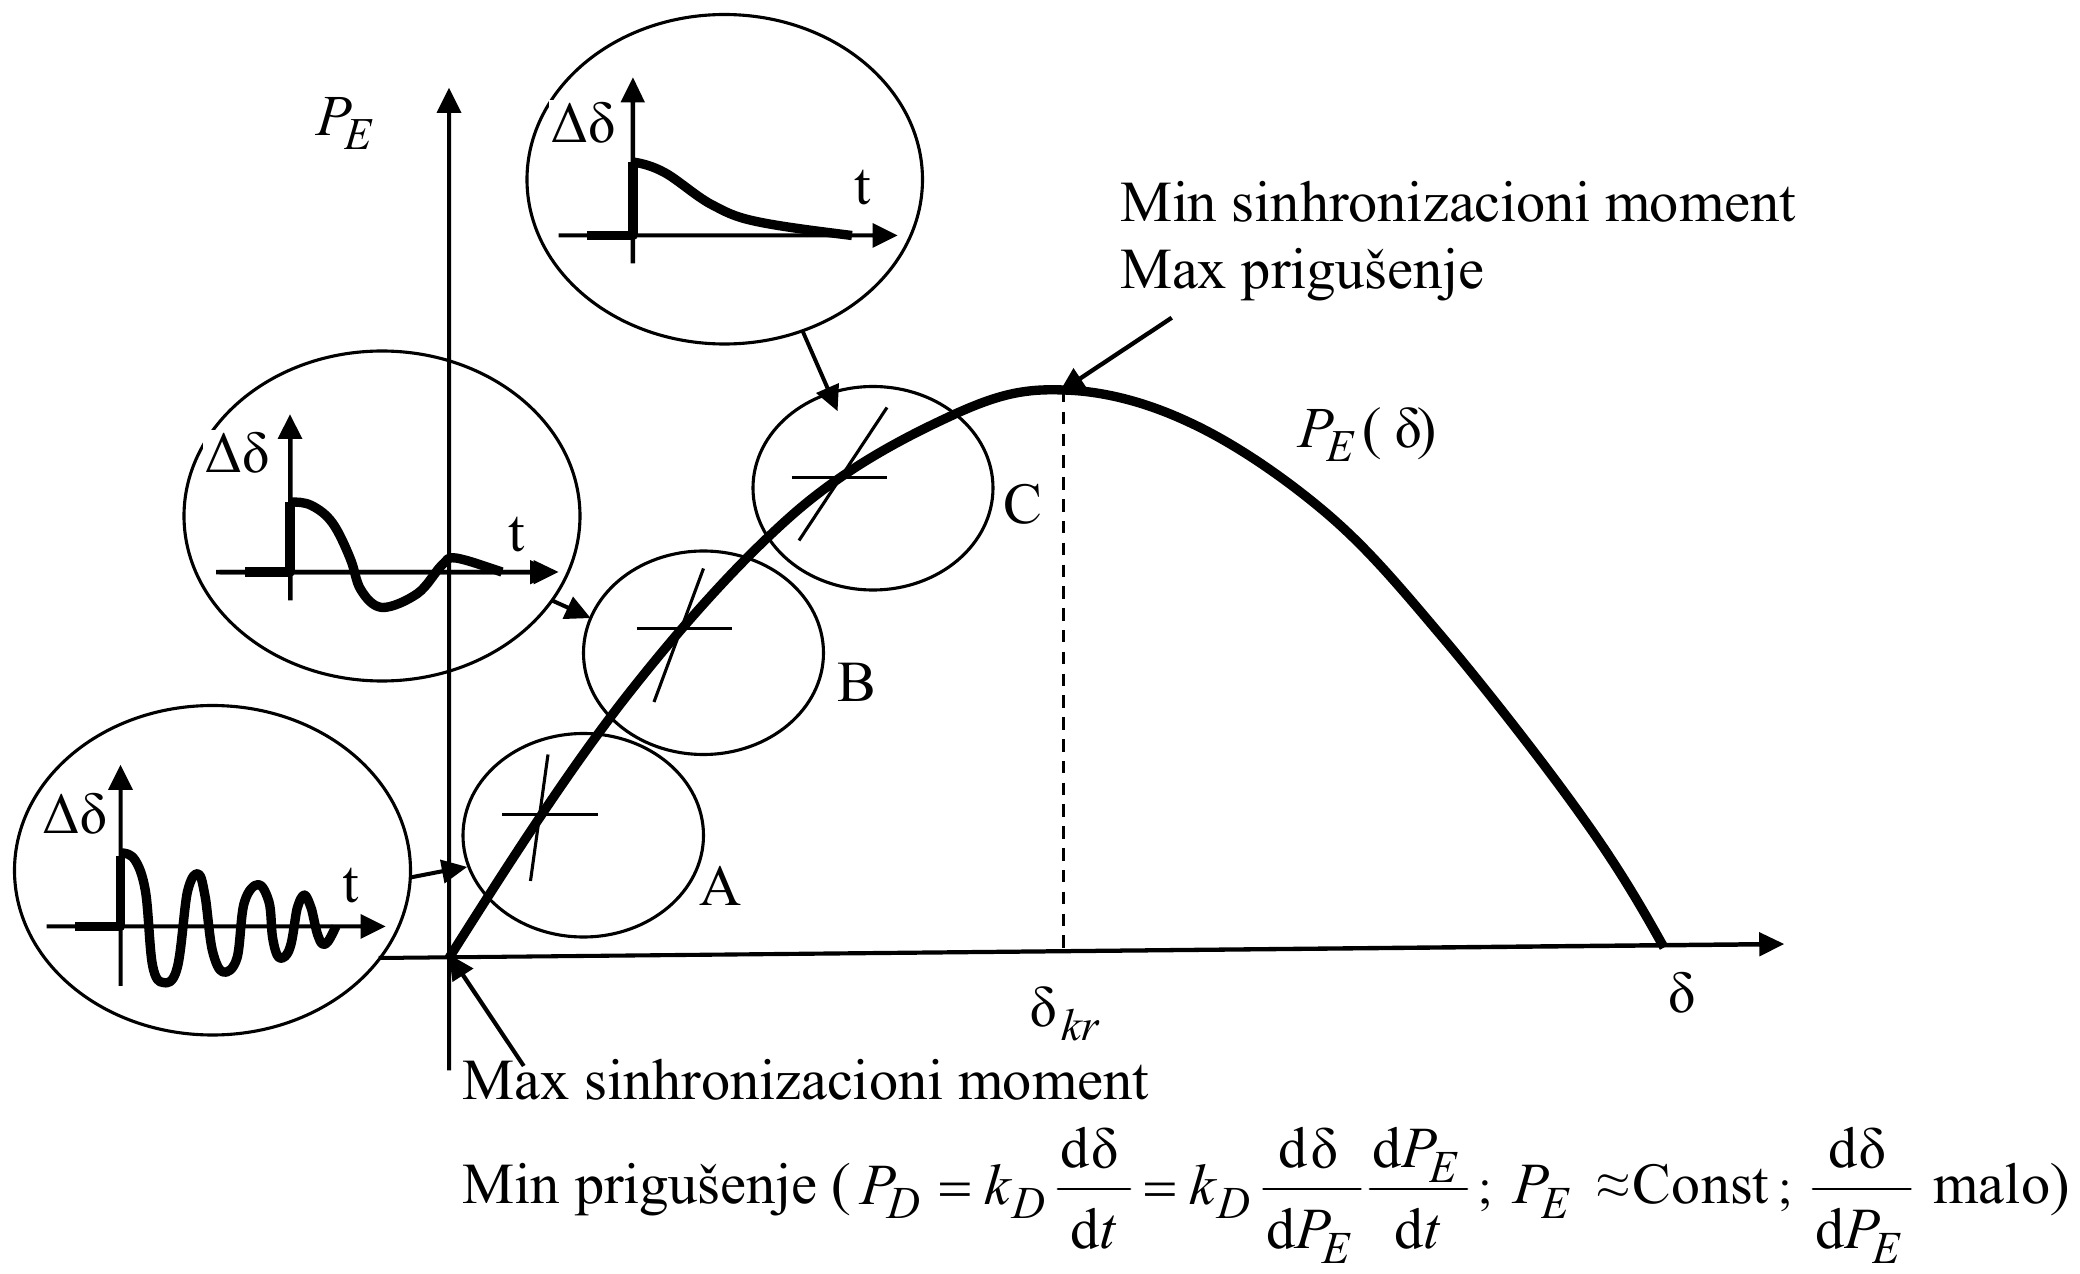
Kriva odate snage i sinhronizaciona snaga prikazane su na slici
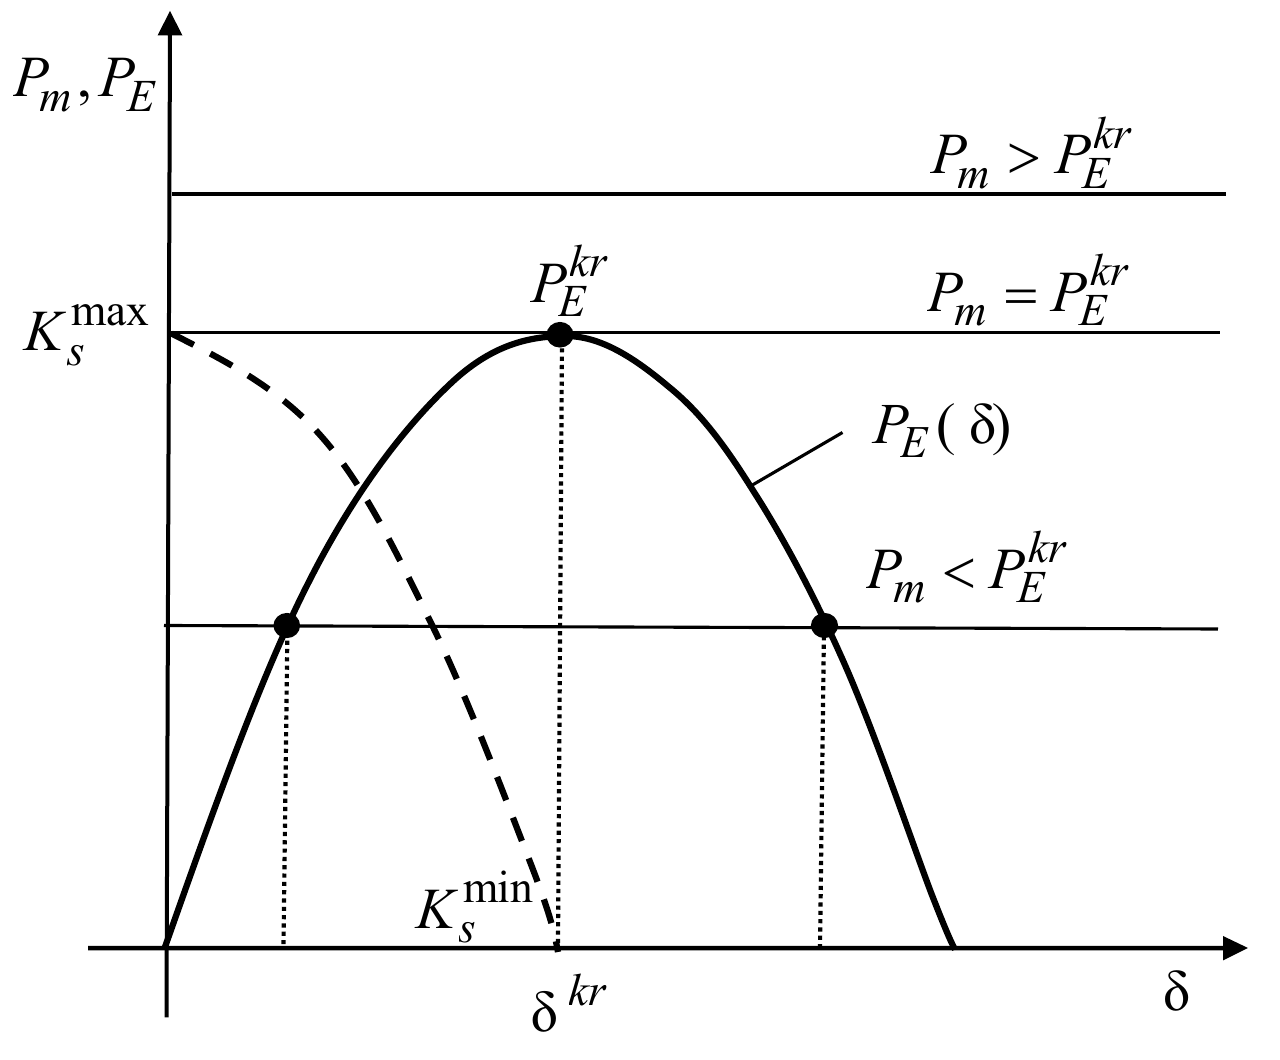
Tipične oscilacije rotora zavise od tačke sa gornje krive u kojoj se dešavaju, a prikazane su na donjoj slici.
Jednačina njihanja je (izvođenje videti u: J. Machowski et al., Power Systems Dynamics and Stability, Second Edition, Wiley, 2008, str. 192)
gde su:
- ;
- ;
- – inercija obrtnih masa generatora i drugih obrtnih masa.
Sa početnim uslovima i , prethodna jednačina može se napisati u Laplaceovoj transformaciji
Mogu se definisati sledeće vrednosti:
- – kompleksna sopstvena vrednost (pol sistema);
- – prigušenje;
- – faktor prigušenja;
- – prigušena učestanost sistema;
- – neprigušena (prirodna) učestanost sistema;
- – učestanost prigušenih oscilacija u [Hz].
Onda su karakteristični tipovi odziva:
a) Sopstvene vrednosti realne i različite () – aperiodičan odziv
b) Sopstvene vrednosti realne i jednake () – aperiodičan odziv
c) Sopstvene vrednosti kompleksne () – oscilatoran odziv
Rešenje prethodne jednačine je
Stabilnost pri malim poremećajima
EES se na standardan način može prikazati u formi diferencijalnih jednačina
ili
pri čemu se tačka ravnoteže sistema (Equilibrium) ima kada su izvodi svih promenljivih stanja jednovremeno jednaki nuli, odnosno
gde je vektor u stanju ravnoteže sistema.
Posle linearizacije model u vremenskom domenu (prostor stanja) je:
gde su:
- – vektor promenljivih stanja;
- – vektor ulaznih (upravljačkih) promenljivih;
- – vektor izlaza koji se koriste za upravljanje sistemom (kroz povratnu spregu);
- – -dimenziona matrica stanja;
- – -dimenziona matrica ulaza;
- – -dimenziona izlazna matrica;
- – -dimenziona matrica izlaza koja se koristi za upravljanje.
Blok-dijagram prostora stanja može se prikazati kao
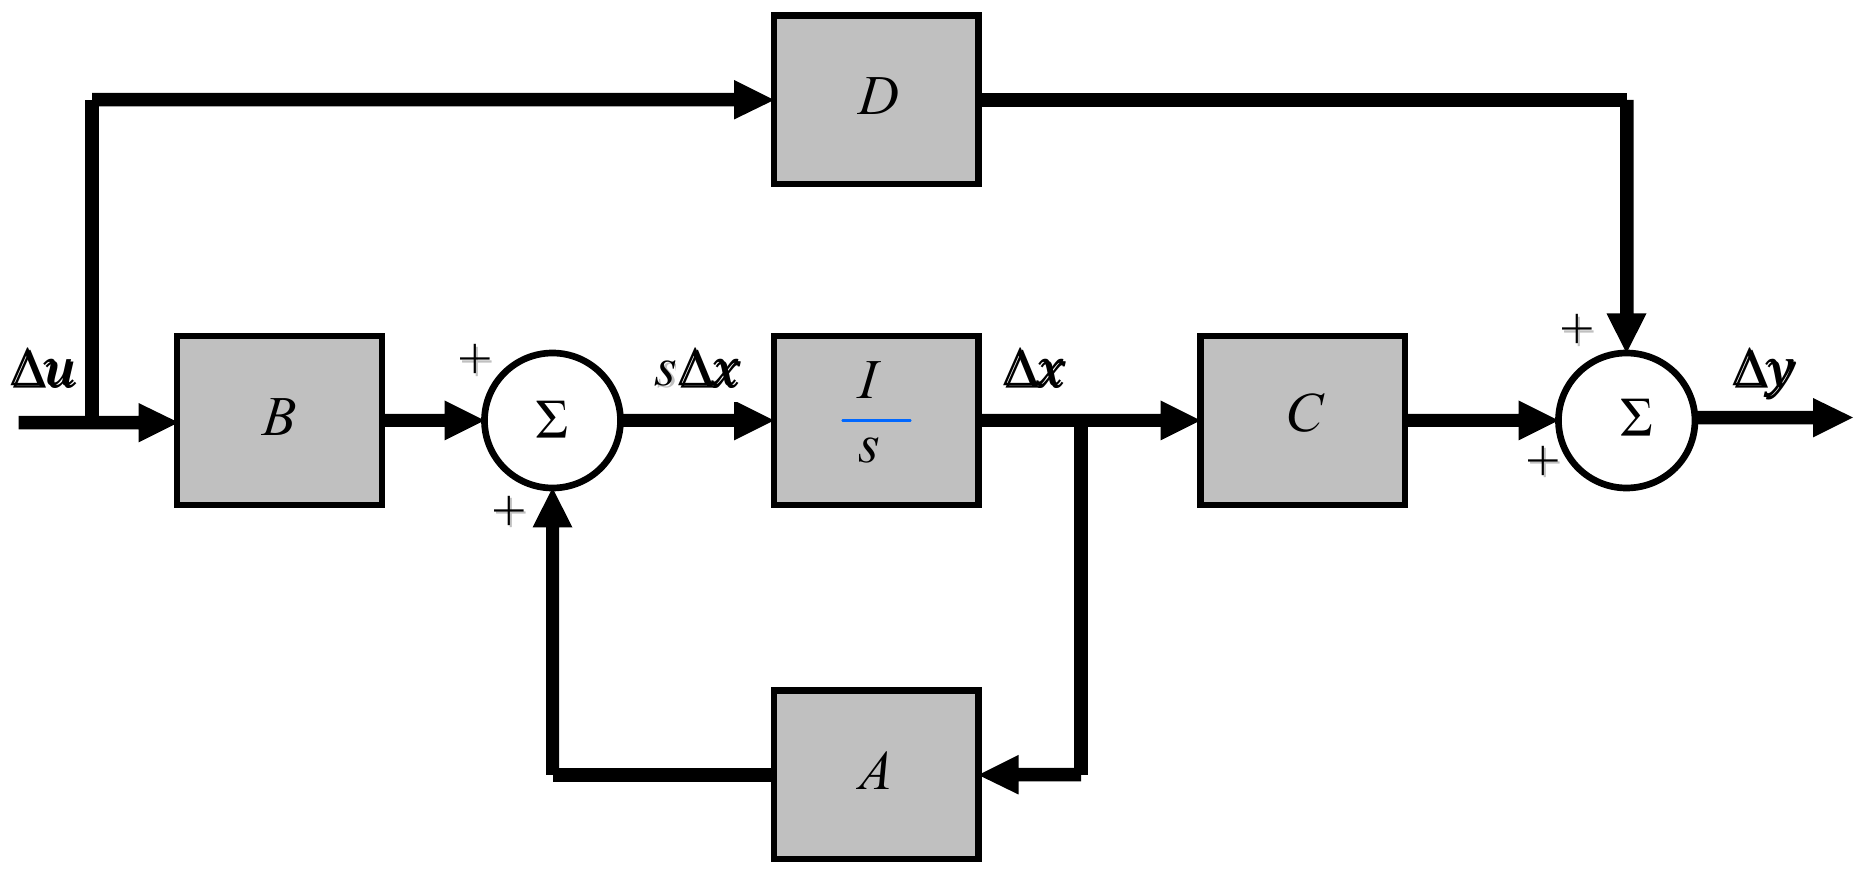
Primenom Laplace-ove transformacije na prethodni sistem linearnih jednačina, dobijaju se jednačine stanja u kompleksnom domenu:
Formalno rešenje jednačina stanja je:
gde je jedinična matrica -tog reda, dok i označavaju adjungovanu matricu i determinantu sistema, respektivno.
Polovi (ili sopstvene vrednosti) matrice stanja sistema () izraza za i su koreni karakteristične jednačine matrice:
koji se dobijaju rešavanjem po algebarske jednačine:
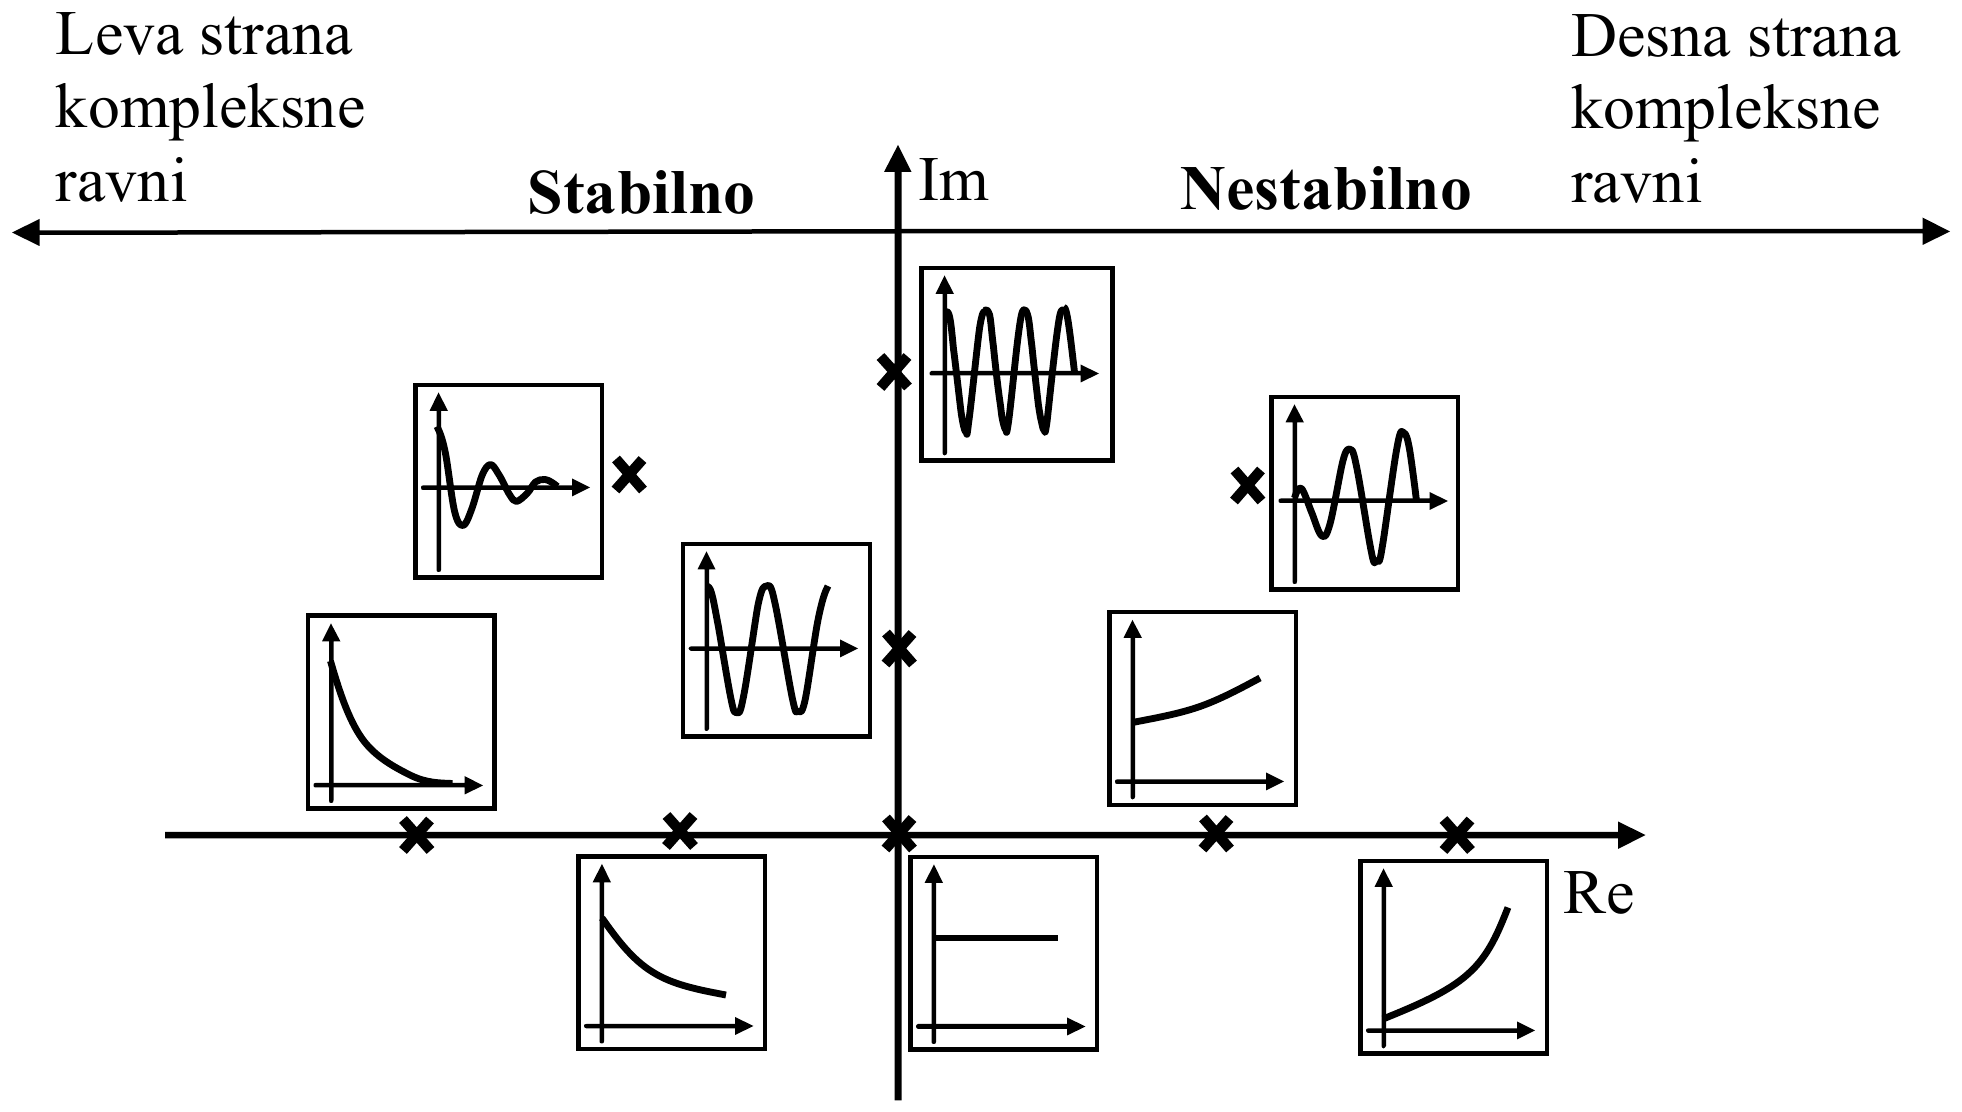
Ukupan broj sopstvenih vrednosti (standardno označene sa ) jednak je broju promenljivih stanja sistema (). Sopstvene vrednosti mogu biti realne (jednake ili različite), ili konjugovano-kompleksni parovi. Da bi sistem bio stabilan, sve sopstvene vrednosti moraju imati negativne realne delove, odnosno moraju se nalaziti u levoj polovini kompleksne ravni.
Generalno, stabilnost nelinearnog dinamičkog sistema pri malim poremećajima određuju koreni karakteristične jednačine linearizovanog sistema [ili sopstvene vrednosti matrice stanja sistema ()] na sledeći način:
- Kada su realni delovi tih sopstvenih vrednosti matrice sistema () negativni, originalni sistem je asimptotski stabilan.
- Kada najmanje jedna sopstvena vrednost matrice sistema () ima pozitivan realni deo, originalni sistem je nestabilan.
- Ako neka od sopstvenih vrednosti matrice sistema () ima nulti realni deo, na bazi linearne aproksimacije ne može se, u opštem slučaju, ništa zaključiti o stabilnosti originalnog sistema.
Sopstvene vrednosti i stabilnost
Sopstvene vrednosti linearizovanog sistema sa proširenom matricom stanja sistema () omogućavaju analizu elektromehaničkih oscilacija pri malim i sporo-promenljivim poremećajima.
Sopstvene vrednosti mogu biti realne ili konjugovano-kompleksni parovi, gde:
- realne sopstvene vrednosti odgovaraju ne-oscilatornim môdovima sa eksponencijalnom vremenskom zavisnošću;
- Negativne realne sopstvene vrednosti predstavljaju prigušene modove
- Pozitivne realne sopstvene vrednosti predstavljaju aperiodičnu nestabilnost
- kompleksne sopstvene vrednosti javljaju se u formi konjugovano-kompleksnih parova, pri čemu svaki par odgovara jednom oscilatornom modu
- Negativan realni deo predstavlja prigušene oscilacije
- Pozitivan realni deo predstavlja oscilacije rastuće amplitude
Realni deo konjugovano-kompleksnog pola definiše prigušenje, dok imaginarni određuje ugaonu učestanost oscilacija, gde je:
- prigušen môd oscilacija postoji ako je realan deo negativan;
- neprigušen (divergentan) môd oscilacija postoji ako je realan deo pozitivan.
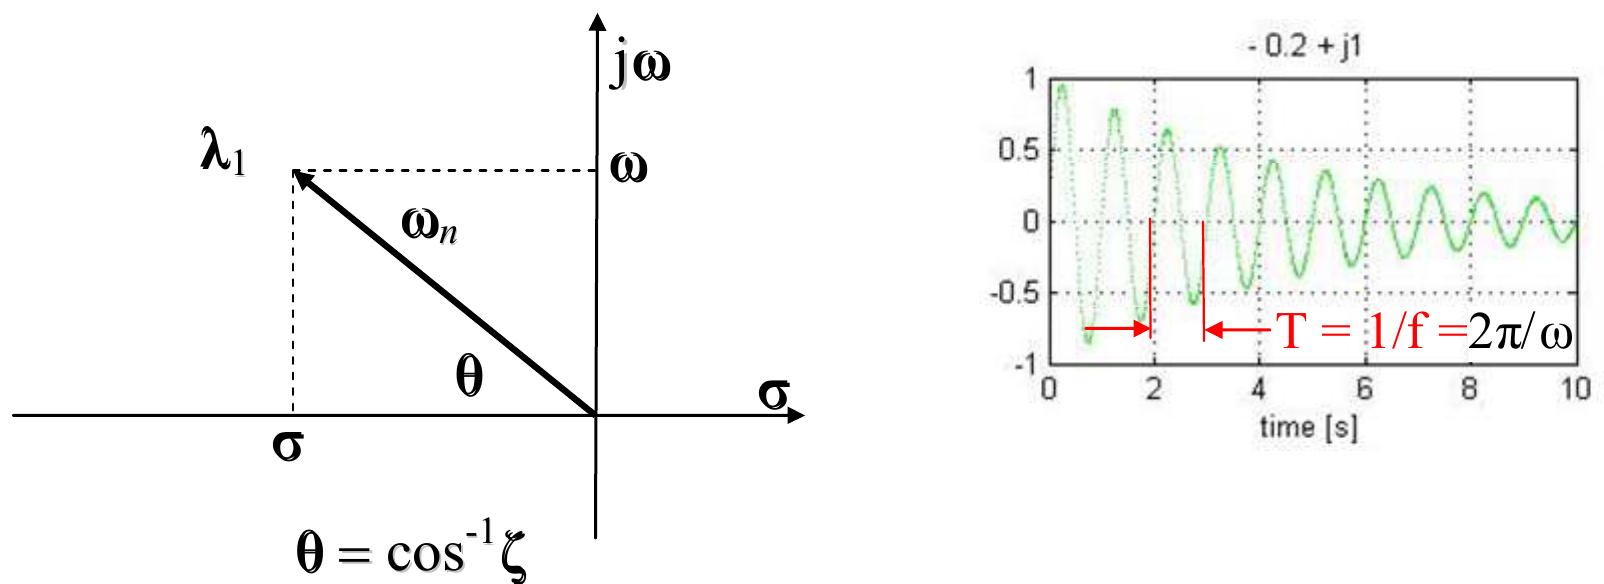
Za konjugovano-kompleksnu sopstvenu vrednost () odgovarajući modovi imaju sledeću formu:
gde realan deo sopstvene vrednosti () određuje prigušenje, a imaginaran deo () određuje kružnu učestanost oscilacija.
Tada je učestanost oscilacija za datu sopstvenu vrednost :
Dobra mera prigušenja oscilacija je faktor prigušenja, koji se definiše kao:
Elektromehaničke oscilacije sa faktorom prigušenja mogu se smatrati zadovoljavajućim (više preporuka, nego čvrsto pravilo). Na primer, ako se môd (sopstvena vrednost) promeni za vrlo mali iznos, u skladu sa promenom radnog stanja onda i niža vrednost faktora prigušenja (na primer, ) može biti prihvatljiva. Međutim, kada se vrši dizajniranje prigušenja za upravljački sistem, faktor prigušenja od najmanje mora biti ciljna vrednost pri definisanju PSS-a, ili pri podešavanju njegovih karakteristika pri različitim operativnim stanjima EES-a.
Vremenski odziv -te promenljive stanja zavisi od svih sopstvenih vrednosti:
Sopstveni vektori
Za svaku sopstvenu vrednost () postoji:
- desni sopstveni vektor () i
- levi sopstveni vektor (),
gde su:
- – desni sopstveni -dimenzioni kolona-vektor matrice sistema () povezan sa sopstvenom vrednošću (), gde je jednako broju promenljivih stanja sistema;
- – levi sopstveni -dimenzioni vrsta-vektor matrice () povezan sa sopstvenom vrednošću (),
gde su ovi vektori elementi odgovarajućih matrica:
– kompleksna matrica, čije kolone su desni sopstveni kolona-vektori matrice stanja sistema (), koja se naziva “desna modalna matrica” (sa kolonama u kojima su vektori za -tu kolonu, )
– kompleksna matrica, čije vrste su levi sopstveni vrsta-vektori matrice stanja sistema (), koja se naziva “leva modalna matrica” (sa vrstama u kojima su vektori za -tu vrstu, )
Desni sopstveni vektor () pokazuje relativni uticaj (aktivnost) promenljive stanja u sopstvenoj vrednosti dinamičkog sistema (aktivnost promenljivih stanja u nekom modu oscilacija).
Levi sopstveni vektor () pokazuje doprinos promenljive stanja na neku sopstvenu vrednost (doprinos ovog uticaja u nekom modu oscilacija).
Faktor učešća daje ukupni uticaj promenljive stanja na mod oscilacija.
Za prethodne “desnu modalnu matricu” i “levu modalnu matricu” važi , odnosno ( je jedinična matrica).
Desni i levi sopstveni vektor zadovoljavaju sledeće jednačine:
Iz prve jednačine dobija se
pri čemu je karakteristična jednačina
koja ima rešenja za sopstvene vrednosti sistema (), gde su:
- – -dimenziona jedinična matrica;
- – sopstvenih vrednosti -dimenzione matrice .
Za dva karakteristična sopstvena vektora važi:
ili posle normalizacije (na datu baznu vrednost, koju predstavlja najveći element)
Sopstveni vektori realnog môda takođe su realni. Pošto su oni skalirani (normalizovani), onda je suma svih članova jednaka jedinici. Kompleksni sopstveni vektori takođe su skalirani, tako da je vrednost najvećeg elementa jednaka jedinici. Sopstveni vektori nisu jedinstveni, što znači da se mogu pomnožiti sa proizvoljnim skalarom, a da pri tome zadržavaju svoju funkciju sopstvenog vektora. Međutim, odnos između pojedinih elemenata sopstvenog vektora je jedinstven, tako da obezbeđuje jedinstvenost sopstvenog vektora.
Zbog velikih dimenzija EES-a, a posebno njihovog dinamičkog modela, često je neophodno definisati redukovani model za analizu elektromehaničkih oscilacija, koji zadržava samo određeni broj polova dominantnih promenljivih stanja koji imaju značajan uticaj na izabrani môd, odnosno sopstvenu vrednost ().
Zbog toga je prirodno očekivati da promenljive koje imaju dominantan uticaj na sopstvenu vrednost () su one koje imaju najveće članove u odgovarajućem desnom sopstvenom vektoru (). Pri tome, računski problem nastaje što su ulazi koji određuju sopstveni vektor zavisni od dimenzija vektora prostora stanja, koji često može biti veliki (reda nekoliko desetina hiljada promenljivih stanja, kao što su uglovi rotora, brzine rotora, fluksevi, elektromotorne sile i druge).
Taj postupak naziva se analiza faktora učešća, ili analiza osetljivosti, a ima za cilj da identifikuje uticaj pojedine dinamičke promenljive na dati môd (sopstvenu vrednost sistema). Faktori učešća postaju osnovno sredstvo za brzu identifikaciju izvora dominantnih promenljivih stanja u nekom môdu.
Faktori učešća
Elementi sopstvenog vektora su zavisni od dinamičke jedinice i skaliranja povezanog sa promenljivom stanja.
Faktor učešća može se definisati kao mera osetljivosti -te sopstvene vrednosti na dijagonalne elemente matrice stanja sistema (), odnosno na -tu promenljivu stanja ()
gde je dijagonalni element matrice stanja sistema (), u poziciji kk.
U opštem slučaju, faktor učešća je mera uticaja -te promenljive stanja () na -tu sopstvenu vrednost (-ti môd).
Sopstveni vektor može se skalirati, što rezultuje u novi sopstveni vektor. Ova osobina može se iskoristiti da se izabere takvo skaliranje koje pojednostavljuje korišćenje faktora učešća.
Na primer, ako se izabere takvo skaliranje da važi jednakost ; . U svakom slučaju, pošto je sleduje da je suma svih faktora učešća vezana sa nekim môdom, ili sa bilo kojom promenljivom stanja jednaka 1:
Ova osobina je vrlo korisna, pošto svi faktori učešća leže na skali između 0 i 1. Sopstveni vektori kompleksnih sopstvenih vrednosti imaju takođe kompleksne elemente.
Faktori učešća mogu se dati u formi matrice učešća kao
gde su pojedini vektori učešća
Pošto meri aktivnost promenljive stanja u -tom modu, a doprinos ovog uticaja u modu, faktor učešća meri ukupno (neto) učešće.
Modalna analiza
Alternativan način (na primer, korišćen u PTI PSS/E softverskom paketu) za definisanje faktora učešća sledi iz modalne forme modela EES-a:
gde su:
- – dijagonalna matrica sopstvenih vrednosti;
- – novi vektor stanja u modalnom domenu;
- – ulazna matrica u modalnom domenu.
Svaki element vektora definiše se kao môd sistema.
Tada se faktor učešća definiše kao:
gde su:
- – -ti element -te kolone matrice , odnosno -ti element desnog sopstvenog kolona-vektora ;
- – -ti element -te vrste matrice , odnosno -ti element levog sopstvenog vrsta-vektora .
Faktori učešća su bezdimenzione veličine, pri čemu je fizička dimenzija levog sopstvenog vektora inverzna fizičkoj dimenziji desnog sopstvenog vektora. Ta osobina čini lakšim korišćenje vektora učešća za analizu relativne važnosti pojedinačnih promenljivih stanja u specifičnom môdu.
Osetljivost sopstvenih vrednosti
imajući u vidu da je i da su svi elementi jednaki nuli, osim elementa u -toj vrsti i -toj koloni, koji su jednaki 1.
Način za tretiranje prethodne osetljivosti je
Osetljivost sopstvenih vrednosti na element matrice stanja () jednaka je proizvodu elementa levog sopstvenog vektora () i elementa desnog sopstvenog vektora ().
Transfer funkcija i reziduali
Ako se pođe od sistema sa jednim ulazom () i jednim izlazom (), onda je model EES-a u prostoru stanja
za koji je transfer funkcija
Transfer funkcija se može prikazati preko reziduala
Pri čemu su reziduali transfer funkcije u polu
Numeričke tehnike rešavanja
Tipično je da veliki EES-i imaju više od 2000 dinamičkih uređaja (sa do 15 promenljivih stanja po svakom od njih) i desetine hiljada čvorova, neophodnih za analizu elektromehaničkih oscilacija (između oblasti).
Razvijene su posebne tehnike koje su u stanju da rešavaju ovako velike sisteme:
- AESOPS algoritam (metod frekventnog odziva za proračun sopstvenih vrednosti vezanih za modove oscilacija uglova rotora)
- Tehnike proračuna sopstvenih vrednosti zasnovane na tehnici retkih matrica
- Simultane iteracije
- Modifikovani Arnoldi metod
- Selektivna Modalna Analiza (identifikuje promenljive koje su relevantne za izabrane modove oscilacija, a zatim definiše redukovani model koji uključuje samo promenljive od interesa).
Kada se modeluje EES, neophodno je jednovremeno rešiti jednačine sledećih dinamičkih elemenata:
- Sinhrone mašine
- Pobudni sistemi i pogonske mašine
- Povezane prenosne mreže u interkonekciji
- Statički i dinamički potrošači
- Ostali dinamički elementi prenosne mreže (HVDC, SVC, i drugi)
U proračunu se sve jednačine linearizuju oko radne tačke (Equilibrium), a zatim se eliminišu sve promenljive u diferencijalno-algebarskom modelu, osim promenljivih stanja.
Teme
Folder predmeta Menadžment sistemi u elektroenergetici – EMS i DMSNa Drive-u: Predavanja · Slajdovi · Studijski zadatak · Ispitna pitanja