EMS i DMS, FTN master: pitanja za ispit sa odgovorima, EMS deo
Odgovori iz predavanja prof. dr Andrije T. Sarića
Svih 54 ispitna pitanja iz EMS dela predmeta, u 9 tema. Svaki odgovor je deo njegovog predavanja, skraćen na ono što pitanje traži, a ispod odgovora je link na ceo odeljak.
Tema 1: Tehnički sistemi upravljanja u prenosnim mrežama
1. Sistemi za menadžment prenosnih mreža (razlozi uvođenja, opšti ciljevi i zadaci).
Veliki raspadi ("Blackout") elektroenergetskih sistema (EES-a) u svetu po pravilu su vodili značajnim tehničkim unapređenjima, koja su sprečavala da se takvi događaji ponovo dogode. Na primer, sadašnji koncept analize sigurnosti EES-a uveden je kao odgovor na veliki raspad EES-a u severozapadnoj Americi 1965. godine. Teorija naponskog sloma (kolapsa) uvedena je od strane Barbier-a i Barret-a 1980. godine, kao odgovor na raspad EES-a Francuske 1978. godine. Poslednjih godina novi koncept detekcije rizika nestabilnosti u realnom vremenu nastao je posle niza raspada EES-a u Americi, Engleskoj i Evropi 2003. godine.
Drugi razlog za proračun mogućih granica opterećivanja elemenata EES-a je efikasnije korišćenje EES-a (što bliže granicama fizičkih mogućnosti), što diktiraju novi zahtevi otvorenog tržišta električne energije. U prošlosti je proračun tih granica u upravljačkim centrima EES-a bio izuzetno težak. Zbog toga su se sprovodile numerički zahtevne off-line simulacije, koje su uzimale u obzir probleme stabilnosti. Međutim, te studije se ne mogu sa apsolutnom sigurnošću primeniti u eksploataciji EES-a u realnom vremenu, zbog stalne promene radnog stanja sistema. To znači da je on-line ocena stabilnosti ("Stability Assessment") izuzetno kompleksan problem, koji sve više dobija na značaju. Zbog toga su razvijeni sofisticirani paketi za detekciju udaljenosti sistema od granice stabilnosti, kao i ukupnu analizu osetljivosti stabilnosti, koje se danas koriste u eksploataciji EES-a.
Zbog toga SCADA/EMS sistemi postaju izuzetno važni. Pri tome, pod SCADA se podrazumeva "Sistem za nadzor, prikupljanje, obradu i slanje merenih podataka iz sistema" (SCADA – "Supervisory Control and Data Acquisition"), a pod EMS "Menadžment sistem prenosnih mreža" (EMS – "Energy Management System").
Generalno, EMS izvršava dve grupe zadataka:
- Optimizaciju rada sistema u različitim radnim režimima (normalni sigurni, kritični, predhavarijski, havarijski i posthavarijski).
- Detekciju radnog režima sistema u pogledu granica stabilnosti.
Iz predavanja: Sistemi za menadžment prenosnih mreža (EMS – Energy Management System).
2. Struktura SCADA sistema (funkcije i osnovni elementi).
SCADA obavlja dve važne funkcije:
- Prikupljanje podataka (merenja i signalizacija) iz polja (sistema).
- Sprovođenje upravljačkih akcija.
Sprovedene upravljačke akcije u sistemu moraju biti tačne i bezbedne. Pošto se one iniciraju iz regionalnih ili centralnog centra upravljanja, a sprovođenje na pojedinim uređajima na terenu, onda se mora vršiti njihovo nadgledanje.
Osnovni elementi (minimalno zahtevani) koji tipičan SCADA sistem sadrži su:
- Interfejs u polju (razvodnim postrojenjima (RP) i transformatorskim stanicama (TS)) prema opremi i mernim uređajima.
- Mogućnost uzimanja vrednosti sa interfejsa, kako bi se dobili podaci na njima, kao što su, na primer: aktivne i reaktivne snage, struje, naponi, pozicije rasklopnih uređaja (prekidači, rastavljači...) i drugi. Ovi podaci se uzimaju i prikazuju periodično. Tipično vremenski period između dva uzimanja podataka je 1-2 s za generatore i podatke o razmenama i status indikatora rasklopne opreme, ili 2-15 s za tokove snaga i naponska merenja, odnosno svakih 15 min do jednog sata za izmerene vrednosti preuzete energije.
- Prenos podataka do centralne lokacije (servera), koji se naziva SCADA, ili najčešće SCADA/EMS, pošto je po pravilu SCADA integrisan sa EMS-om.
- Sistem za procesiranje i analizu informacija u SCADA centru i njihov prikaz operatoru sistema.
- Određivanje upravljačkih akcija koje će se sprovesti u sistemu automatski, ili na zahtev operatora. Njihov cilj obično je kontrola injektiranja i tokova aktivnih i reaktivnih snaga, održavanje napona, promene topologije i sl. Ove upravljačke akcije najčešće se proračunavaju (optimiziraju) na nivou EMS-a.
- Prenos upravljačkih akcija do opreme u polju.
- Nadgledanje sprovođenja upravljačkih akcija.
- Formiranje baze podataka u realnom vremenu i periodično čuvanje tih podataka u cilju budućih analiza.
Iz predavanja: Sistemi za menadžment prenosnih mreža (EMS – Energy Management System): Struktura SCADA sistema.
3. Podela EMS funkcija. Nabrojati i ukratko opisati najvažnije generatorske funkcije koje rade u studijskom i modu realnog vremena.
Da bi se odredile potrebne upravljačke akcije, neophodno je izvršiti simulaciju rada EES-a što bliže realnom vremenu. Softver potreban za ostvarenje tog cilja standardno se naziva "Menadžment sistem prenosnih mreža" (EMS – "Energy Management System"). U principu, u njega je uključeno četiri grupe funkcija.
Prvu grupu čine Generatorske funkcije, koje se praktično sprovode na nivou proizvodnih jedinica, od kojih su najvažnije:
- Automatska sekundarna regulacija učestanosti i snaga razmene (AGC – "Automatic Generation Control"), čiji je zadatak da odredi izlazne aktivne snage svih generatorskih jedinica u sistemu, sa ciljem održavanja zahtevanih razmena električne energije sa susedima i učestanosti u sistemu. U interkonektivnim sistemima svaki član (upravljačko područje, "Control area") sprovodi LFC funkciju ("Load Frequency Control" – Regulacija učestanosti i snage razmene), kako bi se izračunao potreban priraštaj upravljačke promenljive, odnosno regulacionu grešku oblasti (ACE – "Area Control Error") i na nominalnoj učestanosti (50 ili 60 Hz), kako bi se na osnovu nje prepodesile izlazne aktivne snage generatora u cilju minimizacije ACE greške u prihvatljive granice.
- Ekonomski dispečing (ED – "Economic Dispatching"), koji određuje optimalne nivoe izlaznih aktivnih snaga generatora, u cilju minimizacije proizvodnih troškova. Ova funkcija radi zajedno sa AGC funkcijom (ED funkcija postavlja baznu radnu tačku za AGC funkciju).
- Monitoring rezervi (RM – "Reserve Monitoring"), koji izračunava raspoložive kapacitete za proizvodnju aktivne snage u sistemu, koji se koriste za zadovoljenje promena potrošnje u sistemu.
- Planiranje programa transakcija energije (ITC – "Interchange Transaction Scheduling"), koji omogućava operatoru da planira transakcije za razmenu električne energije sa drugim EES-ima, kako u normalnim, tako i poremećenim radnim stanjima. Ovaj unos obično se realizuje u formi satnih tabela početka i kraja transakcija.
Gornje funkcije se izvršavaju u realnom vremenu ili studijskom modu, sa periodom od nekoliko sekundi do nekoliko minuta, i to na zahtev operatora, ili mogu biti inicirane događajem u sistemu. Pored njih, postoje i druge generatorske funkcije koje se najčešće izvršavaju u studijskom modu:
- Plan angažovanja agregata (UC – "Unit Commitment"), ili Kratkoročno operativno planiranje (STOP – "Short-Term Operation Planning"), koje se koristi za planiranje pokretanja, rada i zaustavljanja agregata, u cilju postizanja zahteva potrošača za snagom i energijom u uobičajenom vremenskom horizontu 24-168 sati. U zavisnosti od strukture EES-a, načina rada i drugih eksploatacionih specifičnosti, funkcija se sprovodi kroz sledeće funkcije:
- Plan angažovanja termičkih jedinica (TUC – "Thermal Unit Commitment").
- Planiranje rada hidro jedinica (HS – "Hydro Schedules").
- Plan angažovanja hidro i termičkih jedinica (HTC – "Hydro Thermal Scheduling"), ili Hidro-termo koordinacija.
Ove funkcije predstavljaju nelinearne optimizacione probleme sa velikim brojem celobrojnih i kontinualnih promenljivih, što znači da je problem u praksi prilično težak za rešavanje. Takođe, u sistemima koji su vertikalno integrisani ova funkcija je deo SCADA/EMS, dok je u deregulisanim sistemima ova funkcija deo tržišnih funkcija (u nešto izmenjenoj formulaciji, ali sa istim rezultatom – raspored angažovanja jedinica). Dakle, funkcionalnost je slična, ali su odgovornosti različite.
Iz predavanja: Sistemi za menadžment prenosnih mreža (EMS – Energy Management System): EMS – viši nivo funkcionalnosti.
4. Podela EMS funkcija. Nabrojati i ukratko opisati najvažnije mrežne funkcije koje rade u studijskom i modu realnog vremena.
Kako bi se dobila kompletnija slika o sistemu, u okviru EMS-a koriste se i druge funkcije, koje se mogu označiti kao Mrežne funkcije, od kojih su najvažnije sledeće:
- Estimacija stanja (SE – "State Estimation"), koja se koristi za određivanje vektora stanja sistema (njega kompletno opisuju moduli i uglovi fazora napona u čvorovima mreže). Ova funkcija se sprovodi na osnovu merenja iz sistema. Ta merenja su po pravilu zašumljena i nekompletna (ne postoje za svaki element u mreži). SE funkcija određuje najbolju estimaciju koristeći raspoloživi skup redundantnih merenja, uvažavajući karakteristike grešaka merenja, izgubljena i loša merenja.
- Statička analiza sigurnosti (SSA – "Static Security Analysis"), ili Analiza ispada (CA – "Contingency Analysis"), u cilju određivanja efekata pojedinih ispada na sistem, kao što su ispadi grana (prenosni vodovi i transformatori), generatorskih jedinica, ili njihova kombinacija.
Obe gornje funkcije se sprovode ili u realnom vremenu, periodično (sa periodom od nekoliko sekundi do nekoliko minuta), startuju se posle određenih događaja, ili na zahtev operatora. Takođe, mogu se izvršavati u studijskom modu za izabrane scenarije iz prošlosti, ili one koji odgovaraju aktuelnom radnom stanju.
Postoje i druge mrežne funkcije, koje se uglavnom izvršavaju u studijskom modu, kao što su:
- Tokovi snaga (PF – "Power Flow"), ili Optimalni tokovi snaga (OPF – "Optimal Power Flow"), koje se koriste za proračun svih promenljivih u sistemu (ne samo promenljivih stanja – kompleksnih napona u čvorovima). OPF se koristi za proračun ovih promenljivih na bazi optimizacije nekog sistemskog kriterijuma (proizvodni troškovi, gubici, naponski nivo, promene pozicija teretnih menjača regulacionih transformatora, sigurnosni kriterijum, ekološki kriterijum i drugi). Ovi proračuni se inicijalizuju koristeći rezultate estimacije stanja, uz dodatak nekih drugih podataka o generatorima (na primer, troškovi proizvodnje), koji se dobijaju iz kataloške baze podataka.
- Satna prognoza potrošnje (HLF – "Hourly Load Forecasting"), koja se koristi u svrhu predikcije ukupne satne potrošnje u čvorovima u budućnosti.
- Kratkoročna prognoza potrošnje (STLF – "Short-Term Load Forecast"), koja se koristi u svrhu predikcije ukupne satne potrošnje koju sistem mora da zadovolji u sledećih nekoliko časova do nekoliko dana. Ova funkcija omogućava operatoru sistema da planira održavanje opreme, izvrši rekonstrukciju sistema posle kvara, ili planira pokretanje i zaustavljanje agregata.
- Dijagnoza kvarova (FD – "Fault Diagnosis"), koja se koristi za: 1) detekciju kvarova, 2) određivanje vrste kvara, 3) određivanje lokacije kvara, 4) određivanje najbolje procedure za čišćenje kvara, 5) određivanje performansi zaštitnog sistema i 6) snimanje i označavanje svakog scenarija kvara na odgovarajući način.
- Analiza kvarova (FA – "Fault Analysis"), koja se koristi za određivanje nivoa struja i napona u stanjima sa kvarom.
- Koordinacija relejne zaštite (RC – "Relay Coordination"), koja se koristi za koordinirano određivanje referentnih vrednosti svih releja u EES-u.
- Plan isključenja jedinica (EOS – "Equipment Outage Scheduling"), koja se koristi za planiranje isključenja (remonata) pojedinih elemenata u EES-u (generatorskih jedinica i druge opreme, prenosnih vodova, transformatorskih stanica i razvodnih postrojenja).
- Menadžment redosleda akcija uključenja/isključenja (SSM – "Switching Sequence Management"), koja se koristi za koordinirani menadžment akcija uključenja/isključenja, promena topologije i rekonfiguracije prenosne mreže.
- Volt/Var koordinacija (VVC – "Volt/Var Coordination"), koja optimizira angažovanje naponskih i resursa za proizvodnju reaktivnih snaga (kao što su regulacioni transformatori, reaktivne snage generatora, otočni kondenzatori, STATCOM i drugih).
Iz predavanja: Sistemi za menadžment prenosnih mreža (EMS – Energy Management System): EMS – viši nivo funkcionalnosti.
5. Podela EMS funkcija. Nabrojati i ukratko opisati najvažnije market funkcije.
U aktuelnom okruženju deregulisanih EES-a, važan deo EMS-a su Market funkcije, od kojih su najvažnije:
- MaxFlow za proračun maksimalnih prenosnih kapaciteta mreže (NTC – "Network Transfer Capacity"), kao i raspoloživih prenosnih kapaciteta mreže (ATC – "Available Transfer Capacity").
- Menadžment opterećenjem mreže (NLM – "Network Loading Management"), ili Zagušenja u mreži (NC – "Network Congestion"), kojima se optimiziraju opterećenja aktivne i reaktivne snage u pojedinim delovima mreže (na primer, putanje dopremanja snage do pojedinih potrošačkih čvorova), u cilju relaksiranja zagušenja u mreži.
- Proračun transakcija energije (ET – "Energy Transactions"), gde se proračunavaju transakcije električne energije sa susednim sistemima. Ovom funkcijom pomaže se operatoru da odredi optimalne razmene i izbegne kruženje energije ("Energy Wheeling").
- Transaction Evaluation (TE – "Transaction Evaluation"), kojom se omogućava analiza troškova i dobiti dodatnih transakcija u periodu do nedelju dana unapred.
- Kruženje energije (EW – "Energy Wheeling"), kojom se proračunavaju transferi i troškovi plaćanja transakcija električne energije trećoj strani.
- Obračun energije (EA – "Energy Accounting"), koja prikuplja podatke, vrši obračun cena električne energije i čuva podatke o plaćanjima električne energije.
- Lokalna marginalna cena (LMP – "Locational Marginal Price"), koja na bazi podnetih ponuda za prodaju/kupovinu proračunava cene električne energije u pojedinim generatorskim/potrošačkim čvorovima i/ili zonama.
- Aukcijska prodaja prenosnih kapaciteta (TAM – "Transmission Auction Mechanism"), koja predstavlja softversku podršku procesu aukcije prenosnih kapaciteta.
- Aukcijska prodaja energije (EAM – "Energy Auction Mechanism"), koja predstavlja softversku podršku procesu aukcije električne energije.
Iz predavanja: Sistemi za menadžment prenosnih mreža (EMS – Energy Management System): EMS – viši nivo funkcionalnosti.
6. Podela EMS funkcija. Nabrojati i ukratko opisati najvažnije pomoćne funkcije.
Poslednja grupa funkcija koja se zahteva u EMS-u su Pomoćne funkcije, kao što su:
- Matematički model mreže ("Network Mathematical Model"), u kojoj se definiše model EES-a.
- Topology Analyzer ("Topology Analyzer"), u kojoj se vrši analiza topologije EES-a i priprema topološka šema za ostale proračune.
- Obrada alarma ("Alarm Processing"), u kojoj se vrši obrada pojedinih vrsta alarma.
- Korisnički interfejs ("User Interface"), u kojoj se prikazuju dijalozi, ekrani za unos/prikaz podataka/rezultata proračuna, kao i tabelarni prikaz ulaznih podataka i rezultata izvršenja pojedinih funkcija. Takođe, u ovom modulu se vrše izmene mreže (topologija i drugi ulazni podaci).
- Izveštaji ("Reporting Module"), koja se koristi za generisanje i štampanje pojedinih vrsta izveštaja o stanju sistema, statističkim obradama i podacima iz drugih povezanih sistema.
- Baze za čuvanje podataka realnog vremena i istorijskih podataka ("Storage of Real-Time and Historical Data"), koja se koristi za on-line potrebe, ili za arhiviranje istorijskih podataka.
- Konverzija i interfejs podataka ("Data Conversion and Interfacing"), koja se koristi za vezu EMS-a sa lokalnim uređajima.
- Komunikacioni interfejs ("Communication Interface"), koja se koristi za vezu sa SCADA/EMS u drugim EES-ima.
- Trening simulator ("Training Simulator"), koja se koristi za obuku i trening operativnog osoblja za korišćenje EMS sistema.
Iz predavanja: Sistemi za menadžment prenosnih mreža (EMS – Energy Management System): EMS – viši nivo funkcionalnosti.
7. Funkcionalna arhitektura SCADA/EMS sistema (podela na softverske komponente sa kratkim opisom). Mesto EMS u integrisanom upravljanju elektroenergetskim sistemom.
U opštem slučaju, ukupan SCADA/EMS softver može se podeliti u tri dela:
- 1) sistemski softver,
- 2) softver za podršku i
- 3) aplikativni softver.
Sistemski softver čine: operativni sistem, prevodioci, dibageri ("Debuggers"), biblioteke i sl.
Softver za podršku čine: komunikaciona podrška, menadžment bazama podataka i softver za interakciju korisnika sa sistemom.
Aplikativni softver tipično uključuje sledeće podsisteme:
- SCADA podsistem, koji uključuje osnovno prikupljanje podataka, upravljanje i funkcije za razne vrste prikaza, koje omogućavaju operatoru da odredi aktuelni status EES-a i da daljinski izvrši određene upravljačke akcije.
- Generatorski upravljački podsistem, koji čine AGC, ED, RM, proračun troškova proizvodnje, planiranje razmena i obračun cena utrošene energije.
- Mrežni upravljački podsistem, koji se sastoji od skupa programa koji rade u realnom vremenu i u studijskom modu, kao što su:
- Procesor topologije mreže ("Network Topology Processor")
- Estimator stanja (SE – "State Estimator")
- Statička analiza sigurnosti (SSA – "Static Security Analysis"), ili analiza efekata ispada (CA – "Contingency Analysis")
- Dispečerski tokovi snaga (DPF – "Dispatcher’s Power Flow")
- Optimalni tokovi snaga (OPF – "Optimal Power Flow")
- Podsistem operativnog (kratkoročnog) planiranja angažovanja, koji čine Kratkoročna prognoza opterećenja ("Short Term Load Forecast"), Izbor agregata u pogonu (UC – "Unit Commitment") i Hidro-termo koordinacija (HTS – "Hydro-Thermo Scheduling").
Sve gore navedene funkcije se koriste u eksploataciji EES-a. Međutim, u eri deregulacije elektroprivrede EES-i moraju biti pripremljeni i za druge funkcije. Na primer, SCADA/EMS treba da u sebe uključi uređaje za snimanje kvarova, istorijsku bazu podataka (HIS), alate za prikaz i razne vrste analiza. Svi ovi alati stoje na raspolaganju i drugim korisnicima izvan EES-a, kao što su: regulatorna tela, učesnici na tržištu, generatorske kompanije, prenosne kompanije i drugi.
Mesto EMS u ukupnoj organizaciji elektroprivrede prikazano je na donjoj slici.
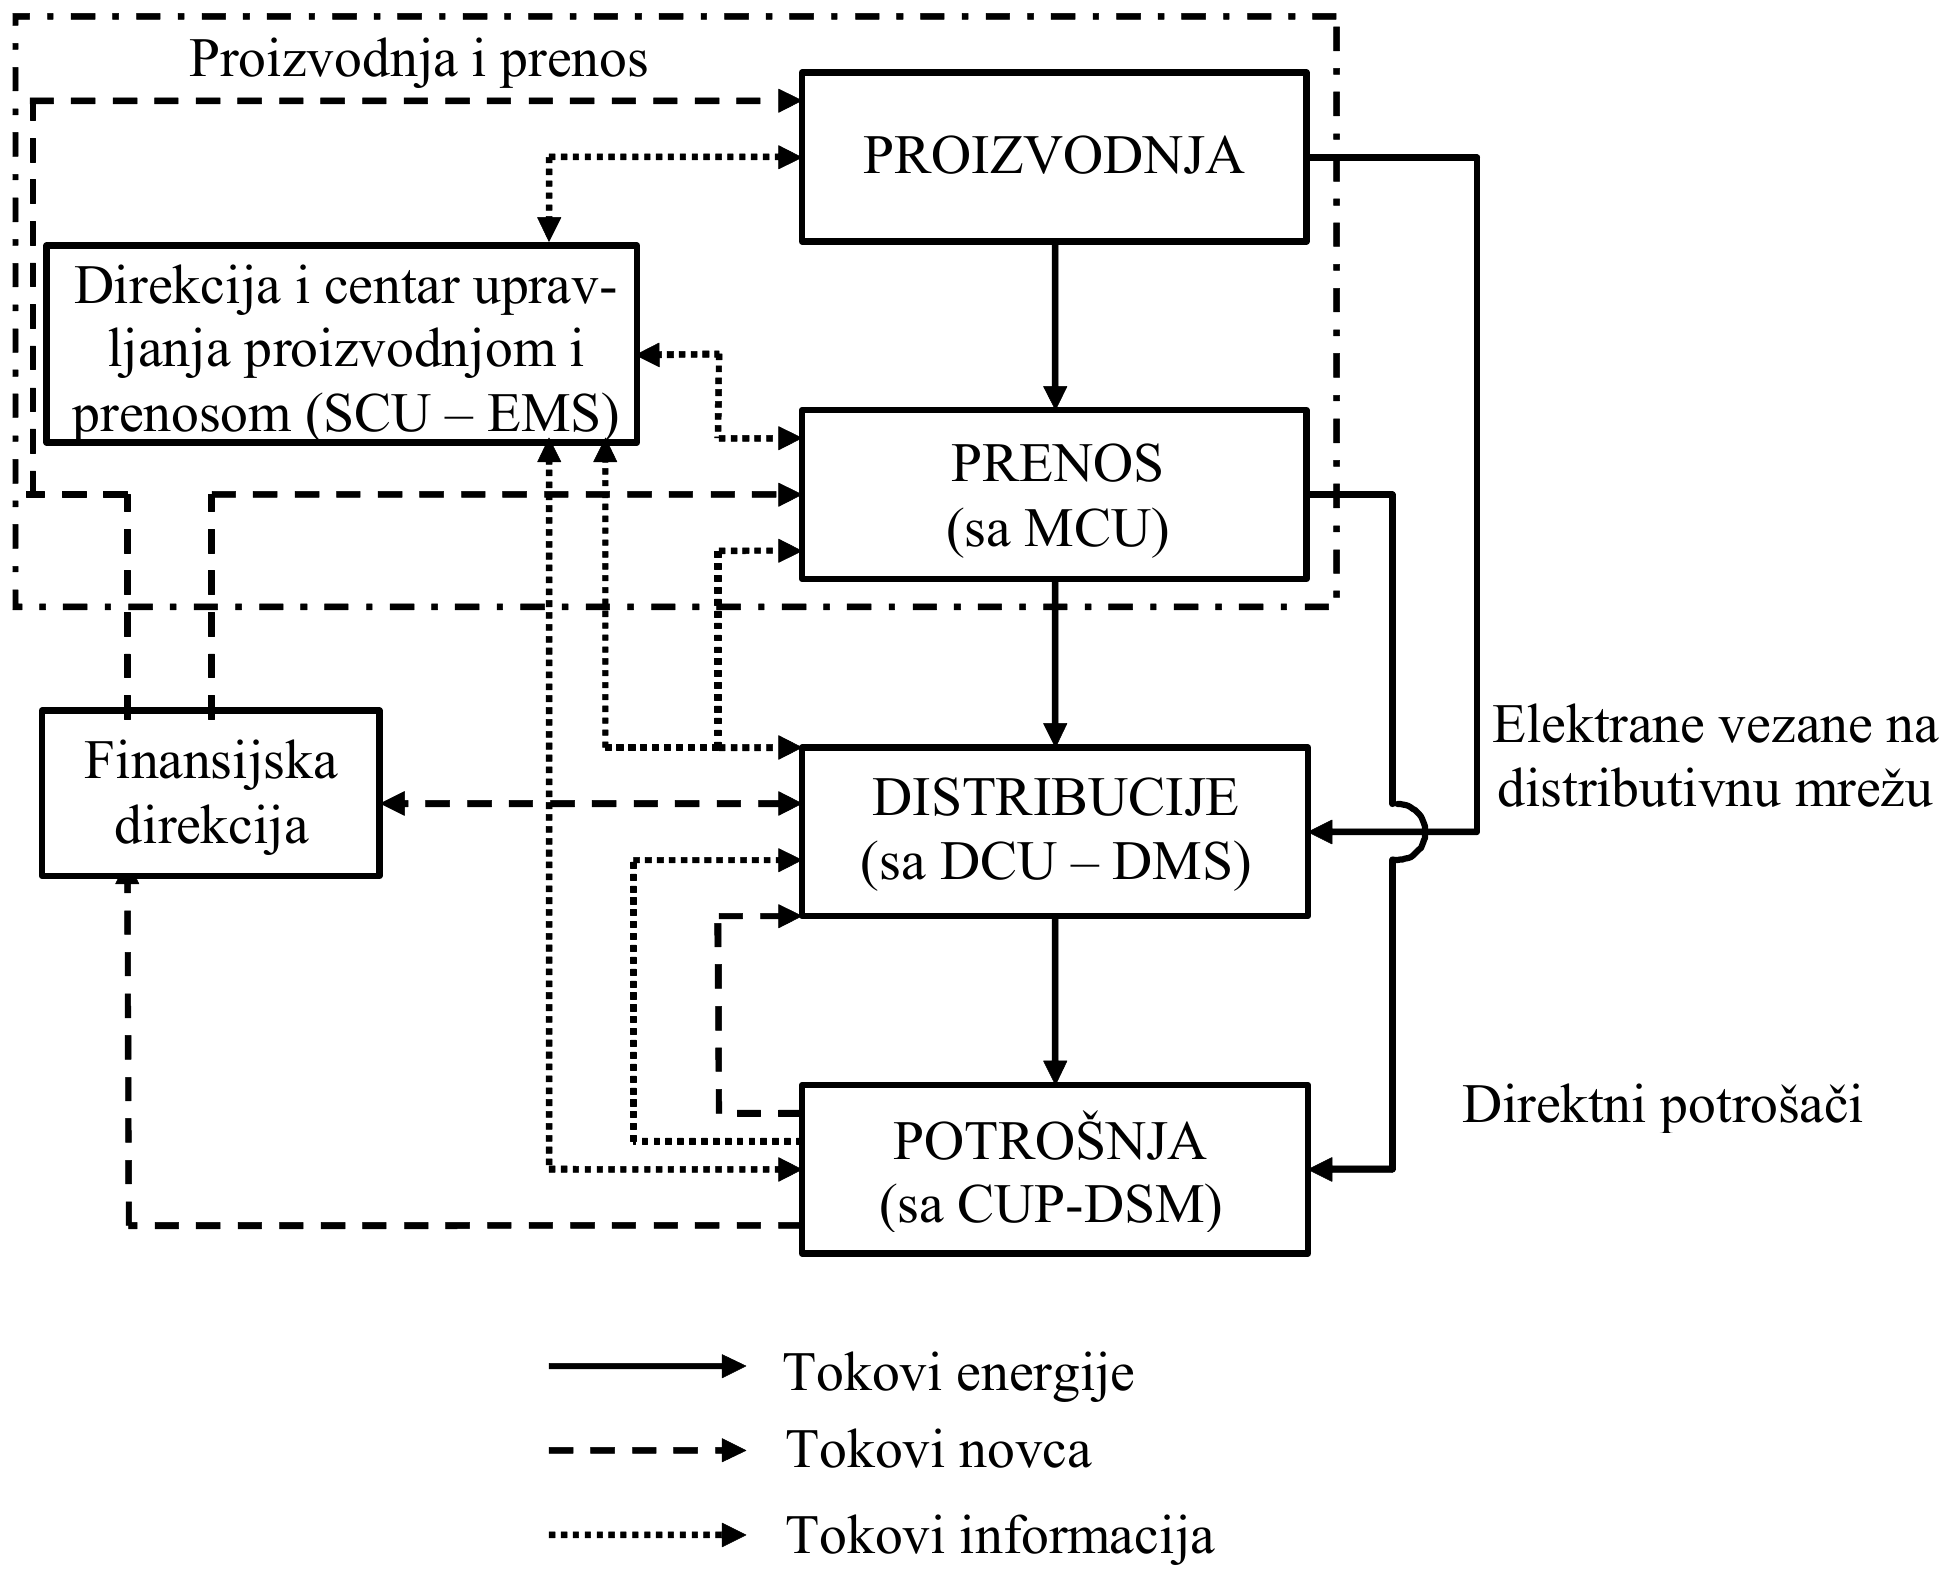
Legenda:
- SCU – Sistemski centar upravljanja
- MCU – Mrežni centar upravljanja
- DCU – Distributivni centar upravljanja
- CUP – Centar upravljanja potrošnjom
- EMS (Energy Management System) – Sistem upravljanja električnom energijom na nivou proizvodnje i prenosa
- DMS – (Distribution Management System) – Sistem upravljanja distribucijom
- DSM – (Demand Side Management) – Upravljanje potrošnjom u cilju racionalnog korišćenja električne energije
Slika: Tipična struktura vertikalno-integrisanog elektroprivrednog preduzeća
Iz predavanja: Sistemi za menadžment prenosnih mreža (EMS – Energy Management System): Funkcionalna arhitektura SCADA/EMS sistema.
Tema 2: Uvodna razmatranja o upravljanju naponima i reaktivnim snagama
8. Osnovni regulacioni krugovi u elektroenergetskim sistemima (zadaci, kratak opis i specifičnosti). Regulacioni resursi za regulaciju napona i reaktivnih snaga.
Osnovni zadatak regulacije napona i reaktivnih snaga u normalnom radnom režimu je održavanje napona u čvornim tačkama EES-a, putem podešavanja ravnoteže između proizvodnje i potrošnje reaktivnih snaga za odgovarajući dijagram opterećenja. Međutim, održavanje napona (koje je direktna posledica održavanja ravnoteže proizvedenih i utrošenih reaktivnih snaga) ostvaruje se uz izvesna tolerantna odstupanja unutar nekih dozvoljenih granica promene oko nominalnih napona. Ova tolerantna odstupanja određuju se različito za distributivne i prenosne mreže. U distributivnim mrežama određena su pogonskom sigurnošću potrošačkih aparata, čije konstruktivne karakteristike definišu njihove nominalne radne uslove i dozvoljene tolerancije promena napona. U slučaju prenosnih mreža, osnovni cilj je da se izbegnu veliki prenosi reaktivnih snaga, čime se smanjuju gubici aktivne snage, što poboljšava ekonomičnost i sigurnost sistema, pa su dozvoljene tolerancije promene napona više okrenute zahtevima samog EES-a.
Regulacija napona u EES-ima u suštini se obavlja delovanjem na proizvodnju/potrošnju i tokove reaktivnih snaga. U tu svrhu koristi se veći broj regulacionih resursa i uređaja. Pod regulacionim resursom podrazumeva se sredstvo koje može učestvovati u regulaciji napona i reaktivnih snaga. Pod regulacionim uređajem podrazumevaju se regulatori regulacionih resursa.
Svi regulacioni resursi mogu se podeliti u dve osnovne kategorije:
- Sredstva za proizvodnju/absorpciju reaktivnih snaga (sinhroni generatori, kompenzatori i motori, otočni kondenzatori i linearni ili zasićeni reaktori, statički kompenzacioni sistemi).
- Sredstva za preraspodelu tokova reaktivnih snaga u mreži (regulacioni transformatori, redni kondenzatori i reaktori).
Regulacioni uređaji, pridruženi regulacionim resursima, po prirodi svog delovanja prilično su raznovrsni:
- Brzi regulatori napona (pobude) sinhronih mašina sa kontinualnim dejstvom.
- Spori relejni regulatori regulacionih transformatora.
- Regulatori statičkih kompenzacionih sistema: a) kontinualnog dejstva u slučaju tiristorski regulisanih reaktora i transformatora, reaktora sa kontrolisanim zasićenjem uz pomoć jednosmerne struje i reaktora sa samozasićenjem, b) impulsnih regulatora tiristorski preklapanih kondenzatora i reaktora, i c) binarnih regulatora mehanički preklapanih kondenzatora i reaktora.
Regulatori regulacionih resursa nazivaju se primarni regulatori napona i reaktivnih snaga. Na pojedinim naponskim nivoima koriste se sledeći regulacioni resursi:
- Prenosne mreže vrlo visokih napona: sinhroni generatori i reaktori (priključeni direktno na mrežu, ili na tercijere interkonektivnih transformatora).
- Mreže visokih napona: sinhroni generatori, sinhroni kompenzatori (priključeni na tercijere interkonektivnih transformatora) i regulacioni transformatori.
- Srednjenaponske mreže: sinhroni generatori, sinhroni kompenzatori i baterije otočnih kondenzatora. U slučaju velikih industrijskih potrošača koriste se i sinhroni motori i statički kompenzacioni sistemi.
Iz predavanja: Uvodna razmatranja o upravljanju naponima i reaktivnim snagama.
9. Hijerarhijska struktura upravljanja naponima i reaktivnim snagama (funkcije i osnovne karakteristike).
Regulacioni resursi sa svojim primarnim regulatorima (regulacioni uređaji) predstavljaju osnovne elemente za upravljanje naponima i reaktivnim snagama. Primarni regulatori su, po pravilu, regulatori proporcionalnog dejstva, što znači da ne mogu striktno održavati regulisane veličine (napone ili reaktivne snage regulacionih resursa), već je u tu svrhu neophodno primeniti superponirano dejstvo na promene referentnih vrednosti na ulazima primarnih regulatora regulacionih resursa. Ovo dodatno dejstvo naziva se sekundarna regulacija i može biti ručna ili automatska. Ona ima regionalni karakter, tako da je neophodna koordinacija delovanja sekundarnih regulatora na nivou čitavog EES-a, što se postiže tercijernom regulacijom.
Poseban vid sekundarne regulacije je grupna regulacija napona, proizvodnje i raspodele reaktivnih snaga na hidroelektranama sa velikim brojem agregata. Zajednička karakteristika sekundarne i tercijerne regulacije jeste da se realizuje posredstvom regulatora regulacionih resursa, putem delovanja na promene njihovih ulaznih, referentnih podešavanja. Tercijerna regulacija po pravilu je ručna. Koordinacija tri regulacije vrši se putem vremenskog razdvajanja njihovog dejstva, pri čemu je primarna regulacija najbrža, sekundarna sporija i tercijerna najsporija.
| Hijerarhijski nivo | I | II | III |
|---|---|---|---|
| Regulaciono dejstvo | Primarno | Sekundarno | Tercijarno |
| Odziv (vremenska dekompozicija) | Brz kod SG, SK i SM; Spor kod RT | Spor | Vrlo spor |
| Nivo primene (prostorna dekompozicija) | Jedinica | Deo sistema (zona) | Čitav EES |
- SG – sinhroni generator
- SK – sinhroni kompenzator
- SM – sinhroni motor
- RT – regulacioni transformator
Primarna regulacija
Najvažniji regulacioni resursi su sinhroni generatori (kompenzuju brze i spore promene napona i/ili reaktivnih opterećenja) i regulacioni transformatori (kompenzuju trajne i spore promene napona), dok se statički kompenzacioni sistemi koriste za kompenzaciju brzih promena napona i reaktivnih snaga velikih industrijskih potrošača.
Sekundarna regulacija
Sprovodi se po manjim celinama EES-a (zone ili veće elektrane). Realizuje se ručno ili automatski, uz pomoć sekundarnog regulatora zone. U praksi preovlađuje ručna sekundarna regulacija. Automatska se primenjuje aktivno samo u Francuskoj (EDF) i Italiji (ENEL), ali sada i druge zemlje čine slične pokušaje. Osnovni zadatak sekundarne regulacije jeste koordinacija napona i reaktivnih snaga unutar pojedinih regulacionih zona, što ima povoljan efekat na naponsku i reaktivnu sigurnost i stabilnost.
Tercijarna regulacija
To je globalna sistemska regulacija napona, proizvodnje i tokova reaktivnih snaga, sa osnovnim ciljem koordinacije delovanja sekundarnih regulatora zone. To je off-line proces, bez zatvorene povratne sprege, čiji je glavni zadatak da se odrede željene (referentne) vrednosti podešavanja zonskih sekundarnih regulatora. One se dobijaju na osnovu proračuna optimalnih tokova snaga za čitav EES.
Na nivou tercijerne regulacije odlučuje se o planu angažovanja i programu rada statičkih uređaja za proizvodnju/absorpciju reaktivnih snaga (otočnih kondenzatora i reaktora).
Ako se sekundarna regulacija obavlja ručno, funkcije II i III (sekundarna i tercijarna regulacija) se udružuju u zajednički centralizovani nivo (ručno upravljanje), dok se primarna regulacija naziva lokalni nivo (automatsko upravljanje). Primer za ovakvu organizaciju su EES-i Engleske (CEGB) i Nemačke (RWE).
Iz predavanja: Uvodna razmatranja o upravljanju naponima i reaktivnim snagama: Hijerarhijska struktura upravljanja naponima i reaktivnim snagama.
Tema 3: Sekundarna regulacija napona
10. Sekundarna regulacija napona (pojam, specifičnosti i zadaci u prenosnim i distributivnim mrežama).
Sekundarna regulacija napona i reaktivnih snaga je nezaobilazna funkcija u eksploataciji elektroenergetskih sistema (EES-a) u normalnom i poremećenim radnim režimima. U normalnom radnom režimu naponsko-reaktivna regulacija ima zadatak da obezbedi prenos i distribuciju električne energije krajnjim potrošačima, koja zadovoljava propisane kriterijume kvaliteta. U poremećenim radnim režimima, njen zadatak je da poveća sigurnost snabdevanja, kroz povećanje limita naponske stabilnosti.
Naponska regulacija i kompenzacija reaktivnih snaga u opštem slučaju zahtevaju različite pristupe i sredstva na nivou prenosne i distributivnih mreža. Na nivou prenosne (visokonaponske mreže) po pravilu se koristi naponsko-reaktivna podrška od strane najvećih generatora, čime se posredno reguliše čitav EES. Na distributivnom nivou naponska regulacija se sprovodi nezavisno u pojedinačnim distributivnim područjima, odnosno svako područje (najčešće jedan koren sa jednom tačkom povezivanja na prenosnu mrežu) se tretira kao mali izolovani deo distributivne mreže.
U skladu sa prethodnim i upravljanje na nivou prenosne i distributivnih mreža se sprovodi iz različitih dispečerskih centara, pri čemu na upravljanje u distributivnoj mreži značajno utiče sprovedena strategija upravljanja u prenosnoj mreži (suprotna sprega je relativno slaba). Prenosne mreže karakterišu priključeni veliki generatori, kao i prenosni vodovi male otpornosti (u poređenju sa reaktansom), dok distributivne mreže karakteriše velika površinska gustina opterećenja, radijalna topološka struktura, visok odnos R/X vodova i prisustvo velikog broja distribuiranih generatora. Zbog ovih razloga, ciljevi i modaliteti naponsko-reaktivne (V-Q) regulacije su različiti, pa se mogu sumirati kao:
Prenosne mreže:
- Kontinualno održavanje visokih naponskih profila.
- Minimizacija sistemskih gubitaka.
- Povećanje sistemskih margina naponske stabilnosti.
Da bi se ovi ciljevi ostvarili koriste se:
- Upravljivi reaktivni regulacioni resursi, čiji rad zavisi od vrste ispada.
- Efikasna sistemska automatska naponska regulacija (Wide Area Voltage Control).
Distributivne mreže:
- Održavanje napona u prihvatljivim granicama na mestima priključenja potrošača.
- Minimizacija lokalnih gubitaka.
- Povećanje sistemskih margina naponske stabilnosti u distributivnoj mreži.
- Povećanje sposobnosti distributivne mreže da nastavi normalan rad u slučaju izolovanog pogona.
Da bi se ovi ciljevi ostvarili koriste se:
- Jaka naponska podrška nadređene prenosne mreže [visok i konstantan (koliko je moguće)] napon u tački povezivanja.
- Regulacioni transformatori sa regulacijom pod opterećenjem.
- Adekvatna kompenzaciona oprema koja se koristi u režimima visokog opterećenja.
- Adekvatni distributivni (srednje-naponski) automatski naponski regulacioni sistemi, koordinirani distributivni generatori (gde postoje) i korišćenje lokalne kompenzacione opreme, čime se ostvaruje reaktivna podrška kada je potrebno.
Iz predavanja: Sekundarna regulacija napona.
11. Osnovni naponsko-reaktivni resursi (samo nabrojati najvažnije). Osnovne karakteristike diskretnih regulacionih resursa (razne vrste otočnih kondenzatora i reaktora).
Diskretni naponsko-reaktivni resursi:
- On-load Tap-changing Transformers
- In-Phase Regulating Transformer (IPRT)
- Phase-Shifting Transformers (PSTs)
Otočni (stalno ili povremeno uključeni) kondenzatori
Kondenzatori se priključuju direktno na sabirnice ili na tercijarni namotaj tronamotajnih transformatora, sa ciljem minimizacije gubitaka i padova napona. Oni lokalno kompenzuju reaktivnu snagu koju zahtevaju potrošači na distributivnom nivou. Glavna prednost otočnih kondenzatora je njihova niska cena i fleksibilnost instalacije i održavanja.
Osnovni nedostatak otočnih kondenzatora jeste da njihova odata reaktivna snaga zavisi od kvadrata napona, što znači da se na niskim naponima ona drastično smanjuje. Takođe, broj operacija uključenja-isključenja smanjuje životni vek kondenzatora. Osnovna primena ovog tipa regulacionih uređaja je u distributivnim mrežama za generisanje reaktivne snage što bliže mestu njenog trošenja (potrošačkim čvorovima).
Njihova strujno-naponska (I-V) karakteristika je linearna, određena nazivnim naponom i strujom otočnog kondenzatora, kao što je prikazano na slici.
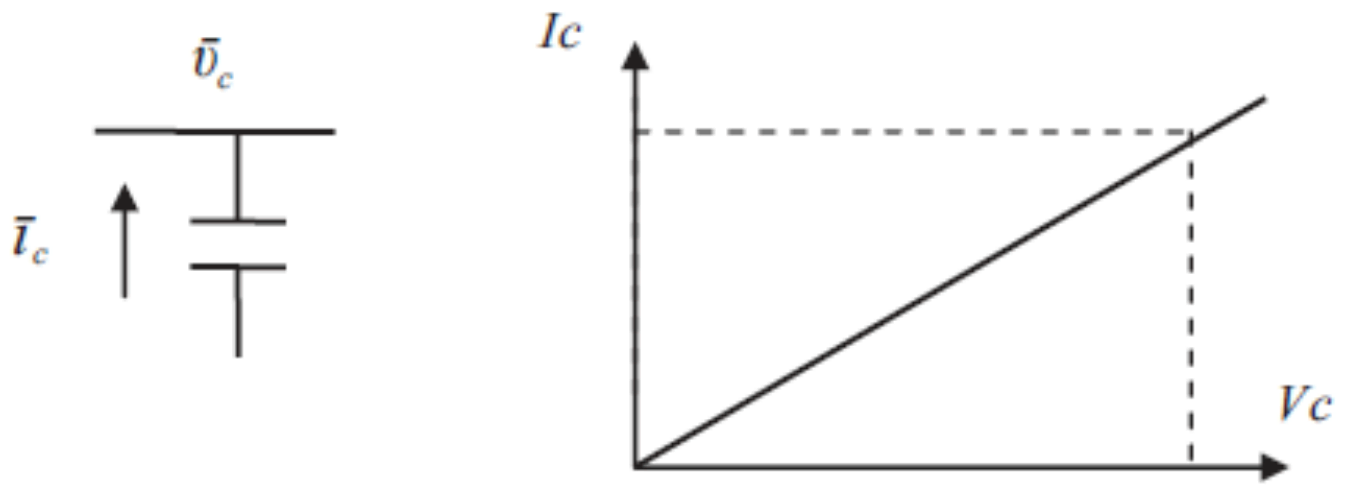
Otočni kondenzatori se mogu uključivati ručno ili automatski (naponskim relejima). Njihovo lociranje (instaliranje) se sprovodi nakon detaljnih analiza tokova snaga (često uključeni u algoritme optimalnog lociranja kondenzatora) u normalnim/poremećenim režimima, kao i analize tranzijentnih procesa. On/Off uključivani kondenzatori su konvencionalna sredstva za regulaciju dnevnih fluktuacija napona (između maksimalnih dnevnih i minimalnih noćnih režima), ili posle velikih poremećaja (ispada). Po svojoj prirodi oni ne doprinose značajno regulaciji napona u realnom vremenu, pošto je broj dnevnih uključenja-isključenja limitiran. Otočni kondenzatori su osetljivi na prenapone i prekostruje, koji se zbog toga moraju ograničiti odgovarajućom zaštitom.
Mehanički uključivani kondenzatori (višestepeni)
Osnovna šema mehanički uključivanih kondenzatora se sastoji od pojedinačnih kondenzatora ili grupe kondenzatora priključenih na elektroenergetsku mrežu direktno, preko strujnog prekidača ili transformatora. Vreme odziva je određeno vremenom uključenja strujnog prekidača, koje je reda 100 ms. Njihov normalan broj uključenja je 2-4 puta/danu, pri čemu se kondenzator uključuje u uslovima velikih opterećenja, a isključuje u uslovima niskih opterećenja.
Harmonici iz elektroenergetske mreže imaju veliki uticaj na opterećivanje kondenzatora. Gubici su vrlo mali, reda 0,02-0,05 % njihove nominalne snage. Njihove nazivne snage su od nekoliko kVAr (u niskonaponskim mrežama) u instalacijama pojedinačnih kondenzatora, do nekoliko stotina MVAr u slučaju instalacija grupa kondenzatora na visokom naponu.
Otočni reaktori
U opštem slučaju otočni reaktori se koriste da kompenzuju kapacitivnosti grana (prvenstveno vodova), u cilju ograničavanja porasta napona u slučaju praznog hoda voda ili niskih opterećenja na njegovom kraju. Oni se često koriste na nadzemnim vodovima visokih napona dužim od 150-200 km, gde su velike otočne kapacitivnosti koje mogu dovesti do velikog povećanja napona na početku voda.
Izlazna karakteristika (I-V) je linearna u normalnom radnom opsegu, i odstupa od linearnosti zbog zasićenja, kao što je prikazano na slici.
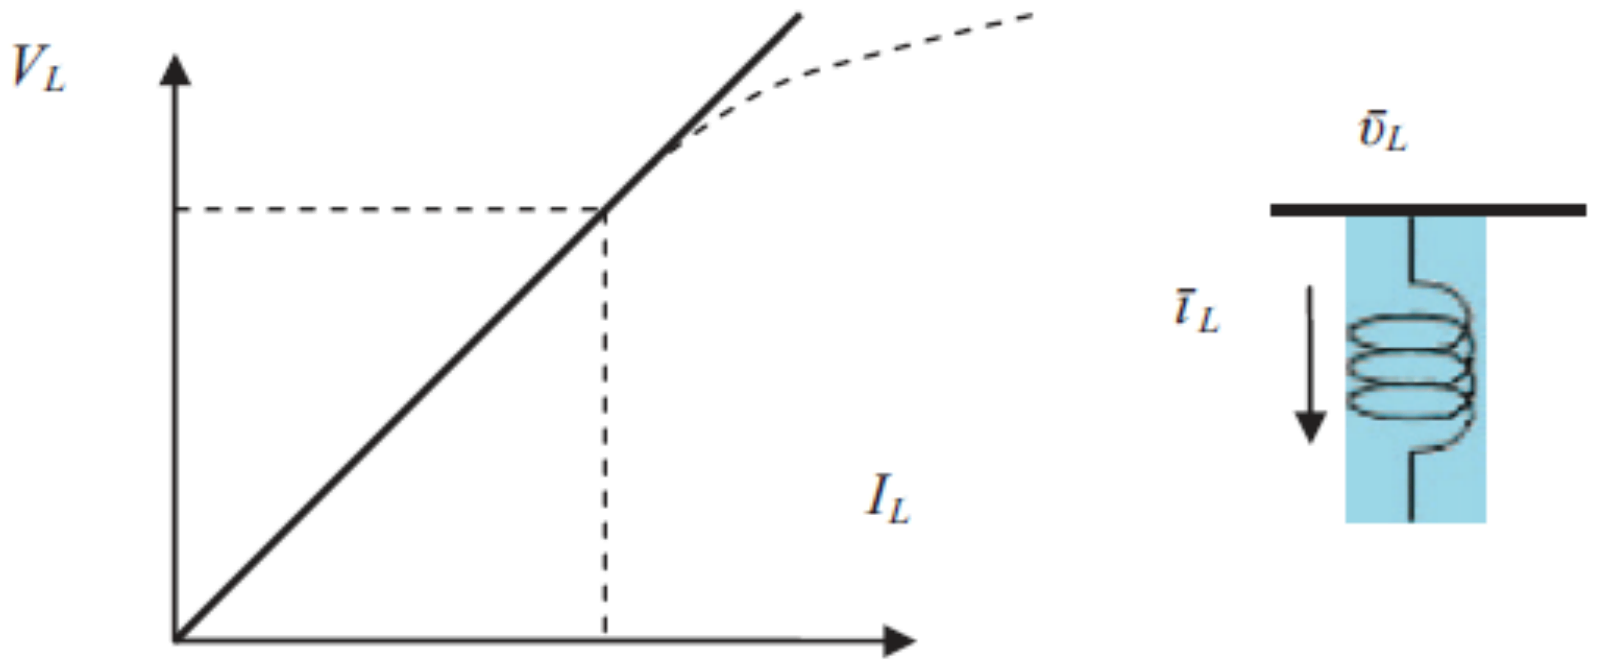
Mehanički uključivani reaktori
U uslovima visokih opterećenja, otočni reaktori moraju biti isključeni. Zbog toga su oni opremljeni opremom za isključivanje. Mehanički uključivani reaktori se koriste na kratkim vodovima napajanim sa slabim sistemom. Otočni reaktori ne doprinose kontinualnoj regulaciji napona u realnom vremenu, zbog ograničenog broja mehaničkih operacija uključenja tokom dana.
Tipična konfiguracija se sastoji od otočnog reaktora priključenog preko mrežnog prekidača ili rastavljača na sabirnice gde je priključen prenosni vod ili tercijer tronamotajnog transformatora.
Iz predavanja: Sekundarna regulacija napona: Osnovni naponsko-reaktivni resursi.
12. Osnovne vrste kontinualnih naponsko-reaktivnih resursa. Osnovne šeme sistema pobude sinhronih generatora (elementi, zadaci i funkcionalna šema).
Kontinualni naponsko-reaktivni resursi
VAR generatori se razlikuju po tome da li predstavljaju rotacione električne mašine ili statičke konvertore (na bazi energetske elektronike). Jedinstvena karakteristika VAR generatora je njihova sposobnost da kontinualno odaju ili apsorbuju reaktivnu snagu, bez velikih unutrašnjih gubitaka. Ovo je moguće dok generator radi u operativnim uslovima kontinualnosti fluksa, ograničenog pogonskom kartom generatora, koja određuje maksimalnu odatu/apsorbovanu reaktivnu snagu u zavisnosti od termičkih ograničenja generatora i njegove nazivne snage.
Između svih obrtnih mašina izdvajaju se sinhroni generatori koji mogu da odaju aktivnu i reaktivnu snagu, pri čemu je moguća funkcionalna dekompozicija između upravljanja aktivnom i reaktivnom snagom (bez velikog uticaja jednog procesa na drugi). Za razliku od sinhronih generatora, sinhroni kompenzatori su u stanju da isporučuju samo reaktivnu snagu.
Uvažavajući konvertore na bazi energetske elektronike, glavne vrste VAR generatora su:
- Static VAR compensator (SVC);
- Static compensator (STATCOM);
- Unified power flow controller (UPFC).
Sistem pobude predstavlja izvor struje pobude potrebne za održavanje napona na krajevima sinhrone mašine i on u sebe uključuje mašine i aparate za proizvodnju struje pobude (pobudnica), uređaje za regulaciju pobude (regulator pobude ili regulator napona) i elemente ručnog upravljanja, merenja, zaštite i automatike koji se nalaze u pobudnom kolu sinhrone mašine.
Sistem za regulaciju pobude u sebe uključuje sistem pobude i objekat regulacije, tj. sinhronu mašinu (sinhroni generator, sinhroni kompenzator ili sinhroni motor). To je sistem sa zatvorenom povratnom spregom i služi za regulaciju pobude.
Regulacija napona vrši se posrednim putem, regulacijom indukovane elektromotorne sile promenom struje pobude. Regulacijom se pored napona menjaju i struje, reaktivna snaga i faktor snage, što znači da je ona sa više ciljeva.
Zadatak sistema pobude u normalnom radnom režimu je:
- Održavanje napona i/ili reaktivne snage na izlazu iz sinhrone mašine na željenim vrednostima, ili njihova promena po određenom zakonu.
- Regulacija željene raspodele reaktivnih opterećenja između sinhronih mašina koje rade paralelno.
U abnormalnim režimima zadatak regulacije pobude (napona) proširuje se i na održavanje stabilnosti i poboljšanje sigurnosti paralelnog rada elektroenergetskog sistema (EES).
Opšta funkcionalna šema sa izdvojenim blokovima i njihovim ulazno-izlaznim promenljivim je:
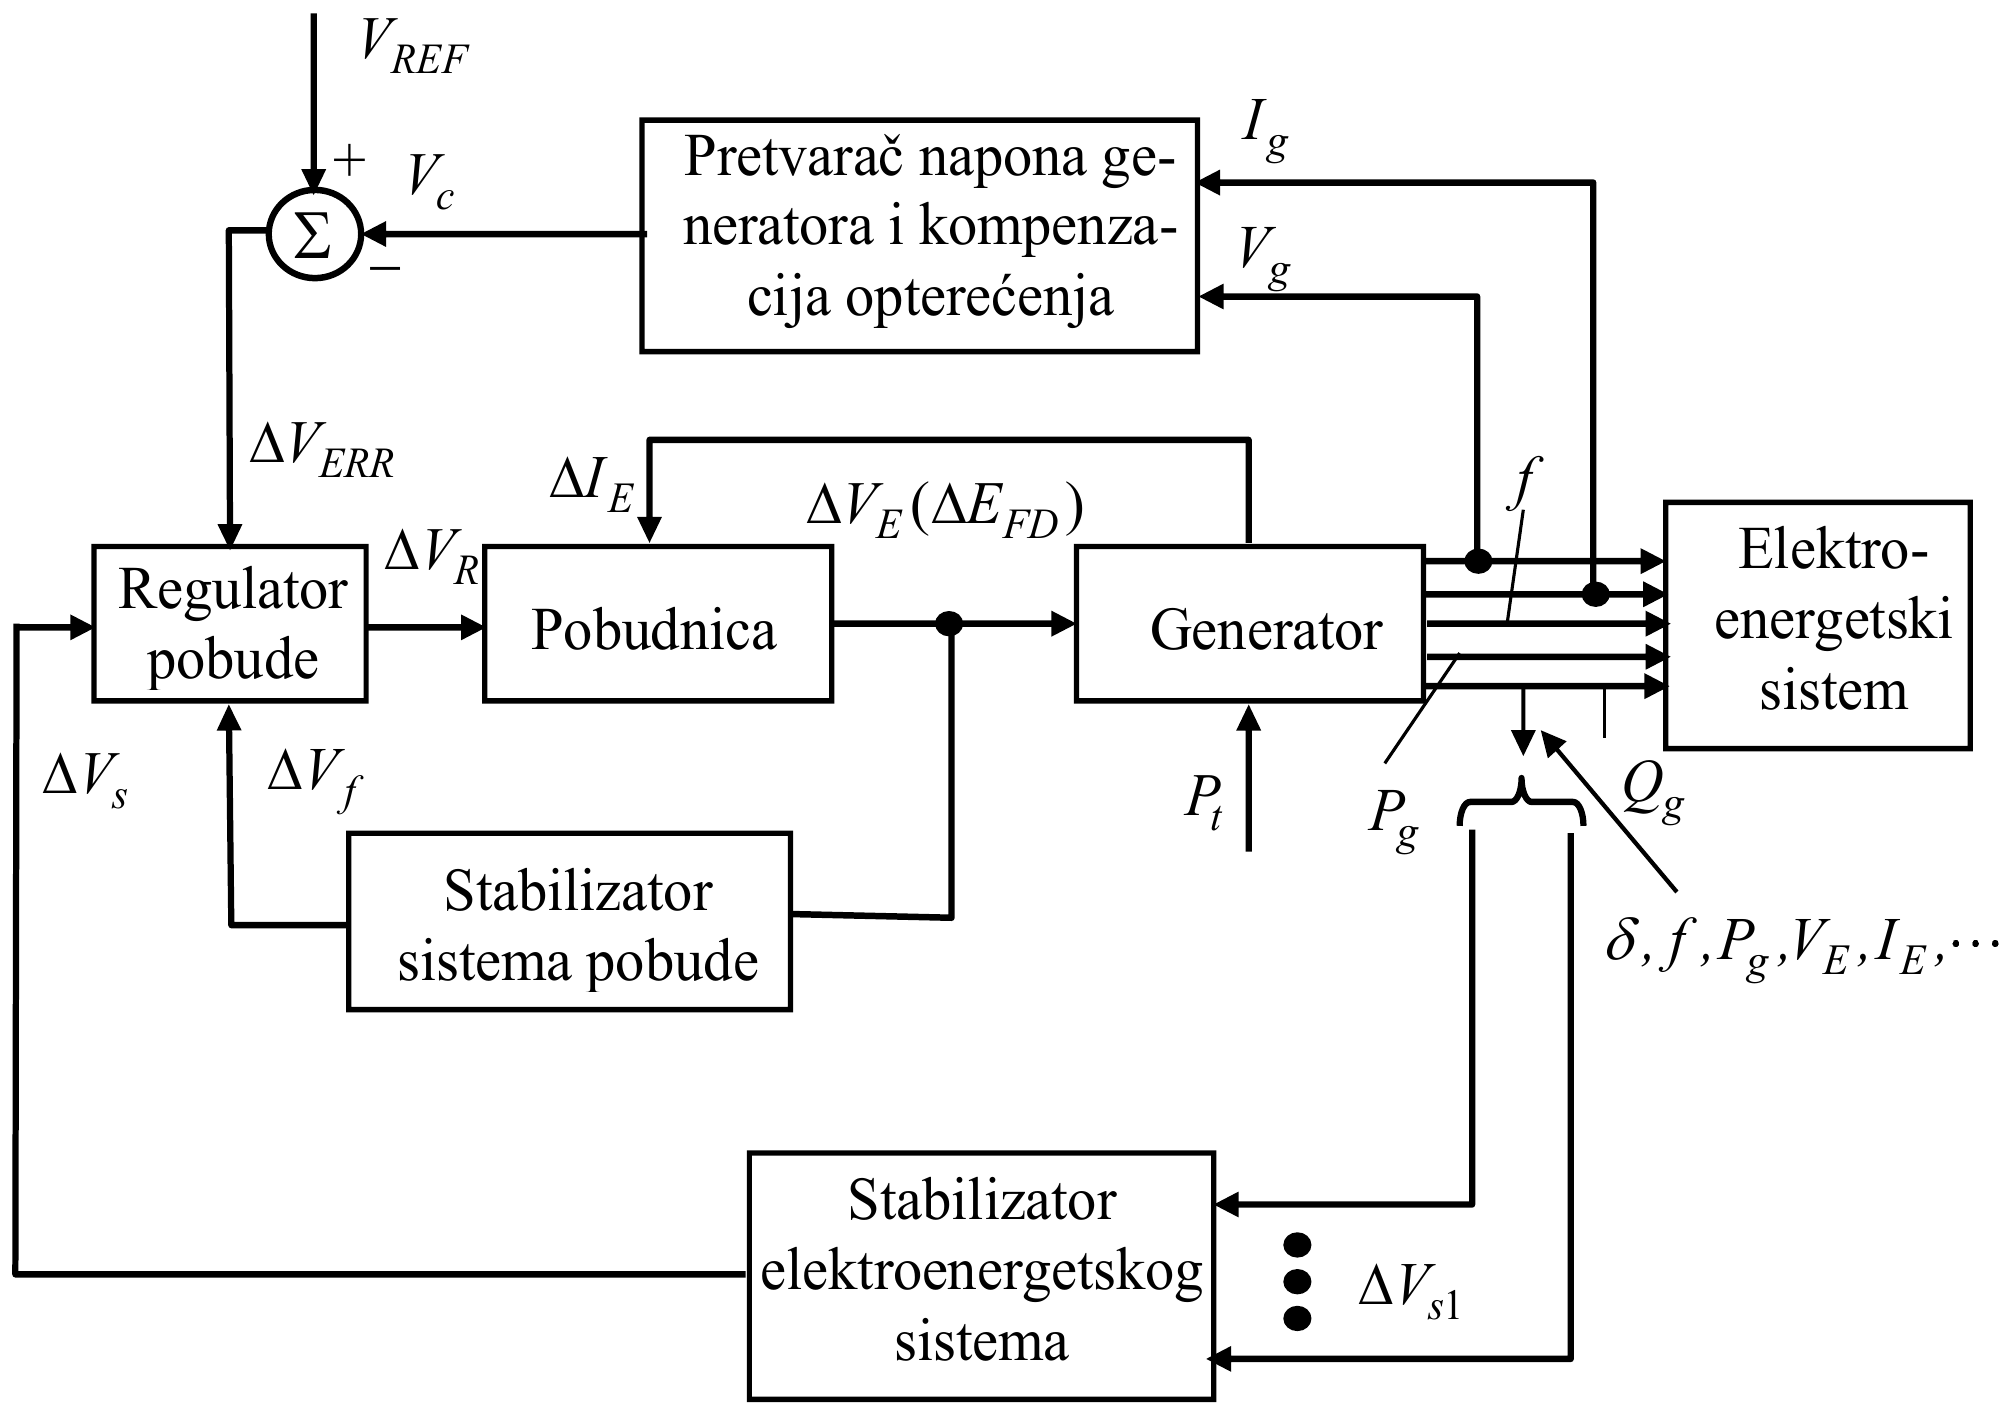
Oznake na prethodnoj slici su:
- – referentni napon na ulazu u sistem regulacije pobude;
- – izlazni napon iz pretvarača napona i kompenzatora opterećenja;
- – naponska greška na ulazu u regulator pobude;
- – pobudni napon sinhronog generatora (izlazni napon pobudnice – Exciter);
- – indukovana elektromotorna sila statora koja odgovara pobudnom naponu (računata po karakteristici međugvožđa sinhronog generatora);
- , , – učestanost, aktivna i reaktivna snaga;
- – izlaz iz stabilizatora sistema pobude;
- , – dodatni signali kao ulaz i izlaz iz stabilizatora EES-a.
Iz predavanja: Sekundarna regulacija napona: Kontinualni naponsko-reaktivni resursi; Sekundarna regulacija napona: Osnovne šeme sistema pobude sinhronih generatora (kompenzatora).
13. Osnovne šeme sistema pobude (podela i opšte karakteristike). Modelovanje jednosmernog sistema pobude.
Osnovni element svakog sistema pobude je izvor struje pobude ili pobudnica. Ona može biti bilo koji izvor jednosmerne struje:
- Jednosmerni generator sa sopstvenom ili nezavisnom pobudom.
- Nezavisni sinhroni generator sa ispravljačem.
- Ispravljač napajan iz spoljne mreže ili sa krajeva sinhrone mašine koja se pobuđuje.
Glavna pobudnica predstavlja izvor struje sinhrone mašine, a pomoćna pobudnica izvor struje pobude glavne pobudnice.
Snage glavnih pobudnica su 0,5–3 % nominalne snage sinhrone mašine. Snage pomoćnih pobudnica su 1,5–5 % nominalne snage glavne pobudnice. Generalno su ovi procenti manji za mašine većih snaga. Cena sistema pobude je 5–8 % od cene sinhronog generatora.
I Jednosmerni sistemi pobude (DC sistem)
Praktično se više ne proizvode, ali su ugrađeni na velikom broju postojećih agregata. Uglavnom nemaju mogućnost forsiranja pobude. Često se koriste specijalni rotirajući pojačavači (amplidini) za pobuđivanje glavne i pomoćne pobudnice. Ovaj tip pobude je kompanija Rade Končar iz Zagreba ugradila na više naših elektrana (Bajina Bašta, Bistrica i druge – svi oni su uglavnom do danas zamenjeni savremenijim sistemima pobude).
Jednosmerni sistemi pobude (DC sistem)
Najjednostavniji model jednosmerne pobudnice je
gde su pojedine oznake:
- – napon na krajevima pobudnice u praznom hodu;
- – izlazni napon iz regulatora pobude;
- ;
- ;
- , – pojačanje i zasićenje jednosmerne pobudnice,
dok predstavlja mala odstupanja od stacionarnog radnog režima.
Ovako usvojeni i nisu konstantni, već zavise od radne tačke, odnosno faktora zasićenja .
To znači da je pobudnica sa nezavisnom pobudom inercijalno-proporcionalni element sa kašnjenjem prvog reda. Parametar je konstruktivna karakteristika pobudnice.
Na donjoj slici je faktor pojačanja između namotaja statora i pobudnog namotaja sinhronog generatora.
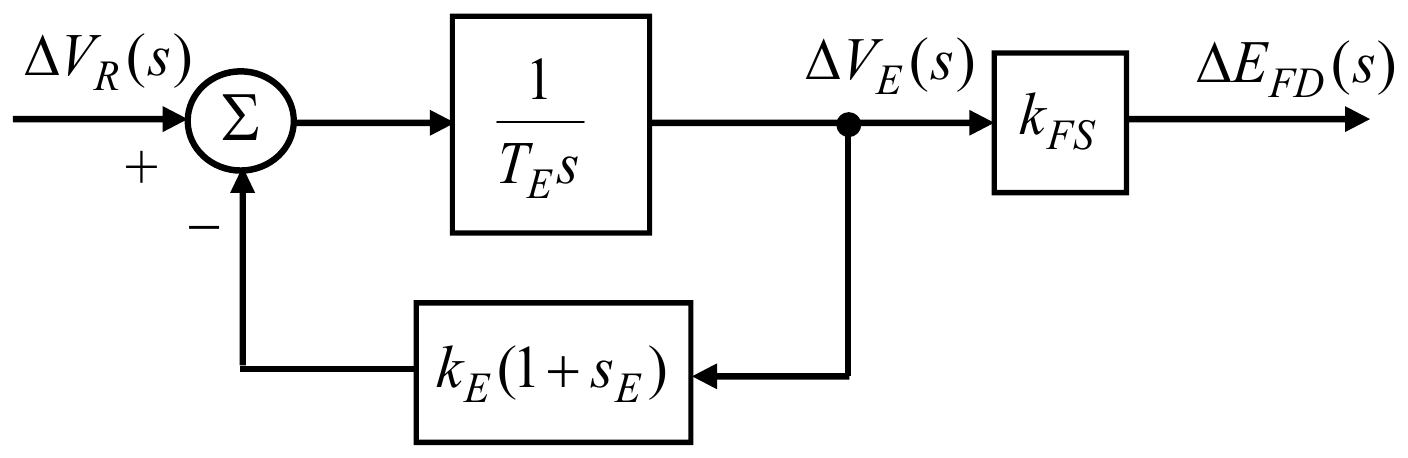
Iz predavanja: Sekundarna regulacija napona: Osnovne šeme sistema pobude; Sekundarna regulacija napona: I Jednosmerni sistemi pobude (DC sistem); Sekundarna regulacija napona: Jednosmerni sistemi pobude (DC sistem).
14. Osnovne šeme sistema pobude (podela i opšte karakteristike). Modelovanje naizmeničnog sistema pobude.
Osnovni element svakog sistema pobude je izvor struje pobude ili pobudnica. Ona može biti bilo koji izvor jednosmerne struje:
- Jednosmerni generator sa sopstvenom ili nezavisnom pobudom.
- Nezavisni sinhroni generator sa ispravljačem.
- Ispravljač napajan iz spoljne mreže ili sa krajeva sinhrone mašine koja se pobuđuje.
Glavna pobudnica predstavlja izvor struje sinhrone mašine, a pomoćna pobudnica izvor struje pobude glavne pobudnice.
Snage glavnih pobudnica su 0,5–3 % nominalne snage sinhrone mašine. Snage pomoćnih pobudnica su 1,5–5 % nominalne snage glavne pobudnice. Generalno su ovi procenti manji za mašine većih snaga. Cena sistema pobude je 5–8 % od cene sinhronog generatora.
II Naizmenični sistemi pobude (AC sistem)
Snaga pobude dobija se posredstvom pobudnog sinhronog generatora i nekontrolisanih (diode) ili kontrolisanih ispravljača (tiristori).
Naizmenični sistemi pobude (AC sistem)
Često se kao pobudnice koriste naizmenični generatori udruženi sa poluprovodničkim ispravljačima (diode ili tiristori). Pobudni generatori mogu biti gonjeni na istoj osovini sa generatorom, ili mogu imati poseban pogon. Ispravljači se koriste da bi stvorili jednosmerni izlaz.
Modelovanje naizmeničnih pobudnica je istog nivoa složenosti kao i modelovanje sinhronog generatora (dosta komplikovano). To u većini slučajeva nije neophodno, već se naizmenične pobudnice predstavljaju uprošćenim modelima. Osnovna uprošćenja su:
- Struja u jednosmernom rotorskom pobudnom kolu sinhronog generatora menja se mnogo sporije nego naizmenična struja statora.
- Zanemarenje zasićenja, pa se napon na krajevima glavnog sinhronog generatora menja proporcionalno sa pobudnom strujom.
Jednačina stanja i funkcija prenosa naizmenične pobudnice, uz navedene pretpostavke, analogna je jednosmernoj pobudnici:
gde su pojedine oznake:
- ;
- ;
- .
Ovo je do sada sve praktično analogno jednosmernim pobudnicama (uz formalnu promenu oznaka: , i ). Međutim, naizmenične obrtne pobudnice, kao i sve sinhrone mašine, imaju veliki uticaj reakcije indukta. Taj uticaj uzima se u obzir preko demagnetizacionog faktora , čija je vrednost vezana za vrednosti sinhrone reaktanse naizmenične pobudnice.
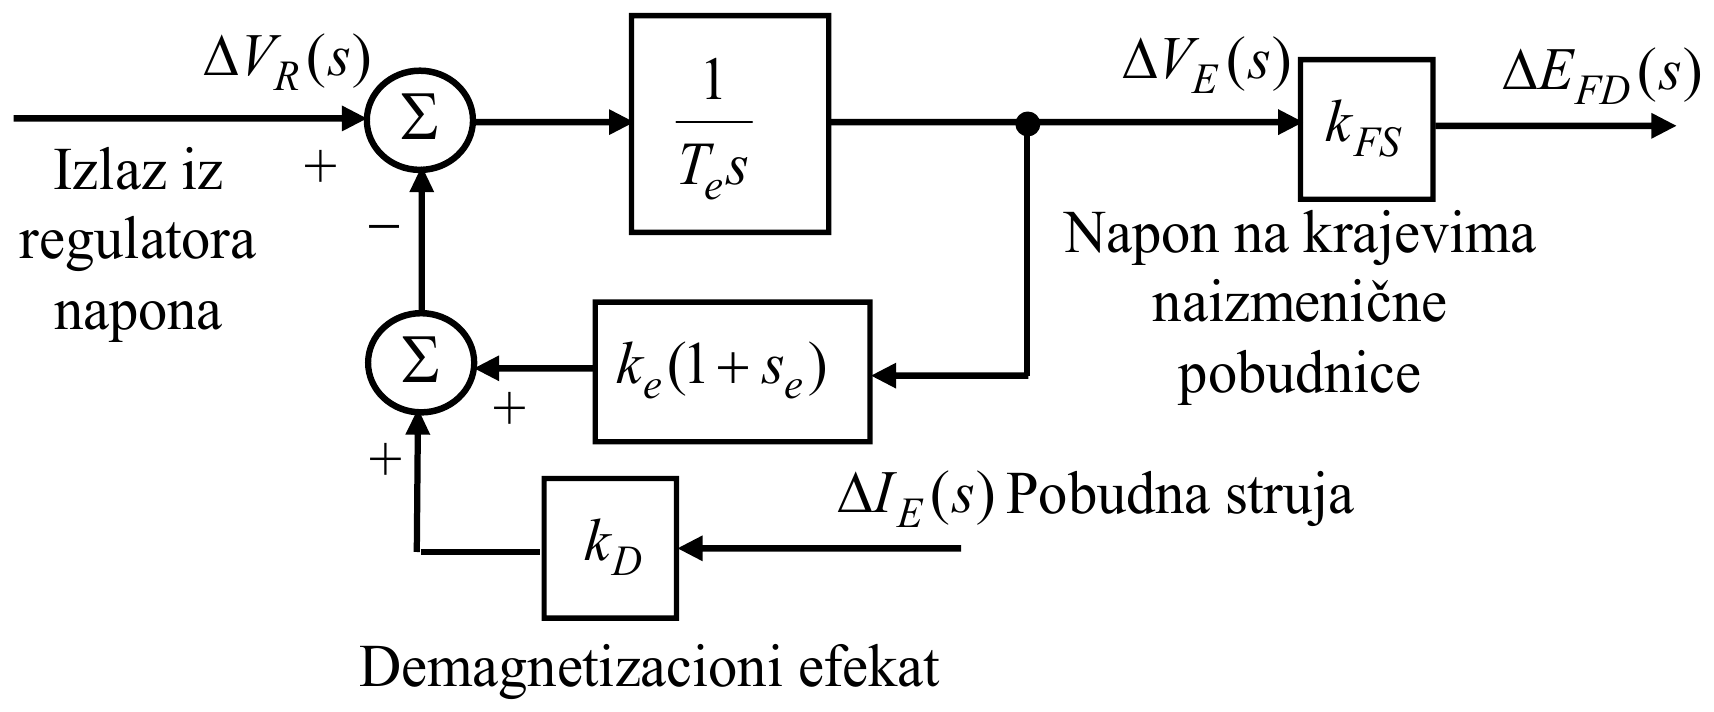
Uticaj komutacionog pada napona prikazan je na primeru naizmeničnog obrtnog sistema pobude:
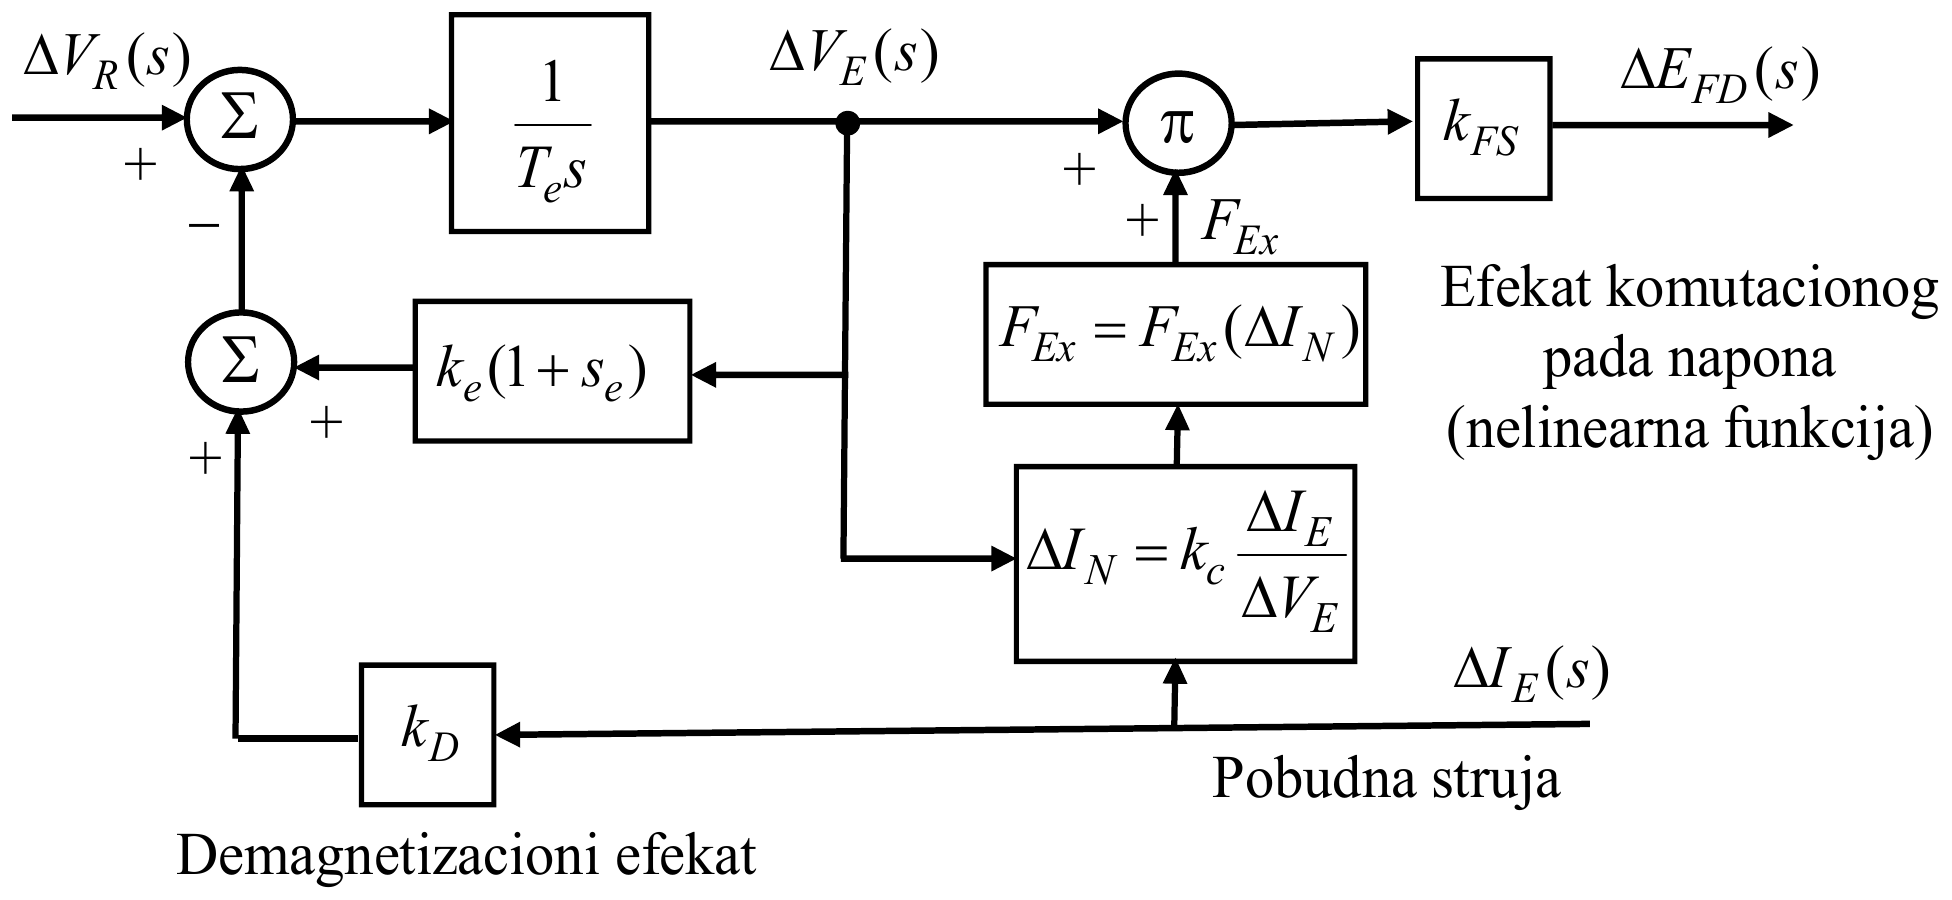
Iz predavanja: Sekundarna regulacija napona: Osnovne šeme sistema pobude; Sekundarna regulacija napona: II Naizmenični sistemi pobude (AC sistem); Sekundarna regulacija napona: Naizmenični sistemi pobude (AC sistem).
15. Osnovne šeme sistema pobude (podela i opšte karakteristike). Modelovanje statičkog naizmeničnog sistema samopobude.
Osnovni element svakog sistema pobude je izvor struje pobude ili pobudnica. Ona može biti bilo koji izvor jednosmerne struje:
- Jednosmerni generator sa sopstvenom ili nezavisnom pobudom.
- Nezavisni sinhroni generator sa ispravljačem.
- Ispravljač napajan iz spoljne mreže ili sa krajeva sinhrone mašine koja se pobuđuje.
Glavna pobudnica predstavlja izvor struje sinhrone mašine, a pomoćna pobudnica izvor struje pobude glavne pobudnice.
Snage glavnih pobudnica su 0,5–3 % nominalne snage sinhrone mašine. Snage pomoćnih pobudnica su 1,5–5 % nominalne snage glavne pobudnice. Generalno su ovi procenti manji za mašine većih snaga. Cena sistema pobude je 5–8 % od cene sinhronog generatora.
III Statički naizmenični sistemi samopobude (ST sistem)
Energija za pobuđivanje uzima se sa krajeva samog generatora (ili sa sabirnica sopstvene potrošnje elektrane).
Statički naizmenični sistemi samopobude (ST sistem), ili transformatori naizmeničnih sistema samopobude
Napon na sekundaru (koji se vodi na ispravljač) proporcionalan je magnetopobudnoj sili i može se predstaviti kao:
gde su i udeli napona i struja, odnosno konstante koje zavise od broja navojaka naponskog i strujnog namotaja primara i broja zavojaka sekundarnog ispravljačkog transformatora. j u prethodnom izrazu je posledica da je približno (sinhrona) reaktansa.
U slučaju naizmeničnog sistema samopobude sa kompaundnim transformatorom i regulisanim ispravljačima (ST sistem pobude) šema je:
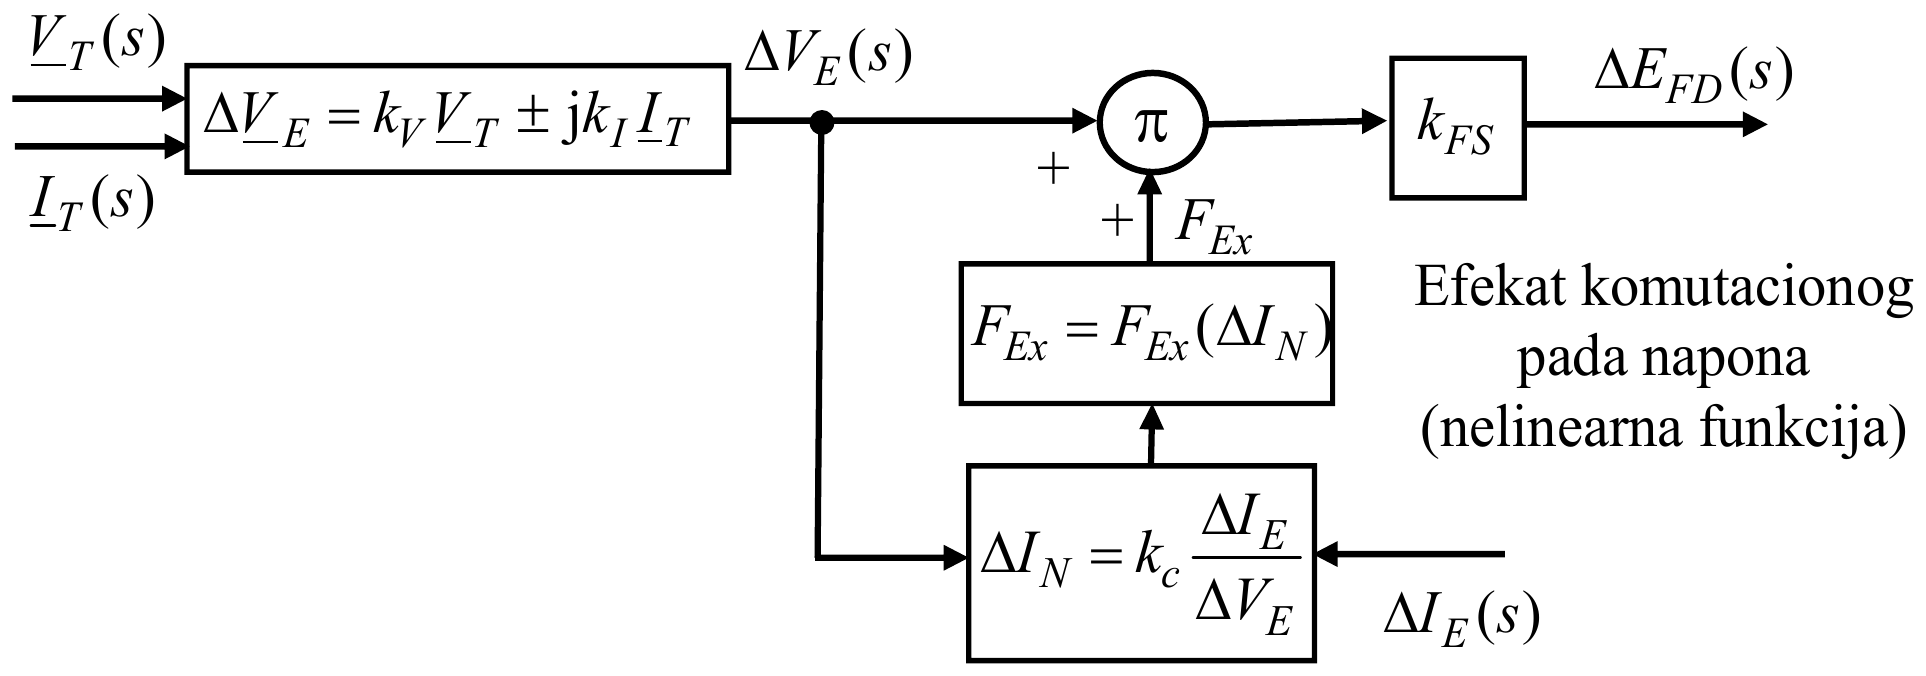
Iz predavanja: Sekundarna regulacija napona: Osnovne šeme sistema pobude; Sekundarna regulacija napona: III Statički naizmenični sistemi samopobude (ST sistem); Sekundarna regulacija napona: Statički naizmenični sistemi samopobude (ST sistem), ili transformatori naizmeničnih sistema samopobude.
16. Osnovni elementi sistema pobude. Modelovanje regulatora pobude, kompenzatora i mernog pretvarača i stabilizatora elektroenergetskog sistema.
Drugi važan element sistema pobude je (automatski) regulator napona. To je standardni industrijski regulator sa mernim organom, detektorom greške, elementima pojačanja, izvršnim organom, elementima stabilizacije, pomoćnim ulazima i ograničavačima.
Automatski regulator napona je tipa jedan ulaz – jedan izlaz, mada može imati više ulaza i jedan izlaz (multivarijabilni regulator).
Regulator pobude je jednostepeni ili dvostepeni pojačavač sa funkcijama prenosa inercijalnog kola sa kašnjenjem prvog reda (kada nema mernog pretvarača, odnosno ):
Druga jednačina predstavlja kompenzator pada napona.
Kompenzator i merni pretvarač
Model kompenzatora i mernog pretvarača je:
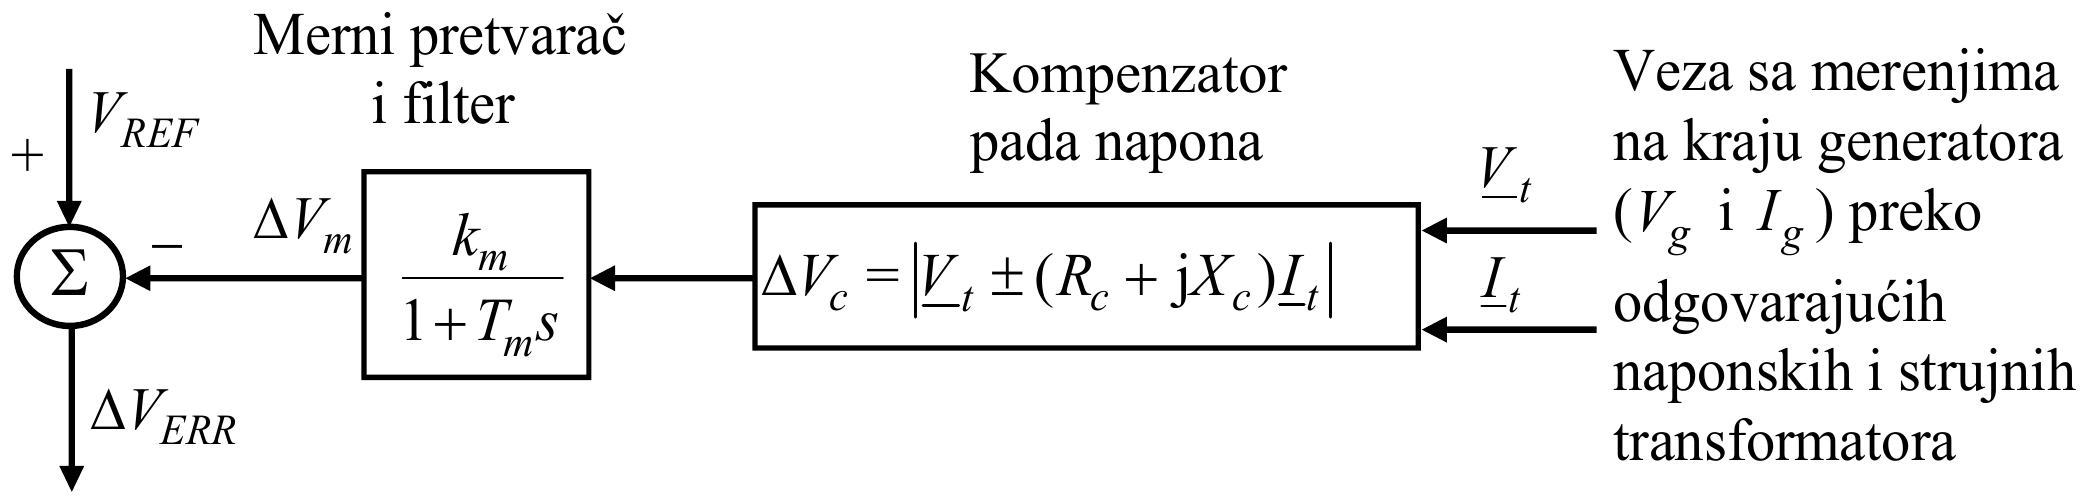
Stabilizatori u povratnoj grani
Stabilizatori u povratnoj grani sistema za regulaciju pobude obično su diferencijalni elementi, čiji su modeli oblika:
Ovoj diferencijalnoj jednačini odgovara sledeća funkcija prenosa:
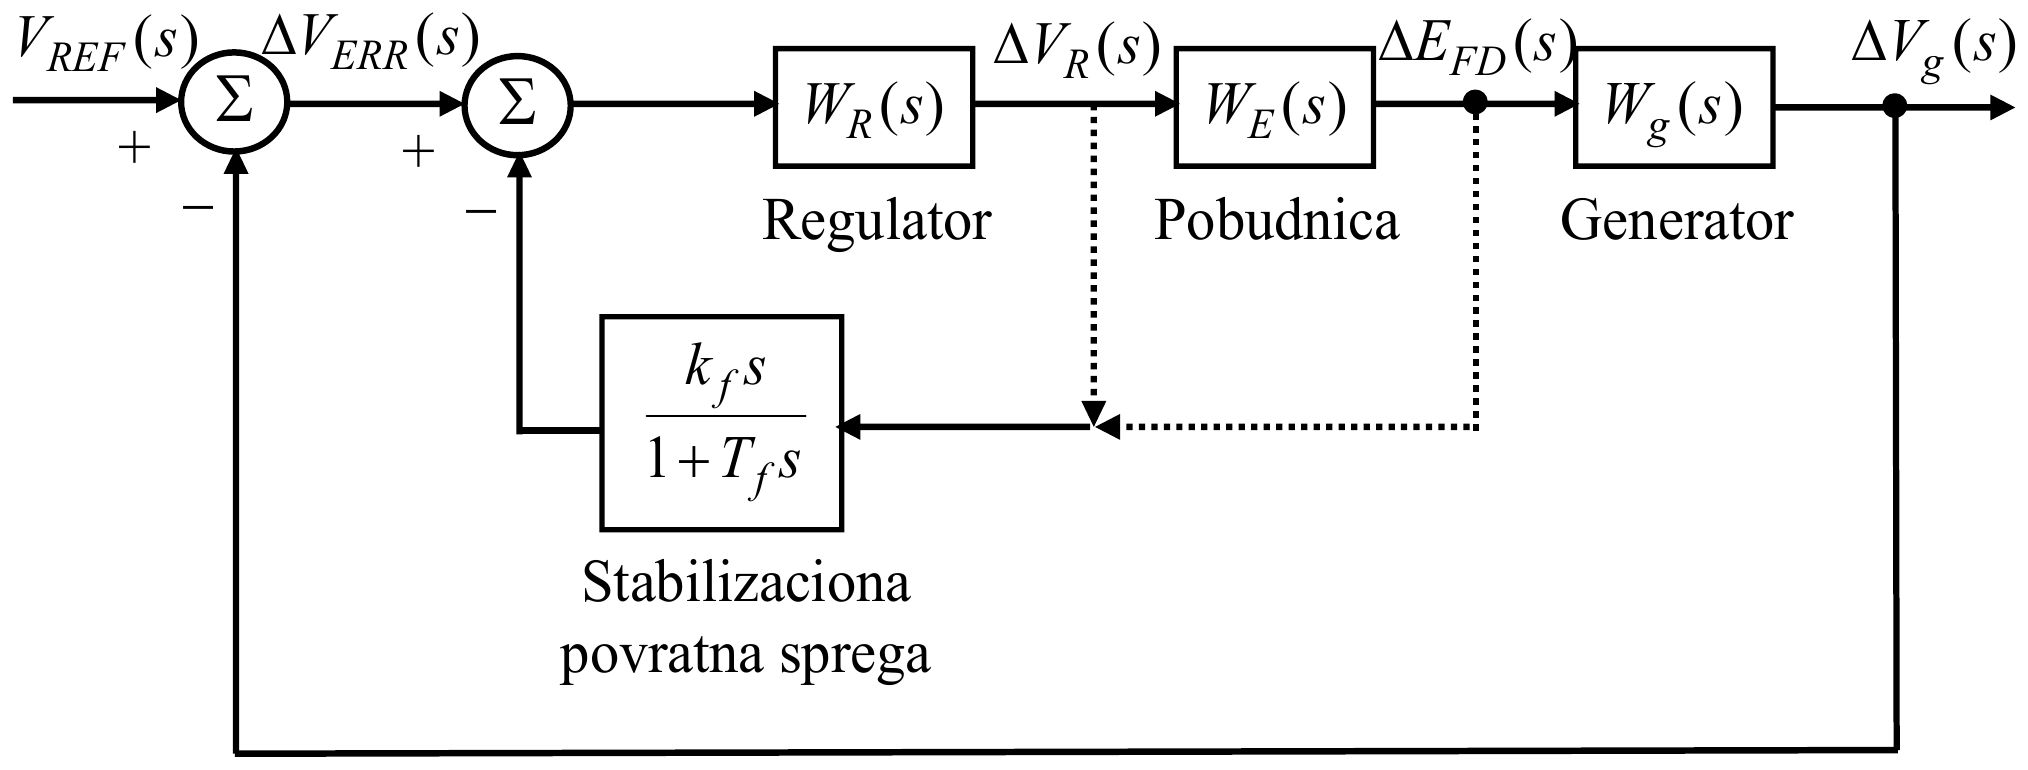
Iz predavanja: Sekundarna regulacija napona: Regulator pobude; Sekundarna regulacija napona: Kompenzator i merni pretvarač; Sekundarna regulacija napona: Stabilizatori u povratnoj grani.
17. Osnovne karakteristike primarne, sekundarne i tercijarne regulacije napona (hijerarhija upravljanja, veza pojedinih regulacija i struktura sekundarnog regulatora).
Primarna regulacija napona
Zavisi od tipa regulacionog resursa. Obrađena napred za sinhrone generatore, dok se za druge regulacione resurse neće obrađivati.
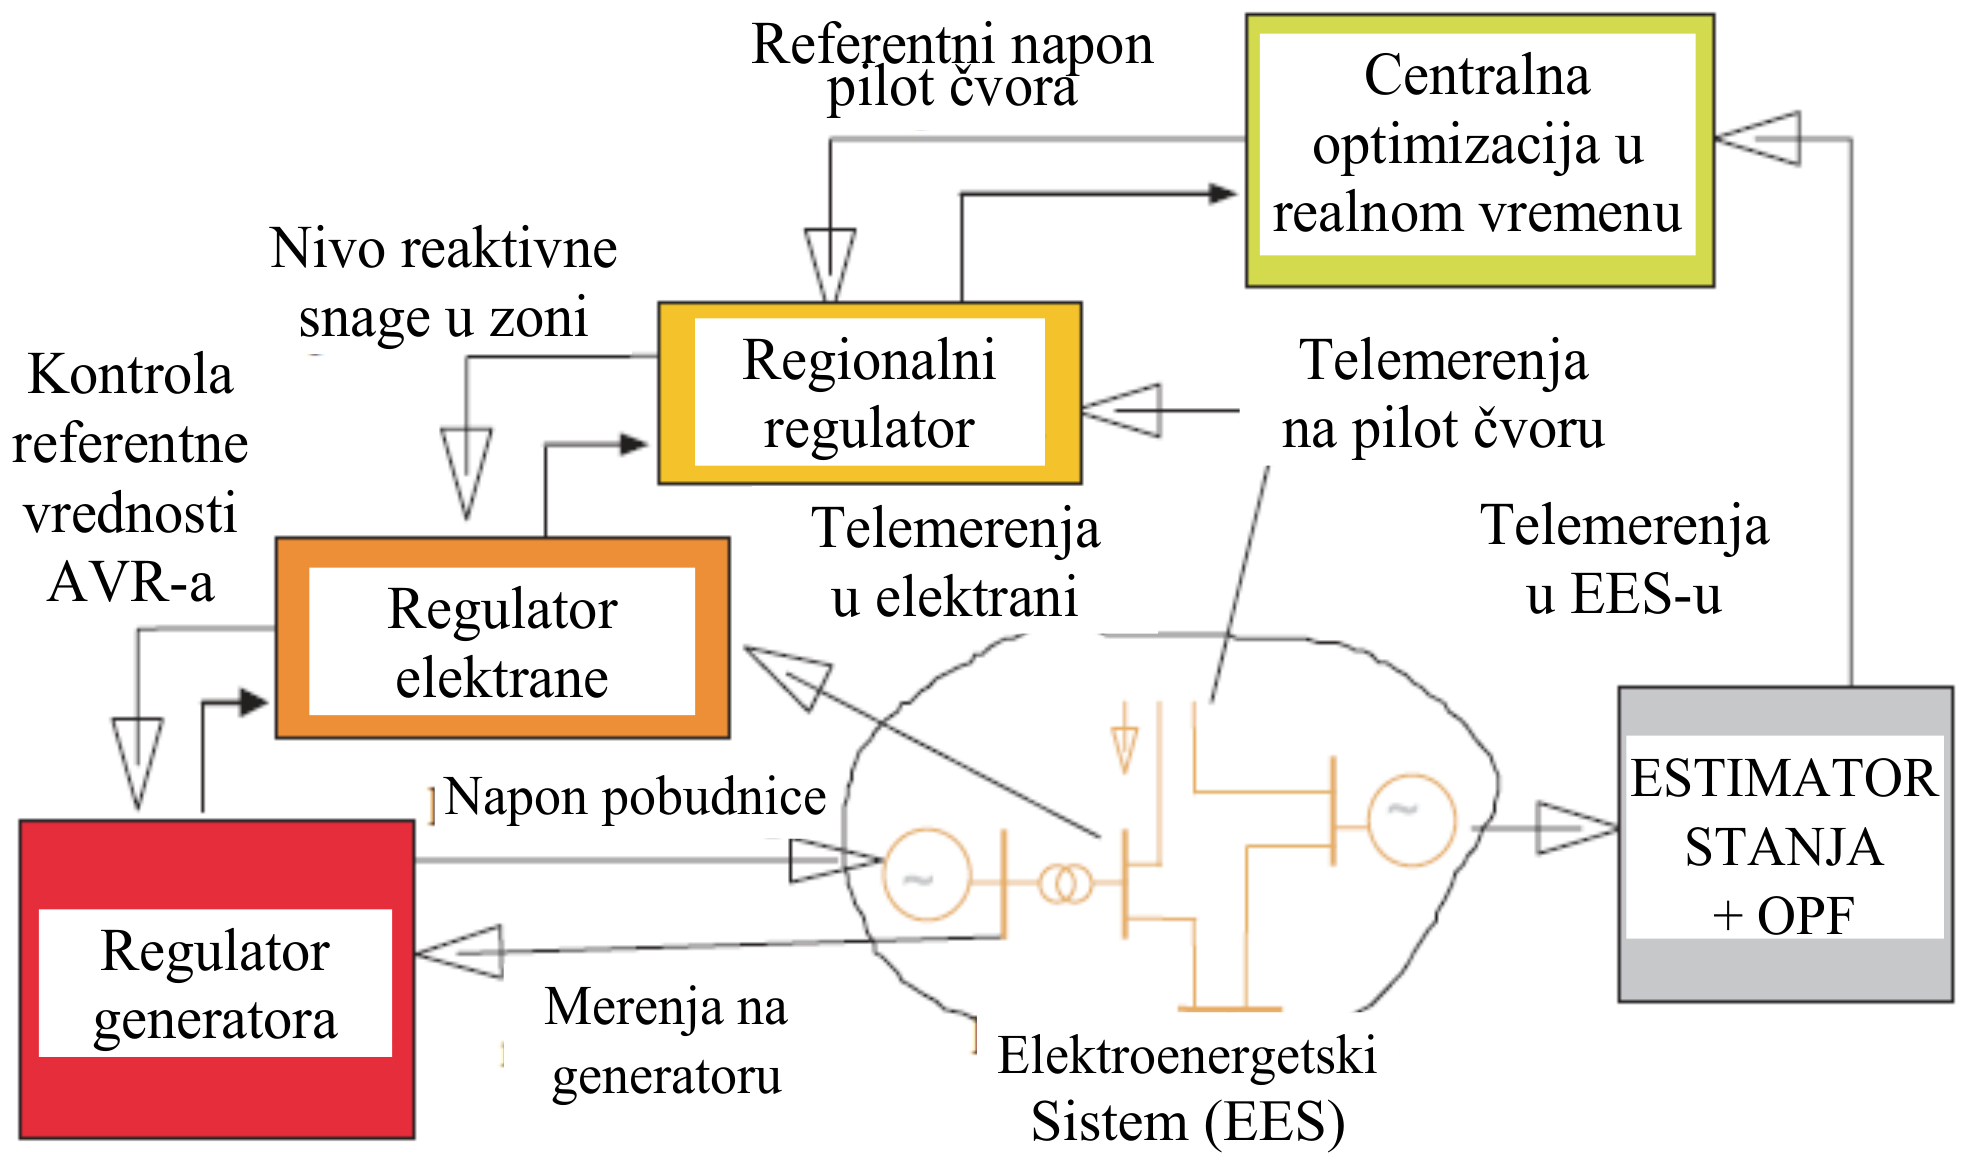
Sekundarna regulacija napona
Hijerarhijski sistemi upravljanja se zasnivaju na podeli visokonaponske mreže na određene oblasti i na automatskoj koordinaciji reaktivnih resursa u svakoj oblasti. Prvo su istraživani u Evropi (uglavnom u Italiji i Francuskoj) posle 1980. godine. Ovi sistemi se obično nazivaju koordinirana naponska regulacija, ili u cilju naglašavanja hijerarhijske strukture sekundarna i tercijerna naponska regulacija. Posle Italije i Francuske i druge zemlje su uvele sličan koncept upravljanja (Belgija, Španija, USA, Brazil, Tajvan, Južna Koreja, Rumunija, Južna Afrika i druge).
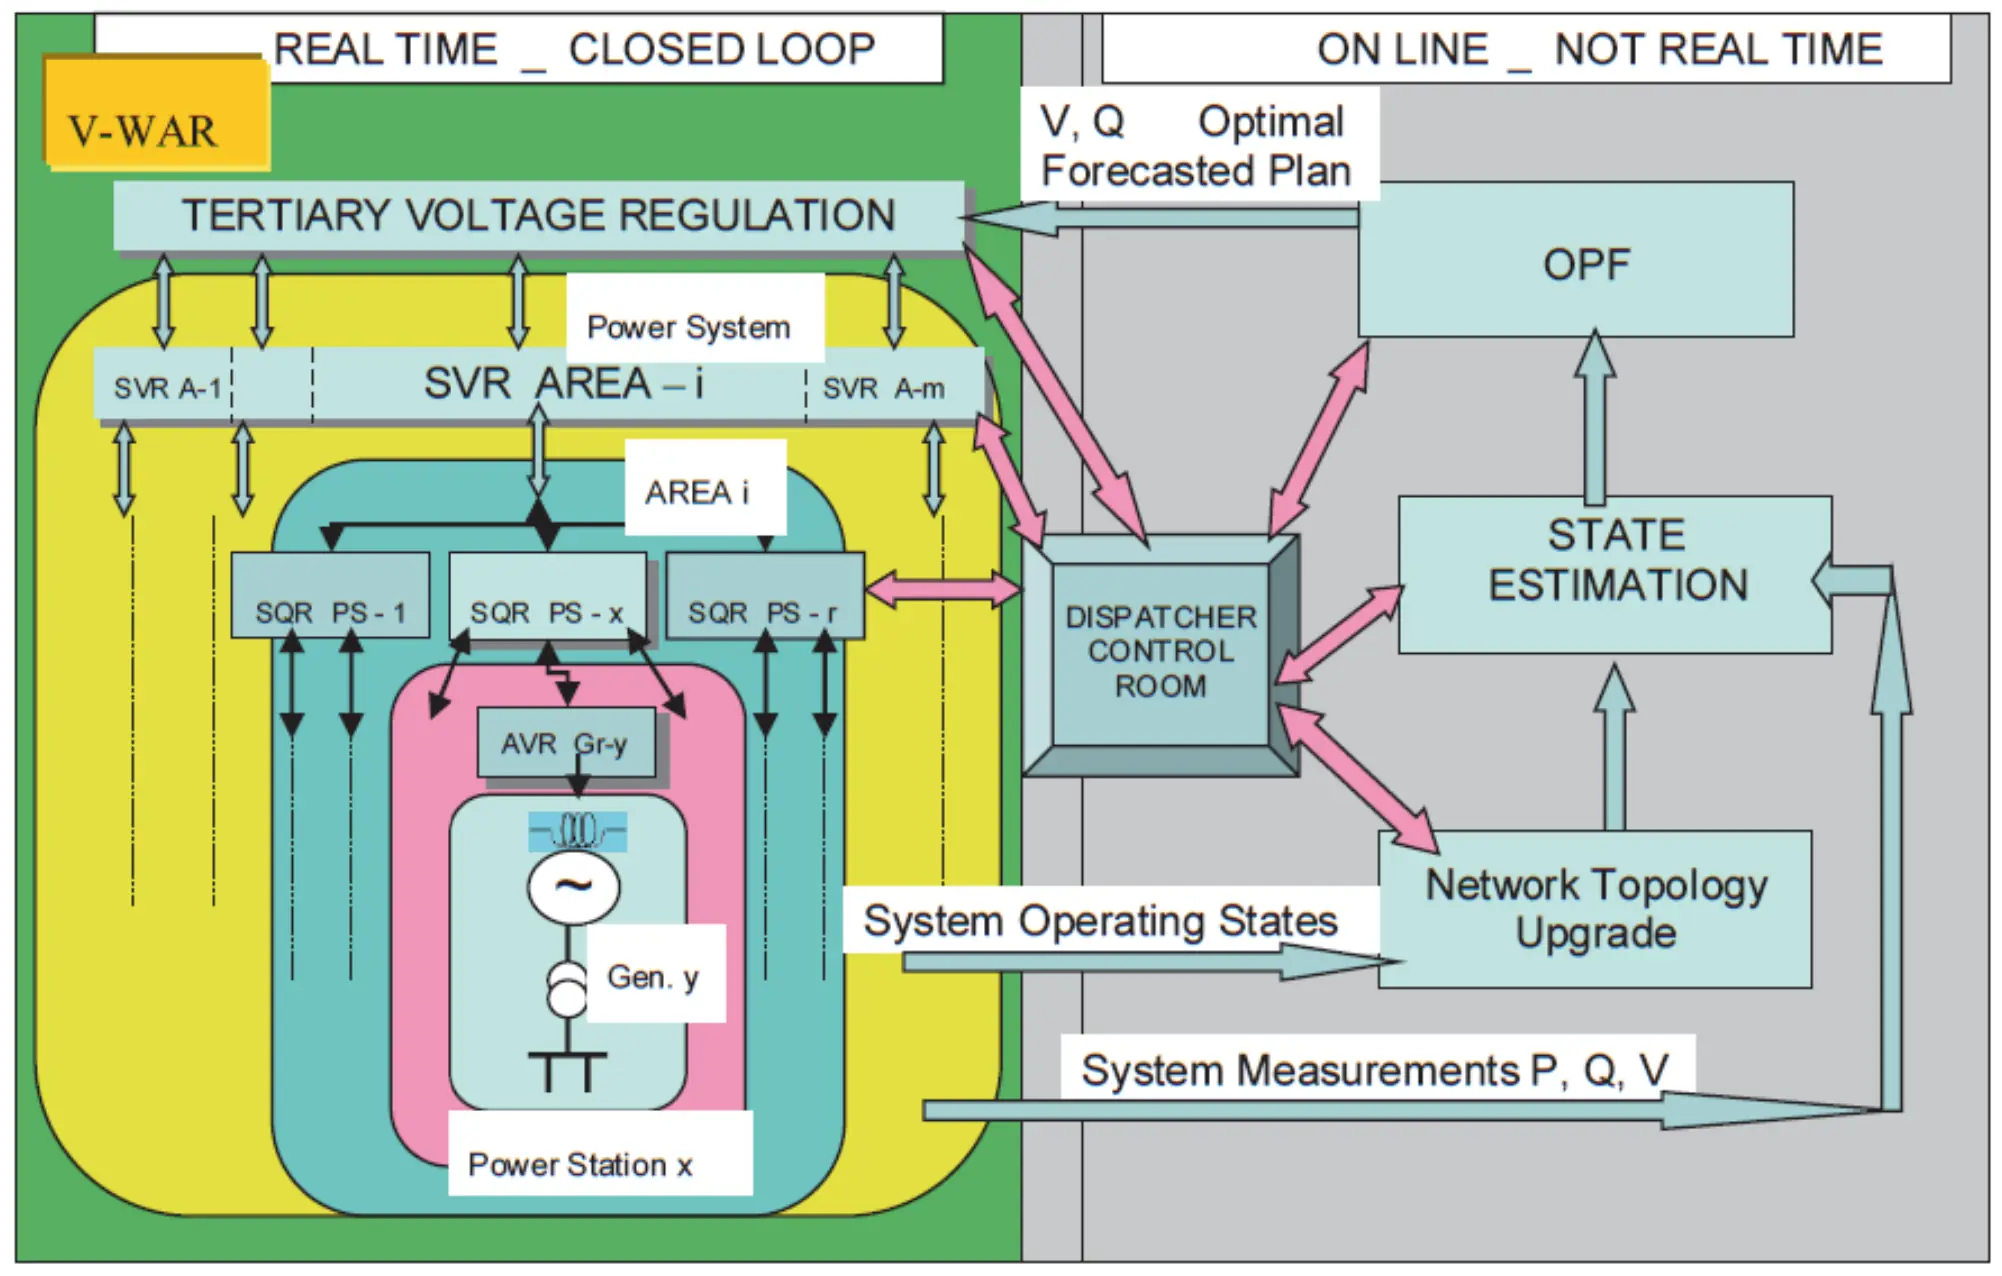
Sekundarna regulacija napona kao prvi zadatak ima automatsku regulaciju napona u glavnim čvorovima prenosne mreže (najčešće potrošački čvorovi), a koja se sprovodi upravljanjem najvećim resursima reaktivne snage na datoj lokaciji. Primarna i sekundarna regulacija napona ponekad imaju različite (često i kontradiktorne) zahteve.
U normalnom radnom režimu sekundarna regulacija napona obezbeđuje sledeće ciljeve:
- Održavanje napona u mreži na specifičnim vrednostima i redukcija njihovih varijacija.
- Povećanje efikasnosti dispečerskog upravljanja.
- Koordinacija resursa reaktivne snage u upravljanju u realnom vremenu.
- Dinamičke performanse naponskih tranzijenata sa dominantnim vremenskim konstantama reda 50 s.
U poremećenim radnim režimima sekundarna regulacija napona obezbeđuje sledeće ciljeve:
- Ostvaruje vremensku regulaciju generisanih/apsorbovanih reaktivnih snaga u perturbovanoj (poremećenoj) zoni.
- Ubrzan oporavak naponskog nivoa u perturbovanoj (poremećenoj) zoni.
- Nameće dinamički odziv prvog reda na naponske tranzijente u skladu sa PI upravljačkim zakonom, sa dominantnim vremenskim konstantama reda 50 s, kao i brzo smanjivanje većine vršnih varijacija (zbog velikih poremećaja) u toku prve sekunde najvećeg tranzijenta (na osnovu efekta upravljačkog zakona proporcionalnog regulatora).
Važan problem je izbor pilot čvora i regulacionih generatora, što je izvan nivoa ovog kursa.
Za sekundarnu regulaciju se koristi proporcionalno-integralni regulator, u cilju proračuna regulacionog signala (videti prethodnu sliku), koji se definiše kao nivo zone, odnosno kao razlika između zadate referentne vrednosti pilot čvora i izmerenog napona u tom čvoru u datom vremenskom trenutku. Ovaj nivo određuje zahteve te regulacione oblasti za reaktivnom snagom (za -tu regulacionu oblast)
gde su i podesive konstante integralnog i proporcionalnog dejstva, koje se biraju tako da se promena regulacionog signala nivoa podešava u opsegu (granične vrednosti označavaju iscrpljivanje raspoloživog regulacionog opsega zone u smeru odavanja, odnosno apsorpcije reaktivnih snaga).
Tercijarna regulacija napona
Osnovna ideja tercijarne regulacije napona se izvodi iz zahteva sigurnosti i efikasnosti sistema, koji se mogu povećati kroz centralizovanu koordinaciju u realnom vremenu decentralizovanih struktura sekundarnih regulatora zona. Referentne vrednosti napona pilot čvorova moraju se adekvatno ažurirati i koordinirati on-line i u realnom vremenu, pri čemu je dinamika sporija od sekundarne regulacije napona (vremenska dekompozicija). To ažuriranje se sprovodi uvažavanjem realnog operativnog stanja čitave mreže i konfliktnih zahteva koji se mogu javiti u međuzonskoj koordinaciji sekundarnih regulatora napona. Ažuriranje referentnih vrednosti napona pilot čvorova se vrši u realnom vremenu jednostavno korišćenjem radnog stanja sistema sekundarne regulacije napona koje daje pouzdane, sintetičke i vremenske informacije u vezi čitavog sistema. Referentne vrednosti napona pilot čvorova se efikasno optimiziraju u realnom vremenu, tako da se efikasno minimiziraju i gubici u mreži.
Tercijarna regulacija napona ima za cilj globalnu (nacionalnu) optimizaciju napona preko suboptimalnog upravljanja u realnom vremenu. To uključuje određivanje trenutne vrednosti referentnog napona pilot čvora, kao i minimizaciju razlika merenih napona u pilot čvorovima u odnosu na istorijske reference dobijene na osnovu off-line prognoziranih vrednosti. Ako se zone sekundarne regulacije napona adekvatno izaberu, može se primeniti jednostavna optimizacija tercijarne regulacije napona koja se sprovodi u sistemu sa zatvorenom spregom, ali sa sporijom vremenskom dinamikom u odnosu na sekundarnu regulaciju napona.
Osnovni ciljevi tercijarne regulacije napona su:
- Optimizacija tokova reaktivnih snaga između pojedinih zona, sa ciljem minimizacije gubitaka aktivne snage.
- Povećanje stabilnosti i kontrolabilnosti sistema.
Iz predavanja: Sekundarna regulacija napona: Primarna regulacija napona; Sekundarna regulacija napona; Sekundarna regulacija napona: Tercijarna regulacija napona.
18. Grupna regulacija pobude, napona i raspodele reaktivnih snaga u elektranama.
Osnovni cilj grupne regulacije u elektranama sa više agregata je jedinstveno upravljanje naponsko-reaktivnim režimom elektrane. Tako se prevazilaze nedostaci koji se pojavljuju pri pojedinačnom upravljanju svakog agregata sa regulatorom proporcionalnog dejstva (jedan ulaz – jedan izlaz).
U suštini grupna regulacija predstavlja automatsku sekundarnu regulaciju, pomoću koje se pomeraju statičke karakteristike regulatora pobude sinhronog generatora paralelno samoj sebi.
Svaki grupni regulator sastoji se od regulatora režima i regulatora raspodele.
Regulator režima ima za zadatak da održava izabranu režimsku veličinu (napon na zajedničkim sabirnicama, zbirnu reaktivnu snagu elektrane ili njihovu kombinaciju).
Regulator raspodele održava željenu raspodelu od strane regulatora režima zadatog reaktivnog opterećenja elektrane, između generatora u pogonu.
Referentne promenljive regulatora režima određene su samo njegovom funkcijom.
Izbor referentne promenljive regulatora raspodele, koji reguliše raspodelu reaktivne snage između agregata, nije jednoznačan. Naime, kontrola raspodele reaktivnih snaga između agregata koji rade paralelno može se obavljati ne samo poređenjem njihovih ostvarenih i zadatih vrednosti, već korišćenjem i drugih promenljivih generatora.
To znači da se kao referentna promenljiva na regulatoru raspodele reaktivnih snaga može javiti za generator:
- Reaktivna snaga generatora ()
- Reaktivna komponenta struje generatora ()
- Prividna snaga generatora ()
- Struja opterećenja generatora ()
- Pobudna struja generatora ()
- Pobudni napon generatora ()
Pri automatskoj regulaciji razlika stvarne i zadate vrednosti uvodi se u sistem sa zatvorenom povratnom spregom (regulator raspodele), koji deluje u cilju anuliranja greške.
Na slici su prikazane statičke karakteristike za dva agregata sa različitim statizmima:
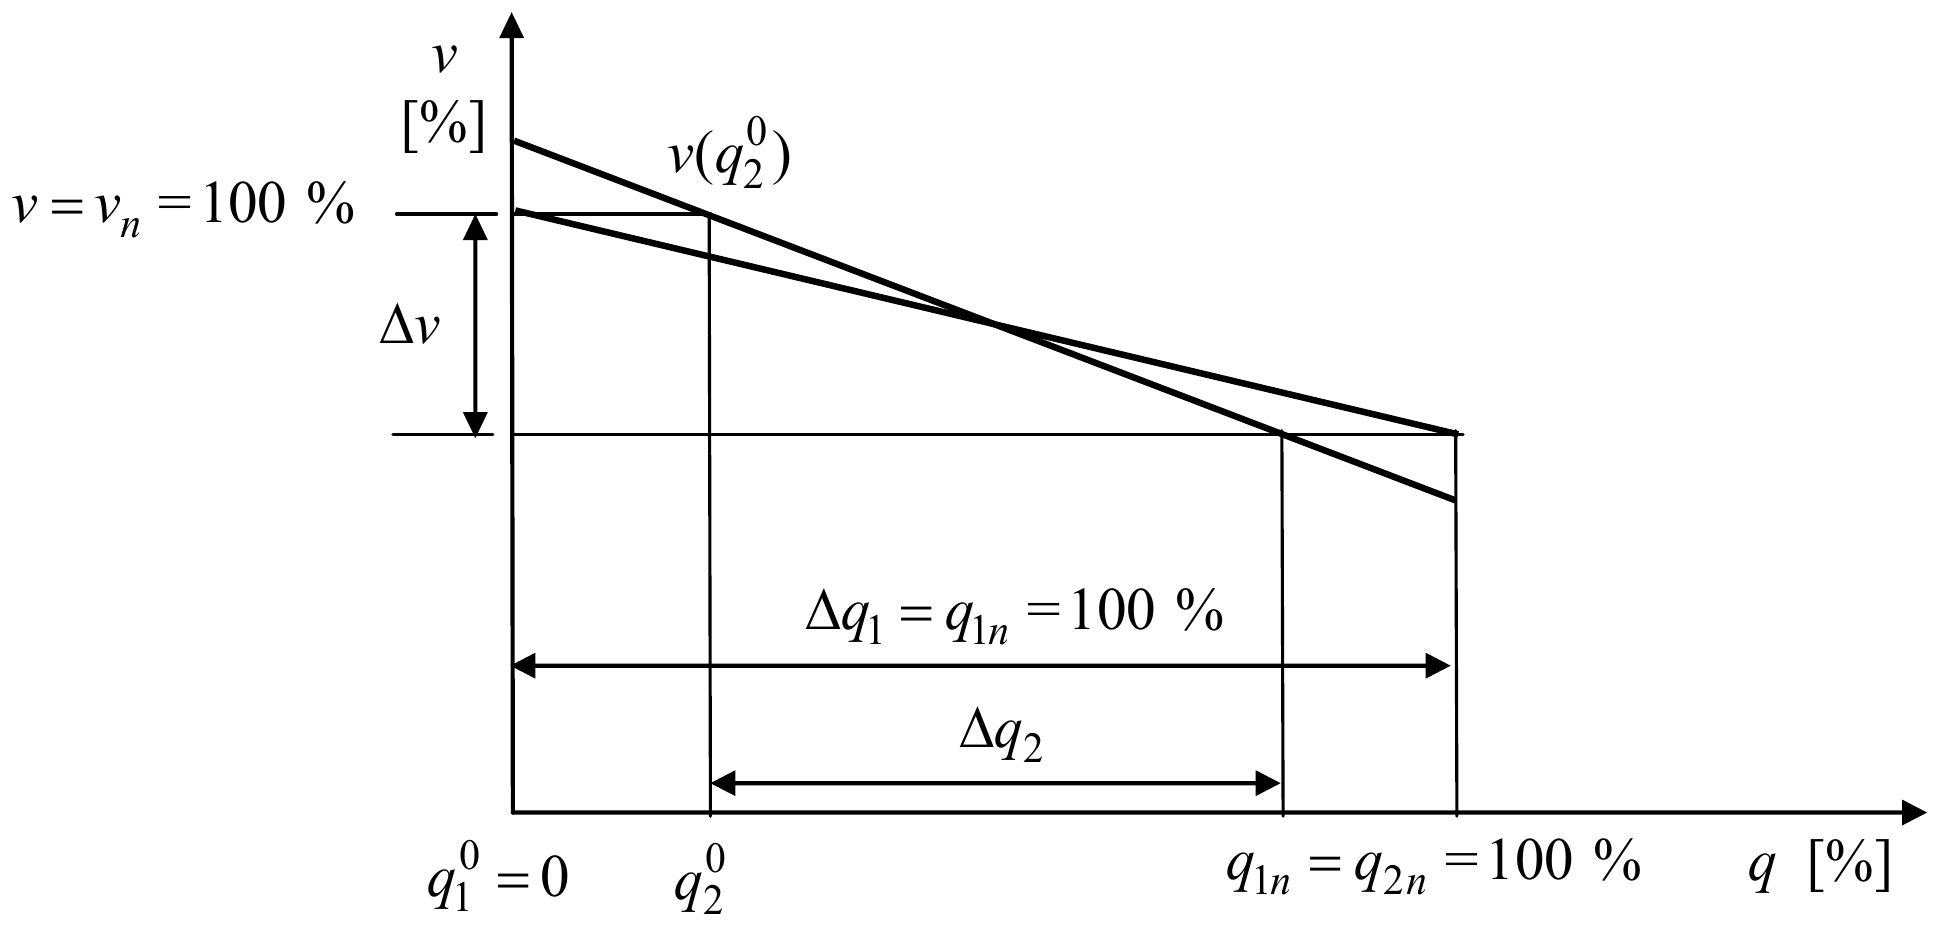
Regulacija režima rada elektrane može se obavljati u tri regulaciona moda:
- Režim regulacije napona na zajedničkim sabirnicama elektrane.
- Režim regulacije zadate reaktivne snage elektrane.
- Režim kombinovane regulacije napona na sabirnicama i reaktivne snage prema V-Q statičkoj karakteristici elektrane.
Iz predavanja: Sekundarna regulacija napona: Grupna regulacija pobude, napona i raspodele reaktivnih snaga u elektranama.
Tema 4: Sistem za regulaciju učestanosti i aktivnih snaga
19. Regulacija učestanosti i aktivnih snaga (pojam, karakteristike, regulacioni resursi i principijelna šema).
Učestanost i napon su osnovne mere kvaliteta rada i isporučene električne energije. Za razliku od napona, u sistemu nema pada učestanosti u stacionarnom stanju, bez obzira na nivo napona i udaljenost prenosa. To znači da svi delovi elektroenergetskog sistema (EES-a) koji su u sinhronizmu imaju istu učestanost (u stacionarnom stanju).
Za regulaciju napona postoji više regulacionih resursa. Kod regulacije učestanosti i aktivnih snaga postoji samo jedan regulacioni resurs – sinhrona generatorska grupa.
Osnovna principijelna šema sistema za regulaciju učestanosti je:
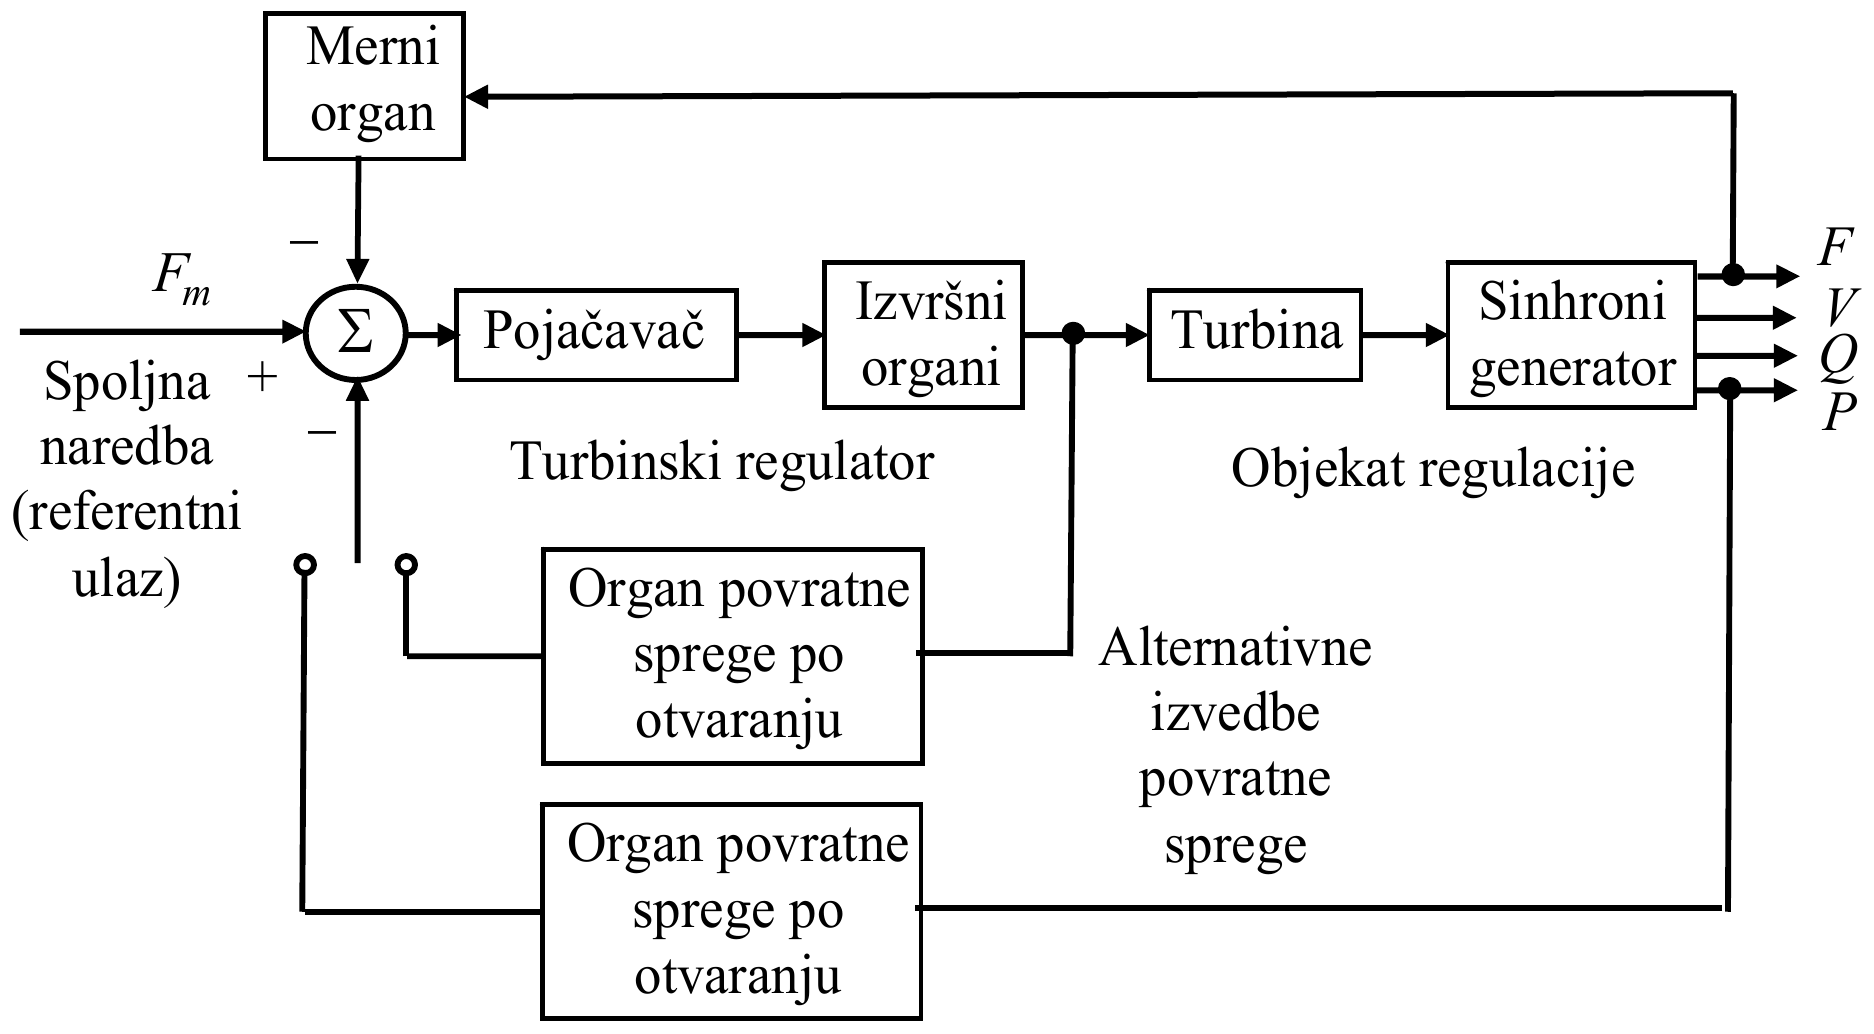
Primenjuju se tri vrste turbinskih regulatora:
- Tahometrijski (koriste se na termoelektranama)
- Akcelerotahometrijski (koriste se najčešće na hidroelektranama)
- Regulatori sa elastičnom povratnom spregom, ili drugačije nazvani regulatori sa prolaznim statizmom
Iz predavanja: Regulacija učestanosti i aktivnih snaga; Regulacija učestanosti i aktivnih snaga: Turbinski regulatori.
20. Vrste turbinskih regulatora. Modelovanje akcelerotahometrijskih turbinskih regulatora.
Primenjuju se tri vrste turbinskih regulatora:
- Tahometrijski (koriste se na termoelektranama)
- Akcelerotahometrijski (koriste se najčešće na hidroelektranama)
- Regulatori sa elastičnom povratnom spregom, ili drugačije nazvani regulatori sa prolaznim statizmom
Organ osetljiv na promenu brzine je kombinacija tahometar-akcelerotahometar (prvi meri brzinu, a drugi ubrzanje). Referentna brzina određena je naprezanjem opruge tahometra koja se podešava uređajem za promenu brzine.
Njihova principijelna šema je data na slici:
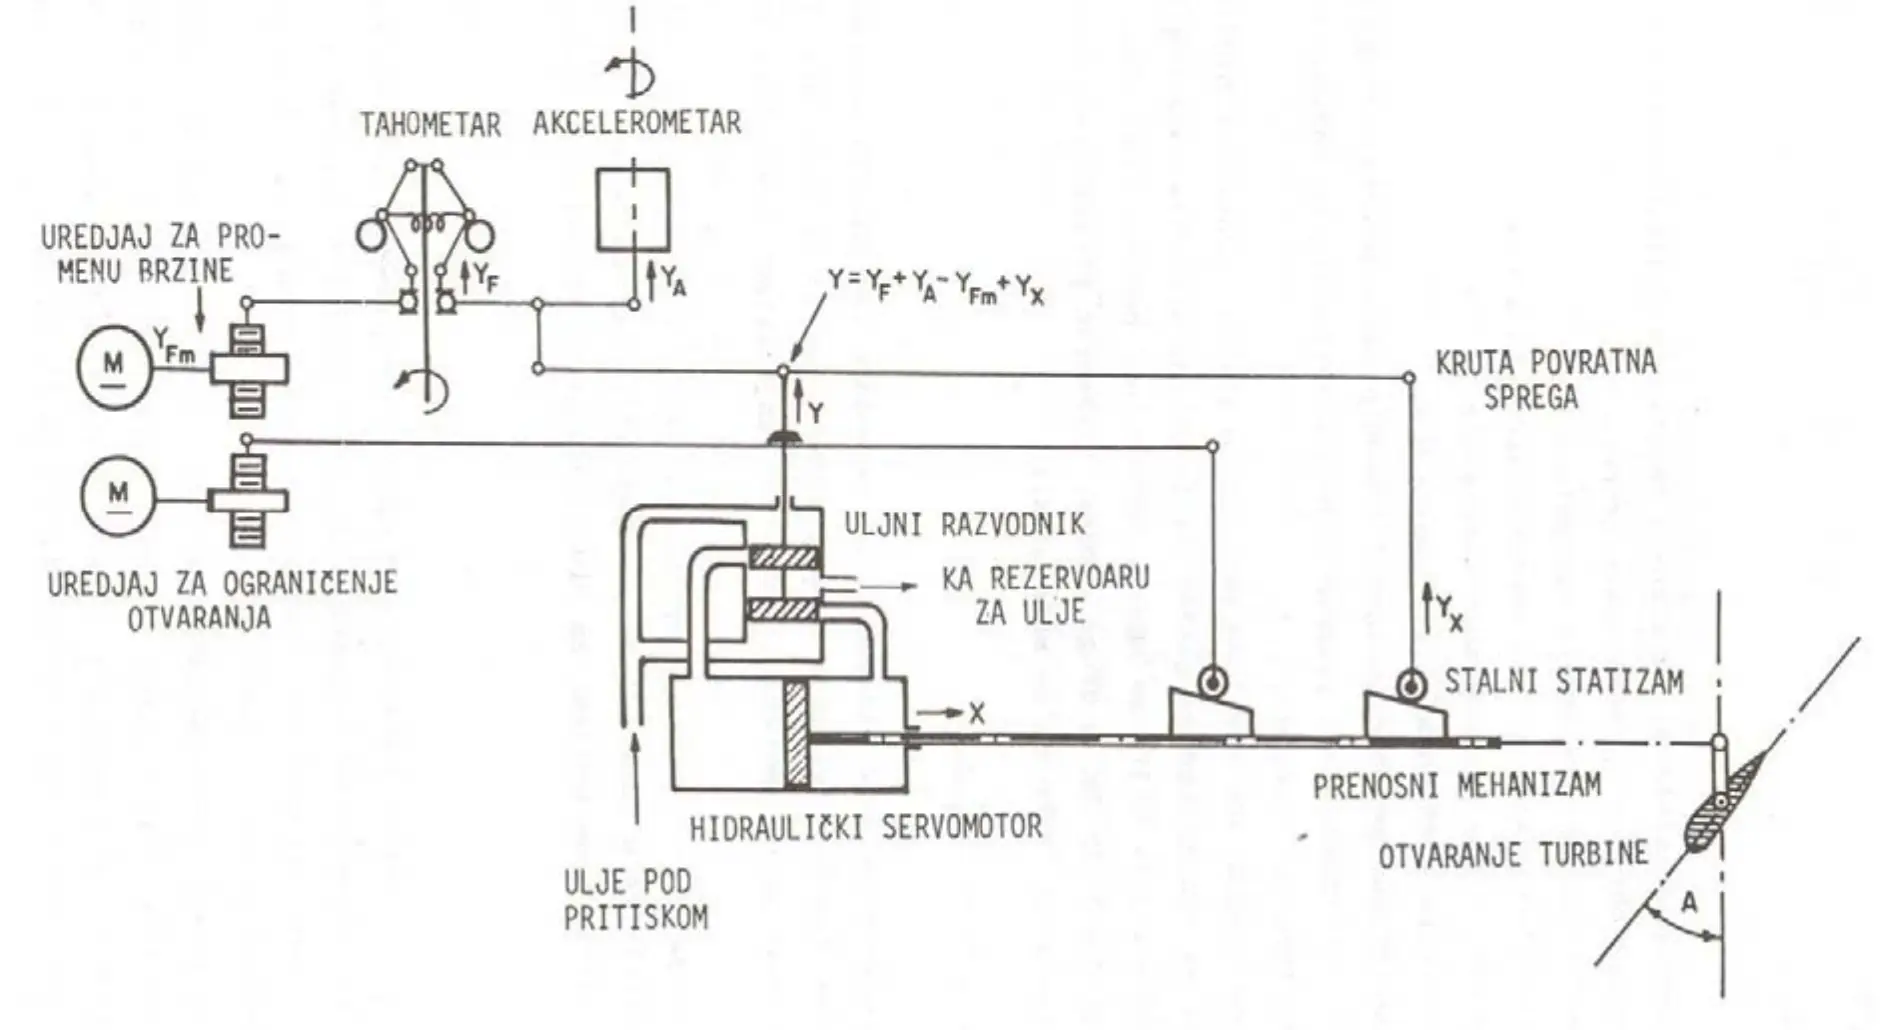
Za mala odstupanja oko stacionarnog stanja, može se pretpostaviti da je jednačina promene kretanja klipa hidrauličkog motora () proporcionalna sa kretanjem ulja uljnog razvodnika (kojim se napaja servomotor):
gde su:
- – promena kretanja klipa servomotora;
- – promena kretanja klipa uljnog razvodnika.
To znači da se ovde posle primene Laplace-ove transformacije javljaju dve funkcije prenosa, i to:
gde su:
- – pojačanje turbinskog regulatora;
- – vremenska konstanta eksponencijalnog odziva turbinskog regulatora.
Ulazno-izlazni model akcelerotahometrijskog regulatora sa stalnim statizmom je:
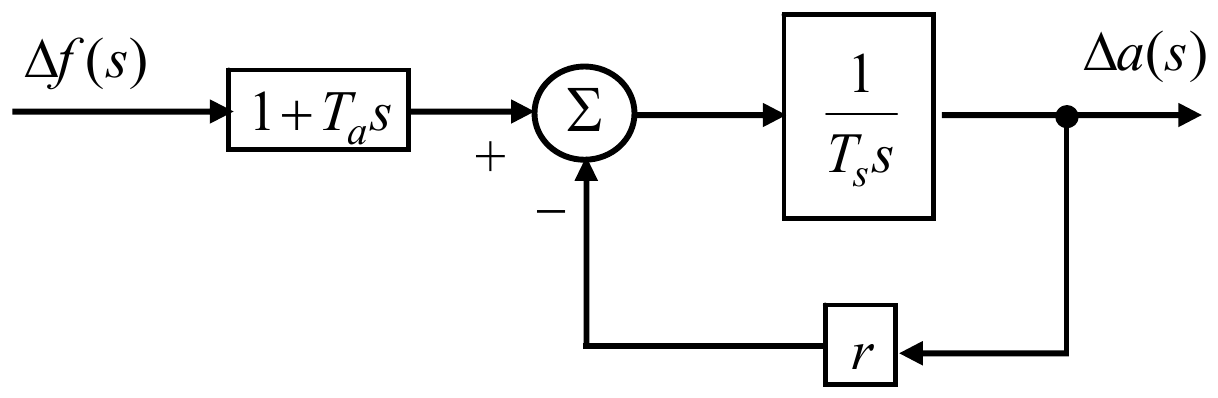
Stalni statizam ima vrednost 4–8 %, a tipična vrednost je , kada je pojačanje turbinskog regulatora
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Turbinski regulatori; Regulacija učestanosti i aktivnih snaga: Akcelerotahometrijski turbinski regulatori.
21. Vrste turbinskih regulatora. Modelovanje turbinskih regulatora sa prolaznim statizmom (elastičnom prolaznom spregom).
Primenjuju se tri vrste turbinskih regulatora:
- Tahometrijski (koriste se na termoelektranama)
- Akcelerotahometrijski (koriste se najčešće na hidroelektranama)
- Regulatori sa elastičnom povratnom spregom, ili drugačije nazvani regulatori sa prolaznim statizmom
Jednačina promene kretanja klipa uljnog razvodnika je:
gde je hod prigušivača, sveden na promenu učestanosti (kod prethodnog tipa ovde je bio član koji je zavisio od akcelerotahometrije).
Konačno se dobija matematički model turbinskog regulatora sa elastičnom povratnom spregom:
gde je unutrašnja promenljiva turbinskog regulatora.
Funkcije prenosa ovog tipa regulatora dobijaju se primenom Laplace-ove transformacije i eliminacijom unutrašnje promenljive :
Ulazno-izlazni model turbinskog regulatora sa prolaznim statizmom je:
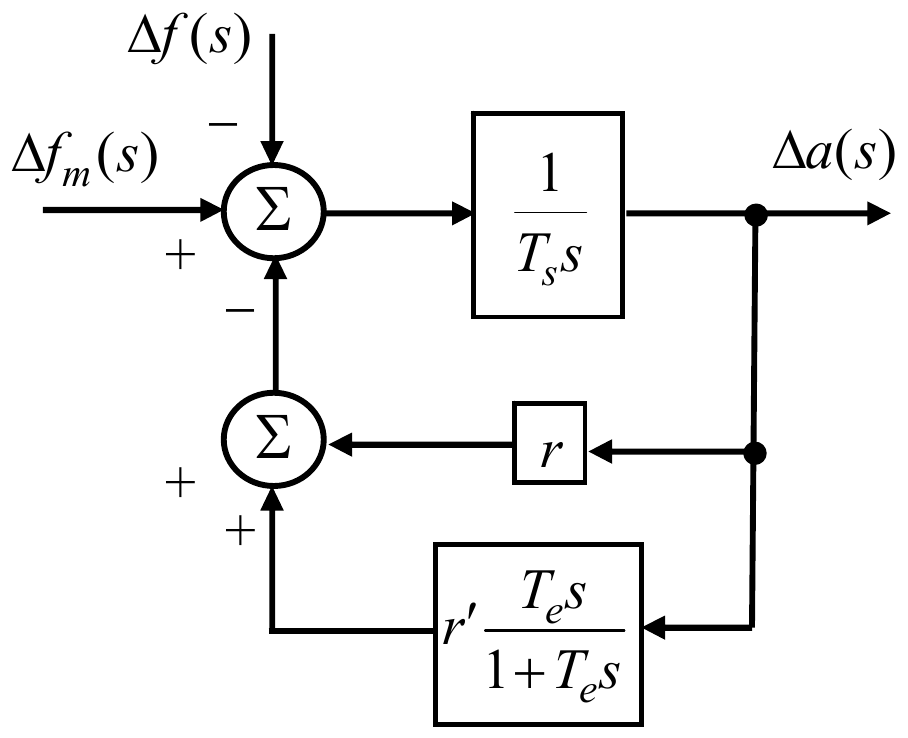
Ovaj tip turbinskih regulatora primenjuje se kod hidroelektrana.
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Turbinski regulatori; Regulacija učestanosti i aktivnih snaga: Turbinski regulator sa prolaznim statizmom (sa elastičnom povratnom spregom).
22. Vrste turbinskih regulatora. Modelovanje tahometrijskih turbinskih regulatora.
Primenjuju se tri vrste turbinskih regulatora:
- Tahometrijski (koriste se na termoelektranama)
- Akcelerotahometrijski (koriste se najčešće na hidroelektranama)
- Regulatori sa elastičnom povratnom spregom, ili drugačije nazvani regulatori sa prolaznim statizmom
Primenjuje se kod termoelektrana.
Oni su specijalan slučaj bilo kojeg od dva prethodna tipa, ako se zanemari akcelerotahometrijski član (akcelerotahometrijski tip), odnosno prolazni statizam (regulatori sa prolaznim statizmom).
Zamenska šema tahometrijskog regulatora je:
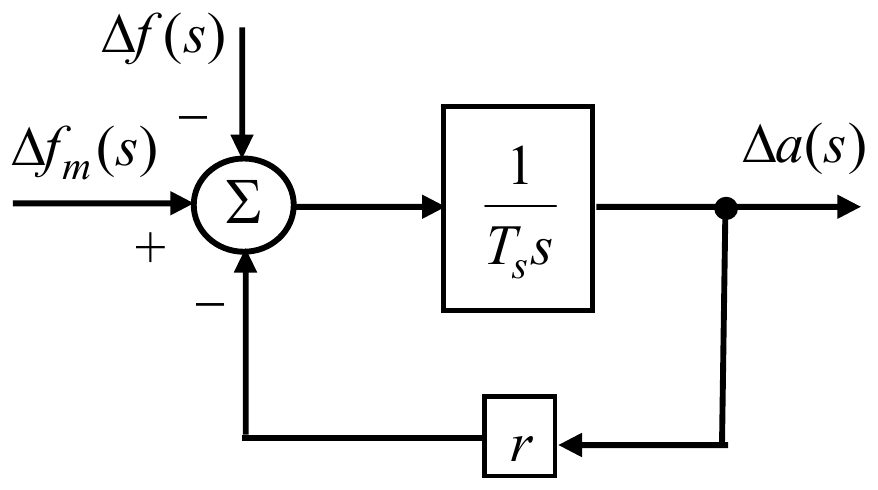
Funkcija prenosa tahometrijskog regulatora je:
je konstruktivna karakteristika servomotora i ne može se menjati.
Željeno ponašanje regulatora dobija se podešavanjem:
- – tahometrijski turbinski regulatori
- , – akcelerotahometrijski turbinski regulatori
- , , – regulatori sa elastičnom povratnom spregom (prolaznim statizmom)
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Turbinski regulatori; Regulacija učestanosti i aktivnih snaga: Tahometrijski turbinski regulator.
23. Modelovanje kondenzacionih parnih turbina i kondenzacionog turboagregata sa međupregrevanjem pare.
Principijelna šema kondenzacione turbine bez međupregrevanja pare je:
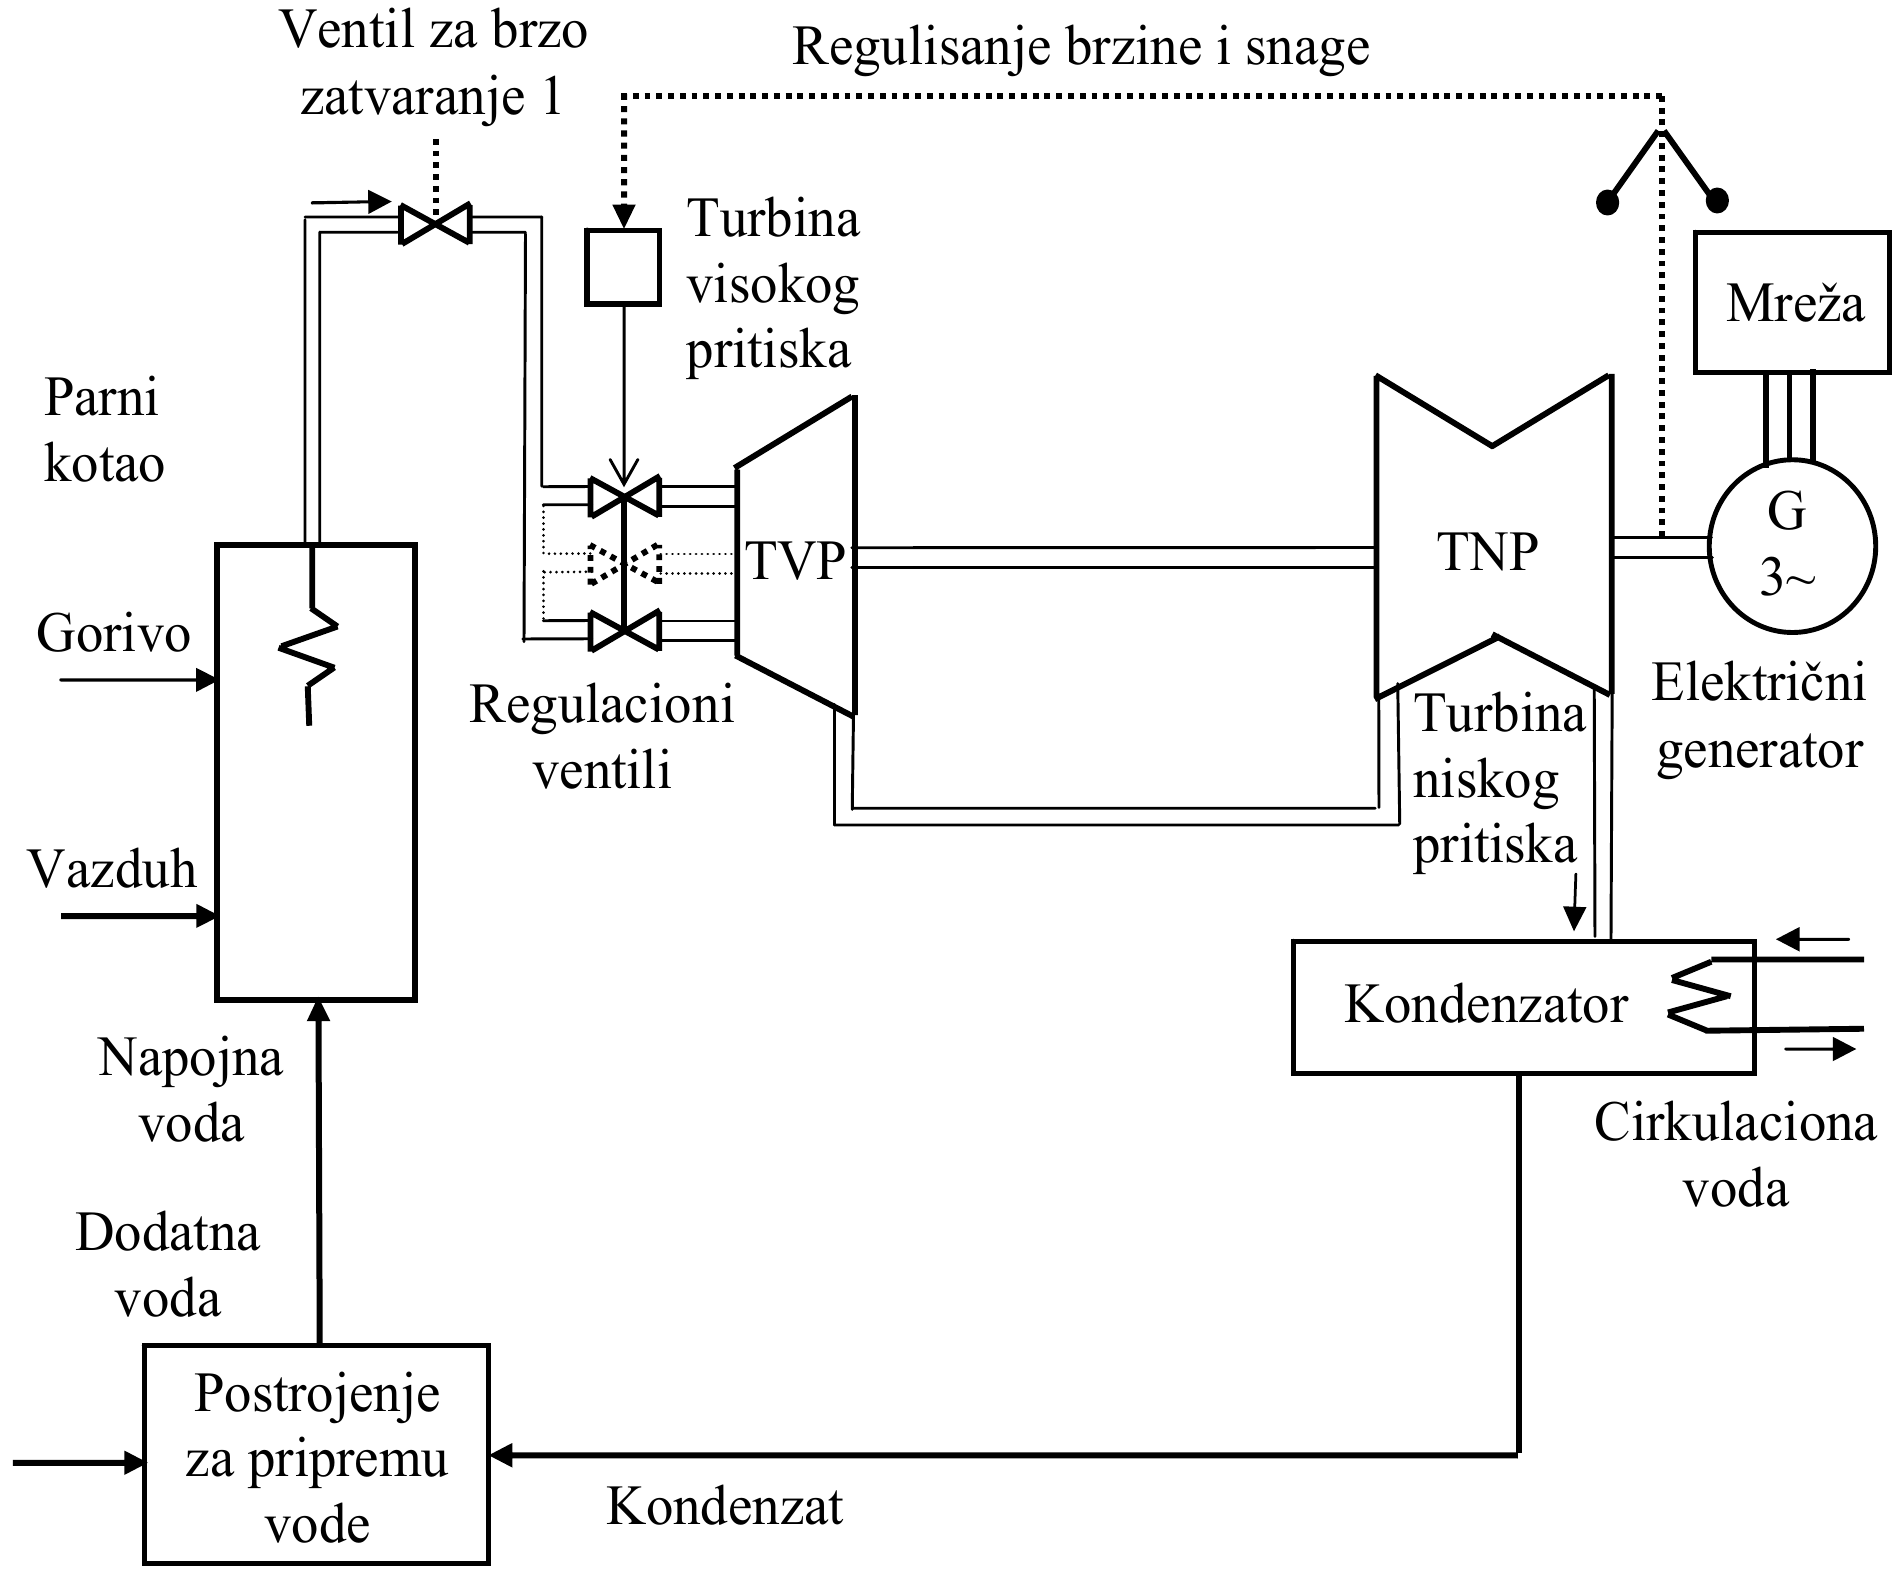
Promena snage turbine u relativnim jedinicama u okolini neke radne tačke je:
gde su:
- – promena položaja (otvaranja) regulacionog ventila (u r.j.);
- ;
- – koeficijent samoregulacije turbine (faktor osetljivosti promene snage u odnosu na promenu učestanosti pri konstantnom otvaranju).
Prenosna funkcija kondenzacionog turboagregata bez međupregrevanja pare je:
Ulazno-izlazni model kondenzacionog agregata bez međupregrevanja pare je:
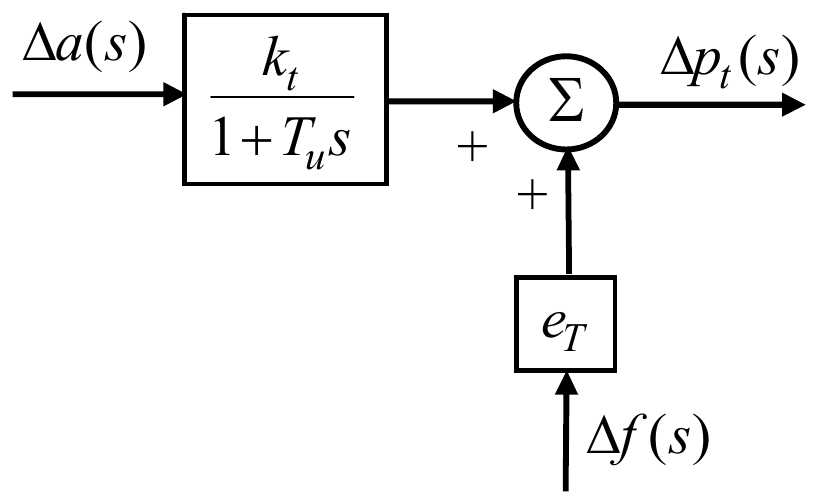
Kondenzacione turbine uglavnom se grade za manje snage, dok se za veće snage koriste turbine sa međupregrevanjem pare.
Principijelna šema termoenergetskog postrojenja sa turbinom sa jednim međupregrevanjem pare data je na donjoj slici:
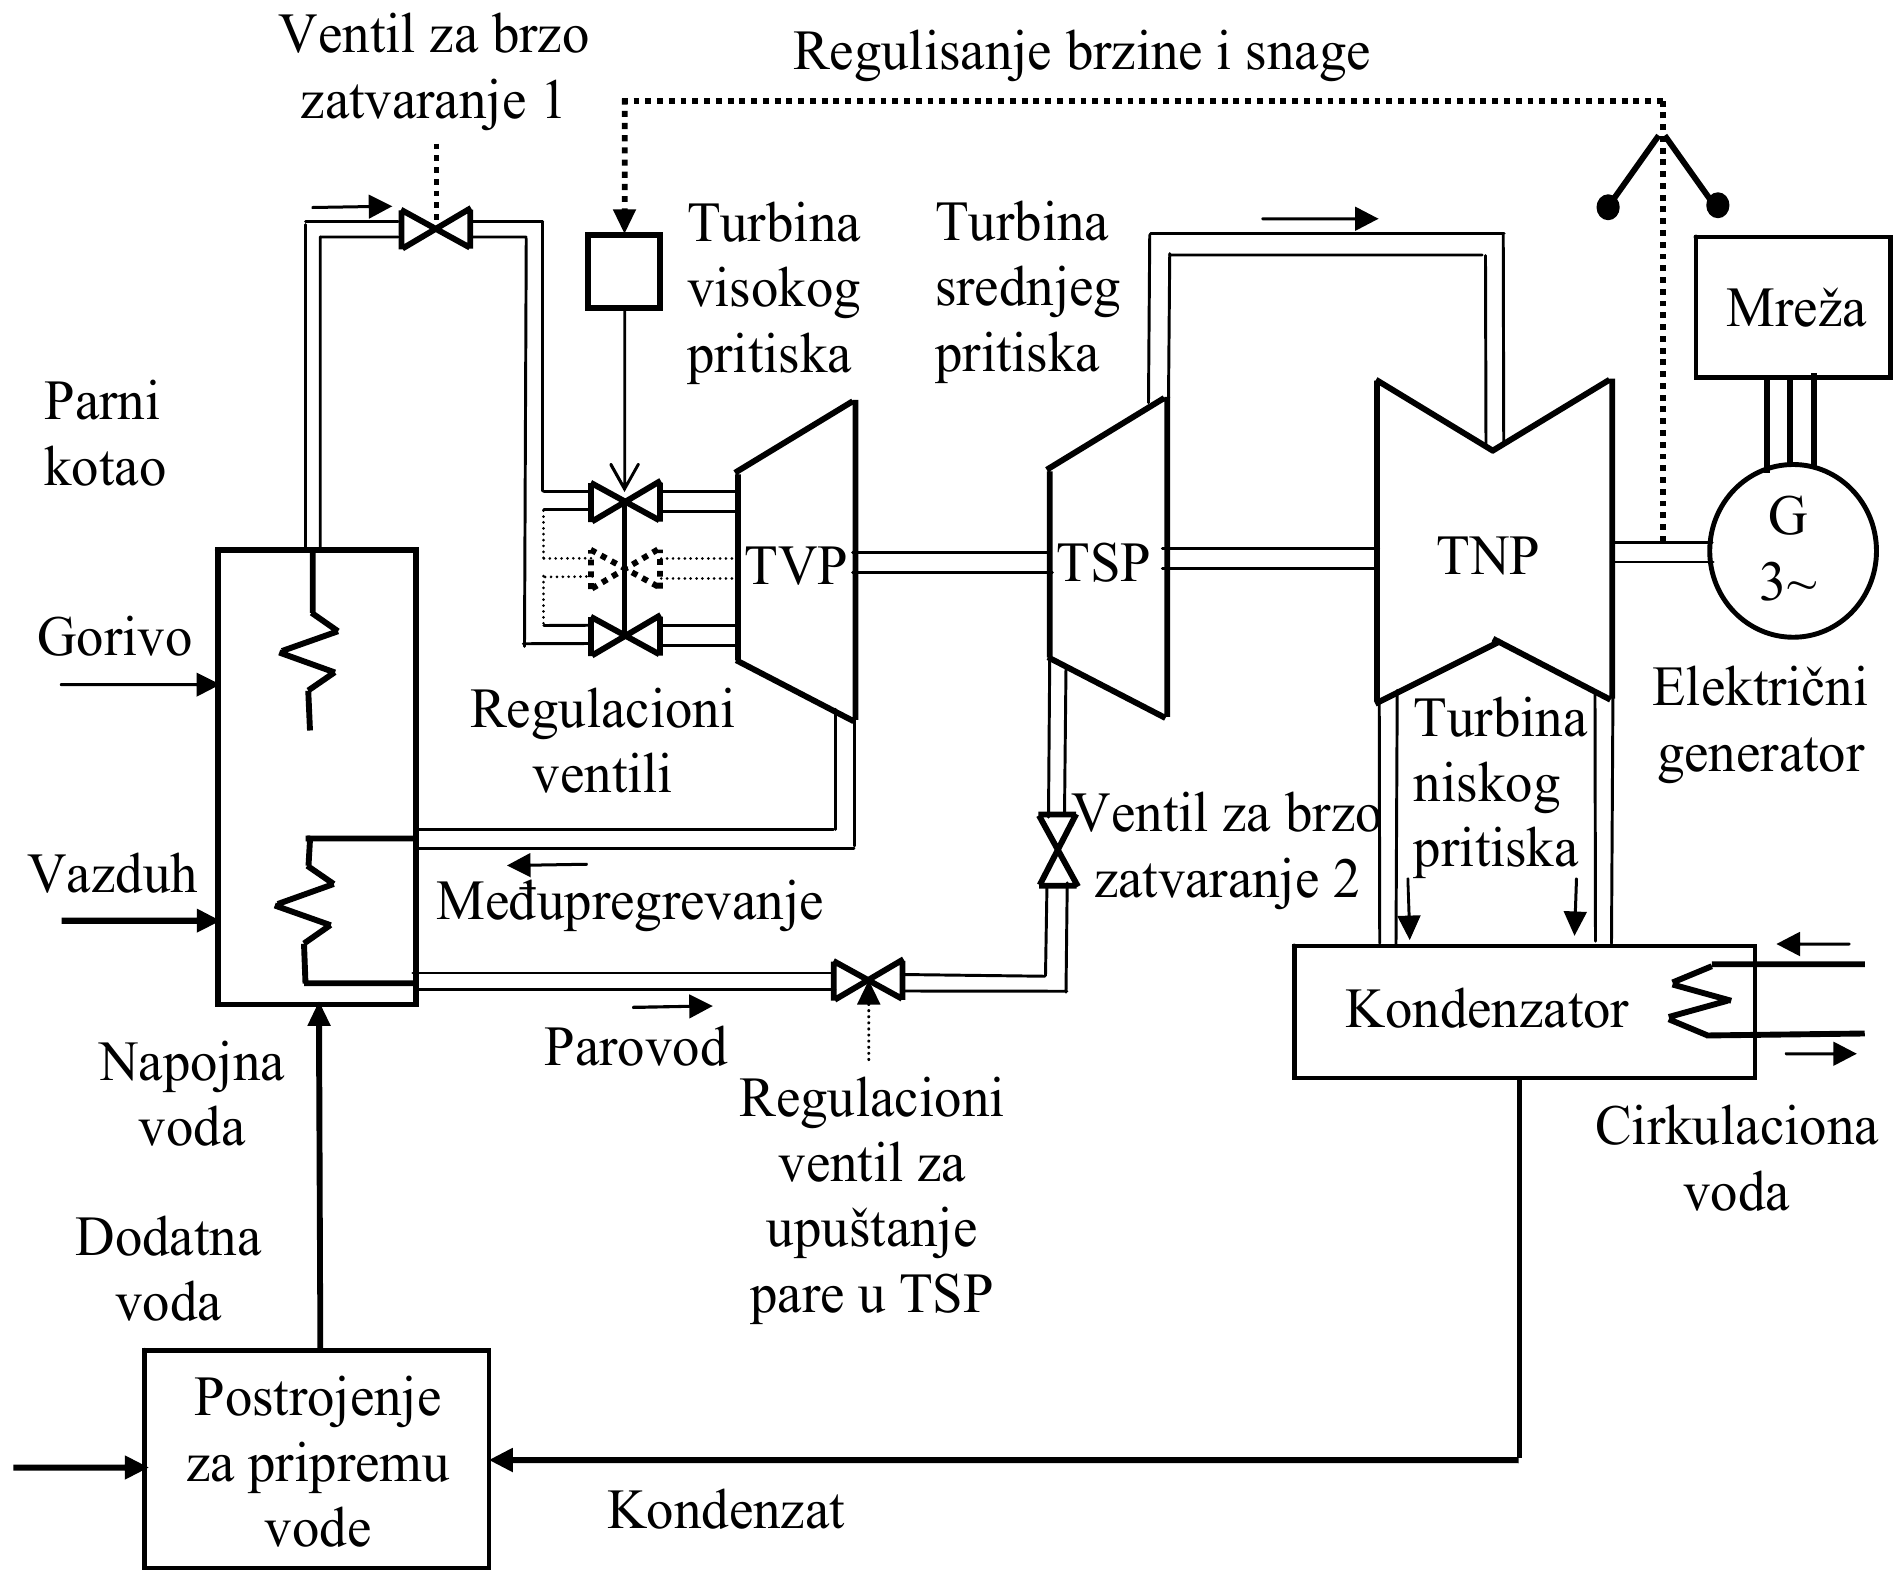
Prenosna funkcija turboagregata sa međupregrevanjem pare (na fosilna goriva) je:
Ulazno-izlazni model kondenzacionog agregata sa međupregrevanjem pare je:
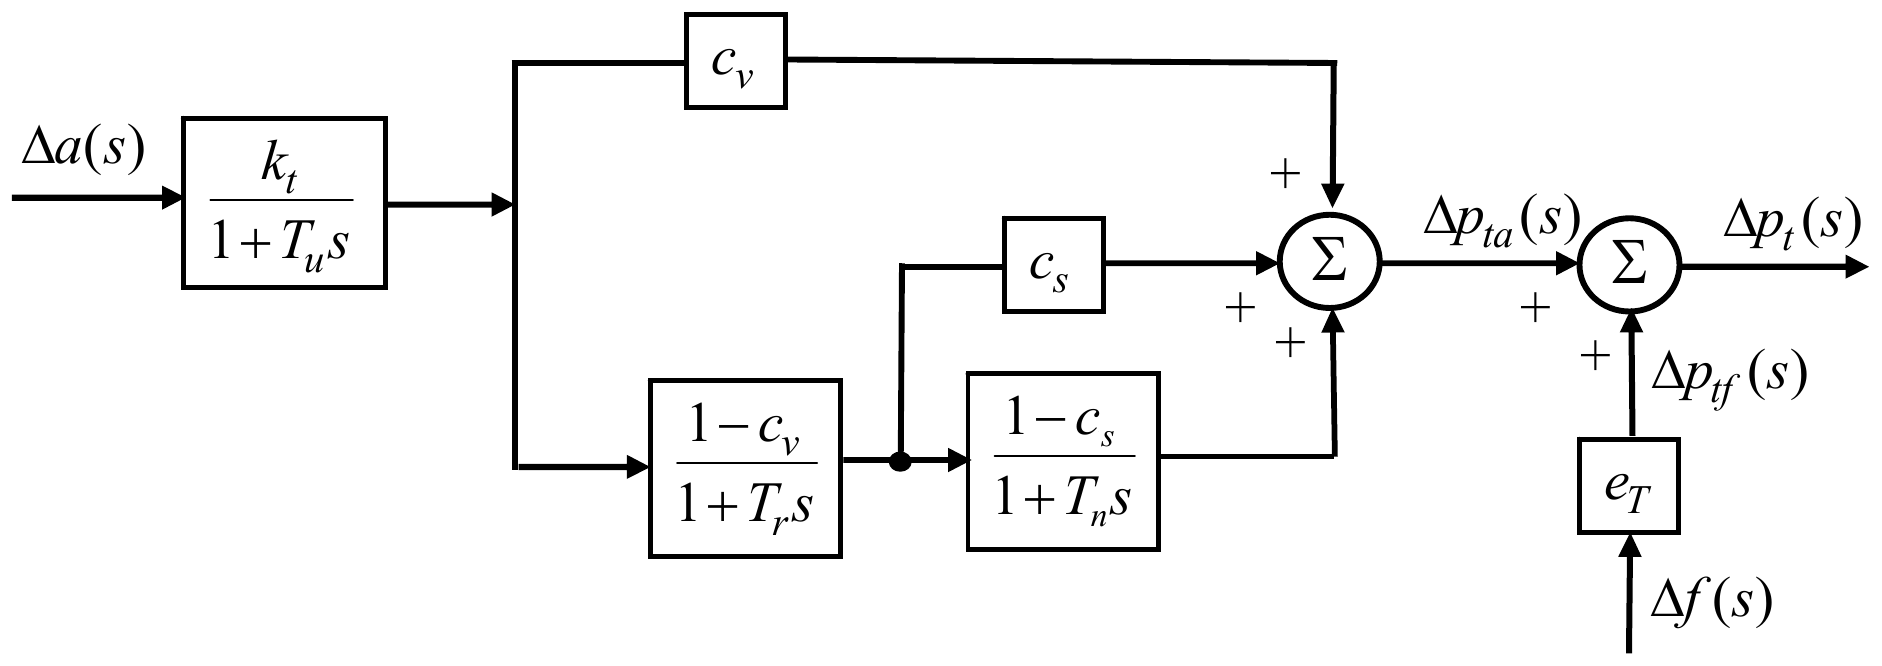
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Kondenzacione turbine; Regulacija učestanosti i aktivnih snaga: Kondenzacioni turboagregat sa međupregrevanjem pare.
24. Modelovanje hidroagregata.
Njihovo modelovanje je prilično složeno.
Modeluju se preko sledećih efekata:
1. Jednačina gubitaka u dovodnom tunelu
2. Jednačina gubitaka pada usled kinetičke energije vode
3. Jednačina protoka na ulazu u vodostan
4. Jednačina dovodnog tunela
5. Jednačina vodostana
6. Jednačina cevovoda
7. Jednačina gubitaka pada u cevovodu
8. Jednačina neto pada
Hidroelektrane su izrazito nelinearan element. Njihovo ponašanje opisuje se kao složena funkcija od osnovnih promenljivih turbine:
- Protok vode kroz turbinu ()
- Koeficijent korisnog dejstva ()
- Snaga turbine ()
- Brzina obrtanja ()
- Otvaranje turbine ()
- Neto pad ()
Opšta jednačina turbine je oblika:
Dakle, osnovne izlazne promenljive su , i , pošto se može smatrati da je u sinhronom radu brzina konstantna:
Strukturna šema (ulazno-izlazni model) hidrauličke turbine je:
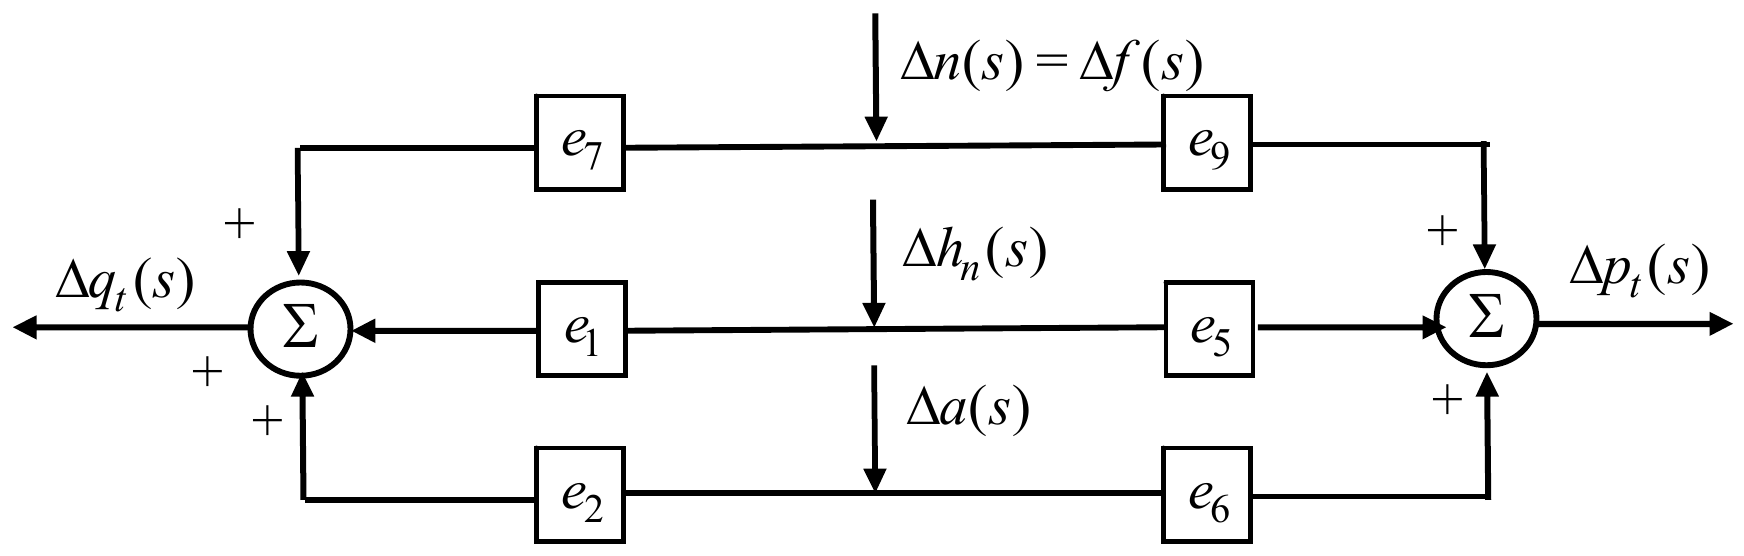
Ovo je šema Fransisove, ili propelerne turbine.
Kod njih ne postoji uticaj dovodnog tunela i vodostana. Ovde će se zanemariti i promena neto pada (jednačina 8). U tom slučaju za analizu ostaju samo jednačine cevovoda i promene snage turbine.
Ulazno izlazni model pribranske hidroelektrane je:
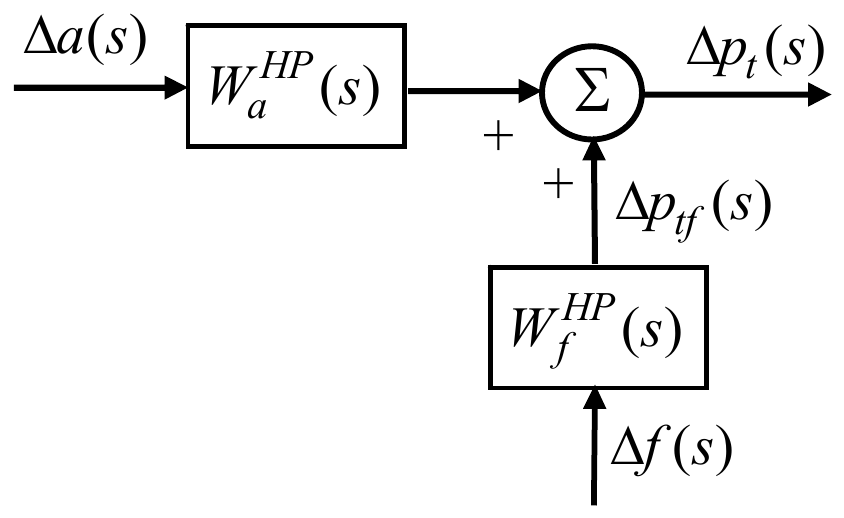
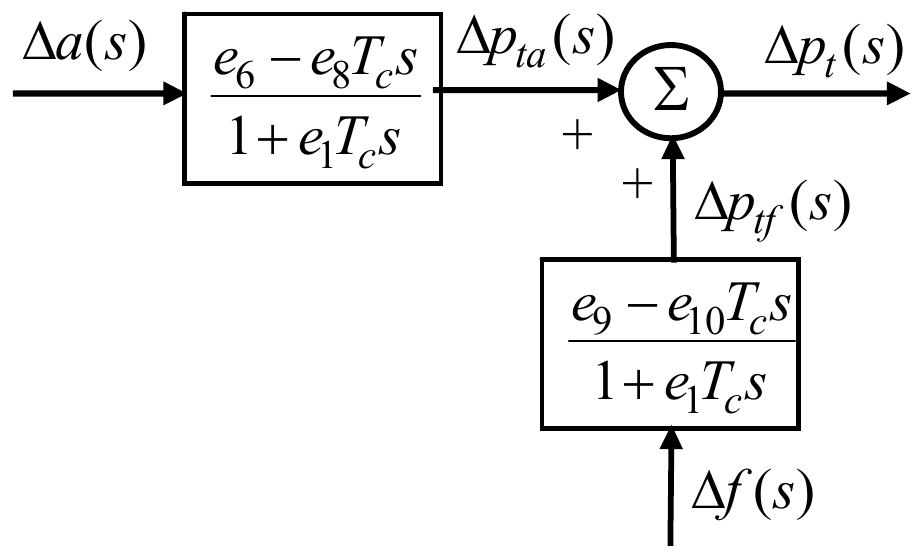
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Modelovanje hidroelektrana; Regulacija učestanosti i aktivnih snaga: Jednačina hidrauličke turbine; Regulacija učestanosti i aktivnih snaga: Pribranske hidroelektrane.
25. Modelovanje potrošača.
Potrošnja u EES-u sastoji se od velikog broja individualnih potrošača. Ako se posmatra kao skoncentrisana, u stacionarnom stanju se može izraziti kao nelinearna funkcija:
gde su:
- – karakteriše određeni radni režim;
- – učestanost;
- – napon.
U okolini nekog stacionarnog stanja, posle linearizacije i relativiziranja promenljivih, uz uvažavanje inercije obrtnih masa potrošača, priraštaj snage potrošača je:
gde su:
- – dejstvo lokalnih uređaja za regulaciju napona;
- – mehanička brzina obrtanja potrošača.
Ako se u prethodnu jednačinu uvedu sledeći parametri:
- – vremenska konstanta inercije obrtnih masa potrošača u sistemu;
- – koeficijent elastičnosti snage potrošača pri promeni učestanosti za konstantan napon u [r.j.] (faktor samoregulacije potrošača koji zavisi od učestanosti);
- – koeficijent elastičnosti snage potrošača pri promeni napona za konstantnu učestanost u [r.j.];
- – koeficijent osetljivosti, koji karakteriše uticaj malih promena učestanosti na male promene napona u [r.j.];
- – promena potrošnje sistema zbog promene radnih uslova (za konstantne napon i učestanost);
- – globalni koeficijent samoregulacije potrošača pri promeni učestanosti i napona u sistemu.
Tada je:
Ulazno-izlazni model potrošača je:
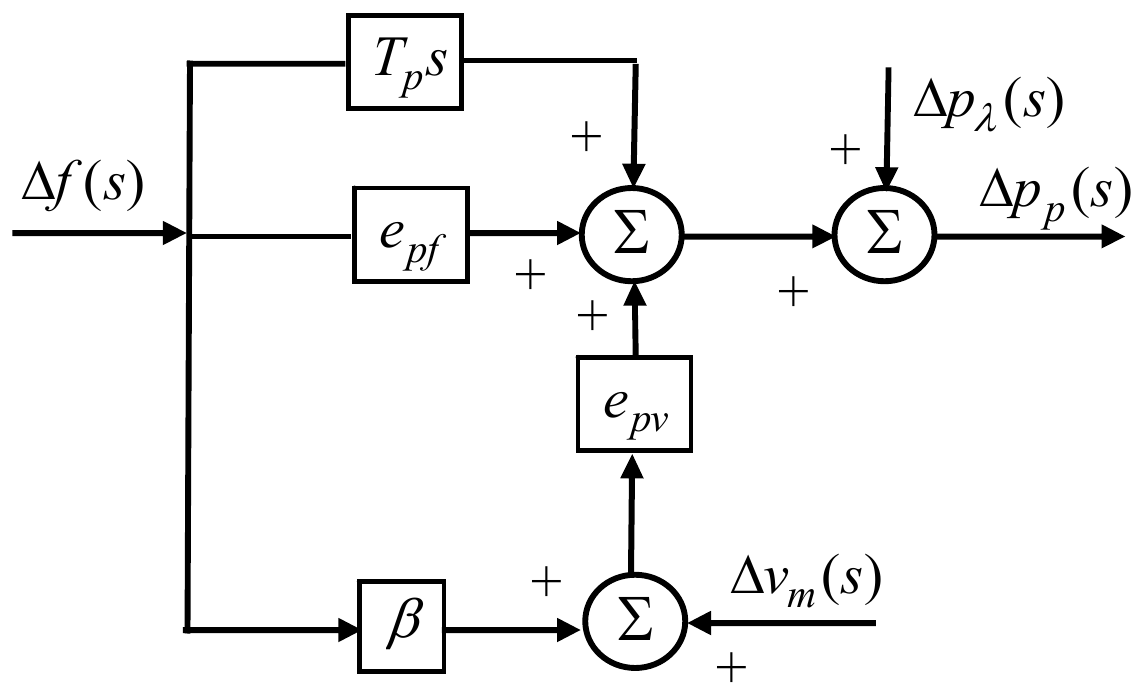
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Model potrošača.
Tema 5: Tehnička realizacija regulacije učestanosti i aktivnih snaga
26. Modelovanje turboagregata u izolovanom radu regulacije učestanosti.
Izolovani rad je kada pojedine elektrane ili generatori napajaju sopstveno potrošačko područje. Ovaj slučaj karakteriše početni stadijum razvoja EES-a, ili poremećene režime.
Zamenska šema u ovom slučaju je:
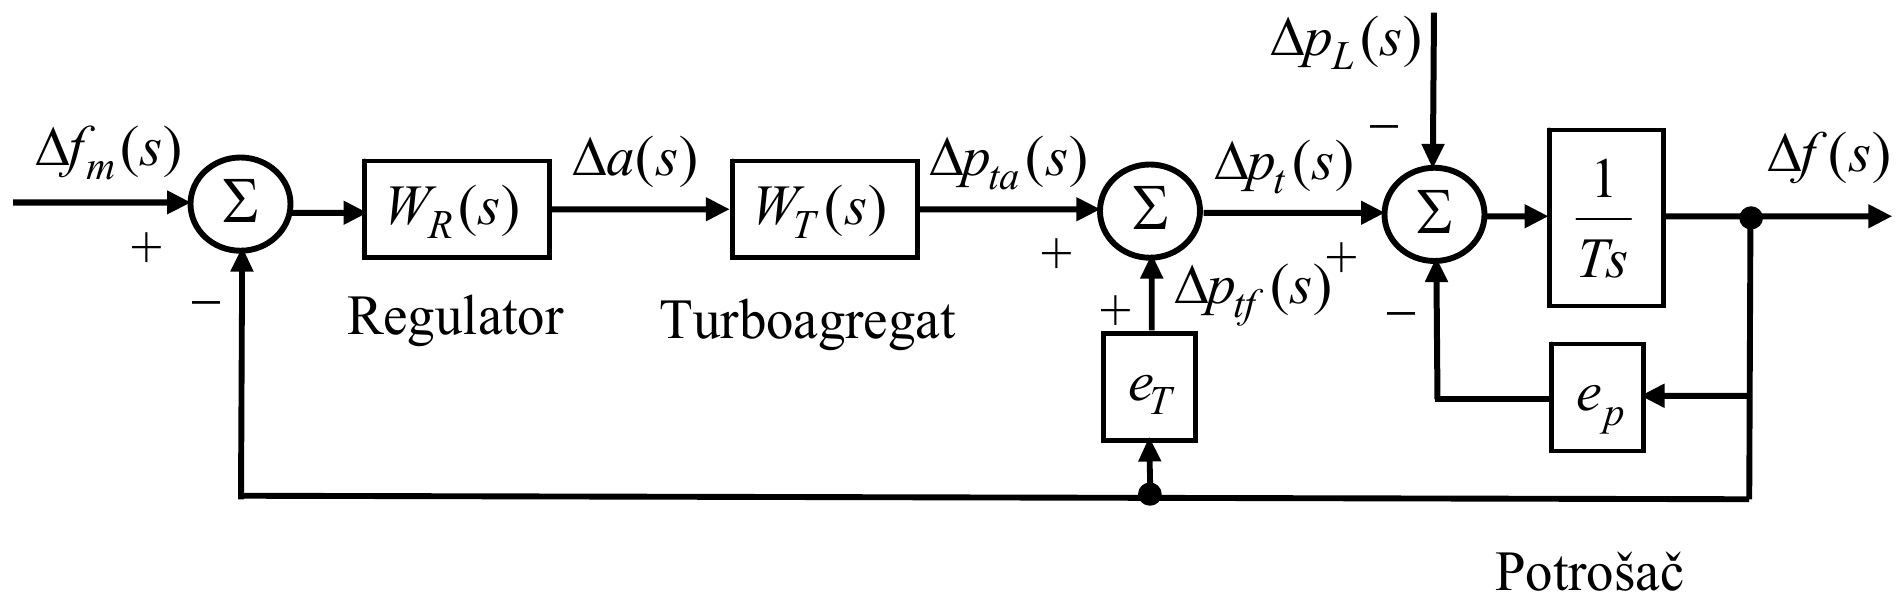
Prenosna funkcija može biti:
- – kondenzacioni turboagregat
- – kondenzacioni turboagregat sa međupregrevanjem pare
- – nuklearni turboagregat
Model u prostoru stanja dobija se udruživanjem jednačina stanja regulatora, turboagregata i inercije obrtnih masa:
gde je promena odate snage turboagregata:
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Izolovani rad turboagregata.
27. Modelovanje hidroagregata u izolovanom radu regulacije učestanosti.
Hidroelektrane su obično locirane daleko od centara potrošnje, pa se može desiti da one rade pri nekim ispadima izolovano.
Zamenska šema u ovom slučaju je:
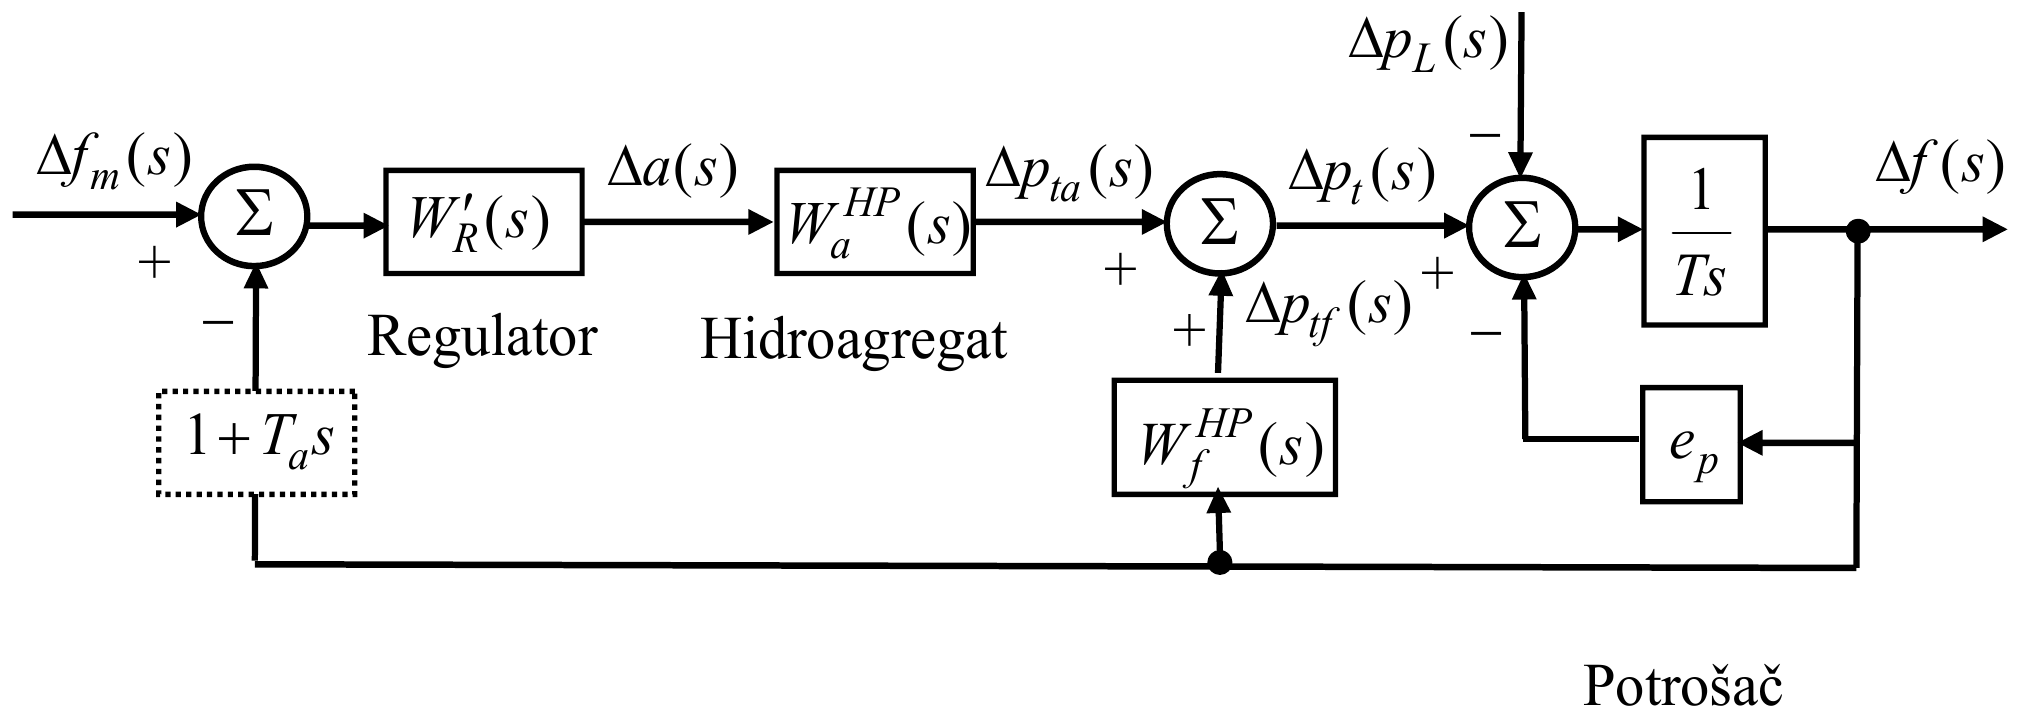
Pojedine prenosne funkcije na slici su:
- – akcelerotahometrijski regulator sa prolaznim statizmom
- – član koji zavisi od promene otvaranja pribranskog hidroagregata
- – član koji zavisi od promene učestanosti pribranskog hidroagregata
Jednačine u prostoru stanja su:
U prethodnom modelu podesivi parametri su: , , i .
Najkritičniji slučaj sa stanovišta (faktor samoregulacije potrošača) jeste kada potrošač ima čisto omsko opterećenje, odnosno kada je .
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Izolovani rad hidroagregata.
28. Modelovanje turboagregata i hidroagregata u mešovitom elektroenergetskom sistemu regulacije učestanosti.
U EES-u više elektrana radi paralelno na zajedničku mrežu, tako da se model dobija generalizacijom izvedenih modela elektrana koje rade na sopstvenu mrežu. Pri tome, uvode se sledeće pretpostavke:
- Brzina obrtanja (u relativnim jedinicama) svih paralelno spregnutih generatorskih jedinica u EES-u je ista u stacionarnom stanju i u prelaznom procesu. Ova pretpostavka nameće sledeću:
- Uzajamne sprege između raznih generatorskih jedinica u sistemu su krute (zanemareni ugaoni pomeraji između rotora generatora i sinhronizacione sprege).
- Zanemaruju se varijacije napona u sistemu, što znači da se potpuno rasprežu P-f i Q-V potproblemi.
- Potrošnja u sistemu se posmatra kao skoncentrisana, a gubici aktivne snage su pridodati potrošnji.
- Pri modelovanju povezanih EES-a pretpostavlja se da su veze između njih (spojni vodovi) elastične.
Šema EES-a koji se sastoji od po jednog hidro i termo agregata je:
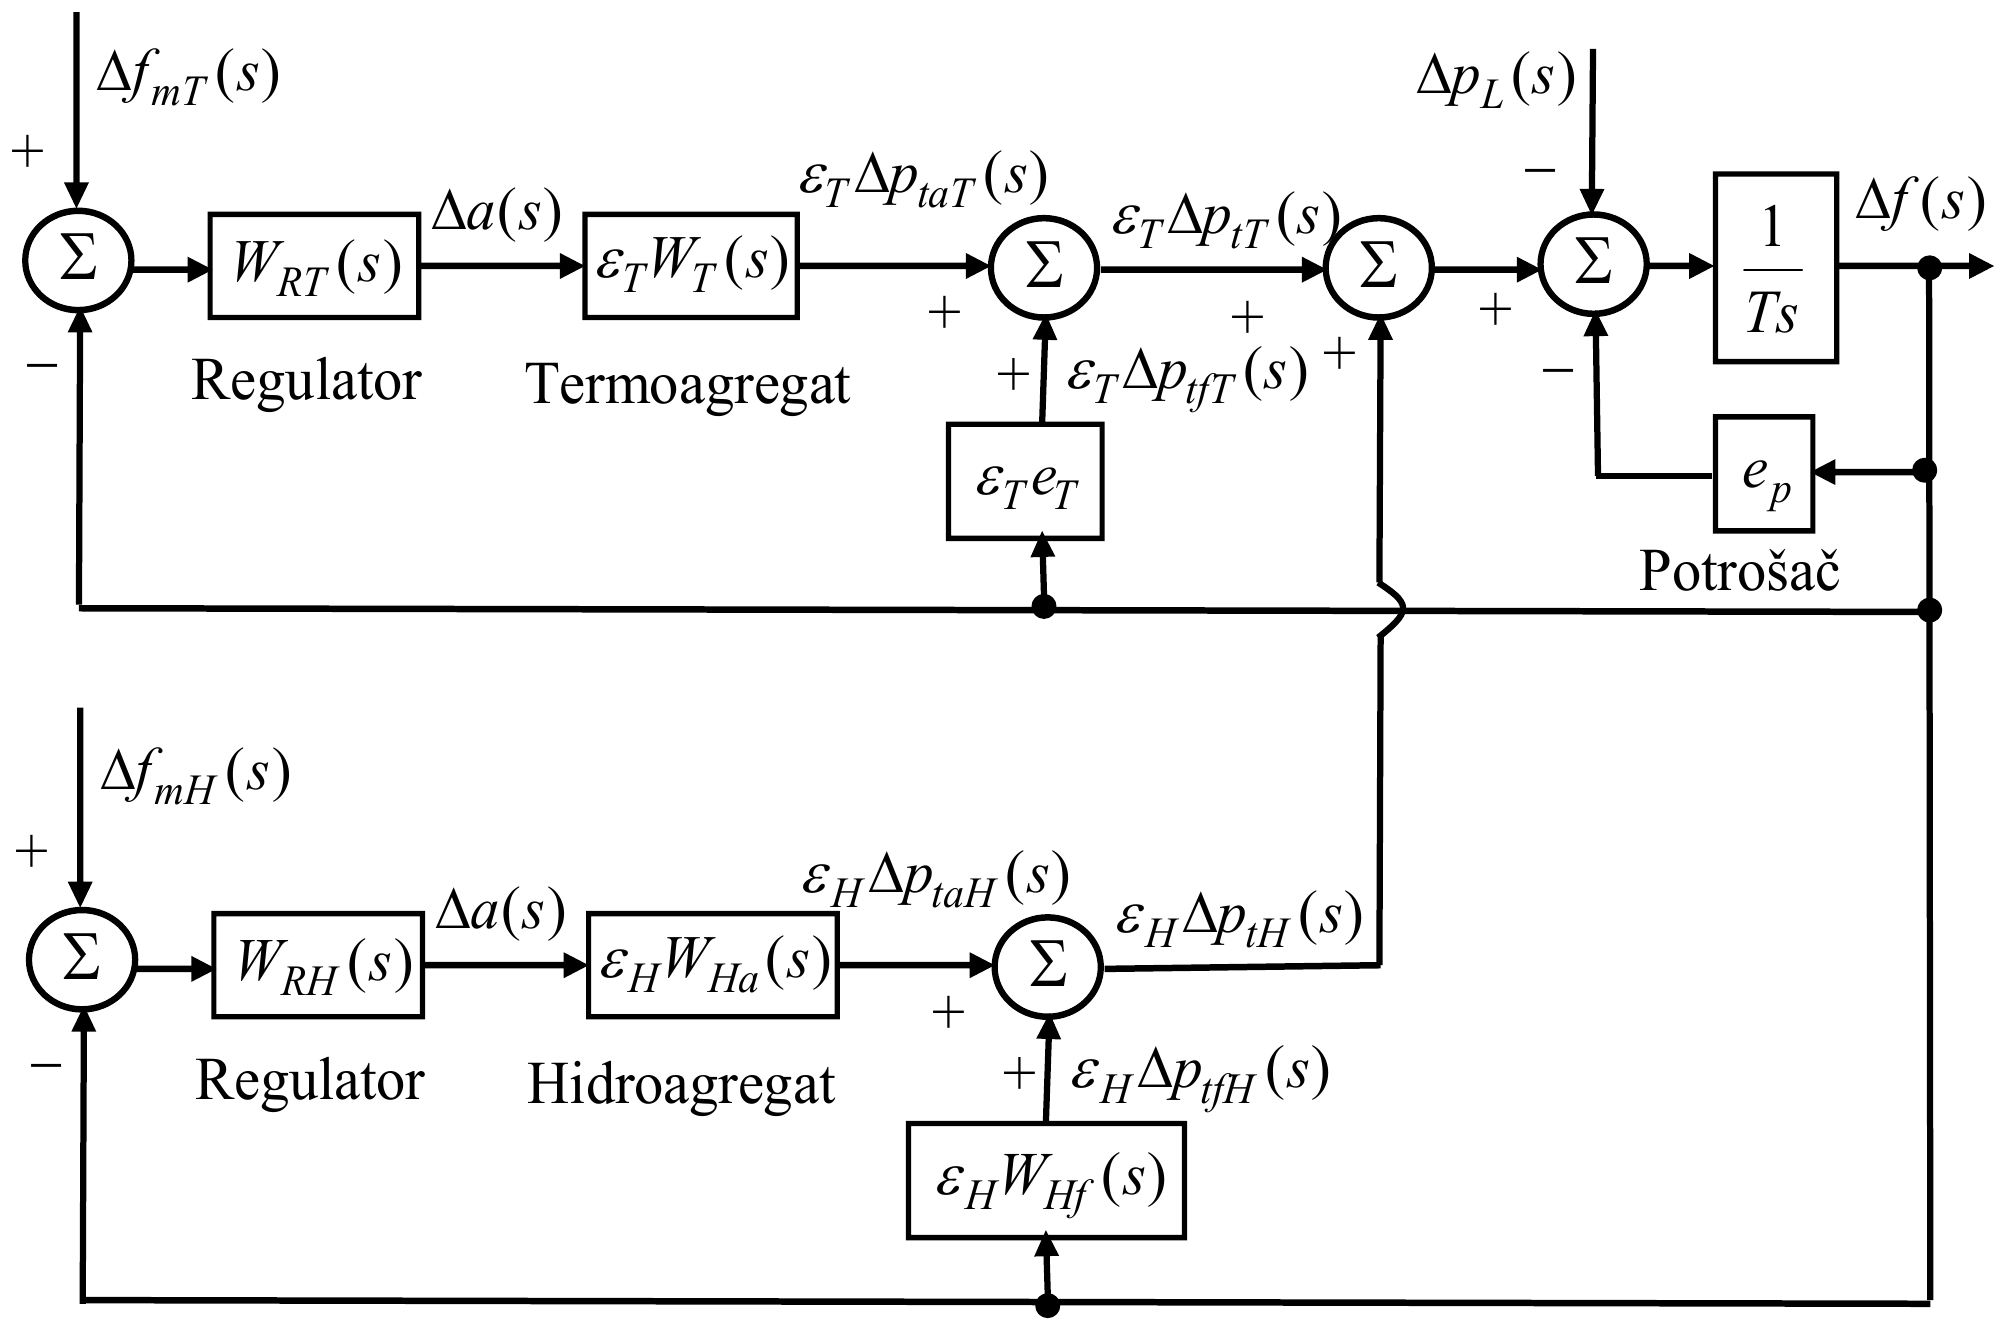
Na prethodnoj slici i su udeli turbo i hidroagregata u ukupnoj snazi sistema u stacionarnom stanju, pri čemu uvek važi .
Vidi se da je sistem osmog reda.
Razlika u odnosu na napred izvedene jednačine za pojedinačne agregate je gde je potrebno dodati indeks za termički agregat, a indeks za hidro agregat. Takođe, razlika je i u načinu formiranja jednačine inercije obrtnih masa (jednačina 8), gde sa svojim udelima učestvuju i termički i hidro agregat.
Model u prostoru stanja je:
gde su:
- – vektor stanja
- – vektor upravljanja
- – vektor poremećaja.
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Modelovanje elektroenergetskog sistema (EES-a).
29. Modelovanje povezanih elektroenergetskih sistema za regulaciju učestanosti (modelovanje poveznog voda i jednačine obrtnih masa).
Da bi se modelovali povezani EES-i, mora se prvo izvesti model spojnog voda.
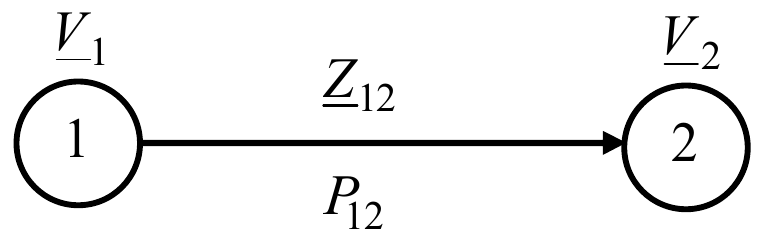
Snaga razmene između ova dva EES-a je (izraz izveden u predmetu Analiza EES-a):
gde su:
- – komplementarni ugao povezne impedanse ;
- , – moduli napona na sabirnicama postrojenja odakle polaze spojni vodovi;
- ; ; .
Varijacija snage razmene, ili sinhronizaciona snaga, između sistema 1 i 2 je:
gde su sa ‘ označene tranzijentne vrednosti napona i reaktansi.
To znači da je:
odnosno u apsolutnim (SI) jedinicama je uvek: .
Diferencijalna jednačina promene snage u spojnom vodu je:
Ako se pođe od opšteg izraza za jednačinu obrtnih masa:
gde je zbirna snaga varijacije snage u oba sistema, gde je:
- – varijacija snage u sistemu 1;
- – varijacija snage u sistemu 2;
Ulazno-izlazni model je:
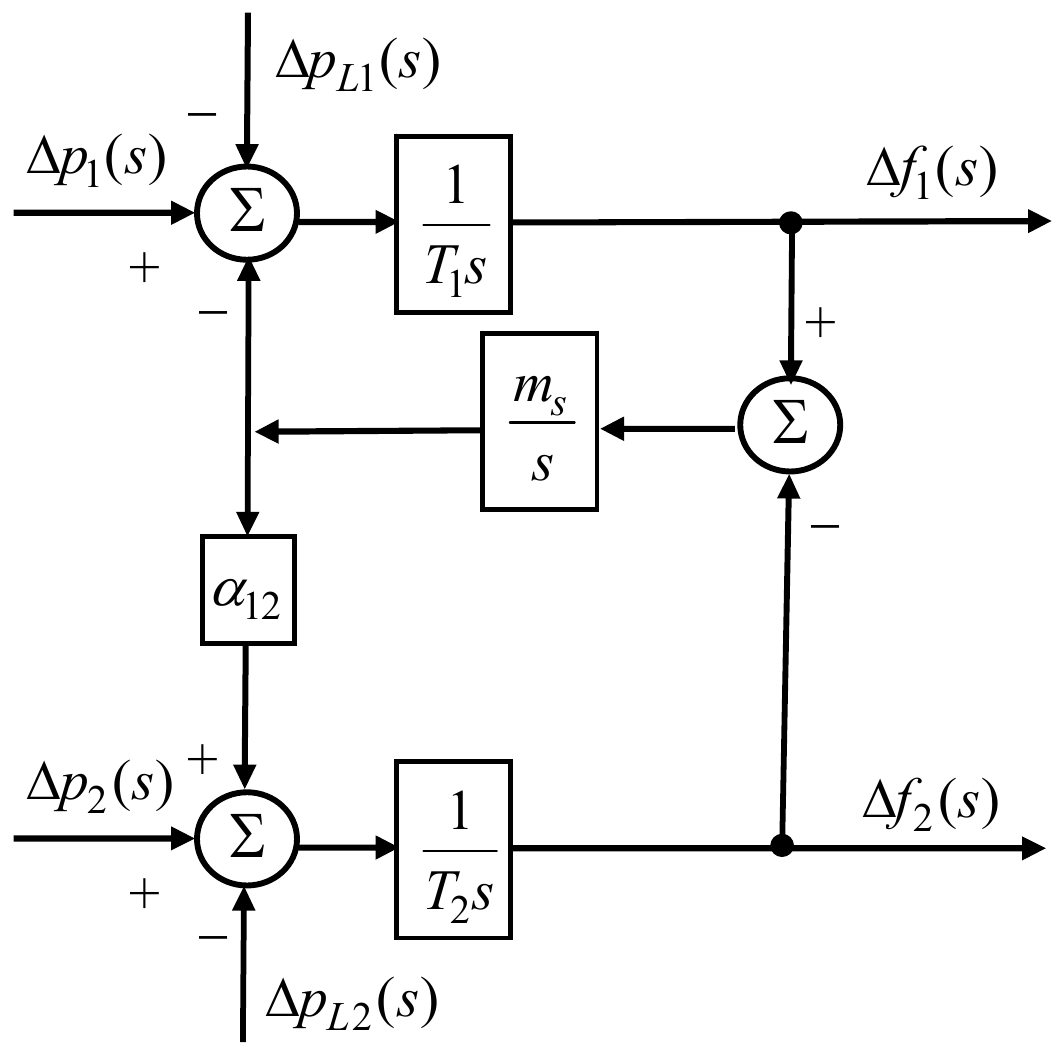
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Modelovanje povezanih elektroenergetskih sistema; Regulacija učestanosti i aktivnih snaga: Jednačina obrtnih masa povezanih elektroenergetskih sistema.
30. Sekundarna regulacija učestanosti (pojam i veza sa primarnom regulacijom, objasniti Darius-ov princip neintervencije, regulacioni modovi).
Sekundarna regulacija predstavlja superponirano dejstvo na primarnu regulaciju, koje potiče od centralizovanog ili lokalnog regulatora u nekom EES-u. Pri tome, pod primarnom regulacijom podrazumeva se spontano dejstvo primarnih regulatora mašina sinhronih generatora (parne, gasne ili hidrauličke turbine) koji su osetljivi na promenu učestanosti.
Primarna regulacija je brza regulacija statičkog tipa (prelazna pojava iščezava za 10 s), sa statičkom greškom učestanosti posle pojave poremećaja. Ta stacionarna greška određena je veličinom koeficijenta globalne samoregulacije sistema . Njena korekcija je moguća jedino naknadnim delovanjem na turbinske regulatore. To znači da je cilj sekundarne regulacije da se eliminiše stacionarno odstupanje učestanosti ili snage razmene. Proizvodne jedinice koje učestvuju u sekundarnoj regulaciji nazivaju se regulacione jedinice.
U sekundarnoj regulaciji primenjuje se Darius-ov princip neintervencije. On kaže da se regulaciono dejstvo primenjuje samo u oblastima koje su odgovorne za promenu ravnoteže proizvodnje i potrošnje, što je izazvalo odstupanje učestanosti i snage razmene sa susedima.
Sekundarna regulacija ima tri moda: osnovni, korekcioni i havarijski.
U osnovnom regulacionom modu postoje dva aspekta:
- Održavanje učestanosti i aktivnih snaga razmene po međusistemskim spojnim vodovima na željenim vrednostima, i
- Kontrola raspodele aktivnih opterećenja između generatorskih jedinica u pogonu (ekonomski dispečing).
Šema regulacije u osnovnom modu je:
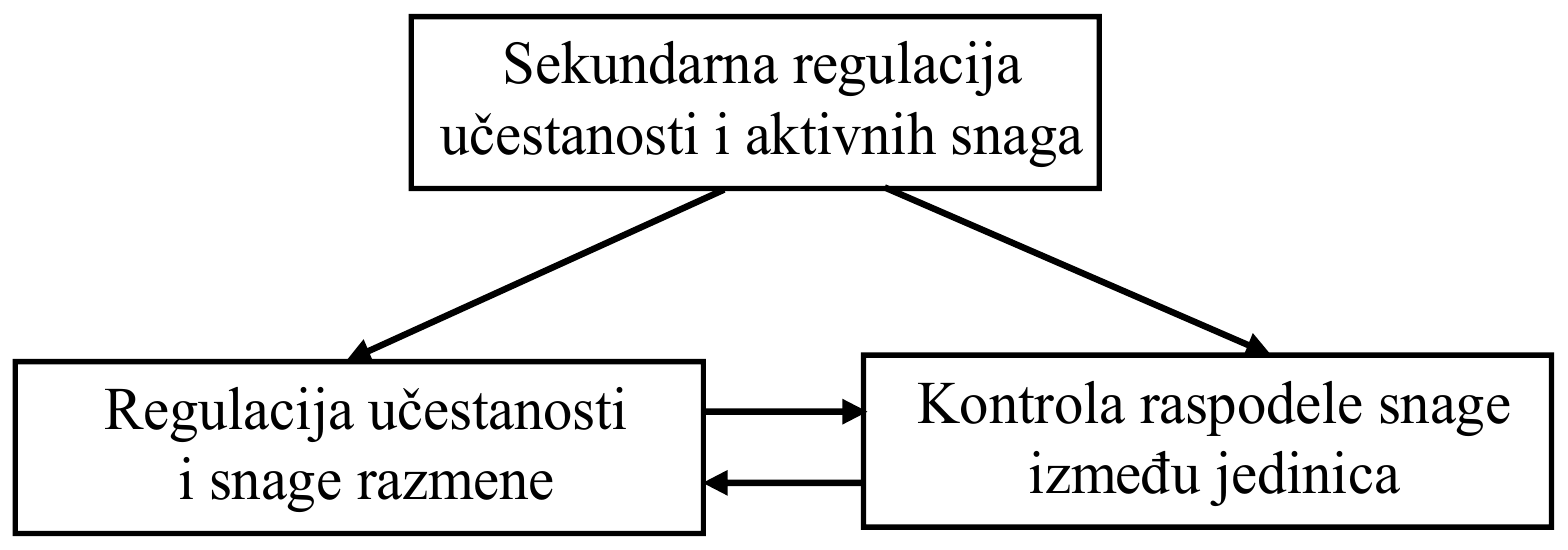
Osnovni cilj regulacije učestanosti i snage razmene je održavanje energetske ravnoteže između proizvodnje i potrošnje aktivnih snaga u EES-u. Realizuje se putem spore regulacije odatih generatorskih snaga, u zavisnosti od promena snaga razmene i učestanosti.
Raspodela opterećenja između generatorskih grupa (ekonomski dispečing) određuje se na bazi nekog ekonomskog kriterijuma. Taj deo spada u tercijernu regulaciju.
U havarijskom modu osnovni cilj je da se očuva integritet interkonekcije i da se pomogne sistemu sa teškoćama. Početna pomoć daje se prirodnim delovanjem regulatora. Kasnije se vrši prepodešavanje referentnog ulaza, što znači da se sistem sam ispomaže korišćenjem sopstvene obrtne rezerve.
U trećem, korektivnom modu vrši se korekcija grešaka sinhronog vremena i ugovorenih energija razmene.
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Sekundarna regulacija učestanosti.
31. Sekundarna regulacija učestanosti (pojam, struktura sekundarnog regulatora, sekundarna regulacija u sistemu jedne ekvivalentne termoelektrane i jedne ekvivalentne hidroelektrane).
Sekundarna regulacija predstavlja superponirano dejstvo na primarnu regulaciju, koje potiče od centralizovanog ili lokalnog regulatora u nekom EES-u. Pri tome, pod primarnom regulacijom podrazumeva se spontano dejstvo primarnih regulatora mašina sinhronih generatora (parne, gasne ili hidrauličke turbine) koji su osetljivi na promenu učestanosti.
Centralizovani (mrežni) regulator jedne regulacione oblasti radi prema zakonu:
gde su:
- – izlazni signal iz mrežnog regulatora;
- , – proporcionalno i integralno dejstvo mrežnog regulatora;
- – početni odziv.
Ovaj regulator najčešće je smešten u dispečerskom centru, pa se za prenos koristi telemetrija ili neki drugi savremeni medijum.
Primer sekundarnog regulatora u sistemu jedne termo i hidroelektrane je:
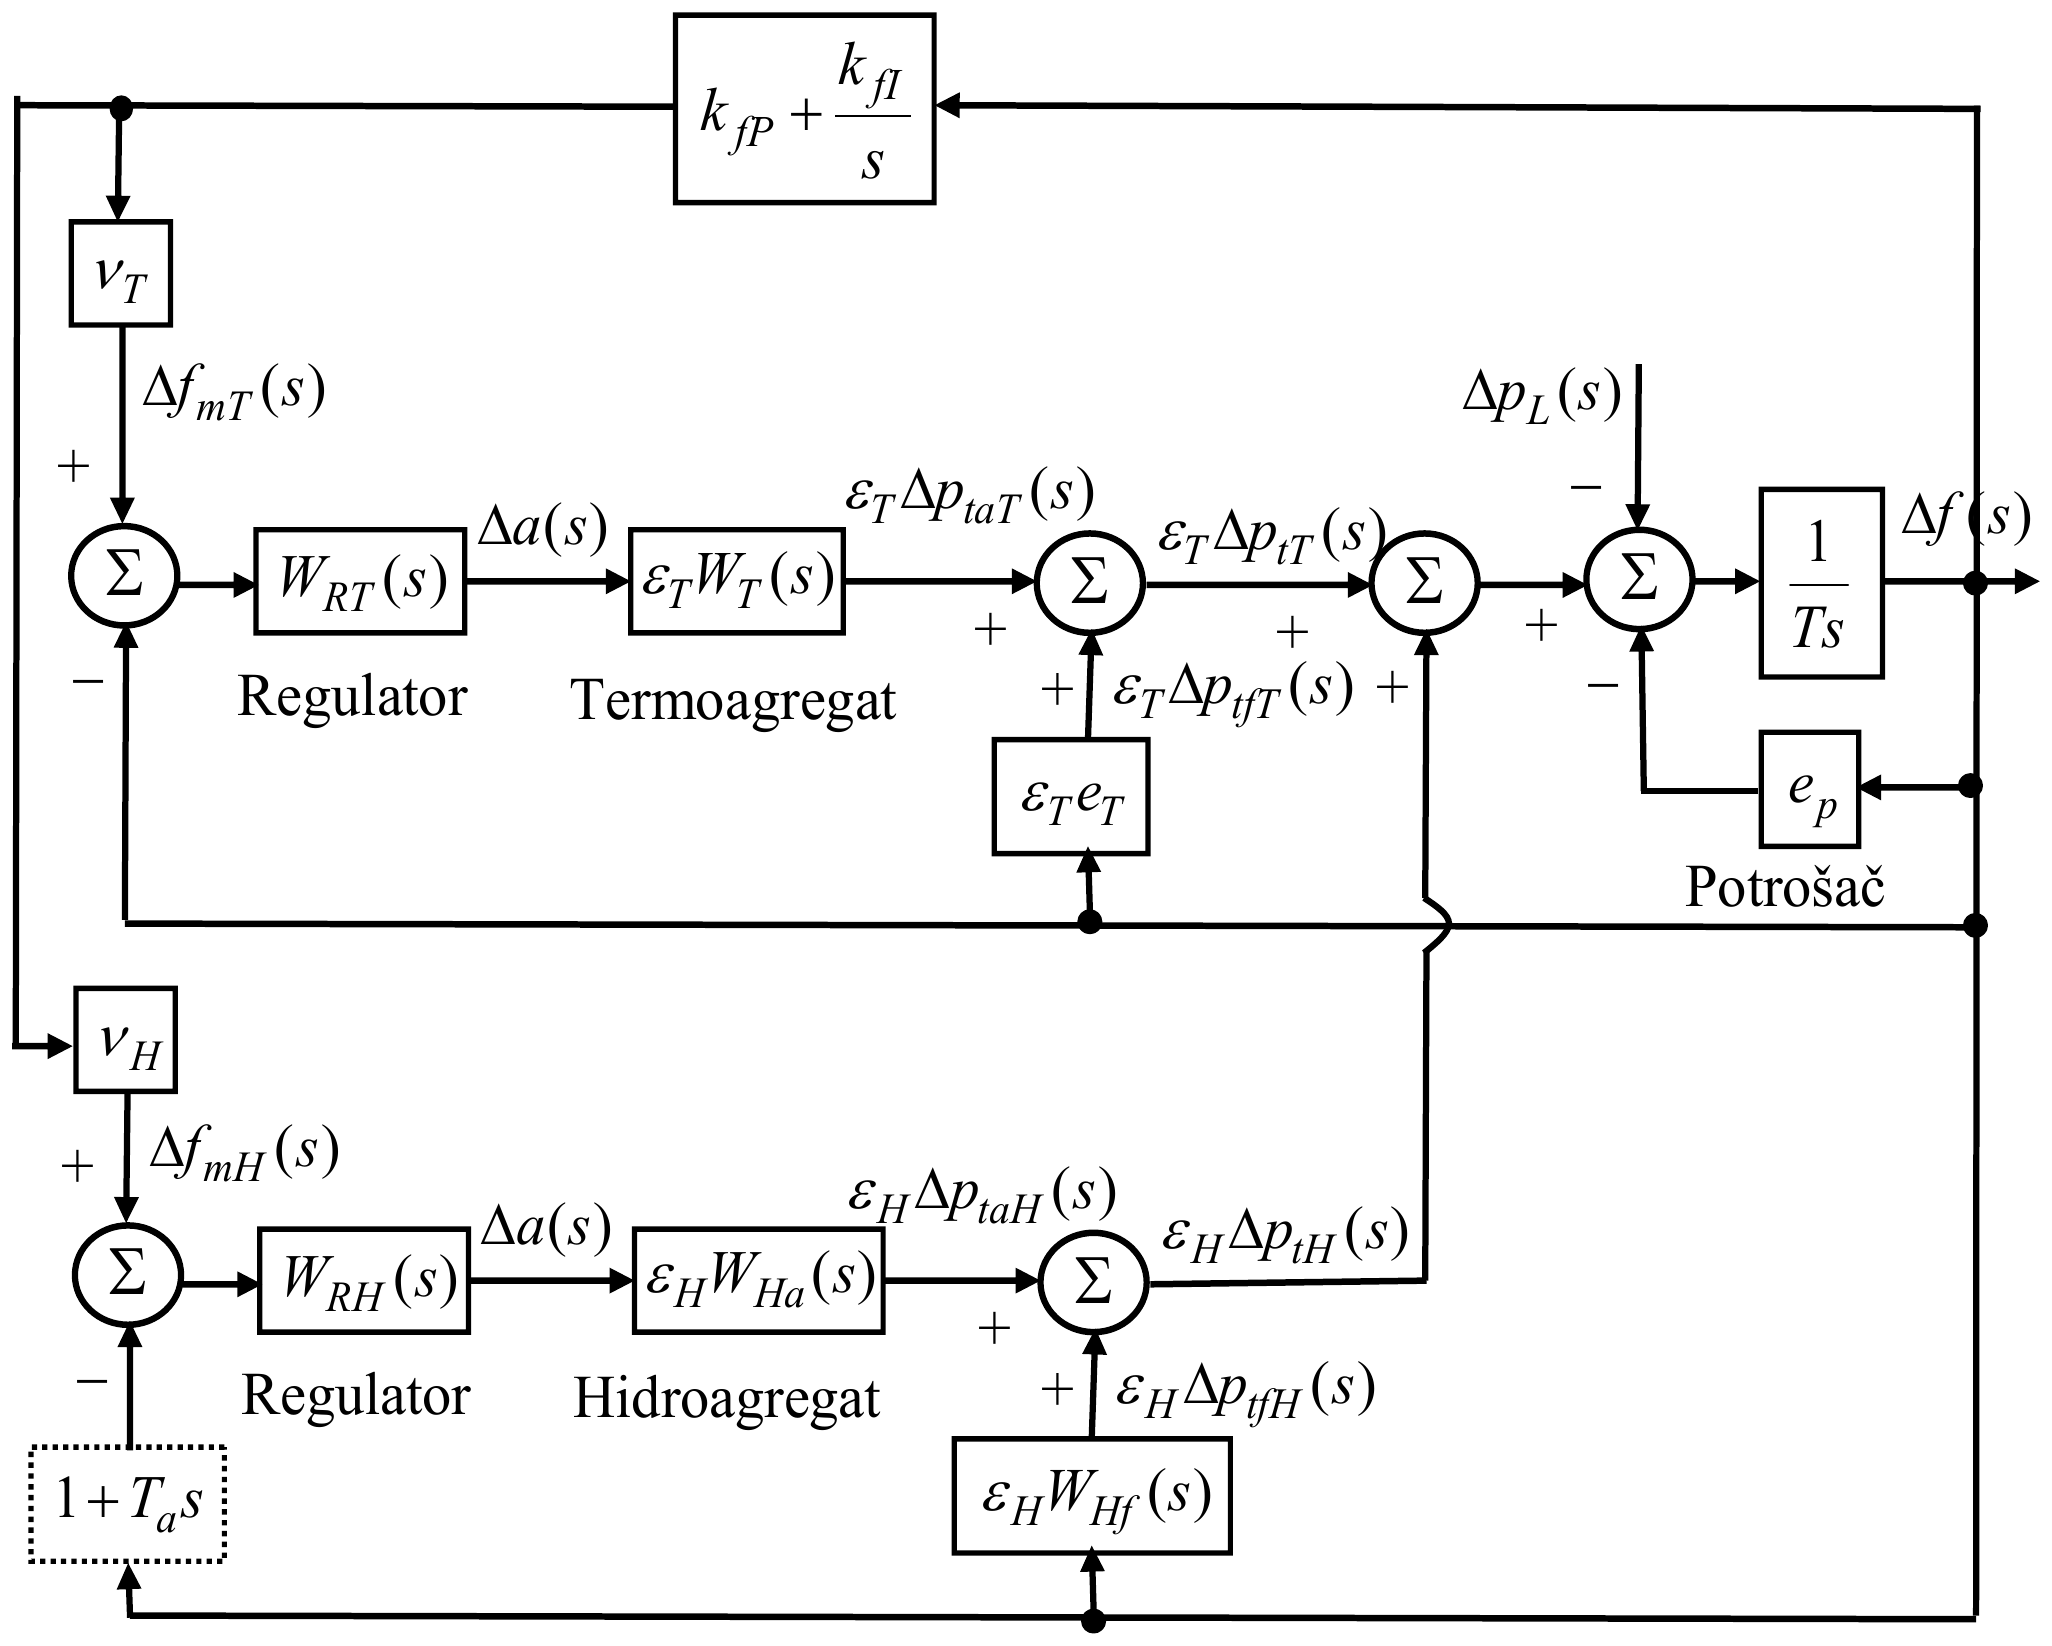
Raspodela upravljačkog signala iz sekundarnog regulatora u slučaju postojanja više regulacionih agregata:
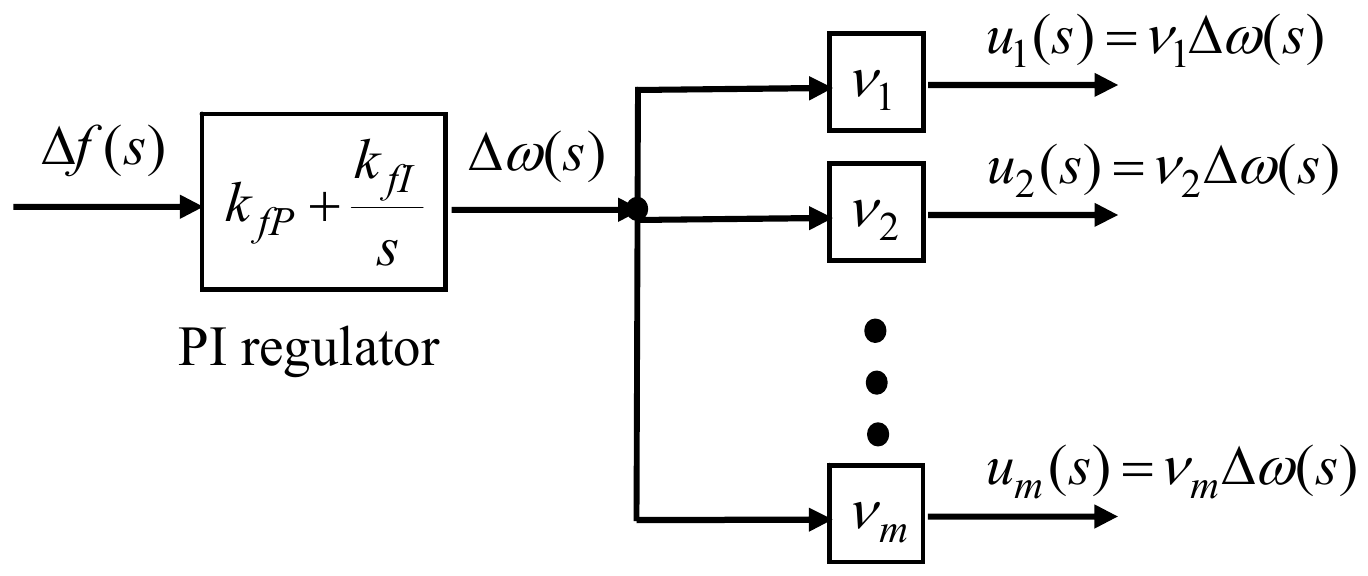
Regulator sa integralnim članom je sposoban da kompenzuje poremećaje. Integralni član je obavezan kod sekundarnog regulatora. Proporcionalno dejstvo nije obavezno. Dodaje se radi poboljšanja dinamičkih performansi sistema.
Kod praktične realizacije sistema za sekundarnu regulaciju postoji niz problema: izbor parametara, prenos signala i slično.
Obično se bira: s.
Sekundarna regulacija je za red veličine sporija od primarne regulacije.
Izbor vrši se na bazi ekonomskog dispečinga, ili na bazi heurističkih pretpostavki o željenom učešću agregata u regulaciji.
Iz predavanja: Regulacija učestanosti i aktivnih snaga: Sekundarna regulacija učestanosti.
Tema 6: Tranzijentna analiza
32. Vremenska dekompozicija dinamičkih procesa u elektroenergetskim sistemima. Pojam, funkcija i manifestacije tranzijentne (ne)stabilnosti.
Dinamika u elektroenergetskim sistemima (EES-ima) može se dekomponovati po vremenskim konstantama (koje su posledica različitih uzroka), što je prikazano na donjoj slici.
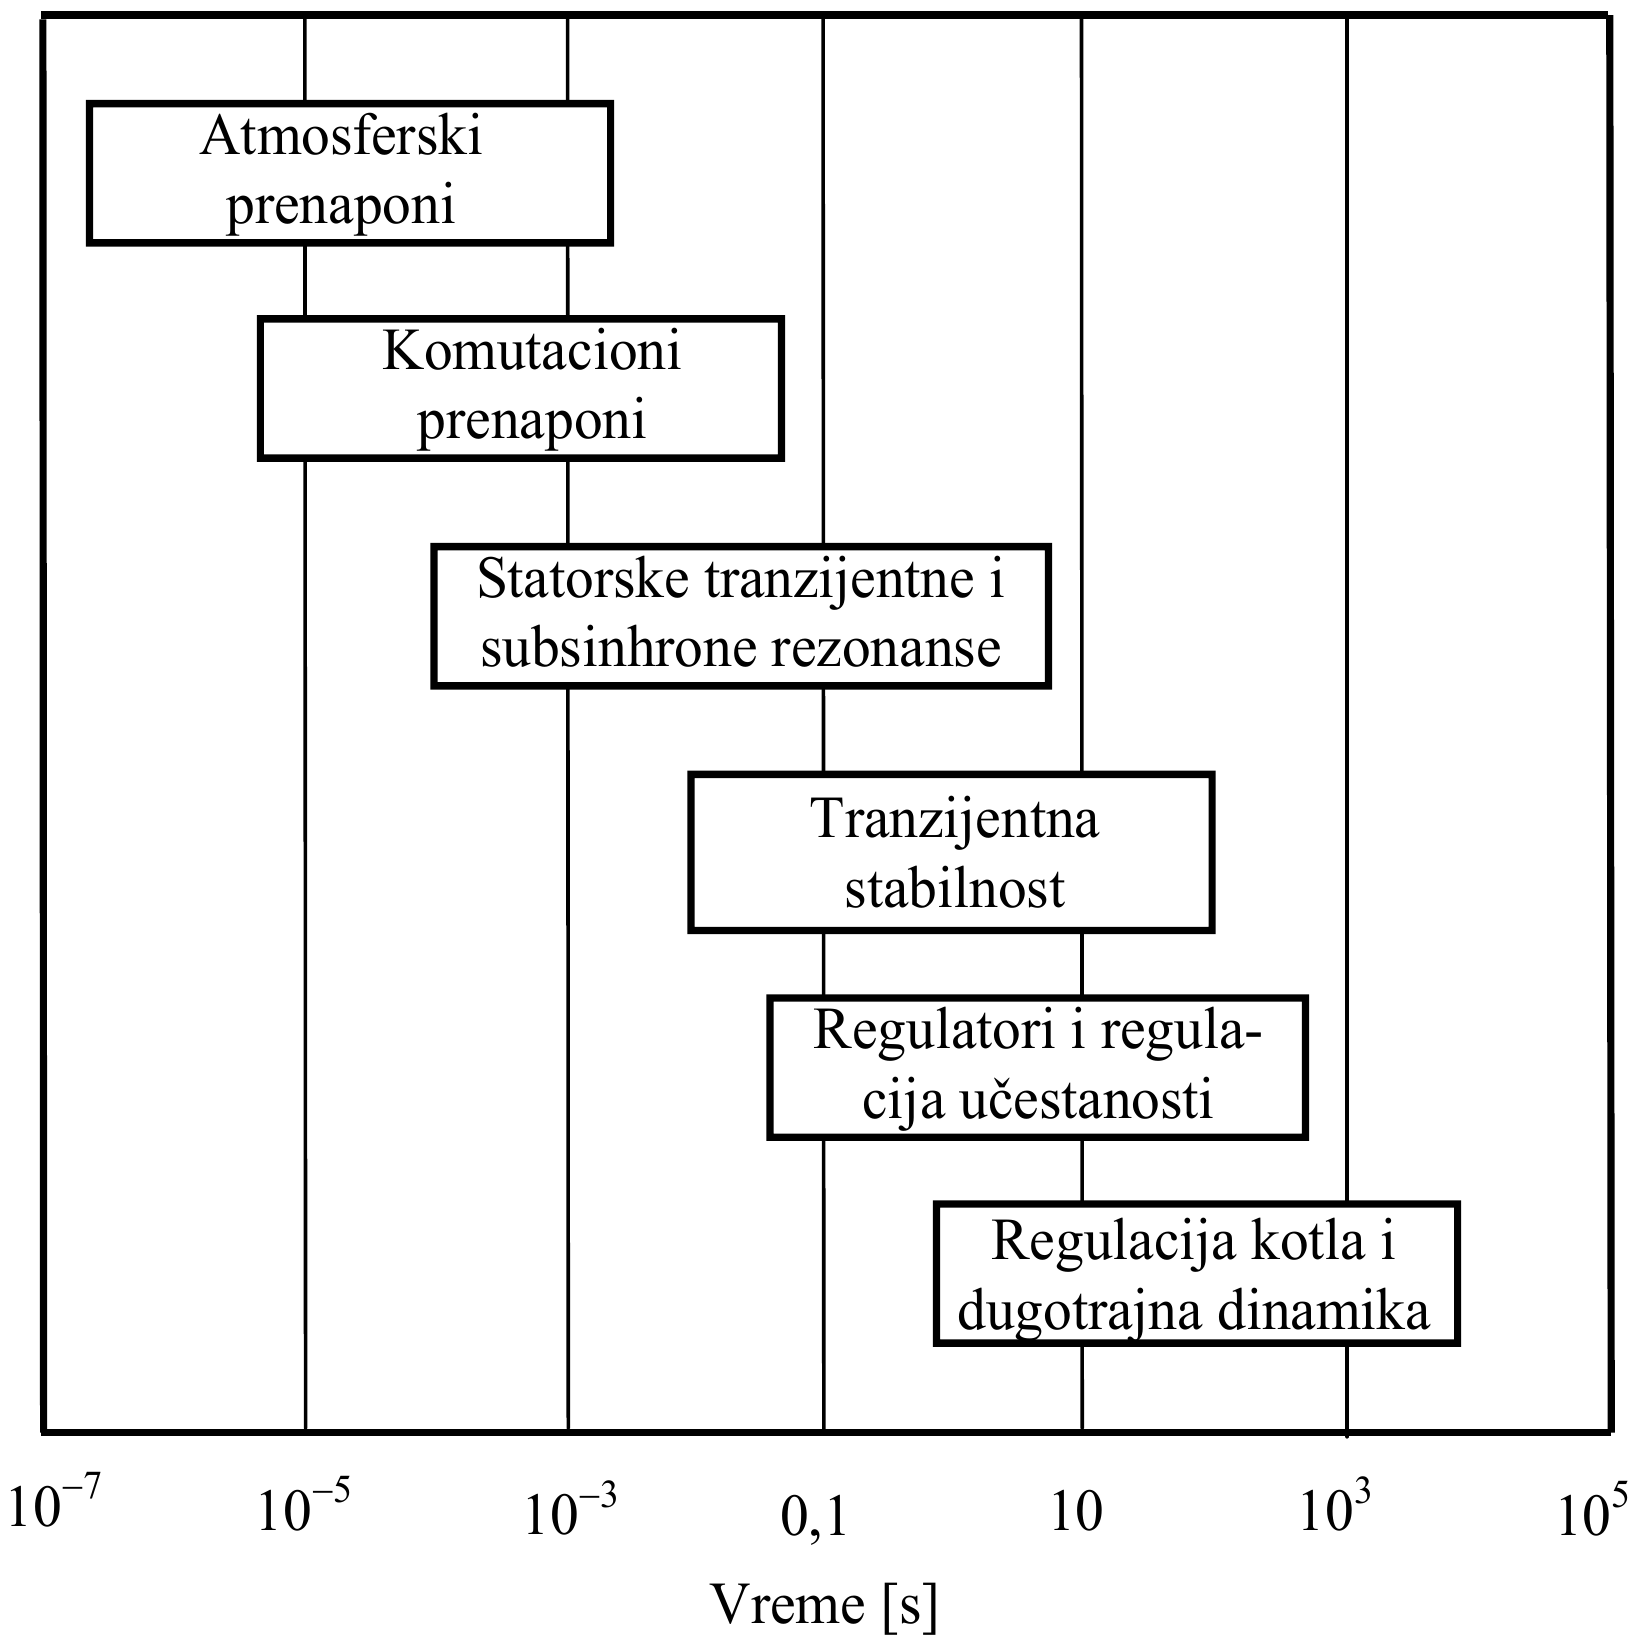
Kao što se vidi sa prethodne slike, tranzijentna stabilnost vezana je sa fenomenima koji imaju vremenske konstante reda 0,1–10 s.
Tranzijentna stabilnost je sposobnost EES-a da održi sinhronizam posle velikih i iznenadnih poremećaja, kao što su promene opterećenja, konfiguracije mreže i razni tipovi kvarova, čija je krajnja posledica ispad iz pogona pojedinih važnih uređaja (generatori, prenosni vodovi, transformatori, potrošači), ili čak prestanak snabdevanja električnom energijom delova EES-a.
Tranzijentna stabilnost utvrđuje oscilacije velike amplitude mašina tokom velikih poremećaja (na primer, jednofazni i trofazni kratki spojevi, ispadi prenosnih vodova ili generatora i drugi).
EES je stabilan ako se posle poremećaja uspostavlja novo ravnotežno stanje (equilibrium), pri čemu sve mašine i dalje ostaju u sinhronizmu.
Nestabilnost mašina može se manifestovati na dva načina (čiji su uzroci takođe različiti):
- Monotona nestabilnost: mašine gube stabilnost preko monotonih odstupanja u odnosu na njihovo ravnotežno stanje (equilibrium). Ovaj tip nestabilnosti je posledica nedovoljnog sinhronizacionog momenta.
- Oscilatorna nestabilnost: mašine gube stabilnost oscilujući oko svog ravnotežnog stanja (equilibrium). Ovaj tip nestabilnosti je posledica nedostatka ili neadekvatnog prigušenja.
Podela analize stabilnosti na statičku (uključujući i dinamičku) i tranzijentnu stabilnost predstavlja svojevrsnu vremensku dekompoziciju problema:
tranzijentna stabilnost proučava efekte poremećaja u kratkom periodu posle njegovog nastanka, a dinamička i statička stabilnost proučavaju dugotrajne efekte, uključujući i stacionarna stanja.
Iz predavanja: Tranzijentna analiza.
33. Diferencijalno-algebarski model elektroenergetskog sistema za analizu tranzijentne stabilnosti.
Model EES-a za tranzijentnu analizu može se predstaviti kao:
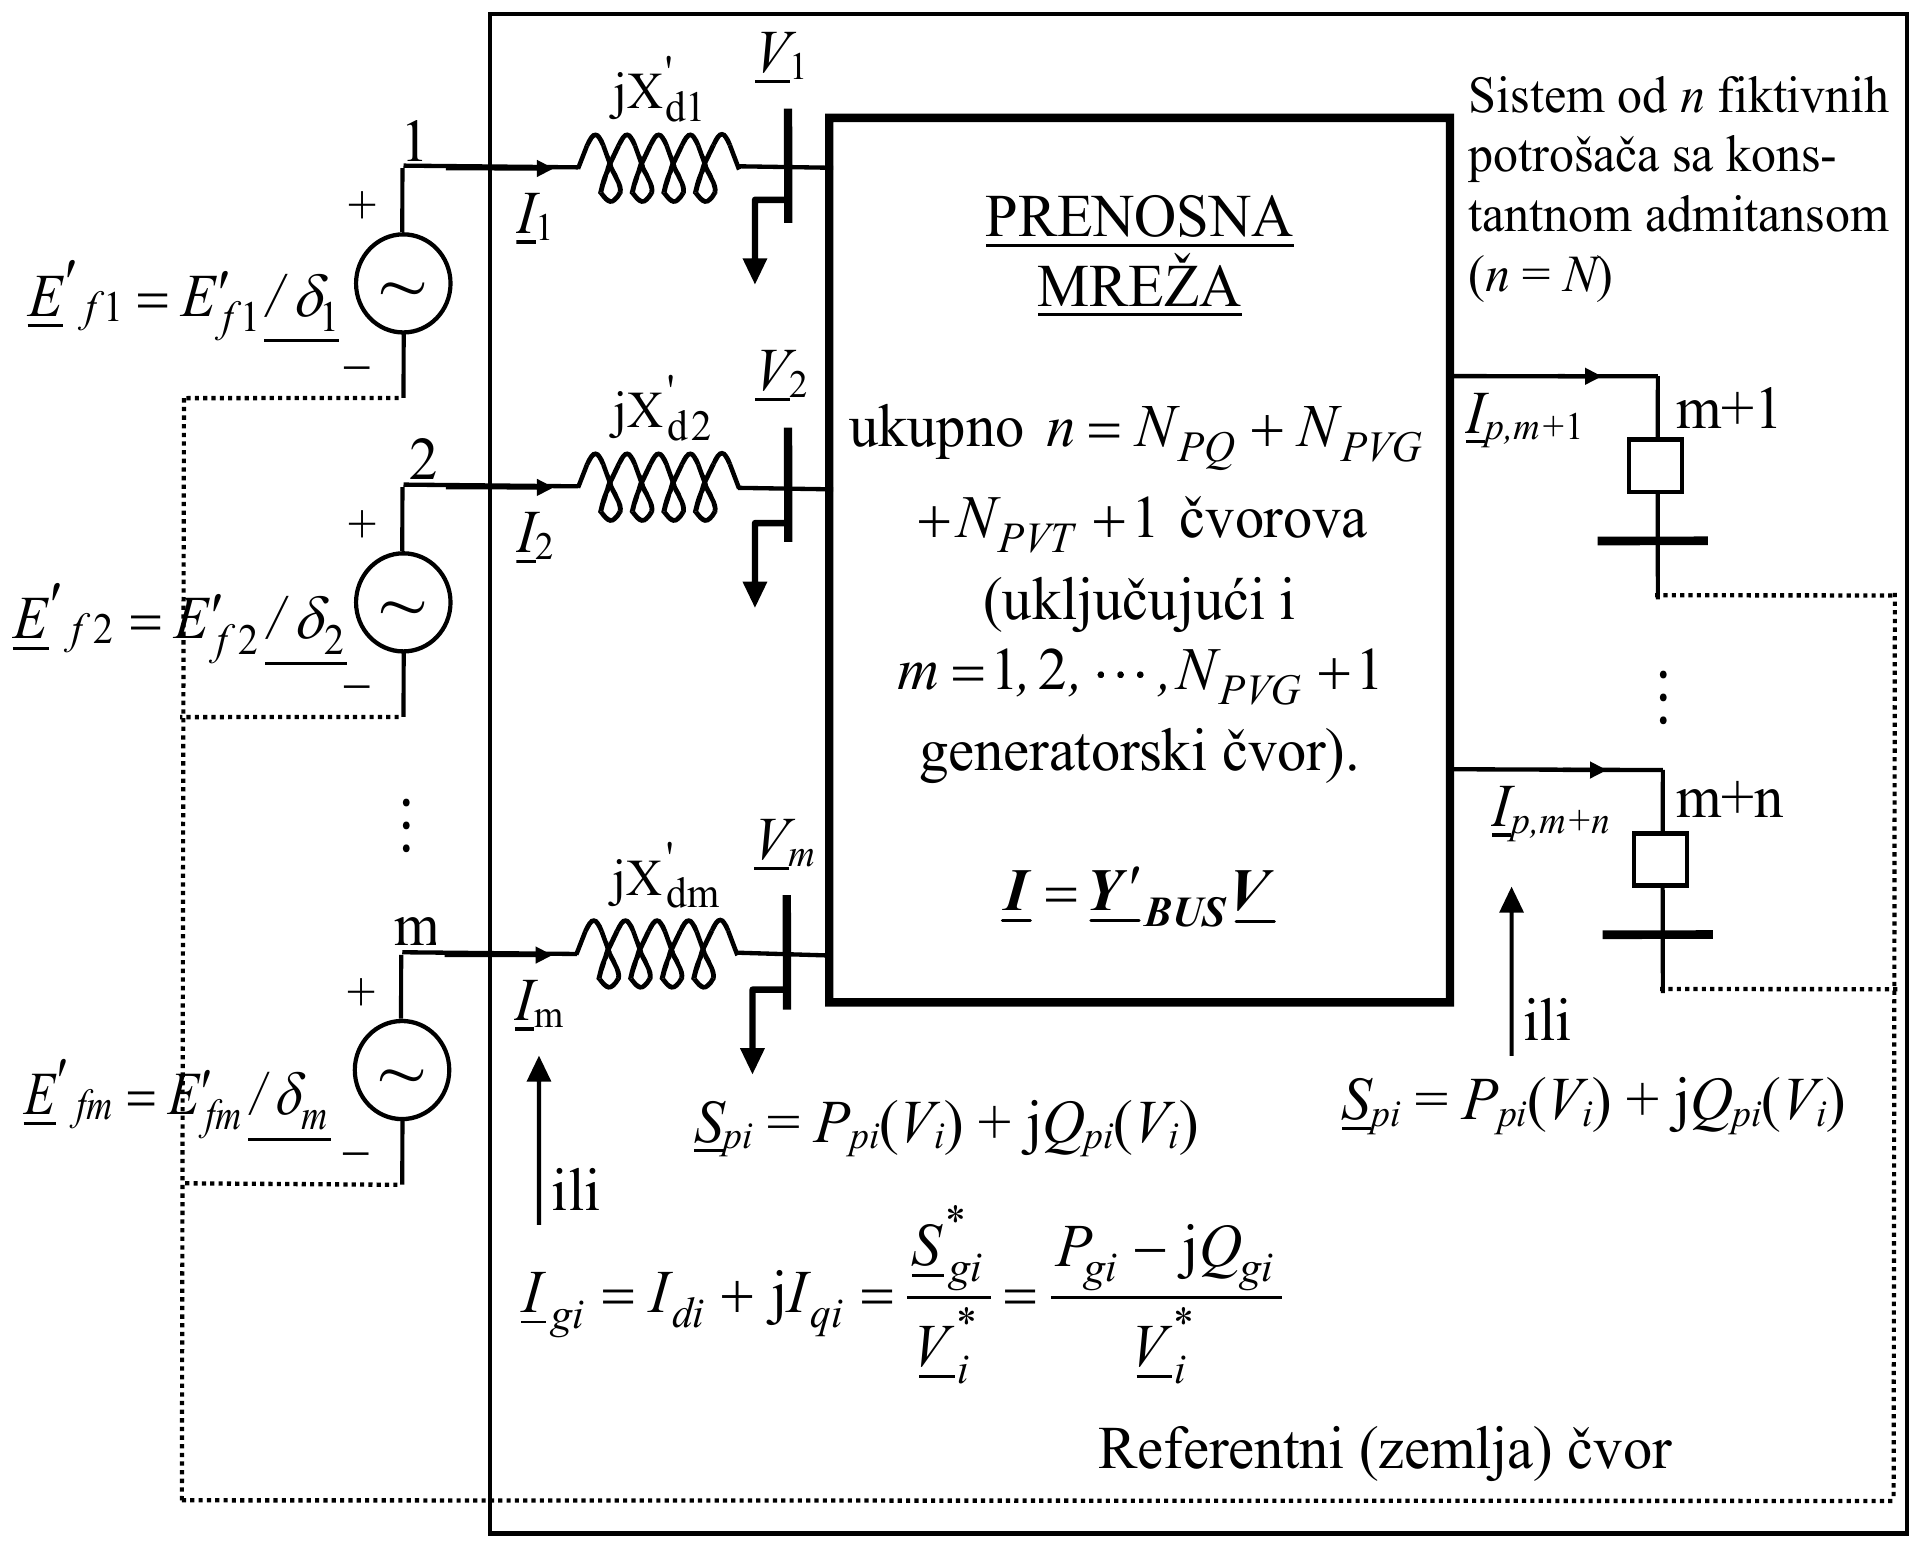
Diferencijalno-algebarski model čine:
1. Diferencijalne jednačine sinhronih mašina i ostalih dinamičkih elemenata (turbina, pobudnica, stabilizator elektroenergetskog sistema, potrošači itd.).
Broj diferencijalnih jednačina zavisi od složenosti primenjenih modela (o čemu se više govori u predmetu Modelovanje EES-a)
2. Algebarske jednačine koje čine:
- Jedna kompleksna (odnosno dve algebarske) jednačina statora svake mašine oblika
gde je: .
i
- jednačine mreže (jednačine bilansa u čvorovima):
koja je u opštem slučaju data kompleksnom jednačinom injektiranja u admitantnoj formi
Na osnovu napred rečenog, analitički model sistema opisan sistemom diferencijalno-algebarskih jednačina može se napisati u standardnoj formi:
gde su:
- – -dimenzioni vektor stanja sistema;
- – -dimenzioni vektor promenljivih upravljanja;
- – -dimenzioni vektor kompleksnih struja generatora u sistemu , čije su komponente i ;
- – -dimenzioni vektor kompleksnih napona čvorova u sistemu , koji je određen vektorom modula napona i uglova fazora napona ;
- – -dimenzioni vektor inicijalnih stanja.
Iz predavanja: Tranzijentna analiza: Diferencijalno-algebarski model EES-a.
34. Primena Newton-ovog metoda za rešavanje diferencijalno-algebarskog modela tranzijentne analize elektroenergetskog sistema.
Posmatra se -dimenziona algebarska funkcija:
gde su:
- – -dimenziona vektorska funkcija;
- – -dimenzioni vektor nepoznatih.
Rešenje prethodne vektorske jednačine je:
Ako se definiše priraštaj promenljivih u dve susedne iteracije kao:
prethodna jednačina se može napisati kao
Ova jednačina je linearna i može se rešiti po priraštajima , pa je
Sa inicijalnim vrednostima proračun se sprovodi do zadovoljenja kriterijuma konvergencije
Iz predavanja: Tranzijentna analiza: Newton-ov metod rešavanja sistema algebarskih jednačina.
35. Način numeričke integracije u simultano-implicitnom modelu tranzijentne analize
U SI metodu diferencijalna jednačina se prevodi u algebarsku, korišćenjem implicitnog Euler-ovog metoda, ili trapezoidnog integracionog metoda. Ova grupa algebarskih jednačina (dobijene iz diferencijalnog dela modela) zajedno sa drugom grupom originalnih algebarskih jednačina se rešavaju simultano koristeći Newton-ov metod za svaki diskretni vremenski trenutak.
Neka indeksi ‘n‘ i ‘n+1‘ označavaju vremenske trenutke i , respektivno. Tada se vrši integracija diferencijalne jednačine od do (koristeći trapezoidno pravilo), uz istovremeno rešavanje rezultujućeg skupa algebarskih jednačina u
odnosno
gde je vremenski korak integracije.
Prethodni sistem jednačina se u svakom koraku može rešiti primenom Newtonovog metoda:
Iteracioni proces se sprovodi dok priraštaj vektora bude manji od praga tolerancije. Time se završava proračun u vremenskom trenutku .
Iz predavanja: Tranzijentna analiza: Simultani-implicitni (simultaneous-implicit, SI) metod; Tranzijentna analiza: Numerička integracija u SI metodu.
36. Tretman poremećaja u tranzijentnoj analizi. Kriterijumi ocene tranzijentne stabilnosti.
i ispadi se primenjuju sa osnovnim ciljem određivanja kritičnog vremena čišćenja kvara i maksimalnog povratnog napona posle kvara i utvrđivanje drugih sistemskih uticaja usled kvara (na primer, sukcesivno isključenje drugih ispravnih 400 kV transformatorskih stanica, zbog njihovog termalnog preopterećenja).
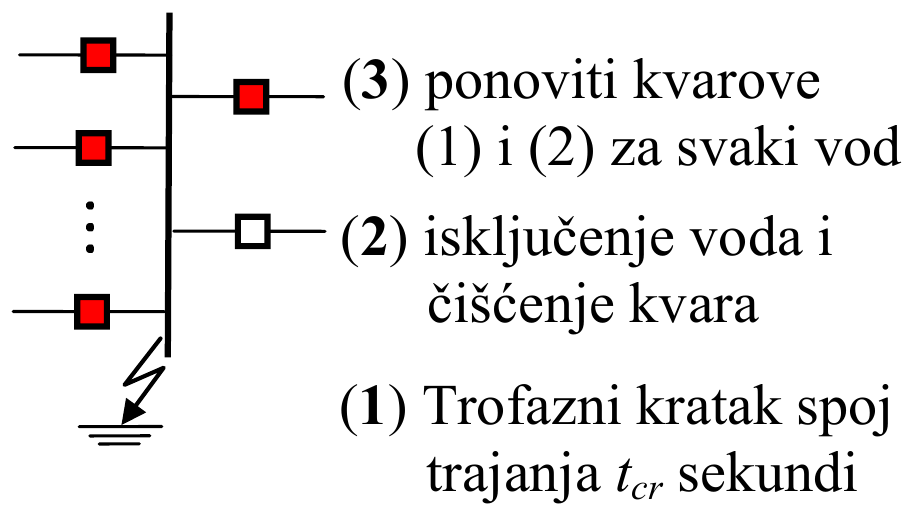
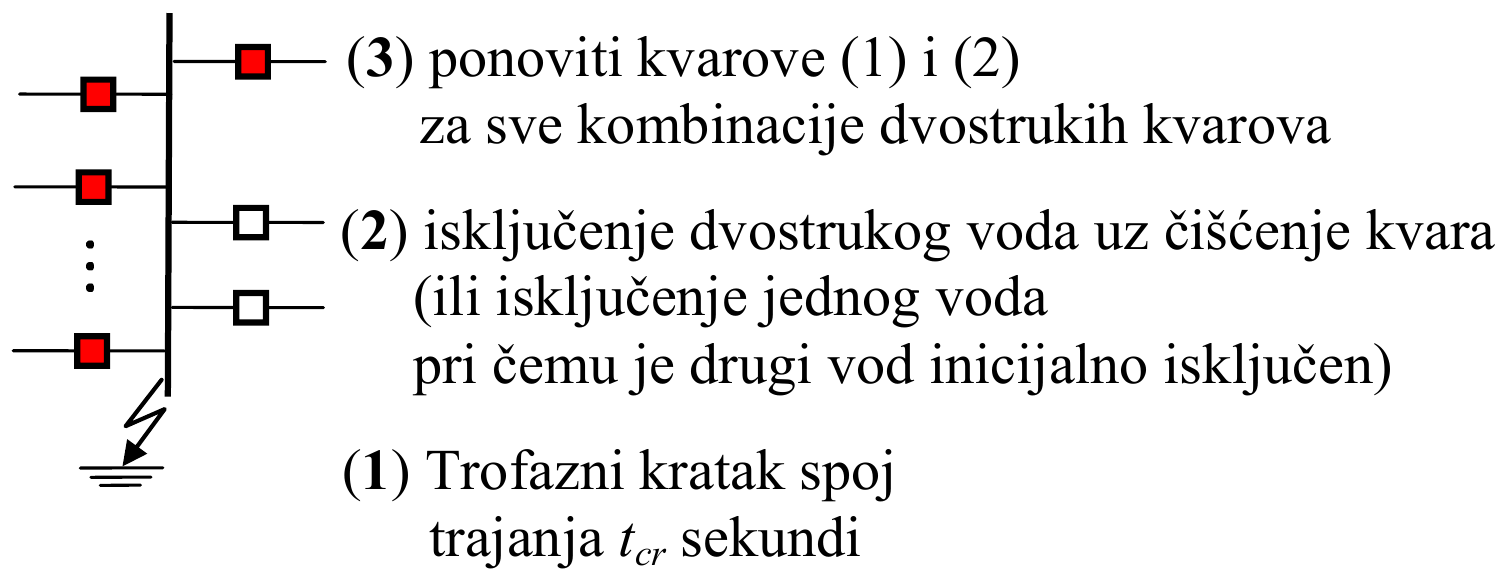
Slika: a) Definicija -ispada za određivanje kritičnog vremena čišćenja kvara; b) Definicija -ispada za određivanje kritičnog vremena čišćenja kvara
Kao kriterijumi za ocenu tranzijentne stabilnosti po pravilu se koriste:
Kritično vreme čišćenja kvara, koje se definiše kao maksimalno vreme trajanja () kvara, koje ne dovodi do kaskadnog ispada elemenata mreže, odnosno konačno ne dovodi do gubitka sinhronizma generatora prema ostatku EES-a.
Obično se kao kriterijum zadovoljenja kritičnog vremena čišćenja kvara koristi:
Svi uglovi generatora moraju sačuvati sinhronizam prema ostatku EES-a, tj. ne sme se javiti nikakvo aperiodično razdvajanje uglova rotora između dva generatora usled gubitka sinhronizacionog momenta.
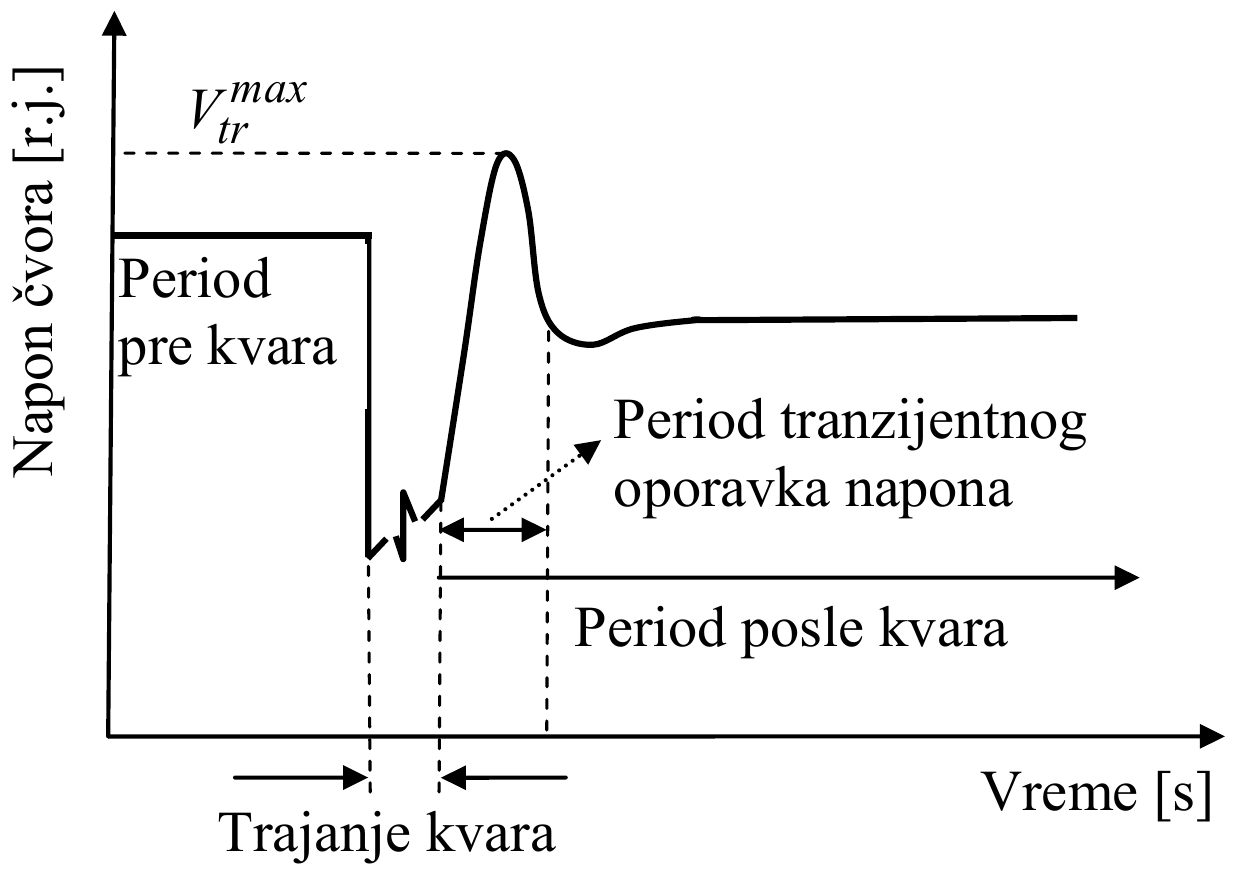
Maksimalan povratni napon posle kvara, koji se definiše kao maksimalna vrednost povratnog napona osnovne učestanosti u čvoru tokom perioda posle kvara, usled delovanja nekog sistemskog poremećaja. Ovaj maksimalan napon kvara () obično se događa neposredno posle čišćenja kvara, kao što je prikazano na donjoj slici. Minimalna amplituda naponskog propada () dešava se tokom kvara i ona zavisi od lokacije i trajanja kvara, kao i otpornosti luka preko koga se zatvara kvar.
Obično se kao kriterijumi tranzijentne stabilnosti koristi (kao prihvatljiva vrednost) u pogledu maksimalnog povratnog napona posle kvara:
- – za 400 kV čvorove.
- , tj. ne postavlja se granična vrednost.
Iz predavanja: Tranzijentna analiza: Tretman poremećaja u tranzijentnoj analizi; Tranzijentna analiza: Kriterijumi ocene tranzijentne stabilnosti.
Tema 7: Stabilnost pri malim poremećajima
37. Pojam, opis pojave, značaj u praksi i modovi sporo-promenljivih oscilacija.
Moderni elektroenergetski sistemi (EES-i) mogu biti izloženi različitim operativnim problemima zbog nestabilnih ili slabo-prigušenih elektromehaničkih oscilacija. Iako stabilan, sistem sa slabo-prigušenim oscilacijama, može biti neprihvatljiv sa operativne tačke gledišta, pošto čak i mali slučajni poremećaji mogu voditi u stalne oscilacije, što dovodi do lošeg kvaliteta snabdevanja električnom energijom i prevremenog starenja električne opreme. Dobra analiza prigušenja elektromehaničkih oscilacija zahteva detaljno modelovanje sinhronih mašina, regulatora i drugih dinamičkih komponenti (HVDC, UPFC, FACTS, STATCOM i druge).
U opštem slučaju, oscilacije između podsistema su prihvatljive ako dolazi do smanjenja njihovih amplituda tokom vremena. U normalnim uslovima oscilacije su obično izazvane malim promenama opterećenja u sistemu, ili tokova snaga po interkonektivnim vodovima. Međutim, pri takvim promenama nije uvek lako zaključiti da li će doći do povećanja amplituda oscilacija tokom vremena. Tipičan primer je prikazan na donjoj slici. Posle isključenja kvara, oscilacije u sistemu su imale učestanost oko 0,26 Hz i zbog male amplitude operator sistema ih nije registrovao. Tek posle dužeg vremenskog perioda dolazi do povećanja amplitude oscilacija, što dovodi do delovanja pojedinih nivoa relejne zaštite i raspada sistema tek posle oko 800 s. Primer pokazuje da spore sistemske oscilacije često mogu biti podjednako opasne, kao i brze (tranzijentne) oscilacije posle velikih kvarova.
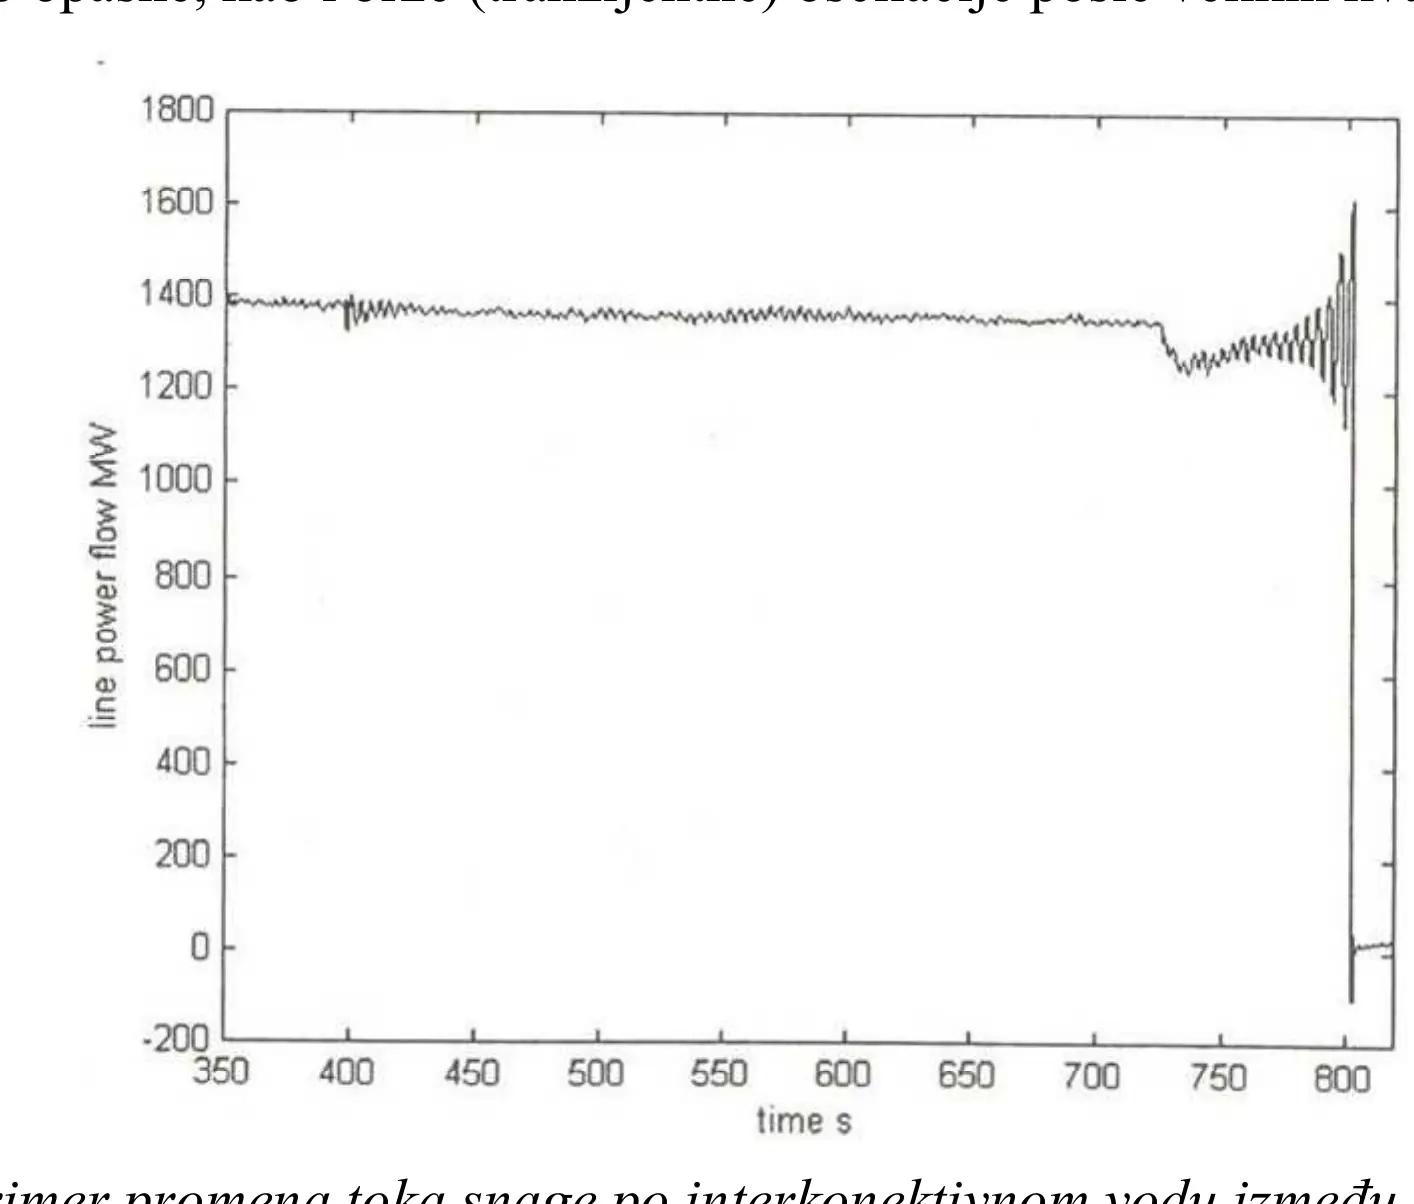
Po definiciji, pod stabilnošću pri malim poremećajima podrazumeva se sposobnost sistema da održi sinhronizam pri malim poremećajima.
Analiza problema elektromehaničkih oscilacija u EES-ima zasniva se na linearizaciji skupa diferencijalno-algebarskih jednačina oko radne tačke (Equilibrium). Ova analiza, iako je strogo gledano validna samo za inkrementalni priraštaj u okolini radne tačke, od velike je važnosti.
U opštem slučaju, môdovi elektromehaničkih oscilacija mogu se klasifikovati u pet grupa (videti donju Sliku):
- (1) Lokalne oscilacije (vezane za oscilacije uglova rotora pojedinačnih regulisanih generatora, ili pojedinačnih elektrana prema ostatku EES-a), u tipičnom opsegu učestanosti Hz.
- (2) Oscilacije između pojedinih oblasti (generatora, ili elektrana) (vezane za oscilacije između rotora nekoliko bliskih generatora), koje imaju učestanosti u opsegu Hz.
- (3) Oscilacije unutar jedne elektrane, koje imaju učestanosti u opsegu Hz.
- (4) Oscilacije torzionog karaktera (interakcija između upravljačkih sistema i sistema osovina turbina-generator), koje imaju učestanosti Hz.
- (5) Oscilacije upravljačkih modova, vezanih sa AVR, HVDC, konvertore, SVC i druge, koje imaju učestanosti Hz.
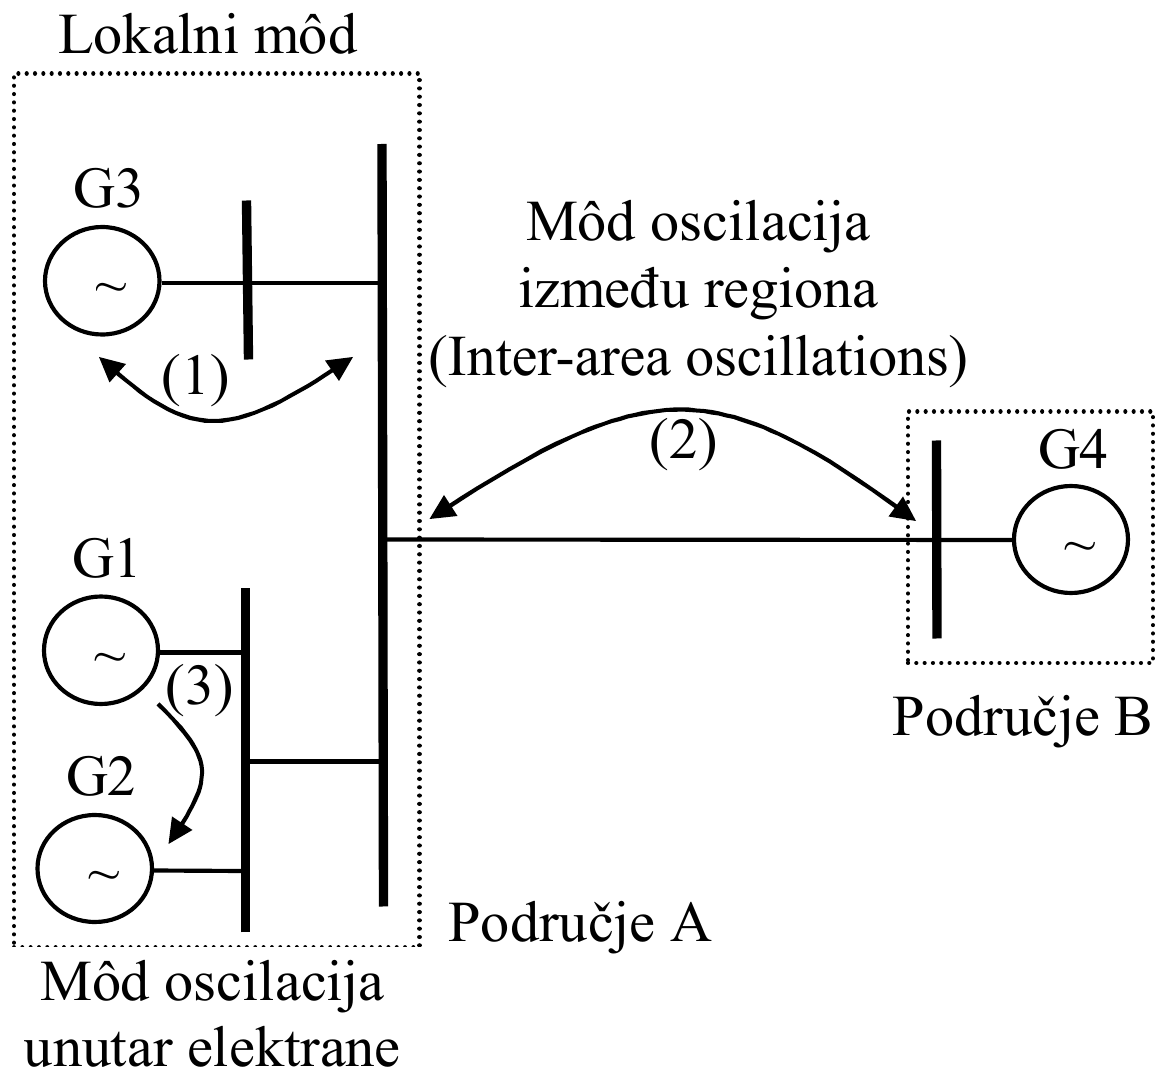
Môd oscilacija između regiona (Inter-area oscillations) može biti:
- Vezan za oscilacije uglova rotora grupe generatora između sebe, sa učestanošću Hz.
- Vezan za oscilacije uglova rotora svih generatora u EES-u, kada polovina od njih osciluje prema drugoj polovini generatora u EES-u, sa učestanošću Hz.
Iz predavanja: Stabilnost pri malim poremećajima (small-signal stability).
38. Pojam statičke stabilnosti i njena veza sa stabilnošću pri malim poremećajima.
Kriva odate snage agregata može se prikazati jednačinom (izvedeno u Analizi EES-a)
odakle se izvodi sinhronizaciona snaga (sinhronizacioni koeficijent) koja određuje stabilnost EES-a
sa graničnim vrednostima
Kriva odate snage i sinhronizaciona snaga prikazane su na slici
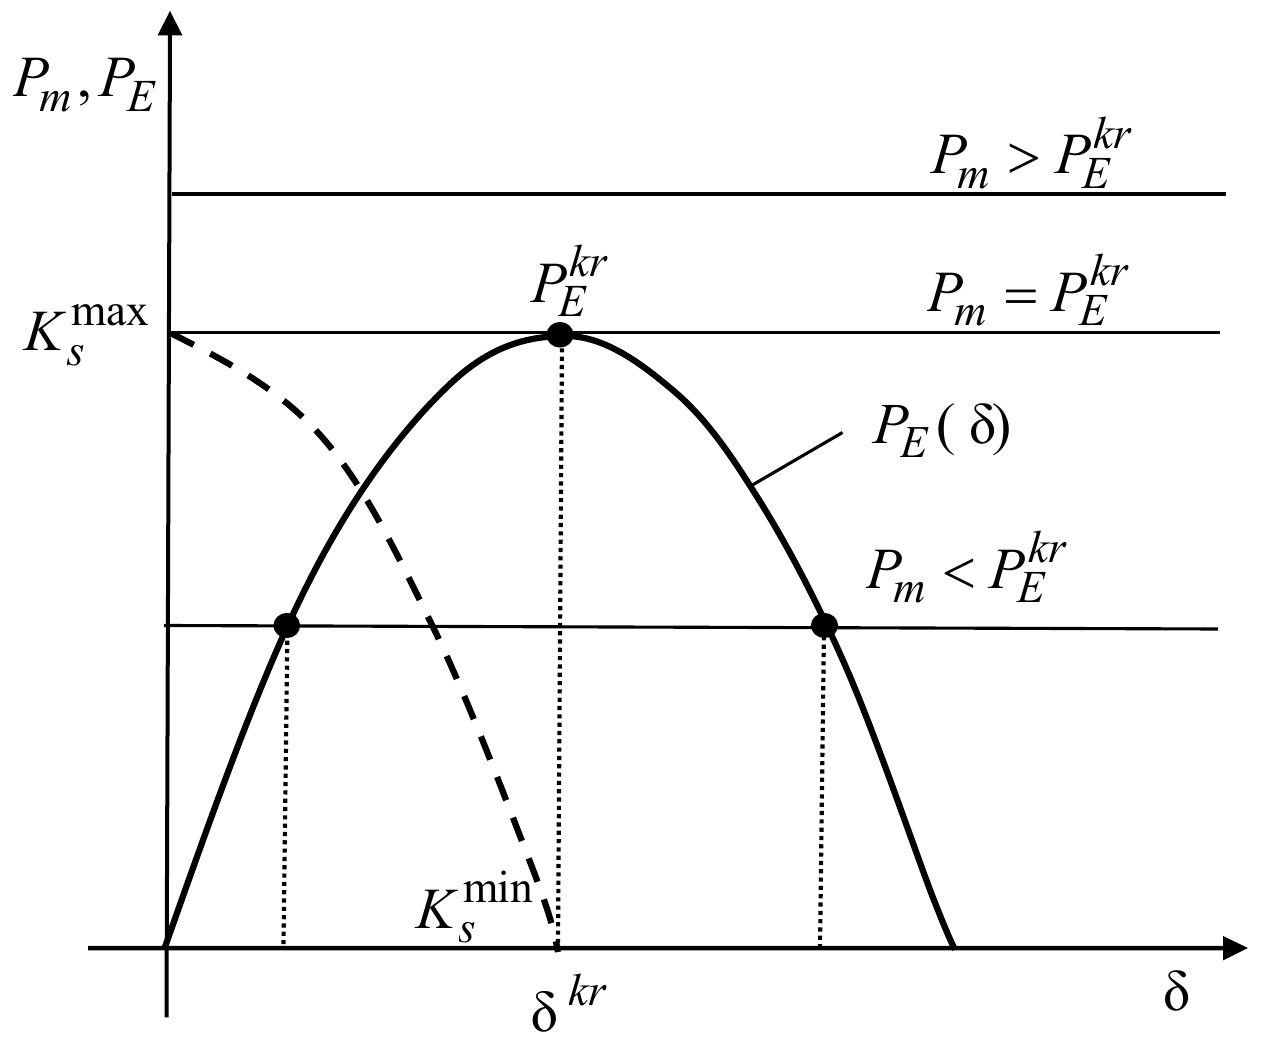
Iz predavanja: Stabilnost pri malim poremećajima (small-signal stability): Pojam statičke stabilnosti i veza sa stabilnošću pri malim poremećajima.
39. Jednačina njihanja sinhronog generatora (matematička specifikacija i osnovne veličine koje se iz nje izvode).
Jednačina njihanja je (izvođenje videti u: J. Machowski et al., Power Systems Dynamics and Stability, Second Edition, Wiley, 2008, str. 192)
gde su:
- ;
- ;
- – inercija obrtnih masa generatora i drugih obrtnih masa.
Sa početnim uslovima i , prethodna jednačina može se napisati u Laplaceovoj transformaciji
Mogu se definisati sledeće vrednosti:
- – kompleksna sopstvena vrednost (pol sistema);
- – prigušenje;
- – faktor prigušenja;
- – prigušena učestanost sistema;
- – neprigušena (prirodna) učestanost sistema;
- – učestanost prigušenih oscilacija u [Hz].
Iz predavanja: Stabilnost pri malim poremećajima (small-signal stability): Pojam statičke stabilnosti i veza sa stabilnošću pri malim poremećajima.
40. Model složenog elektroenergetskog sistema opisanog diferencijalnim i algebarskim jednačinama za analizu stabilnosti pri malim poremećajima. Matematički uslov za rešenje karakteristične jednačine i proračun sopstvenih vrednosti.
EES se na standardan način može prikazati u formi diferencijalnih jednačina
Posle linearizacije model u vremenskom domenu (prostor stanja) je:
gde su:
- – vektor promenljivih stanja;
- – vektor ulaznih (upravljačkih) promenljivih;
- – vektor izlaza koji se koriste za upravljanje sistemom (kroz povratnu spregu);
- – -dimenziona matrica stanja;
- – -dimenziona matrica ulaza;
- – -dimenziona izlazna matrica;
- – -dimenziona matrica izlaza koja se koristi za upravljanje.
Polovi (ili sopstvene vrednosti) matrice stanja sistema () izraza za i su koreni karakteristične jednačine matrice:
koji se dobijaju rešavanjem po algebarske jednačine:
Ukupan broj sopstvenih vrednosti (standardno označene sa ) jednak je broju promenljivih stanja sistema (). Sopstvene vrednosti mogu biti realne (jednake ili različite), ili konjugovano-kompleksni parovi. Da bi sistem bio stabilan, sve sopstvene vrednosti moraju imati negativne realne delove, odnosno moraju se nalaziti u levoj polovini kompleksne ravni.
Iz predavanja: Stabilnost pri malim poremećajima (small-signal stability): Stabilnost pri malim poremećajima.
41. Sopstvene vrednosti sistema i njihov uticaj na stabilnost u analizi stabilnosti pri malim poremećajima.
Generalno, stabilnost nelinearnog dinamičkog sistema pri malim poremećajima određuju koreni karakteristične jednačine linearizovanog sistema [ili sopstvene vrednosti matrice stanja sistema ()] na sledeći način:
- Kada su realni delovi tih sopstvenih vrednosti matrice sistema () negativni, originalni sistem je asimptotski stabilan.
- Kada najmanje jedna sopstvena vrednost matrice sistema () ima pozitivan realni deo, originalni sistem je nestabilan.
- Ako neka od sopstvenih vrednosti matrice sistema () ima nulti realni deo, na bazi linearne aproksimacije ne može se, u opštem slučaju, ništa zaključiti o stabilnosti originalnog sistema.
Sopstvene vrednosti linearizovanog sistema sa proširenom matricom stanja sistema () omogućavaju analizu elektromehaničkih oscilacija pri malim i sporo-promenljivim poremećajima.
Sopstvene vrednosti mogu biti realne ili konjugovano-kompleksni parovi, gde:
- realne sopstvene vrednosti odgovaraju ne-oscilatornim môdovima sa eksponencijalnom vremenskom zavisnošću;
- Negativne realne sopstvene vrednosti predstavljaju prigušene modove
- Pozitivne realne sopstvene vrednosti predstavljaju aperiodičnu nestabilnost
- kompleksne sopstvene vrednosti javljaju se u formi konjugovano-kompleksnih parova, pri čemu svaki par odgovara jednom oscilatornom modu
- Negativan realni deo predstavlja prigušene oscilacije
- Pozitivan realni deo predstavlja oscilacije rastuće amplitude
Realni deo konjugovano-kompleksnog pola definiše prigušenje, dok imaginarni određuje ugaonu učestanost oscilacija, gde je:
- prigušen môd oscilacija postoji ako je realan deo negativan;
- neprigušen (divergentan) môd oscilacija postoji ako je realan deo pozitivan.
Za konjugovano-kompleksnu sopstvenu vrednost () odgovarajući modovi imaju sledeću formu:
gde realan deo sopstvene vrednosti () određuje prigušenje, a imaginaran deo () određuje kružnu učestanost oscilacija.
Tada je učestanost oscilacija za datu sopstvenu vrednost :
Dobra mera prigušenja oscilacija je faktor prigušenja, koji se definiše kao:
Elektromehaničke oscilacije sa faktorom prigušenja mogu se smatrati zadovoljavajućim (više preporuka, nego čvrsto pravilo). Na primer, ako se môd (sopstvena vrednost) promeni za vrlo mali iznos, u skladu sa promenom radnog stanja onda i niža vrednost faktora prigušenja (na primer, ) može biti prihvatljiva. Međutim, kada se vrši dizajniranje prigušenja za upravljački sistem, faktor prigušenja od najmanje mora biti ciljna vrednost pri definisanju PSS-a, ili pri podešavanju njegovih karakteristika pri različitim operativnim stanjima EES-a.
Iz predavanja: Stabilnost pri malim poremećajima (small-signal stability): Stabilnost pri malim poremećajima; Stabilnost pri malim poremećajima (small-signal stability): Sopstvene vrednosti i stabilnost.
42. Sopstveni vektori u analizi stabilnosti pri malim poremećajima (pojam, vrste, smisao, međusobna veza i način proračuna).
Za svaku sopstvenu vrednost () postoji:
- desni sopstveni vektor () i
- levi sopstveni vektor (),
gde su:
- – desni sopstveni -dimenzioni kolona-vektor matrice sistema () povezan sa sopstvenom vrednošću (), gde je jednako broju promenljivih stanja sistema;
- – levi sopstveni -dimenzioni vrsta-vektor matrice () povezan sa sopstvenom vrednošću (),
Desni sopstveni vektor () pokazuje relativni uticaj (aktivnost) promenljive stanja u sopstvenoj vrednosti dinamičkog sistema (aktivnost promenljivih stanja u nekom modu oscilacija).
Levi sopstveni vektor () pokazuje doprinos promenljive stanja na neku sopstvenu vrednost (doprinos ovog uticaja u nekom modu oscilacija).
Desni i levi sopstveni vektor zadovoljavaju sledeće jednačine:
Iz prve jednačine dobija se
pri čemu je karakteristična jednačina
Iz predavanja: Stabilnost pri malim poremećajima (small-signal stability): Sopstveni vektori.
43. Faktori učešća u analizi stabilnosti pri malim poremećajima (pojam, smisao i način proračuna).
Elementi sopstvenog vektora su zavisni od dinamičke jedinice i skaliranja povezanog sa promenljivom stanja.
Faktor učešća može se definisati kao mera osetljivosti -te sopstvene vrednosti na dijagonalne elemente matrice stanja sistema (), odnosno na -tu promenljivu stanja ()
gde je dijagonalni element matrice stanja sistema (), u poziciji kk.
U opštem slučaju, faktor učešća je mera uticaja -te promenljive stanja () na -tu sopstvenu vrednost (-ti môd).
Sopstveni vektor može se skalirati, što rezultuje u novi sopstveni vektor. Ova osobina može se iskoristiti da se izabere takvo skaliranje koje pojednostavljuje korišćenje faktora učešća.
Na primer, ako se izabere takvo skaliranje da važi jednakost ; . U svakom slučaju, pošto je sleduje da je suma svih faktora učešća vezana sa nekim môdom, ili sa bilo kojom promenljivom stanja jednaka 1:
Ova osobina je vrlo korisna, pošto svi faktori učešća leže na skali između 0 i 1. Sopstveni vektori kompleksnih sopstvenih vrednosti imaju takođe kompleksne elemente.
Faktori učešća mogu se dati u formi matrice učešća kao
Pošto meri aktivnost promenljive stanja u -tom modu, a doprinos ovog uticaja u modu, faktor učešća meri ukupno (neto) učešće.
Iz predavanja: Stabilnost pri malim poremećajima (small-signal stability): Faktori učešća.
Tema 8: Statička estimacija stanja
44. Pojam, zadatak i kratak opis statičke estimacije stanja. Sličnosti i razlike sa proračunom tokova snaga.
Statička estimacija stanja predstavlja on-line proračune vektora promenljivih stanja i ostalih sistemskih promenljivih (tokovi snaga i druge), na bazi periodičnih merenja iz sistema, sa ciklusom ponavljanja od nekoliko sekundi do nekoliko minuta.
Dakle, statička estimacija stanja je proces u kojem se određuju nepoznate vrednosti promenljivih stanja, na bazi redundantnih merenja iz sistema. Promenljive stanja su moduli i uglovi fazora napona u čvorovima, kao i nenominalni odnosi transformacije klasičnih i faznih regulacionih transformatora. Kada su promenljive stanja poznate, za datu konfiguraciju i definisane parametre sistema, dalje se mogu jednoznačno proračunavati i sve druge sistemske promenljive od interesa.
Ulazni podaci za statičku estimaciju stanja su analogna merenja i signalizacije statusa aparata, kao i baza (katalog) podataka, iz koje se očitavaju parametri elemenata mreže.
Statički estimator stanja je matematički algoritam, pomoću kojeg se transformišu merni podaci iz sistema u procenu vektora promenljivih stanja. Pri tome, glavni cilj nije dobijanje vrlo "tačne", već pouzdane i u datom trenutku "najbolje" procene promenljivih stanja, čak i kada su merenja jako poremećena, zbog prisustva šumova i drugih grešaka.
Osnovna zajednička karakteristika proračuna tokova snaga i statičke estimacije stanja jeste da se oba zasnivaju na tzv. "čvor-grana" modelu, koji se dobija iz aktuelnog statusa rasklopne opreme u postrojenjima.
U modelu proračuna tokova snaga ponašanje sistema opisuju ulazne promenljive, koje se unapred specificiraju, shodno izabranoj klasifikaciji čvorova (PQ, PVG, PVT i SL). Na osnovu njih, primenom nekog od determinističkih postupaka, proračunava se skup izlaznih promenljivih stanja.
Tokovi snaga su deterministički proračun, a statička estimacija stanja stohastički.
Konačno, može se zaključiti da je karakteristično za proračun tokova snaga da:
- nema pretpostavljenih grešaka u raspoloživim merenjima;
- broj nepoznatih promenljivih jednak je broju jednačina;
- proračun je, po pravilu, deterministički,
dok je karakteristično za proračun statičke estimacije stanja da:
- uzima u obzir greške ulaznih veličina (merenja, parametara modela i topologije mreže);
- broj merenja je veći od broja nepoznatih promenljivih;
- proračun je, po pravilu, stohastički.
Iz predavanja: Statička estimacija stanja; Statička estimacija stanja: Razlike između tokova snaga i statičke estimacije stanja.
45. Pojam i vrste promenljivih stanja u statičkoj estimaciji stanja, uvažavajući regulacione transformatore. Objasniti pojmove vektora merenja i šta ga čini.
-dimenzioni vektor promenljivih stanja () je deo -dimenzionog vektora merenja (). Vektor promenljivih stanja opisuje režim EES-a, pri čemu je . Elementi vektora promenljivih stanja () su:
- – moduli fazora napona u čvorovima;
- – uglovi fazora napona u čvorovima (osim referentno-balansnog);
- – nenominalni odnosi transformacije (modula napona) klasičnih regulacionih transformatora;
- – nenominalni odnosi transformacije (uglova fazora napona) faznih (Phase Shift) regulacionih transformatora.
Vektor merenja () povezan je sa vektorom promenljivih stanja () preko nelinearne jednačine:
gde su:
- – -dimenzioni vektor merenja;
- – -dimenziona vektorska funkcija;
- – -dimenzioni vektor promenljivih stanja;
- – -dimenzioni slučajni vektor grešaka merenja, čije varijanse daju indikaciju o kvalitetu merenja (velika vrednost varijanse označava malu tačnost merenja).
Analogna merenja (stvarna i pseudo) koja čine -dimenzioni vektor merenja () su:
- – tokovi aktivnih snaga po granama;
- – tokovi reaktivnih snaga po granama;
- – tokovi struja po granama;
- – injektiranja aktivnih snaga u čvorovima;
- – injektiranja reaktivnih snaga u čvorovima;
- – injektiranja struja u čvorovima;
- – moduli napona u čvorovima (direktno merenje promenljivih stanja);
- – nenominalni odnosi transformacije klasičnih regulacionih transformatora (direktno merenje promenljivih stanja);
- – uglovi faznih regulacionih transformatora (direktno merenje promenljivih stanja).
Jedinstveni -dimenzioni vektor merenja (sa 9 subvektora) je:
Iz predavanja: Statička estimacija stanja: Razlike između tokova snaga i statičke estimacije stanja.
46. Objasniti pojmove u statičkoj estimaciji stanja: promenljiva stanja, merenje, rezidual merenja, matrica težinskih faktora i redudansa merenja.
Vektor merenja () povezan je sa vektorom promenljivih stanja () preko nelinearne jednačine:
gde su:
- – -dimenzioni vektor merenja;
- – -dimenziona vektorska funkcija;
- – -dimenzioni vektor promenljivih stanja;
- – -dimenzioni slučajni vektor grešaka merenja, čije varijanse daju indikaciju o kvalitetu merenja (velika vrednost varijanse označava malu tačnost merenja).
Najčešće korišćeni algoritam u statičkoj estimaciji stanja je metod minimuma sume otežanih (ponderisanih) kvadrata reziduala merenja (WLS metod). Varijansa (težinski faktori) merenja definišu se preko matrice kovarijansi merenja ():
gde je vektor grešaka merenja, a varijansa -tog merenja.
Druga forma prethodne matrice je dijagonalna matrica težinskih faktora :
Varijansa merenja () daje indikaciju kvaliteta merenja. Velike varijanse (mali težinski faktori) pokazuju da je to merenje nepouzdanije (manje tačno), i obrnuto. Vrednost težinskog faktora, u zavisnosti od varijanse merenja, može se kretati od nekoliko hiljada, pa do milion.
Redundansa merenja definiše se kao odnos broja raspoloživih () i minimalno potrebnog broja nezavisnih merenja koji praktično odgovara broju promenljivih stanja sistema (), pri čemu je :
Uobičajene vrednosti redundanse su između 1,8 i 2,8. Pri tome, redundansa mora da bude ravnomerno raspoređena u pojedinim oblastima, odnosno da, pored globalne, postoji i lokalna redundansa.
Iz predavanja: Statička estimacija stanja: Razlike između tokova snaga i statičke estimacije stanja.
47. Objasniti kriterijum srednje-kvadratnih odstupanja u statičkoj estimaciji stanja. Rešenje linearnog statičkog estimatora stanja.
Problem statičke estimacije stanja moguće je definisati kao: pronaći vrednosti promenljivih stanja, pri kojima se ima minimalna suma kvadrata odstupanja između merenih i stvarnih vrednosti veličina (koje su izražene kao funkcija vektora promenljivih stanja ()), pri čemu se svakoj razlici (koja se naziva rezidual merenja) mora dodeliti odgovarajuća težina:
gde su:
- – ukupna suma kvadrata reziduala merenja koja se minimizira;
- – oznaka za funkciju -tog merenja.
Specificirani problem je nelinearan optimizacioni problem bez ograničenja, koji je potrebno rešiti po nepoznatim vektorima promenljivih stanja (, , i ), koji daju njihove optimalne estimacije (, , i ).
On se naziva statički estimator stanja po metodu minimuma sume otežanih (ponderisanih) kvadrata odstupanja (Weighted Least Square - WLS), pošto su svi reziduali merenja otežani veličinom . U slučaju kada su sve varijanse jednake, njih nije potrebno ni koristiti.
Matrica pojačanja (informaciona matrica) formira se na osnovu Jacobian matrice kao:
Rešenje WLS problema daje estimiranu vrednost vektora promenljivih stanja ():
Za linearan model merenja () rešenje se dobija praktično direktno (u jednoj iteraciji) iz sledećeg sistema jednačina:
Iz predavanja: Statička estimacija stanja: Kriterijum srednje-kvadratnih odstupanja.
48. Rešavanje statičke estimacije stanja primenom metoda normalnih jednačina.
Estimacija vektora promenljivih stanja () dobija se iterativnim rešavanjem sledećeg sistema linearizovanih jednačina:
Kada je skup merenja dovoljan i pravilno distribuiran (observabilan sistem), tada je Jacobian matrica () punog ranga, pa je matrica pojačanja () nesingularna matrica, tako da je sigurno obezbeđena numerička stabilnost proračuna. S obzirom da je matrica retka, matrica pojačanja takođe je retka (ali ipak gušća od Jacobian matrice).
Važno je napomenuti da se sistem normalnih jednačina ne može za realne veličine EES-a rešavati inverzijom matrice pojačanja, pošto je takav postupak numerički potpuno neefikasan i često divergentan.
Za rešavanje koristi se metod trougaone faktorizacije retkih matrica (standardni matematički postupak je Cholesky faktorizacija, mada su se za statičku estimaciju stanja pokazali kao uspešniji drugi metodi), koji se primenjuje na matricu pojačanja, koja posle faktorizacije dobija oblik:
gde je gornje trougaona matrica.
Posle faktorizacije nepoznat priraštaj vektora promenljivih stanja () rešava se zamenom unazad.
Dijagram toka opšteg algoritma za rešenje statičke estimacije stanja po metodu minimuma sume otežanih kvadrata odstupanja (WLS metod). Treba napomenuti da se rešenje linearnog modela praktično dobija u jednoj iteraciji.
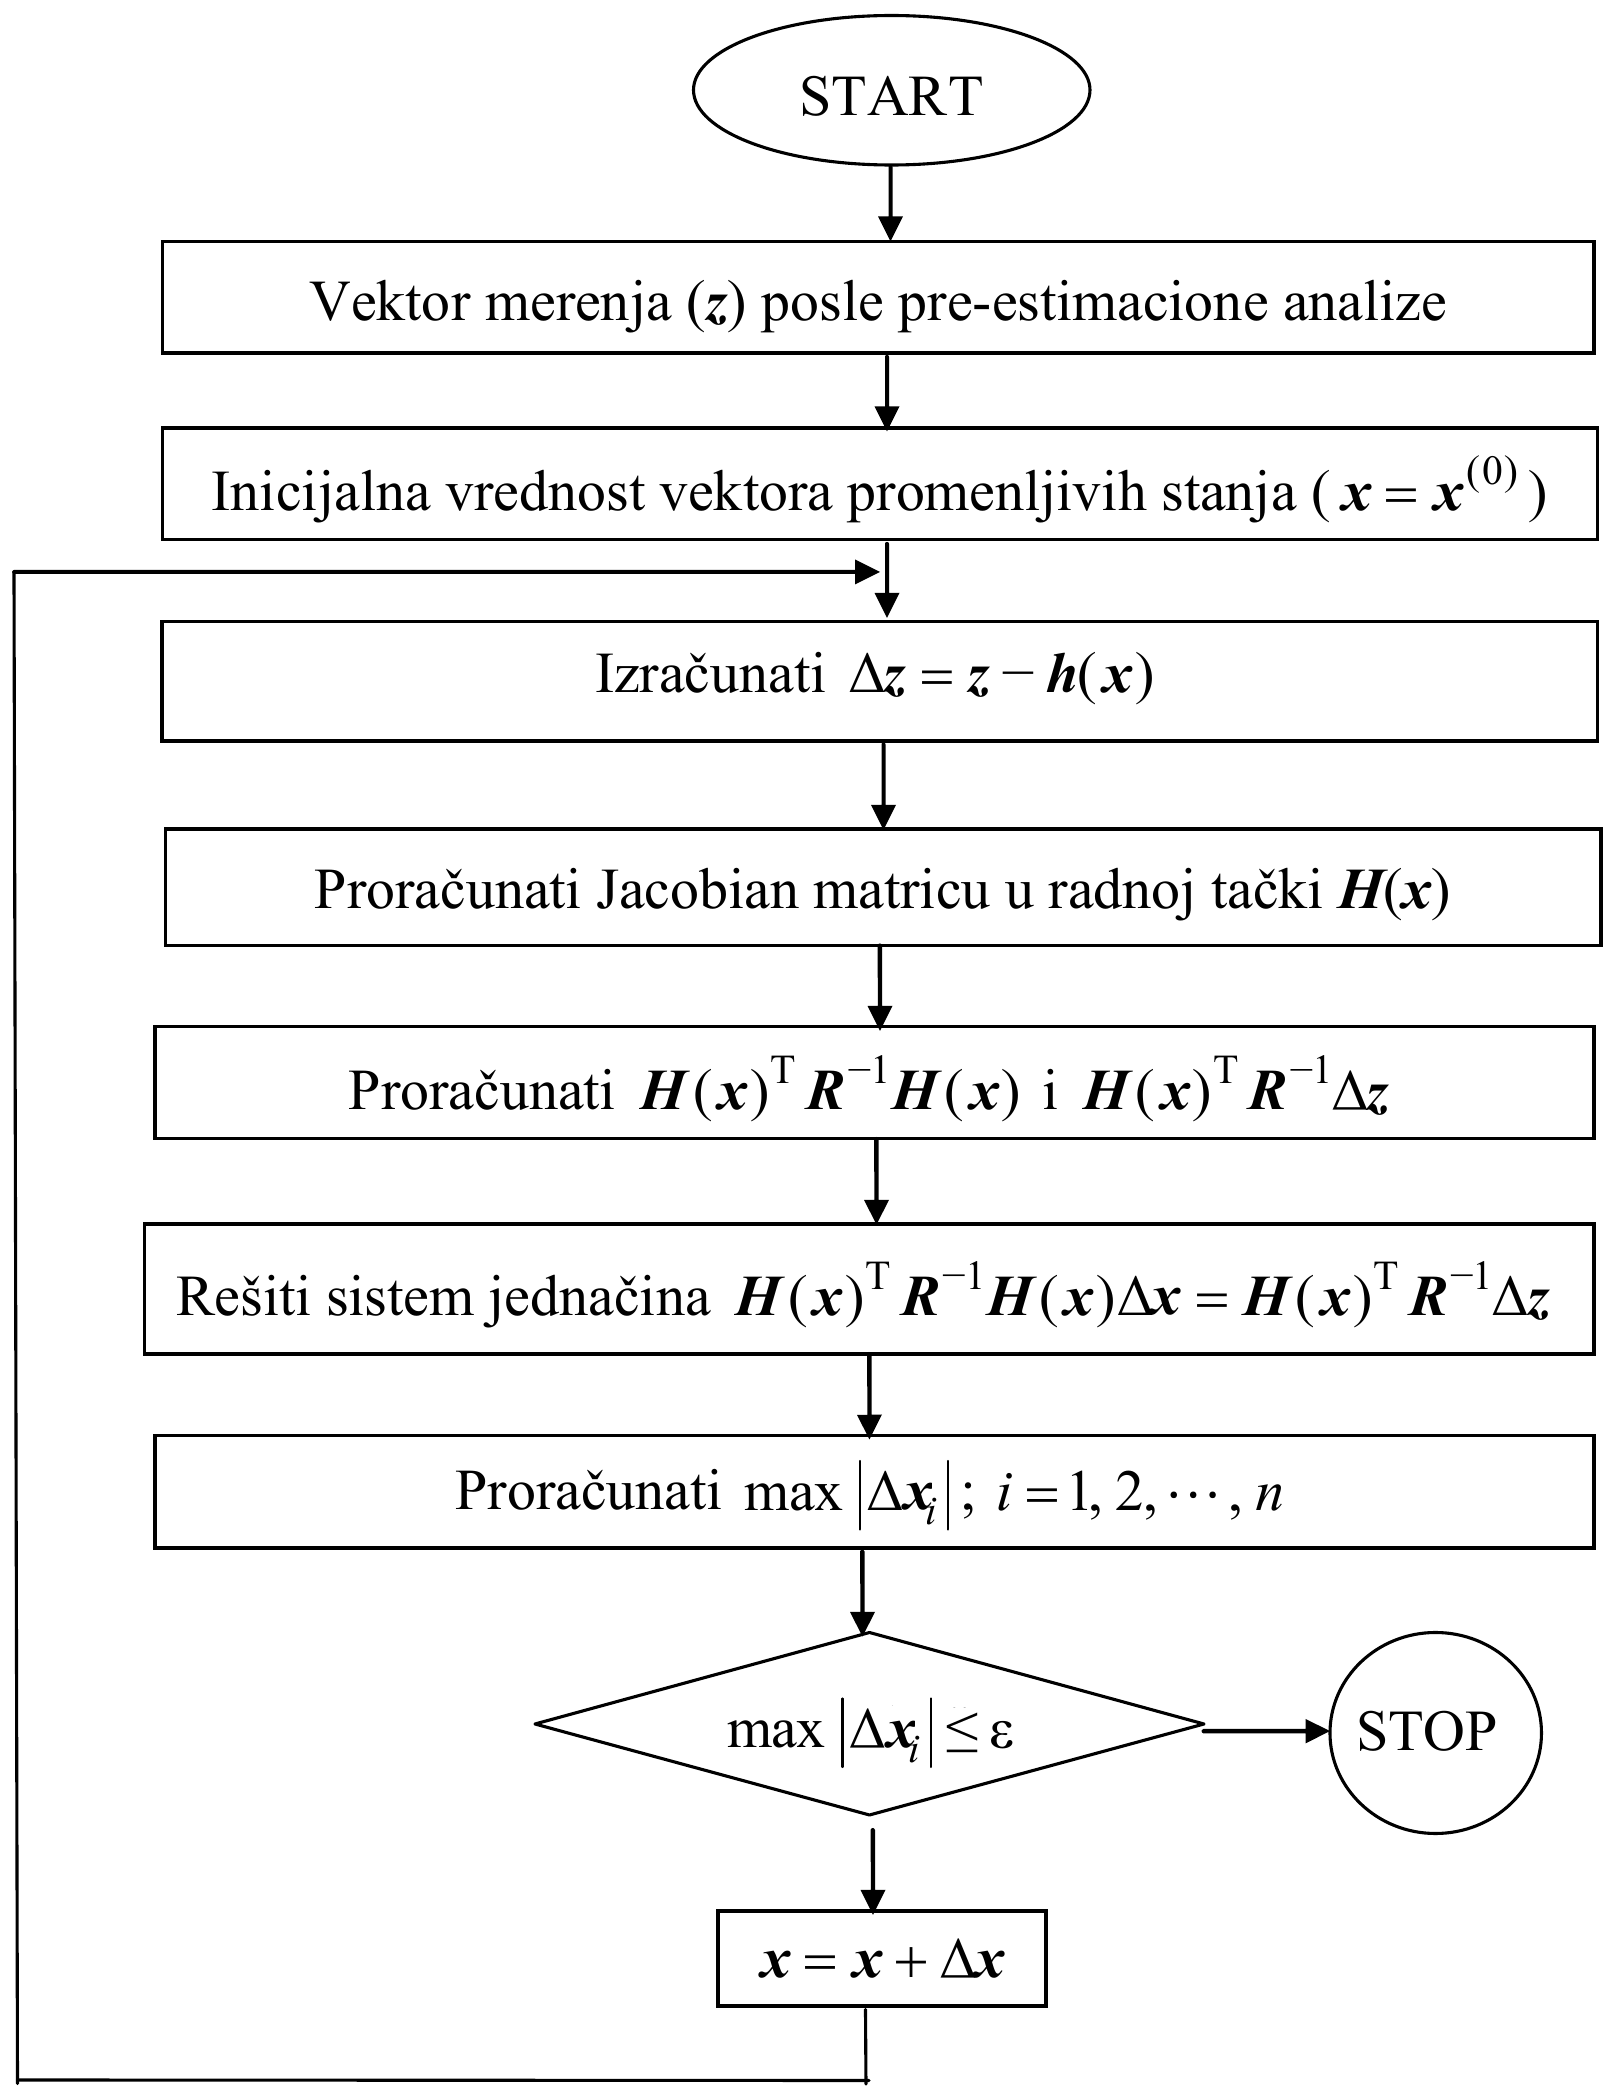
Iz predavanja: Statička estimacija stanja: Metod normalnih jednačina.
49. Rešavanje statičke estimacije stanja primenom metoda normalnih jednačina sa ograničenjima tipa jednakosti.
Korišćenje velikih vrednosti pojačanja za modelovanje vrlo tačnih virtuelnih merenja, kao što su nulta injektiranja, vrlo često vodi u slabu uslovljenost matrice pojačanja (). Jedan od načina da se izbegne korišćenje tih velikih pojačanja jeste da se virtuelna merenja tretiraju posebno, kao ograničenja tipa jednakosti.
U tom slučaju formira se sledeći kvadratni optimizacioni problem:
uvažavajući ograničenja:
za koji je proširena Lagrange-ova funkcija:
gde su:
- – vektor Lagrange-ovih multiplikatora;
- – ograničenja tipa jednakosti, koja u suštini predstavljaju virtuelna merenja.
Potrebni uslovi za minimum optimizacionog kriterijuma su:
gde je .
Primenjujući Gauss-Newton-ov metod, definisani nelinearni sistem jednačina može se rešiti iterativno primenjujući sledeću iterativnu šemu:
gde je i .
Iz predavanja: Statička estimacija stanja: Normalne jednačine sa ograničenjima tipa jednakosti.
50. Detekcija loših merenja u statičkoj estimaciji stanja.
Detekcija loših merenja može se vršiti samo ukoliko je prethodno izvršena statička estimacija stanja. Postupak detekcije loših merenja vrši se pomoću sledeća dva testa:
TEST 1: Poređenje estimiranog optimizacionog kriterijuma (indeks performansi) sa odgovarajućim pragom:
gde su:
- – prag poređenja funkcije cilja;
- – broj stepeni slobode;
- – broj eliminisanih merenja;
- – parametar (preporučena vrednost je ).
TEST 2: Poređenje normalizovanih reziduala merenja sa odgovarajućim pragom:
gde se prag poređenja definiše kao:
dok ostale oznake imaju sledeće značenje:
- – varijansa -tog merenja;
- – -ti dijagonalni element matrice osetljivosti ;
- (tipična vrednost);
- – dijagonalni element matrice koji odgovara -tom merenju.
Smatra se da su greške prisutne, ukoliko je bilo koji od ova dva testa pozitivan.
Iz predavanja: Statička estimacija stanja: Detekcija loših merenja.
Tema 9: Naponska stabilnost
51. Pojam naponske stabilnosti. Uslovi naponsko-reaktivne stabilnosti radijalnog distributivnog sistema.
Naponsko-reaktivna stabilnost predstavlja sposobnost EES-a da održava prihvatljive vrednosti napona u svim čvorovima. Naponska nestabilnost pojavljuje se ako posle nastanka iznenadnih poremećaja dolazi do nekontrolisanih padova napona u nekim čvorovima, koji mogu dovesti do potpunog naponskog sloma, najčešće pod dejstvom kaskadnih poremećaja, praćenih naponskom nestabilnošću i niskim naponskim profilom.
Naponsko-reaktivna nestabilnost je fenomen lokalnog karaktera.
Naponsko-reaktivna stabilnost obezbeđuje se ako se naponi u svim čvorovima EES-a održavaju u opsegu dozvoljenih promena, putem adekvatnog zadovoljavanja potreba sistema u reaktivnim snagama. Sistem je naponski nestabilan, ako se napon makar u jednom čvoru smanjuje, kada u istom čvoru raste reaktivna snaga. Drugim rečima, sistem je naponski stabilan kada je koeficijent U-Q osetljivosti pozitivan za sve čvorove, a naponski nestabilan ako je negativan, makar samo u jednom čvoru.
Bazira se na proučavanju nekog uprošćenog sistema prenosa, koji se može svesti na mrežu sa dva para krajeva (dipol), pa se dobijeni rezultati dalje generalizuju za slučaj realnih sistema.
U tom cilju posmatra se pasivno opterećenje, impedanse , koje se napaja posredstvom linearnog aktivnog dipola impedanse sa trofaznim izvorom (konstantnog napona ), što je prikazano na slici. U suštini, ovaj aktivni dipol je često Theveninov ekvivalent dela EES-a, kojim se napaja potrošačko područje preko prenosnog voda.
Problem se sastoji u optimizaciji pasivnog opterećenja (impedansa ), tako da se maksimizira aktivna snaga koja se isporučuje potrošaču iz linearnog aktivnog dipola.
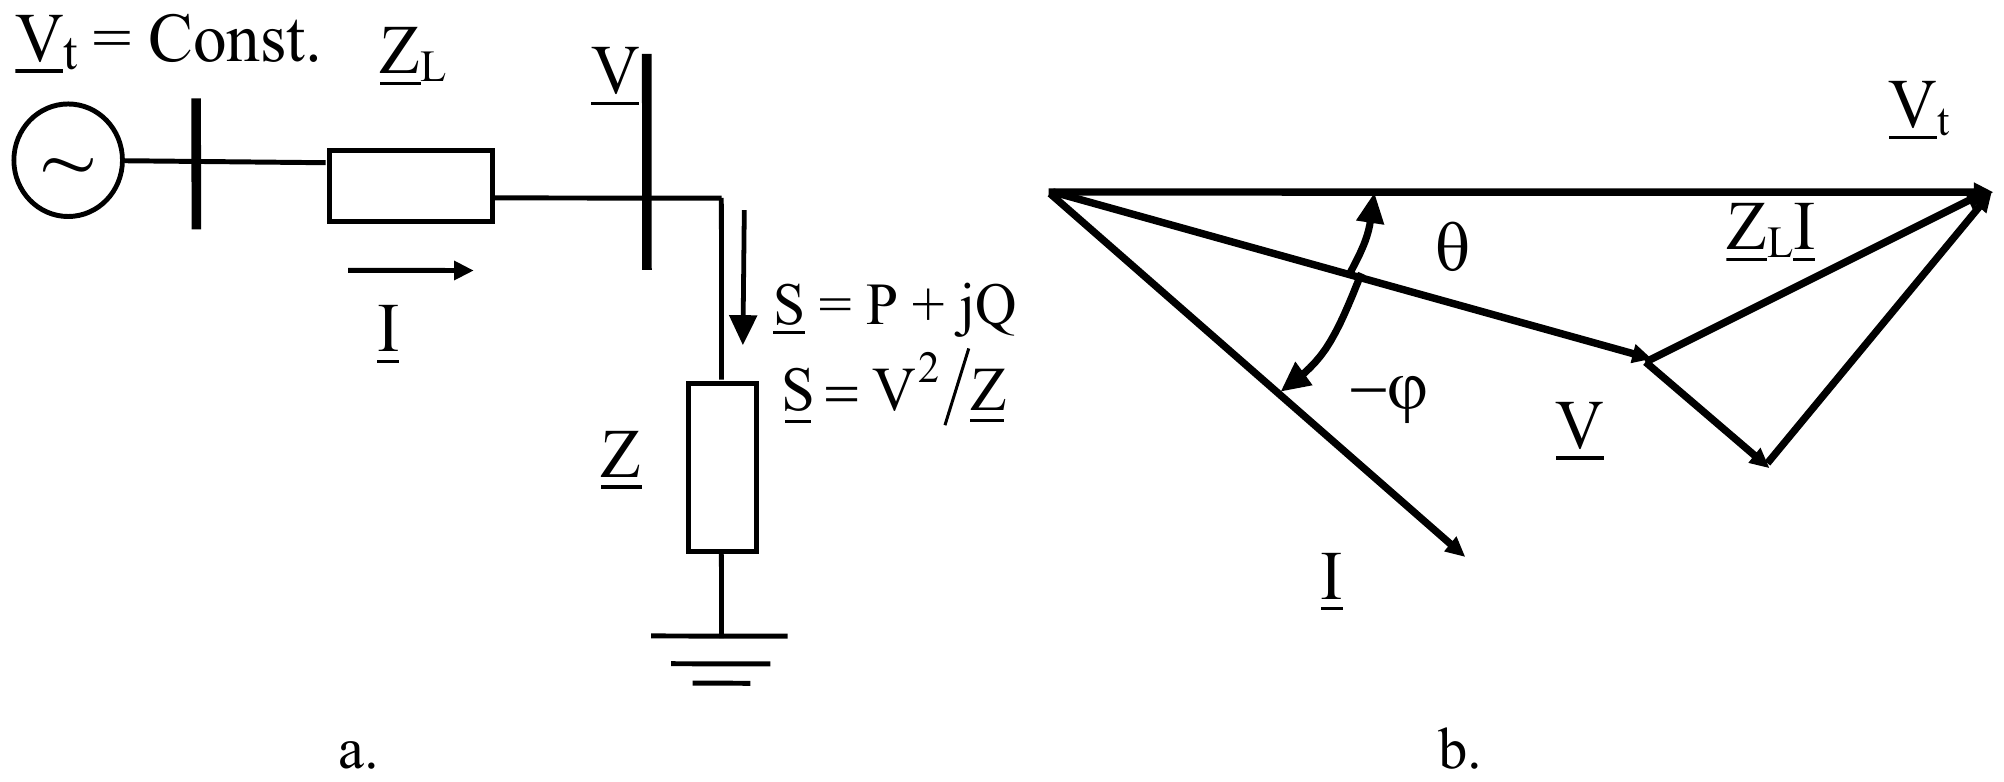
Kompleksna struja opterećenja data je izrazom
a moduo te struje je
gde je , a maksimalna struja opterećenja (, koja se ima pri , odnosno ), ili struja tropolnog kratkog spoja na sabirnicama potrošača (, koja se takođe ima pri ).
Moduo faznog napona na prijemnom kraju je
Aktivna i reaktivna snaga na prijemnom kraju onda su
Iz ovih jednačina zaključuje se da faktor snage potrošača () igra značajnu ulogu u performansama posmatranog prenosnog sistema.
Na Slici su prikazani dijagrami relativnih vrednosti napona (), struje (), aktivne () ( je maksimalna snaga prenosa) i reaktivne snage () (ista kriva kao za ) na prijemnom kraju u funkciji odnosa modula impedansi , pri određenim konstantnim vrednostima napona na predajnom kraju () i faznih uglova impedansi i .
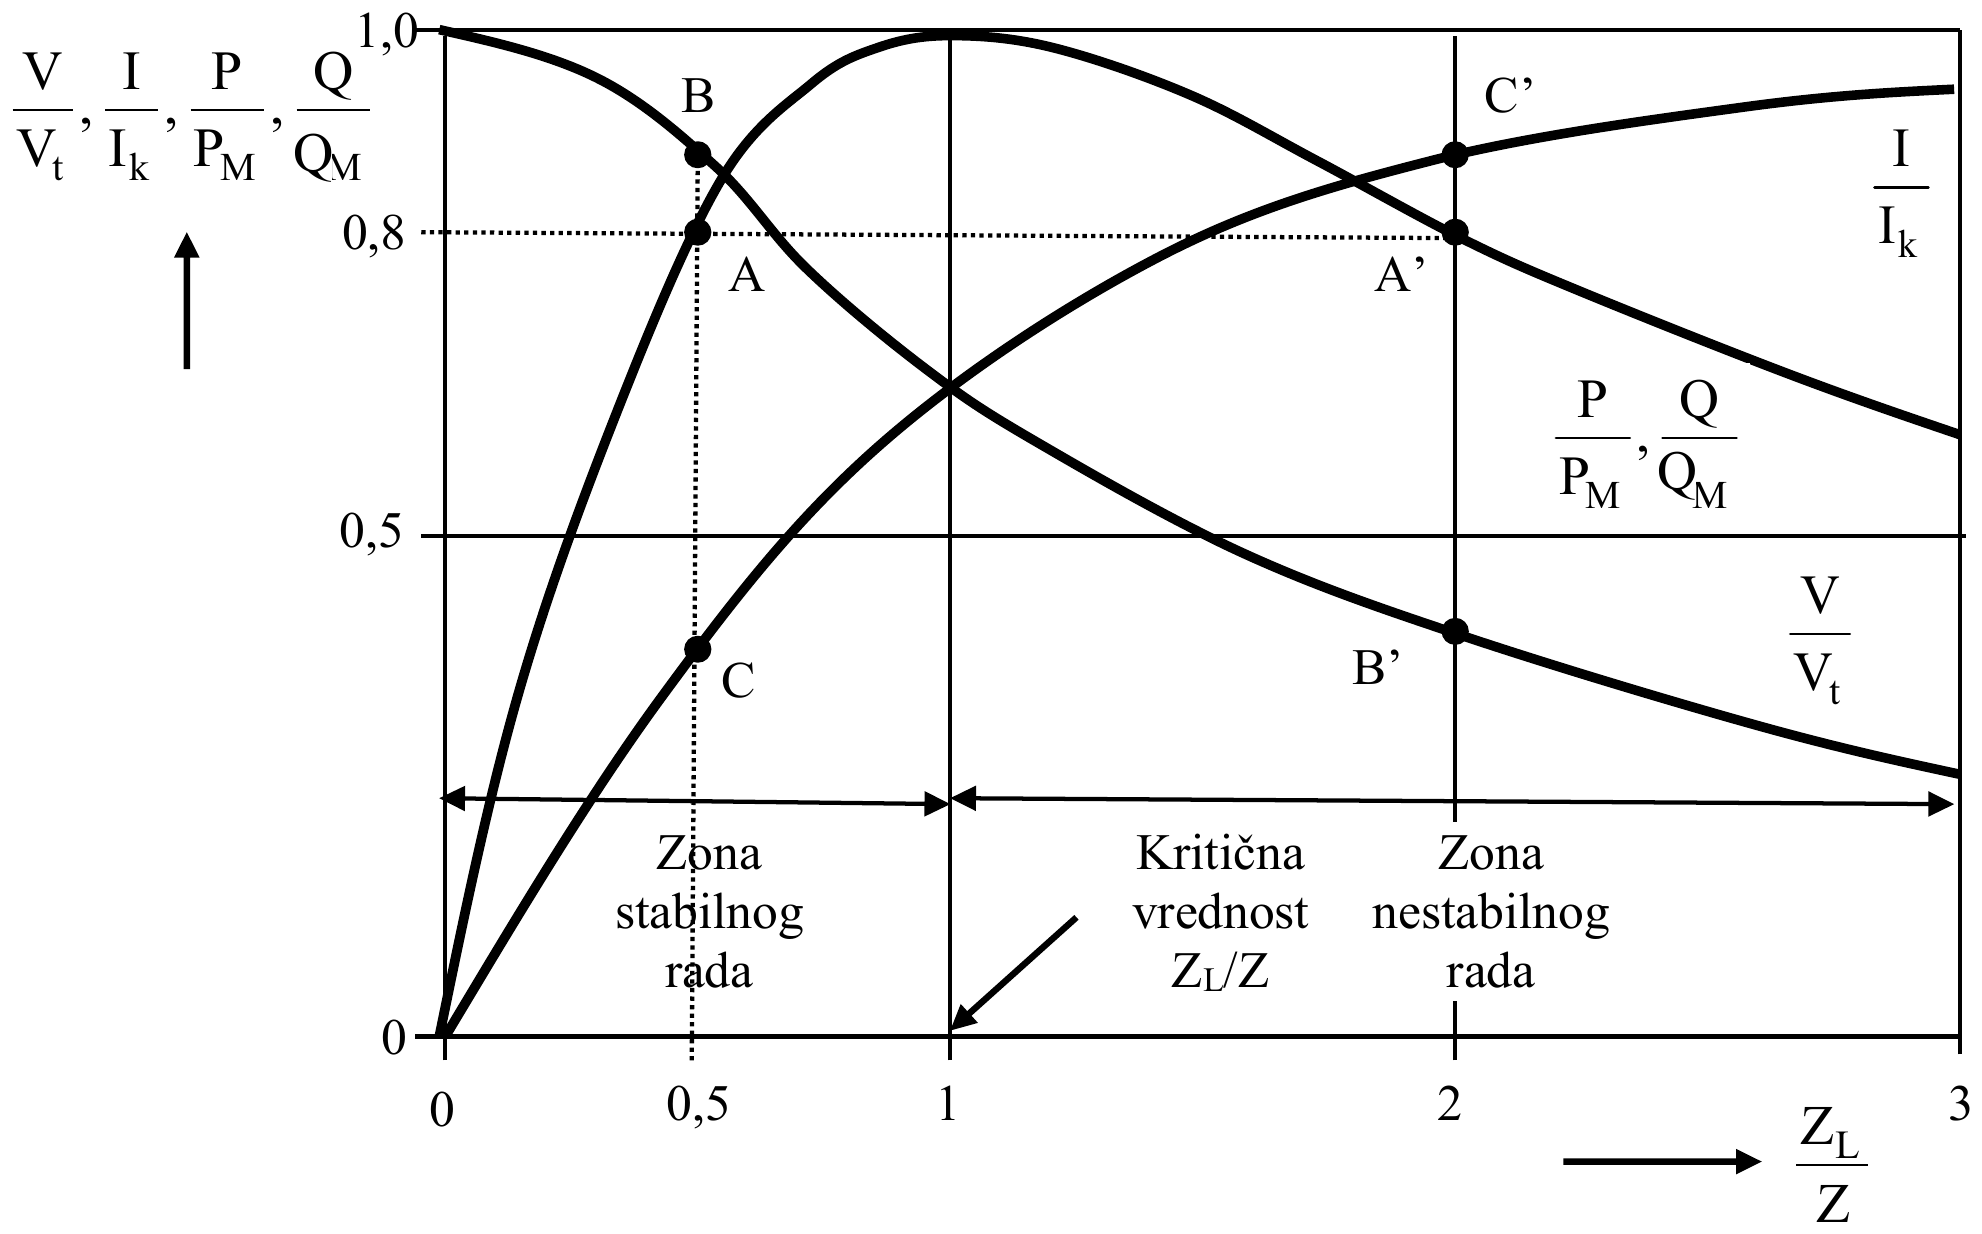
Sa gornje slike se vidi da kada snaga potrošača poraste, (usled priključka novih potrošača), odnosno impedansa potrošača opadne , isporučena aktivna snaga najpre raste srazmerno struji (jer je pad napona mali), a zatim nešto usporava rast i pri odnosu dostiže neku maksimalnu vrednost, posle čega se pri smanjuje. To je zato što pad napona u impedansi posle tačke maksimuma isporučene snage postaje vrlo veliki, pa porast struje nije dovoljan da kompenzuje smanjenje napona u proizvodu . Ova maksimalna snaga dobija se za vrednost impedanse potrošača , koja anulira prvi izvod aktivne snage na prijemnom kraju po impedansi potrošača (), tako da je
Iz predavanja: Naponska stabilnost; Naponska stabilnost: Naponsko-reaktivna stabilnost radijalnog sistema.
52. Analiza naponske stabilnosti radijalnog distributivnog sistema iz p-q-v jednačine prenosa. Izgled i tumačenje p-q, p-v i q-v krivih.
Tradicionalni metod analize naponske stabilnosti sastoji se u crtanju tzv. P-Q, P-V i Q-V krivih, koje su u suštini preseci neke površine () koja povezuje promenljive , i , za date vrednosti napona na predajnom kraju dipola i faznih uglova impedansi i ( i , respektivno), sa P-Q, P-V i Q-V koordinatnom ravni.
Posle uvođenja bezdimenzionih (relativnih) koordinata promenljivih , i , definisanih kao:
gde je , jednačina površine u prostoru p-q-v koordinata postaje
a njeno rešenje po je:
Ova jednačina definiše sve statičke karakteristike prenosa analiziranog elementarnog EES-a. Za to su tzv. “p-q krive”, a za dobijaju se “p-v krive”, dok se za imaju “q-v krive”.
Jednačine tih statičkih karakteristika prenosa su
- P-Q (ili p-q) karakteristike
- P-V (ili p-v) karakteristike
- Q-V (ili q-v) karakteristike
Kriva Q(V) dobija se rešavanjem neke od prethodnih jednačina po (ili po ), gde je = Const., a (odnosno ) parametar, odakle se za sve veličine izražene u [r.j.] respektivno dobija
Na donjim slikama prikazane su forme gornjih statičkih karakteristika. Spajanjem tačaka maksimalnih aktivnih () i reaktivnih snaga () prenosa, na njima je prikazano i geometrijsko mesto kritičnih tačaka (apsolutna granica) prenosne snage ().
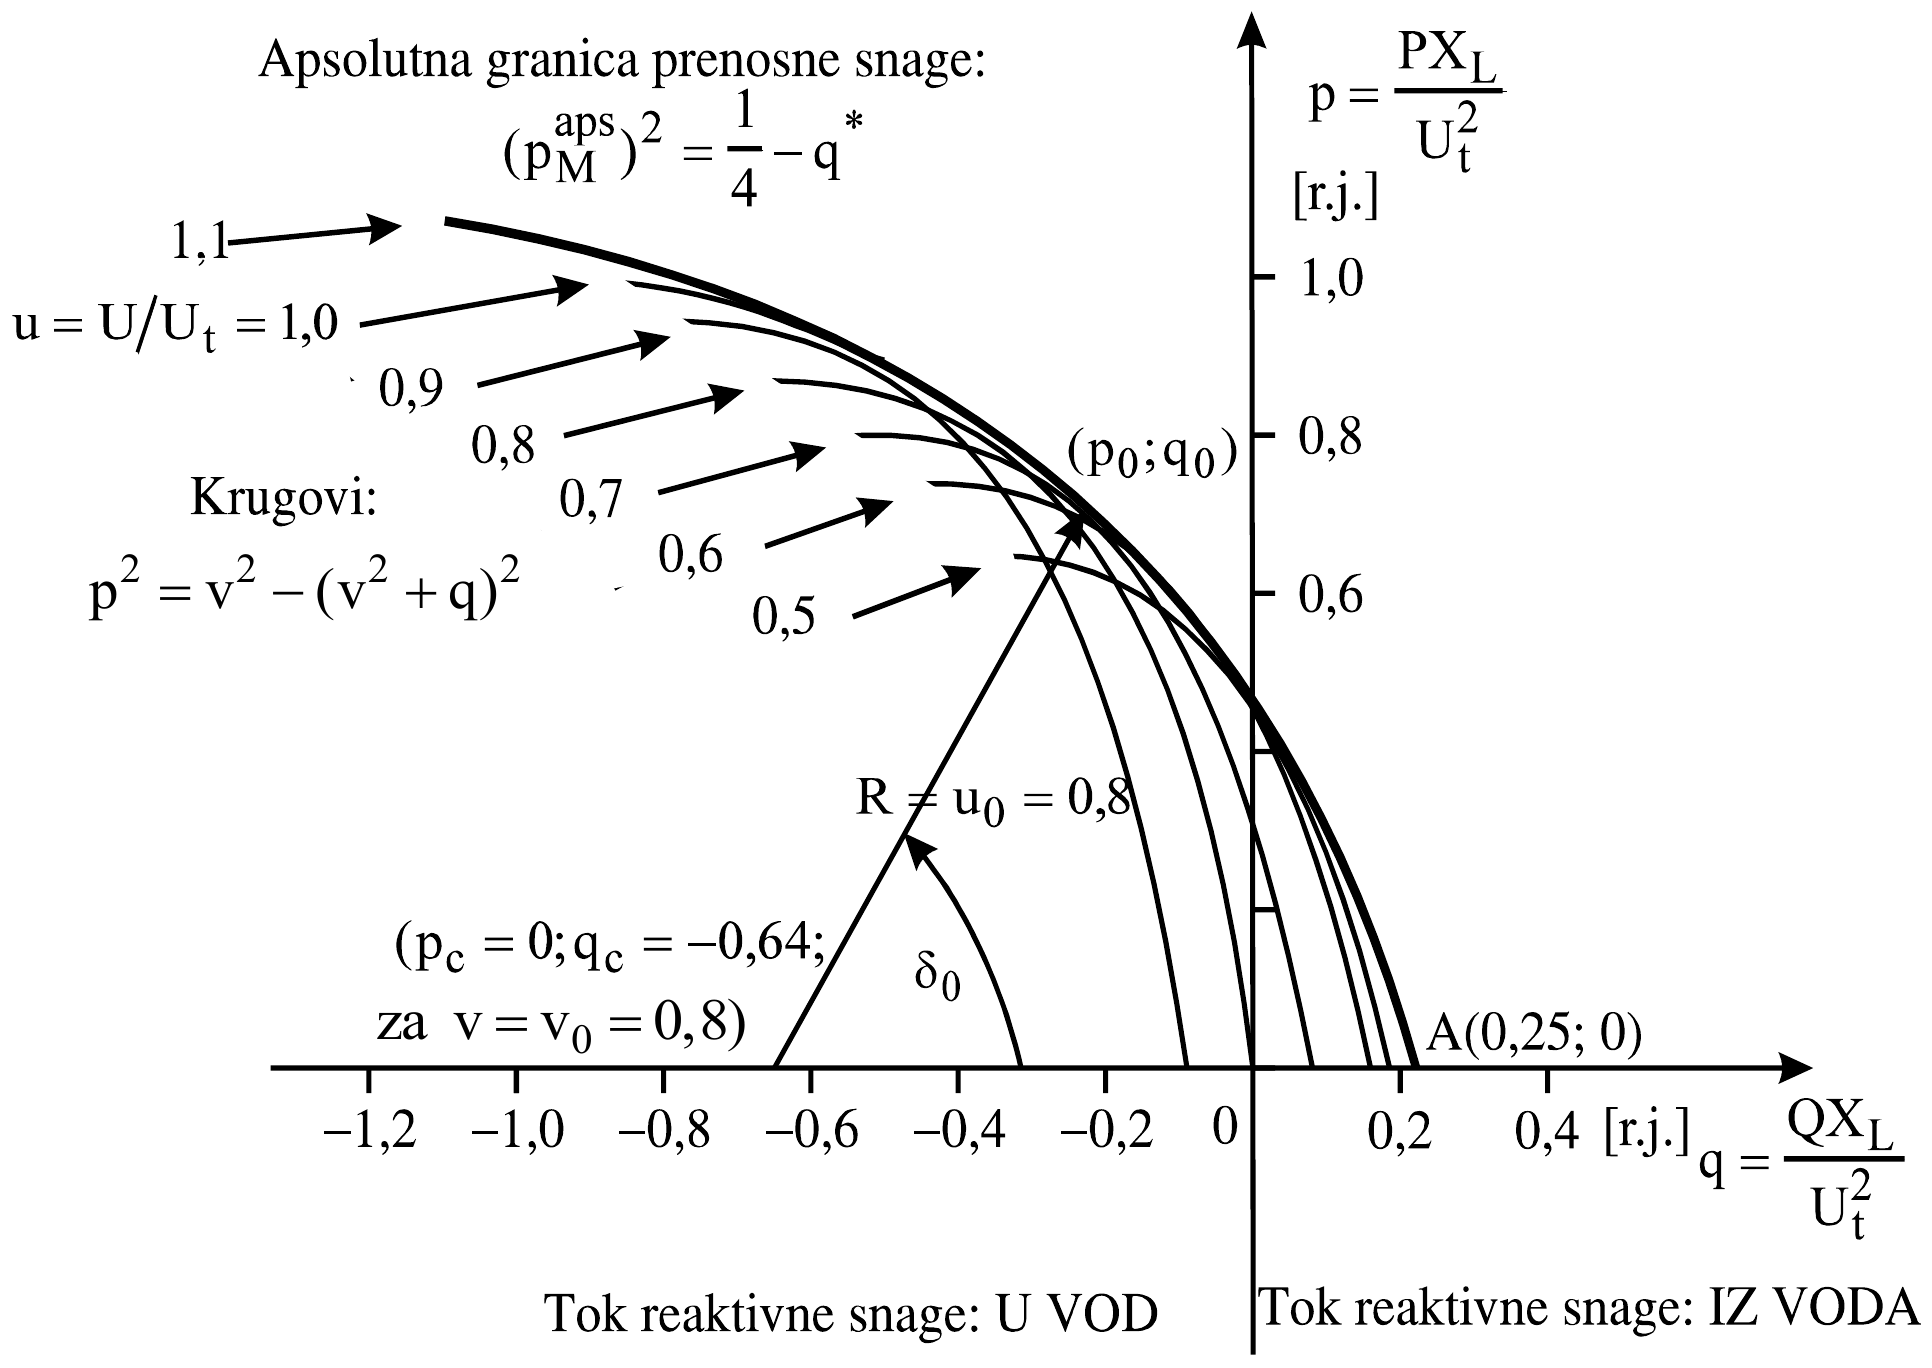
Sa p-q dijagrama uočavaju se izražene potrebe za kompenzacijom, pri većim prenosnim snagama i uobičajenim odnosima napona na prijemnom i predajnom kraju ().
Sa druge strane, sa donje familije p-v karakteristika, zaključuje se da je stabilan samo region iznad geometrijskog mesta kritičnih tačaka, a da se prenosna snaga jako povećava pri kompenzaciji potrošača.
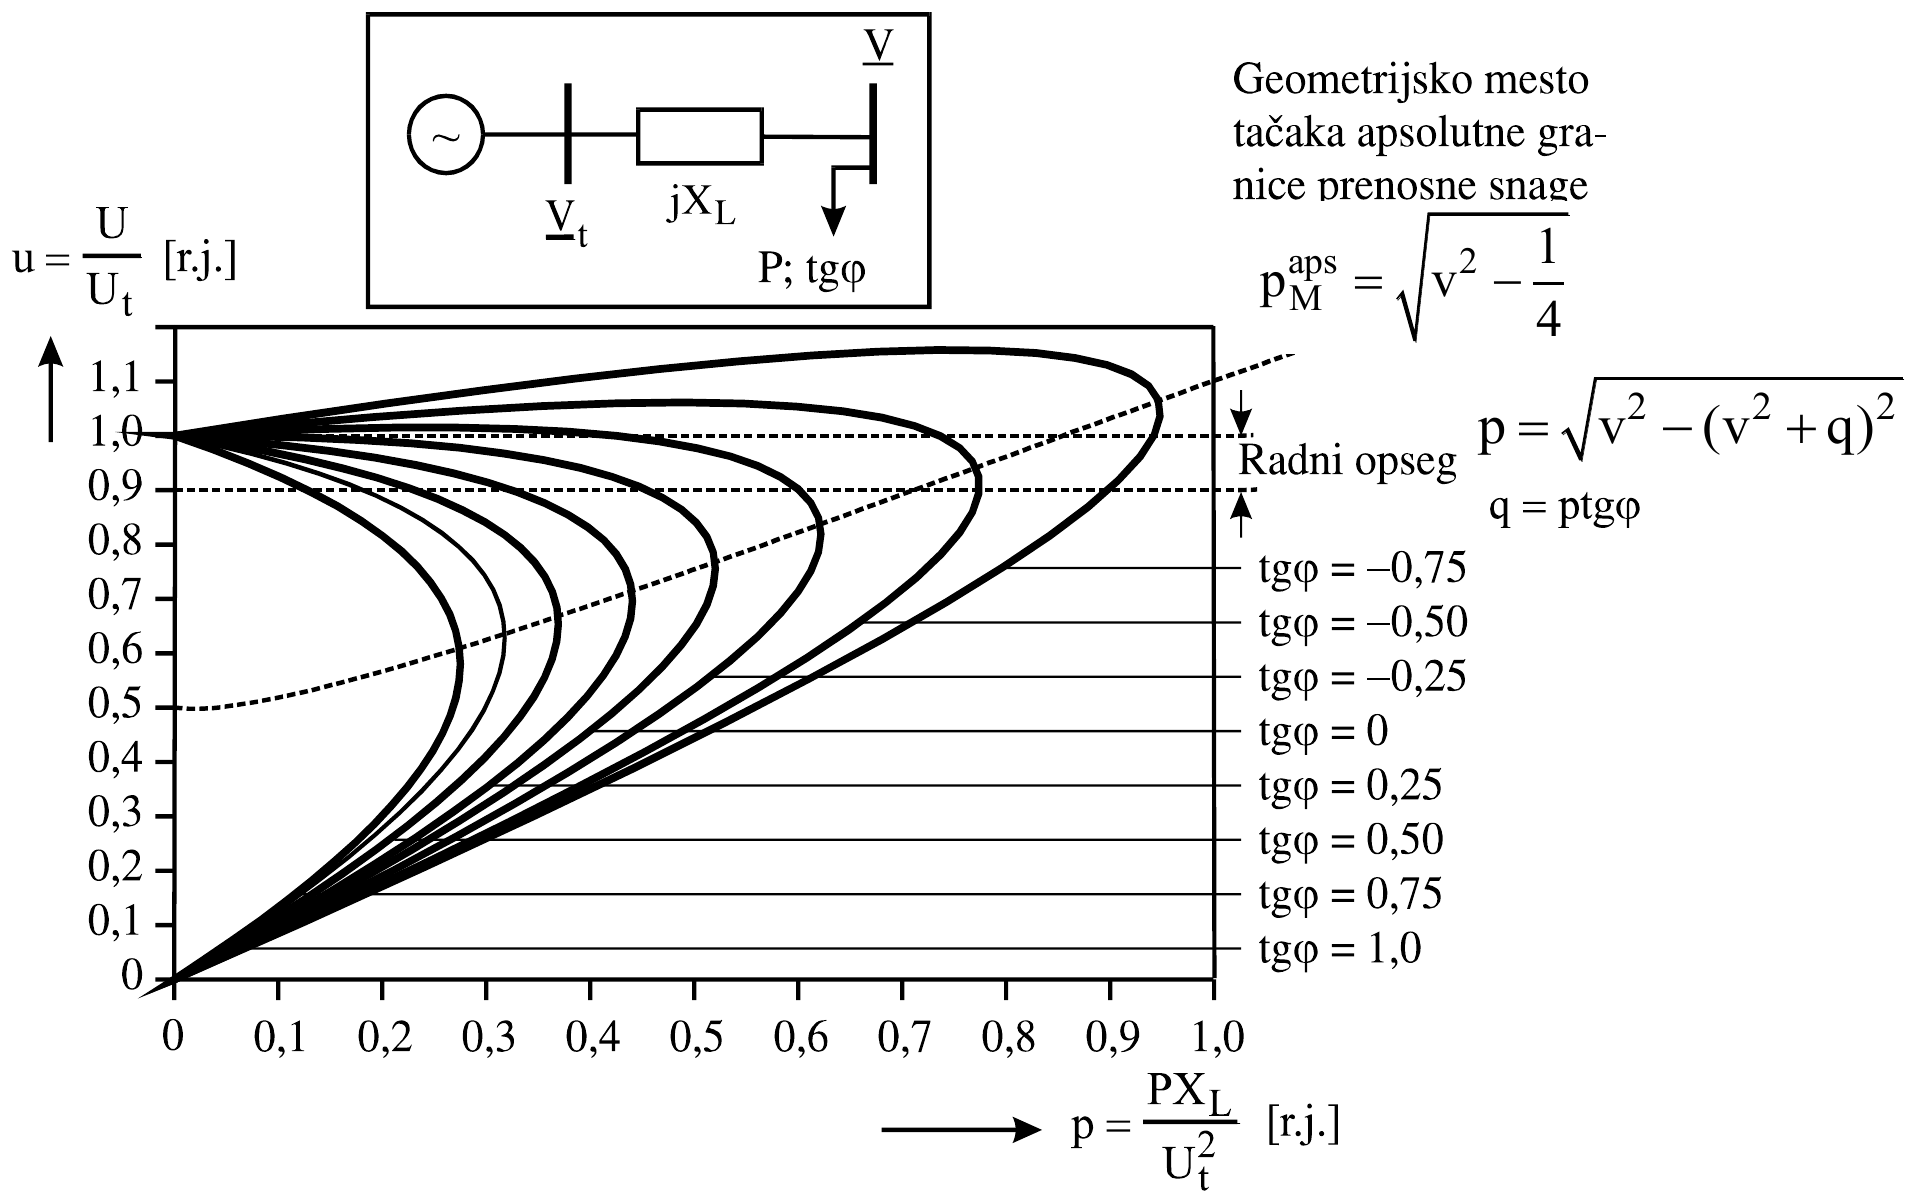
Takođe sa donje slike koja prikazuje q-v krive može se odrediti minimalni prenos reaktivne snage, za zahtevanu snagu potrošača.
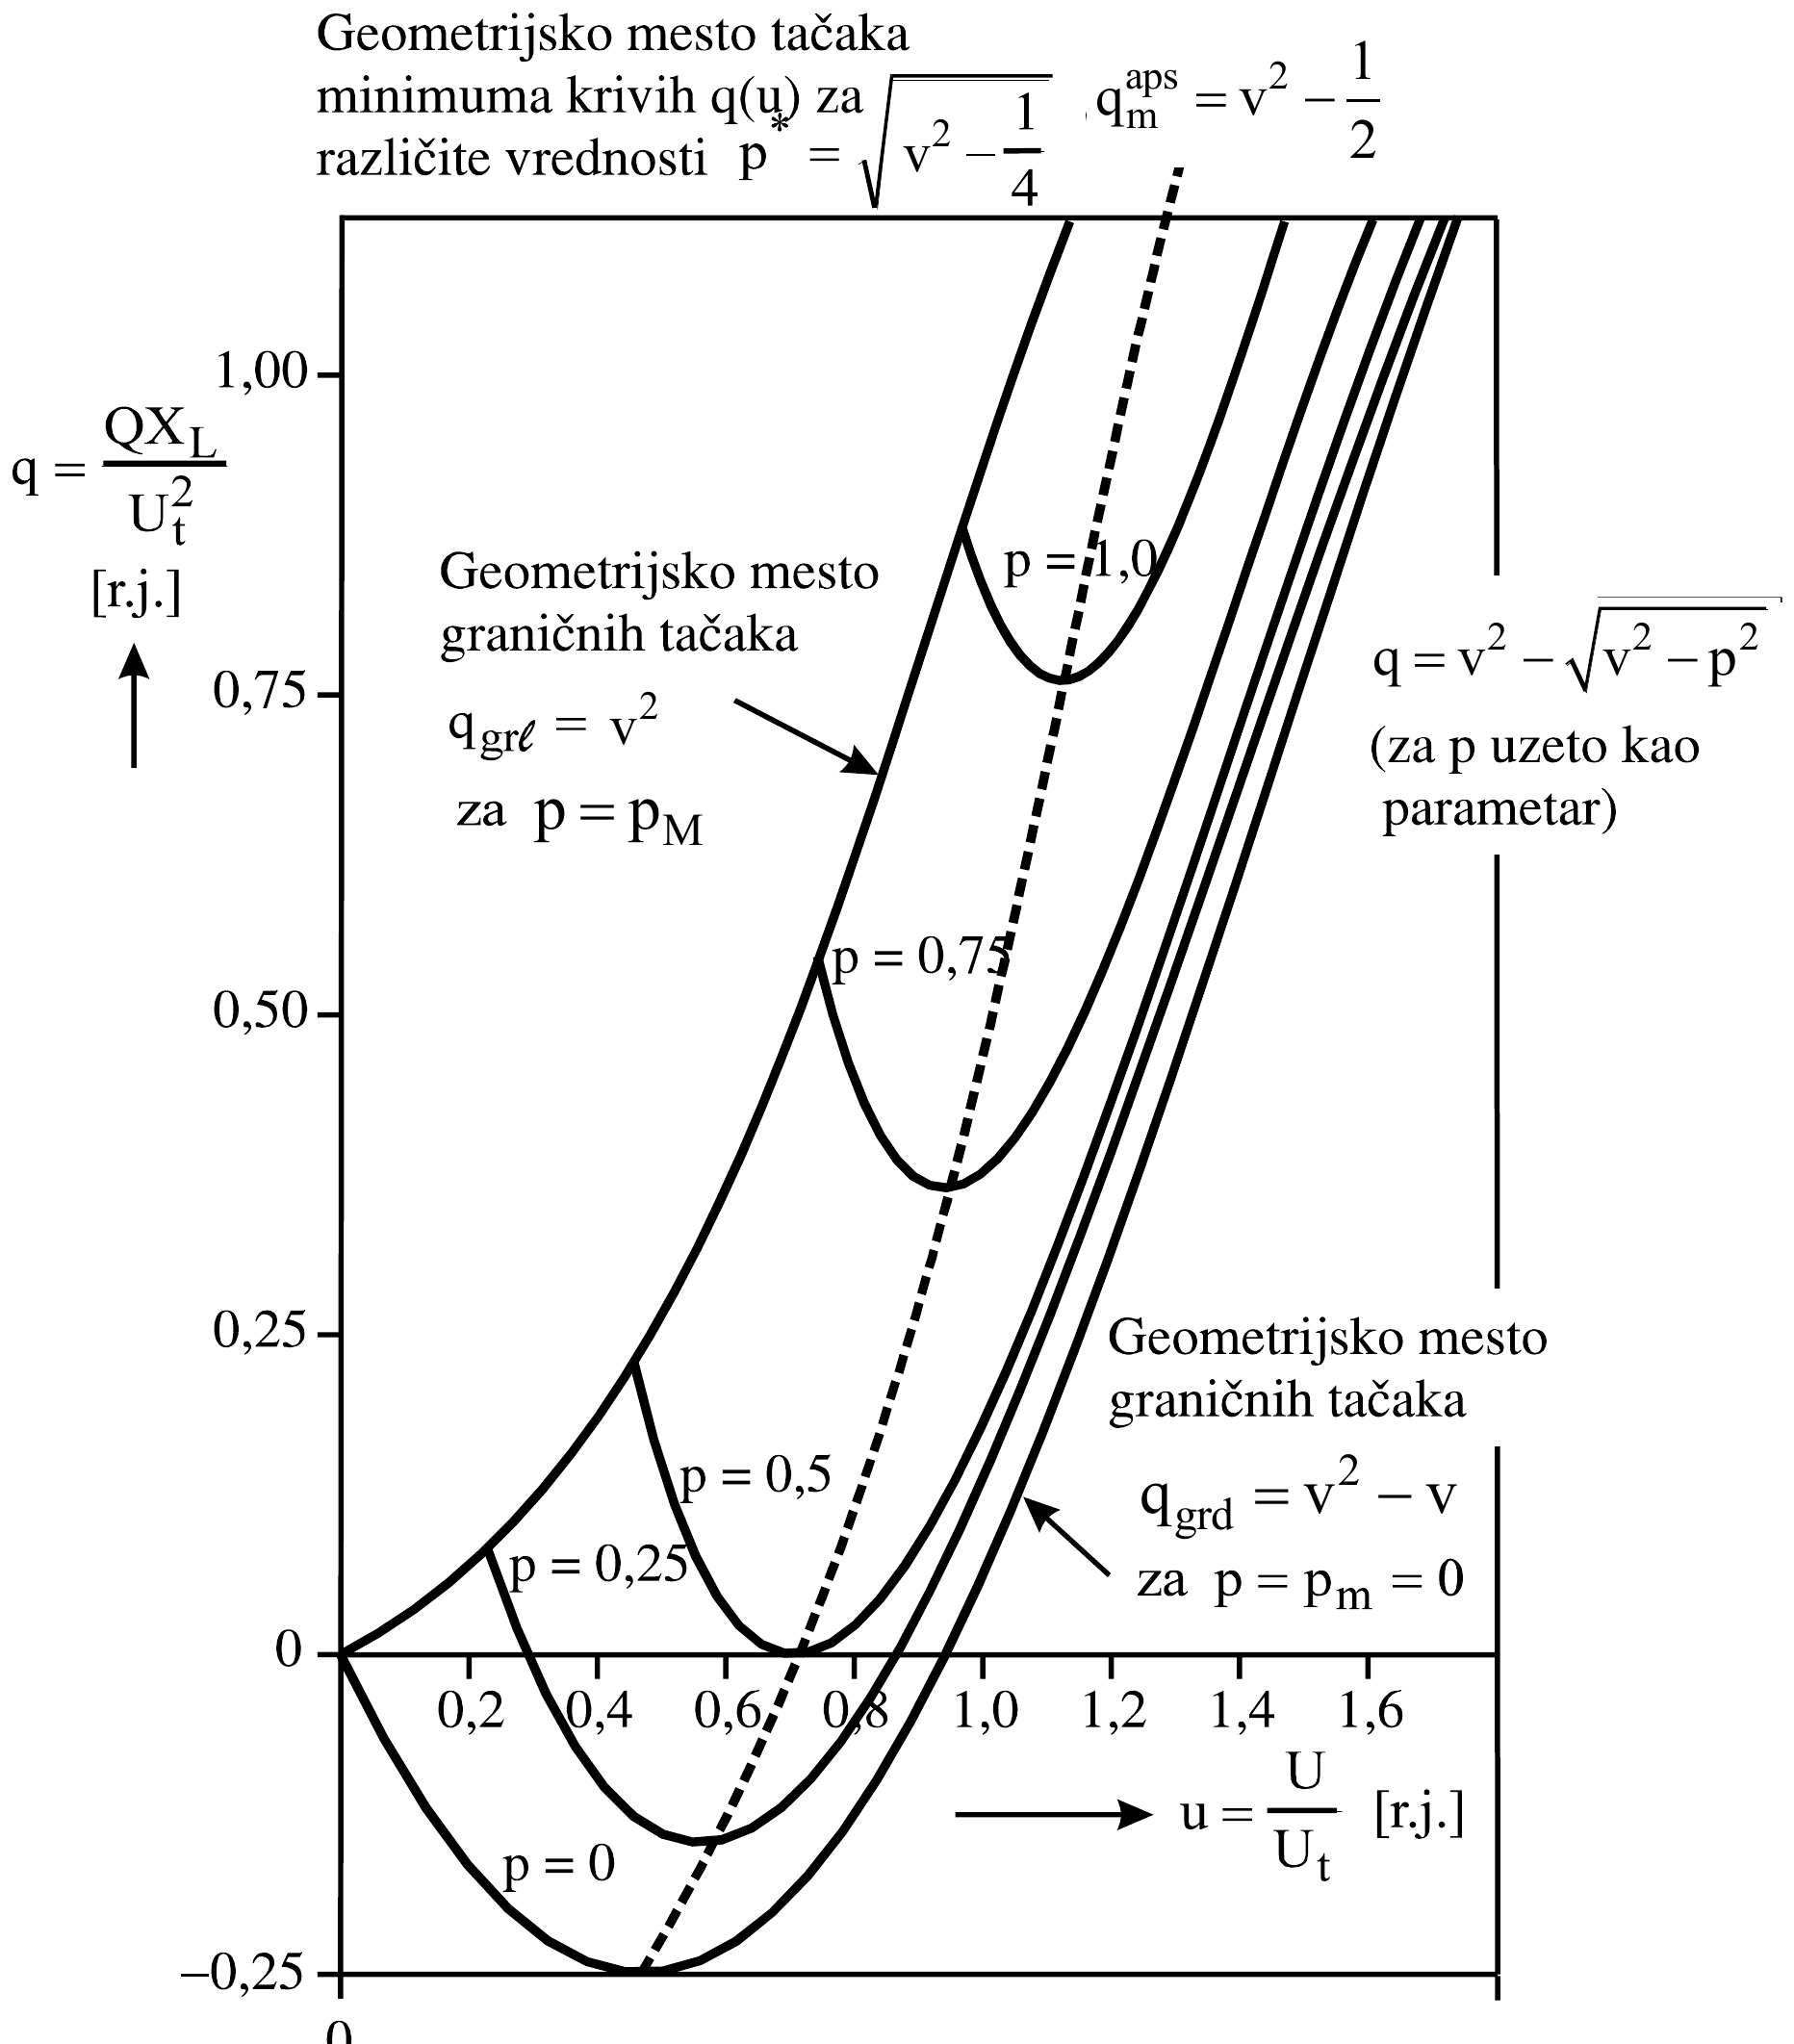
Iz predavanja: Naponska stabilnost: Analiza naponske stabilnosti.
53. Praktična analiza naponske stabilnosti u realnim elektroenergetskim sistemima: kriterijumi za ocenu stabilnosti, p-v i q-v analiza (način crtanja i korišćenja tih krivih).
Za pojedine ciljeve analize, pogodno je da se problem naponsko-reaktivne stabilnosti podeli u dve grupe:
a. Naponska stabilnost pri velikim poremećajima bavi se problemima pri velikim poremećajima (kratki spojevi, ispadi generatora i drugih regulacionih resursa, ispadi prenosnih vodova i drugi). Analiza naponsko-reaktivne stabilnosti pri velikim poremećajima zahteva razmatranje nelinearnih dinamičkih performansi sistema, tokom dovoljno dugog vremenskog perioda, u kome dolaze do izražaja spori regulacioni uređaji (kao što su diskretni regulatori napona transformatora sa promenljivim odnosom transformacije, ograničavači pobude generatora itd.). Period od interesa za analizu može se kretati od reda sekundi do desetina minuta.
Kriterijum naponske stabilnosti je da posle njihove pojave, dejstvom uređaja upravljanja i zaštite, vrednosti napona u svim čvorovima dostignu prihvatljive stacionarne vrednosti.
b. Naponska stabilnost pri malim poremećajima odnosi se na sposobnost sistema da upravlja naponima posle izraženih varijacija male amplitude (prvenstveno spore promene potrošnje). Ovaj tip stabilnosti određen je karakteristikama potrošnje i regulacionih uređaja sa kontinualnim i diskretnim upravljačkim dejstvom.
Osnovni procesi u ovom slučaju su (kvazi) stacionarne prirode. Zato se preko stacionarne analize mogu odrediti rezerve stabilnosti i uticajni faktori, a takođe se može ispitati i širok opseg radnih stanja i veliki broj postperturbovanih scenarija.
Kriterijum naponsko-reaktivne stabilnosti je da pri datim radnim uslovima u svim čvorovima EES-a naponi rastu pri porastu reaktivnog injektiranja u istom čvoru. Sistem je naponski nestabilan, ako samo u jednom čvoru moduo napona opada, kada u istom čvoru raste reaktivno injektiranje. Drugim rečima, EES je naponski stabilan, ako je u svakom čvoru koeficijent Q-V osetljivosti pozitivan, a nestabilan, ako je taj koeficijent negativan, makar u samo jednom čvoru.
Naponska stabilnost se bavi problemom održavanja prihvatljivih napona u svim čvorovima EES-a u normalnom stanju i posle određenih poremećaja, najčešće konceptom “()-sigurnosti”. EES ulazi u stanje naponske nestabilnosti kada dolazi do progresivnog i nekontrolisanog opadanja napona u čvorovima. Glavni faktor koji izaziva nestabilnost jeste nesposobnost EES-a da zadovolji zahteve za reaktivnom snagom. Neka od stanja koja dovode do naponske nestabilnosti su:
- Preveliki tokovi snaga po prenosnim vodovima.
- Naponsko/reaktivni regulacioni resursi su udaljeni od potrošačkih centara.
- Izvorni naponi (u generatorskim čvorovima) su niski.
- Postoji nedovoljan nivo reaktivne kompenzacije potrošača.
PV Analiza
P-V kriva daje promene napona kao rezultat povećanja transfera aktivne snage između dva dela sistema (dva podsistema). Crtanje P-V krive zahteva niz proračuna tokova snaga i praćenje promena u skupu promenljivih tokova snaga (obično napona čvorova) u zavisnosti od drugog (tokova aktivnih snaga po granama). Kada transfer aktivne snage raste (u diskretnim koracima), napon opada u nekim čvorovima, ili u putanji kojom se vrši transfer snage.
Za mrežu sa dva para krajeva sa Slike može se na prijemnom kraju nacrtati PV kriva (P-V), kao što je prikazano na donjoj Slici. PV-kriva daje prenosne (transfer) mogućnosti gde napon dostiže minimalno dozvoljene vrednosti (tipično 90–95 % u odnosu na nominalni napon), pri čemu donja granica napona za dati transfer snage () određuje prenosni kapacitet voda () i granicu naponskog kolapsa transfera (), koja se dobija u tački gde izvod (dP/dV) teži nuli. Ova tačka takođe se naziva “knee point” na PV krivoj (u ovoj tački je izvod dP/dV = 0), i ona određuje granicu naponske nestabilnosti transfera. Rešenje tokova snaga iza ove granične tačke ne konvergira, čime je određena granica transfera snage u pogledu naponskog kolapsa.
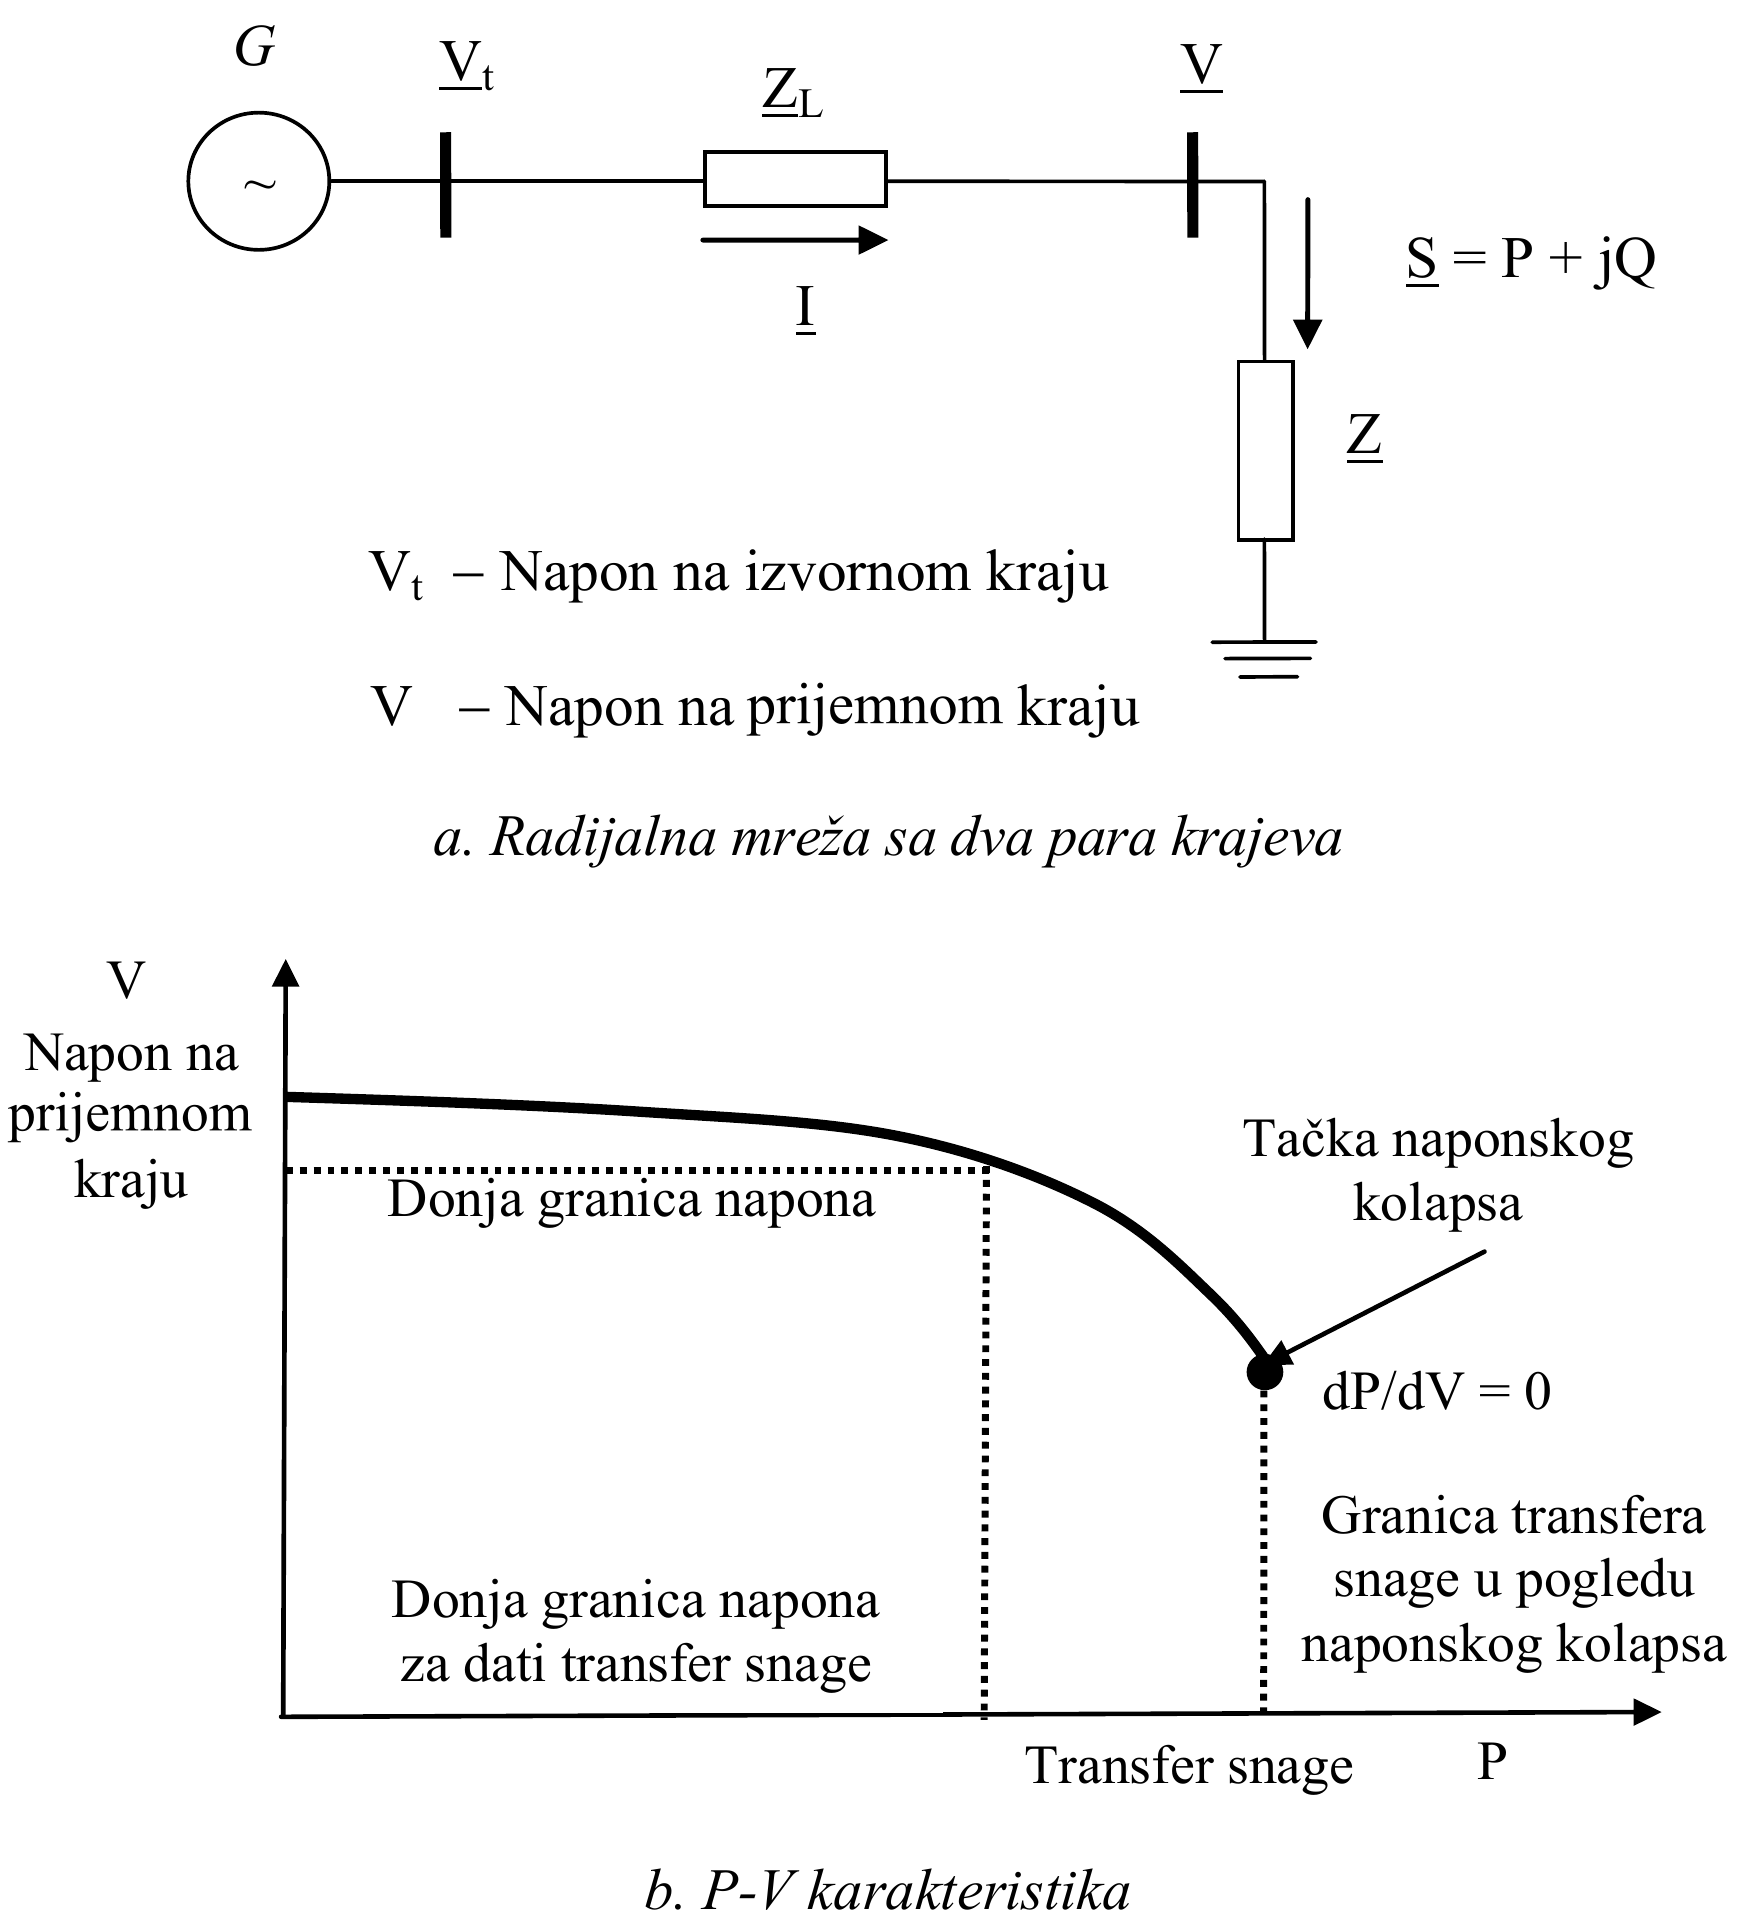
PV-kriva daje vrednost donje granice napona za dati transfer snage () i granicu transfera snage u pogledu naponskog kolapsa (), koja se dobija u tački u kojoj izvod dP/dV teži nuli (“knee point”).
QV Analiza
Q-V krive se koriste da odrede neophodno injektiranje reaktivne snage u čvoru, kako bi se postigao zahtevani napon u čvoru. Slično P-V krivim, Q-V krive se dobijaju iz niza tokova snaga (sa malim inkrementima), kako bi se detektovala tačka nekonvergencije tokova snaga, koja određuje kolaps napona. Najniža tačka Q-V krive, gde je promena reaktivne snage na prijemnom kraju u zavisnosti od napona jednaka nuli (dQ/dV = 0), predstavlja granicu naponske stabilnosti (). Najniža vrednost Q-V krive takođe određuje zahtev za reaktivnom snagom za stabilan rad (). Q-V kriva se može koristiti za ispitivanje tipa i veličine kompenzacije potrebne da bi se obezbedila naponska stabilnost. Pošto je opšti kriterijum stabilnosti dQ/dV > 0, rad sa desne strane je stabilan, a sa leve nestabilan.
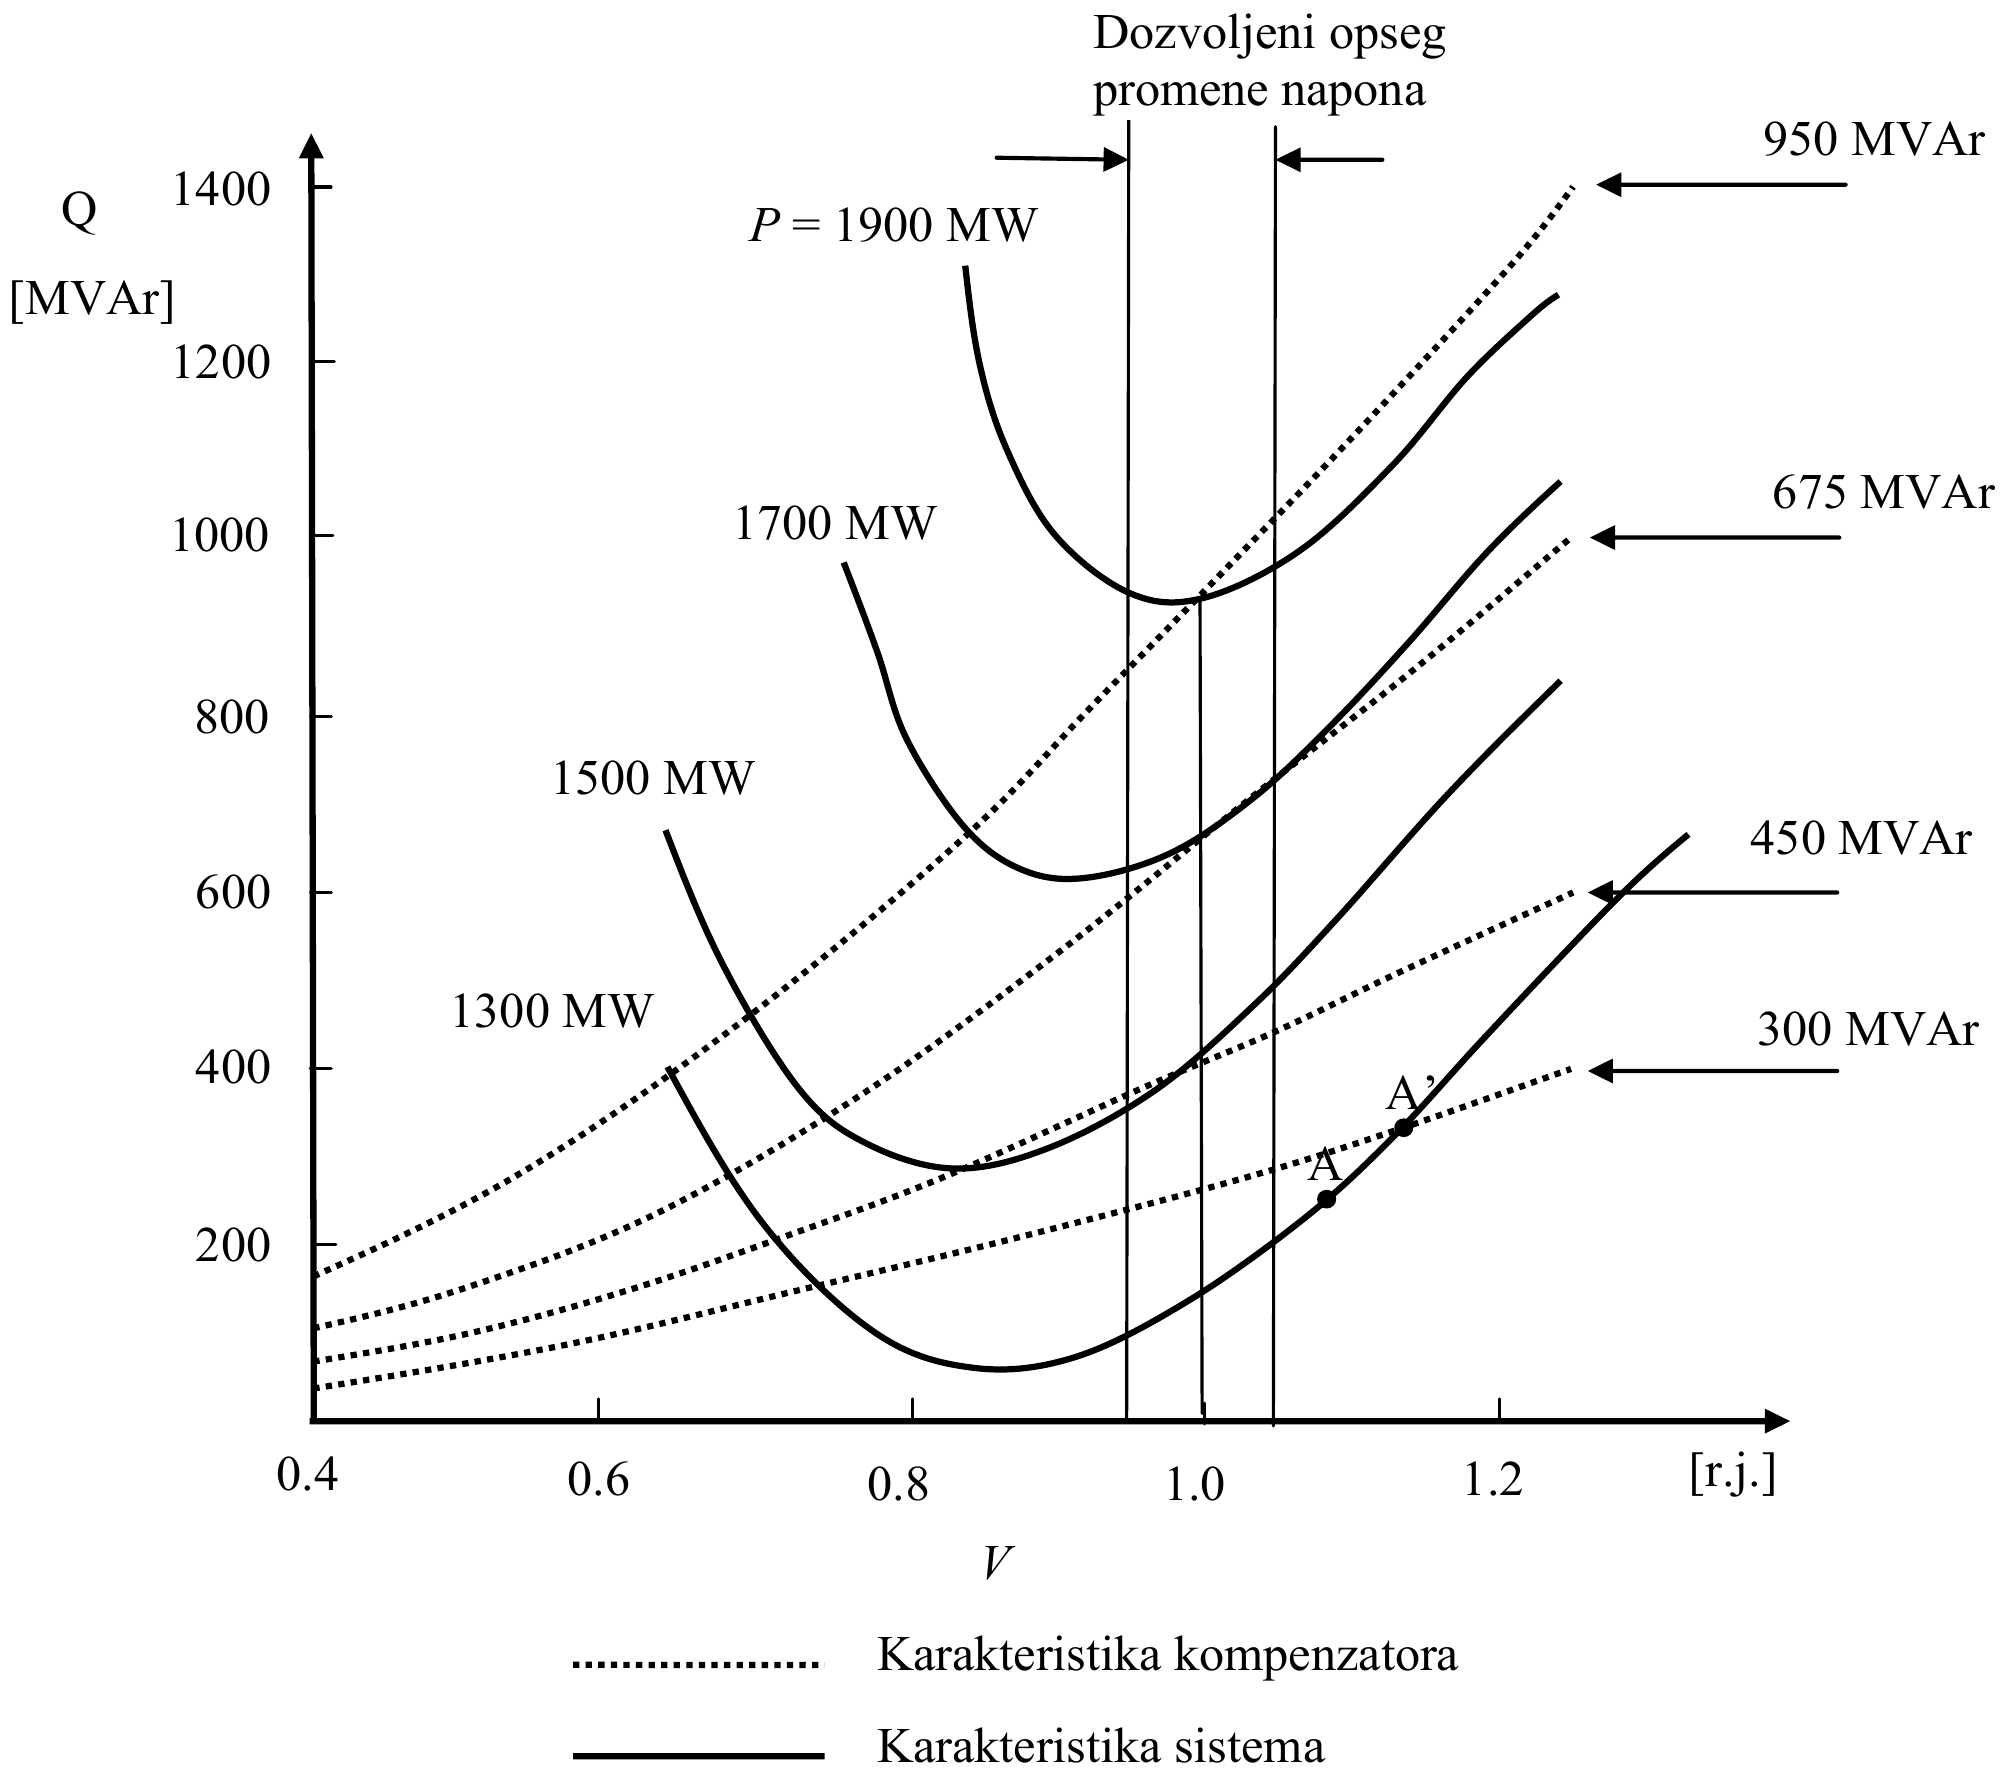
Iz predavanja: Naponska stabilnost: Kriterijumi naponsko-reaktivne stabilnosti; Naponska stabilnost: Praktična analiza naponske stabilnosti; Naponska stabilnost: PV Analiza; Naponska stabilnost: QV Analiza.
54. Prediktor-korektor metod za identifikaciju PV krive u analizi naponske stabilnosti.
Priraštaj opterećenja se može izraziti kao:
1. Prediktor korak:
1a. Izračunati tangentni vektor
gde je tangentni vektor
Ako je , imamo kritičnu-“nosnu” tačku (knee point), koja predstavlja tačku sedlaste bifurkacije (saddle point bifurcation), gde je
1b. Predikcija:
3. Korektor korak: korigovati predikovano rešenje
4. Zadavanje koraka promene
Prethodni prediktor-korektor algoritam se može ilustrovati kao:
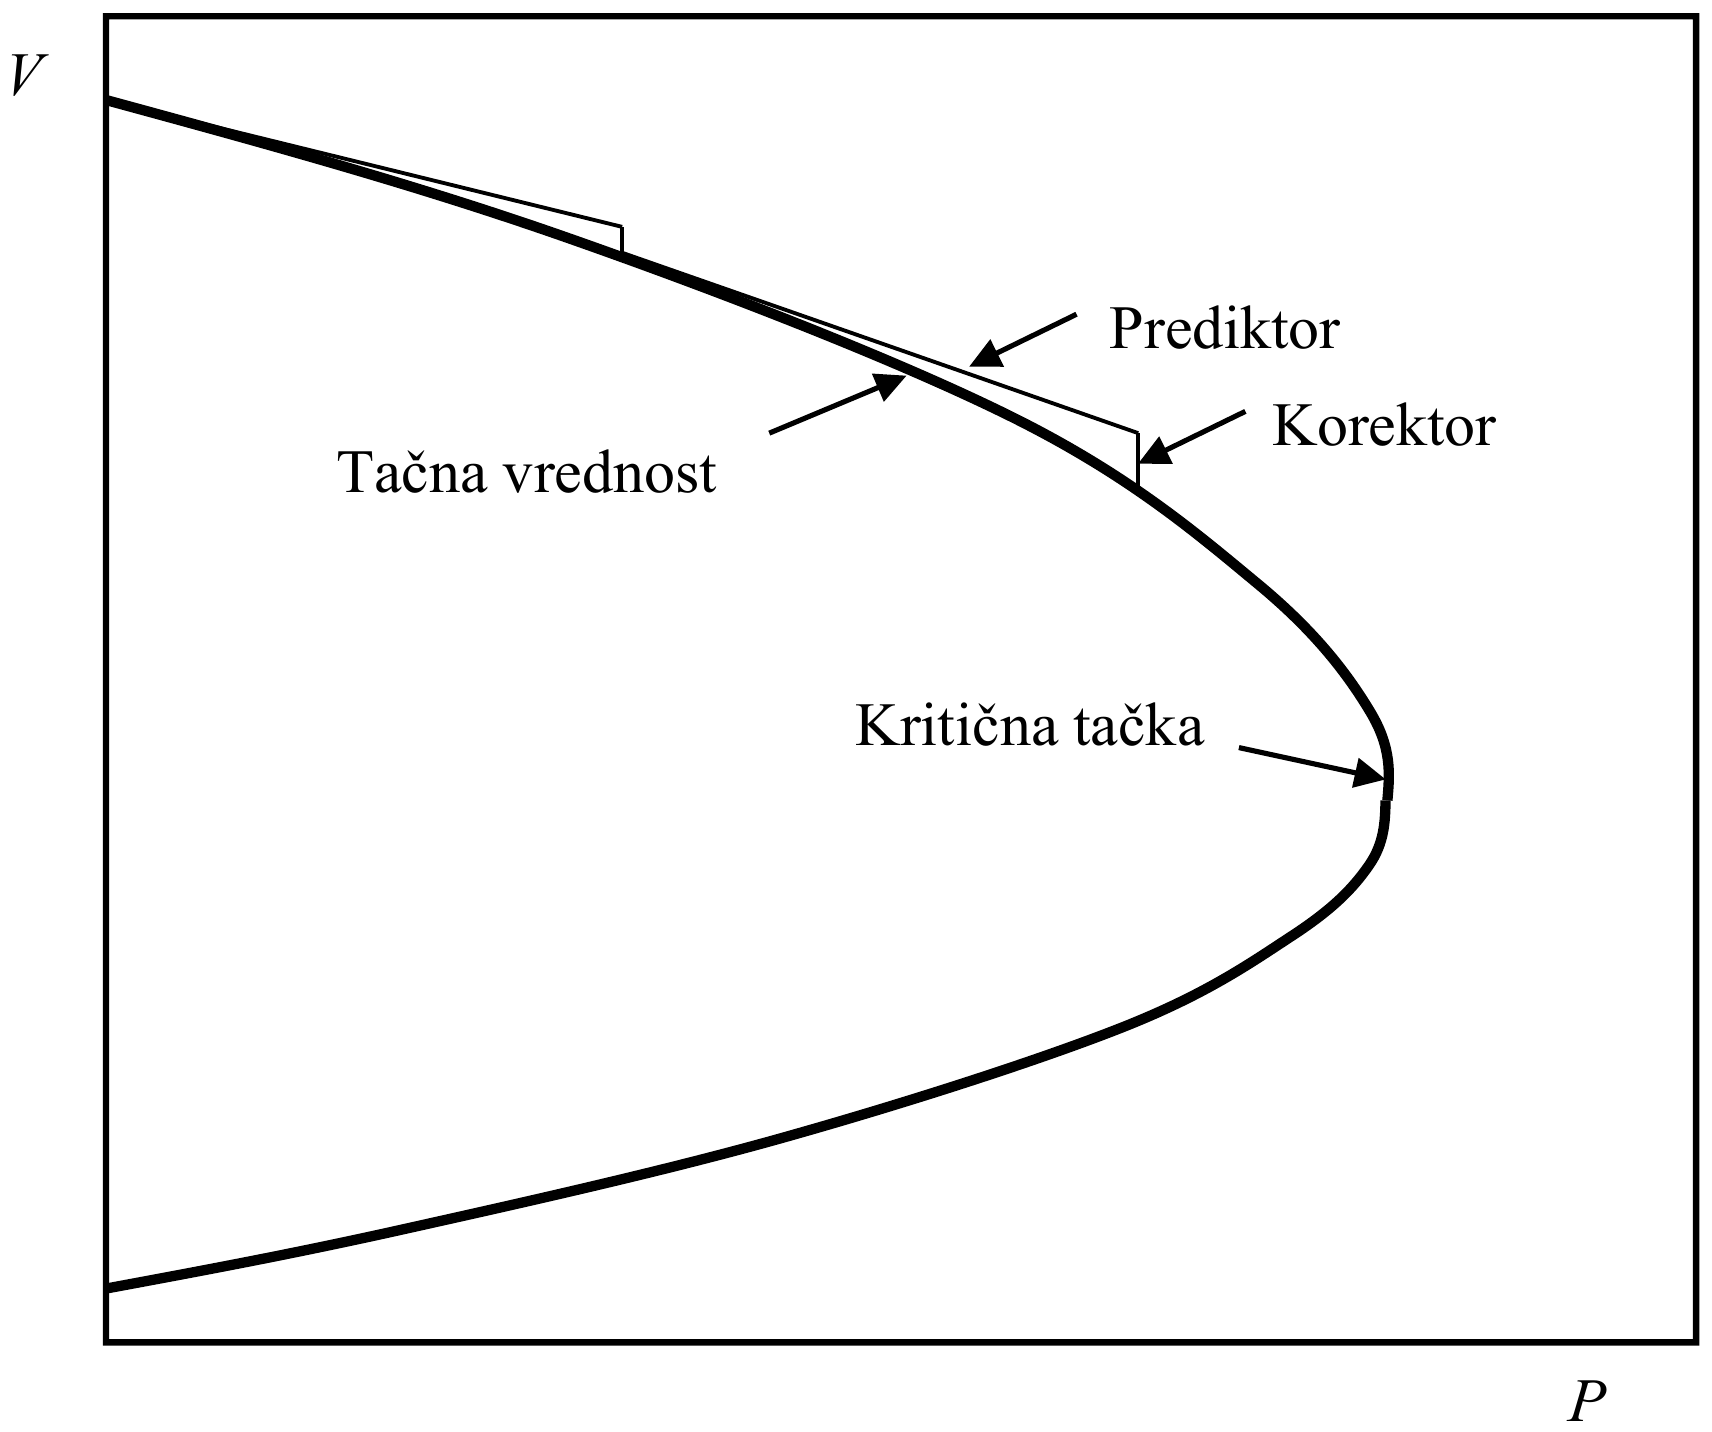
Iz predavanja: Naponska stabilnost: Prediktor-korektor metod za identifikaciju PV krive; Naponska stabilnost: 1. Prediktor korak:; Naponska stabilnost: 3. Korektor korak: korigovati predikovano rešenje; Naponska stabilnost: 4. Zadavanje koraka promene.
Teme
SCADA, EMS i DMS · Regulacija napona · Regulacija učestanosti · Stabilnost · Estimacija stanja
Folder predmeta Menadžment sistemi u elektroenergetici – EMS i DMSNa Drive-u: Predavanja · Slajdovi · Studijski zadatak · Ispitna pitanja