Predavanje 08
Naponska stabilnost
Predavanje prof. dr Andrije T. Sarića
Naponsko-reaktivna stabilnost predstavlja sposobnost EES-a da održava prihvatljive vrednosti napona u svim čvorovima. Naponska nestabilnost pojavljuje se ako posle nastanka iznenadnih poremećaja dolazi do nekontrolisanih padova napona u nekim čvorovima, koji mogu dovesti do potpunog naponskog sloma, najčešće pod dejstvom kaskadnih poremećaja, praćenih naponskom nestabilnošću i niskim naponskim profilom.
Naponsko-reaktivna nestabilnost je fenomen lokalnog karaktera.
Naponsko-reaktivna stabilnost obezbeđuje se ako se naponi u svim čvorovima EES-a održavaju u opsegu dozvoljenih promena, putem adekvatnog zadovoljavanja potreba sistema u reaktivnim snagama. Sistem je naponski nestabilan, ako se napon makar u jednom čvoru smanjuje, kada u istom čvoru raste reaktivna snaga. Drugim rečima, sistem je naponski stabilan kada je koeficijent U-Q osetljivosti pozitivan za sve čvorove, a naponski nestabilan ako je negativan, makar samo u jednom čvoru.
Naponsko-reaktivna stabilnost radijalnog sistema
Bazira se na proučavanju nekog uprošćenog sistema prenosa, koji se može svesti na mrežu sa dva para krajeva (dipol), pa se dobijeni rezultati dalje generalizuju za slučaj realnih sistema.
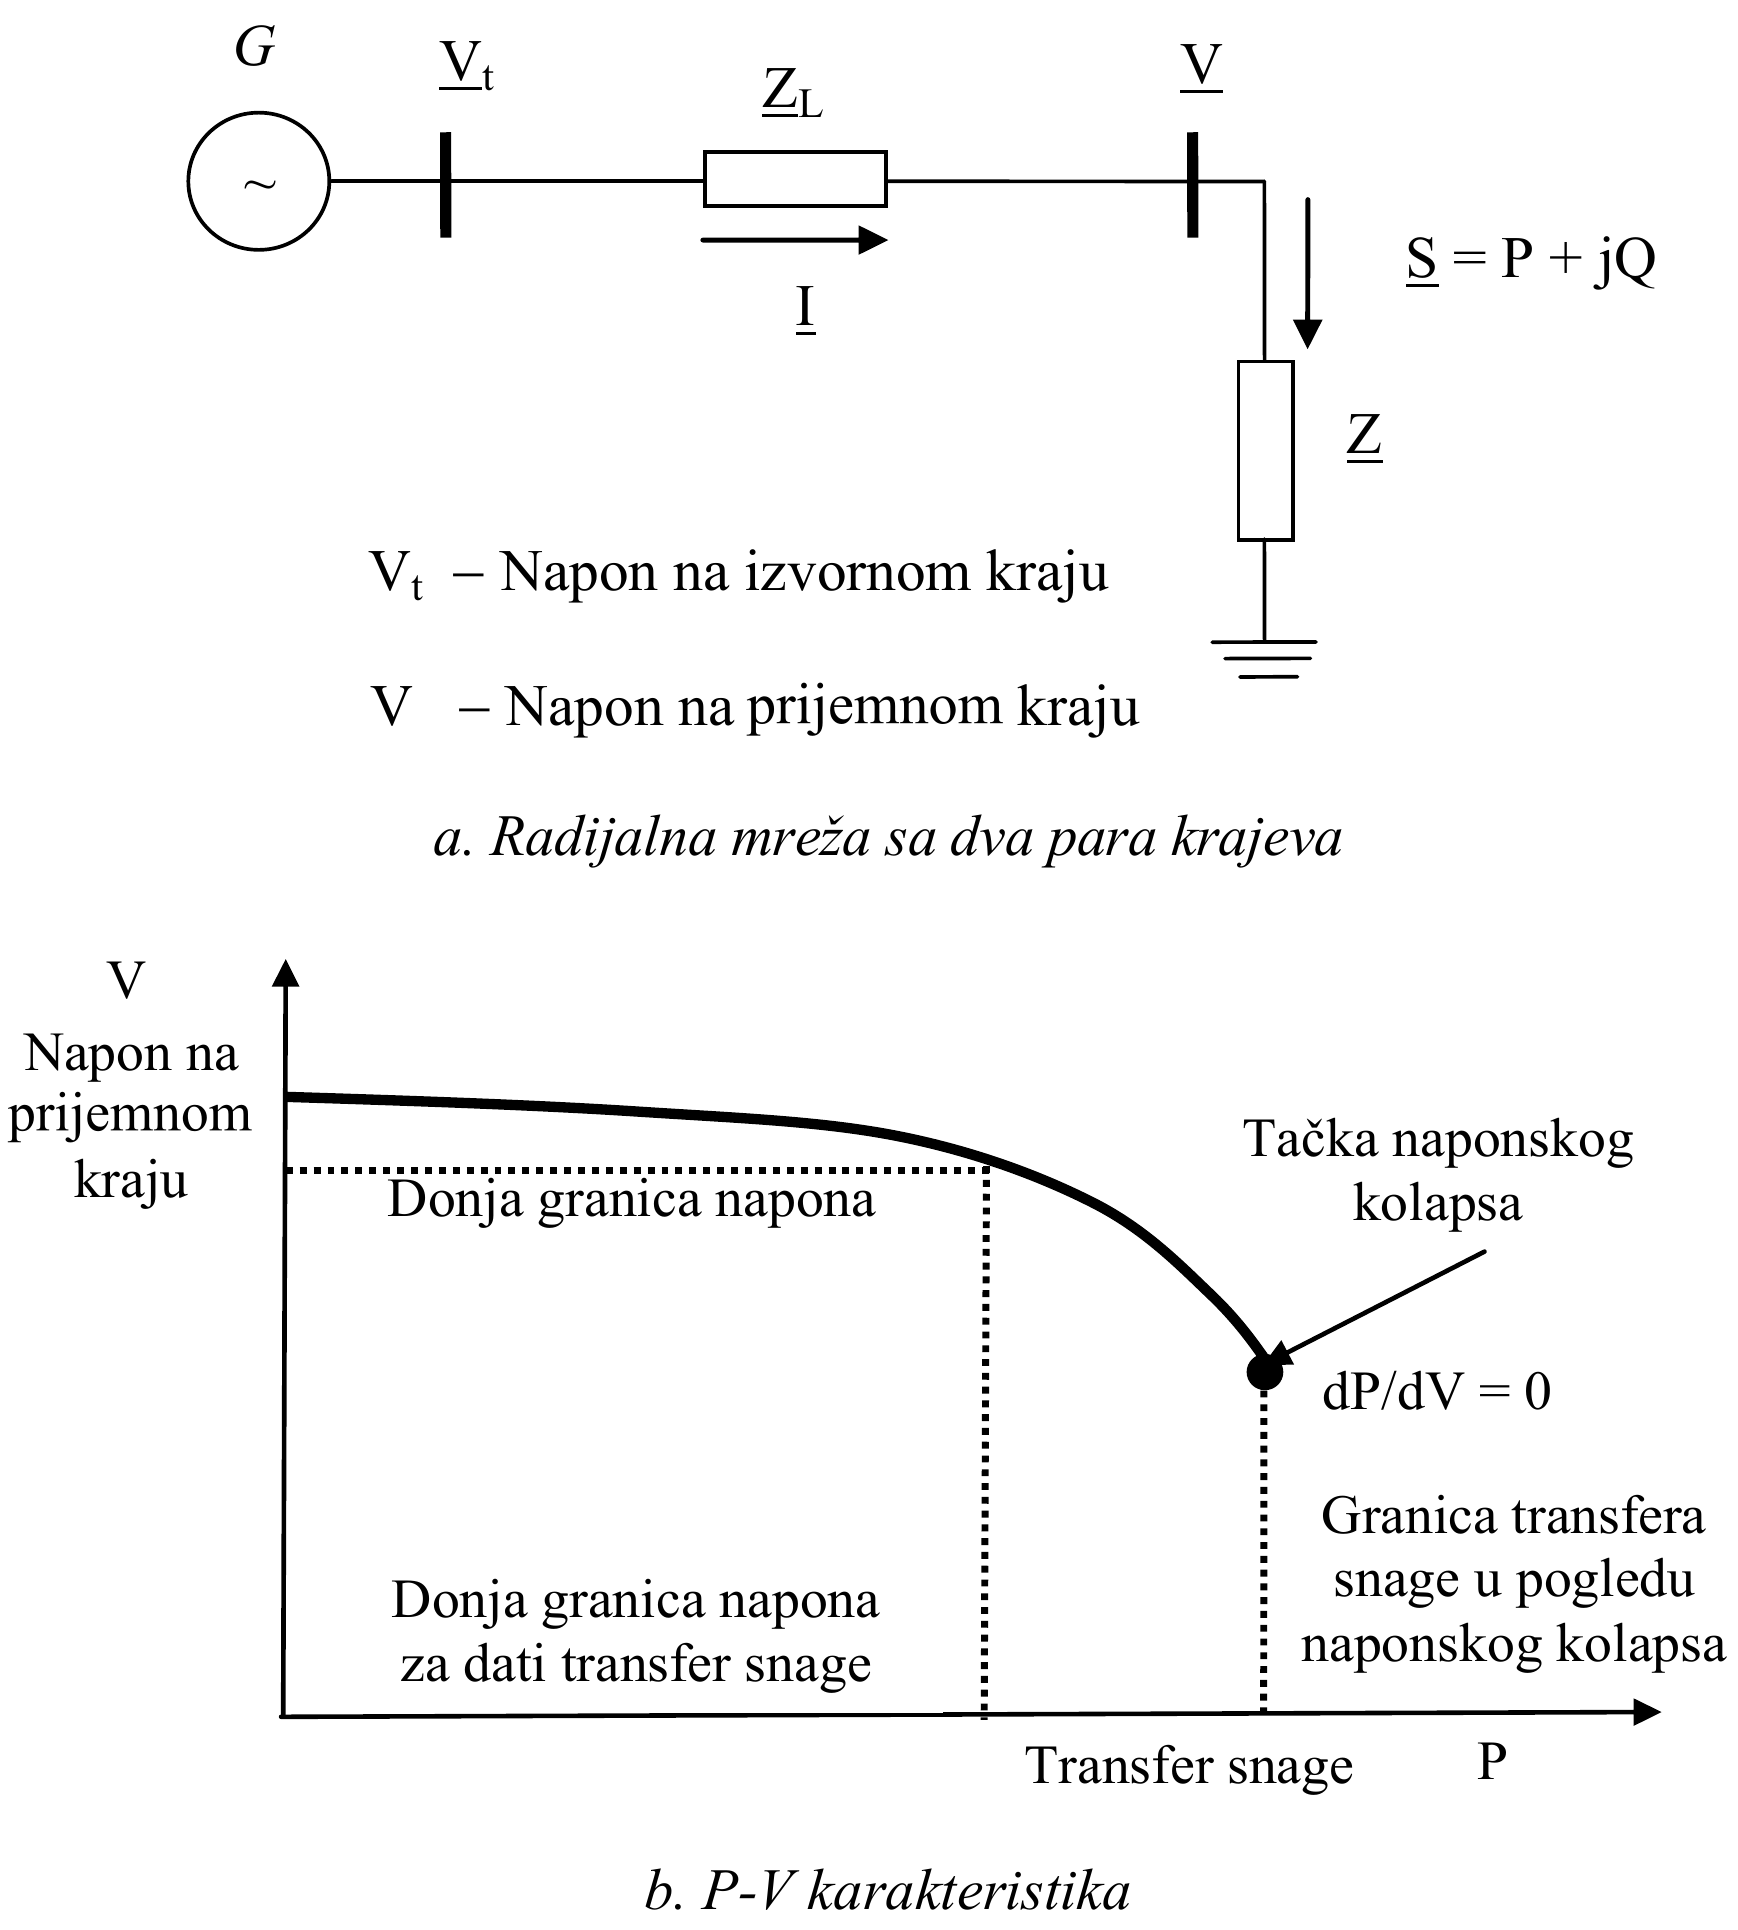
U tom cilju posmatra se pasivno opterećenje, impedanse , koje se napaja posredstvom linearnog aktivnog dipola impedanse sa trofaznim izvorom (konstantnog napona ), što je prikazano na slici. U suštini, ovaj aktivni dipol je često Theveninov ekvivalent dela EES-a, kojim se napaja potrošačko područje preko prenosnog voda.
Problem se sastoji u optimizaciji pasivnog opterećenja (impedansa ), tako da se maksimizira aktivna snaga koja se isporučuje potrošaču iz linearnog aktivnog dipola.
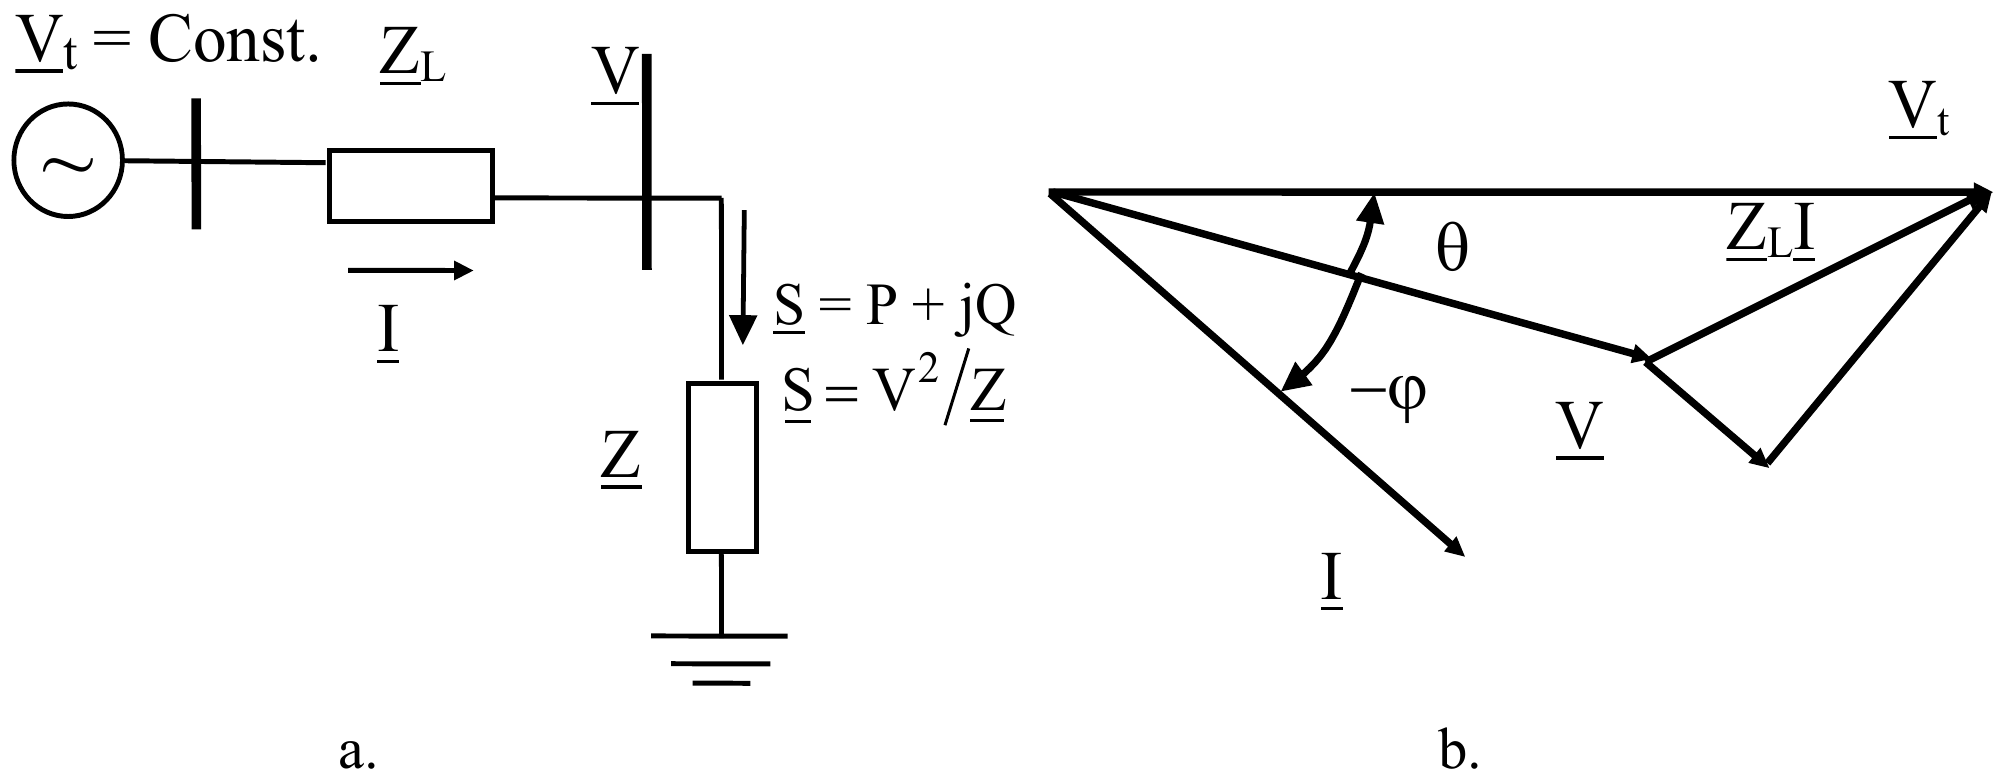
Kompleksna struja opterećenja data je izrazom
a moduo te struje je
gde je , a maksimalna struja opterećenja (, koja se ima pri , odnosno ), ili struja tropolnog kratkog spoja na sabirnicama potrošača (, koja se takođe ima pri ).
Moduo faznog napona na prijemnom kraju je
Aktivna i reaktivna snaga na prijemnom kraju onda su
Iz ovih jednačina zaključuje se da faktor snage potrošača () igra značajnu ulogu u performansama posmatranog prenosnog sistema.
Na Slici su prikazani dijagrami relativnih vrednosti napona (), struje (), aktivne () ( je maksimalna snaga prenosa) i reaktivne snage () (ista kriva kao za ) na prijemnom kraju u funkciji odnosa modula impedansi , pri određenim konstantnim vrednostima napona na predajnom kraju () i faznih uglova impedansi i .
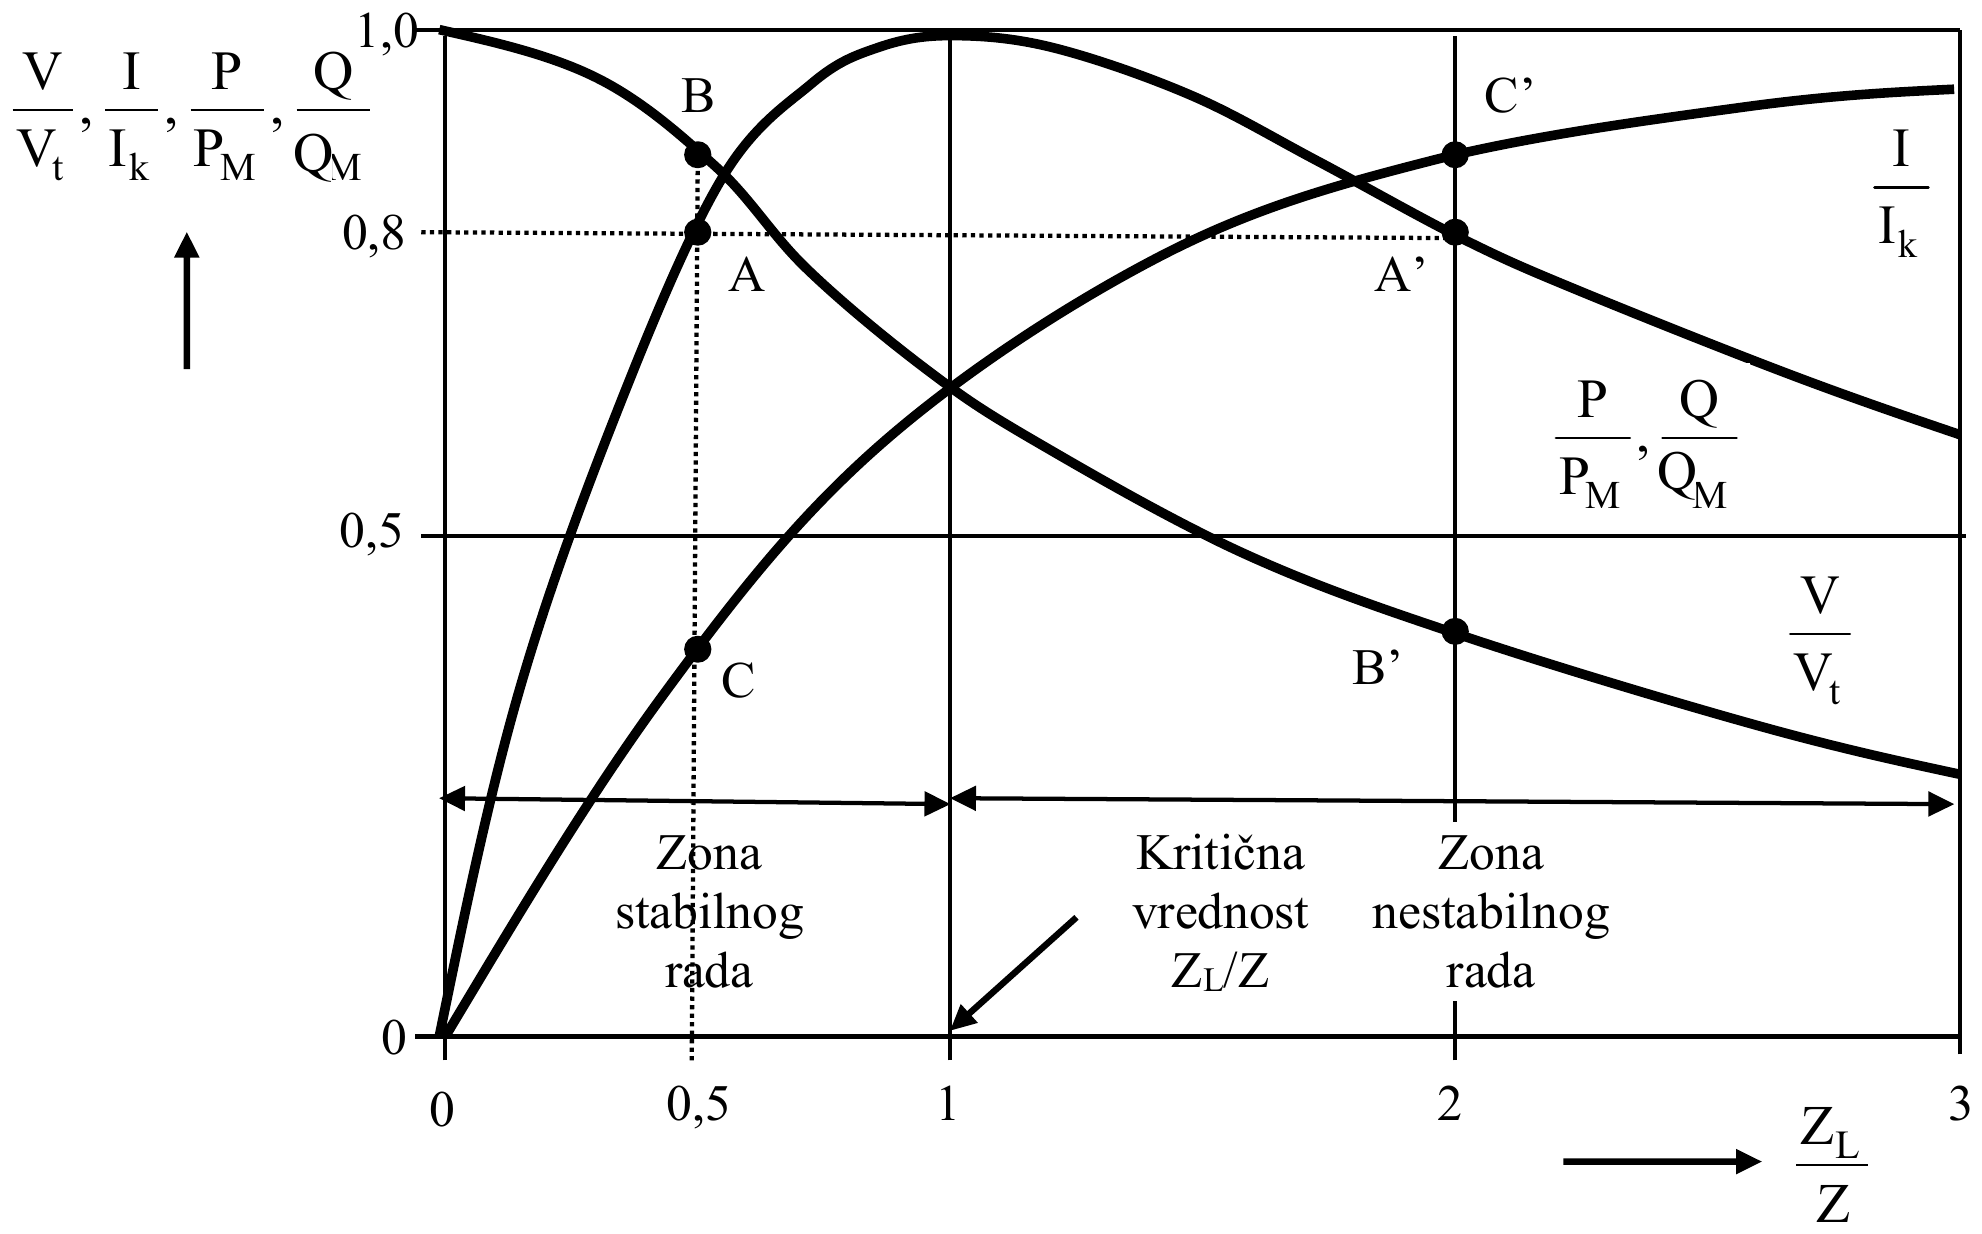
Sa gornje slike se vidi da kada snaga potrošača poraste, (usled priključka novih potrošača), odnosno impedansa potrošača opadne , isporučena aktivna snaga najpre raste srazmerno struji (jer je pad napona mali), a zatim nešto usporava rast i pri odnosu dostiže neku maksimalnu vrednost, posle čega se pri smanjuje. To je zato što pad napona u impedansi posle tačke maksimuma isporučene snage postaje vrlo veliki, pa porast struje nije dovoljan da kompenzuje smanjenje napona u proizvodu . Ova maksimalna snaga dobija se za vrednost impedanse potrošača , koja anulira prvi izvod aktivne snage na prijemnom kraju po impedansi potrošača (), tako da je
odakle je vrednost impedanse opterećenja za koju se ima maksimalna (optimalna) aktivna snaga prenosa , tako da se dalje, zamenom vrednosti u prethodne jednačine, dobijaju kritične vrednosti struje i napona, koje daju maksimalnu aktivnu i reaktivnu snagu prenosa
Fazor kritične vrednosti linijskog napona na krajevima optimalne vrednosti impedanse opterećenja (), koji odgovara granici naponske stabilnosti je
gde je .
Analiza naponske stabilnosti
Tradicionalni metod analize naponske stabilnosti sastoji se u crtanju tzv. P-Q, P-V i Q-V krivih, koje su u suštini preseci neke površine () koja povezuje promenljive , i , za date vrednosti napona na predajnom kraju dipola i faznih uglova impedansi i ( i , respektivno), sa P-Q, P-V i Q-V koordinatnom ravni.
Jednačina te površine () izvodi se posmatranjem fazorskog dijagrama napona i struje, odakle je (, odnosno , pa je
Za je , pa se dobija
koja, kada se zameni , , i dobija formu
Iz ove jednačine dobija se bikvadratna jednačina po , koja predstavlja jednačinu površine () u prostoru koordinata P-Q-U
Posle uvođenja bezdimenzionih (relativnih) koordinata promenljivih , i , definisanih kao:
gde je , jednačina površine u prostoru p-q-v koordinata postaje
a njeno rešenje po je:
Ova jednačina definiše sve statičke karakteristike prenosa analiziranog elementarnog EES-a. Za to su tzv. “p-q krive”, a za dobijaju se “p-v krive”, dok se za imaju “q-v krive”.
Jednačine tih statičkih karakteristika prenosa su
- P-Q (ili p-q) karakteristike
ili
- P-V (ili p-v) karakteristike
ili
- Q-V (ili q-v) karakteristike
Kriva Q(V) dobija se rešavanjem neke od prethodnih jednačina po (ili po ), gde je = Const., a (odnosno ) parametar, odakle se za sve veličine izražene u [r.j.] respektivno dobija
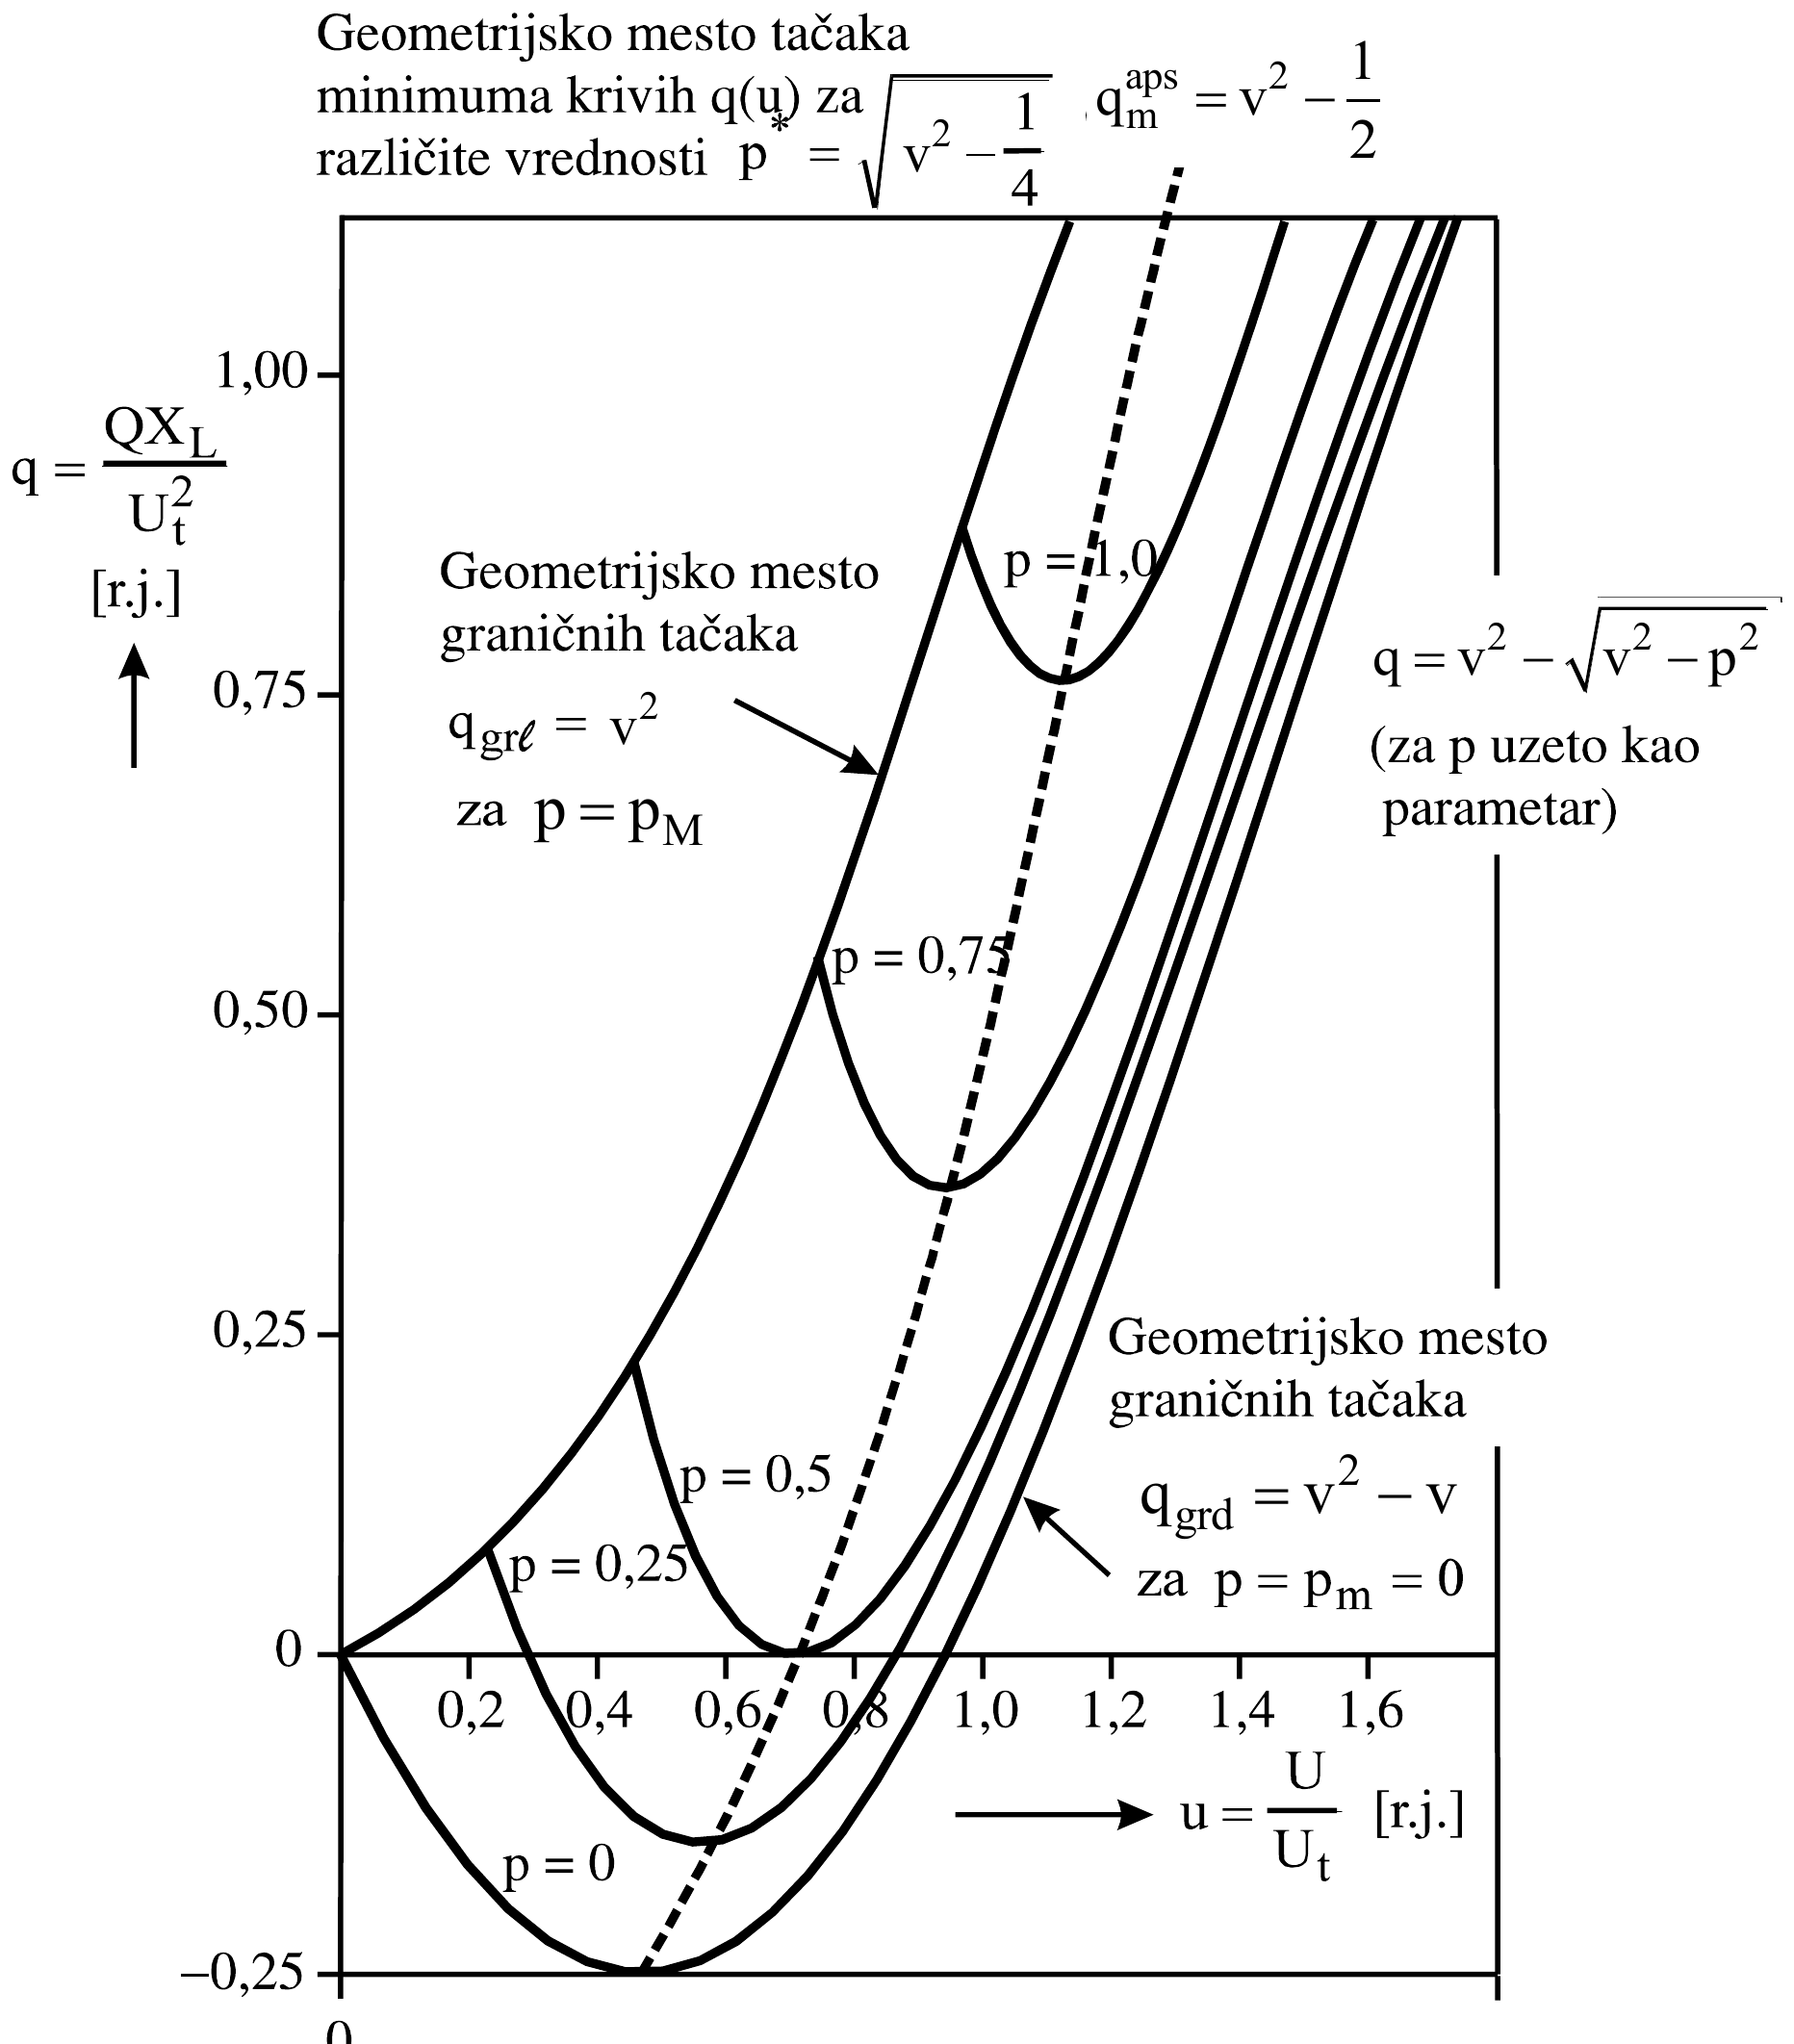
Na donjim slikama prikazane su forme gornjih statičkih karakteristika. Spajanjem tačaka maksimalnih aktivnih () i reaktivnih snaga () prenosa, na njima je prikazano i geometrijsko mesto kritičnih tačaka (apsolutna granica) prenosne snage ().
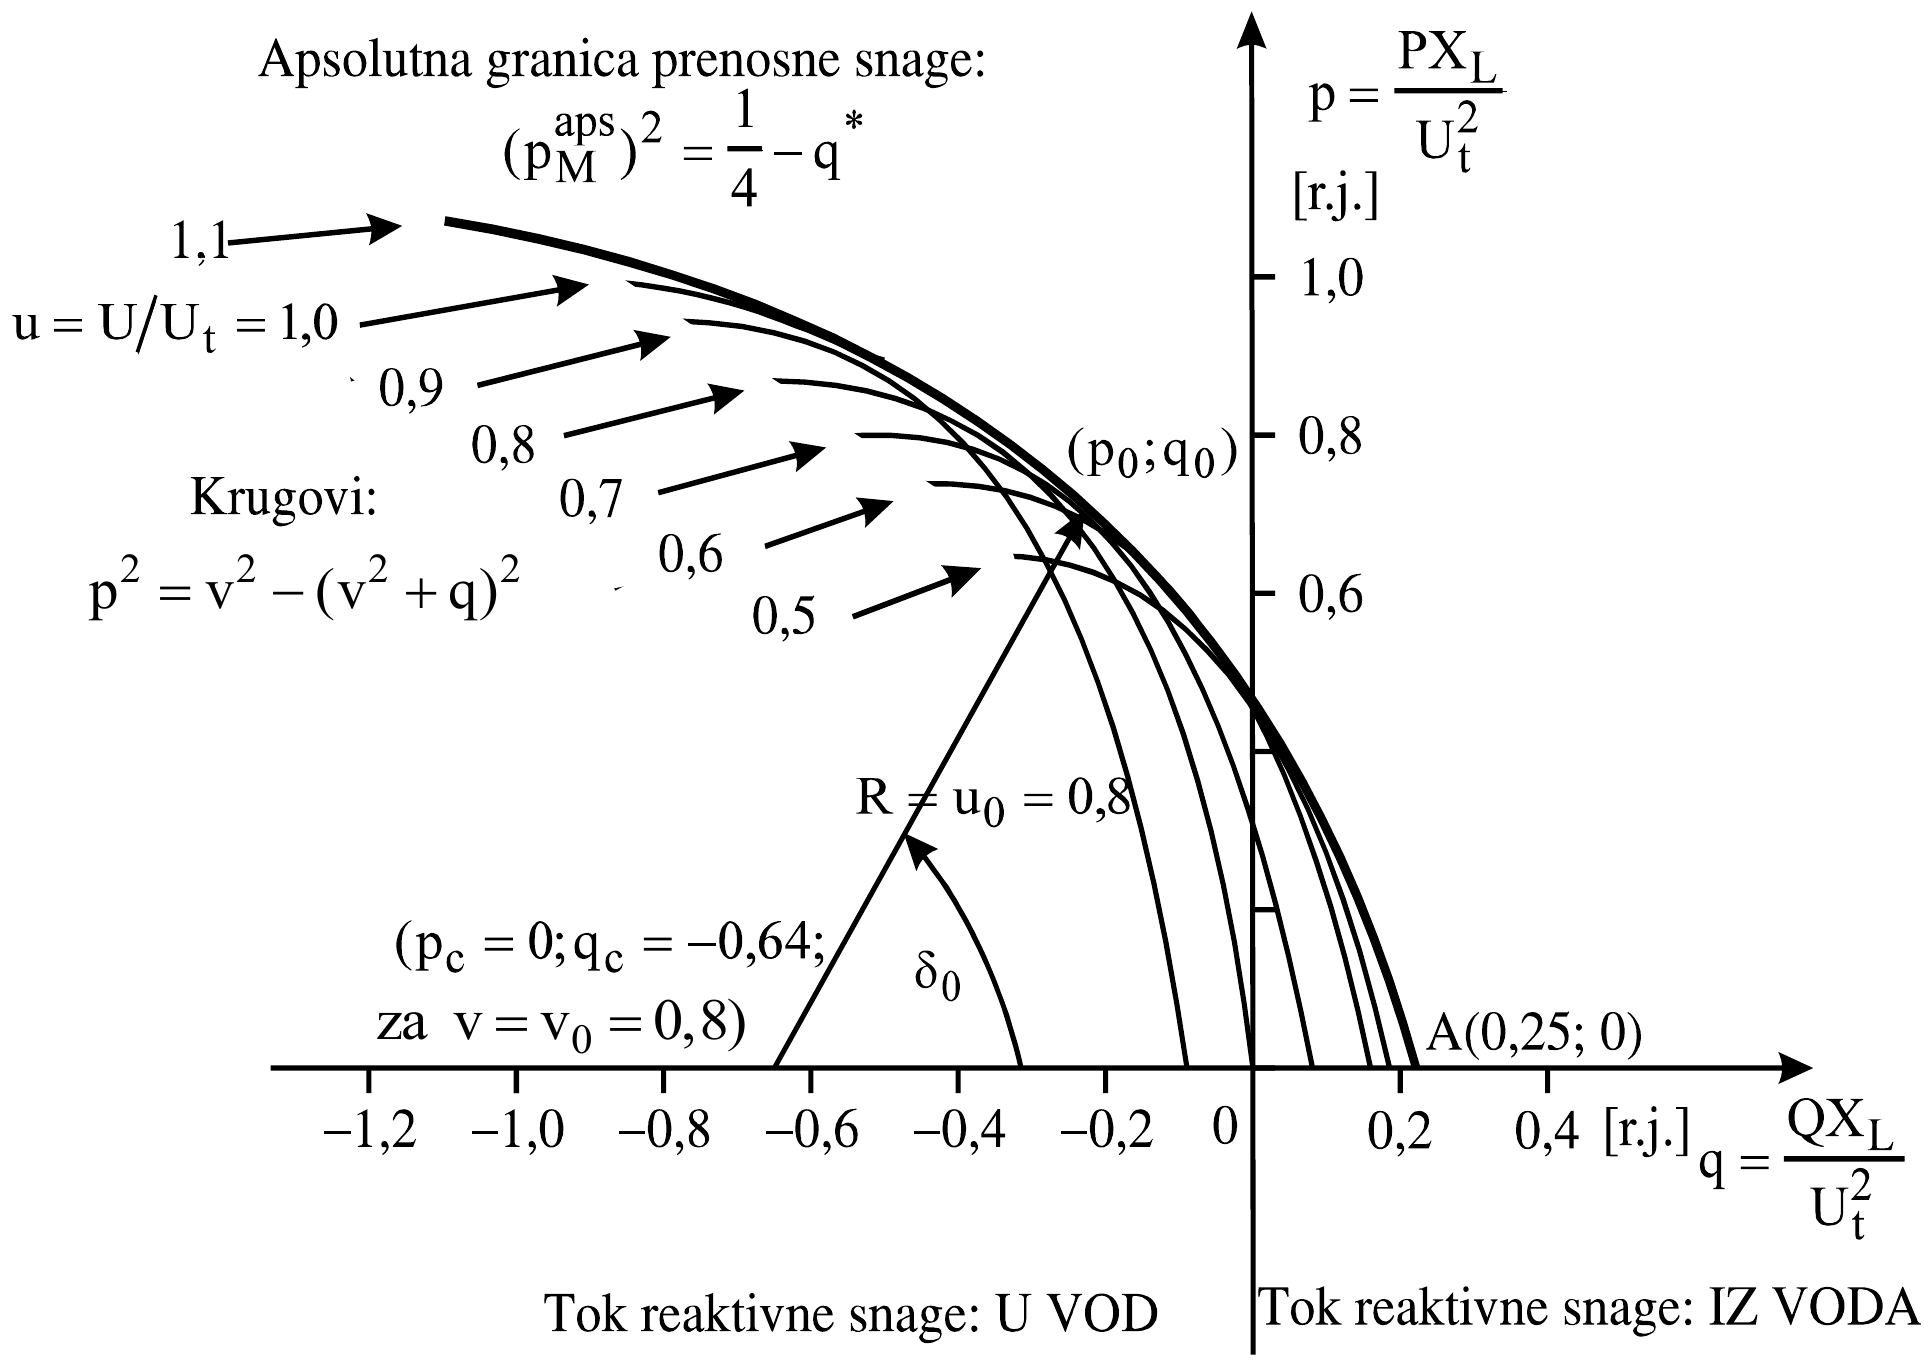
Centri krugova su u tački: ;
Poluprečnici krugova su
Sa p-q dijagrama uočavaju se izražene potrebe za kompenzacijom, pri većim prenosnim snagama i uobičajenim odnosima napona na prijemnom i predajnom kraju ().
Sa druge strane, sa donje familije p-v karakteristika, zaključuje se da je stabilan samo region iznad geometrijskog mesta kritičnih tačaka, a da se prenosna snaga jako povećava pri kompenzaciji potrošača.
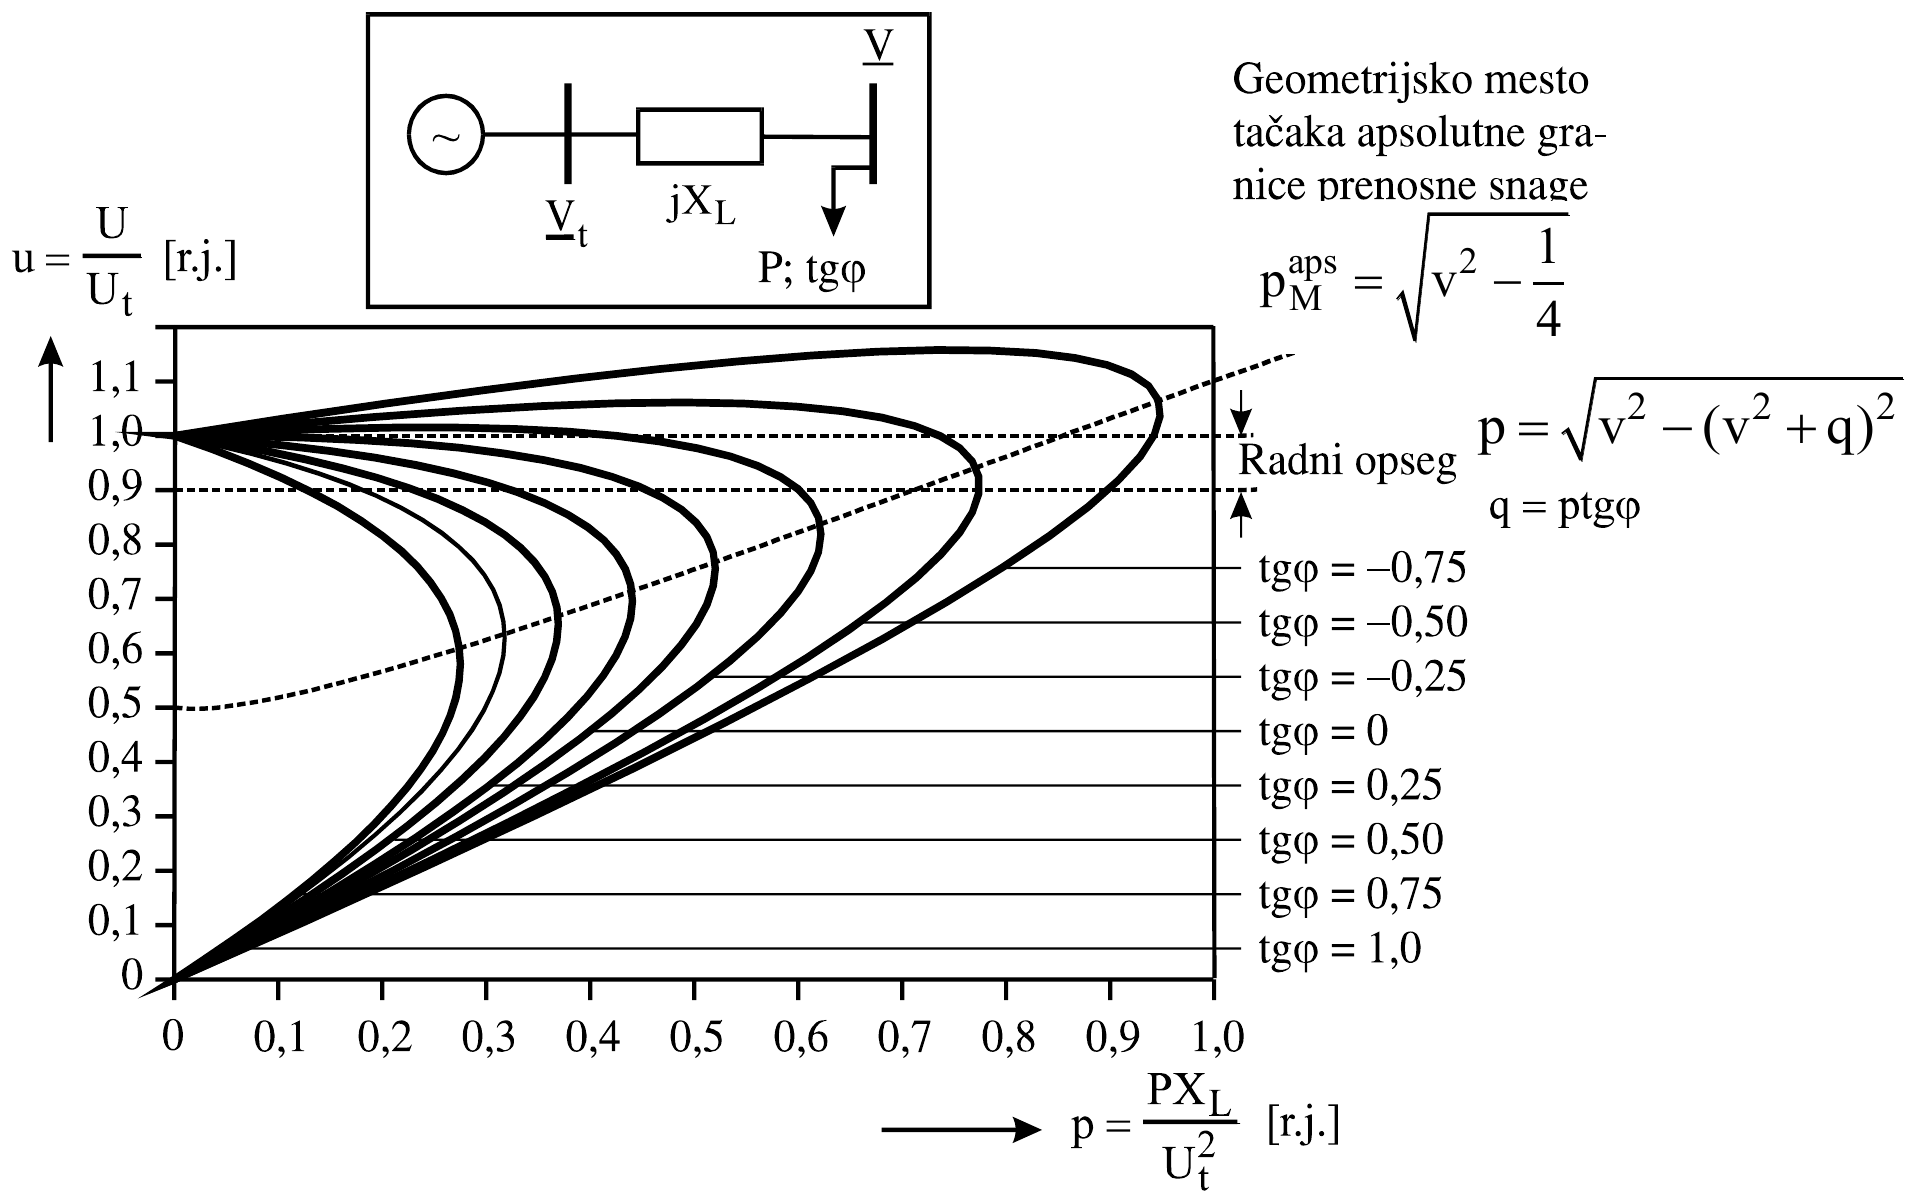
Iz prethodnih jednačina može se odrediti i vrednost kritičnog napona na prijemnom kraju, u zavisnosti od maksimalne vrednosti isporučene snage, preko formule
koja se kod prenosnih mreža vrlo visokih napona (kada je i ) svodi na izraz
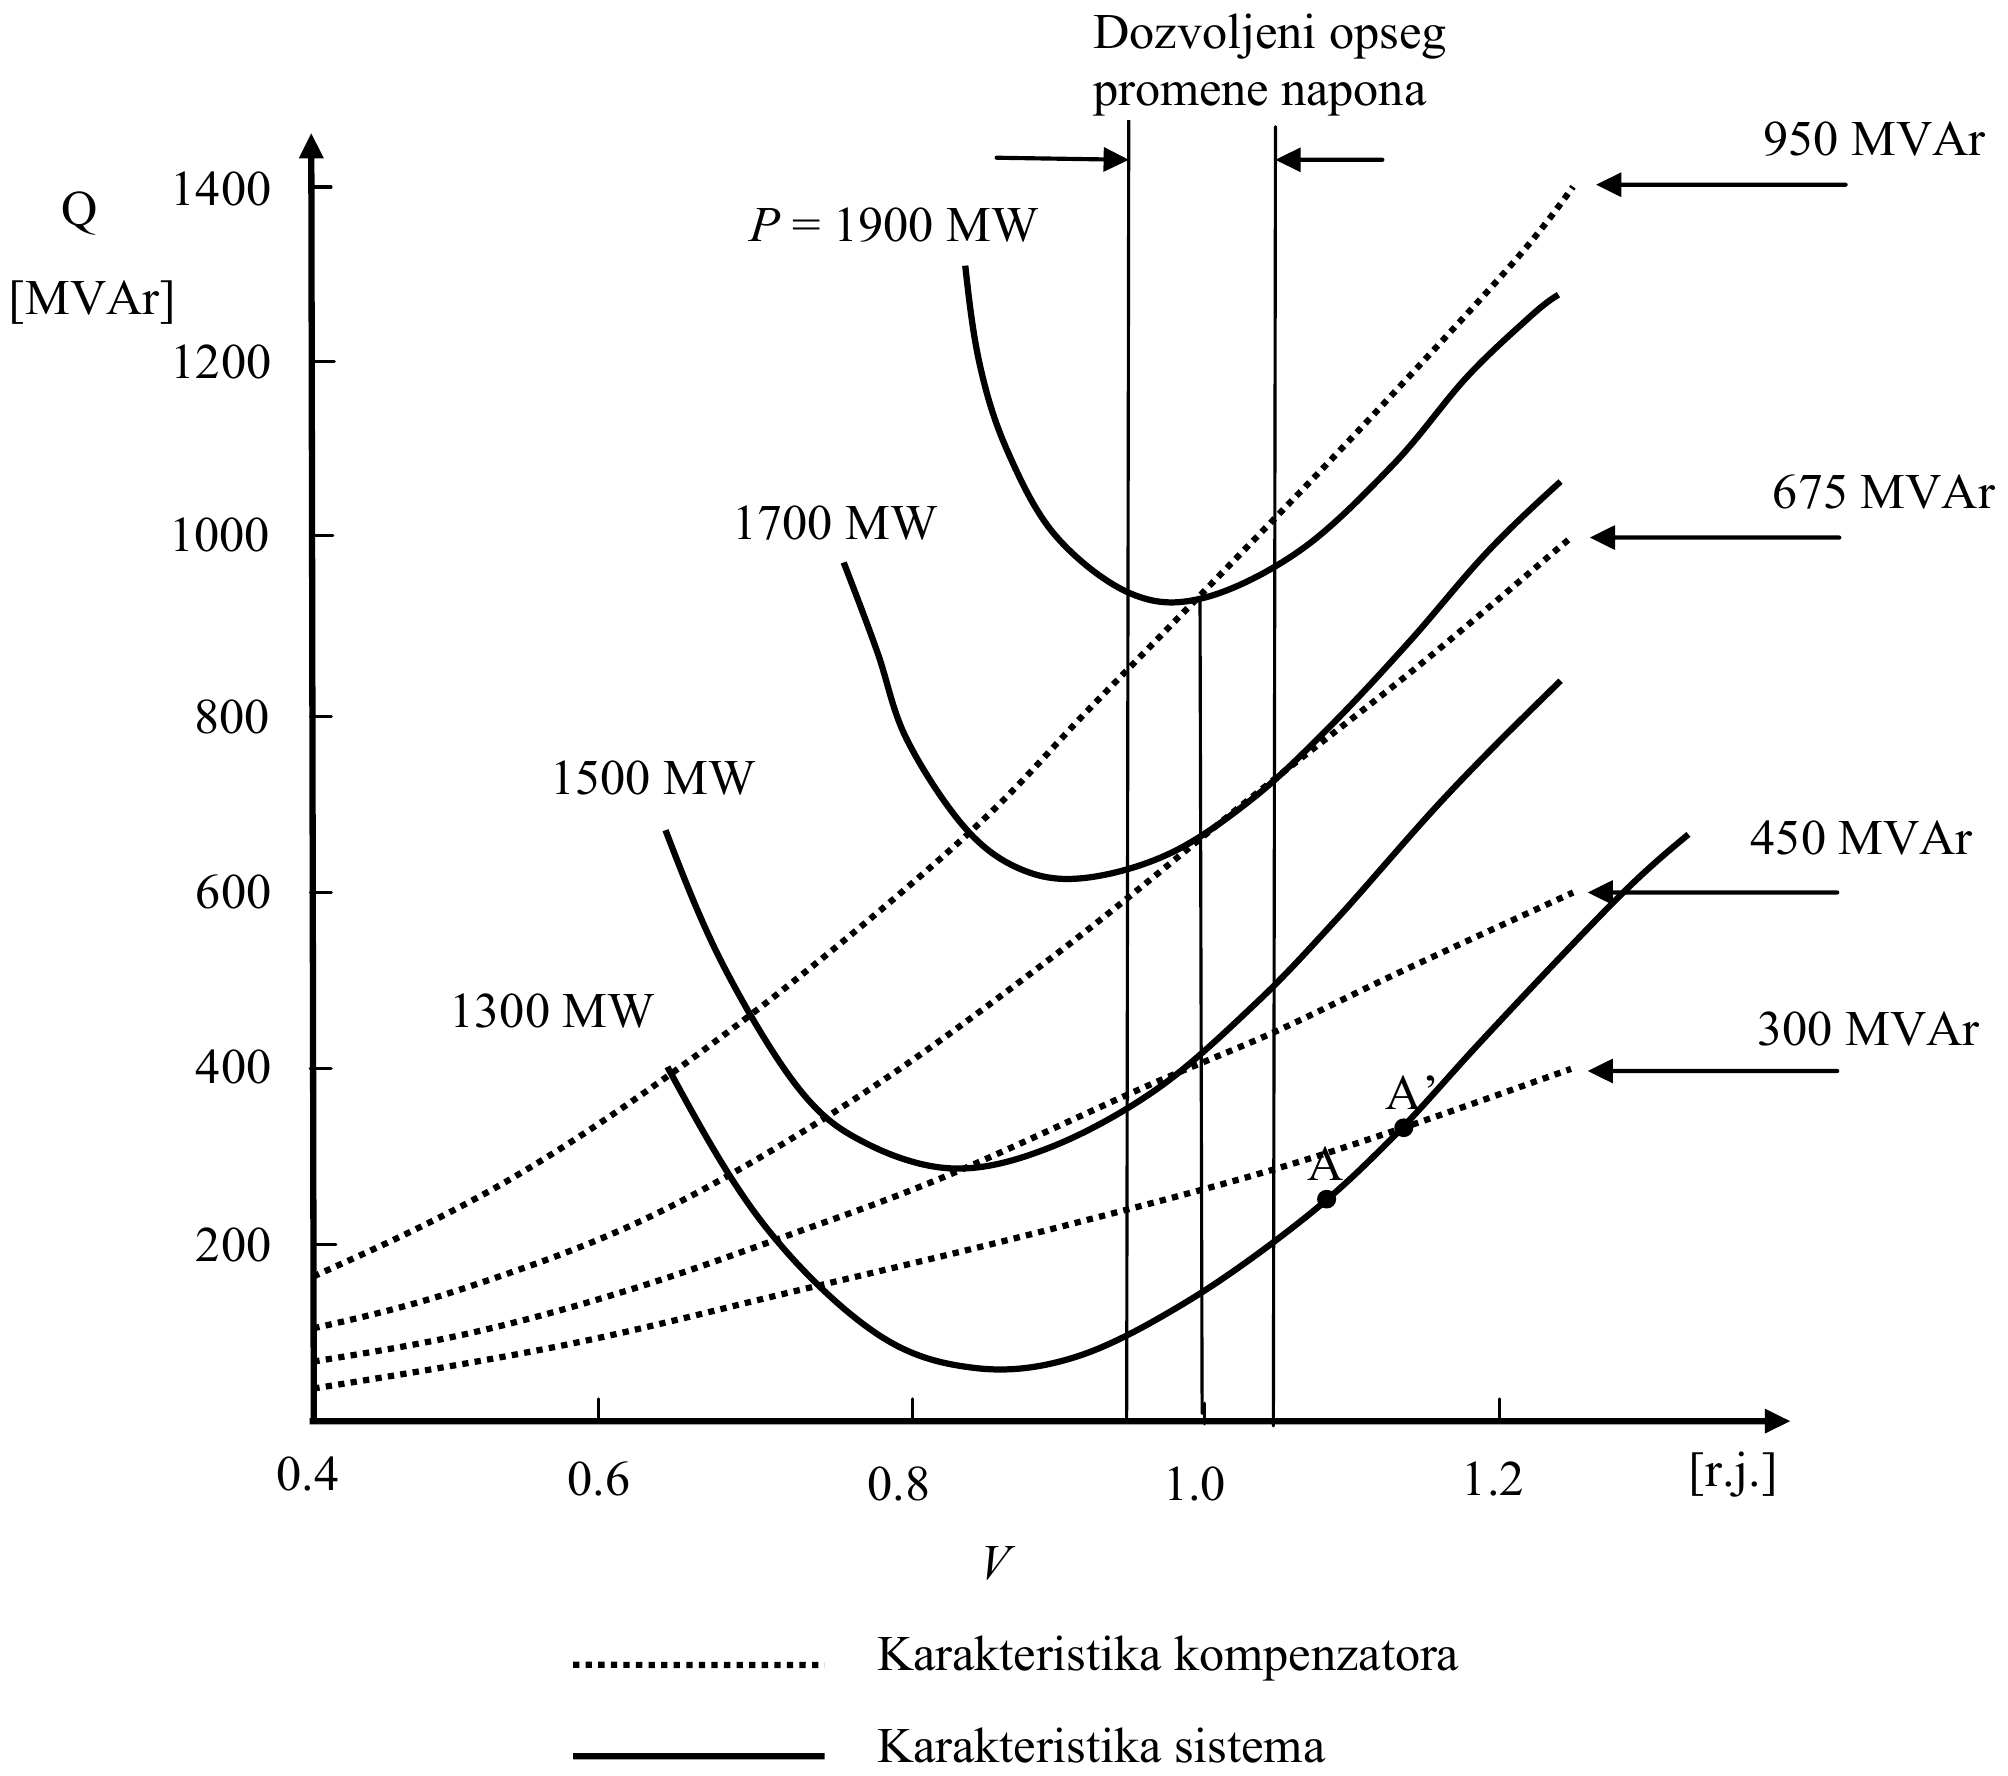
Takođe sa donje slike koja prikazuje q-v krive može se odrediti minimalni prenos reaktivne snage, za zahtevanu snagu potrošača.
Kriterijumi naponsko-reaktivne stabilnosti
Za pojedine ciljeve analize, pogodno je da se problem naponsko-reaktivne stabilnosti podeli u dve grupe:
a. Naponska stabilnost pri velikim poremećajima bavi se problemima pri velikim poremećajima (kratki spojevi, ispadi generatora i drugih regulacionih resursa, ispadi prenosnih vodova i drugi). Analiza naponsko-reaktivne stabilnosti pri velikim poremećajima zahteva razmatranje nelinearnih dinamičkih performansi sistema, tokom dovoljno dugog vremenskog perioda, u kome dolaze do izražaja spori regulacioni uređaji (kao što su diskretni regulatori napona transformatora sa promenljivim odnosom transformacije, ograničavači pobude generatora itd.). Period od interesa za analizu može se kretati od reda sekundi do desetina minuta.
Kriterijum naponske stabilnosti je da posle njihove pojave, dejstvom uređaja upravljanja i zaštite, vrednosti napona u svim čvorovima dostignu prihvatljive stacionarne vrednosti.
b. Naponska stabilnost pri malim poremećajima odnosi se na sposobnost sistema da upravlja naponima posle izraženih varijacija male amplitude (prvenstveno spore promene potrošnje). Ovaj tip stabilnosti određen je karakteristikama potrošnje i regulacionih uređaja sa kontinualnim i diskretnim upravljačkim dejstvom.
Osnovni procesi u ovom slučaju su (kvazi) stacionarne prirode. Zato se preko stacionarne analize mogu odrediti rezerve stabilnosti i uticajni faktori, a takođe se može ispitati i širok opseg radnih stanja i veliki broj postperturbovanih scenarija.
Kriterijum naponsko-reaktivne stabilnosti je da pri datim radnim uslovima u svim čvorovima EES-a naponi rastu pri porastu reaktivnog injektiranja u istom čvoru. Sistem je naponski nestabilan, ako samo u jednom čvoru moduo napona opada, kada u istom čvoru raste reaktivno injektiranje. Drugim rečima, EES je naponski stabilan, ako je u svakom čvoru koeficijent Q-V osetljivosti pozitivan, a nestabilan, ako je taj koeficijent negativan, makar u samo jednom čvoru.
Praktična analiza naponske stabilnosti
Naponska stabilnost se bavi problemom održavanja prihvatljivih napona u svim čvorovima EES-a u normalnom stanju i posle određenih poremećaja, najčešće konceptom “()-sigurnosti”. EES ulazi u stanje naponske nestabilnosti kada dolazi do progresivnog i nekontrolisanog opadanja napona u čvorovima. Glavni faktor koji izaziva nestabilnost jeste nesposobnost EES-a da zadovolji zahteve za reaktivnom snagom. Neka od stanja koja dovode do naponske nestabilnosti su:
- Preveliki tokovi snaga po prenosnim vodovima.
- Naponsko/reaktivni regulacioni resursi su udaljeni od potrošačkih centara.
- Izvorni naponi (u generatorskim čvorovima) su niski.
- Postoji nedovoljan nivo reaktivne kompenzacije potrošača.
Metod P-V i Q-V krivih detektuje sporu naponsku nestabilnost, koja se događa zbog postepenog povećanja transfera između izvornog i prijemnog skupa čvorova. Ovaj metod se takođe koristi da dimenzioniše veličinu reaktivnih kompenzacionih uređaja u odgovarajućim čvorovima (da se izbegne naponski kolaps).
Na primer, u PSS/E uvodi se sinhroni kompenzator u nekom čvoru, sa vrlo velikim granicama odate reaktivne snage, čime se on pretvara u PV čvor koji generiše Q-V krive. Ako se referentna vrednost napona PV čvora varira u koracima za koje se izvršava niz proračuna tokova snaga, izlazna reaktivna snaga sinhronog kompenzatora se prati i crta kao funkcija napona čvora, čime se generiše Q-V kriva.
PV Analiza
P-V kriva daje promene napona kao rezultat povećanja transfera aktivne snage između dva dela sistema (dva podsistema). Crtanje P-V krive zahteva niz proračuna tokova snaga i praćenje promena u skupu promenljivih tokova snaga (obično napona čvorova) u zavisnosti od drugog (tokova aktivnih snaga po granama). Kada transfer aktivne snage raste (u diskretnim koracima), napon opada u nekim čvorovima, ili u putanji kojom se vrši transfer snage.
Za mrežu sa dva para krajeva sa Slike može se na prijemnom kraju nacrtati PV kriva (P-V), kao što je prikazano na donjoj Slici. PV-kriva daje prenosne (transfer) mogućnosti gde napon dostiže minimalno dozvoljene vrednosti (tipično 90–95 % u odnosu na nominalni napon), pri čemu donja granica napona za dati transfer snage () određuje prenosni kapacitet voda () i granicu naponskog kolapsa transfera (), koja se dobija u tački gde izvod (dP/dV) teži nuli. Ova tačka takođe se naziva “knee point” na PV krivoj (u ovoj tački je izvod dP/dV = 0), i ona određuje granicu naponske nestabilnosti transfera. Rešenje tokova snaga iza ove granične tačke ne konvergira, čime je određena granica transfera snage u pogledu naponskog kolapsa.
Snaga transfera () i napon na prijemnom kraju () zavisi od napona na izvornom kraju (), impedanse prenosnog voda i impedanse opterećenja () su (napred izvedeni izrazi)
gde je izvedeno ranije.
Opterećivanje mreže može se povećati smanjivanjem vrednosti impedanse opterećenja (). To se vidi iz prethodnih jednačina, koje pokazuju da opterećenje na prijemnom kraju, ili snaga transfera () raste, kada impedansa opterećenja () opada. Maksimum snage () dobija se kada je . Takođe, iz druge jednačine se dobija da napon na prijemnom kraju () postepeno opada, sa opadanjem impedanse opterećenja () u čitavom opsegu od interesa za analizu.
PV-kriva daje vrednost donje granice napona za dati transfer snage () i granicu transfera snage u pogledu naponskog kolapsa (), koja se dobija u tački u kojoj izvod dP/dV teži nuli (“knee point”).
U PTI-PSS/E programskom paketu P-V krive se generišu izborom dva dela povezanog EES-a (interkonekcije), gde se fiksira transfer aktivne snage preko interkonektivnih vodova između pojedinih čvorova u dva podsistema (prijemni i predajni), koji se postepeno povećava u definisanim koracima (inkrementima), pri čemu se proračuni vrše serijom AC tokova snage, a pri tome se prate naponi čvorova, izlazne snage generatora i tokovi snaga u sistemu. Napon na prijemnom kraju () se računa i crta u funkciji aktivne snage transfera (), dajući PV-krive. Ova procedura omogućava određivanje maksimalnog prenosnog kapaciteta (), koji uzima u obzir efekte napona i tokova reaktivnih snaga.
U ovom procesu, deo EES-a se definiše kao predajni (izvorni), a drugi kao prijemni podsistem. Tok snage je u smeru od predajnog ka prijemnom podsistemu, pri čemu se pretpostavlja da su komponente tokova aktivnih () i reaktivnih () snaga u svakom koraku povećanja nezavisni od vrednosti napona.
QV Analiza
Q-V krive se koriste da odrede neophodno injektiranje reaktivne snage u čvoru, kako bi se postigao zahtevani napon u čvoru. Slično P-V krivim, Q-V krive se dobijaju iz niza tokova snaga (sa malim inkrementima), kako bi se detektovala tačka nekonvergencije tokova snaga, koja određuje kolaps napona. Najniža tačka Q-V krive, gde je promena reaktivne snage na prijemnom kraju u zavisnosti od napona jednaka nuli (dQ/dV = 0), predstavlja granicu naponske stabilnosti (). Najniža vrednost Q-V krive takođe određuje zahtev za reaktivnom snagom za stabilan rad (). Q-V kriva se može koristiti za ispitivanje tipa i veličine kompenzacije potrebne da bi se obezbedila naponska stabilnost. Pošto je opšti kriterijum stabilnosti dQ/dV > 0, rad sa desne strane je stabilan, a sa leve nestabilan.
U PTI-PSS/E programskom paketu, Q-V krive generišu se veštačkim uvođenjem sinhronog kompenzatora sa velikim reaktivnim granicama, u prijemnom čvoru, čime se on čini PV čvorom (u tokovima snaga). Pošto se zadati napon u PV čvoru varira u koracima za niz AC proračuna tokova snaga, reaktivna snaga iz kompenzatora se prati (izračunava). Kada se nacrta reaktivna snaga kao funkcija napona u prijemnom čvoru, dobija se Q-V kriva (sa konstantnim aktivnim opterećenjem ).
Prediktor-korektor metod za identifikaciju PV krive
Priraštaj opterećenja se može izraziti kao:
Slično je i priraštaj snaga generatora:
To znači da se jednačine injektiranja snaga u čvorovima mogu napisati kao:
Sada se priraštaj promenljivih stanja može napisati kao:
gde su:
je odgovarajući vrsta-vektor u kome su svi elementi jednaki 0, osim onih u kojima se ima promena opterećenja/generisanja gde su elementi jednaki 1.
Priraštaj tokova aktivnih snaga po granama je:
gde je:
što znači da je:
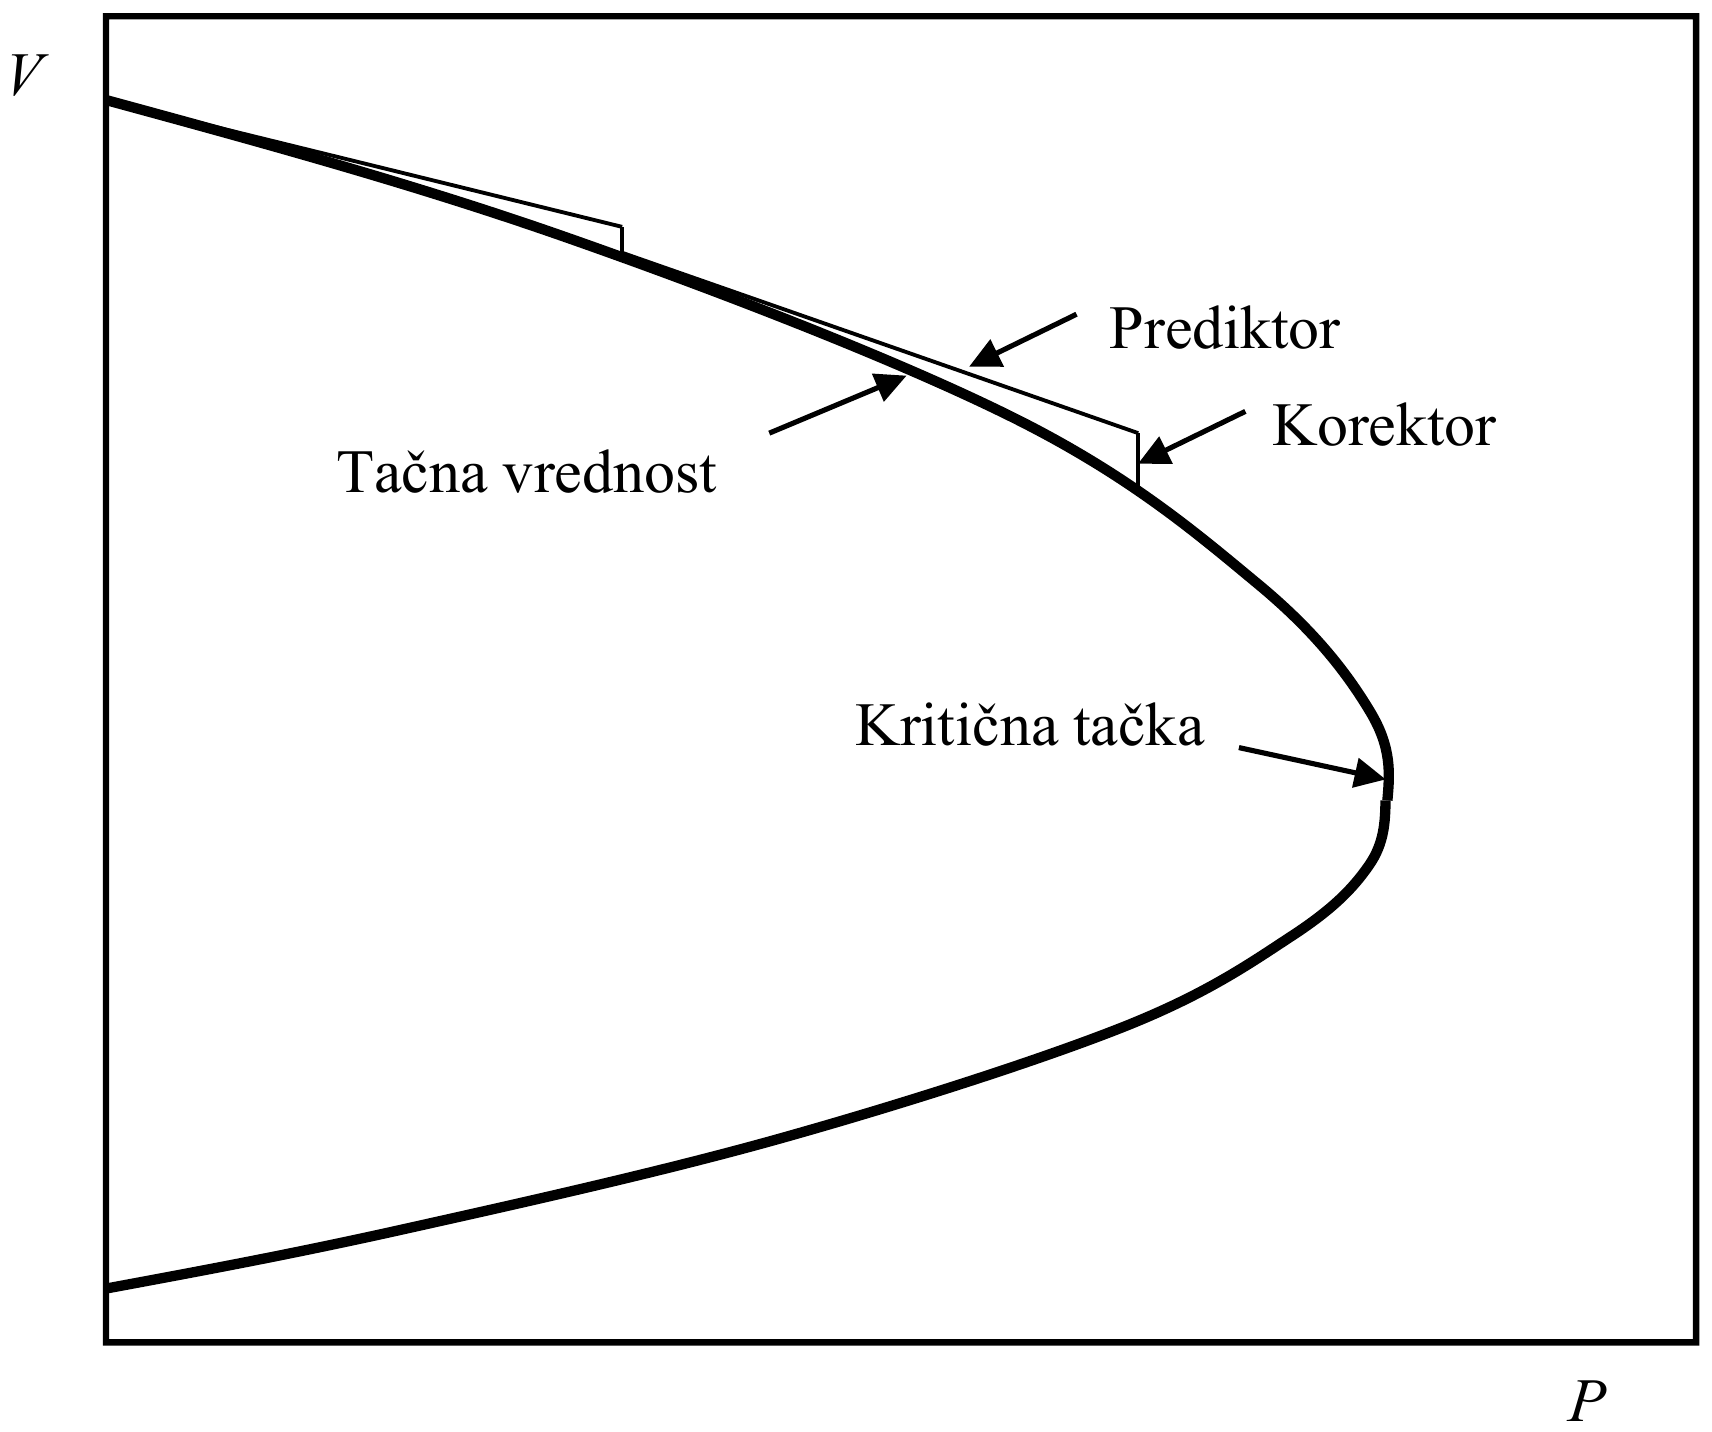
1. Prediktor korak:
1a. Izračunati tangentni vektor
gde je tangentni vektor
Ako je , imamo kritičnu-“nosnu” tačku (knee point), koja predstavlja tačku sedlaste bifurkacije (saddle point bifurcation), gde je
1b. Predikcija:
2. Lokalna parametrizacija
Originalan skup jednačina se proširuje sa još jednom jednačinom, koja uvodi još jednu promenljivu stanja, kao:
gde je odgovarajuća vrednost dodate promenljive stanja u vektoru .
Rešavajući prethodni sistem jednačina dobija se i .
3. Korektor korak: korigovati predikovano rešenje
4. Zadavanje koraka promene
Veličina koraka se izračunava kao
Prethodni prediktor-korektor algoritam se može ilustrovati kao:
Teme
Folder predmeta Menadžment sistemi u elektroenergetici – EMS i DMSNa Drive-u: Predavanja · Slajdovi · Studijski zadatak · Ispitna pitanja