Predavanje 05
Statička estimacija stanja
Predavanje prof. dr Andrije T. Sarića
Statička estimacija stanja predstavlja on-line proračune vektora promenljivih stanja i ostalih sistemskih promenljivih (tokovi snaga i druge), na bazi periodičnih merenja iz sistema, sa ciklusom ponavljanja od nekoliko sekundi do nekoliko minuta.
Dakle, statička estimacija stanja je proces u kojem se određuju nepoznate vrednosti promenljivih stanja, na bazi redundantnih merenja iz sistema. Promenljive stanja su moduli i uglovi fazora napona u čvorovima, kao i nenominalni odnosi transformacije klasičnih i faznih regulacionih transformatora. Kada su promenljive stanja poznate, za datu konfiguraciju i definisane parametre sistema, dalje se mogu jednoznačno proračunavati i sve druge sistemske promenljive od interesa.
Ulazni podaci za statičku estimaciju stanja su analogna merenja i signalizacije statusa aparata, kao i baza (katalog) podataka, iz koje se očitavaju parametri elemenata mreže.
Statički estimator stanja je matematički algoritam, pomoću kojeg se transformišu merni podaci iz sistema u procenu vektora promenljivih stanja. Pri tome, glavni cilj nije dobijanje vrlo "tačne", već pouzdane i u datom trenutku "najbolje" procene promenljivih stanja, čak i kada su merenja jako poremećena, zbog prisustva šumova i drugih grešaka.
Svi podaci koji se koriste u estimatoru u sebi mogu sadržati razne greške i nepreciznosti. Pretpostavlja se da su greške kod većine merenja male i da podležu određenim statističkim zakonima, a da su podaci o topologiji i parametrima mreže tačni (osim kod estimacije parametara modela mreže).
Za redundantna merenja može se koristiti statistička teorija, u svrhu filtriranja sirovih mernih podataka i otklanjanja tih grešaka. To je u suštini druga osnovna funkcija statičke estimacije stanja (prva je procena (estimacija) promenljivih stanja). Treća je estimacija parametara modela mreže, za slučaj da su neki od njih nepouzdani.
Razlike između tokova snaga i statičke estimacije stanja
Osnovna zajednička karakteristika proračuna tokova snaga i statičke estimacije stanja jeste da se oba zasnivaju na tzv. "čvor-grana" modelu, koji se dobija iz aktuelnog statusa rasklopne opreme u postrojenjima.
U modelu proračuna tokova snaga ponašanje sistema opisuju ulazne promenljive, koje se unapred specificiraju, shodno izabranoj klasifikaciji čvorova (PQ, PVG, PVT i SL). Na osnovu njih, primenom nekog od determinističkih postupaka, proračunava se skup izlaznih promenljivih stanja.
Tokovi snaga su deterministički proračun, a statička estimacija stanja stohastički.
Konačno, može se zaključiti da je karakteristično za proračun tokova snaga da:
- nema pretpostavljenih grešaka u raspoloživim merenjima;
- broj nepoznatih promenljivih jednak je broju jednačina;
- proračun je, po pravilu, deterministički,
dok je karakteristično za proračun statičke estimacije stanja da:
- uzima u obzir greške ulaznih veličina (merenja, parametara modela i topologije mreže);
- broj merenja je veći od broja nepoznatih promenljivih;
- proračun je, po pravilu, stohastički.
Kompletan proces statičke estimacije stanja odvija se kroz šest koraka:
- Formiranje modela.
- Observabilnost sistema.
- Statička estimacija stanja.
- Detekcija loših merenja.
- Identifikacija loših merenja.
- Estimacija parametara modela mreže.
-dimenzioni vektor promenljivih stanja () je deo -dimenzionog vektora merenja (). Vektor promenljivih stanja opisuje režim EES-a, pri čemu je . Elementi vektora promenljivih stanja () su:
- – moduli fazora napona u čvorovima;
- – uglovi fazora napona u čvorovima (osim referentno-balansnog);
- – nenominalni odnosi transformacije (modula napona) klasičnih regulacionih transformatora;
- – nenominalni odnosi transformacije (uglova fazora napona) faznih (Phase Shift) regulacionih transformatora.
Vektor merenja () povezan je sa vektorom promenljivih stanja () preko nelinearne jednačine:
gde su:
- – -dimenzioni vektor merenja;
- – -dimenziona vektorska funkcija;
- – -dimenzioni vektor promenljivih stanja;
- – -dimenzioni slučajni vektor grešaka merenja, čije varijanse daju indikaciju o kvalitetu merenja (velika vrednost varijanse označava malu tačnost merenja).
Greške u statičkoj estimaciji stanja mogu se svrstati u tri kategorije:
1. Greške instrumenata:
- greške zahvatanja i konverzije merenja;
- greške usled telekomunikacionog prenosa;
- greške usled ispada pojedinih merenja.
2. Pogonske greške:
- greške u korišćenju merenja sa različitim vremenskim kašnjenjima (nesinhronizovana merenja);
- greške usled neočekivanih promena u konfiguraciji mreže.
3. Greške u modelovanju:
- greške u konfiguraciji mreže,
- greške u vrednostima parametara elemenata modela.
Ako se može aproksimirati linearnom funkcijom, vektor merenja postaje:
gde je ()-dimenziona konstantna Jacobian matrica. Ona nije funkcija estimiranih vrednosti vektora promenljivih stanja (), pošto se izračunava unapred u tački .
Analogna merenja (stvarna i pseudo) koja čine -dimenzioni vektor merenja () su:
- – tokovi aktivnih snaga po granama;
- – tokovi reaktivnih snaga po granama;
- – tokovi struja po granama;
- – injektiranja aktivnih snaga u čvorovima;
- – injektiranja reaktivnih snaga u čvorovima;
- – injektiranja struja u čvorovima;
- – moduli napona u čvorovima (direktno merenje promenljivih stanja);
- – nenominalni odnosi transformacije klasičnih regulacionih transformatora (direktno merenje promenljivih stanja);
- – uglovi faznih regulacionih transformatora (direktno merenje promenljivih stanja).
Jedinstveni -dimenzioni vektor merenja (sa 9 subvektora) je:
U prethodnoj listi mogu se naći i pseudo-merenja, koja predstavljaju pretpostavljene (planske) vrednosti nekih veličina, kao što su, na primer, prognozirana opterećenja u čvorovima. Ona se obično uvode sukcesivno (jedno po jedno) da bi se neobservabilni delovi mreže učinili observabilnim.
Pored stvarnih i pseudo-merenja, u svrhu povećanja redundanse koriste se i virtuelna merenja. To je vrsta informacija koja ne zahteva merenja, a odnosi se na korišćenje nultih vrednosti injektiranja u čvorovima (čvorovi bez opterećenja). Ova merenja fizički ne postoje, ali su potpuno poznata.
Najčešće korišćeni algoritam u statičkoj estimaciji stanja je metod minimuma sume otežanih (ponderisanih) kvadrata reziduala merenja (WLS metod). Varijansa (težinski faktori) merenja definišu se preko matrice kovarijansi merenja ():
gde je vektor grešaka merenja, a varijansa -tog merenja.
Druga forma prethodne matrice je dijagonalna matrica težinskih faktora :
Varijansa merenja () daje indikaciju kvaliteta merenja. Velike varijanse (mali težinski faktori) pokazuju da je to merenje nepouzdanije (manje tačno), i obrnuto. Vrednost težinskog faktora, u zavisnosti od varijanse merenja, može se kretati od nekoliko hiljada, pa do milion.
Redundansa merenja definiše se kao odnos broja raspoloživih () i minimalno potrebnog broja nezavisnih merenja koji praktično odgovara broju promenljivih stanja sistema (), pri čemu je :
Uobičajene vrednosti redundanse su između 1,8 i 2,8. Pri tome, redundansa mora da bude ravnomerno raspoređena u pojedinim oblastima, odnosno da, pored globalne, postoji i lokalna redundansa.
Kriterijum srednje-kvadratnih odstupanja
Problem statičke estimacije stanja moguće je definisati kao: pronaći vrednosti promenljivih stanja, pri kojima se ima minimalna suma kvadrata odstupanja između merenih i stvarnih vrednosti veličina (koje su izražene kao funkcija vektora promenljivih stanja ()), pri čemu se svakoj razlici (koja se naziva rezidual merenja) mora dodeliti odgovarajuća težina:
gde su:
- – ukupna suma kvadrata reziduala merenja koja se minimizira;
- – oznaka za funkciju -tog merenja.
Specificirani problem je nelinearan optimizacioni problem bez ograničenja, koji je potrebno rešiti po nepoznatim vektorima promenljivih stanja (, , i ), koji daju njihove optimalne estimacije (, , i ).
On se naziva statički estimator stanja po metodu minimuma sume otežanih (ponderisanih) kvadrata odstupanja (Weighted Least Square - WLS), pošto su svi reziduali merenja otežani veličinom . U slučaju kada su sve varijanse jednake, njih nije potrebno ni koristiti.
Problem veoma je pogodno izraziti u kompaktnoj formi kao:
gde su novouvedeni vektori i matrice:
- ;
- ;
- ;
- – matrica kovarijansi grešaka merenja.
Ako se prethodna funkcija linearizuje dobija se napred izvedena funkcija vektora merenja:
gde predstavlja ()-dimenzionu Jacobian matricu. Ona predstavlja osetljivosti funkcije vektora merenja () na promenu vektora promenljivih stanja ():
Matrica pojačanja (informaciona matrica) formira se na osnovu Jacobian matrice kao:
Rešenje WLS problema daje estimiranu vrednost vektora promenljivih stanja ():
Estimacija vektora promenljivih stanja () dobija se iterativnim rešavanjem prethodnog sistema nelinearnih jednačina, koji se u svakoj iteraciji linearizuje.
Za linearan model merenja () rešenje se dobija praktično direktno (u jednoj iteraciji) iz sledećeg sistema jednačina:
Metode rešavanja statičke estimacije stanja
Metod normalnih jednačina
Estimacija vektora promenljivih stanja () dobija se iterativnim rešavanjem sledećeg sistema linearizovanih jednačina:
Kada je skup merenja dovoljan i pravilno distribuiran (observabilan sistem), tada je Jacobian matrica () punog ranga, pa je matrica pojačanja () nesingularna matrica, tako da je sigurno obezbeđena numerička stabilnost proračuna. S obzirom da je matrica retka, matrica pojačanja takođe je retka (ali ipak gušća od Jacobian matrice).
Važno je napomenuti da se sistem normalnih jednačina ne može za realne veličine EES-a rešavati inverzijom matrice pojačanja, pošto je takav postupak numerički potpuno neefikasan i često divergentan.
Za rešavanje koristi se metod trougaone faktorizacije retkih matrica (standardni matematički postupak je Cholesky faktorizacija, mada su se za statičku estimaciju stanja pokazali kao uspešniji drugi metodi), koji se primenjuje na matricu pojačanja, koja posle faktorizacije dobija oblik:
gde je gornje trougaona matrica.
Posle faktorizacije nepoznat priraštaj vektora promenljivih stanja () rešava se zamenom unazad.
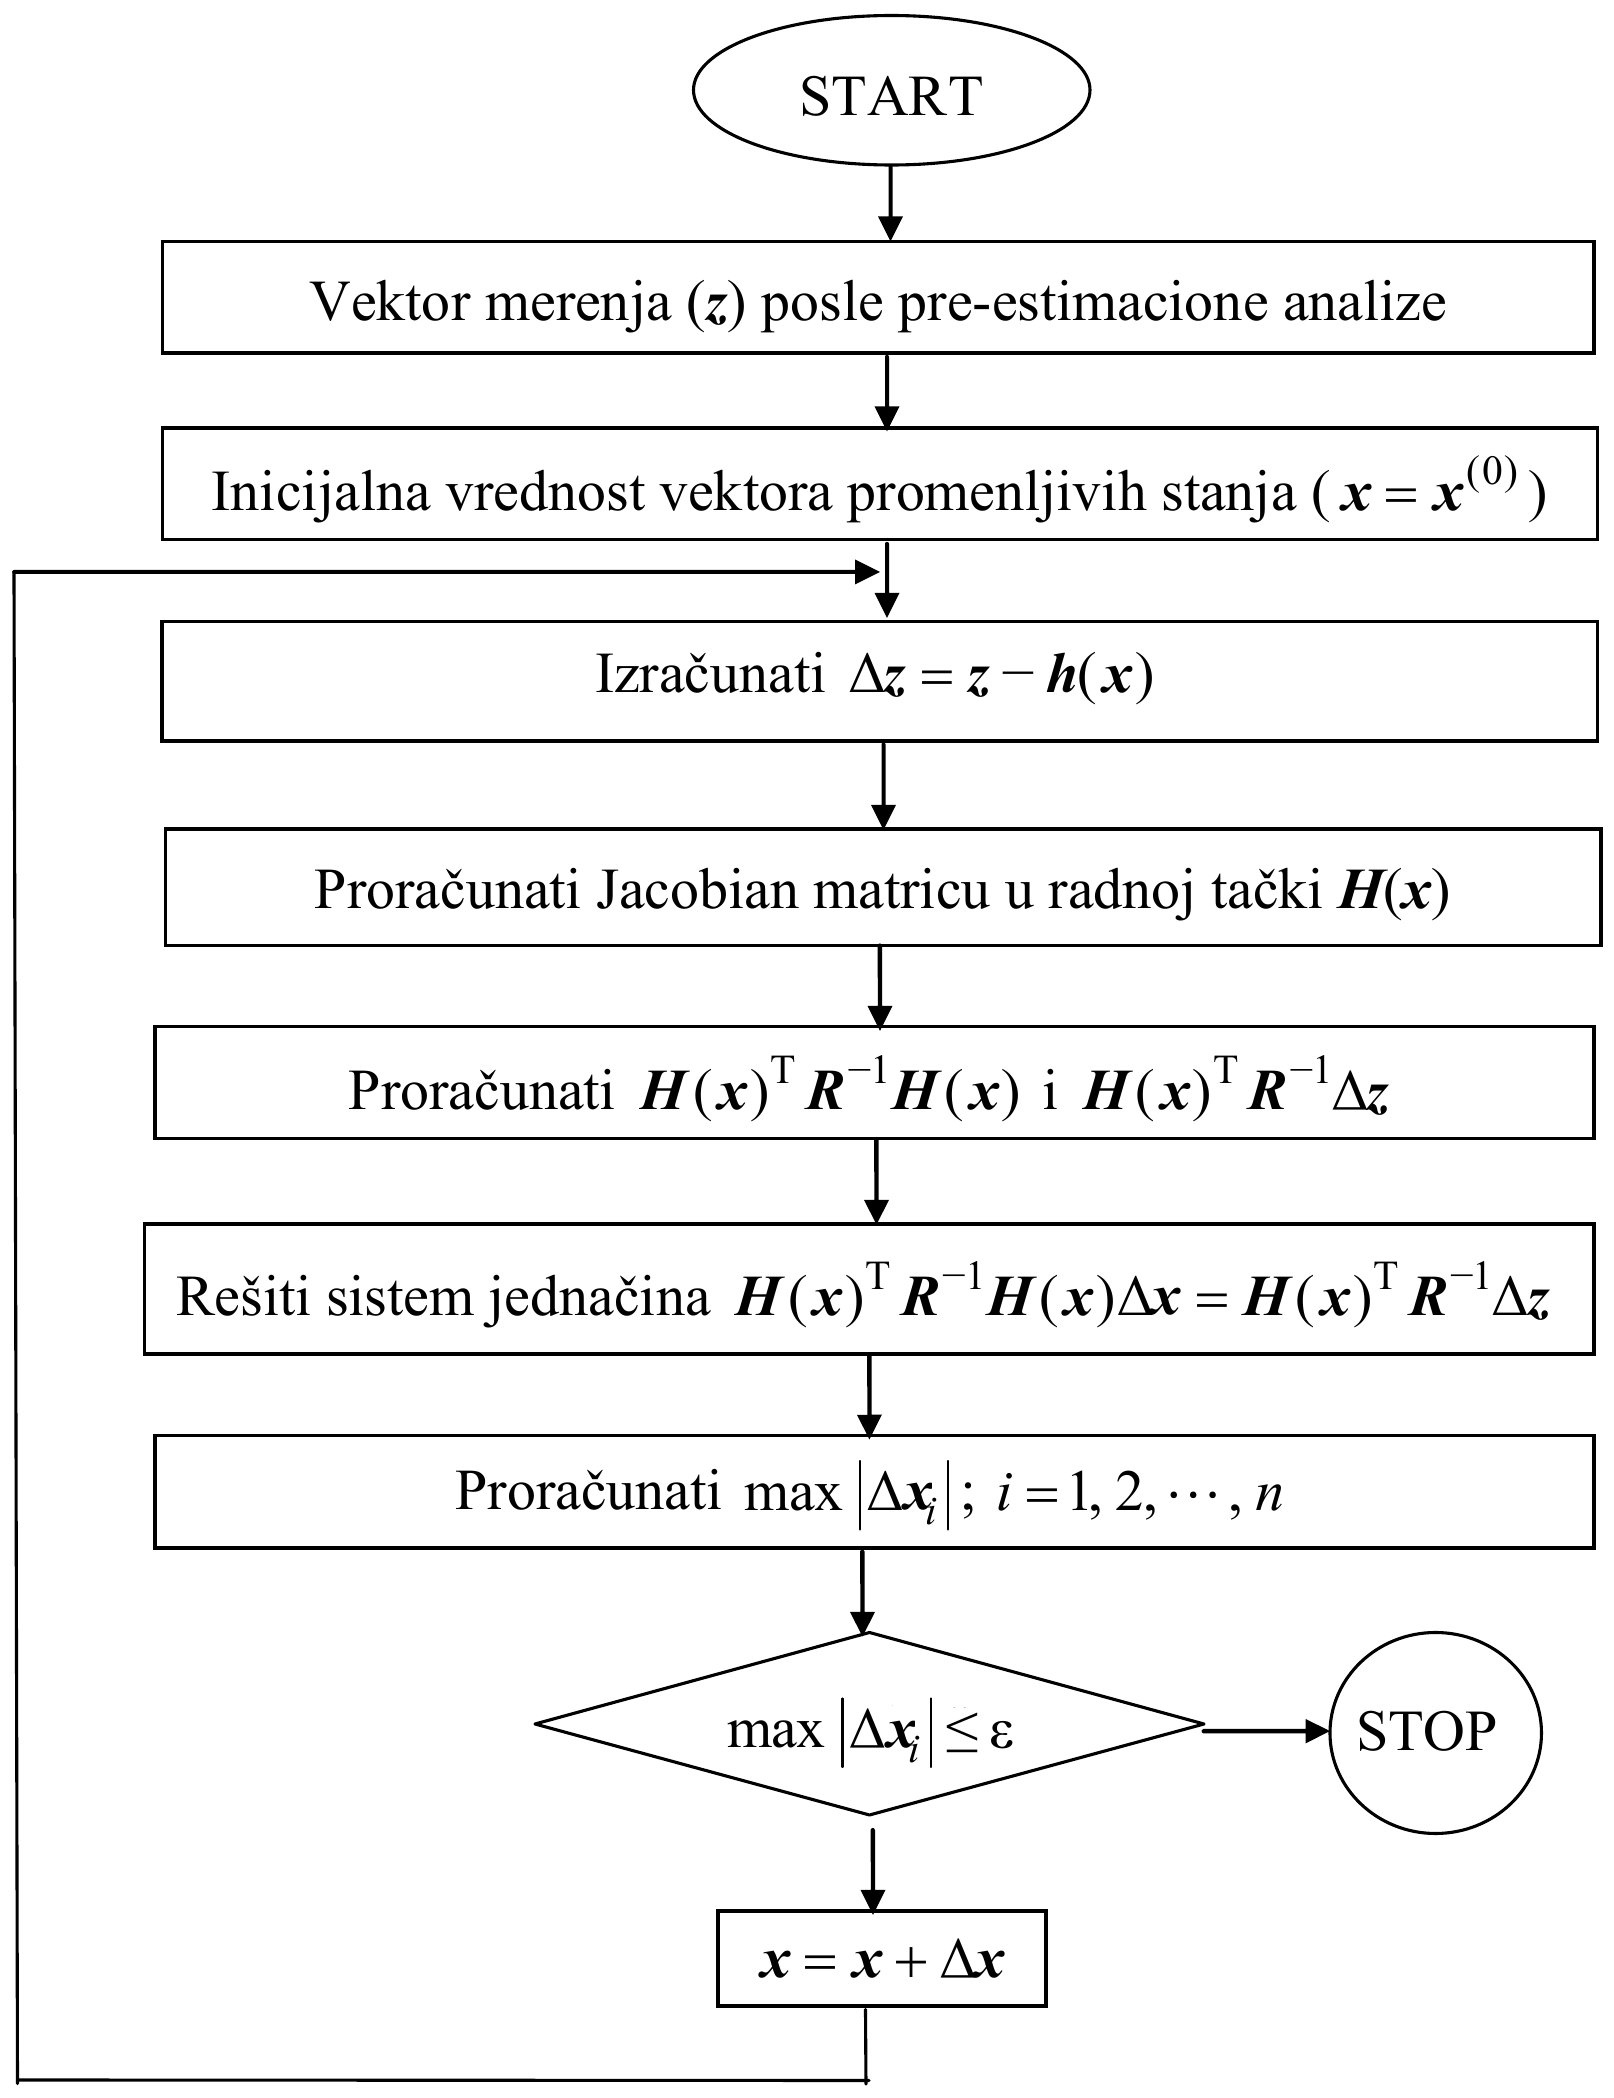
Dijagram toka opšteg algoritma za rešenje statičke estimacije stanja po metodu minimuma sume otežanih kvadrata odstupanja (WLS metod). Treba napomenuti da se rešenje linearnog modela praktično dobija u jednoj iteraciji.
Metod ortogonalnih transformacija (Givens-ovih rotacija)
Postoje dve osnovne ideje za rešavanje problema slabe uslovljenosti u statičkoj estimaciji stanja. Prva je da se izbegne formiranje matrice pojačanja (informacione matrice) , a druga je tretiranje virtuelnih merenja kao ograničenja tipa jednakosti. U cilju povećanja numeričke efikasnosti statičke estimacije stanja najčešće se primenjuje metod ortogonalnih transformacija (Givens-ove rotacije).
Ortogonalna transformacija vektora reziduala merenja vrši se tako što se on transformiše zajedno sa Jacobian matricom, pri čemu se od Jacobian matrice () i vektora priraštaja merenja () formira jedinstvena matrica, koja se odjednom transformiše. Ona se formira dodavanjem nove kolone (vektor ) sa desne strane Jacobian matrice (), tj. formira se nova proširena matrica . Potrebno je kod Givens-ove rotacije formirati i dijagonalnu matricu kvadratnih korena kovarijansi merenja, tj. matricu .
Primena prethodnog postupka na linearizovani sistem srednje-kvadratnih odstupanja daje:
i ako se definiše kao ortogonalna matrica tako da je:
gde su:
- – dijagonalna faktorizaciona matrica;
- – gornje trougaona faktorizaciona matrica (dobija se standardnom/ubrzanom Givens-ovom rotacijom Jacobian matrice ()).
S obzirom na ortogonalnost , jednačina optimizacionog kriterijuma može se napisati kao:
Ortogonalne transformacije mogu se takođe primeniti i na vektor merenja:
tako da se optimizacioni problem svodi na:
Postoji više modifikacija primene algoritma Givens-ovih rotacija (osnovna i ubrzana Givens-ova rotacija). Jedna varijanta (uređenje matrica po vrstama) sastoji se iz sledećih koraka:
Korak 1: Formirati retku strukturu matrice i izračunati .
Korak 2: Izvršiti optimalno preuređenje kolona i vrsta matrice , koristeći neki od algoritama (minimum degree ordering algorithms).
Korak 3: Izvršiti proračun (rotaciju) matrice u , vodeći računa o minimalnom formiranju novih nenultih elemenata u rotacijama (u skladu sa Korakom 2).
Korak 4: Transformisati vektor u vektore i , u skladu sa Korakom 3.
Korak 5: Sprovesti zamenu unazad zamenom i u cilju dobijanja vektora , primenom jednačine .
Korak 6: Proračunati vektor promenljivih stanja u sledećoj iteraciji () i proveriti test konvergencije. Ako je zadovoljen, izvršenje programa se prekida, a ako nije, ponovo se proračunava matrica , i postupak proračuna ponavlja od Koraka 3.
Hibridni metod
Hibridni metod zasniva se na činjenici da se matrica pojačanja () može predstaviti u sledećem obliku:
iz koje se vidi da se matrice posle Givens-ove rotacije dobijaju samo na osnovu Jacobian matrice, čime se eliminiše efekat slabe uslovljenosti matrice pojačanja. Tada se normalne jednačine mogu rešiti na osnovu jednačine:
a na osnovu koje je očigledno da je problem slabe uslovljenosti rešen za matricu , ali preostaje u delu .
Ukupna procedura proračuna sastoji se iz sledećih koraka:
Korak 1: Izvršiti faktorizaciju u cilju dobijanja matrice posle Givens-ove rotacije ().
Korak 2: Izračunati vektor .
Korak 3: Izračunati priraštaj vektora promenljivih stanja () zamenom unazad iz jednačine .
Pošto se u Koraku 3 rešava sistem normalnih jednačina, povoljnije je matricu dobiti ortogonalnim transformacijama, umesto standardnom Cholesky faktorizacijom.
Normalne jednačine sa ograničenjima tipa jednakosti
Korišćenje velikih vrednosti pojačanja za modelovanje vrlo tačnih virtuelnih merenja, kao što su nulta injektiranja, vrlo često vodi u slabu uslovljenost matrice pojačanja (). Jedan od načina da se izbegne korišćenje tih velikih pojačanja jeste da se virtuelna merenja tretiraju posebno, kao ograničenja tipa jednakosti.
U tom slučaju formira se sledeći kvadratni optimizacioni problem:
uvažavajući ograničenja:
za koji je proširena Lagrange-ova funkcija:
gde su:
- – vektor Lagrange-ovih multiplikatora;
- – ograničenja tipa jednakosti, koja u suštini predstavljaju virtuelna merenja.
Potrebni uslovi za minimum optimizacionog kriterijuma su:
gde je .
Primenjujući Gauss-Newton-ov metod, definisani nelinearni sistem jednačina može se rešiti iterativno primenjujući sledeću iterativnu šemu:
gde je i .
Observabilnost sistema
Pod pojmom observabilnost sistema podrazumeva se utvrđivanje mogućnosti da se nad razmatranom mrežom izvrši statička estimacija stanja, odnosno da se odredi jednoznačno rešenje vektora promenljivih stanja.
Većina algoritama za analizu observabilnosti zasniva se na aproksimativnom, linearizovanom i raspregnutom modelu, koji koristi poznatu osobinu da se (naročito kod mreža sa odnosom ) može izvršiti efikasno rasprezanje kompletnog modela na njegov i deo.
Analizom observabilnosti utvrđuje se da li se nad kompletnom mrežom može izvršiti statička estimacija stanja, ili, ukoliko ne može, određuju se ostrva koja se mogu nezavisno estimirati. Ako postoji dovoljan broj merenja da se za celu mrežu mogu odrediti moduli i uglovi fazora napona, kao i nenominalni odnosi transformacije regulacionih i faznih transformatora (vektor promenljivih stanja), smatra se da je mreža observabilna (numerička observabilnost).
Mreža je observabilna i ukoliko je rang Jacobian matrice jednak, ili veći od broja nepoznatih promenljivih stanja sistema. Rang matrice zavisi od topologije mreže, lokacije i tipa merenja (topološka observabilnost).
Analiza observabilnosti sastoji se iz dva osnovna modula:
- Identifikacija observabilnih delova mreže.
- Lociranje minimalnog skupa pseudo-merenja, da bi se neobservabilni delovi mreže učinili observabilnim.
U rasprezanju modela pretpostavljeno je da nema klasičnih i faznih regulacionih transformatora u mreži (zanemareni subvektori i u vektoru promenljivih stanja ()), pa se vektor merenja injektiranja može raspregnuti na i potprobleme kao:
Sa prethodno definisanom formom rasprezanja modela, Jacobian matrica ima sledeći oblik:
Zanemarivanjem članova koji imaju mali uticaj na Jacobian matricu ( i submatrice) dobija se uprošćena, raspregnuta matrica pojačanja (informaciona matrica):
gde su:
- ;
- .
Za mrežu se kaže da je observabilna, ako submatrica ima rang , gde je broj čvorova u mreži.
Algoritam numeričke observabilnosti sistema zasnovan na linearnom modelu mreže
Kod WLS metoda rešava se sistem normalnih jednačina i izračunava vektor priraštaja promenljivih stanja () u jednoj iteraciji iz jednačina:
gde je -dimenzioni vektor desne strane jednakosti ():
koji se uvažavajući njegovu strukturu može izračunati kao:
gde je broj merenja, a broj promenljivih stanja ().
Ukoliko je sistem observabilan, tokom faktorizacije ne dolazi do pojavljivanja nula na glavnoj dijagonali matrica i (koje nastaju tokom LDU faktorizacije matrice pojačanja). U suprotnom, dolazi do njihovog pojavljivanja. U tom slučaju, one se zamenjuju pseudo-merenjima uglova fazora napona u testu observabilnosti, da bi se nastavilo sa procesom faktorizacije. Čvorovi koji odgovaraju tim dijagonalnim elementima identifikuju se kao čvorovi u kojima je neophodno merenje injektiranja, da bi se postigla observabilnost čitave mreže. Algoritam takođe identifikuje observabilna ostrva u mreži, tako što merenja aktivnih snaga zamenjuje sa nultim merenjima i biranjem različitih vrednosti pseudo-merenja za svaki ugao fazora napona u testu observabilnosti. Ukoliko su tokovi aktivnih snaga jednaki nuli u jednom observabilnom ostrvu, svi uglovi fazora napona biće jednaki referentnom uglu. Kao posledica, pojedina ostrva identifikuju se kao skup čvorova sa istim uglovima fazora napona.
Ovaj numerički pristup u proceni observabilnosti polazi od pretpostavke da je mreža observabilna samo ako anuliranje svih merenja stvori nulte tokove snaga u mreži.
Algoritam se sastoji od sledećih osam koraka:
Korak 1: Formira se radni vektor merenja za analizu observabilnosti, s tim što se prvo pišu injektiranja aktivnih snaga, a zatim tokovi aktivnih snaga po granama. Radni vektor merenja je sledeće strukture:
Korak 2: Ažurira se mreža ukidanjem svih grana koje nemaju merenje toka aktivne snage, ili merenje aktivnog injektiranja u čvoru na bilo kojem kraju grane.
Da bi se ovo sprovelo, formira se novi radni (privremeni) sistem sa odstranjenim granama, ali se pamti lista grana koje su odstranjene (pasivne, bez merenja) u ovom Koraku i Koraku 7. Kao što će se videti iz Koraka 3, ovakve grane neće uticati na proračun.
Korak 3: Formira se uprošćena matrica pojačanja .
Pošto se radi o analizi numeričke observabilnosti na bazi DC modela, može se usvojiti da su reaktanse svih grana i da je .
Dakle, Jacobian matrica formira se na osnovu jednostavnih pravila (bez prethodnog pisanja jednačina injektiranja i tokova snaga i njihovog diferenciranja). Po vrstama se nanose merenja, a po kolonama uglovi fazora napona čvorova. Pravila koja se primenjuju su:
Za vrstu koju određuje merenje injektiranja aktivne snage u -tom čvoru:
- za element je zbir vodova koji polaze iz ()-tog čvora;
- za element je –1, ako postoji vod između čvorova i , a 0 ako ne postoji.
Za vrstu koju određuje merenje toka aktivne snage po vodu (kod -tog čvora):
- za -ti element vrednost je 1, a za -ti –1.
Važno je zaključiti da za formiranje uprošćene Jacobian matrice za analizu numeričke observabilnosti na bazi linearnog (DC) modela, od svih ulaznih podataka potrebni su samo oni o topologiji (početni i krajnji čvorovi), a nisu potrebni podaci o samim elementima mreže.
Matrica pojačanja je simetrična, što znatno ubrzava njeno formiranje i faktorizaciju.
Korak 4: Izvršava se LU (odnosno LDU; LU i LDU su direktno povezane) faktorizacija matrice pojačanja i formira vektor .
Cilj LDU faktorizacije jeste da se izbegne inverzija matrice pojačanja velikog reda koja je, po pravilu, spora i često numerički neefikasna. LDU faktorizacija podrazumeva da se osnovna matrica razdvoji na jednu donje trougaonu (), jednu dijagonalnu () i jednu gornje trougaonu () submatricu. Pošto je matrica simetrična, onda uvek važi: , odnosno . Dijagonalna submatrica dobija se kada se u gornje trougaonoj () submatrici, koja nema 0 po glavnoj dijagonali, izdvoje dijagonalni elementi, a zatim se submatrica svede na 1 po dijagonali.
Formiranje vektora :
Inicijalno se postavi čitav vektor na 0 (dimenzije broja promenljivih stanja ). Ako se u gornje trougaonoj matrici faktora dobije pivot (element na glavnoj dijagonali) koji je jednak 0, to znači da mreža može biti neobservabilna. Ako se dobije samo jedan nulti pivot i to u zadnjoj vrsti/koloni, onda je mreža observabilna. U suprotnom, kada se naiđe na nulti pivot (taj element se smatra kao da na njemu postoji pseudo-merenje ugla fazora napona), onda se u vektor postavljaju redom 0, 1, 2 itd., dok se umesto tih nultih pivota u gornje trougaonoj matrici i dijagonalnoj matrici postavljaju 1.
Na primer, za fiktivnu glavnu dijagonalu matrice [1 1 1 1 0 0 0 0], vektor je [0 0 0 0 0 1 2 3], koji glavnu dijagonalu u prevodi u [1 1 1 1 1 1 1 1]. Naravno, ostali elementi u matrici ostaju nepromenjeni. Dakle, u faktorizovanoj mreži pretpostavlja se da su sva postojeća merenja jednaka 0, a uvode se nova pseudo-merenja ugla fazora napona na pozicijama gde su pivoti u matrici jednaki 0, sa vrednostima 0, 1, 2 itd.
Korak 5: Rešava se originalna jednačina, odnosno linearan model:
odnosno posle LDU faktorizacije jednačina za dodata pseudo-merenja ugla fazora napona (označena superskriptom ):
Korak 6: Računaju se svi tokovi aktivnih snaga po granama. Taj proračun sprovodi se jednostavno, na primer za granu , kao:
(pošto je ).
Proračun tokova aktivnih snaga ne sprovodi se za grane koje su stekle uslov za eliminaciju u Koraku 2 (nemaju merenje toka aktivne snage po njima, ili injektiranje na bilo kojem od njihovih krajeva). Ako je formirana lista odstranjenih grana, onda se one isključuju iz daljeg proračuna.
Observabilne su one grane koje imaju tok aktivne snage 0, a neobservabilne su one koje imaju tok aktivne snage različit od 0.
Ako nema neobservabilnih grana (onih sa tokovima aktivnih snaga različitim od 0), postupak se završava. U suprotnom, nastavlja se sa Korakom 7.
Korak 7: Odstraniti sve neobservabilne grane (one koje imaju tokove aktivne snage različite od nule). Ovaj postupak je sličan Koraku 2.
Korak 8: Merenja koja su vezana za neobservabilne grane iz Koraka 7 su nebitna za dalji proračun. Zato se ukidaju sva merenja tokova aktivnih snaga u neobservabilnim granama, kao i merenja injektiranja na krajevima neobservabilnih grana iz Koraka 7.
Sa ovako dodatno redukovanom mrežom ide se ponovo na Korak 1, odnosno formira se novi radni vektor za redukovanu mrežu.
Zatim se ide na Korak 2, gde se vrši izbacivanje grana koje nemaju merenja injektiranja i tokova aktivnih snaga na jednom od krajeva, ako nisu već izbačena u Koraku 7, pa se zbog toga ovaj korak veoma često preskače.
U ovom koraku je moguće da se ne vrši ponovo faktorizacija matrice pojačanja , već se samo vrši ažuriranje matrica faktora i (iz Koraka 3) za ukidanje nekog injektiranja.
Čitav algoritam završava se u Koraku 7, kada su sve grane observabilne, odnosno imaju izračunate tokove aktivnih snaga jednake 0.
Algoritam za lociranje (dodavanje) pseudo-merenja u cilju postizanja observabilnosti neće se obrađivati.
Detekcija i identifikacija loših merenja
Jedna od najvažnijih funkcija statičkog estimatora stanja jeste detekcija i identifikacija loših merenja, kao i njihova eliminacija (ako je moguća). Merenja sadrže greške iz različitih razloga. Greške usled konačne tačnosti mernih instrumenata i telekomunikacionih puteva, po pravilu, imaju slučajan karakter. Ako se u sistemu ima dovoljna redundansa merenja, realno je očekivati da se takve greške filtriraju. Međutim, u EES-u se mogu javiti i velike greške merenja (zbog neočekivane interferencije, kvarova telekomunikacionih puteva, pogrešnih topoloških informacija i slično). Takve greške teško se filtriraju i mogu stvoriti ozbiljne probleme u dobijanju kvalitetne estimacije stanja.
Osetljivost promene vektora promenljivih stanja () na perturbaciju vektora merenja () dobija se iz izraza koji važi za linearan model :
odakle je:
Tako se može definisati i osetljivost estimiranog vektora merenja () na vektor merenja () kao:
pa je priraštaj vektora estimiranih reziduala:
Sada je matrica osetljivosti promena vektora reziduala () na promene vektora merenja ():
dok je matrica kovarijansi estimiranih reziduala data relacijom:
Na kraju procesa statičke estimacije stanja na raspolaganju su sledeće veličine (veličine bez ^ su ulazne veličine u analizu loših merenja; dok je simbol ^ korišćen za estimacije posle analize loših merenja):
- estimirani reziduali merenja:
- estimirana vrednost optimizacionog kriterijuma (indeks performansi):
Za linearan model merenja vektor estimiranih reziduala je:
Pošto je , onda je veza između estimiranih (na kraju statičke estimacije stanja) reziduala () i estimiranih (u analizi loših merenja) grešaka merenja () data preko matrice osetljivosti reziduala na promene merenja ():
Statističke karakteristike za i u odsustvu pogrešnih merenja su:
- Normalna (Gauss-ova) raspodela reziduala merenja:
gde je srednja vrednost funkcije raspodele reziduala, -ti dijagonalni element matrice , pri čemu je , dok je varijansa -tog merenja.
- Hi-kvadrat raspodela:
gde je broj stepeni slobode ().
- Normalizovani reziduali definišu se kao:
i u odsustvu loših podataka, ovi reziduali su raspodeljeni kao .
- Otežani reziduali definišu se kao:
Detekcija loših merenja
Detekcija loših merenja može se vršiti samo ukoliko je prethodno izvršena statička estimacija stanja. Postupak detekcije loših merenja vrši se pomoću sledeća dva testa:
TEST 1: Poređenje estimiranog optimizacionog kriterijuma (indeks performansi) sa odgovarajućim pragom:
gde su:
- – prag poređenja funkcije cilja;
- – broj stepeni slobode;
- – broj eliminisanih merenja;
- – parametar (preporučena vrednost je ).
TEST 2: Poređenje normalizovanih reziduala merenja sa odgovarajućim pragom:
gde se prag poređenja definiše kao:
dok ostale oznake imaju sledeće značenje:
- – varijansa -tog merenja;
- – -ti dijagonalni element matrice osetljivosti ;
- (tipična vrednost);
- – dijagonalni element matrice koji odgovara -tom merenju.
Smatra se da su greške prisutne, ukoliko je bilo koji od ova dva testa pozitivan.
Identifikacija loših merenja
Proces identifikacije otpočinje detekcijom loših (sumnjivih) merenja iz ukupnog skupa merenja. Prisustvo pogrešnih merenja konstatuje se kada je bar jedan od dva gornja testa narušen.
Sva merenja mogu se podeliti u dve grupe: 1) validna i 2) sumnjiva.
Generalno važe sledeći zaključci:
- Sva loša merenja su generalno sumnjiva, osim u retkim slučajevima gde se greške kombinuju, kada su normalizovani reziduali () loših merenja manji od statističkog praga.
- Validna merenja su ponekad sumnjiva. Kod takvih merenja je , tj. ona su interaktivna sa nekim drugim pogrešnim merenjima, tako da se imaju normalizovani reziduali () veći od statističkog praga. Ovaj efekat “razmazivanja“ svojstven je interakciji reziduala merenja.
Na osnovu rečenog, identifikacija se može posmatrati kao procedura određivanja koja od sumnjivih merenja su stvarno netačna. Rezultat ove procedure biće lista sumnjivih merenja, koja sadrži sva loša merenja i verovatno po neko tačno.
Generalno postoje dva važna postupka za identifikaciju loših merenja:
- Testiranjem hipoteze
- Kompenzacioni metod
Neće se obrađivati ni jedan, pošto zbog svoje složenosti prevazilaze ovaj nivo studija.
Teme
Folder predmeta Menadžment sistemi u elektroenergetici – EMS i DMSNa Drive-u: Predavanja · Slajdovi · Studijski zadatak · Ispitna pitanja