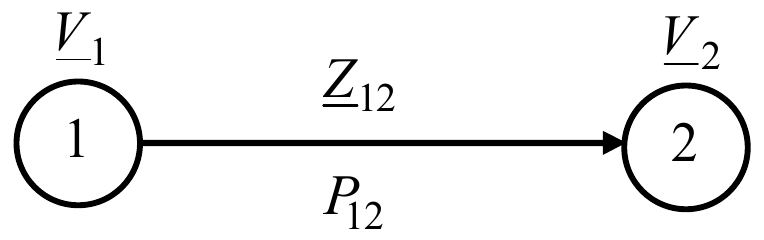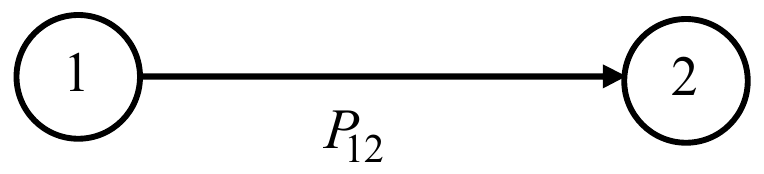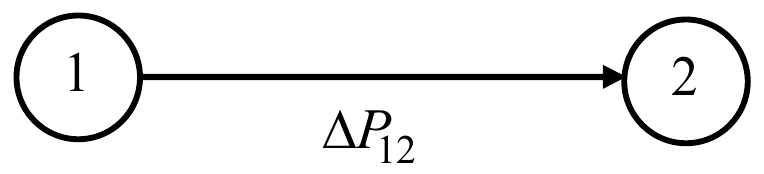Skip to content

Predavanje 04

Regulacija učestanosti i aktivnih snaga

Predavanje prof. dr Andrije T. Sarića

Upravljanje elektroenergetskim sistemima, TF Čačak, predavanje 04 · Menadžment sistemi u elektroenergetici – EMS i DMS, FTN, predavanje 04

Učestanost i napon su osnovne mere kvaliteta rada i isporučene električne energije. Za razliku od napona, u sistemu nema pada učestanosti u stacionarnom stanju, bez obzira na nivo napona i udaljenost prenosa. To znači da svi delovi elektroenergetskog sistema (EES-a) koji su u sinhronizmu imaju istu učestanost (u stacionarnom stanju).

Pojedini EES-i povezuju se u interkonekcije, kako bi se lakše održavala učestanost u interkonekciji.

U Evropi postoji više interkonekcija:

  • UCTE – zemlje zapadne Evrope (njoj pripada i Srbija)
  • NORDEL – skandinavske zemlje
  • СЭВ – istočnoevropske zemlje i druge.

Za regulaciju napona postoji više regulacionih resursa. Kod regulacije učestanosti i aktivnih snaga postoji samo jedan regulacioni resurs – sinhrona generatorska grupa.

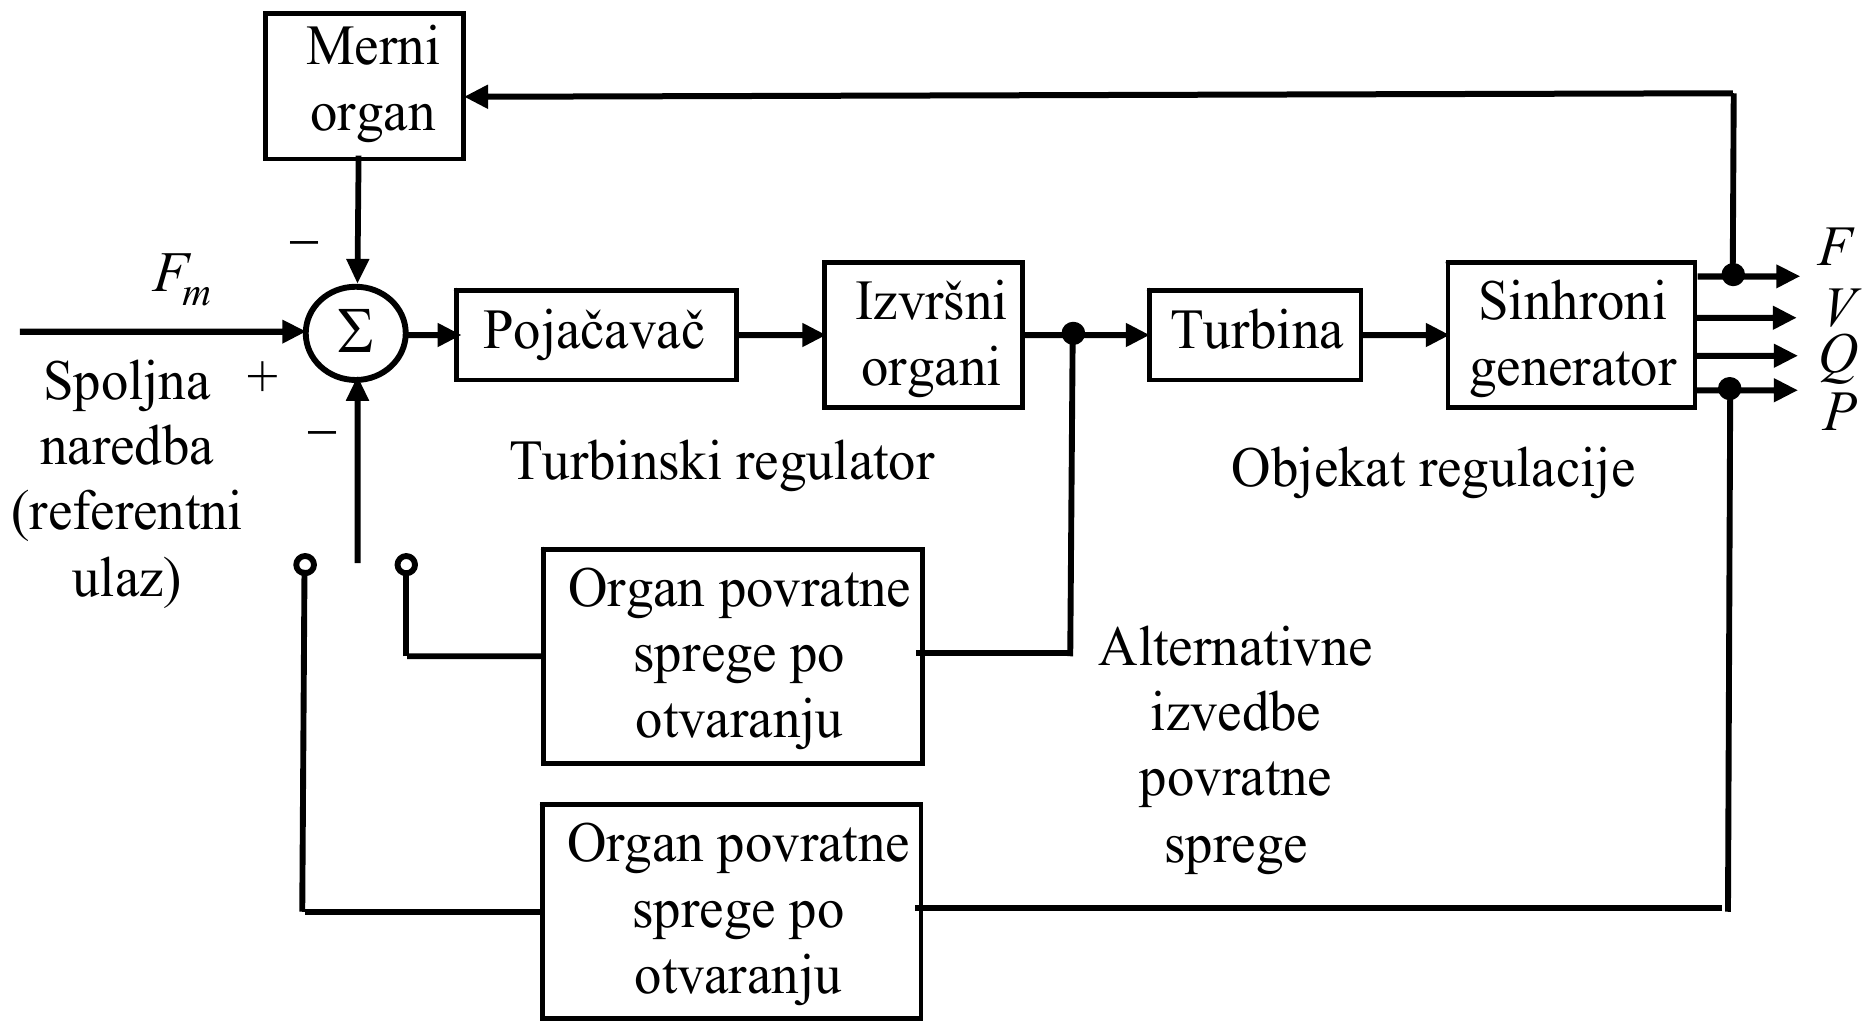
Osnovna principijelna šema sistema za regulaciju učestanosti je:

Spoljna naredba (referentni ulaz) F_m ulazi sa znakom plus u sabirač Σ. Izlaz sabirača ide kroz pojačavač i izvršne organe (turbinski regulator) u turbinu i sinhroni generator (objekat regulacije), čiji su izlazi F, V, Q i P. F se preko mernog organa vraća u sabirač sa znakom minus. Alternativne izvedbe povratne sprege: organ povratne sprege po otvaranju, sa izlaza izvršnih organa ili sa izlaza P generatora, takođe sa znakom minus.

Turbinski regulatori

Primenjuju se tri vrste turbinskih regulatora:

  1. Tahometrijski (koriste se na termoelektranama)
  2. Akcelerotahometrijski (koriste se najčešće na hidroelektranama)
  3. Regulatori sa elastičnom povratnom spregom, ili drugačije nazvani regulatori sa prolaznim statizmom

Zavisno od konstrukcije mernog organa, sumatora i povratne sprege postoji dva tipa turbinskih regulatora:

  1. Mehaničko-hidraulički
  2. Elektro-hidraulički

Sistem za regulaciju učestanosti je znatno sporiji od sistema za regulaciju napona regulacionim transformatorima i za regulaciju pobude.

Akcelerotahometrijski turbinski regulatori

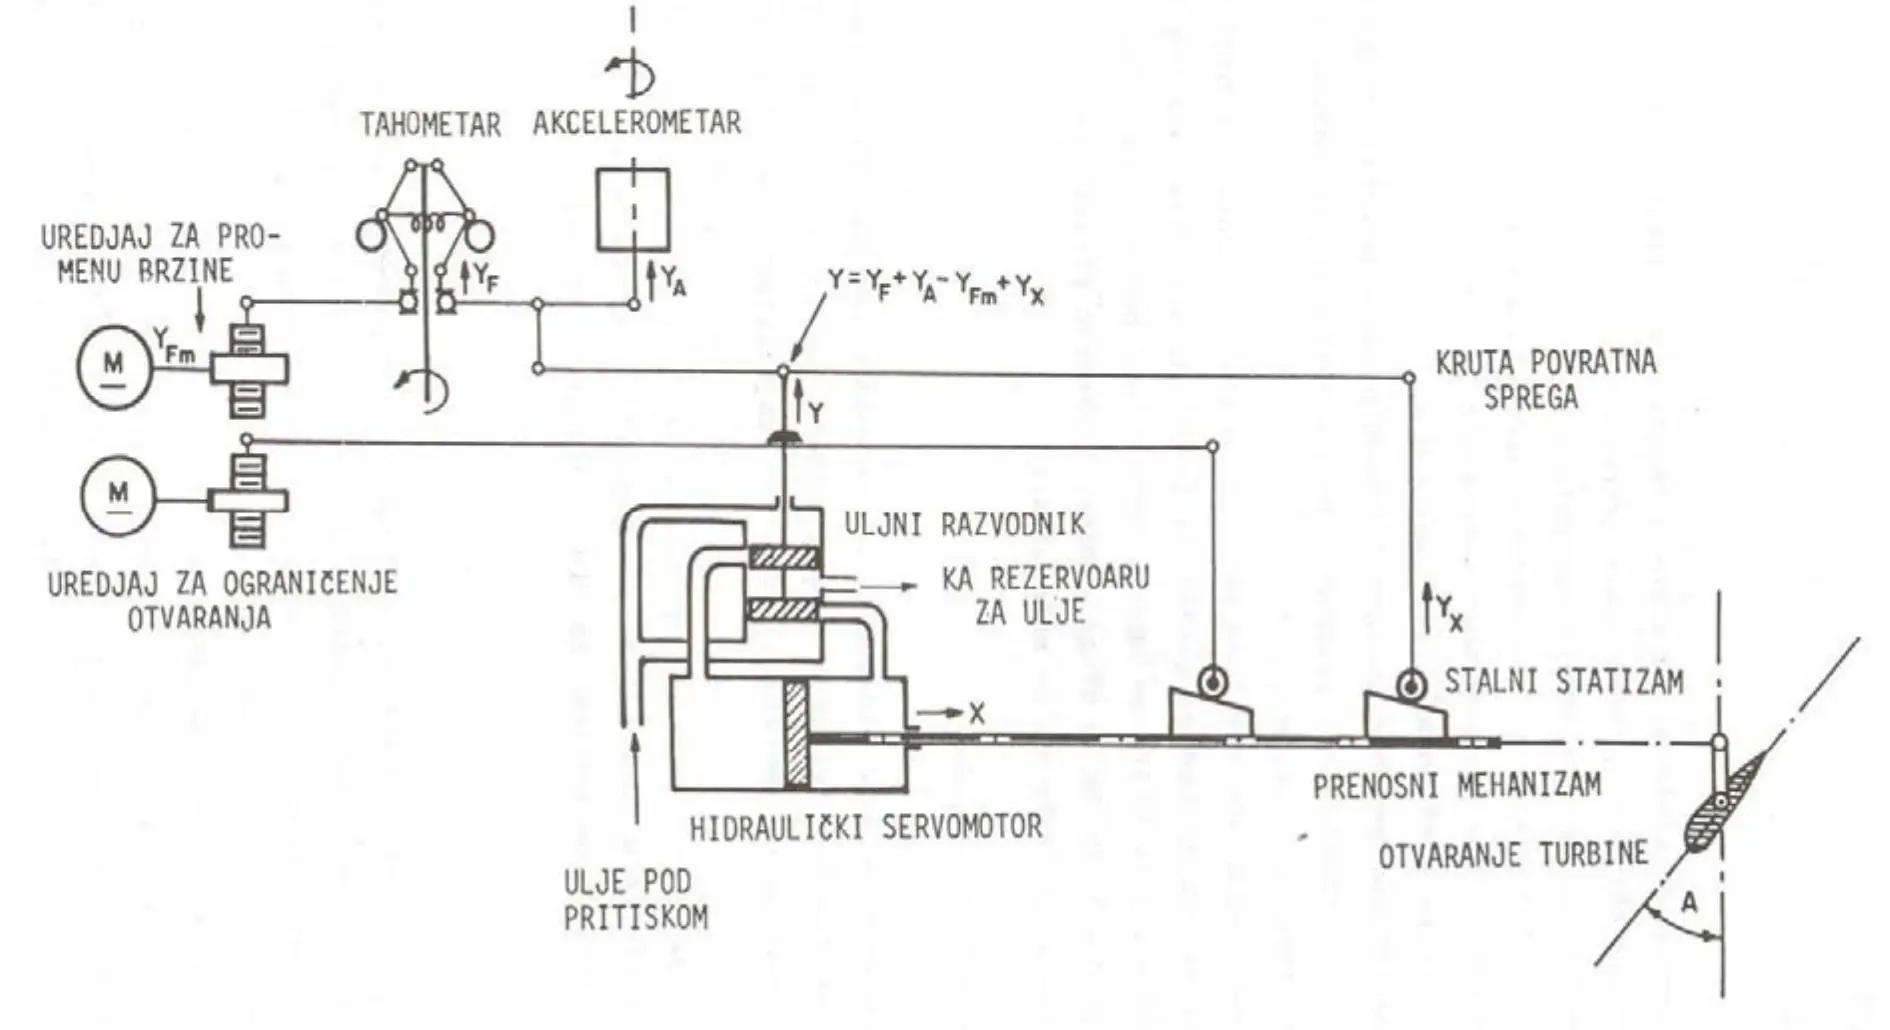
Organ osetljiv na promenu brzine je kombinacija tahometar-akcelerotahometar (prvi meri brzinu, a drugi ubrzanje). Referentna brzina određena je naprezanjem opruge tahometra koja se podešava uređajem za promenu brzine.

Njihova principijelna šema je data na slici:

Tahometar i akcelerometar daju pomeraje Y_F i Y_A; uređaj za promenu brzine, sa motorom M, daje Y_Fm, a kruta povratna sprega Y_X, tako da je pomeraj uljnog razvodnika Y = Y_F + Y_A − Y_Fm + Y_X. Uljni razvodnik, vezan ka rezervoaru za ulje i napajan uljem pod pritiskom, pokreće hidraulički servomotor (pomeraj X), koji preko prenosnog mehanizma menja otvaranje turbine A. Pored njih su uređaj za ograničenje otvaranja, sa motorom M, i stalni statizam.

Hidraulički servomotori imaju uljni razvodnik kod svih tipova turbinskih regulatora. Kretanjem klipa uljnog razvodnika (odnosno njegova promena oko referentne vrednosti) dobija se superpozicijom:

Δy=Δyf+Δya+Δyx−Δyfm;\Delta y = \Delta y_f + \Delta y_a + \Delta y_x - \Delta y_{fm};

gde su pojedini članovi:

1. Član koji zavisi od učestanosti

Δyf=Δf=Δωel=Δωm=F−F0F0,\Delta y_f = \Delta f = \Delta\omega_{el} = \Delta\omega_m = \dfrac{F - F_0}{F_0},

gde se indeksi el_{el} i m_m odnose na električnu i mehaničku ugaonu brzinu obrtanja.

2. Član koji zavisi od akcelerotahometrije (ubrzanja)

Δya=Ta d(Δf)dt=TaΔf˙,\Delta y_a = T_a\,\dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t} = T_a\Delta\dot{f},

gde je TaT_a vremenska konstanta akcelerotahometrije (kod tahometrijskih regulatora ovaj član ne postoji).

3. Član kretanja uljnog razvodnika koji zavisi od krute povratne sprege

Δyx=r4Δx,\Delta y_x = r_4\Delta x,

gde je Δx\Delta x promena kretanja klipa hidrauličkog servomotora.

4. Član koji daje referentnu vrednost uređaju za promenu brzine

Δyfm=Δfm.\Delta y_{fm} = \Delta f_m.

Za mala odstupanja oko stacionarnog stanja, može se pretpostaviti da je jednačina promene kretanja klipa hidrauličkog motora (d(Δx)/dt\mathrm{d}(\Delta x)/\mathrm{d}t) proporcionalna sa kretanjem ulja uljnog razvodnika (kojim se napaja servomotor):

d(Δx)dt=−1Ts′Δy,\dfrac{\mathrm{d}(\Delta x)}{\mathrm{d}t} = -\dfrac{1}{T_s'}\Delta y,

gde su:

  • Δx\Delta x – promena kretanja klipa servomotora;
  • Δy\Delta y – promena kretanja klipa uljnog razvodnika.

Promena otvaranja sprovodnog aparata turbine (Δa\Delta a) direktno je proporcionalna promeni kretanja servomotora:

Δa=r3Δx ⇒ Δa˙=r3Δx˙;\Delta a = r_3\Delta x\ \Rightarrow\ \Delta\dot{a} = r_3\Delta\dot{x};
d(Δa)dt=r3(−ΔyTs′)=r3Ts′(−Δf−TaΔf˙−r4Δx+Δfm);\dfrac{\mathrm{d}(\Delta a)}{\mathrm{d}t} = r_3\left(-\dfrac{\Delta y}{T_s'}\right) = \dfrac{r_3}{T_s'}\left(-\Delta f - T_a\Delta\dot{f} - r_4\Delta x + \Delta f_m\right);
d(Δa)dt=r3Ts′(−Δf−TaΔf˙−r4r3Δa+Δfm).\dfrac{\mathrm{d}(\Delta a)}{\mathrm{d}t} = \dfrac{r_3}{T_s'}\left(-\Delta f - T_a\Delta\dot{f} - \dfrac{r_4}{r_3}\Delta a + \Delta f_m\right).

Ako se usvoje sledeće smene: Ts=Ts′r3T_s = \dfrac{T_s'}{r_3} i r=r4r3r = \dfrac{r_4}{r_3}, dobija se:

d(Δa)dt=−rTsΔa+1Ts(Δfm−Δf−Ta d(Δf)dt),\boxed{\dfrac{\mathrm{d}(\Delta a)}{\mathrm{d}t} = -\dfrac{r}{T_s}\Delta a + \dfrac{1}{T_s}\left(\Delta f_m - \Delta f - T_a\,\dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t}\right)},

gde su:

  • TsT_s – vremenska konstanta sistema uljni razvodnik-servomotor-sprovodno kolo turbine, ili kraće rečeno vremenska konstanta servomotora;
  • rr – statizam turbinskog regulatora.

To znači da se ovde posle primene Laplace-ove transformacije javljaju dve funkcije prenosa, i to:

Wf(s)=Δa(s)Δf(s)∣Δfm=0=−1+Tasr+Tss;\boxed{W_f(s) = \left.\dfrac{\Delta a(s)}{\Delta f(s)}\right|_{\Delta f_m = 0} = -\dfrac{1 + T_as}{r + T_ss}};
Wfm(s)=Δa(s)Δfm(s)∣Δf=0=1r+Tss=k1+T0s,\boxed{W_{fm}(s) = \left.\dfrac{\Delta a(s)}{\Delta f_m(s)}\right|_{\Delta f = 0} = \dfrac{1}{r + T_ss} = \dfrac{k}{1 + T_0s}},

gde su:

  • k=1/rk = 1/r – pojačanje turbinskog regulatora;
  • T0=Ts/rT_0 = T_s/r – vremenska konstanta eksponencijalnog odziva turbinskog regulatora.

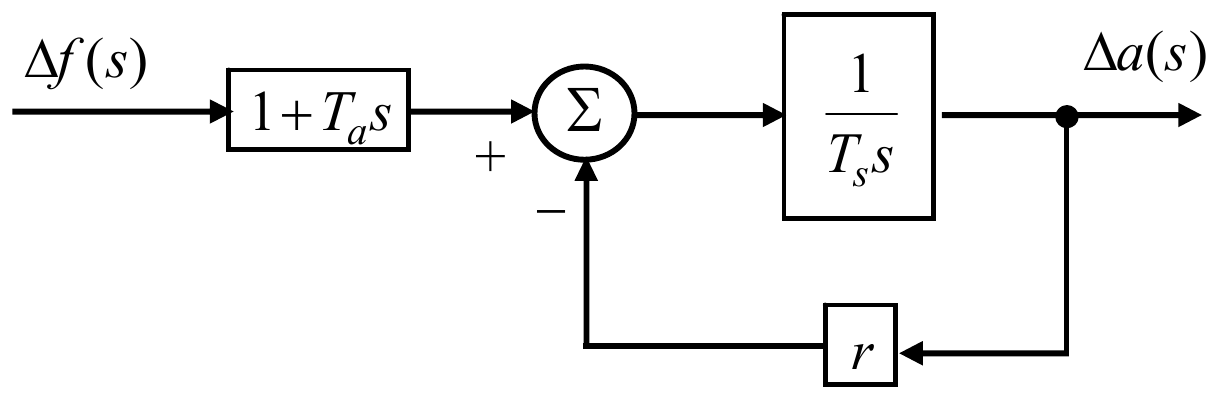
Ulazno-izlazni model akcelerotahometrijskog regulatora sa stalnim statizmom je:

Δf(s) ide u blok 1 + T_a s, čiji izlaz ulazi sa znakom plus u sabirač Σ. Izlaz sabirača ide u blok 1/(T_s s), sa izlazom Δa(s), koji se preko bloka r vraća u sabirač sa znakom minus.

Stalni statizam ima vrednost 4–8 %, a tipična vrednost je r=5 %r = 5\ \%, kada je pojačanje turbinskog regulatora k=1/0,05=20 r.j.k = 1/0{,}05 = 20\ \rj

Vremenska konstanta je Ts≈0,1−0,5 sT_s \approx 0{,}1 - 0{,}5\ \mathrm{s}, što znači da je:

T0≈0,1−0,50,05=2−10 s.T_0 \approx \dfrac{0{,}1 - 0{,}5}{0{,}05} = 2 - 10\ \mathrm{s}.

Turbinski regulator sa prolaznim statizmom (sa elastičnom povratnom spregom)

Jednačina promene kretanja klipa uljnog razvodnika je:

Δy=Δf+Δfp−Δfm+Δfx,\Delta y = \Delta f + \Delta f_p - \Delta f_m + \Delta f_x,

gde je Δfp\Delta f_p hod prigušivača, sveden na promenu učestanosti (kod prethodnog tipa ovde je bio član koji je zavisio od akcelerotahometrije).

Jednačina prigušivača izvodi se pretpostavljajući da je relativni pomeraj klipa prigušivača u odnosu na položaj poluge stalnog statizma srazmeran protoku ulja iz jedne u drugu komoru. Protok ulja srazmeran je relativnoj brzini pomeranja klipa u odnosu na cilindar prigušivača.

Ako se uvedu sledeće oznake:

  • TeT_e – vremenska konstanta prigušivača;
  • Δfc\Delta f_c – promena pomeranja klipa prigušivača;
  • r4′r_4' – faktor proporcionalnosti između položaja cilindra prigušivača i klipa servomotora,

dobijaju se sledeće jednačine:

Δfp=Teddt(Δfc−Δfp);\Delta f_p = T_e\dfrac{\mathrm{d}}{\mathrm{d}t}\left(\Delta f_c - \Delta f_p\right);
Δfc=r4′Δx;\Delta f_c = r_4'\Delta x;
Δv=r′Δa−Δfp;\Delta v = r'\Delta a - \Delta f_p;
r′=r4′r3,r' = \dfrac{r_4'}{r_3},

gde je Δx\Delta x položaj klipa servomotora, a r′r' prolazni statizam.

Konačno se dobija matematički model turbinskog regulatora sa elastičnom povratnom spregom:

d(Δa)dt=−r+r′TsΔa+1TsΔv+1Ts(Δfm−Δf)d(Δv)dt=r′TeΔa−1TeΔv,\boxed{\begin{aligned} \dfrac{\mathrm{d}(\Delta a)}{\mathrm{d}t} &= -\dfrac{r + r'}{T_s}\Delta a + \dfrac{1}{T_s}\Delta v + \dfrac{1}{T_s}\left(\Delta f_m - \Delta f\right) \\[1ex] \dfrac{\mathrm{d}(\Delta v)}{\mathrm{d}t} &= \dfrac{r'}{T_e}\Delta a - \dfrac{1}{T_e}\Delta v \end{aligned}},

gde je Δv\Delta v unutrašnja promenljiva turbinskog regulatora.

Funkcije prenosa ovog tipa regulatora dobijaju se primenom Laplace-ove transformacije i eliminacijom unutrašnje promenljive Δv\Delta v:

Wf(s)=Δa(s)Δf(s)∣Δfm=0=−1r+r′Tes1+Tes+Tss;\boxed{W_f(s) = \left.\dfrac{\Delta a(s)}{\Delta f(s)}\right|_{\Delta f_m = 0} = -\dfrac{1}{r + r'\dfrac{T_es}{1 + T_es} + T_ss}};
Wfm(s)=Δa(s)Δfm(s)∣Δf=0=1r+r′Tes1+Tes+Tss,\boxed{W_{fm}(s) = \left.\dfrac{\Delta a(s)}{\Delta f_m(s)}\right|_{\Delta f = 0} = \dfrac{1}{r + r'\dfrac{T_es}{1 + T_es} + T_ss}},

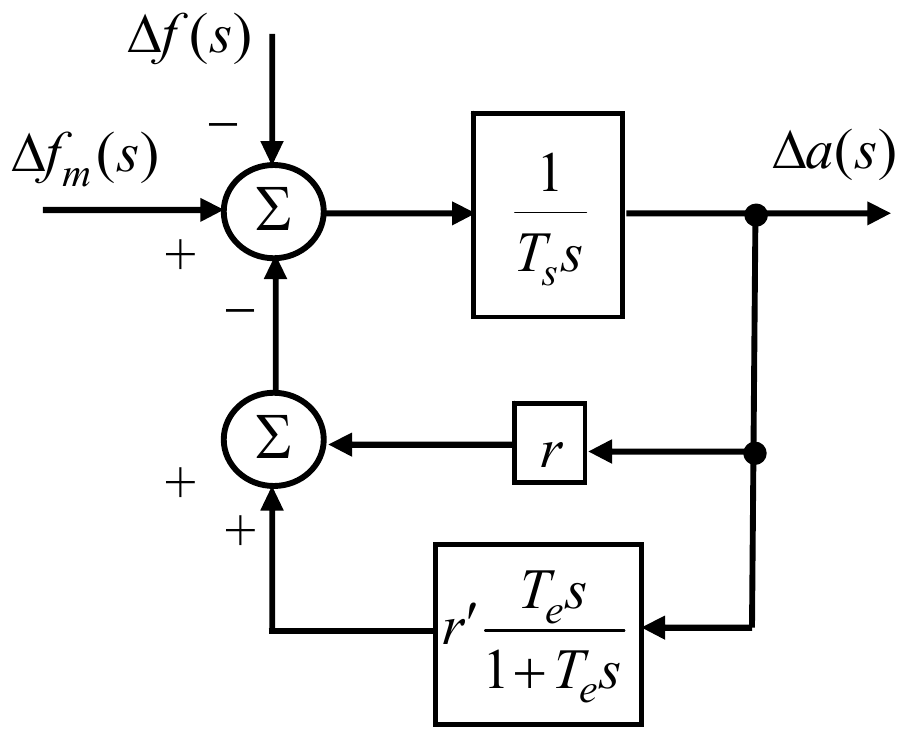
Ulazno-izlazni model turbinskog regulatora sa prolaznim statizmom je:

Δf_m(s) ulazi sa znakom plus u sabirač Σ, a Δf(s) sa znakom minus. Izlaz sabirača ide u blok 1/(T_s s), sa izlazom Δa(s). Δa(s) se preko bloka r i preko bloka r′ T_e s/(1 + T_e s) vodi u drugi sabirač, oba sa znakom plus, čiji se izlaz vraća u prvi sabirač sa znakom minus.

Ovaj tip turbinskih regulatora primenjuje se kod hidroelektrana.

Tahometrijski turbinski regulator

Primenjuje se kod termoelektrana.

Oni su specijalan slučaj bilo kojeg od dva prethodna tipa, ako se zanemari akcelerotahometrijski član (akcelerotahometrijski tip), odnosno prolazni statizam (regulatori sa prolaznim statizmom).

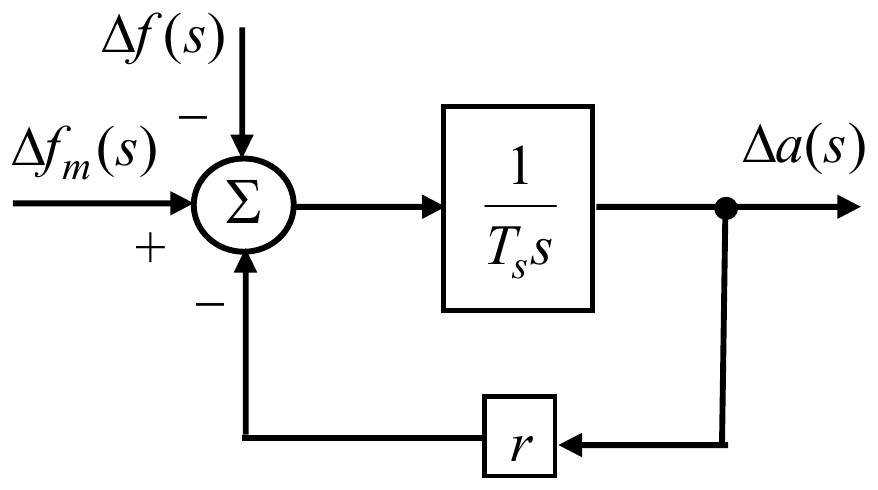
Zamenska šema tahometrijskog regulatora je:

Δf_m(s) ulazi sa znakom plus u sabirač Σ, a Δf(s) sa znakom minus. Izlaz sabirača ide u blok 1/(T_s s), sa izlazom Δa(s), koji se preko bloka r vraća u sabirač sa znakom minus.

Funkcija prenosa tahometrijskog regulatora je:

Wf(s)=−Wfm(s)=−1r+Tss.\boxed{W_f(s) = -W_{fm}(s) = -\dfrac{1}{r + T_ss}}.

TsT_s je konstruktivna karakteristika servomotora i ne može se menjati.

Željeno ponašanje regulatora dobija se podešavanjem:

  • rr – tahometrijski turbinski regulatori
  • rr, TaT_a – akcelerotahometrijski turbinski regulatori
  • r′r', rr, TeT_e – regulatori sa elastičnom povratnom spregom (prolaznim statizmom)

Uloga uređaja za ograničenje otvaranja turbine

Promena referentne brzine na ulazu u turbinski regulator (Δfm\Delta f_m) vrši se preko uređaja za promenu brzine, kojim se kod mehaničkih regulatora upravlja posredstvom malog jednosmernog motora. Ovaj uređaj za promenu brzine je vrlo važan pri stavljanju u pogon i zaustavljanju agregata, pri sinhronizaciji, a u paralelnom sinhronom radu sa mrežom on je ulazni element pomoću koga se u sistem za regulaciju uvode naredbe za promenu odate snage agregata.

Kada se želi ograničiti otvaranje sprovodnog kola turbine, posebno u slučaju hidrauličkih turbina, dejstvo organa za detekciju promene brzine i elemenata povratne sprege moraju se blokirati i zameniti dejstvom uređaja za ograničenje otvaranja, koji direktno komanduje položajem klipa uljnog razvodnika servomotora. Pri tome, dejstva uljnog razvodnika servomotora i kola za prenos signala od servomotora do sprovodnog kola turbine zadržavaju istu funkciju, kao i u slučaju upravljanja posredstvom uređaja za promenu brzine.

Po analogiji sa prethodnim izvođenjem, za jednačinu kretanja sprovodnog aparata turbine dobija se:

d(Δa)dt=−r′′TsΔa+1TsΔxm,\dfrac{\mathrm{d}(\Delta a)}{\mathrm{d}t} = -\dfrac{r''}{T_s}\Delta a + \dfrac{1}{T_s}\Delta x_m,

gde su:

  • r′′r'' – statizam sistema za ograničenje otvaranja;
  • Δxm\Delta x_m – promena hoda uređaja za ograničenje otvaranja.

U praksi je: r′′>>rr'' >> r.

Prenosna funkcija sistema za ograničenje otvaranja je:

Wxm(s)=Δa(s)Δxm(s)=1r′′+Tss.\boxed{W_{xm}(s) = \dfrac{\Delta a(s)}{\Delta x_m(s)} = \dfrac{1}{r'' + T_ss}}.

Odziv ove funkcije je mnogo brži nego kod sistema za promenu brzine.

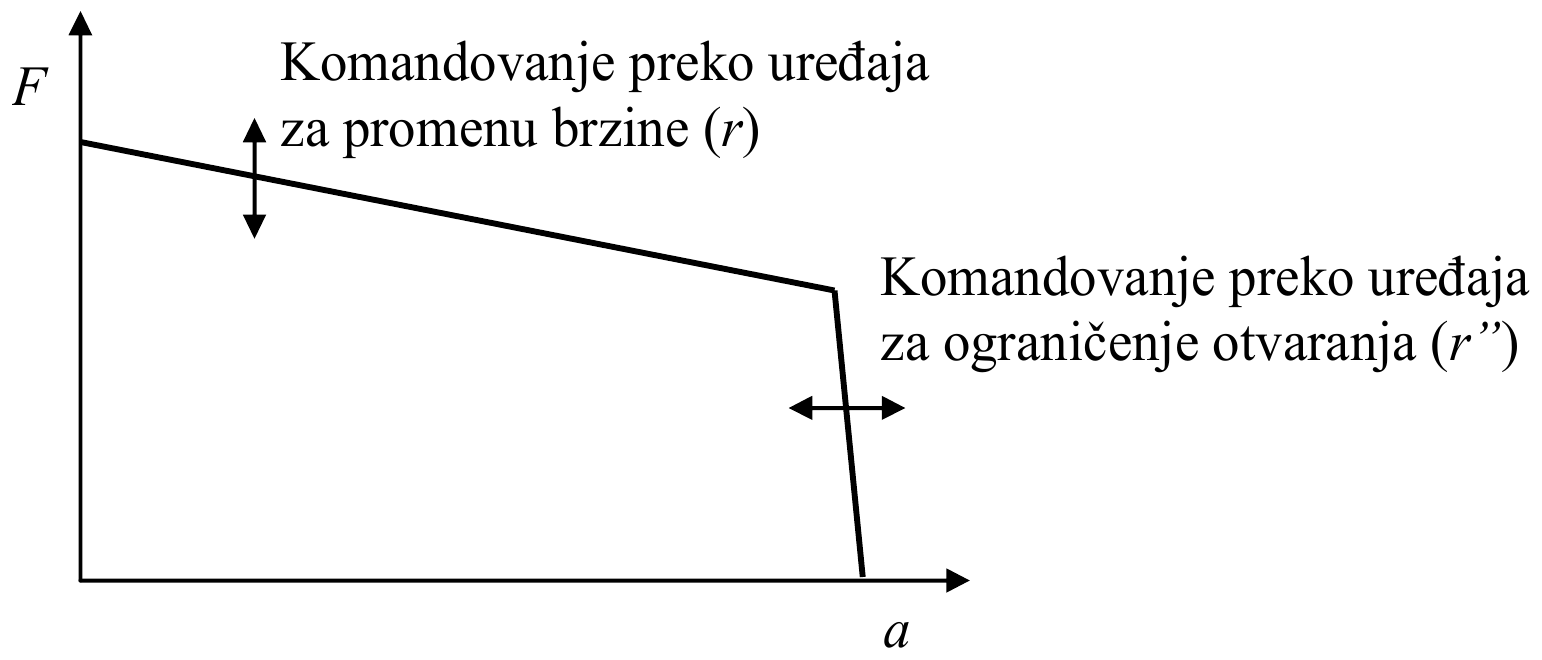
U koordinatama F i a karakteristika blago opada do tačke preloma, pa vrlo strmo pada. Blago opadajući deo je komandovanje preko uređaja za promenu brzine (r), koje ga pomera gore-dole, a strmi deo komandovanje preko uređaja za ograničenje otvaranja (r”), koje ga pomera levo-desno.

Pošto je r′′r'' vrlo veliko, onda je i ova prava vrlo strma. Teorijski, r′′→∞r'' \to \infty, odnosno k′′→0k'' \to 0.

Regulatori sa više stepeni pojačanja

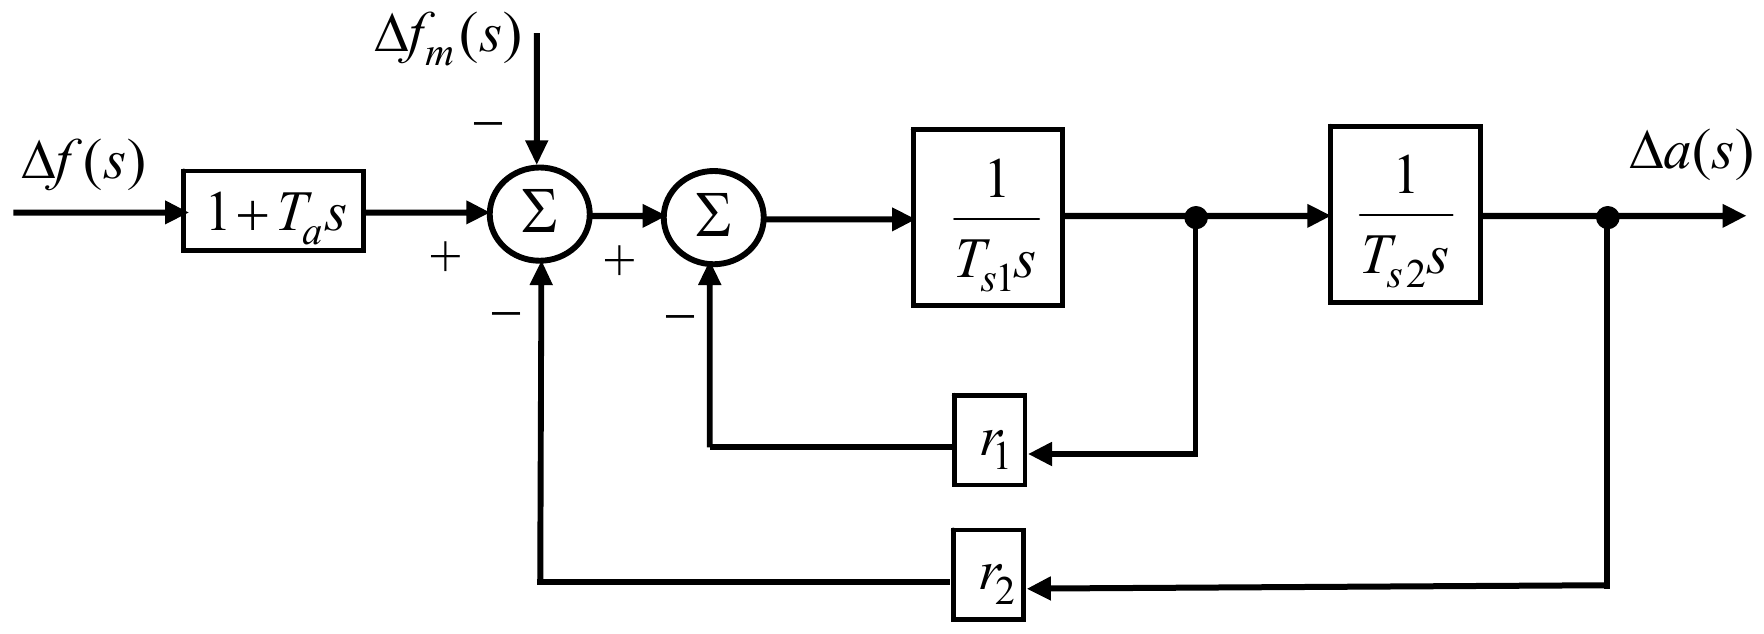
Kada se zahtevaju veće sile za pokretanje sprovodnog aparata, primenjuje se kaskadna sprega sa dva i više stepeni pojačanja, tako što se pomeraj klipa prvog hidrauličkog motora ne usmerava direktno na otvaranje turbine, već na uljni razvodnik drugog hidrauličkog servomotora (drugi stepen pojačanja):

Δf(s) ide u blok 1 + T_a s, čiji izlaz ulazi sa znakom plus u prvi sabirač Σ, a Δf_m(s) sa znakom minus. Izlaz prvog sabirača ulazi sa znakom plus u drugi sabirač, čiji izlaz ide u blok 1/(T_s1 s). Njegov izlaz se preko bloka r_1 vraća u drugi sabirač sa znakom minus i ide u blok 1/(T_s2 s), sa izlazom Δa(s). Δa(s) se preko bloka r_2 vraća u prvi sabirač sa znakom minus.

Funkcija prenosa sistema za ograničavanje brzine sa gornje slike je:

Wf(s)=Δa(s)Δf(s)∣Δfm=0=−1+Tasr2+r1Ts2s+Ts1Ts2s2≈−1+Tasr2+r1Ts2s;\boxed{W_f(s) = \left.\dfrac{\Delta a(s)}{\Delta f(s)}\right|_{\Delta f_m = 0} = -\dfrac{1 + T_as}{r_2 + r_1T_{s2}s + T_{s1}T_{s2}s^2} \approx -\dfrac{1 + T_as}{r_2 + r_1T_{s2}s}};
Wfm(s)=Δa(s)Δfm(s)∣Δf=0=−Wf(s).\boxed{W_{fm}(s) = \left.\dfrac{\Delta a(s)}{\Delta f_m(s)}\right|_{\Delta f = 0} = -W_f(s)}.

Spoljašnja povratna sprega je uvek odlučujuća i određuje statizam regulatora.

Regulacija turbina sa dvojnim regulisanjem

Turbine sa dvojnim regulisanjem su one turbine kod kojih se snaga na vratilu reguliše pomoću dva posebna organa. U ovu grupu spadaju Kaplanove i Peltonove turbine.

Kod Kaplanovih turbina snaga se reguliše promenom otvaranja sprovodnog kola i promenom položaja, odnosno ugla zakretanja lopatica rotora.

Kod Peltonovih turbina komanduje se sekačem mlaza i promenom položaja igle mlaza.

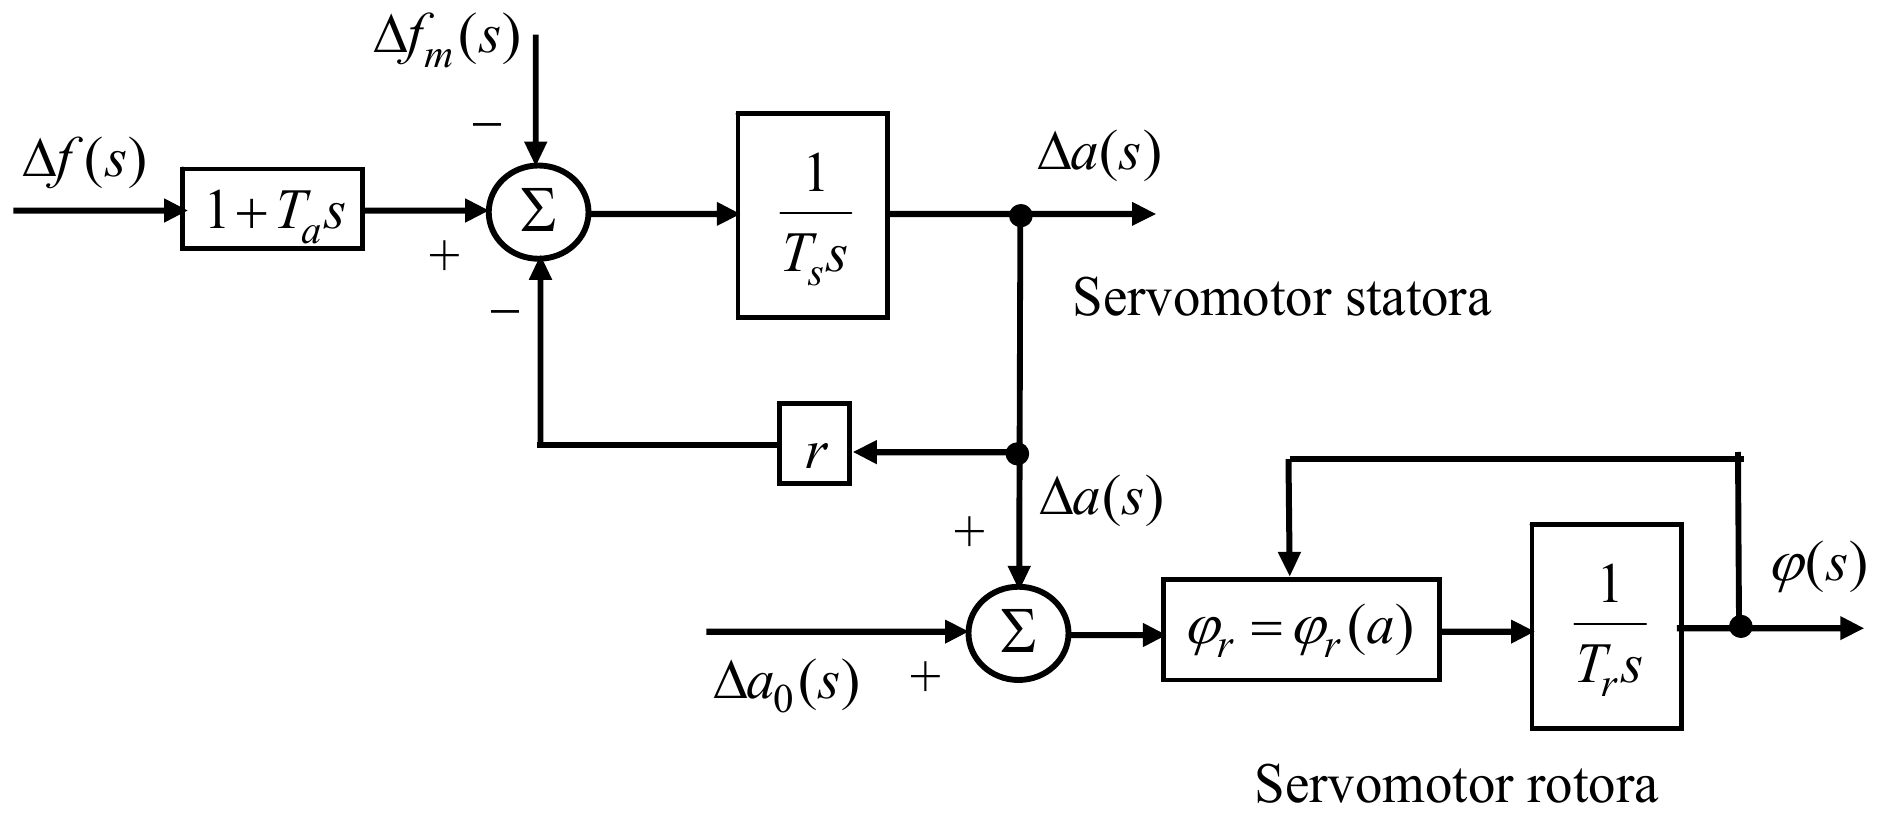
Regulacija ovakvih turbina vrši se pomoću dva posebna regulaciona kola:

  1. Komanda na lopatice statora servomotora.
  2. Komanda za lopatice rotora.

Osnovna regulacija je komandovanjem lopaticama sprovodnog kola, dok je komandovanje položajem lopatica rotora prateće (pomoćno).

Ulazno-izlazni model regulatora sa dvojnim regulisanjem je dat na slici:

Servomotor statora: Δf(s) ide u blok 1 + T_a s, čiji izlaz ulazi sa znakom plus u sabirač Σ, a Δf_m(s) sa znakom minus; izlaz sabirača ide u blok 1/(T_s s), sa izlazom Δa(s), koji se preko bloka r vraća u sabirač sa znakom minus. Servomotor rotora: Δa(s) i Δa_0(s) ulaze sa znakom plus u drugi sabirač, čiji izlaz ide u blok φ_r = φ_r(a), pa u blok 1/(T_r s), sa izlazom φ(s), koji se vraća u blok φ_r = φ_r(a).

Modelovanje parnih turbina

Proizvodnja električne energije u termoelektranama na paru vrši se kao rezultat konverzije toplotne energije. Međutim, ova konverzija nije direktna, već se obavlja pretvaranjem toplotne energije u mehaničku, a zatim mehaničke u električnu. Konverzija toplotne energije u latentnu energiju pare vrši se u parnim kotlovima. Vodena para je medijum za prenos toplotne energije iz parnog kotla u turbinu, tako da se može reći da se turboagregat sastoji iz:

  1. Instalacije za proizvodnju pare (parni kotao, nuklearni reaktor sa izmenjivačem toplote).
  2. Parna turbina.
  3. Sinhroni generator sa pomoćnim uređajima.

Para se u turbinu dovodi iz generatora pare. Za njega se može pretpostaviti da ima veliku akumulacionu sposobnost i može se smatrati neograničenim izvorom radnog fluida (pregrejane pare).

U modelovanju se može zanemariti dinamika kotla i posmatrati samo dinamika parne turbine. Ovo je moguće pošto su fizički procesi u parnom kotlu mnogo sporiji od procesa u parnoj turbini. Procesi u kotlu karakterišu se vremenskom konstantom koja je reda nekoliko minuta (vrlo spora dinamika). Parne turbine karakterišu se brzom vremenskom dinamikom, čije su vremenske konstante reda nekoliko sekundi.

Regulacija odate snage turboagregata odvija se promenom dotoka radnog fluida u turbinu, posredstvom regulacionih ventila koji kontrolišu upuštanje pare. Obično ima 4 do 8 regulacionih ventila, koji se zatvaraju i otvaraju po određenom redosledu.

Postoje dva osnovna tipa turbina:

  1. Kondenzacione, kod kojih se iskorišćena voda (para iz turbine) vodi u kondenzator i dalje u zatvorenom ciklusu ide nazad. Ove turbine rade se kao višeoklopne, pa se na istom vratilu razlikuju turbina visokog, srednjeg i niskog pritiska.
  2. Turbine sa međupregrevanjem pare, kod kojih se vodena para posle prolaska kroz turbinu visokog pritiska opet vodi u kotao (međupregrejač), gde se dogreva i dalje vodi u turbinu srednjeg i niskog pritiska, da bi potpuno iskorišćena stigla u kondenzator.

Kondenzacione turbine

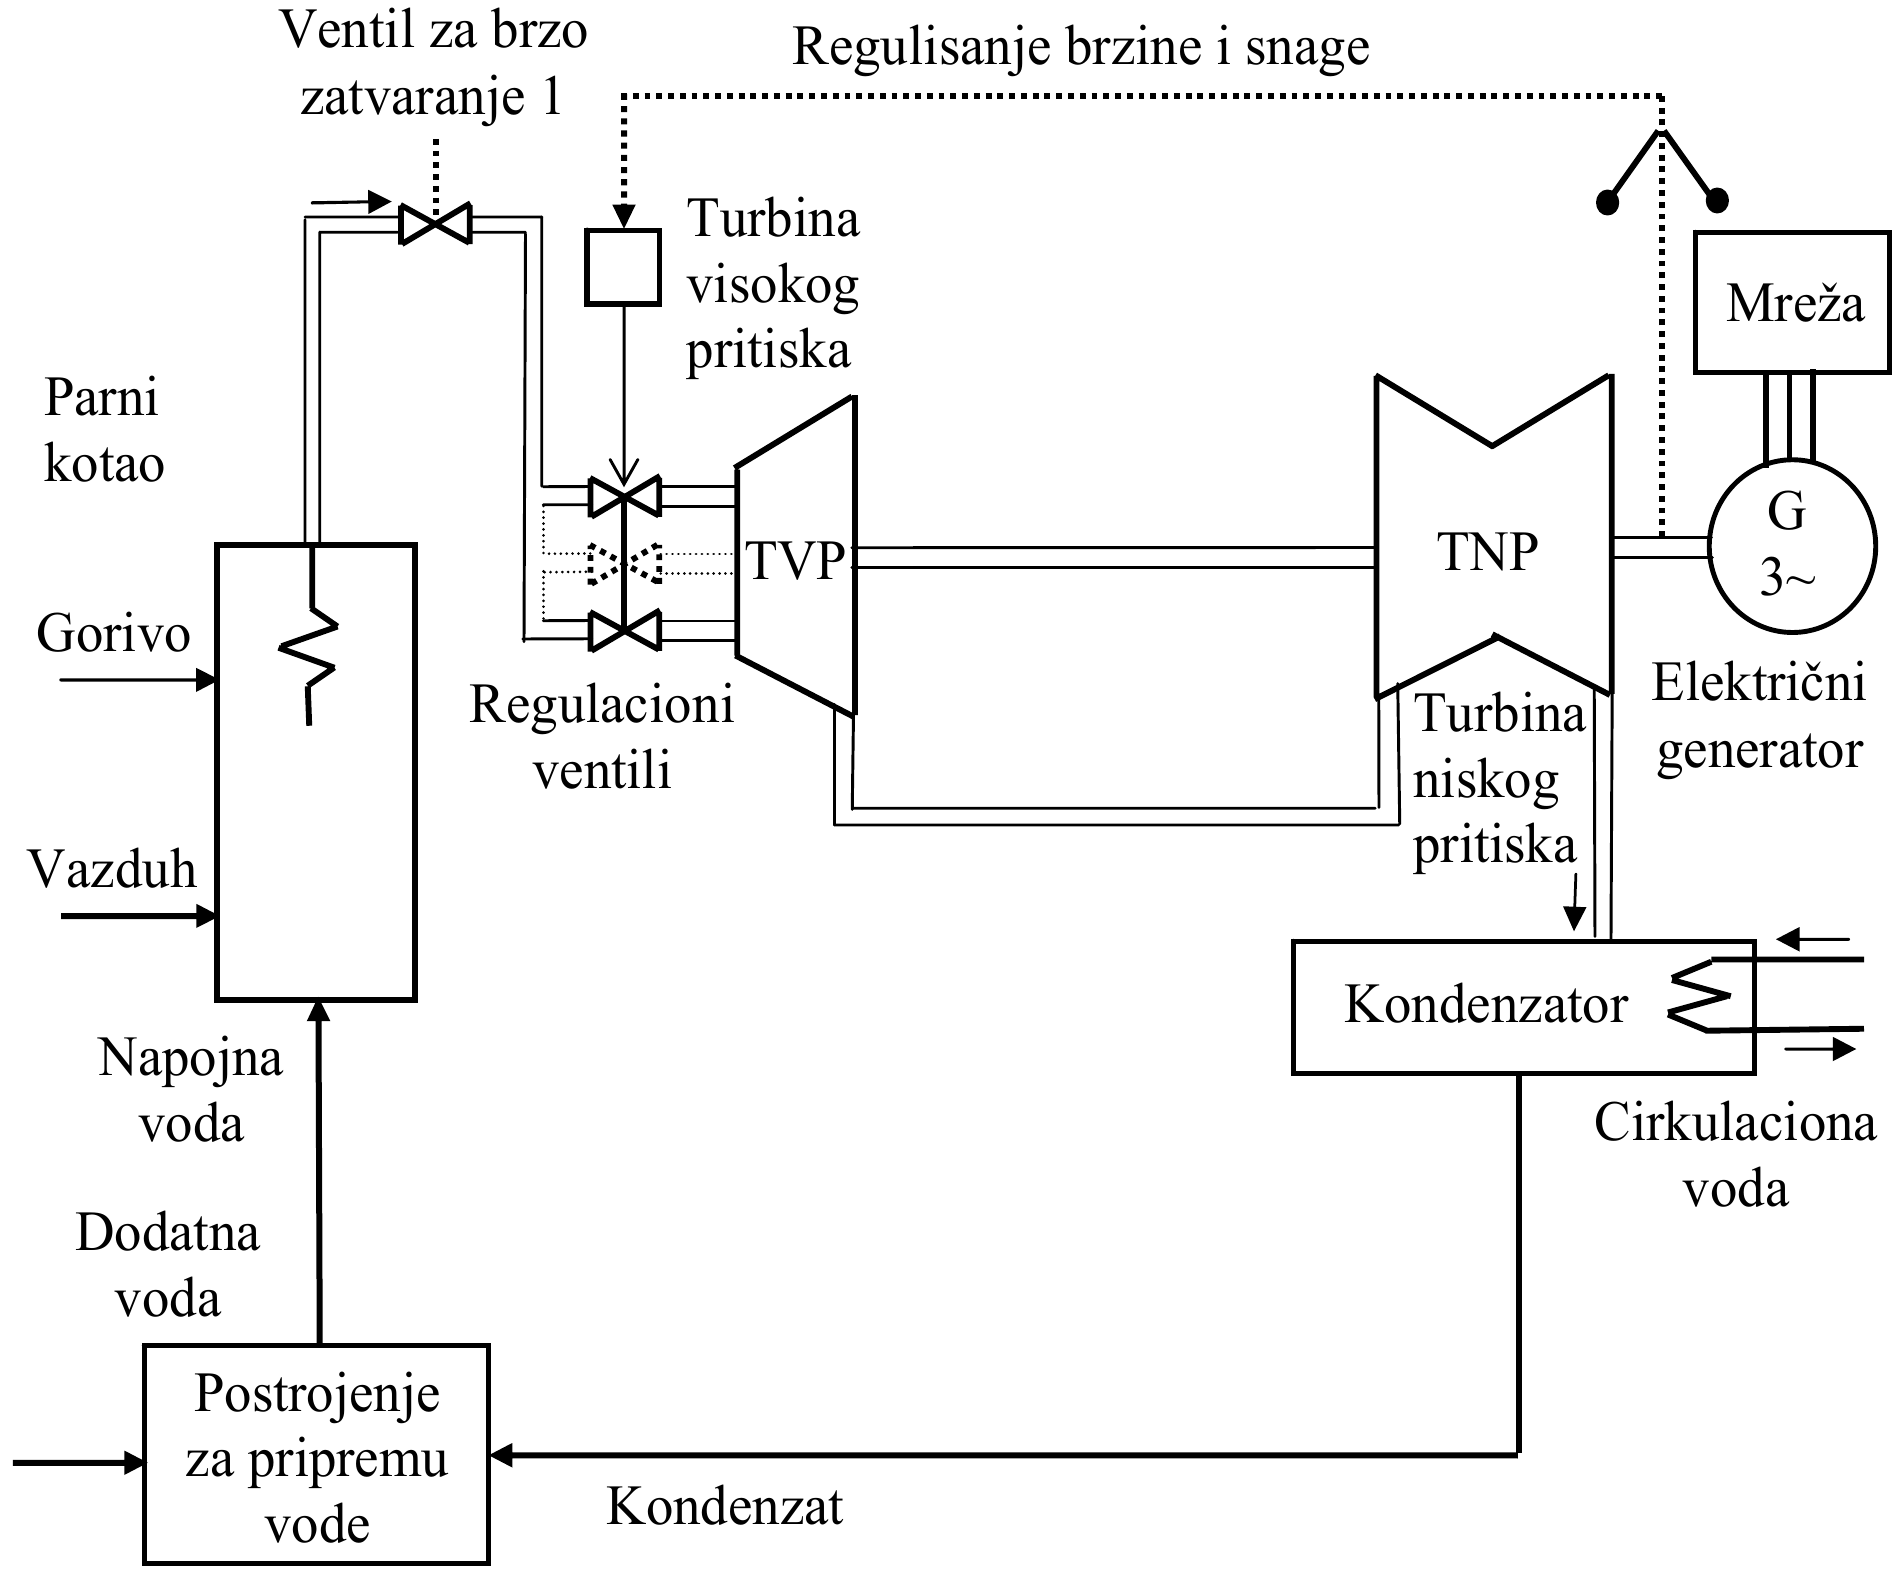
Principijelna šema kondenzacione turbine bez međupregrevanja pare je:

Parni kotao, u koji ulaze gorivo, vazduh i napojna voda, daje paru, koja preko ventila za brzo zatvaranje 1 i regulacionih ventila ide u turbinu visokog pritiska (TVP), pa u turbinu niskog pritiska (TNP), na istom vratilu sa električnim generatorom G 3~, vezanim na mrežu. Para iz TNP ide u kondenzator, kroz koji prolazi cirkulaciona voda; kondenzat ide u postrojenje za pripremu vode, u koje ulazi i dodatna voda, a odatle napojna voda u kotao. Regulisanje brzine i snage deluje na regulacione ventile.

Ako se pretpostavi da su pritisak i temperatura konstantni, odata snaga turbine može se izraziti kao:

Pt=Ψ(A,F),P_t = \Psi\left(A, F\right),

gde je AA otvaranje regulacionog ventila, a FF učestanost.

Promena snage turbine u relativnim jedinicama u okolini neke radne tačke je:

Δpt=(∂pt∂a)0Δa+(∂pt∂f)0Δf=Δpta+Δptf,\Delta p_t = \left(\dfrac{\partial p_t}{\partial a}\right)_0\Delta a + \left(\dfrac{\partial p_t}{\partial f}\right)_0\Delta f = \Delta p_{ta} + \Delta p_{tf},

gde su:

  • Δa\Delta a – promena položaja (otvaranja) regulacionog ventila (u r.j.);
  • Δptf=(∂pt∂f)0Δf=eTΔf\Delta p_{tf} = \left(\dfrac{\partial p_t}{\partial f}\right)_0\Delta f = e_T\Delta f;
  • eT=(∂pt∂f)0e_T = \left(\dfrac{\partial p_t}{\partial f}\right)_0 – koeficijent samoregulacije turbine (faktor osetljivosti promene snage u odnosu na promenu učestanosti pri konstantnom otvaranju).

Ukoliko su regulacioni ventili sasvim blizu mlaznika, komponenta Δpta\Delta p_{ta} zavisi od položaja regulacionog ventila. Međutim, ako između regulacionog ventila i ulaza u turbinu postoji parni prostor konačne zapremine, on igra ulogu akumulatora toplote, pa postoji vremenska zavisnost između promene položaja ventila i odate snage turboagregata. Ta zavisnost je:

d(Δpta)dt=ktTuΔa−1TuΔpta,\dfrac{\mathrm{d}(\Delta p_{ta})}{\mathrm{d}t} = \dfrac{k_t}{T_u}\Delta a - \dfrac{1}{T_u}\Delta p_{ta},

gde su:

  • ktk_t – faktor proporcionalnosti između promene položaja regulacionog ventila i promene odate snage turboagregata, ili pojačanje turbine (u stacionarnom stanju za većinu turbina u okolini nominalnog stanja je kt≈1k_t \approx 1);
  • TuT_u – vremensko kašnjenje u parnom prostoru, a vrednost je 0,2−0,4 s0{,}2 - 0{,}4\ \mathrm{s}.

Prenosna funkcija kondenzacionog turboagregata bez međupregrevanja pare je:

WTc(s)=Δpta(s)Δa(s)=kt1+Tus.\boxed{W_T^c(s) = \dfrac{\Delta p_{ta}(s)}{\Delta a(s)} = \dfrac{k_t}{1 + T_us}}.

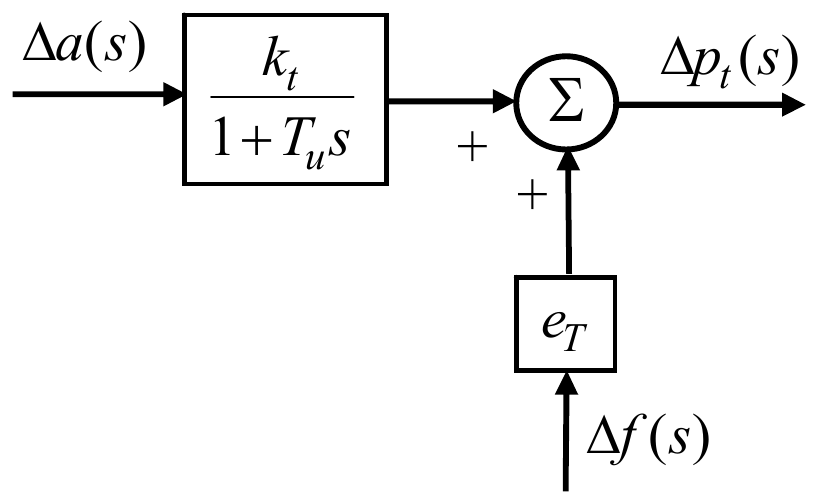
Ulazno-izlazni model kondenzacionog agregata bez međupregrevanja pare je:

Δa(s) ide u blok k_t/(1 + T_u s), čiji izlaz ulazi sa znakom plus u sabirač Σ; Δf(s) preko bloka e_T takođe ulazi sa znakom plus. Izlaz sabirača je Δp_t(s).

Kondenzacioni turboagregat sa međupregrevanjem pare

Kondenzacione turbine uglavnom se grade za manje snage, dok se za veće snage koriste turbine sa međupregrevanjem pare.

Kondenzacione turbine mogu imati turbine visokog, srednjeg i niskog pritiska.

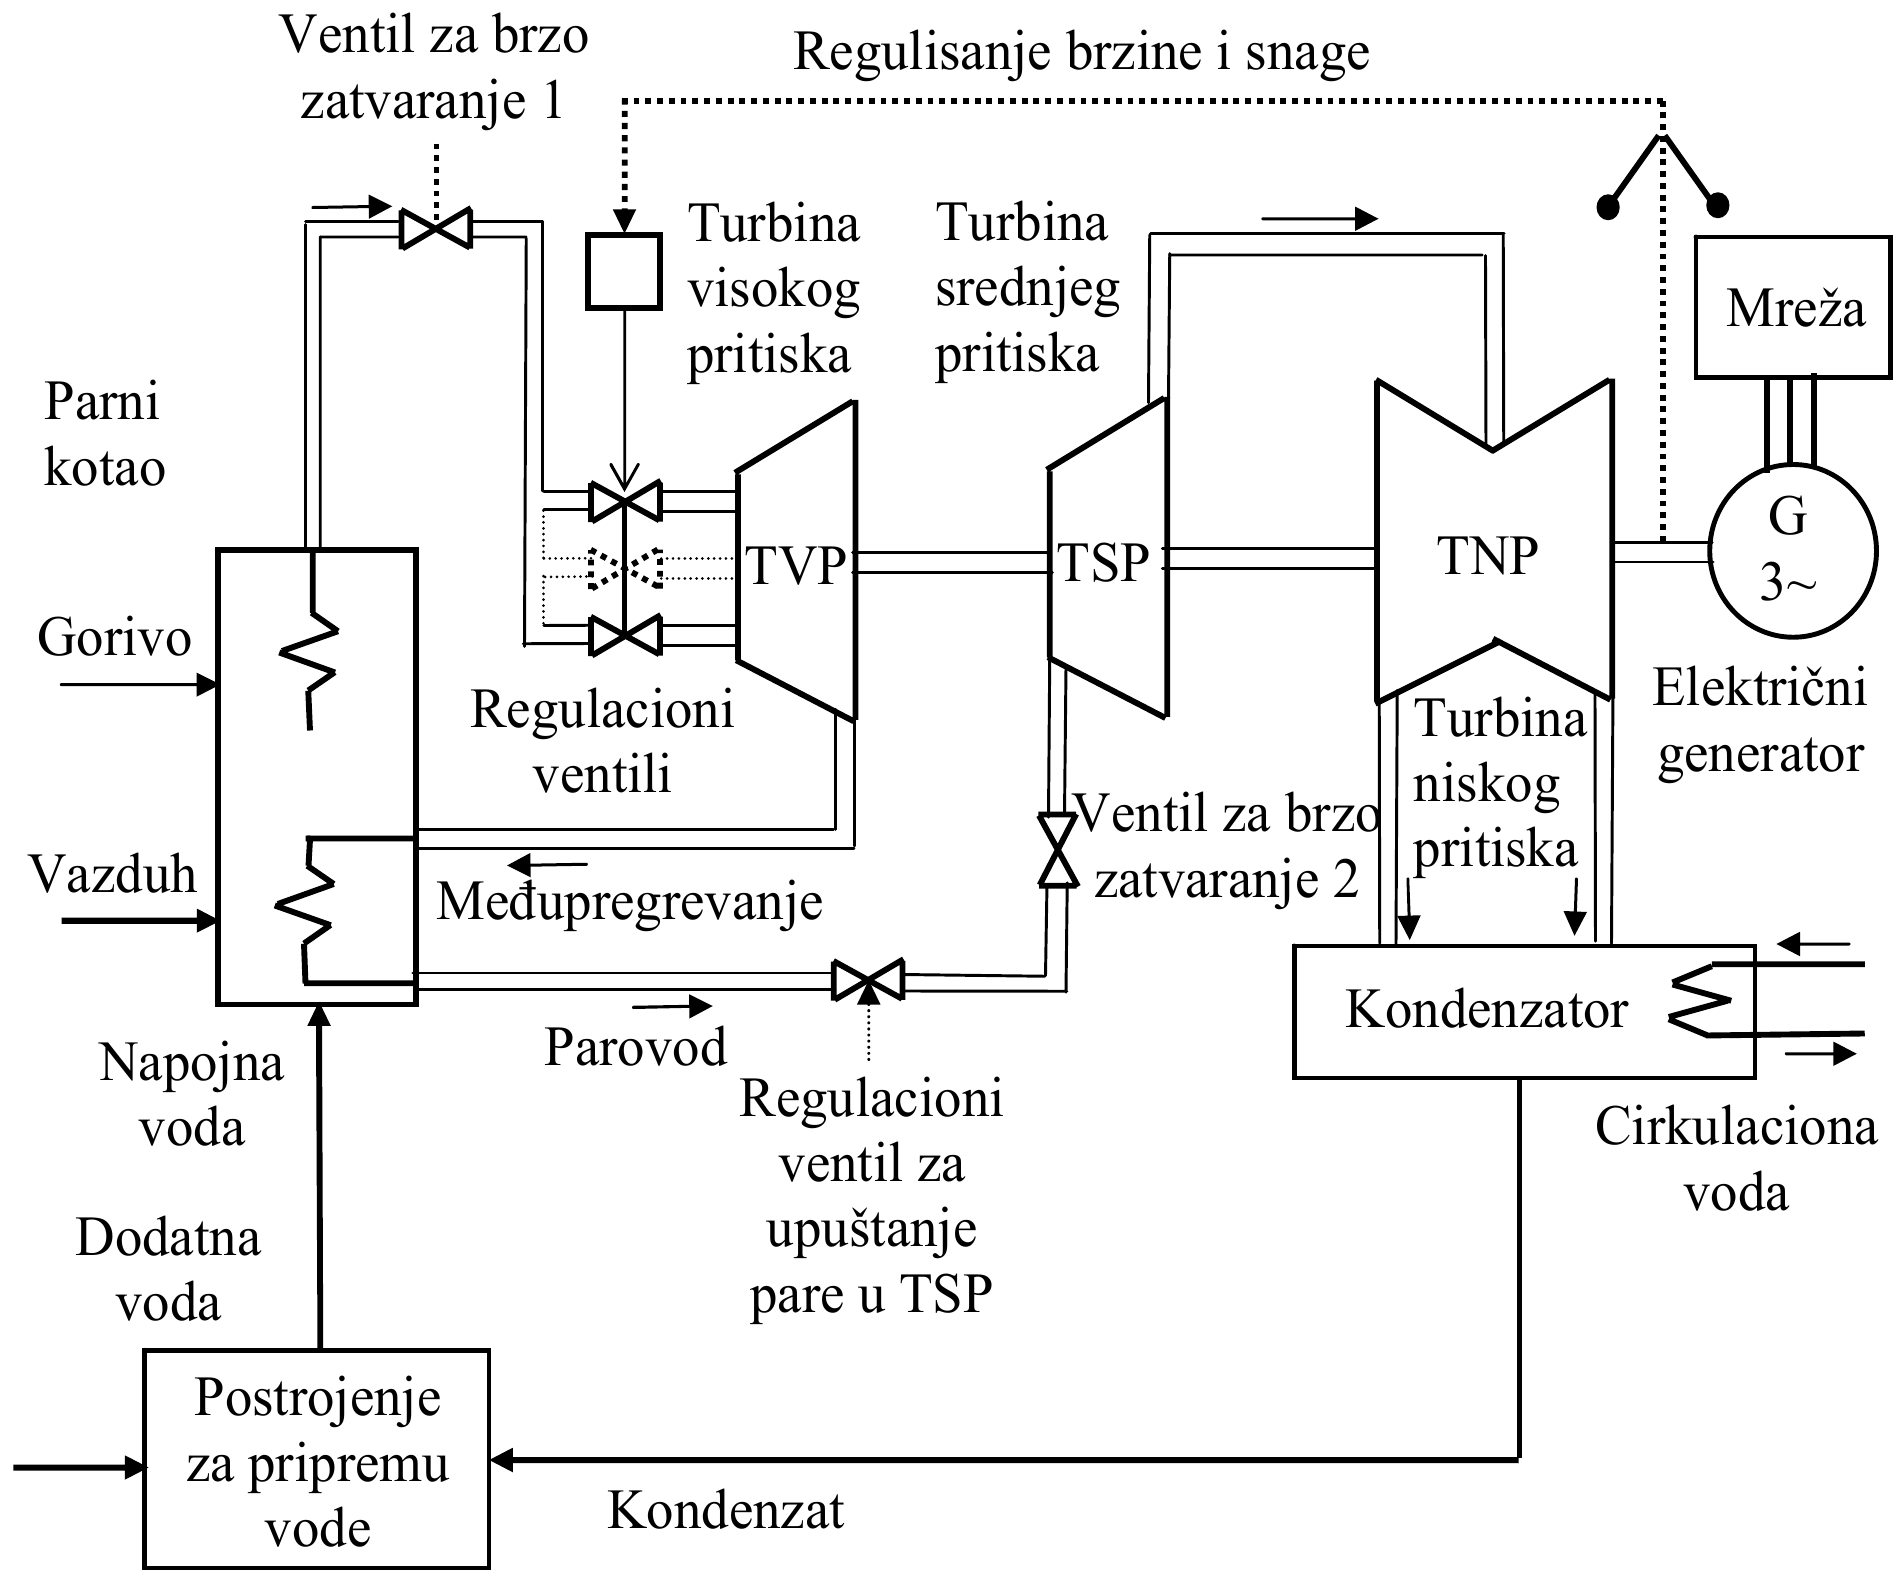
Principijelna šema termoenergetskog postrojenja sa turbinom sa jednim međupregrevanjem pare data je na donjoj slici:

Parni kotao, u koji ulaze gorivo, vazduh i napojna voda, daje paru, koja preko ventila za brzo zatvaranje 1 i regulacionih ventila ide u turbinu visokog pritiska (TVP). Para iz TVP se vraća u kotao na međupregrevanje, pa parovodom, preko regulacionog ventila za upuštanje pare u TSP i ventila za brzo zatvaranje 2, ide u turbinu srednjeg pritiska (TSP), pa u turbinu niskog pritiska (TNP). Sve tri su na istom vratilu sa električnim generatorom G 3~, vezanim na mrežu. Para iz TNP ide u kondenzator, kroz koji prolazi cirkulaciona voda; kondenzat ide u postrojenje za pripremu vode, u koje ulazi i dodatna voda, a odatle napojna voda u kotao. Regulisanje brzine i snage deluje na regulacione ventile.

Dinamičke karakteristike pojedinih delova termoenergetskog postrojenja su:

  • Dinamika turbine i parovoda visokog pritiska (praktično ista jednačina kao prethodna)
d(Δpt1)dt=kt1TuΔa−1TuΔpt1.\dfrac{\mathrm{d}(\Delta p_{t1})}{\mathrm{d}t} = \dfrac{k_{t1}}{T_u}\Delta a - \dfrac{1}{T_u}\Delta p_{t1}.
  • Dinamika turbine srednjeg pritiska
d(Δpt2)dt=kt2TrΔpt1−1TrΔpt2.\dfrac{\mathrm{d}(\Delta p_{t2})}{\mathrm{d}t} = \dfrac{k_{t2}}{T_r}\Delta p_{t1} - \dfrac{1}{T_r}\Delta p_{t2}.
  • Dinamika turbine niskog pritiska
d(Δpt3)dt=kt3TnΔpt2−1TnΔpt3.\dfrac{\mathrm{d}(\Delta p_{t3})}{\mathrm{d}t} = \dfrac{k_{t3}}{T_n}\Delta p_{t2} - \dfrac{1}{T_n}\Delta p_{t3}.

Algebarska jednačina agregata je:

Δpt=Δpta+Δptf=Δpta+eTΔf;\Delta p_t = \Delta p_{ta} + \Delta p_{tf} = \Delta p_{ta} + e_T\Delta f;
Δpta=cvΔpt1+cs(1−cv)Δpt2+(1−cs)(1−cv)Δpt3,\Delta p_{ta} = c_v\Delta p_{t1} + c_s(1 - c_v)\Delta p_{t2} + (1 - c_s)(1 - c_v)\Delta p_{t3},

gde su:

  • cvc_v – udeo turbine visokog pritiska u ukupnoj odatoj snazi turbine (cv=Pt10/Pta0c_v = P_{t10}/P_{ta0});
  • csc_s – udeo turbine srednjeg pritiska u ukupnoj odatoj snazi turbine (cs=Pt20/Pta0c_s = P_{t20}/P_{ta0});
  • kt2k_{t2}, kt3k_{t3} – pojačanja turbine srednjeg i niskog pritiska, pri čemu je obično kt2=kt3=1k_{t2} = k_{t3} = 1;
  • TrT_r – vremenska konstanta koja karakteriše vremensko kašnjenje između turbine visokog pritiska i međupregrejača;
  • TnT_n – vremenska konstanta koja karakteriše vremensko kašnjenje između turbina srednjeg i niskog pritiska.

Prenosna funkcija turboagregata sa međupregrevanjem pare (na fosilna goriva) je:

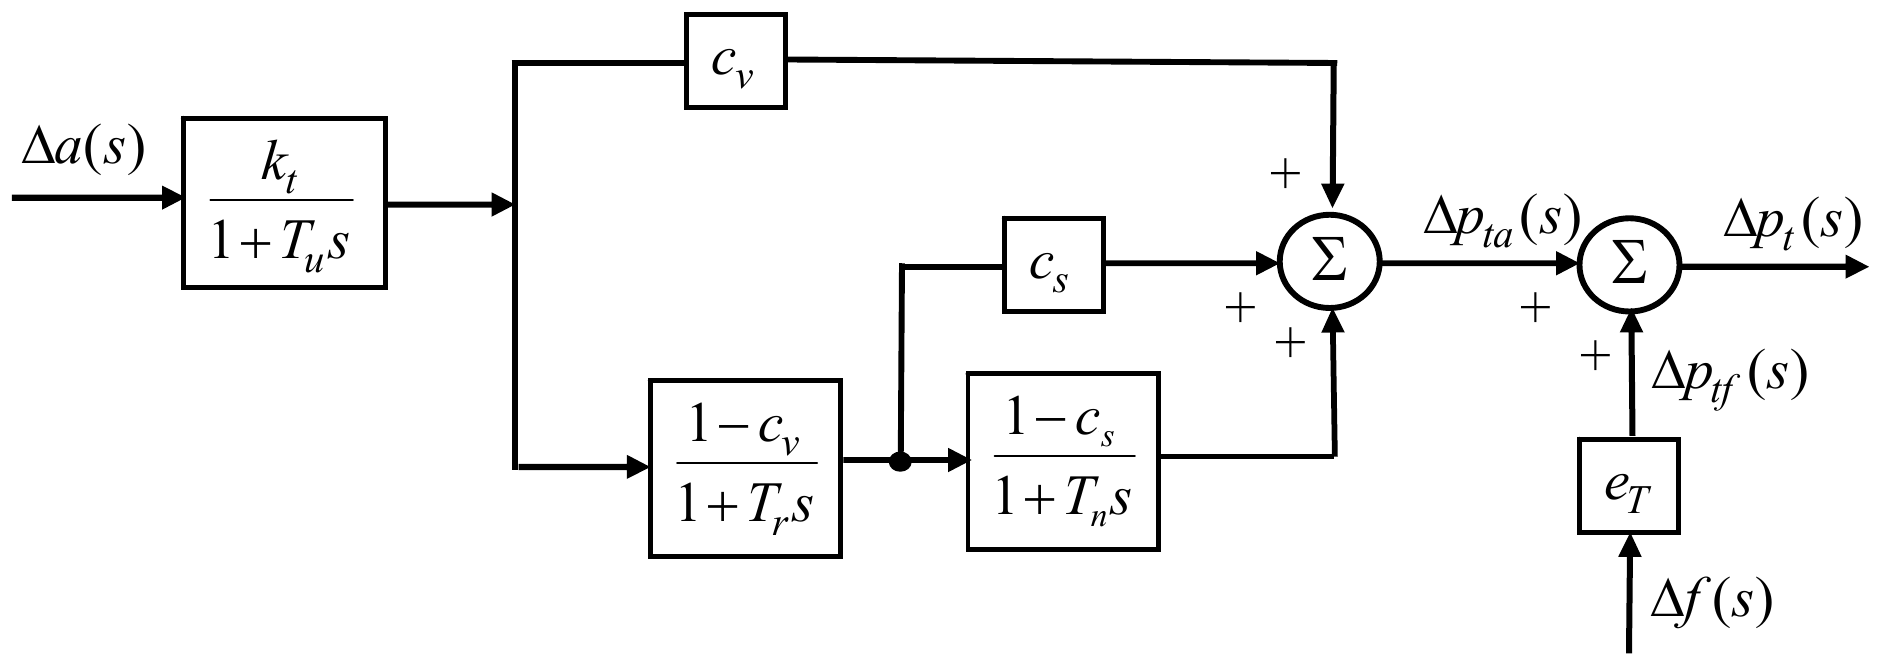
WTr(s)=Δpta(s)Δa(s)=kt 1+[cvTr+(cs+cv−cscv)Tn]s+cvTrTns2(1+Tus)(1+Trs)(1+Tns).\boxed{W_T^r(s) = \dfrac{\Delta p_{ta}(s)}{\Delta a(s)} = k_t\,\dfrac{1 + \left[c_vT_r + (c_s + c_v - c_sc_v)T_n\right]s + c_vT_rT_ns^2}{(1 + T_us)(1 + T_rs)(1 + T_ns)}}.

Ova prenosna funkcija važi za dati uslov kt2=kt3=1k_{t2} = k_{t3} = 1.

Ostale karakteristične vrednosti konstanti su:

kt1=0,9−1,0;Tn=0,2−0,5 s;Tu=0,2−0,4 s;cv=0,3;Tr=5−15 s;cs=0,4.\begin{gathered} k_{t1} = 0{,}9 - 1{,}0;\quad T_n = 0{,}2 - 0{,}5\ \mathrm{s}; \\ T_u = 0{,}2 - 0{,}4\ \mathrm{s};\quad c_v = 0{,}3; \\ T_r = 5 - 15\ \mathrm{s};\quad c_s = 0{,}4. \end{gathered}

Ulazno-izlazni model kondenzacionog agregata sa međupregrevanjem pare je:

Δa(s) ide u blok k_t/(1 + T_u s). Njegov izlaz ide preko bloka c_v u sabirač Σ i u blok (1 − c_v)/(1 + T_r s), čiji izlaz ide preko bloka c_s u isti sabirač i preko bloka (1 − c_s)/(1 + T_n s), sve sa znakom plus. Izlaz sabirača je Δp_ta(s), koji sa Δp_tf(s), izlazom bloka e_T sa ulazom Δf(s), ulazi sa znakom plus u drugi sabirač, čiji je izlaz Δp_t(s).

Ako je parovod između turbine srednjeg pritiska i turbine niskog pritiska vrlo kratak, onda je Tn≈0T_n \approx 0, i umesto modela trećeg reda ima se model drugog reda. Ovaj slučaj ima se kod nuklearnih termoelektrana.

Dakle, matematički model nuklearnog turboagregata je:

d(Δpt1)dt=kt1TuΔa−1TuΔpt1;\dfrac{\mathrm{d}(\Delta p_{t1})}{\mathrm{d}t} = \dfrac{k_{t1}}{T_u}\Delta a - \dfrac{1}{T_u}\Delta p_{t1};
d(Δpt2)dt=kt2TrΔpt1−1TrΔpt2.\dfrac{\mathrm{d}(\Delta p_{t2})}{\mathrm{d}t} = \dfrac{k_{t2}}{T_r}\Delta p_{t1} - \dfrac{1}{T_r}\Delta p_{t2}.
Δpt=Δpta+Δptf=Δpta+eTΔf;\Delta p_t = \Delta p_{ta} + \Delta p_{tf} = \Delta p_{ta} + e_T\Delta f;
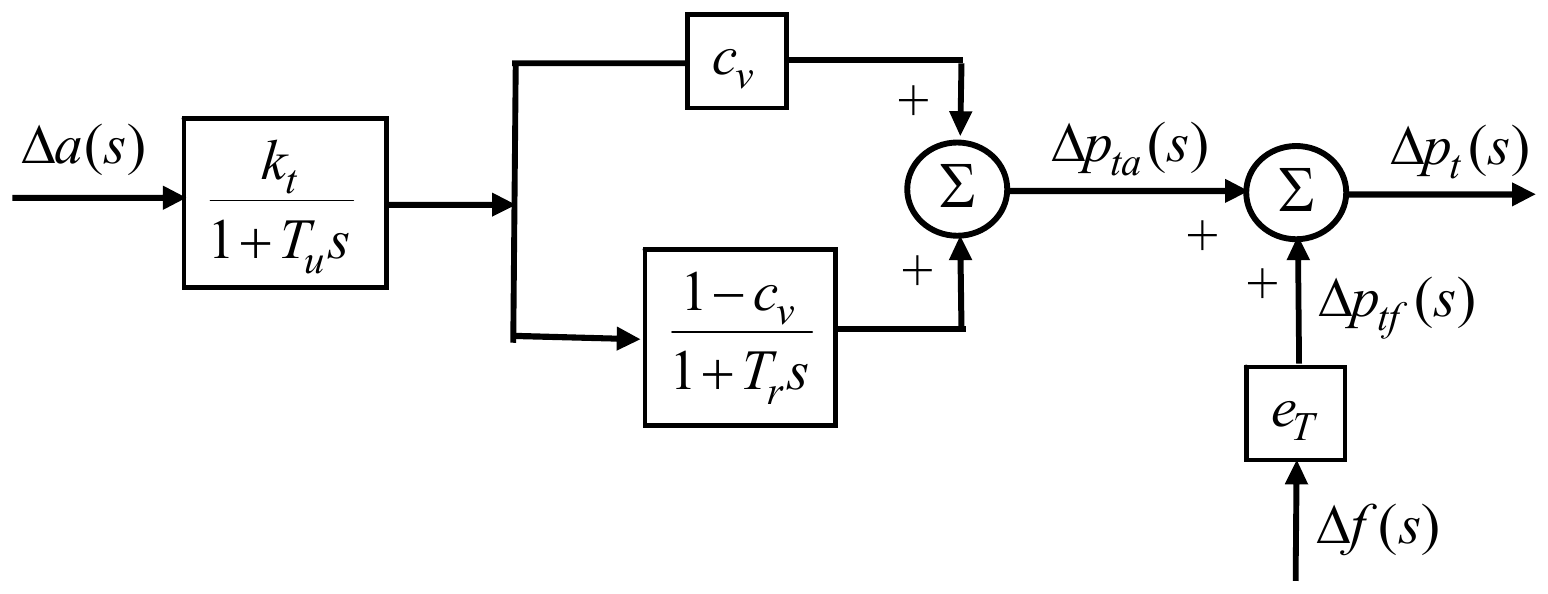
Δpta=cvΔpt1+(1−cv)Δpt2.\Delta p_{ta} = c_v\Delta p_{t1} + (1 - c_v)\Delta p_{t2}.

Ulazno-izlazni model nuklearnog turboagregata je:

Δa(s) ide u blok k_t/(1 + T_u s). Njegov izlaz ide preko bloka c_v i preko bloka (1 − c_v)/(1 + T_r s) u sabirač Σ, oba sa znakom plus. Izlaz sabirača je Δp_ta(s), koji sa Δp_tf(s), izlazom bloka e_T sa ulazom Δf(s), ulazi sa znakom plus u drugi sabirač, čiji je izlaz Δp_t(s).

Modelovanje hidroelektrana

Njihovo modelovanje je prilično složeno.

Modeluju se preko sledećih efekata:

1. Jednačina gubitaka u dovodnom tunelu

δhg=2Δqg,\delta h_g = 2\Delta q_g,

gde su:

  • δ\delta – oznaka za gubitke;
  • Δ\Delta – oznaka za priraštaje;
  • hgh_g – pad;
  • qgq_g – protok kroz tunel;
  • gg – oznaka za dovodni tunel.

2. Jednačina gubitaka pada usled kinetičke energije vode

δhw=2Δqg.\delta h_w = 2\Delta q_g.

3. Jednačina protoka na ulazu u vodostan

qv=Δqg−Δqc.q_v = \Delta q_g - \Delta q_c.

4. Jednačina dovodnog tunela

Tg d(Δqg)dt+2(cg+cw)Δqg+xv+(1+cg)Δhb=0,T_g\,\dfrac{\mathrm{d}(\Delta q_g)}{\mathrm{d}t} + 2(c_g + c_w)\Delta q_g + x_v + (1 + c_g)\Delta h_b = 0,

gde su:

  • TgT_g – vremenska konstanta tunela;
  • qgq_g – protok kroz tunel;
  • xvx_v – nivo vode u vodostanu;
  • hbh_b – bruto pad;
  • cgc_g, cwc_w – koeficijenti gubitaka pada u dovodnom tunelu u stacionarnom stanju.

5. Jednačina vodostana

Tvdxvdt=qv=Δqv=Δqg−Δqc,T_v\dfrac{\mathrm{d}x_v}{\mathrm{d}t} = q_v = \Delta q_v = \Delta q_g - \Delta q_c,

gde je TvT_v vremenska konstanta vodostana.

6. Jednačina cevovoda

Tc d(Δqc)dt−2cw(1+cw)Δqg−(1+cc)xv+2c0Δqc+Δhu=0,T_c\,\dfrac{\mathrm{d}(\Delta q_c)}{\mathrm{d}t} - 2c_w(1 + c_w)\Delta q_g - (1 + c_c)x_v + 2c_0\Delta q_c + \Delta h_u = 0,

7. Jednačina gubitaka pada u cevovodu

δhc=2Δqc.\delta h_c = 2\Delta q_c.

8. Jednačina neto pada

Δhn=−Tc d(Δqc)dt+Δha(1+cc)−ccΔhc.\Delta h_n = -T_c\,\dfrac{\mathrm{d}(\Delta q_c)}{\mathrm{d}t} + \Delta h_a(1 + c_c) - c_c\Delta h_c.

Jednačina hidrauličke turbine

Hidroelektrane su izrazito nelinearan element. Njihovo ponašanje opisuje se kao složena funkcija od osnovnih promenljivih turbine:

  • Protok vode kroz turbinu (QtQ_t)
  • Koeficijent korisnog dejstva (ηt\eta_t)
  • Snaga turbine (ptp_t)
  • Brzina obrtanja (NN)
  • Otvaranje turbine (AA)
  • Neto pad (HnH_n)

Opšta jednačina turbine je oblika:

Φ=f(Qt,ηt,pt,N,A,Hn)=0.\Phi = f\left(Q_t, \eta_t, p_t, N, A, H_n\right) = 0.

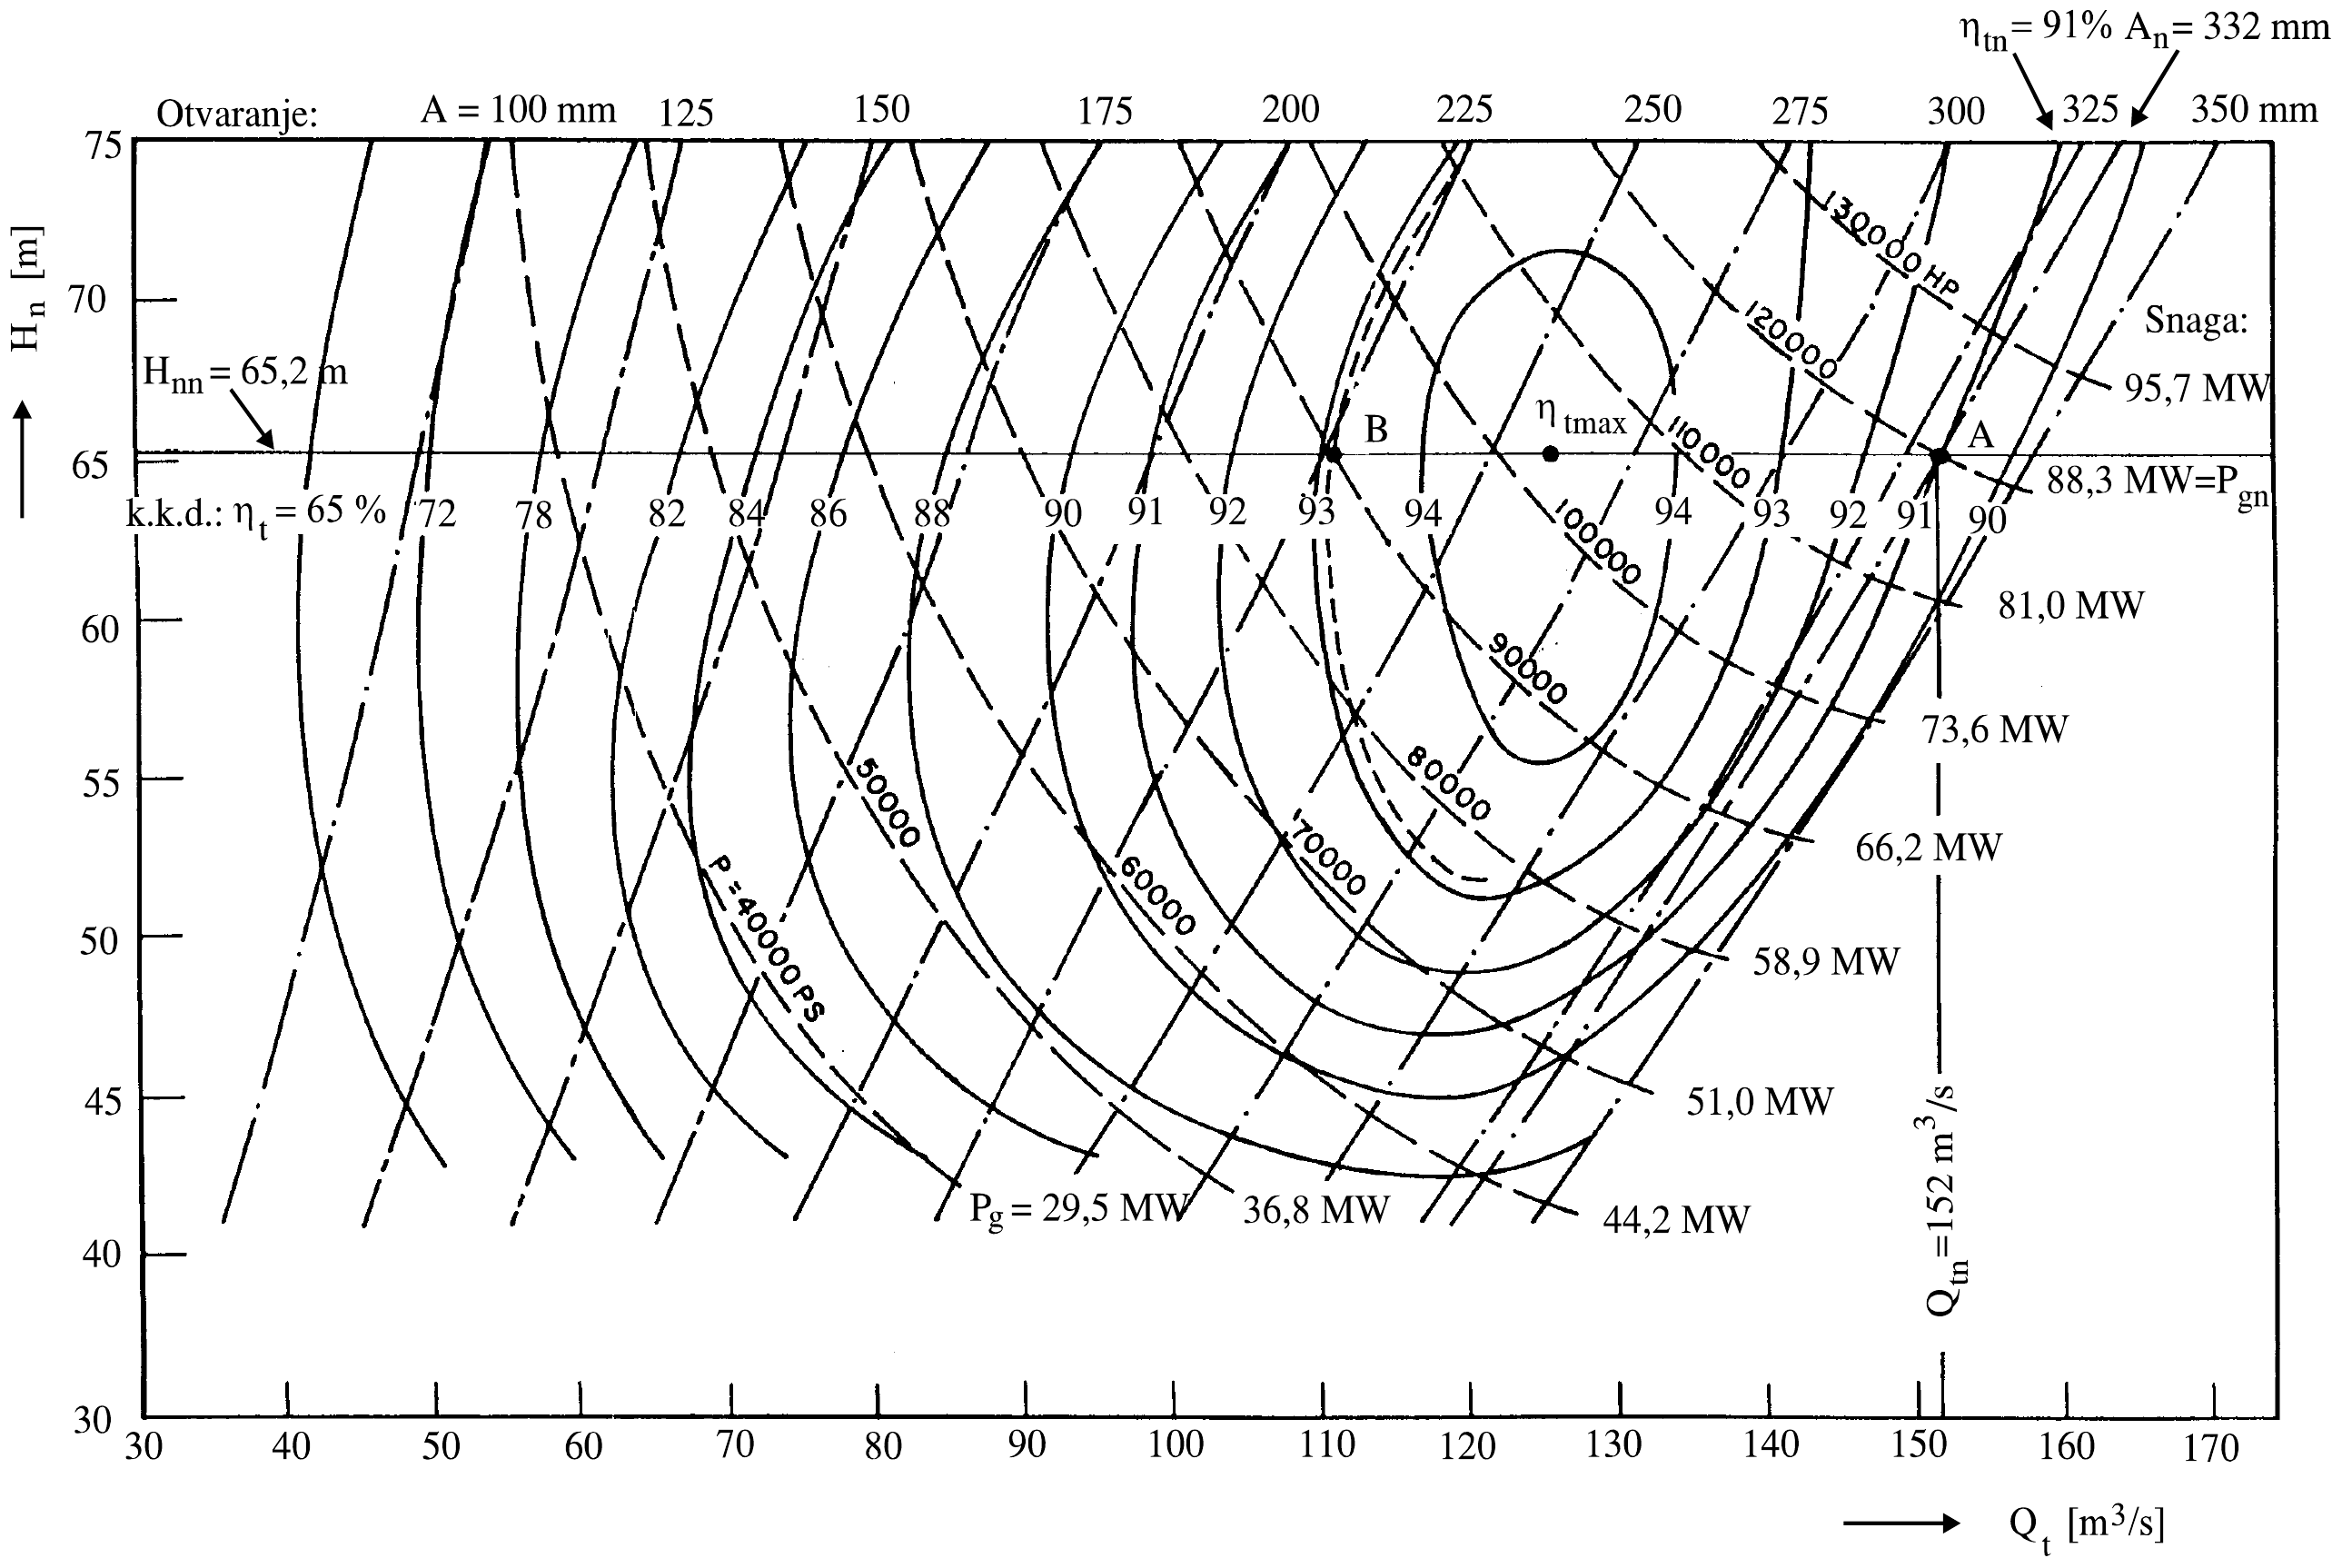
Analiza ponašanja hidro turbine bazira se na eksperimentalno dobijenim krivama na fizičkom modelu. Sam fizički model pravi se pre konstrukcije same turbine. Obično se te krive daju tako da se ηt\eta_t, ptp_t i AA uzimaju kao parametri, pri N=ConstN = \mathrm{Const}.

To znači da se one predstavljaju kao:

Hn=f(Qt)H_n = f\left(Q_t\right), gde su ηt\eta_t, ptp_t i AA parametri, a N=ConstN = \mathrm{Const}.

Njihov izgled je dat na slici u prilogu.

Dijagram hidrauličke turbine: neto pad H_n [m], od 30 do 75, u zavisnosti od protoka Q_t [m³/s], od 30 do 170, sa krivama koeficijenta korisnog dejstva η_t od 65 do 94 %, otvaranja A od 100 do 350 mm i snage generatora P_g od 29,5 do 95,7 MW (u konjskim snagama od 40000 PS do 130000 HP). Za H_nn = 65,2 m tačka A je pri Q_tn = 152 m³/s, η_tn = 91 %, A_n = 332 mm i P_gn = 88,3 MW; između nje i tačke B je η_tmax.

Dakle, osnovne izlazne promenljive su QtQ_t, ηt\eta_t i ptp_t, pošto se može smatrati da je u sinhronom radu brzina konstantna:

Qt=Qt(Hn,N,A);ηt=ηt(Hn,N,A);pt=pt(Hn,N,A).\begin{gathered} Q_t = Q_t\left(H_n, N, A\right); \\ \eta_t = \eta_t\left(H_n, N, A\right); \\ p_t = p_t\left(H_n, N, A\right). \end{gathered}

Za mala odstupanja oko stacionarnog stanja (označenog sa “0”), posle linearizacije, umesto nelinearnih jednačina dobijaju se linearizovane jednačine. Sve promenljive izražavaju se kao priraštaji. Tada je u sistemu relativnih jedinica:

Δqt=(∂qt∂hn)0Δhn+(∂qt∂a)0Δa+(∂qt∂n)0Δn;\Delta q_t = \left(\dfrac{\partial q_t}{\partial h_n}\right)_0\Delta h_n + \left(\dfrac{\partial q_t}{\partial a}\right)_0\Delta a + \left(\dfrac{\partial q_t}{\partial n}\right)_0\Delta n;
Δηt=(∂ηt∂hn)0Δhn+(∂ηt∂a)0Δa+(∂ηt∂n)0Δn;\Delta\eta_t = \left(\dfrac{\partial \eta_t}{\partial h_n}\right)_0\Delta h_n + \left(\dfrac{\partial \eta_t}{\partial a}\right)_0\Delta a + \left(\dfrac{\partial \eta_t}{\partial n}\right)_0\Delta n;
Δpt=(∂pt∂hn)0Δhn+(∂pt∂a)0Δa+(∂pt∂n)0Δn.\Delta p_t = \left(\dfrac{\partial p_t}{\partial h_n}\right)_0\Delta h_n + \left(\dfrac{\partial p_t}{\partial a}\right)_0\Delta a + \left(\dfrac{\partial p_t}{\partial n}\right)_0\Delta n.

Ove jednačine mogu se napisati i drugačije kao:

Δqt=e1Δhn+e2Δa+e7Δf;Δηt=e3Δhn+e4Δa+e11Δf;Δpt=e5Δhn+e6Δa+e9Δf,\begin{gathered} \Delta q_t = e_1\Delta h_n + e_2\Delta a + e_7\Delta f; \\ \Delta\eta_t = e_3\Delta h_n + e_4\Delta a + e_{11}\Delta f; \\ \Delta p_t = e_5\Delta h_n + e_6\Delta a + e_9\Delta f, \end{gathered}

pošto je promena brzine obrtanja jednaka promeni učestanosti (Δn=Δf\Delta n = \Delta f).

U prethodnim izrazima e1−e11e_1 - e_{11} su koeficijenti osetljivosti, dobijeni parcijalnim izvodima za određeno stacionarno stanje. Pri tome prava četiri koeficijenta su nezavisna:

e1=(∂qt∂hn)∣A=A0N=N0;e_1 = \left.\left(\dfrac{\partial q_t}{\partial h_n}\right)\right|_{\substack{A = A_0 \\[0.35em] N = N_0}};
e2=(∂qt∂a)∣Hn=Hn0N=N0;e_2 = \left.\left(\dfrac{\partial q_t}{\partial a}\right)\right|_{\substack{H_n = H_{n0} \\[0.35em] N = N_0}};
e3=(∂ηt∂hn)∣A=A0N=N0;e_3 = \left.\left(\dfrac{\partial \eta_t}{\partial h_n}\right)\right|_{\substack{A = A_0 \\[0.35em] N = N_0}};
e4=(∂ηt∂a)∣Hn=Hn0N=N0,e_4 = \left.\left(\dfrac{\partial \eta_t}{\partial a}\right)\right|_{\substack{H_n = H_{n0} \\[0.35em] N = N_0}},

dok su ostali koeficijenti zavisni i imaju formu:

e5=(∂pt∂hn)∣A=A0N=N0=1+e1+e3;e_5 = \left.\left(\dfrac{\partial p_t}{\partial h_n}\right)\right|_{\substack{A = A_0 \\[0.35em] N = N_0}} = 1 + e_1 + e_3;
e6=(∂pt∂a)∣Hn=Hn0N=N0=e2+e4;e_6 = \left.\left(\dfrac{\partial p_t}{\partial a}\right)\right|_{\substack{H_n = H_{n0} \\[0.35em] N = N_0}} = e_2 + e_4;
e7=(∂qt∂n)∣Hn=Hn0A=A0=1−2e1;e_7 = \left.\left(\dfrac{\partial q_t}{\partial n}\right)\right|_{\substack{H_n = H_{n0} \\[0.35em] A = A_0}} = 1 - 2e_1;
e8=e2e5−e1e6;e_8 = e_2e_5 - e_1e_6;
e9=(∂pt∂n)∣Hn=Hn0A=A0=1−2e1−2e3=e7−2e3;e_9 = \left.\left(\dfrac{\partial p_t}{\partial n}\right)\right|_{\substack{H_n = H_{n0} \\[0.35em] A = A_0}} = 1 - 2e_1 - 2e_3 = e_7 - 2e_3;
e10=e5e7−e1e9;e_{10} = e_5e_7 - e_1e_9;
e11=(∂ηt∂n)∣Hn=Hn0A=A0=−2e3.e_{11} = \left.\left(\dfrac{\partial \eta_t}{\partial n}\right)\right|_{\substack{H_n = H_{n0} \\[0.35em] A = A_0}} = -2e_3.

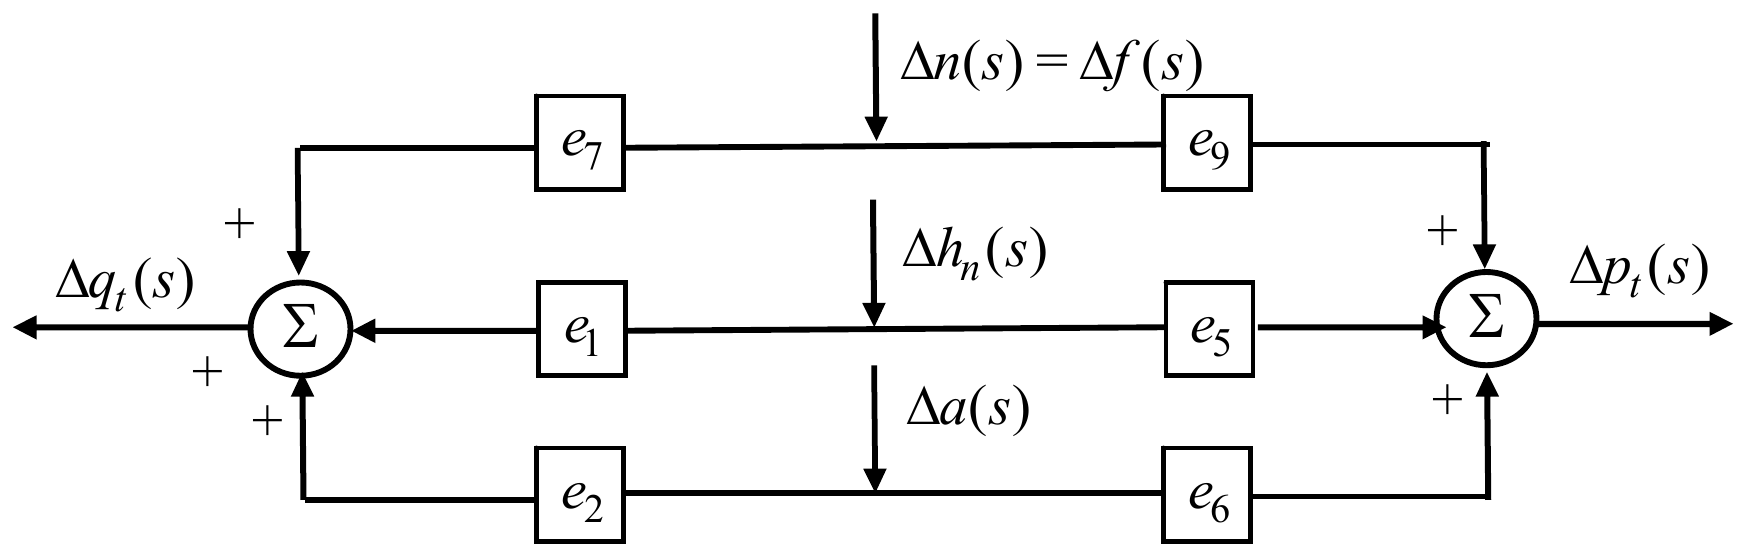
Strukturna šema (ulazno-izlazni model) hidrauličke turbine je:

Δq_t(s) je izlaz levog sabirača Σ, u koji sa znakom plus ulaze: Δn(s) = Δf(s) preko bloka e_7, Δh_n(s) preko bloka e_1 i Δa(s) preko bloka e_2. Δp_t(s) je izlaz desnog sabirača, u koji sa znakom plus ulaze: Δn(s) = Δf(s) preko bloka e_9, Δh_n(s) preko bloka e_5 i Δa(s) preko bloka e_6.

Ovo je šema Fransisove, ili propelerne turbine.

Kada se jednačine turbine pridruže jednačinama hidroenergetskog postrojenja, dobija se model hidroelektrane.

Pošto je model izuzetno složen, ovde će se obrađivati samo pribranske hidroelektrane, koje nemaju dovodni tunel i vodostan. To znači da u opštem slučaju izloženog modela ne postoji prvih pet od osam jednačina. Ostaju samo jednačine cevovoda i neto pada.

Pribranske hidroelektrane

Kod njih ne postoji uticaj dovodnog tunela i vodostana. Ovde će se zanemariti i promena neto pada (jednačina 8). U tom slučaju za analizu ostaju samo jednačine cevovoda i promene snage turbine.

Tada je promena protoka kroz cevovod (samim tim i kroz turbinu) data jednačinom:

d(Δqt)dt=d(Δqc)dt=−1e1TcΔqt+e2e1TcΔa+e7e1TcΔf .\dfrac{\mathrm{d}(\Delta q_t)}{\mathrm{d}t} = \dfrac{\mathrm{d}(\Delta q_c)}{\mathrm{d}t} = -\dfrac{1}{e_1T_c}\Delta q_t + \dfrac{e_2}{e_1T_c}\Delta a + \dfrac{e_7}{e_1T_c}\Delta f\,.

Jednačina promene snage kroz turbinu je:

Δpt=e5e1Δqt−e8e1Δa−e10e1Δf .\Delta p_t = \dfrac{e_5}{e_1}\Delta q_t - \dfrac{e_8}{e_1}\Delta a - \dfrac{e_{10}}{e_1}\Delta f\,.

Ako se primeni Laplace-ova transformacija i eliminiše promena protoka kroz turbinu, za funkciju prenosa pribranske hidroelektrane pri promeni otvaranja turbine dobija se:

WaHP(s)=Δpt(s)Δa(s)∣Δf=0=e6−e8Tcs1+e1Tcs .\boxed{W_a^{HP}(s) = \left.\dfrac{\Delta p_t(s)}{\Delta a(s)}\right|_{\Delta f = 0} = \dfrac{e_6 - e_8T_cs}{1 + e_1T_cs}}\,.

Funkcija prenosa pri promeni učestanosti je:

WfHP(s)=Δpt(s)Δf(s)∣Δa=0=e9−e10Tcs1+e1Tcs .\boxed{W_f^{HP}(s) = \left.\dfrac{\Delta p_t(s)}{\Delta f(s)}\right|_{\Delta a = 0} = \dfrac{e_9 - e_{10}T_cs}{1 + e_1T_cs}}\,.

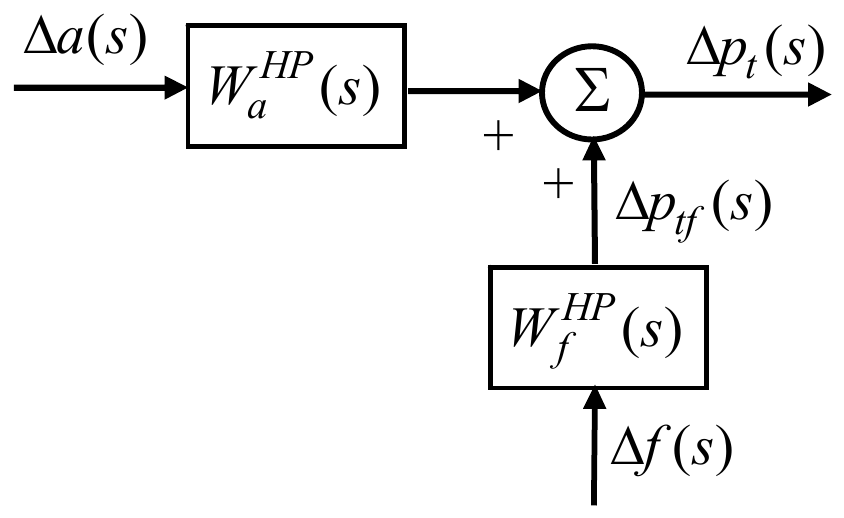
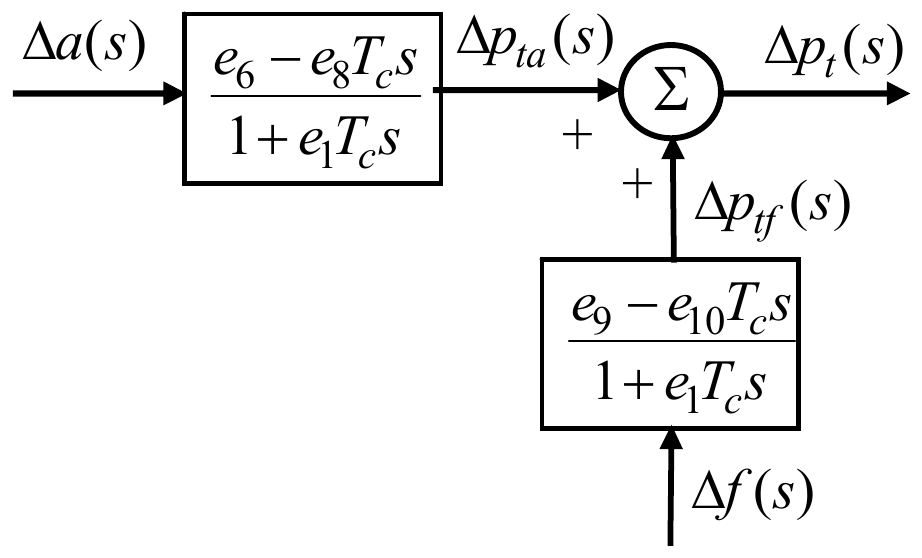
Ulazno izlazni model pribranske hidroelektrane je:

Δa(s) ide kroz blok W_a^HP(s) u sabirač Σ, sa znakom plus; Δf(s) ide kroz blok W_f^HP(s) i kao Δp_tf(s) ulazi u sabirač, sa znakom plus; izlaz sabirača je Δp_t(s).
Ista šema sa razvijenim blokovima: Δa(s) ide kroz blok (e_6 − e_8 T_c s)/(1 + e_1 T_c s) i daje Δp_ta(s); Δf(s) ide kroz blok (e_9 − e_10 T_c s)/(1 + e_1 T_c s) i daje Δp_tf(s); njihov zbir u sabiraču Σ je Δp_t(s).

Može se uvesti i dalje uprošćenje ovog modela, čime se dobija uprošćeni model pribranske hidroelektrane.

On se izvodi pod pretpostavkom da se turbina posmatra kao običan otvor kroz koji ističe voda pod dejstvom zemljine teže.

U tom slučaju je:

e1=1/2; e2=1; e3=e4=0 .\boxed{e_1 = 1/2;\ e_2 = 1;\ e_3 = e_4 = 0}\,.

Onda se ostali koeficijenti izračunavaju kao:

e5=3/2; e6=1; e7=0; e8=1; e9=e10=e11=0 .e_5 = 3/2;\ e_6 = 1;\ e_7 = 0;\ e_8 = 1;\ e_9 = e_{10} = e_{11} = 0\,.

Jednačina protoka kroz turbinu i snaga turbine tada su:

d(Δqt)dt=d(Δqc)dt=−2TcΔqc+2TcΔa .\dfrac{\mathrm{d}(\Delta q_t)}{\mathrm{d}t} = \dfrac{\mathrm{d}(\Delta q_c)}{\mathrm{d}t} = -\dfrac{2}{T_c}\Delta q_c + \dfrac{2}{T_c}\Delta a\,.
Δpt=3Δqc−2Δa .\Delta p_t = 3\Delta q_c - 2\Delta a\,.

Pojedine prenosne funkcije su:

WaHPU(s)=Δpt(s)Δa(s)∣Δf=0=1−Tcs1+0,5Tcs .\boxed{W_a^{HPU}(s) = \left.\dfrac{\Delta p_t(s)}{\Delta a(s)}\right|_{\Delta f = 0} = \dfrac{1 - T_cs}{1 + 0{,}5T_cs}}\,.
WfHPU(s)=Δpt(s)Δf(s)∣Δa=0=0 .\boxed{W_f^{HPU}(s) = \left.\dfrac{\Delta p_t(s)}{\Delta f(s)}\right|_{\Delta a = 0} = 0}\,.

Može se zaključiti da promena snage agregata ne zavisi od promene učestanosti.

Model potrošača

Potrošnja u EES-u sastoji se od velikog broja individualnih potrošača. Ako se posmatra kao skoncentrisana, u stacionarnom stanju se može izraziti kao nelinearna funkcija:

Pp=f(F, V, λ(F, V))=0 ,P_p = f\left(F,\ V,\ \lambda(F,\ V)\right) = 0\,,

gde su:

  • λ\lambda – karakteriše određeni radni režim;
  • FF – učestanost;
  • VV – napon.

U okolini nekog stacionarnog stanja, posle linearizacije i relativiziranja promenljivih, uz uvažavanje inercije obrtnih masa potrošača, priraštaj snage potrošača je:

Δpp=(∂pp∂f)0Δf+(∂pp∂v)0(Δv+Δvm)+(∂pp∂λ)0Δλ+1pp0∑iJpiΩp0i2dωpidt ,\begin{aligned} \Delta p_p ={}& \left(\dfrac{\partial p_p}{\partial f}\right)_0\Delta f + \left(\dfrac{\partial p_p}{\partial v}\right)_0\left(\Delta v + \Delta v_m\right) \\ &+ \left(\dfrac{\partial p_p}{\partial \lambda}\right)_0\Delta\lambda + \dfrac{1}{p_{p0}}\sum_i J_{pi}\varOmega_{p0i}^2\dfrac{\mathrm{d}\omega_{pi}}{\mathrm{d}t}\,, \end{aligned}

gde su:

  • Δvm\Delta v_m – dejstvo lokalnih uređaja za regulaciju napona;
  • Ω\varOmega – mehanička brzina obrtanja potrošača.

Ako se u prethodnu jednačinu uvedu sledeći parametri:

  • Tp=1pp0∑iJpiΩp0i2T_p = \dfrac{1}{p_{p0}}\sum_i J_{pi}\varOmega_{p0i}^2 – vremenska konstanta inercije obrtnih masa potrošača u sistemu;
  • epf=(∂pp∂f)0e_{pf} = \left(\dfrac{\partial p_p}{\partial f}\right)_0 – koeficijent elastičnosti snage potrošača pri promeni učestanosti za konstantan napon u [r.j.] (faktor samoregulacije potrošača koji zavisi od učestanosti);
  • epv=(∂pp∂v)0e_{pv} = \left(\dfrac{\partial p_p}{\partial v}\right)_0 – koeficijent elastičnosti snage potrošača pri promeni napona za konstantnu učestanost u [r.j.];
  • β=ΔvΔf\beta = \dfrac{\Delta v}{\Delta f} – koeficijent osetljivosti, koji karakteriše uticaj malih promena učestanosti na male promene napona u [r.j.];
  • Δpλ=(∂pp∂λ)0Δλ\Delta p_\lambda = \left(\dfrac{\partial p_p}{\partial \lambda}\right)_0\Delta\lambda – promena potrošnje sistema zbog promene radnih uslova (za konstantne napon i učestanost);
  • ep=epf+βepve_p = e_{pf} + \beta e_{pv} – globalni koeficijent samoregulacije potrošača pri promeni učestanosti i napona u sistemu.

Tada je:

Δpp=Tp d(Δf)dt+epΔf+epvΔvm+Δpλ .\boxed{\Delta p_p = T_p\,\dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t} + e_p\Delta f + e_{pv}\Delta v_m + \Delta p_\lambda}\,.

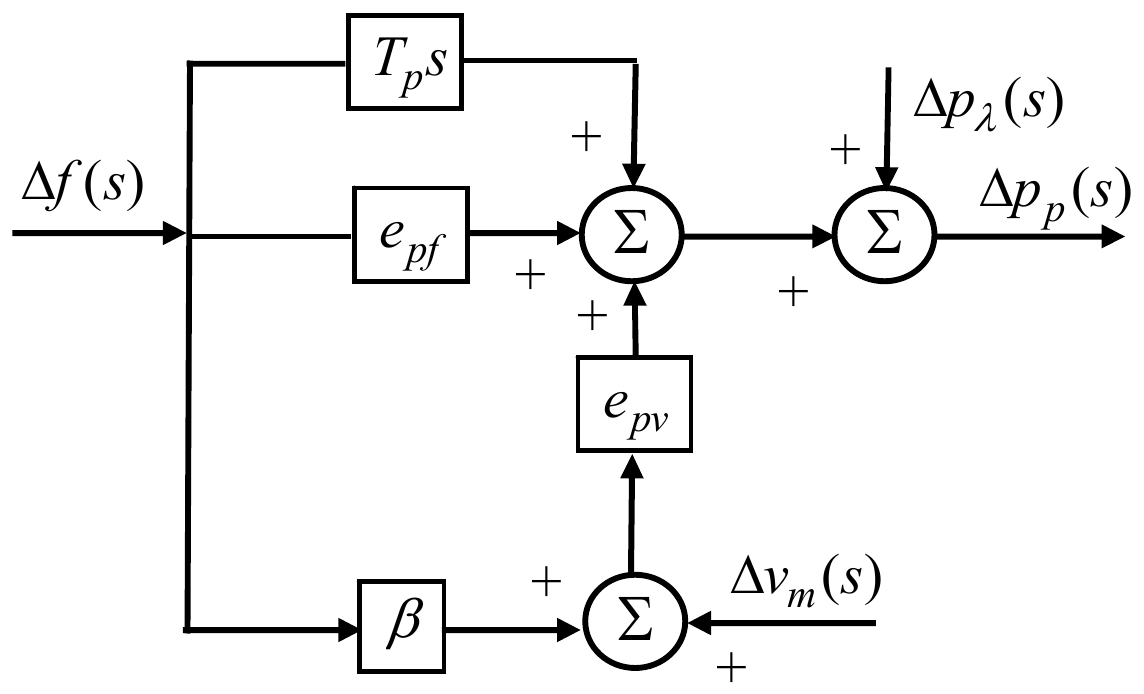
Ulazno-izlazni model potrošača je:

Δf(s) ide kroz blokove T_p s i e_pf, sa znakom plus, u prvi sabirač Σ. Δf(s) kroz blok β i Δv_m(s), oba sa znakom plus, ulaze u drugi sabirač, čiji izlaz kroz blok e_pv ulazi u prvi sabirač, sa znakom plus. Izlaz prvog sabirača i Δp_λ(s), oba sa znakom plus, ulaze u treći sabirač, čiji je izlaz Δp_p(s).

Efekat inercije obrtnih masa

U složenim višemašinskim EES-ima jednačina kretanja obrtnih masa nekog (i-tog) generatora može se pisati kao:

Ji∂ωmi∂t=Mti−Mgi;i=1, 2, ⋯ , m;J_i\dfrac{\partial\omega_{mi}}{\partial t} = M_{ti} - M_{gi}; \quad i = 1,\ 2,\ \cdots,\ m;
Ji=Jti+Jgi+(Jei);i=1, 2, ⋯ , m;J_i = J_{ti} + J_{gi} + (J_{ei}); \quad i = 1,\ 2,\ \cdots,\ m;

gde su:

  • ωm\omega_m – mehanička brzina obrtanja;
  • MtM_t – motorni momenat (momenat turbine);
  • MgM_g – otporni momenat (momenat generatora);
  • JtJ_t – momenat inercije turbine;
  • JgJ_g – momenat inercije generatora;
  • JeJ_e – momenat inercije pobudnice (ako je obrtna).

Ako se umesto momenata uvedu snage i ako se uvede vremenska konstanta mehaničke inercije, dobija se sledeća diferencijalna jednačina:

Tgi d(Δfi)dt=Δpti−Δpgi;i=1, 2, ⋯ , m ,T_{gi}\,\dfrac{\mathrm{d}(\Delta f_i)}{\mathrm{d}t} = \Delta p_{ti} - \Delta p_{gi}; \quad i = 1,\ 2,\ \cdots,\ m\,,

gde su:

  • Tgi=Jiωmiωm0ip0i≈Jiωmi2p0iT_{gi} = J_i\dfrac{\omega_{mi}\omega_{m0i}}{p_{0i}} \approx \dfrac{J_i\omega_{mi}^2}{p_{0i}};
  • p0ip_{0i} – snaga inercije u stacionarnom stanju (ili snaga turbine);
  • p0i=pt0i=pg0ip_{0i} = p_{t0i} = p_{g0i} – jednake snage turbine i generatora;
Δpti=pti−pt0ip0i;Δpgi=pgi−pg0ip0i;\Delta p_{ti} = \dfrac{p_{ti} - p_{t0i}}{p_{0i}}; \quad \Delta p_{gi} = \dfrac{p_{gi} - p_{g0i}}{p_{0i}};
Δf=Fi−F0F0=ωmi−ωm0iωm0i=Δωmi .\Delta f = \dfrac{F_i - F_0}{F_0} = \dfrac{\omega_{mi} - \omega_{m0i}}{\omega_{m0i}} = \Delta\omega_{mi}\,.

Sada se jednačina obrtnih masa može napisati u obliku:

Tgi d(Δfi)dt=Δpti−fi(Δpp);i=1, 2, ⋯ , m .T_{gi}\,\dfrac{\mathrm{d}(\Delta f_i)}{\mathrm{d}t} = \Delta p_{ti} - f_i(\Delta p_p); \quad i = 1,\ 2,\ \cdots,\ m\,.

Ako se pretpostavi da je učestanost u sistemu zajednička:

d(Δfi)dt∑i=1mp0iTgi=∑i=1mp0iΔpti−∑i=1mfi(Δpp)pp0i;i=1, 2, ⋯ , m .\dfrac{\mathrm{d}(\Delta f_i)}{\mathrm{d}t}\sum_{i=1}^{m} p_{0i}T_{gi} = \sum_{i=1}^{m} p_{0i}\Delta p_{ti} - \sum_{i=1}^{m} f_i(\Delta p_p)p_{p0i}; \quad i = 1,\ 2,\ \cdots,\ m\,.

Poslednji član u prethodnom izrazu je ranije izvedena funkcija epe_p, koja se može dati kao:

∑i=1mfi(Δpp)pp0i=pp0(epΔf+epvΔvm+Δpλ+Tp d(Δf)dt).\sum_{i=1}^{m} f_i(\Delta p_p)p_{p0i} = p_{p0}\left(e_p\Delta f + e_{pv}\Delta v_m + \Delta p_\lambda + T_p\,\dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t}\right).

Zamenom u prethodni izraz i sređivanjem dobija se:

d(Δf)dt[∑i=1mp0iTgi+pp0Tp]=∑i=1mp0iΔpti−pp0(epΔf+epvΔvm+Δpλ),\dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t}\left[\sum_{i=1}^{m} p_{0i}T_{gi} + p_{p0}T_p\right] = \sum_{i=1}^{m} p_{0i}\Delta p_{ti} - p_{p0}\left(e_p\Delta f + e_{pv}\Delta v_m + \Delta p_\lambda\right),

odnosno:

T d(Δf)dt+epΔf=∑i=1mεiΔpti−ΔpL ,\boxed{T\,\dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t} + e_p\Delta f = \sum_{i=1}^{m}\varepsilon_i\Delta p_{ti} - \Delta p_L}\,,

gde su:

  • T=Tp+∑i=1mεiTgiT = T_p + \sum\limits_{i=1}^{m}\varepsilon_iT_{gi};
  • εi=pi0pp0=pi0p0\varepsilon_i = \dfrac{p_{i0}}{p_{p0}} = \dfrac{p_{i0}}{p_0} – udeo i-tog agregata u ukupnoj snazi sistema u stacionarnom stanju;
  • ∑i=1mεi=1,0\sum\limits_{i=1}^{m}\varepsilon_i = 1{,}0;
  • ΔpL=Δpλ+epvΔvm\Delta p_L = \Delta p_\lambda + e_{pv}\Delta v_m – ekvivalentna promena potrošnje u sistemu, u [r.j.];
∑i=1mεiΔpti=Δpt .\sum_{i=1}^{m}\varepsilon_i\Delta p_{ti} = \Delta p_t\,.

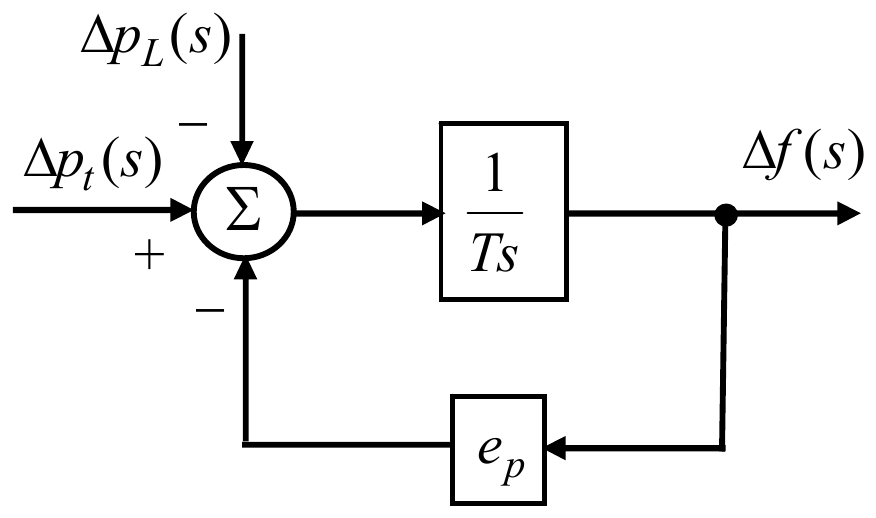
Zamenska šema koja odgovara jednačini obrtnih masa je:

Δp_t(s) ulazi sa znakom plus, a Δp_L(s) sa znakom minus u sabirač Σ; izlaz ide kroz blok 1/(Ts) i daje Δf(s), koji se kroz blok e_p vraća u sabirač, sa znakom minus.

Izolovani rad elektrana

Izolovani rad je kada pojedine elektrane ili generatori napajaju sopstveno potrošačko područje. Ovaj slučaj karakteriše početni stadijum razvoja EES-a, ili poremećene režime.

Izolovani rad turboagregata

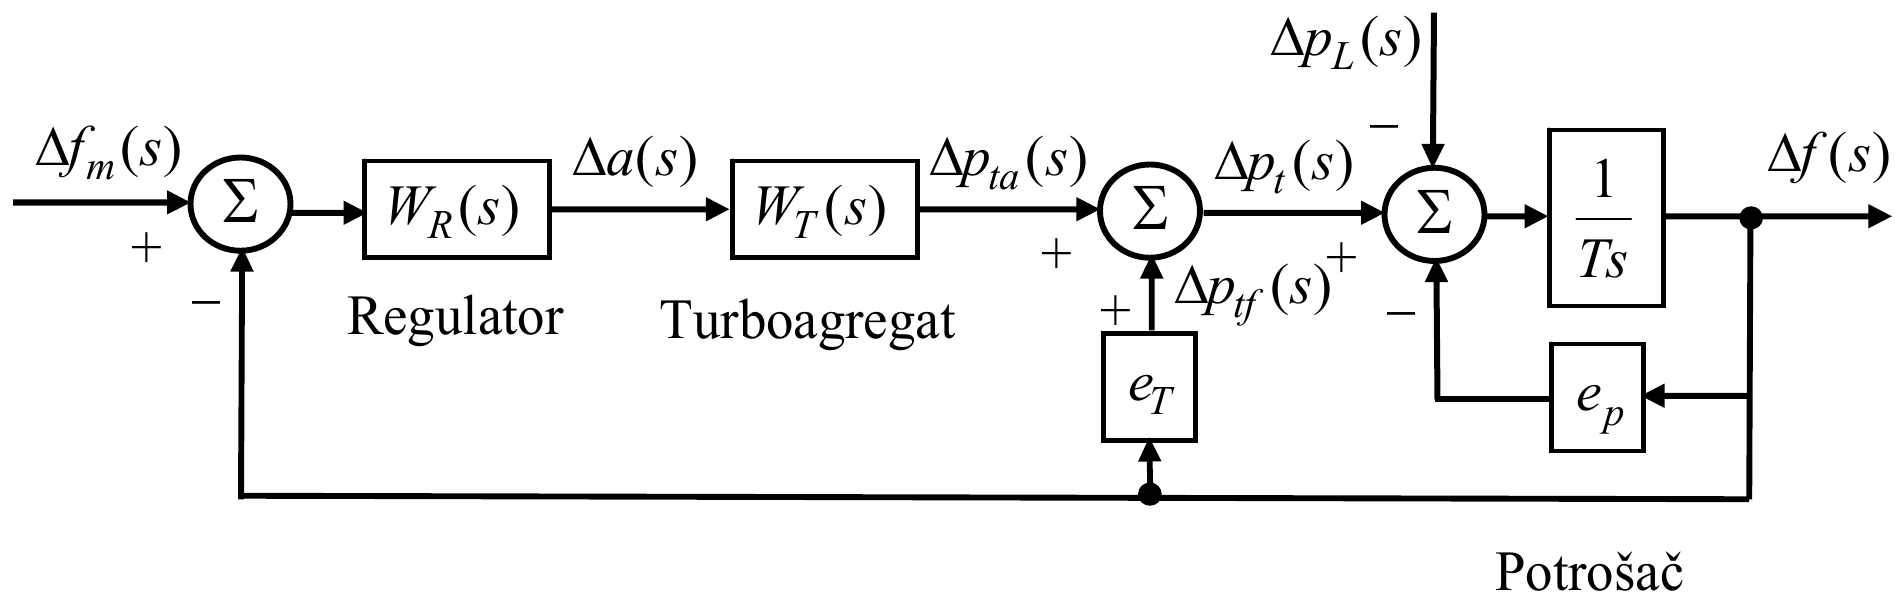
Zamenska šema u ovom slučaju je:

Δf_m(s) ulazi sa znakom plus u prvi sabirač Σ; njegov izlaz ide kroz regulator W_R(s), koji daje Δa(s), i turboagregat W_T(s), koji daje Δp_ta(s). Δp_ta(s) i Δp_tf(s) iz bloka e_T, oba sa znakom plus, ulaze u drugi sabirač, koji daje Δp_t(s). Δp_t(s) sa znakom plus, Δp_L(s) sa znakom minus i izlaz bloka e_p sa znakom minus (potrošač) ulaze u treći sabirač, čiji izlaz kroz blok 1/(Ts) daje Δf(s). Δf(s) se vraća u blok e_p, u blok e_T i u prvi sabirač, sa znakom minus.

Prenosna funkcija WT(s)W_T(s) može biti:

  • WTc(s)W_T^c(s) – kondenzacioni turboagregat
  • WTr(s)W_T^r(s) – kondenzacioni turboagregat sa međupregrevanjem pare
  • WTN(s)W_T^N(s) – nuklearni turboagregat

Model u prostoru stanja dobija se udruživanjem jednačina stanja regulatora, turboagregata i inercije obrtnih masa:

d(Δa)dt=−rTsΔa+1Ts(Δfm−Δf)– tahometrijski regulator,\begin{gathered} \dfrac{\mathrm{d}(\Delta a)}{\mathrm{d}t} = -\dfrac{r}{T_s}\Delta a + \dfrac{1}{T_s}\left(\Delta f_m - \Delta f\right) \\ \text{– tahometrijski regulator,} \end{gathered}
(1)
d(Δpt1)dt=ktTuΔa−1TuΔpt1– turboagregat\begin{gathered} \dfrac{\mathrm{d}(\Delta p_{t1})}{\mathrm{d}t} = \dfrac{k_t}{T_u}\Delta a - \dfrac{1}{T_u}\Delta p_{t1} \\ \text{– turboagregat} \end{gathered}
(2)
d(Δpt2)dt=1TrΔpt1−1TrΔpt2– turboagregat\begin{gathered} \dfrac{\mathrm{d}(\Delta p_{t2})}{\mathrm{d}t} = \dfrac{1}{T_r}\Delta p_{t1} - \dfrac{1}{T_r}\Delta p_{t2} \\ \text{– turboagregat} \end{gathered}
(3)
d(Δpt3)dt=1TnΔpt1−1TnΔpt3– turboagregat\begin{gathered} \dfrac{\mathrm{d}(\Delta p_{t3})}{\mathrm{d}t} = \dfrac{1}{T_n}\Delta p_{t1} - \dfrac{1}{T_n}\Delta p_{t3} \\ \text{– turboagregat} \end{gathered}
(4)
d(Δf)dt=−epTΔf+ΔptT−ΔpLT– potrosˇacˇ (inercija obrtnih masa)\begin{gathered} \dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t} = -\dfrac{e_p}{T}\Delta f + \dfrac{\Delta p_t}{T} - \dfrac{\Delta p_L}{T} \\ \text{– potrošač (inercija obrtnih masa)} \end{gathered}
(5)

gde je promena odate snage turboagregata:

Δpt=cvΔpt1+cs(1−cv)Δpt2+(1−cs)(1−cv)Δpt3+eTΔf .\begin{aligned} \Delta p_t ={}& c_v\Delta p_{t1} + c_s(1 - c_v)\Delta p_{t2} \\ &+ (1 - c_s)(1 - c_v)\Delta p_{t3} + e_T\Delta f\,. \end{aligned}

Ovaj sistem jednačina može se napisati u formi linearnog modela u prostoru stanja kao:

dxdt=Ax+Bu+Fz ,\dfrac{\mathrm{d}\boldsymbol{x}}{\mathrm{d}t} = \boldsymbol{A}\boldsymbol{x} + \boldsymbol{B}\boldsymbol{u} + \boldsymbol{F}\boldsymbol{z}\,,

gde su:

  • x=[ΔaΔpt1Δpt2Δpt3Δf]T\boldsymbol{x} = [\Delta a\quad \Delta p_{t1}\quad \Delta p_{t2}\quad \Delta p_{t3}\quad \Delta f]^{\mathrm{T}} – vektor stanja
  • u=[Δfm]\boldsymbol{u} = [\Delta f_m] – vektor upravljanja
  • z=[ΔpL]\boldsymbol{z} = [\Delta p_L] – vektor poremećaja

Izolovani rad hidroagregata

Hidroelektrane su obično locirane daleko od centara potrošnje, pa se može desiti da one rade pri nekim ispadima izolovano.

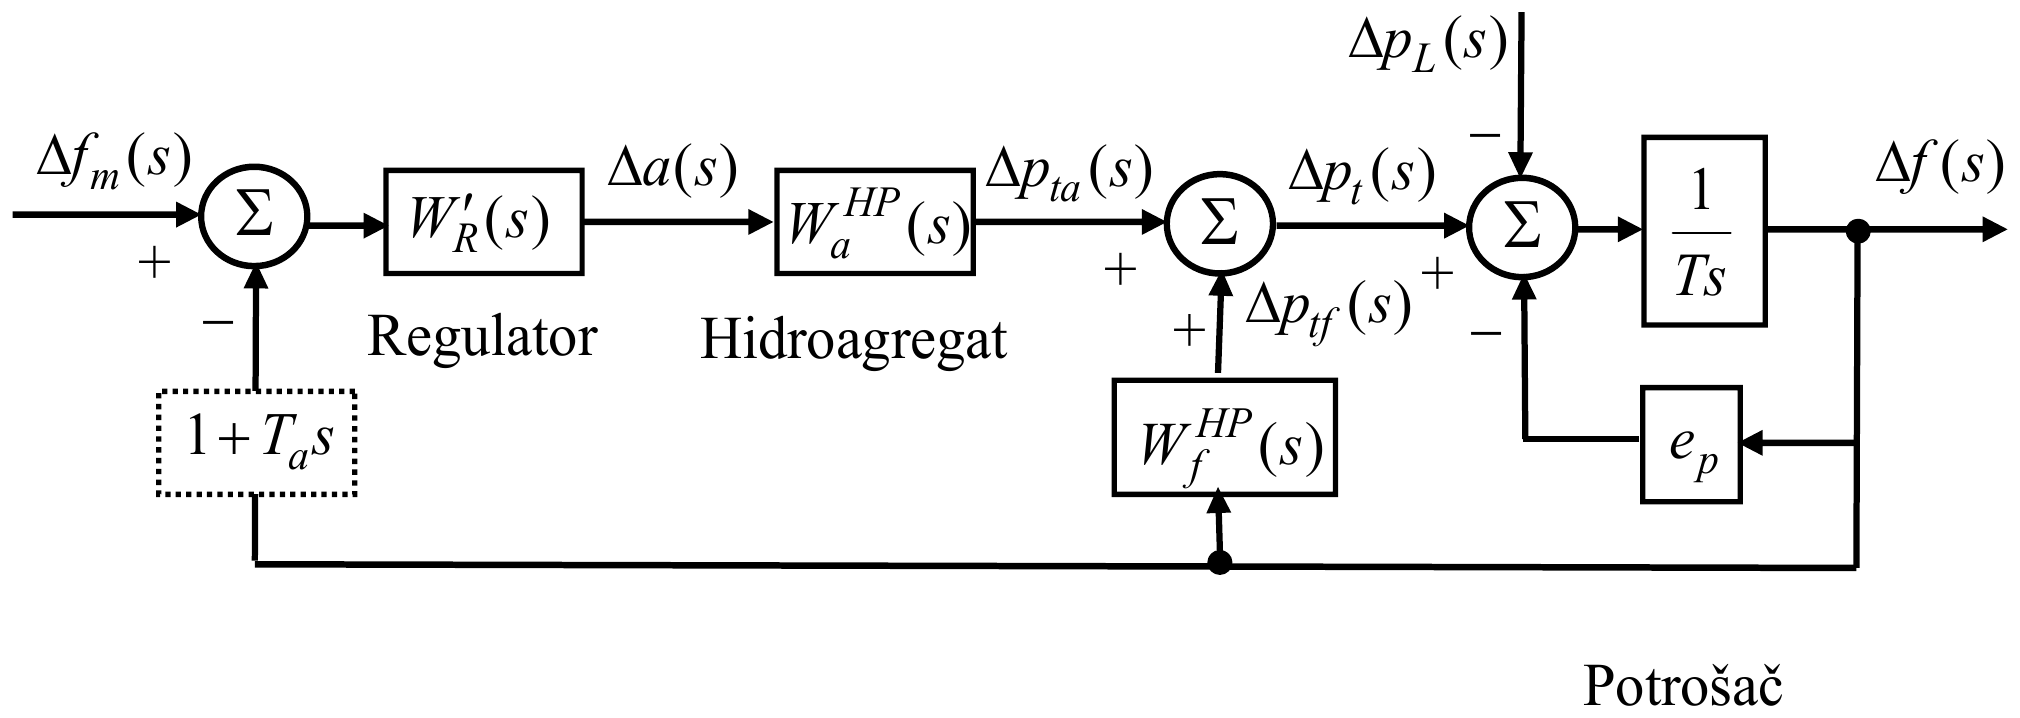
Zamenska šema u ovom slučaju je:

Šema kao kod turboagregata: Δf_m(s) ulazi sa znakom plus u prvi sabirač; njegov izlaz ide kroz regulator W′_R(s), koji daje Δa(s), i hidroagregat W_a^HP(s), koji daje Δp_ta(s). Δp_ta(s) i Δp_tf(s) iz bloka W_f^HP(s), oba sa znakom plus, ulaze u drugi sabirač, koji daje Δp_t(s). Δp_t(s) sa znakom plus, Δp_L(s) sa znakom minus i izlaz bloka e_p sa znakom minus (potrošač) ulaze u treći sabirač, čiji izlaz kroz blok 1/(Ts) daje Δf(s). Δf(s) se vraća u blok e_p, u blok W_f^HP(s) i, preko isprekidano nacrtanog bloka 1 + T_a s, u prvi sabirač, sa znakom minus.

Pojedine prenosne funkcije na slici su:

  • WR′(s)=1r+r′Tes1+Tes+TssW_R'(s) = \dfrac{1}{r + r'\dfrac{T_es}{1 + T_es} + T_ss} – akcelerotahometrijski regulator sa prolaznim statizmom
  • WaHP(s)=e6−e8Tcs1+e1TcsW_a^{HP}(s) = \dfrac{e_6 - e_8T_cs}{1 + e_1T_cs} – član koji zavisi od promene otvaranja pribranskog hidroagregata
  • WfHP(s)=e9−e10Tcs1+e1TcsW_f^{HP}(s) = \dfrac{e_9 - e_{10}T_cs}{1 + e_1T_cs} – član koji zavisi od promene učestanosti pribranskog hidroagregata

Jednačine u prostoru stanja su:

d(Δa)dt=−r+r′TsΔa+1TsΔv+1Ts(Δfm−Δf−Ta d(Δf)dt)– akcelerotahometrijski regulatorsa prolaznim statizmom\begin{gathered} \begin{aligned} \dfrac{\mathrm{d}(\Delta a)}{\mathrm{d}t} ={}& -\dfrac{r + r'}{T_s}\Delta a + \dfrac{1}{T_s}\Delta v \\ &+ \dfrac{1}{T_s}\left(\Delta f_m - \Delta f - T_a\,\dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t}\right) \end{aligned} \\ \text{– akcelerotahometrijski regulator} \\ \text{sa prolaznim statizmom} \end{gathered}
(1)
d(Δv)dt=−1TeΔv+r′TeΔa– akcelerotahometrijski regulatorsa prolaznim statizmom\begin{gathered} \dfrac{\mathrm{d}(\Delta v)}{\mathrm{d}t} = -\dfrac{1}{T_e}\Delta v + \dfrac{r'}{T_e}\Delta a \\ \text{– akcelerotahometrijski regulator} \\ \text{sa prolaznim statizmom} \end{gathered}
(2)
d(Δqc)dt=e2e1TcΔa−1e1TcΔqc+e7e1TcΔf– protok kroz pribransku turbinu\begin{gathered} \dfrac{\mathrm{d}(\Delta q_c)}{\mathrm{d}t} = \dfrac{e_2}{e_1T_c}\Delta a - \dfrac{1}{e_1T_c}\Delta q_c + \dfrac{e_7}{e_1T_c}\Delta f \\ \text{– protok kroz pribransku turbinu} \end{gathered}
(3)
d(Δf)dt=−epTΔf+ΔptT−ΔpLT– potrosˇacˇ (inercija obrtnih masa)\begin{gathered} \dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t} = -\dfrac{e_p}{T}\Delta f + \dfrac{\Delta p_t}{T} - \dfrac{\Delta p_L}{T} \\ \text{– potrošač (inercija obrtnih masa)} \end{gathered}
(4)

gde je promena odate snage hidroagregata:

Δpt=e5e1Δqc−e8e1Δa−e10e1Δf .\Delta p_t = \dfrac{e_5}{e_1}\Delta q_c - \dfrac{e_8}{e_1}\Delta a - \dfrac{e_{10}}{e_1}\Delta f\,.

Ovaj sistem jednačina može se napisati u formi linearnog modela u prostoru stanja kao:

dxdt=Ax+Bu+Fz ,\dfrac{\mathrm{d}\boldsymbol{x}}{\mathrm{d}t} = \boldsymbol{A}\boldsymbol{x} + \boldsymbol{B}\boldsymbol{u} + \boldsymbol{F}\boldsymbol{z}\,,

gde su:

  • x=[ΔaΔvΔqcΔf]T\boldsymbol{x} = [\Delta a\quad \Delta v\quad \Delta q_c\quad \Delta f]^{\mathrm{T}} – vektor stanja
  • u=[Δfm]\boldsymbol{u} = [\Delta f_m] – vektor upravljanja
  • z=[ΔpL]\boldsymbol{z} = [\Delta p_L] – vektor poremećaja

U prethodnom modelu podesivi parametri su: TaT_a, rr, r′r' i TeT_e.

Najkritičniji slučaj sa stanovišta epe_p (faktor samoregulacije potrošača) jeste kada potrošač ima čisto omsko opterećenje, odnosno kada je ep=0e_p = 0.

Modelovanje elektroenergetskog sistema (EES-a)

U EES-u više elektrana radi paralelno na zajedničku mrežu, tako da se model dobija generalizacijom izvedenih modela elektrana koje rade na sopstvenu mrežu. Pri tome, uvode se sledeće pretpostavke:

  1. Brzina obrtanja (u relativnim jedinicama) svih paralelno spregnutih generatorskih jedinica u EES-u je ista u stacionarnom stanju i u prelaznom procesu. Ova pretpostavka nameće sledeću:
  2. Uzajamne sprege između raznih generatorskih jedinica u sistemu su krute (zanemareni ugaoni pomeraji između rotora generatora i sinhronizacione sprege).
  3. Zanemaruju se varijacije napona u sistemu, što znači da se potpuno rasprežu P-f i Q-V potproblemi.
  4. Potrošnja u sistemu se posmatra kao skoncentrisana, a gubici aktivne snage su pridodati potrošnji.
  5. Pri modelovanju povezanih EES-a pretpostavlja se da su veze između njih (spojni vodovi) elastične.

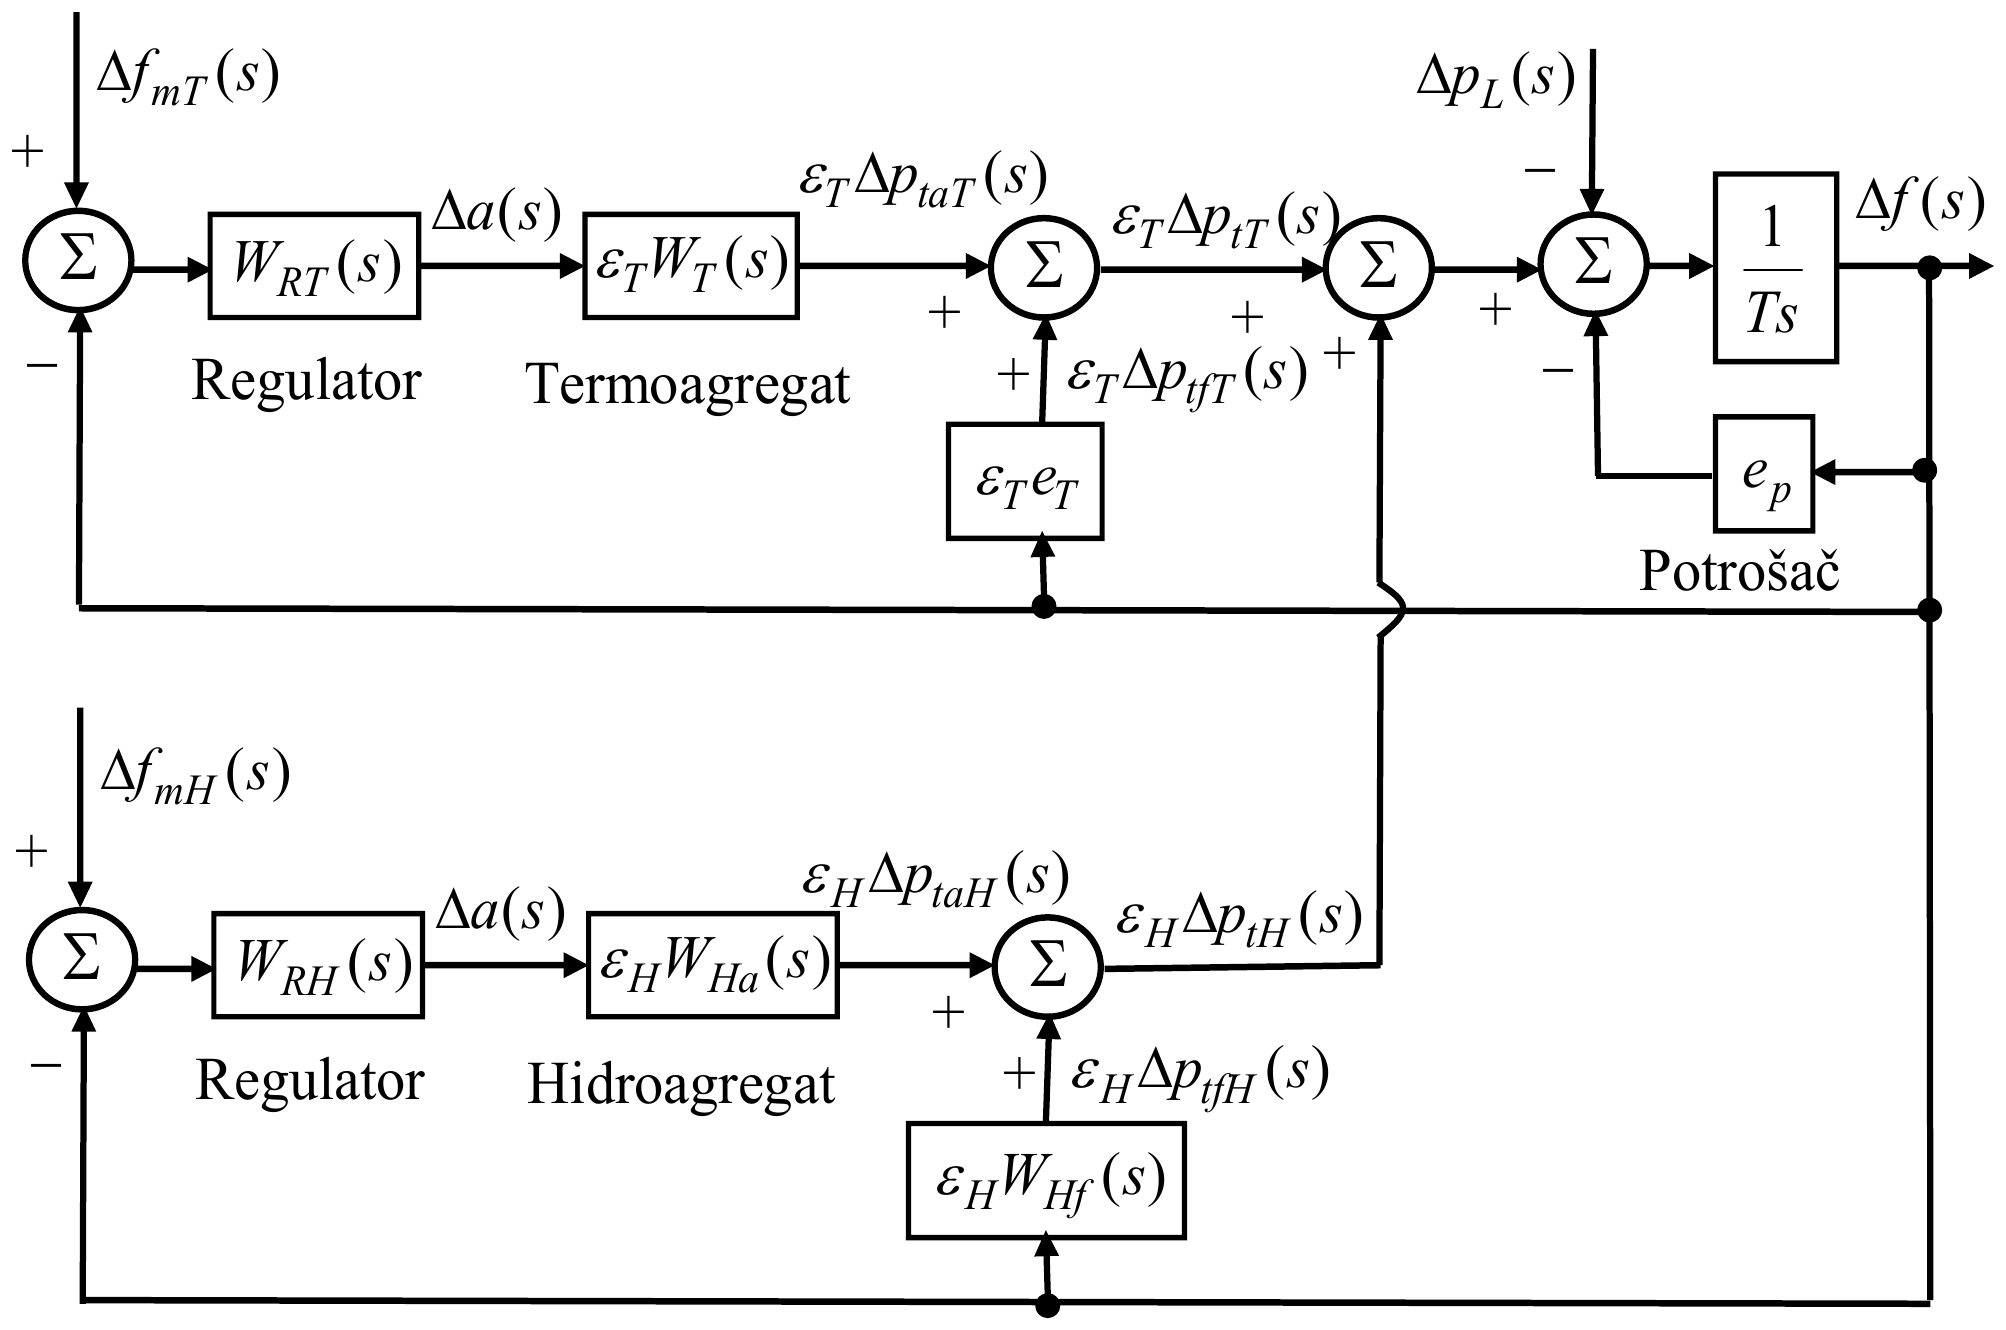
Šema EES-a koji se sastoji od po jednog hidro i termo agregata je:

Gore termoagregat: Δf_mT(s) sa znakom plus i Δf(s) sa znakom minus ulaze u sabirač, čiji izlaz ide kroz regulator W_RT(s), koji daje Δa(s), i blok ε_T W_T(s), koji daje ε_T Δp_taT(s). Njoj se u drugom sabiraču dodaje ε_T Δp_tfT(s) iz bloka ε_T e_T, što daje ε_T Δp_tT(s). Dole hidroagregat: Δf_mH(s) sa znakom plus i Δf(s) sa znakom minus ulaze u sabirač, čiji izlaz ide kroz regulator W_RH(s), koji daje Δa(s), i blok ε_H W_Ha(s), koji daje ε_H Δp_taH(s). Njoj se u drugom sabiraču dodaje ε_H Δp_tfH(s) iz bloka ε_H W_Hf(s), što daje ε_H Δp_tH(s). Obe snage se sabiraju; njihov zbir sa znakom plus, Δp_L(s) sa znakom minus i izlaz bloka e_p sa znakom minus (potrošač) ulaze u sabirač, čiji izlaz kroz blok 1/(Ts) daje Δf(s), koji se vraća u sve povratne sprege.

Na prethodnoj slici εT=pT0p0\varepsilon_T = \dfrac{p_{T0}}{p_0} i εH=pH0p0\varepsilon_H = \dfrac{p_{H0}}{p_0} su udeli turbo i hidroagregata u ukupnoj snazi sistema u stacionarnom stanju, pri čemu uvek važi εT+εH=1\varepsilon_T + \varepsilon_H = 1.

Model u prostoru stanja biće dat pod pretpostavkom da je termoelektrana predstavljena agregatom sa međupregrevanjem pare (na fosilna goriva), a hidroelektrana pribranskim agregatom. Model je:

Termoelektrana

d(ΔaT)dt=−rTTsTΔaT+1TsT(ΔfmT−Δf)– tahometrijski regulator,\begin{gathered} \dfrac{\mathrm{d}(\Delta a_T)}{\mathrm{d}t} = -\dfrac{r_T}{T_{sT}}\Delta a_T + \dfrac{1}{T_{sT}}\left(\Delta f_{mT} - \Delta f\right) \\ \text{– tahometrijski regulator,} \end{gathered}
(1)
d(Δpt1)dt=ktTuΔaT−1TuΔpt1– turboagregat\begin{gathered} \dfrac{\mathrm{d}(\Delta p_{t1})}{\mathrm{d}t} = \dfrac{k_t}{T_u}\Delta a_T - \dfrac{1}{T_u}\Delta p_{t1} \\ \text{– turboagregat} \end{gathered}
(2)
d(Δpt2)dt=1TrΔpt1−1TrΔpt2– turboagregat\begin{gathered} \dfrac{\mathrm{d}(\Delta p_{t2})}{\mathrm{d}t} = \dfrac{1}{T_r}\Delta p_{t1} - \dfrac{1}{T_r}\Delta p_{t2} \\ \text{– turboagregat} \end{gathered}
(3)
d(Δpt3)dt=1TnΔpt1−1TnΔpt3– turboagregat\begin{gathered} \dfrac{\mathrm{d}(\Delta p_{t3})}{\mathrm{d}t} = \dfrac{1}{T_n}\Delta p_{t1} - \dfrac{1}{T_n}\Delta p_{t3} \\ \text{– turboagregat} \end{gathered}
(4)

gde je promena odate snage turboagregata:

ΔptT=cvΔpt1+cs(1−cv)Δpt2+(1−cs)(1−cv)Δpt3+eTΔf .\begin{aligned} \Delta p_{tT} ={}& c_v\Delta p_{t1} + c_s(1 - c_v)\Delta p_{t2} \\ &+ (1 - c_s)(1 - c_v)\Delta p_{t3} + e_T\Delta f\,. \end{aligned}

Hidroelektrana

d(ΔaH)dt=−rH+r′TsHΔaH+1TsHΔv+1TsH(ΔfmH−Δf−Ta d(Δf)dt)– akcelerotahometrijski regulatorsa prolaznim statizmom\begin{gathered} \begin{aligned} \dfrac{\mathrm{d}(\Delta a_H)}{\mathrm{d}t} ={}& -\dfrac{r_H + r'}{T_{sH}}\Delta a_H + \dfrac{1}{T_{sH}}\Delta v \\ &+ \dfrac{1}{T_{sH}}\left(\Delta f_{mH} - \Delta f - T_a\,\dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t}\right) \end{aligned} \\ \text{– akcelerotahometrijski regulator} \\ \text{sa prolaznim statizmom} \end{gathered}
(5)
d(Δv)dt=−1TeΔv+r′TeΔaH– akcelerotahometrijski regulatorsa prolaznim statizmom\begin{gathered} \dfrac{\mathrm{d}(\Delta v)}{\mathrm{d}t} = -\dfrac{1}{T_e}\Delta v + \dfrac{r'}{T_e}\Delta a_H \\ \text{– akcelerotahometrijski regulator} \\ \text{sa prolaznim statizmom} \end{gathered}
(6)
d(Δqc)dt=e2e1TcΔaH−1e1TcΔqc+e7e1TcΔf– protok kroz pribransku turbinu\begin{gathered} \dfrac{\mathrm{d}(\Delta q_c)}{\mathrm{d}t} = \dfrac{e_2}{e_1T_c}\Delta a_H - \dfrac{1}{e_1T_c}\Delta q_c + \dfrac{e_7}{e_1T_c}\Delta f \\ \text{– protok kroz pribransku turbinu} \end{gathered}
(7)

gde je promena odate snage hidroagregata:

ΔptH=e5e1Δqc−e8e1ΔaH−e10e1Δf .\Delta p_{tH} = \dfrac{e_5}{e_1}\Delta q_c - \dfrac{e_8}{e_1}\Delta a_H - \dfrac{e_{10}}{e_1}\Delta f\,.
d(Δf)dt=−epTΔf+εTΔptTT+εHΔptHT−ΔpLT– potrosˇacˇ (inercija obrtnih masa)\begin{gathered} \dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t} = -\dfrac{e_p}{T}\Delta f + \dfrac{\varepsilon_T\Delta p_{tT}}{T} + \dfrac{\varepsilon_H\Delta p_{tH}}{T} - \dfrac{\Delta p_L}{T} \\ \text{– potrošač (inercija obrtnih masa)} \end{gathered}
(8)

Vidi se da je sistem osmog reda.

Razlika u odnosu na napred izvedene jednačine za pojedinačne agregate je gde je potrebno dodati indeks TT za termički agregat, a indeks HH za hidro agregat. Takođe, razlika je i u načinu formiranja jednačine inercije obrtnih masa (jednačina 8), gde sa svojim udelima učestvuju i termički i hidro agregat.

Ako u jednom mešovitom EES-u u opštem slučaju ima mTm_T termoelektrana, onda one unose 4mT4m_T diferencijalnih jednačina (pod pretpostavkom da su turbine kondenzacione sa međupregrevanjem pare).

Ako u EES-u u opštem slučaju ima mHm_H hidroelektrana, onda one unose 3mH3m_H diferencijalnih jednačina (pod pretpostavkom da je regulator sa prolaznim statizmom).

Za inerciju obrtnih masa uvek postoji jedna diferencijalna jednačina.

Znači, pod napred navedenim pretpostavkama maksimalan red sistema je:

n=4mT+3mH+1 .\boxed{n = 4m_T + 3m_H + 1}\,.

Model u prostoru stanja je:

dxdt=Ax+Bu+Fz ,\dfrac{\mathrm{d}\boldsymbol{x}}{\mathrm{d}t} = \boldsymbol{A}\boldsymbol{x} + \boldsymbol{B}\boldsymbol{u} + \boldsymbol{F}\boldsymbol{z}\,,

gde su:

  • x=[ΔaTΔpt1Δpt2Δpt3ΔaHΔvΔqcΔf]T\begin{aligned} \boldsymbol{x} = [&\Delta a_T\quad \Delta p_{t1}\quad \Delta p_{t2}\quad \Delta p_{t3} \\ &\Delta a_H\quad \Delta v\quad \Delta q_c\quad \Delta f]^{\mathrm{T}} \end{aligned} – vektor stanja
  • u=[ΔfmTΔfmH]\boldsymbol{u} = [\Delta f_{mT}\quad \Delta f_{mH}] – vektor upravljanja
  • z=[ΔpL]\boldsymbol{z} = [\Delta p_L] – vektor poremećaja.

Modelovanje povezanih elektroenergetskih sistema

Izolovani rad EES-a danas je izuzetak. Iz ekonomskih i tehničkih razloga teži se ukrupnjavanju EES-a i stvaranju velikih interkonekcija. Istorijski su se prvo stvorili regionalni EES-i, zatim nacionalne interkonekcije i na kraju međunarodne interkonekcije, pa čak i kontinentalne interkonekcije.

U Evropi postoji više interkonekcija, od kojih su najpoznatije: UCTE, СЭВ i NORDEL.

I ove interkonekcije su povezane, ali asinhronim spojnim vodovima (DC vodovi), tako da svaka interkonekcija ima svoju sopstvenu učestanost. Interesantno je da se sad čak povezuju sistemi 50 i 60 Hz u zalivskim zemljama.

Da bi se modelovali povezani EES-i, mora se prvo izvesti model spojnog voda.

Čvorovi 1 i 2, sa naponima V_1 i V_2, povezani spojnim vodom impedanse Z_12, kojim teče snaga P_12 od čvora 1 ka čvoru 2.

Snaga razmene između ova dva EES-a je (izraz izveden u predmetu Analiza EES-a):

P12=V12Z12sin⁡ψ12+V1V2Z12sin⁡(θ12−ψ12)≈V1V2Z12sin⁡θ12 ,\begin{aligned} P_{12} &= \dfrac{V_1^2}{Z_{12}}\sin\psi_{12} + \dfrac{V_1V_2}{Z_{12}}\sin(\theta_{12} - \psi_{12}) \\ &\approx \dfrac{V_1V_2}{Z_{12}}\sin\theta_{12}\,, \end{aligned}

gde su:

  • ψ12\psi_{12} – komplementarni ugao povezne impedanse Z‾12\ph{Z}_{12};
  • V1V_1, V2V_2 – moduli napona na sabirnicama postrojenja odakle polaze spojni vodovi;
  • V‾1=V1/θ1‾\ph{V}_1 = V_1\underline{/\theta_1}; V‾2=V2/θ2‾\ph{V}_2 = V_2\underline{/\theta_2}; θ12=θ1−θ2\theta_{12} = \theta_1 - \theta_2.

Varijacija snage razmene, ili sinhronizaciona snaga, između sistema 1 i 2 je:

ΔP12=(V1′V2′X12′cos⁡θ12)Δθ12 ,\Delta P_{12} = \left(\dfrac{V_1'V_2'}{X_{12}'}\cos\theta_{12}\right)\Delta\theta_{12}\,,

gde su sa ‘ označene tranzijentne vrednosti napona i reaktansi.

Ova snaga razmene data je u stvarnim jedinicama. Međutim, da bi se izabrala bazna snaga, mora se opredeliti između sistema 1 i 2, ili zbira njihovih snaga.

Ako bi se za baznu snagu izabrala snaga sistema 1, onda je:

ΔP12(1)=ΔP12P10=(kk1cos⁡θ120)2πF0(Δν1−Δν2)=ms(1)Δν12 ,\begin{aligned} \Delta P_{12}^{(1)} = \dfrac{\Delta P_{12}}{P_{10}} &= \left(kk_1\cos\theta_{120}\right)2\pi F_0\left(\Delta\nu_1 - \Delta\nu_2\right) \\ &= m_s^{(1)}\Delta\nu_{12}\,, \end{aligned}

gde su:

  • k=P12M′P12M=V1′V2′X12V1V2X12′k = \dfrac{P_{12M}'}{P_{12M}} = \dfrac{V_1'V_2'X_{12}}{V_1V_2X_{12}'} – odnos maksimalnih prenosnih kapaciteta spojnog voda u tranzijentnom i stacionarnom stanju;
  • k1=P12MP10k_1 = \dfrac{P_{12M}}{P_{10}} – relativna vrednost prenosnog kapaciteta spojnog voda, izražena u odnosu na stacionarno opterećenje sistema 1;
  • ms(1)=(kk1cos⁡θ120)2πF0m_s^{(1)} = \left(kk_1\cos\theta_{120}\right)2\pi F_0 – koeficijent sinhronizacione snage, sveden na snagu sistema 1 u stacionarnom stanju;
  • Δν1=Δθ12πF0\Delta\nu_1 = \dfrac{\Delta\theta_1}{2\pi F_0}; Δν2=Δθ22πF0\Delta\nu_2 = \dfrac{\Delta\theta_2}{2\pi F_0} – Varijacije faznih uglova napona na sabirnicama postrojenja 1 i 2, iz kojih polazi spojni vod;
Δν12=Δν1−Δν2 .\Delta\nu_{12} = \Delta\nu_1 - \Delta\nu_2\,.

Na sličan način mogu se izvesti jednačine ako se za baznu snagu opterećenja u stacionarnom stanju usvoji snaga sistema 2:

  • ΔP12=−ΔP21\Delta P_{12} = -\Delta P_{21} – u stvarnim jedinicama;
  • Δp12(1)=−Δp21(1)\Delta p_{12}^{(1)} = -\Delta p_{21}^{(1)} – u relativnim jedinicama u odnosu na sistem 1.

Sada je:

Δp21(2)=−(kk2cos⁡θ120)2πF0(Δν1−Δν2)=−ms(2)Δν12 ,\begin{aligned} \Delta p_{21}^{(2)} &= -\left(kk_2\cos\theta_{120}\right)2\pi F_0\left(\Delta\nu_1 - \Delta\nu_2\right) \\ &= -m_s^{(2)}\Delta\nu_{12}\,, \end{aligned}

gde su:

  • k2=P12MP20=P21MP20k_2 = \dfrac{P_{12M}}{P_{20}} = \dfrac{P_{21M}}{P_{20}} – relativna vrednost prenosnog kapaciteta spojnog voda,
  • ms(2)=(kk2cos⁡θ120)2πF0=αms(1)m_s^{(2)} = \left(kk_2\cos\theta_{120}\right)2\pi F_0 = \alpha m_s^{(1)};
  • α=P10P20\alpha = \dfrac{P_{10}}{P_{20}} – relativni odnos snaga sistema 1 i 2 u stacionarnom stanju.

Ako se ima u vidu da je kružna učestanost:

Ωe=dθdt=2πF ,\varOmega_e = \dfrac{\mathrm{d}\theta}{\mathrm{d}t} = 2\pi F\,,

onda je:

Δν1=∫0tΔf1 dt;Δν1(0)=Δν10;\Delta\nu_1 = \int\limits_0^t\Delta f_1\,\mathrm{d}t; \quad \Delta\nu_1(0) = \Delta\nu_{10};
Δν2=∫0tΔf2 dt;Δν2(0)=Δν20.\Delta\nu_2 = \int\limits_0^t\Delta f_2\,\mathrm{d}t; \quad \Delta\nu_2(0) = \Delta\nu_{20}.

Sada je:

Δp12=ms(1)∫0t[Δf1−Δf2]dt=ms(2)α∫0t[Δf1−Δf2]dt ;\begin{aligned} \Delta p_{12} &= m_s^{(1)}\int\limits_0^t\left[\Delta f_1 - \Delta f_2\right]\mathrm{d}t \\ &= \dfrac{m_s^{(2)}}{\alpha}\int\limits_0^t\left[\Delta f_1 - \Delta f_2\right]\mathrm{d}t\,; \end{aligned}
Δp21=ms(2)∫0t[Δf2−Δf1]dt=αms(1)∫0t[Δf2−Δf1]dt .\begin{aligned} \Delta p_{21} &= m_s^{(2)}\int\limits_0^t\left[\Delta f_2 - \Delta f_1\right]\mathrm{d}t \\ &= \alpha m_s^{(1)}\int\limits_0^t\left[\Delta f_2 - \Delta f_1\right]\mathrm{d}t\,. \end{aligned}

To znači da je:

Δp21(2)=−αΔp12(1) ,\boxed{\Delta p_{21}^{(2)} = -\alpha\Delta p_{12}^{(1)}}\,,

odnosno u apsolutnim (SI) jedinicama je uvek: ΔP12=−ΔP21\boxed{\Delta P_{12} = -\Delta P_{21}}.

Diferencijalna jednačina promene snage u spojnom vodu je:

d(Δp12)dt=ms(1)(Δf1−Δf2).\dfrac{\mathrm{d}(\Delta p_{12})}{\mathrm{d}t} = m_s^{(1)}\left(\Delta f_1 - \Delta f_2\right).

Jednačina obrtnih masa povezanih elektroenergetskih sistema

Ponovo se u izvođenju polazi od sledeće šeme:

Čvorovi 1 i 2 povezani spojnim vodom, kojim teče snaga P_12 od čvora 1 ka čvoru 2.

Ako se pođe od opšteg izraza za jednačinu obrtnih masa:

T d(Δf)dt+epΔf=Δpt−ΔpL ,T\,\dfrac{\mathrm{d}(\Delta f)}{\mathrm{d}t} + e_p\Delta f = \Delta p^t - \Delta p_L\,,

gde je Δpt\Delta p^t zbirna snaga varijacije snage u oba sistema, gde je:

  • Δp1t=Δp1−Δp12\Delta p_1^t = \Delta p_1 - \Delta p_{12} – varijacija snage u sistemu 1;
  • Δp2t=Δp2−Δp21\Delta p_2^t = \Delta p_2 - \Delta p_{21} – varijacija snage u sistemu 2;
Δp2t=Δp2+α12Δp12 .\Delta p_2^t = \Delta p_2 + \alpha_{12}\Delta p_{12}\,.

Ako je ova snaga pozitivna, onda se radi o izvozu, a ako je negativna onda o uvozu.

α12=P10P20\alpha_{12} = \dfrac{P_{10}}{P_{20}} je odnos baznih snaga dva sistema u stacionarnom stanju.

Sada je:

Sistem 1:

T1 d(Δf1)dt+ep1Δf1=Δp1−Δp12−ΔpL1 ;T_1\,\dfrac{\mathrm{d}(\Delta f_1)}{\mathrm{d}t} + e_{p1}\Delta f_1 = \Delta p_1 - \Delta p_{12} - \Delta p_{L1}\,;
T1 d(Δf1)dt+ep1Δf1+ms(1)∫0t(Δf1−Δf2)dt=Δp1−ΔpL1 .T_1\,\dfrac{\mathrm{d}(\Delta f_1)}{\mathrm{d}t} + e_{p1}\Delta f_1 + m_s^{(1)}\int\limits_0^t\left(\Delta f_1 - \Delta f_2\right)\mathrm{d}t = \Delta p_1 - \Delta p_{L1}\,.

Sistem 2:

T2 d(Δf2)dt+ep2Δf2=Δp2−Δp21−ΔpL2 ;T_2\,\dfrac{\mathrm{d}(\Delta f_2)}{\mathrm{d}t} + e_{p2}\Delta f_2 = \Delta p_2 - \Delta p_{21} - \Delta p_{L2}\,;
T2 d(Δf2)dt+ep2Δf2+ms(2)∫0t(Δf2−Δf1)dt=Δp2−ΔpL2 .T_2\,\dfrac{\mathrm{d}(\Delta f_2)}{\mathrm{d}t} + e_{p2}\Delta f_2 + m_s^{(2)}\int\limits_0^t\left(\Delta f_2 - \Delta f_1\right)\mathrm{d}t = \Delta p_2 - \Delta p_{L2}\,.

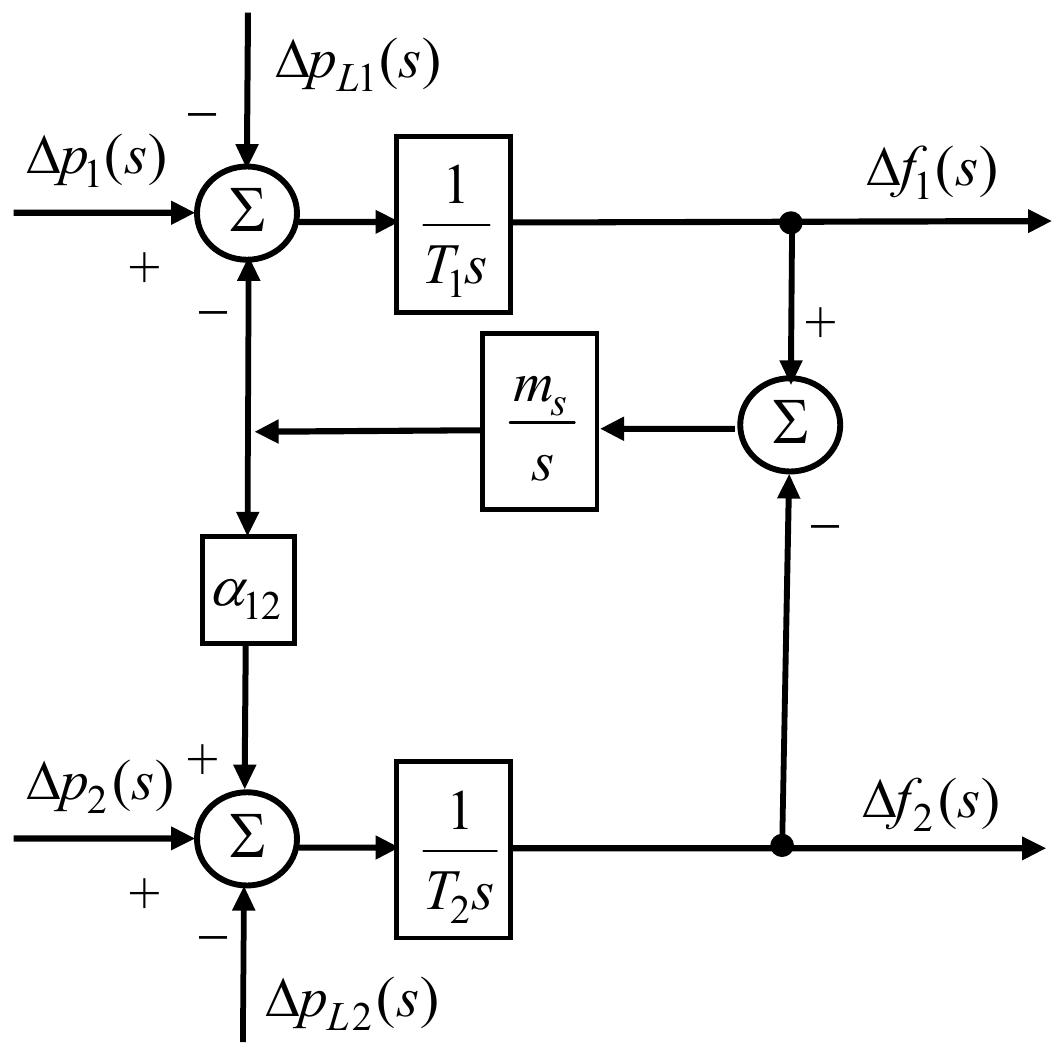
Ulazno-izlazni model je:

Gore sistem 1: Δp_1(s) sa znakom plus i Δp_L1(s) sa znakom minus ulaze u sabirač Σ, čiji izlaz kroz blok 1/(T_1 s) daje Δf_1(s). Dole sistem 2: Δp_2(s) sa znakom plus i Δp_L2(s) sa znakom minus ulaze u sabirač, čiji izlaz kroz blok 1/(T_2 s) daje Δf_2(s). Između njih je spojni vod: Δf_1(s) sa znakom plus i Δf_2(s) sa znakom minus ulaze u sabirač, čiji izlaz ide kroz blok m_s/s; taj signal ulazi u sabirač sistema 1 sa znakom minus, a preko bloka α_12 u sabirač sistema 2, sa znakom plus.

Model dva povezana elektroenergetska sistema

Ako se krene od dva izolovana EES-a:

Dva čvora, 1 i 2, bez veze između njih.
dx1dt=A1x1+B1u1+F1z1y1=C1Tx1;  x1(0)=0\begin{gathered} \dfrac{\mathrm{d}\boldsymbol{x}_1}{\mathrm{d}t} = \boldsymbol{A}_1\boldsymbol{x}_1 + \boldsymbol{B}_1\boldsymbol{u}_1 + \boldsymbol{F}_1\boldsymbol{z}_1 \\ \boldsymbol{y}_1 = \boldsymbol{C}_1^{\mathrm{T}}\boldsymbol{x}_1;\ \ \boldsymbol{x}_1(0) = \boldsymbol{0} \end{gathered}
dx2dt=A2x2+B2u2+F2z2y2=C2Tx2;  x2(0)=0\begin{gathered} \dfrac{\mathrm{d}\boldsymbol{x}_2}{\mathrm{d}t} = \boldsymbol{A}_2\boldsymbol{x}_2 + \boldsymbol{B}_2\boldsymbol{u}_2 + \boldsymbol{F}_2\boldsymbol{z}_2 \\ \boldsymbol{y}_2 = \boldsymbol{C}_2^{\mathrm{T}}\boldsymbol{x}_2;\ \ \boldsymbol{x}_2(0) = \boldsymbol{0} \end{gathered}

Za povezane EES-e

Čvorovi 1 i 2 povezani spojnim vodom, kojim teče promena snage ΔP_12 od čvora 1 ka čvoru 2.

mora se dodati jednačina spojnog voda, odnosno jednačina kojom se pokazuje interakcija ova dva sistema:

dx1dt=A1x1+a12Δp12+B1u1+F1z1;x1(0)=0 ;\dfrac{\mathrm{d}\boldsymbol{x}_1}{\mathrm{d}t} = \boldsymbol{A}_1\boldsymbol{x}_1 + \boldsymbol{a}_{12}\Delta\boldsymbol{p}_{12} + \boldsymbol{B}_1\boldsymbol{u}_1 + \boldsymbol{F}_1\boldsymbol{z}_1; \quad \boldsymbol{x}_1(0) = \boldsymbol{0}\,;
dp12dt=ms(1)(Δf1−Δf2)=m1Tx1−m2Tx2 ;Δp12(0)=0 ;\begin{aligned} \dfrac{\mathrm{d}\boldsymbol{p}_{12}}{\mathrm{d}t} &= m_s^{(1)}\left(\Delta f_1 - \Delta f_2\right) = \boldsymbol{m}_1^{\mathrm{T}}\boldsymbol{x}_1 - \boldsymbol{m}_2^{\mathrm{T}}\boldsymbol{x}_2\,; \\ \Delta\boldsymbol{p}_{12}(0) &= \boldsymbol{0}\,; \end{aligned}
dx2dt=A2x2+a21Δp21+B2u2+F2z2;x2(0)=0 ,\dfrac{\mathrm{d}\boldsymbol{x}_2}{\mathrm{d}t} = \boldsymbol{A}_2\boldsymbol{x}_2 + \boldsymbol{a}_{21}\Delta\boldsymbol{p}_{21} + \boldsymbol{B}_2\boldsymbol{u}_2 + \boldsymbol{F}_2\boldsymbol{z}_2; \quad \boldsymbol{x}_2(0) = \boldsymbol{0}\,,

gde su m1T=[00⋯ms(1)]T\boldsymbol{m}_1^{\mathrm{T}} = \begin{bmatrix} 0 & 0 & \cdots & m_s^{(1)} \end{bmatrix}^{\mathrm{T}} i m2T=[00⋯ms(1)]T\boldsymbol{m}_2^{\mathrm{T}} = \begin{bmatrix} 0 & 0 & \cdots & m_s^{(1)} \end{bmatrix}^{\mathrm{T}}, pri čemu ovi vektori imaju različit broj elemenata.

Konačno, može se napisati jedinstven sistem prostora stanja, kao:

dxdt=Ax+Bu+Fzy=CTx ,\boxed{\begin{gathered} \dfrac{\mathrm{d}\boldsymbol{x}}{\mathrm{d}t} = \boldsymbol{A}\boldsymbol{x} + \boldsymbol{B}\boldsymbol{u} + \boldsymbol{F}\boldsymbol{z} \\ \boldsymbol{y} = \boldsymbol{C}^{\mathrm{T}}\boldsymbol{x} \end{gathered}}\,,

gde su:

x=[x1Δp12x2];  u=[u1u2];  z=[z1z2];\boldsymbol{x} = \begin{bmatrix} \boldsymbol{x}_1 \\ \Delta\boldsymbol{p}_{12} \\ \boldsymbol{x}_2 \end{bmatrix};\ \ \boldsymbol{u} = \begin{bmatrix} \boldsymbol{u}_1 \\ \boldsymbol{u}_2 \end{bmatrix};\ \ \boldsymbol{z} = \begin{bmatrix} \boldsymbol{z}_1 \\ \boldsymbol{z}_2 \end{bmatrix};
A=[A1a120m1T0−m2T0−α12a21A2];\boldsymbol{A} = \begin{bmatrix} \boldsymbol{A}_1 & \boldsymbol{a}_{12} & \boldsymbol{0} \\ \boldsymbol{m}_1^{\mathrm{T}} & \boldsymbol{0} & -\boldsymbol{m}_2^{\mathrm{T}} \\ \boldsymbol{0} & -\alpha_{12}\boldsymbol{a}_{21} & \boldsymbol{A}_2 \end{bmatrix};
B=[B10000B2];  F=[F10000F2];\boldsymbol{B} = \begin{bmatrix} \boldsymbol{B}_1 & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{B}_2 \end{bmatrix};\ \ \boldsymbol{F} = \begin{bmatrix} \boldsymbol{F}_1 & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{F}_2 \end{bmatrix};
  • y=[Δg1Δg2]=[Δp12+bs1Δf1−α12Δp12+bs2Δf2]\boldsymbol{y} = \begin{bmatrix} \Delta\boldsymbol{g}_1 \\ \Delta\boldsymbol{g}_2 \end{bmatrix} = \begin{bmatrix} \Delta p_{12} + b_{s1}\Delta f_1 \\ -\alpha_{12}\Delta p_{12} + b_{s2}\Delta f_2 \end{bmatrix} – regulacione greške (ulazi u sekundarne regulatore)
  • bs1b_{s1}, bs2b_{s2} – faktori strmine (bias factors)
CT=[bs1C1T100−α12bs2C2T];\boldsymbol{C}^{\mathrm{T}} = \begin{bmatrix} b_{s1}\boldsymbol{C}_1^{\mathrm{T}} & \boldsymbol{1} & \boldsymbol{0} \\ \boldsymbol{0} & -\alpha_{12} & b_{s2}\boldsymbol{C}_2^{\mathrm{T}} \end{bmatrix};
C1T=[00⋯1Δf1]T;  C2T=[00⋯1Δf2]T.\boldsymbol{C}_1^{\mathrm{T}} = \begin{bmatrix} 0 & 0 & \cdots & \underset{\Delta f_1}{1} \end{bmatrix}^{\mathrm{T}};\ \ \boldsymbol{C}_2^{\mathrm{T}} = \begin{bmatrix} 0 & 0 & \cdots & \underset{\Delta f_2}{1} \end{bmatrix}^{\mathrm{T}}.

Sekundarna regulacija učestanosti

Sekundarna regulacija predstavlja superponirano dejstvo na primarnu regulaciju, koje potiče od centralizovanog ili lokalnog regulatora u nekom EES-u. Pri tome, pod primarnom regulacijom podrazumeva se spontano dejstvo primarnih regulatora mašina sinhronih generatora (parne, gasne ili hidrauličke turbine) koji su osetljivi na promenu učestanosti.

Primarna regulacija je brza regulacija statičkog tipa (prelazna pojava iščezava za 10 s), sa statičkom greškom učestanosti posle pojave poremećaja. Ta stacionarna greška određena je veličinom koeficijenta globalne samoregulacije sistema etote_{tot}. Njena korekcija je moguća jedino naknadnim delovanjem na turbinske regulatore. To znači da je cilj sekundarne regulacije da se eliminiše stacionarno odstupanje učestanosti ili snage razmene. Proizvodne jedinice koje učestvuju u sekundarnoj regulaciji nazivaju se regulacione jedinice.

U sekundarnoj regulaciji primenjuje se Darius-ov princip neintervencije. On kaže da se regulaciono dejstvo primenjuje samo u oblastima koje su odgovorne za promenu ravnoteže proizvodnje i potrošnje, što je izazvalo odstupanje učestanosti i snage razmene sa susedima.

Sekundarna regulacija ima tri moda: osnovni, korekcioni i havarijski.

U osnovnom regulacionom modu postoje dva aspekta:

  1. Održavanje učestanosti i aktivnih snaga razmene po međusistemskim spojnim vodovima na željenim vrednostima, i
  2. Kontrola raspodele aktivnih opterećenja između generatorskih jedinica u pogonu (ekonomski dispečing).

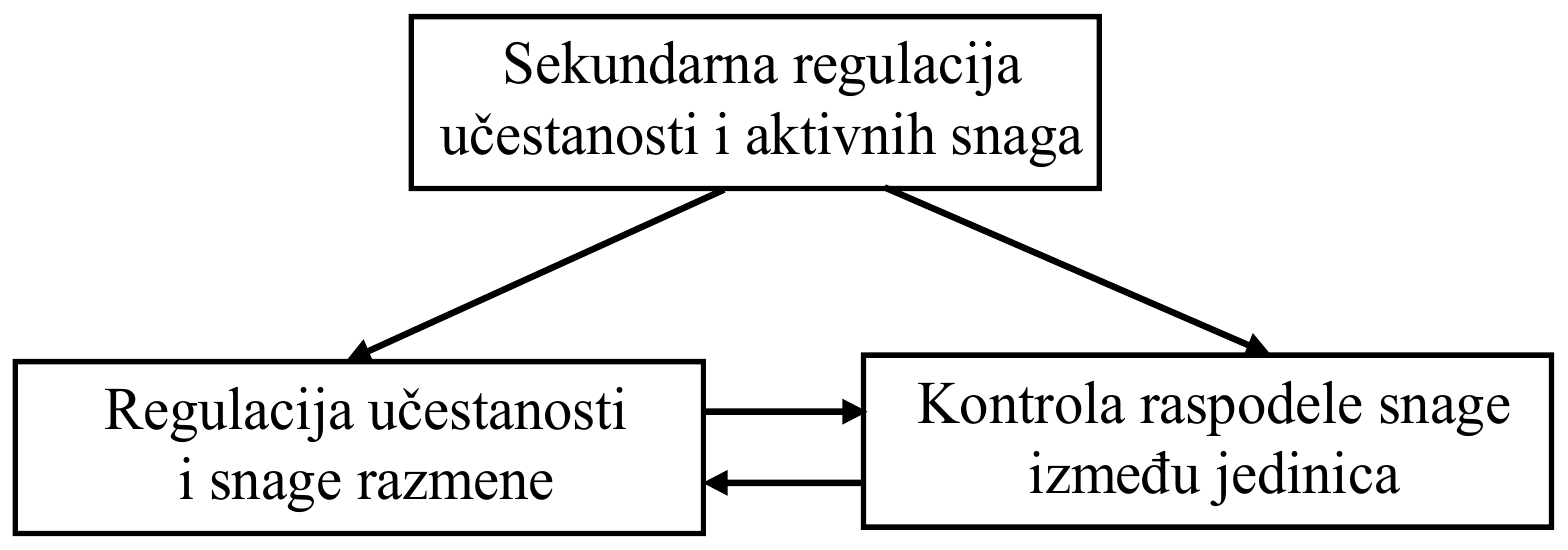
Šema regulacije u osnovnom modu je:

Blok Sekundarna regulacija učestanosti i aktivnih snaga, iz kojeg strelice vode u dva bloka, povezana strelicama u oba smera: Regulacija učestanosti i snage razmene i Kontrola raspodele snage između jedinica.

Osnovni cilj regulacije učestanosti i snage razmene je održavanje energetske ravnoteže između proizvodnje i potrošnje aktivnih snaga u EES-u. Realizuje se putem spore regulacije odatih generatorskih snaga, u zavisnosti od promena snaga razmene i učestanosti.

Raspodela opterećenja između generatorskih grupa (ekonomski dispečing) određuje se na bazi nekog ekonomskog kriterijuma. Taj deo spada u tercijernu regulaciju.

U havarijskom modu osnovni cilj je da se očuva integritet interkonekcije i da se pomogne sistemu sa teškoćama. Početna pomoć daje se prirodnim delovanjem regulatora. Kasnije se vrši prepodešavanje referentnog ulaza, što znači da se sistem sam ispomaže korišćenjem sopstvene obrtne rezerve.

U trećem, korektivnom modu vrši se korekcija grešaka sinhronog vremena i ugovorenih energija razmene.

Centralizovani (mrežni) regulator jedne regulacione oblasti radi prema zakonu:

ω(t)=−kfPΔf(t)−kfI∫0tΔf(τ) dτ+ω0 ,\omega(t) = -k_{fP}\Delta f(t) - k_{fI}\int\limits_0^t\Delta f(\tau)\,\mathrm{d}\tau + \omega_0\,,

gde su:

  • ω\omega – izlazni signal iz mrežnog regulatora;
  • kfPk_{fP}, kfIk_{fI} – proporcionalno i integralno dejstvo mrežnog regulatora;
  • ω0\omega_0 – početni odziv.

Ovaj regulator najčešće je smešten u dispečerskom centru, pa se za prenos koristi telemetrija ili neki drugi savremeni medijum.

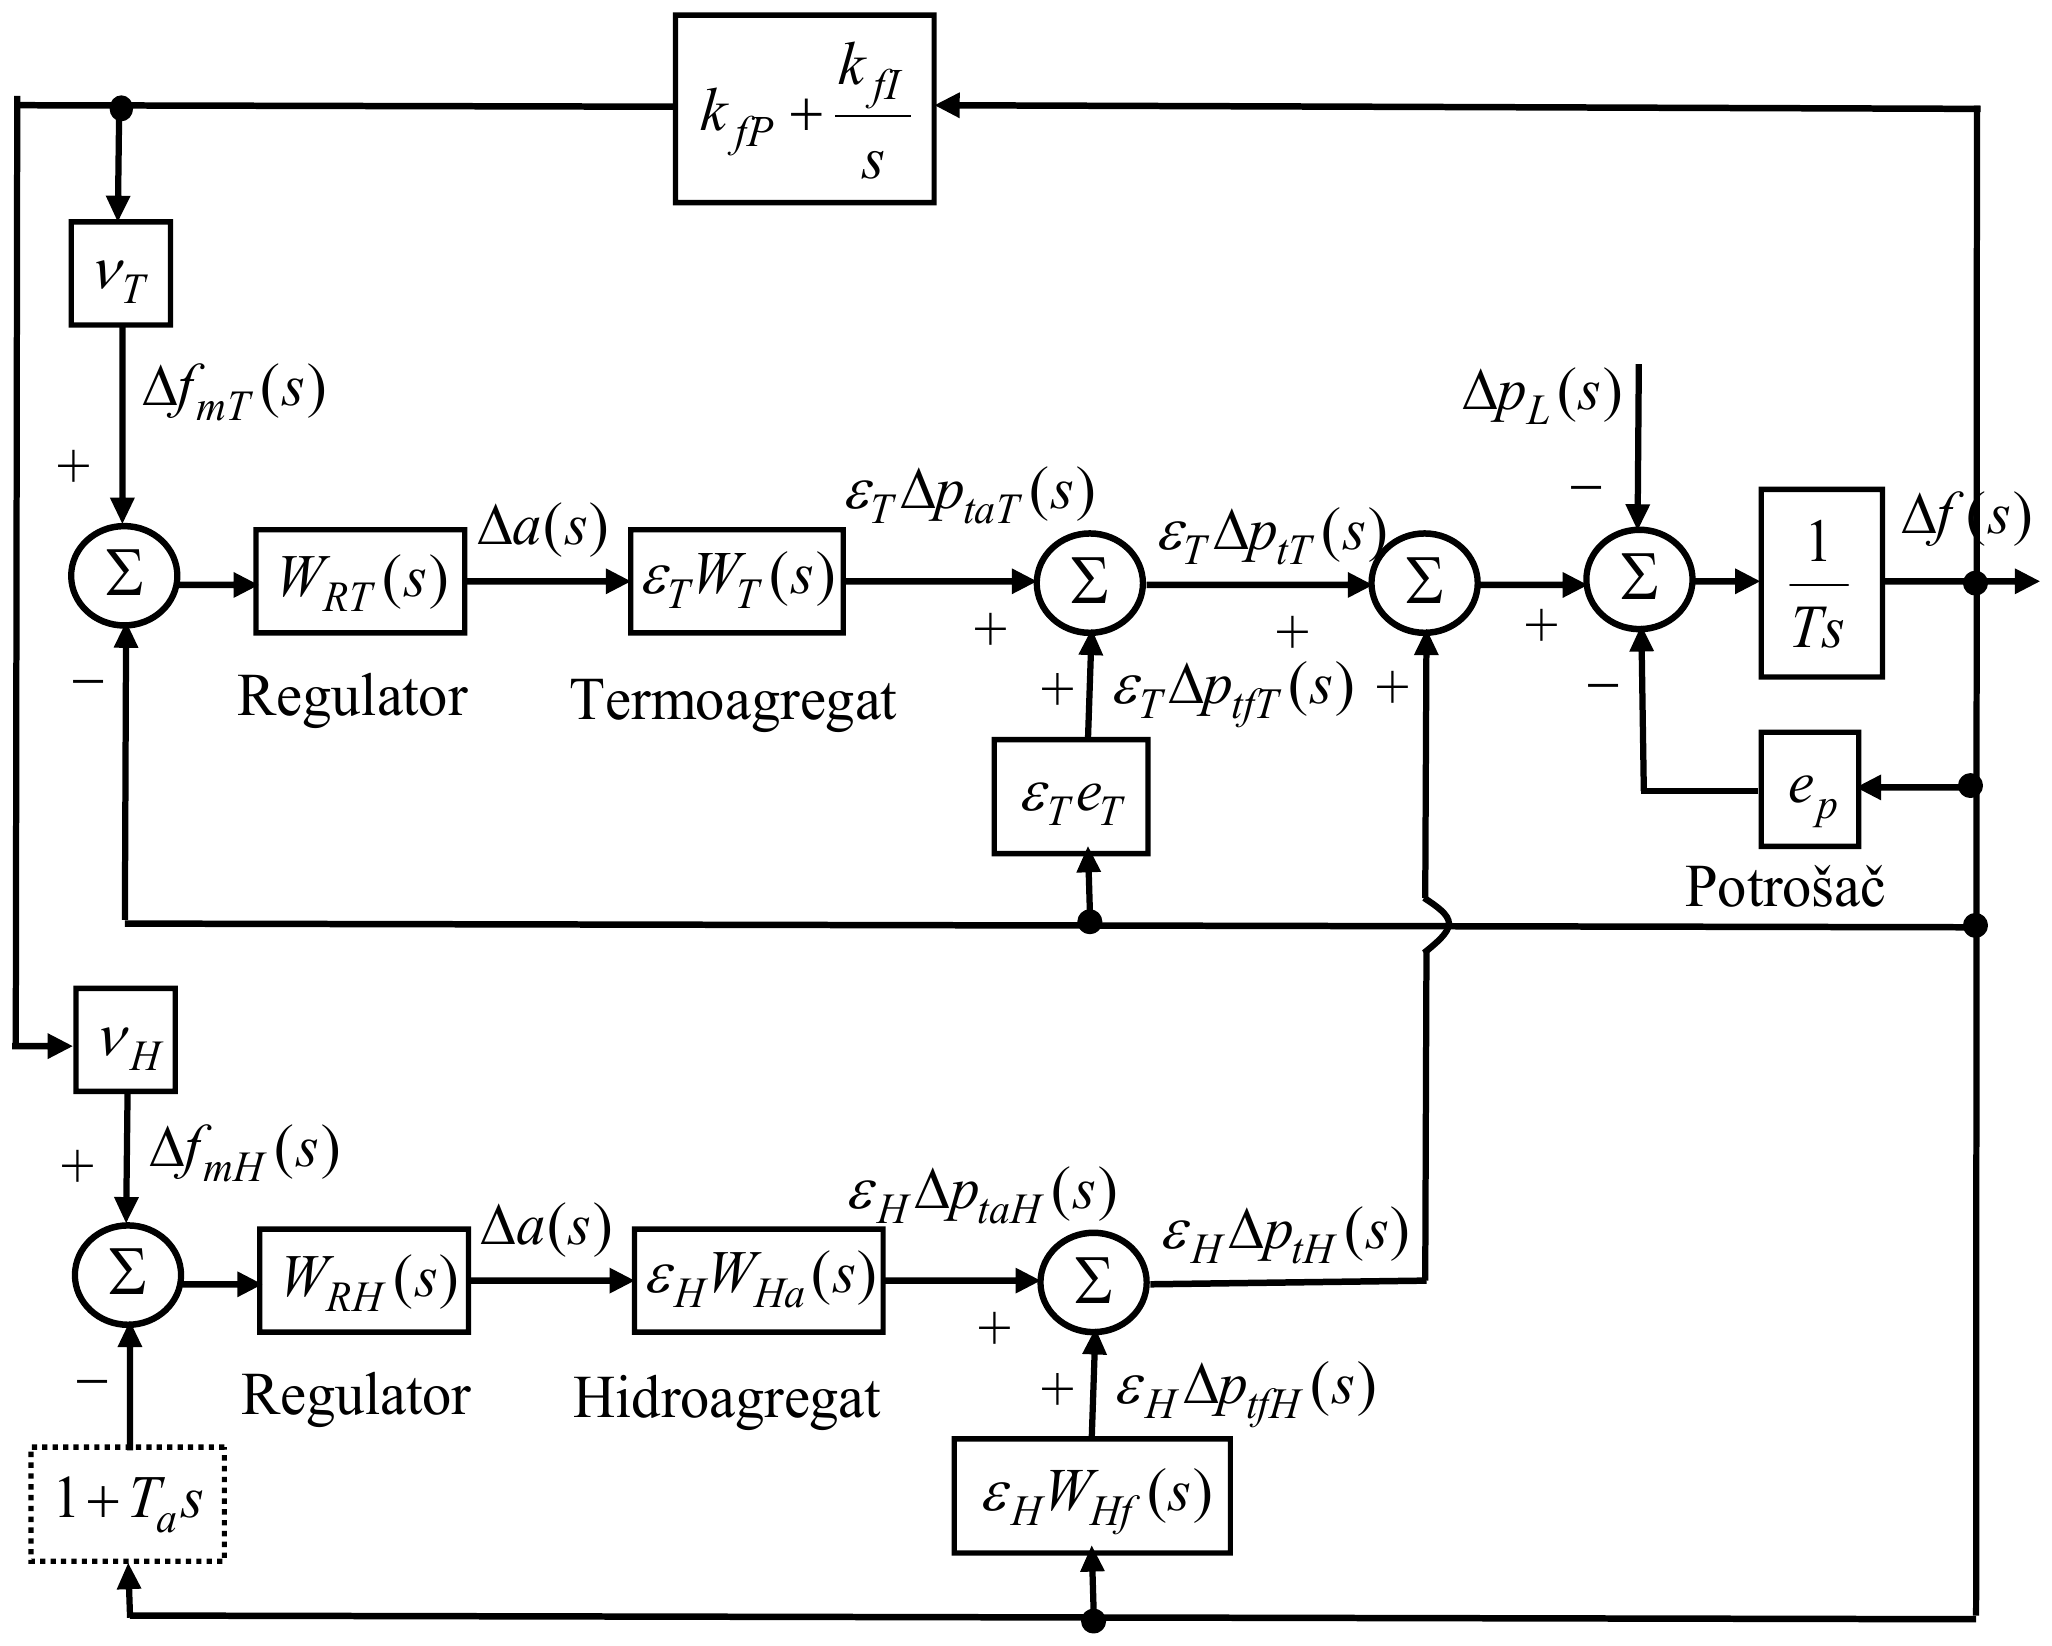
Primer sekundarnog regulatora u sistemu jedne termo i hidroelektrane je:

Šema jednog termo i jednog hidroagregata sa prethodne slike, kojoj je dodat sekundarni regulator k_fP + k_fI/s: ulaz mu je Δf(s), a izlaz se preko bloka ν_T vodi kao Δf_mT(s) u regulator termoagregata, a preko bloka ν_H kao Δf_mH(s) u regulator hidroagregata. U povratnoj sprezi hidroagregata je isprekidano nacrtan blok 1 + T_a s.

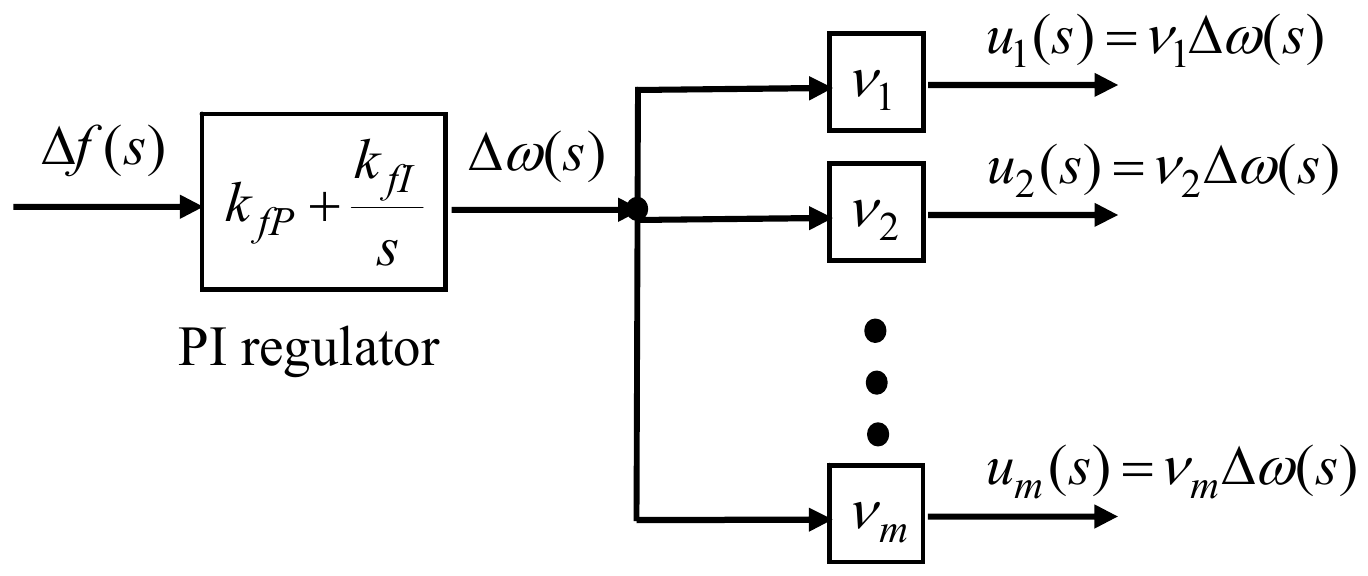
Raspodela upravljačkog signala iz sekundarnog regulatora u slučaju postojanja više regulacionih agregata:

Δf(s) ulazi u PI regulator k_fP + k_fI/s, čiji se izlaz Δω(s) deli na blokove ν_1, ν_2, …, ν_m, koji daju u_1(s) = ν_1 Δω(s), u_2(s) = ν_2 Δω(s), …, u_m(s) = ν_m Δω(s).

Model sistema u prostoru stanja je:

dxdt=Ax+Bu+Fz ,\dfrac{\mathrm{d}\boldsymbol{x}}{\mathrm{d}t} = \boldsymbol{A}\boldsymbol{x} + \boldsymbol{B}\boldsymbol{u} + \boldsymbol{F}\boldsymbol{z}\,,
u=νTω ;\boldsymbol{u} = \boldsymbol{\nu}^{\mathrm{T}}\boldsymbol{\omega}\,;
ddt[xω]=[ABν−kPCTA−kICT−kPCTBν][xω]+[F−kPCTF]z ;[x(0)ω(0)]=[00];\begin{gathered} \dfrac{\mathrm{d}}{\mathrm{d}t}\begin{bmatrix} \boldsymbol{x} \\ \boldsymbol{\omega} \end{bmatrix} = \begin{bmatrix} \boldsymbol{A} & \boldsymbol{B\nu} \\ -\boldsymbol{k_P}\boldsymbol{C}^{\mathrm{T}}\boldsymbol{A} - \boldsymbol{k_I}\boldsymbol{C}^{\mathrm{T}} & -\boldsymbol{k_P}\boldsymbol{C}^{\mathrm{T}}\boldsymbol{B\nu} \end{bmatrix}\begin{bmatrix} \boldsymbol{x} \\ \boldsymbol{\omega} \end{bmatrix} + \begin{bmatrix} \boldsymbol{F} \\ -\boldsymbol{k_P}\boldsymbol{C}^{\mathrm{T}}\boldsymbol{F} \end{bmatrix}\boldsymbol{z}\,; \\ \begin{bmatrix} \boldsymbol{x}(0) \\ \boldsymbol{\omega}(0) \end{bmatrix} = \begin{bmatrix} \boldsymbol{0} \\ \boldsymbol{0} \end{bmatrix}; \end{gathered}
  • Dim{x}=4mT+3mH+1\mathrm{Dim}\{\boldsymbol{x}\} = 4m_T + 3m_H + 1 – u najtežem slučaju;
  • Dim{u}=mT+mH\mathrm{Dim}\{\boldsymbol{u}\} = m_T + m_H;
  • Dim{z}=1\mathrm{Dim}\{\boldsymbol{z}\} = 1.

gde su:

A=[A1a120m1T0−m2T0−α12a21A2];\boldsymbol{A} = \begin{bmatrix} \boldsymbol{A}_1 & \boldsymbol{a}_{12} & \boldsymbol{0} \\ \boldsymbol{m}_1^{\mathrm{T}} & \boldsymbol{0} & -\boldsymbol{m}_2^{\mathrm{T}} \\ \boldsymbol{0} & -\alpha_{12}\boldsymbol{a}_{21} & \boldsymbol{A}_2 \end{bmatrix};
B=[B10000B2];  F=[F10000F2];\boldsymbol{B} = \begin{bmatrix} \boldsymbol{B}_1 & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{B}_2 \end{bmatrix};\ \ \boldsymbol{F} = \begin{bmatrix} \boldsymbol{F}_1 & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{F}_2 \end{bmatrix};
ω=[ω1ω2]=−kPy−kI∫0ty(τ) dτ+ω0 ;\boldsymbol{\omega} = \begin{bmatrix} \omega_1 \\ \omega_2 \end{bmatrix} = -\boldsymbol{k_P}\boldsymbol{y} - \boldsymbol{k_I}\int\limits_0^ty(\tau)\,\mathrm{d}\tau + \boldsymbol{\omega}_0\,;
kP=[kP100kP2];  kI=[kI100kI2];\boldsymbol{k_P} = \begin{bmatrix} \boldsymbol{k_{P1}} & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{k_{P2}} \end{bmatrix};\ \ \boldsymbol{k_I} = \begin{bmatrix} \boldsymbol{k_{I1}} & \boldsymbol{0} \\ \boldsymbol{0} & \boldsymbol{k_{I2}} \end{bmatrix};
y=[Δy1Δy2]=[Δg1Δg2]=[Δp12+bs1Δf1−α12Δp12+bs2Δf2]\boldsymbol{y} = \begin{bmatrix} \Delta y_1 \\ \Delta y_2 \end{bmatrix} = \begin{bmatrix} \Delta\boldsymbol{g}_1 \\ \Delta\boldsymbol{g}_2 \end{bmatrix} = \begin{bmatrix} \Delta p_{12} + b_{s1}\Delta f_1 \\ -\alpha_{12}\Delta p_{12} + b_{s2}\Delta f_2 \end{bmatrix}

– pored učestanosti koja se mora održavati konstantnom, mora se održavati i snaga razmene. Zato je sekundarni regulator istovremeno i regulator snage razmene. To se postiže dovođenjem na ulaz učestanosti i snage razmene.

Regulator sa integralnim članom je sposoban da kompenzuje poremećaje. Integralni član je obavezan kod sekundarnog regulatora. Proporcionalno dejstvo nije obavezno. Dodaje se radi poboljšanja dinamičkih performansi sistema.

Kod praktične realizacije sistema za sekundarnu regulaciju postoji niz problema: izbor parametara, prenos signala i slično.

Obično se bira: 1/kI=60−1001/k_I = 60 - 100 s.

Sekundarna regulacija je za red veličine sporija od primarne regulacije.

Izbor ν\nu vrši se na bazi ekonomskog dispečinga, ili na bazi heurističkih pretpostavki o željenom učešću agregata u regulaciji.
Teme

Regulacija učestanosti · Elektrane